


波特率
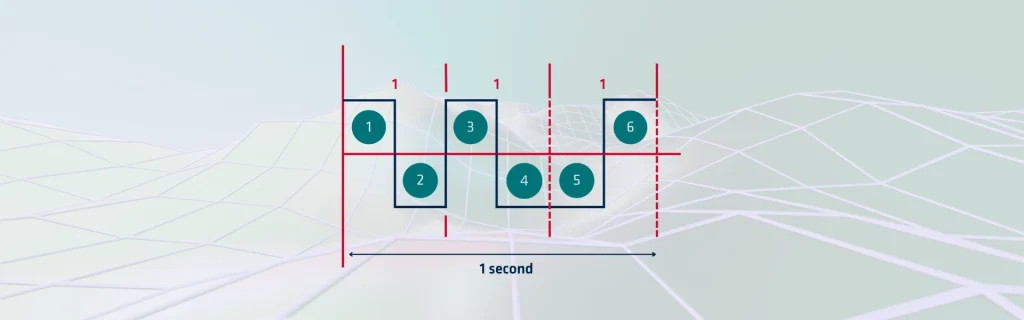
波特率定义了通信信道中每秒传输的信号变化次数。它根据符号(而非原始比特)来衡量通信速度。许多数字系统将波特率等同于每秒比特数,但这仅在每个符号携带有且仅有一个比特时才成立。
现代调制方案通常在一个符号中编码多个比特,因此比特率可能会超过波特率。在嵌入式系统和惯性传感器中,它通常指通过串行线路交换数据比特的速度。
数据吞吐量要求
高性能 MEMS 惯性测量单元 (IMU) 每秒可生成数百个样本。每个样本可能包括来自三个陀螺仪、三个加速度计以及可能的磁力计或气压计的读数。根据分辨率(例如 16 位或 32 位整数),单个数据帧很容易达到几十个字节。
例如,假设一个 IMU 每秒输出 100 个样本,每个样本包含 24 字节的数据。这相当于:
100 个样本/秒 × 24 字节/样本 = 2,400 字节/秒
由于每个字节通常随起始位和停止位一起传输(总共 10 位),因此原始传输速率约为 24,000 位/秒。在这种情况下,38,400 的波特率就足够了。
然而,更高的采样率或额外的数据字段(例如温度、状态标志、时间戳)需要更高的波特率。因此,许多专业的 IMU 支持 115,200 波特甚至 921,600 波特,以确保充足的带宽。
延迟方面的考虑
在惯性导航中,延迟与吞吐量同等重要。导航算法(例如用于姿态和位置估计的捷联积分)需要以精确的时间间隔获取新鲜数据。如果波特率太低,传感器读数可能会延迟到达,从而降低导航精度。
通过设置更高的波特率,设计人员可以减少通信延迟,确保每个传感器更新都近乎实时地传递。这在航空航天、海洋和自动驾驶汽车应用中尤为关键,因为在这些应用中,导航误差会迅速累积。
可靠性与抗噪能力
更高的波特率提高了速度,但也增加了对电磁干扰、电缆阻抗和接地问题引起错误的敏感度。在恶劣环境中(例如重型机械或军事平台),工程师通常会选择保守的波特率。这种方法可最大程度地提高鲁棒性,并确保在苛刻的工作条件下进行稳定的通信。
一些惯性系统提供可配置的波特率,使集成商能够根据系统架构和环境限制调整通信速度。
波特率的应用
波特率绝不仅仅是配置菜单中的一个数字——它是电子设备之间可靠通信的关键赋能因素(UART)。在惯性传感器和导航系统领域,它直接影响数据吞吐量、延迟和鲁棒性。
选择合适的波特率需要平衡系统需求:如果太低,数据可能会出现瓶颈;如果太高,传输可能会受到错误影响。随着惯性传感器变得越来越复杂且应用需要更高的精度,优化波特率设置的能力仍然是工程师和系统集成商的一项必备技能。
简而言之,无论您是将紧凑型 MEMS IMU 集成到无人机中,还是将战术级 INS 集成到飞机中,关注波特率都可以确保您的导航数据流畅、准确且可靠地传输——让您的系统保持在正确的航线上。
