


航行中的态度
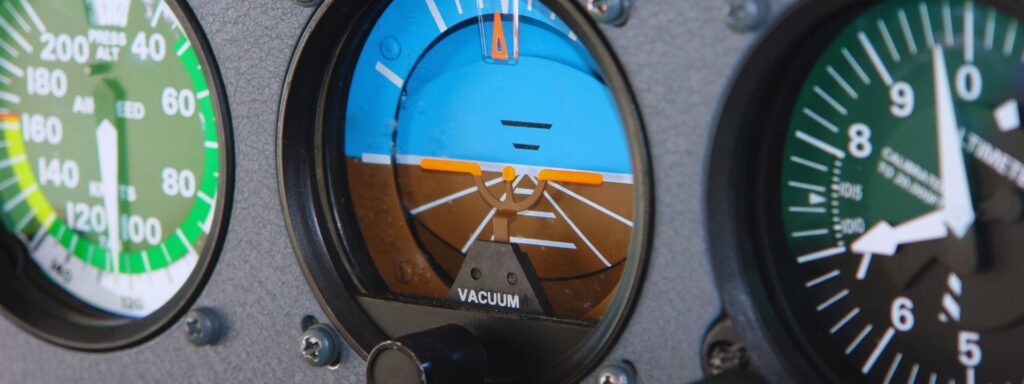
在导航中,姿态是指车辆或物体相对于固定参考坐标系的方位,该坐标系通常由三个旋转轴定义:俯仰、横滚和偏航。
这些轴描述了车辆在三维空间中的角位置和运动。俯仰是指车辆机头的上下倾斜,横滚表示车辆沿其纵轴的左右倾斜,偏航表示绕其垂直轴的左右旋转。这些参数共同决定了车辆在其环境中的定位和机动方式。
姿态对于保持稳定性、确保精确控制以及实现跨各个领域的精确导航至关重要。例如,在航空领域,姿态可帮助飞行员或自动驾驶系统保持水平飞行、执行转弯以及调整颠簸。
同样,在海事导航中,姿态控制可确保船舶尽管面临海浪和洋流带来的挑战,仍能保持正直并按航线行驶。
在航天器中,姿态在将天线、太阳能电池板或科学仪器指向正确方向方面起着关键作用,尤其是在没有外部视觉线索的情况下。
为了测量和控制姿态,采用陀螺仪、加速度计和磁力计等系统,通常集成到惯性导航系统 (INS) 中。这些系统与外部数据源(如 GNSS 或星体跟踪器)协同工作,以维持准确的方位。
理解和管理姿态在动态环境中尤其重要,风、海浪或重力异常等外力会影响车辆的轨迹。
因此,有效的姿态控制可确保安全高效的出行,使车辆能够精确实现其导航目标。
GNSS 姿态解决方案
GNSS 姿态解决方案提供横滚角、俯仰角和偏航角,用于描述物体在空间中的方位。这三个分量对于理解物体相对于地球表面或参考坐标系的姿态至关重要。
- “滚转”是指绕前轴的旋转,会影响物体的左右倾斜。
- 俯仰是绕横轴的旋转,它决定了上下倾斜。
- 偏航是指绕垂直轴的旋转,它确定了物体所朝的方向。
这些解决方案将 GNSS 接收器的数据与加速度计和陀螺仪等附加传感器相结合,以提供高度准确且可靠的姿态信息。
这种方法在对精确方位有严格要求的环境中尤其具有价值,例如飞机、船舶和自动驾驶车辆的导航系统。通过整合这些不同的传感器输入,系统即使在恶劣条件下也能确保最佳性能。
态度表征
姿态描述了物体相对于参考系(例如地球表面)的方位或旋转状态。然而,在导航领域,姿态对于确定物体在空间中的运动方式起着至关重要的作用。这一概念适用于飞机、无人机、船舶及其他自主系统。此外,工程师可以通过多种方式从数学和视觉上表示姿态。
1 – 欧拉角(横滚角、俯仰角、偏航角)
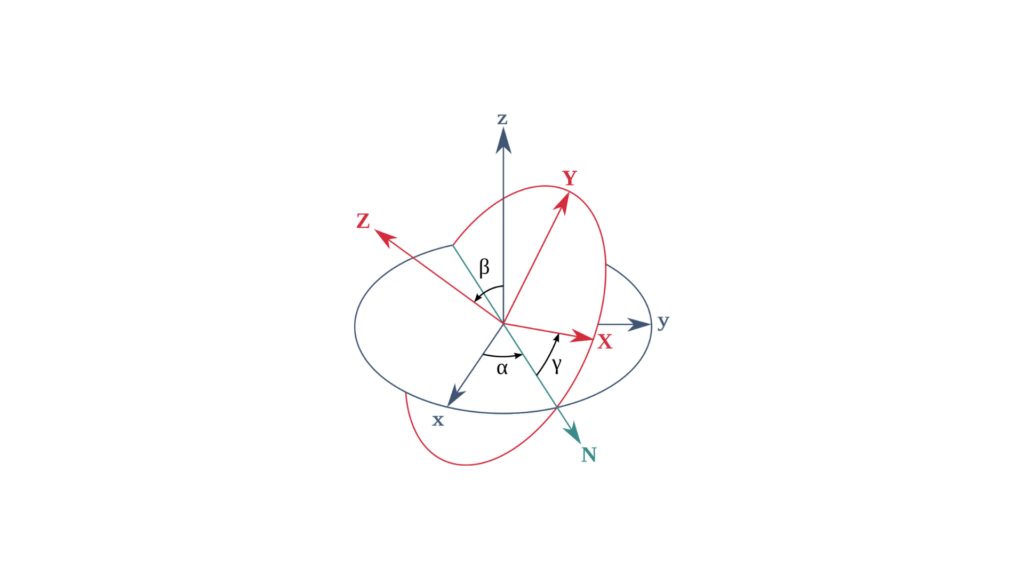
欧拉角通过三个旋转——横滚、俯仰和偏航——来表示物体的姿态。这些角度按特定顺序描述了围绕三个轴的旋转,例如:
横滚(φ):绕前后轴的旋转。
俯仰(θ):绕左右轴的旋转。
偏航(ψ): 绕垂直轴的旋转 。
数学表示法
欧拉角可以用一个 3×3 旋转矩阵表示,其中:
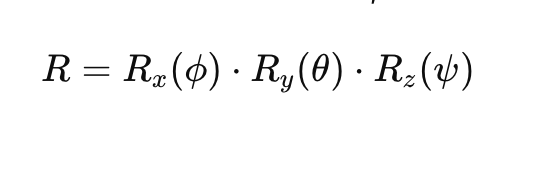
这里:
- Rx(ϕ)R_x(\phi)Rx(ϕ) 是横滚的旋转矩阵。
- Ry(θ) 是俯仰角的旋转矩阵。
- Rz(ψ) 是偏航旋转矩阵。
每个旋转矩阵表示为:
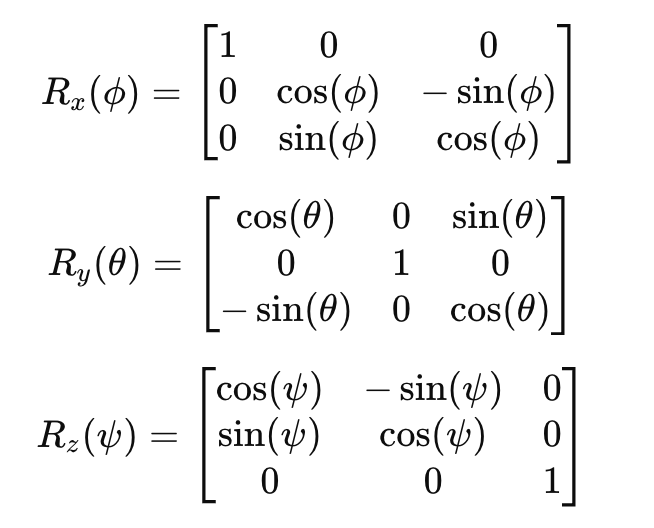
2 – 旋转矩阵
旋转矩阵提供了一种表示姿态的替代方法。在此方法中,一个 3×3 矩阵描述了物体在三维空间中相对于固定坐标系的姿态。这些矩阵是正交的,这意味着其行和列均为单位向量。因此,该矩阵的逆矩阵即为其转置矩阵。
数学表示法
可以将一般旋转矩阵 𝑅 表示为:
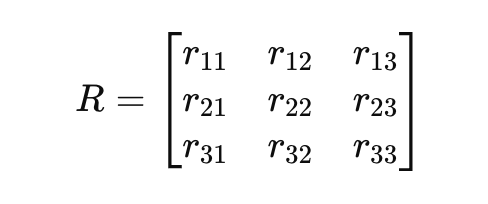
3 – 四元数
四元数提供了一种更紧凑且数值上更稳定的旋转表示方法。它避免了欧拉角所固有的奇异性和万向节锁死问题。四元数 𝑞 是一个四维向量:
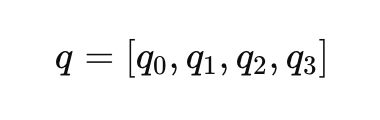
其中 𝑞0 是标量分量,[𝑞1, 𝑞2, 𝑞3] 是向量分量。旋转的四元数表示形式可写为:
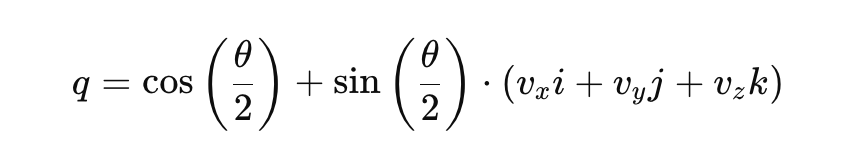
这里:
- θ 是旋转角。
- [vx, vy, vz]是表示旋转轴的单位向量。
- i、j、k 是 四元数的基本单位。
四元数的优点:
- 避免了万向节锁死和奇异点。
- 在插值方面计算效率更高。
4 – 方向余弦矩阵(DCM)
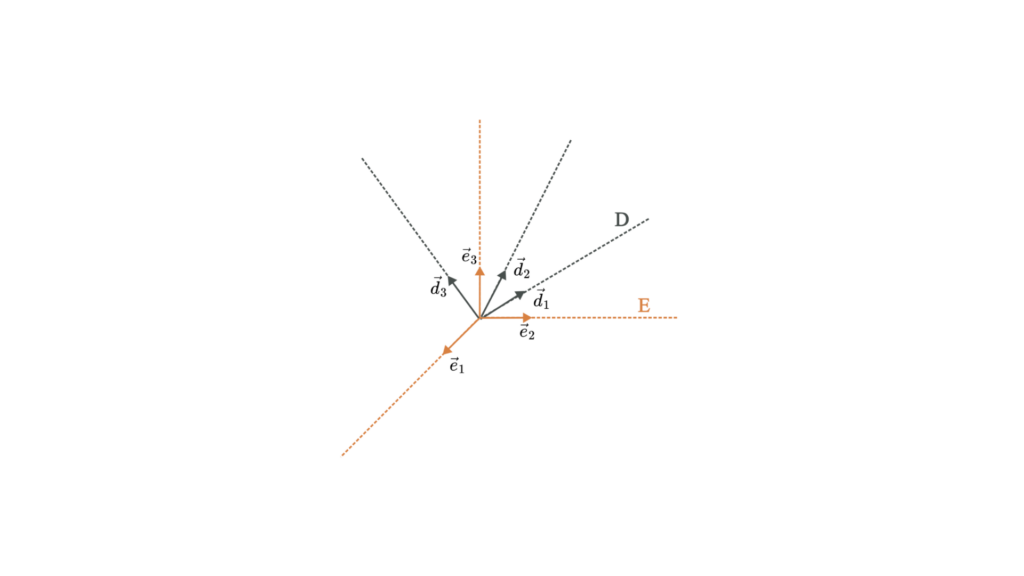
方向余弦矩阵与旋转矩阵类似,同样用于描述物体的姿态。方向余弦矩阵将一个坐标系中向量的坐标与另一个坐标系中同一向量的坐标联系起来。
数学表示法
方向余弦矩阵 𝐶 是一个 3×3 矩阵,用于定义两个坐标系之间的关系:
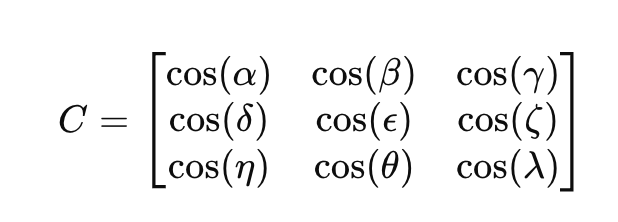
其中,符号 cos (⋅) 表示两个坐标系中向量之间夹角的余弦值。
