建立自信的各个阶段
在任何生产过程中,信任不仅仅是一种理想的品质,它更是建立长期成功和伙伴关系的基础。

通过ISO 9001认证
我们获得的由必维国际检验集团(Bureau Veritas)颁发的ISO 9001:2015 认证,体现了我们对质量和持续改进的坚定承诺。
该国际标准高度重视基于风险的思维,要求我们识别可能影响产品和服务质量的潜在风险和机遇。我们采取主动措施应对这些因素,确保始终如一的卓越品质。
为维持该认证,我们建立了完善的流程,用于监控、衡量、分析和评估质量管理体系(QMS)的有效性。定期的外部审核和管理评审使我们能够发现需要改进的地方,并在必要时实施纠正措施。
成功通过严格的审核,证实了我们的质量管理体系符合最高的国际标准。这一认可不仅增强了客户的信任和满意度,也为我们带来了明显的竞争优势。
校准和验证试验
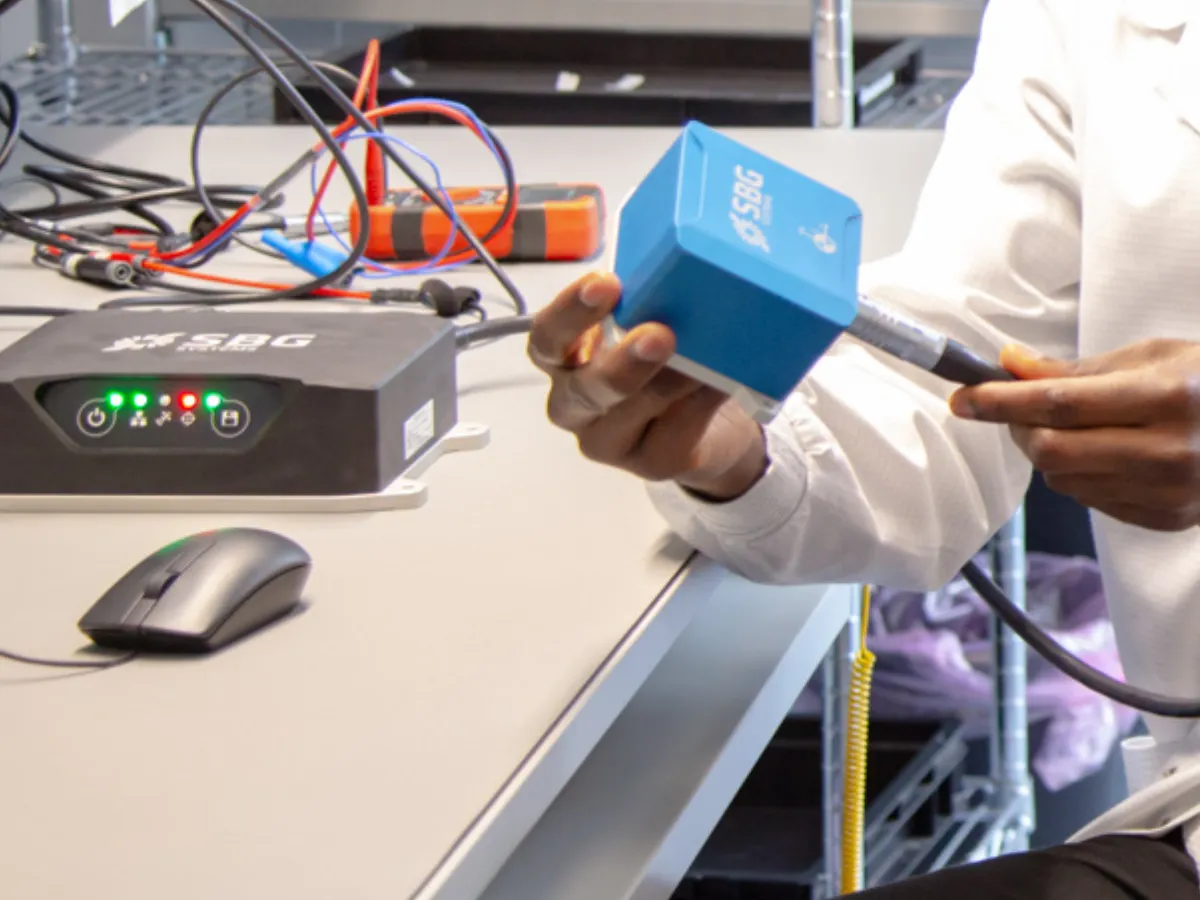
SBG Systems 在发货前对每个 IMU、AHRS 和 INS 进行全面的出厂校准和验证。每个传感器都使用自动多轴运动系统和温箱进行单独表征,以补偿其独特的误差源。
完成后,校准参数将永久存储在传感器的非易失性存储器中,并通过严格的验证测试进行验证。这一一次性的出厂过程确保每个单元都符合其公布的规格,并提供可靠的长期性能,而无需常规重新校准。
扩展卡尔曼滤波器
扩展卡尔曼滤波 (EKF) 是广泛应用于惯性传感器系统中的强大算法,用于实时估计位置、速度和姿态等状态。
与假设线性动力学的标准卡尔曼滤波不同,EKF 旨在处理加速度计和陀螺仪等惯性传感器固有的非线性关系。通过围绕当前状态估计对系统进行线性化,EKF 可以预测下一个状态并使用传感器测量值对其进行更新,从而有效减少噪声和偏差的影响。
我们针对惯性导航需求量身定制了前沿的数据融合算法。根据平台的不同,我们采用松耦合或紧耦合的 INS/GNSS 扩展卡尔曼滤波 (EKF),以便在空中、地面或海洋等各种应用中实现最佳性能。