


RTK – 实时动态定位
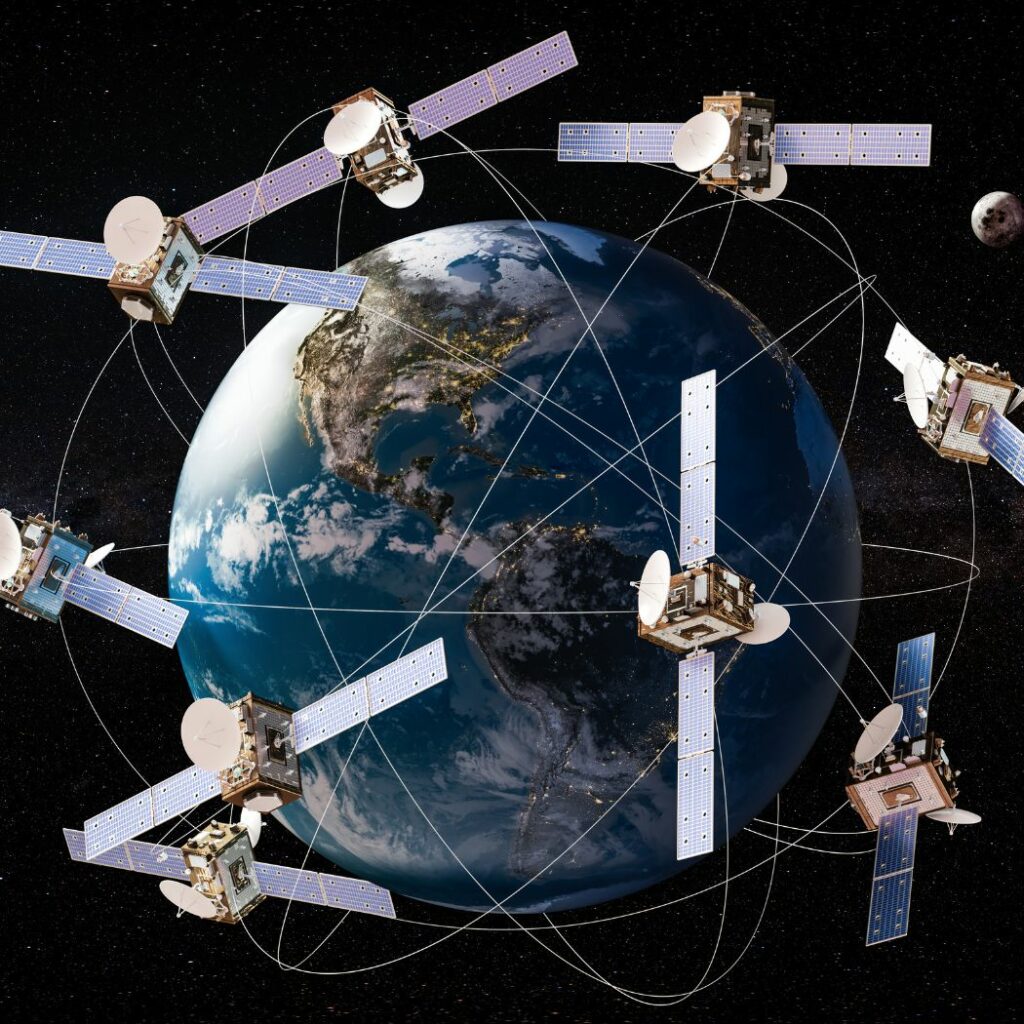
实时动态差分定位(RTK)是全球卫星导航系统(GNSS)中使用的精确定位技术,可实现高度精确的位置数据,通常达到厘米级。
RTK 通过使用固定基准站和移动流动站来提高标准 GNSS 的精度。基准站计算由大气和其他因素引起的卫星信号误差,并将校正信息实时传输给流动站。
此过程允许流动站动态调整其位置计算,从而确保更高的精度。RTK 通常用于土地测绘、农业、建筑和自动驾驶车辆等对精确定位至关重要的应用中。它依赖于基准站与流动站之间稳健的数据通信,通常通过无线电信号、蜂窝网络或互联网实现。
RTK的工作原理分步说明
固定基站和移动接收机都从多个 GNSS 卫星接收信号。这些信号包括卫星位置和传输时间。
基站设置在固定的已知位置,以计算卫星信号中的误差,例如大气延迟、时钟误差或轨道偏差。通过将其卫星数据与其已知位置进行比较,基站确定误差量。基站随后将这些误差校正实时传输给移动接收机。
这种通信通常通过无线电波、蜂窝网络或互联网完成。移动接收机在运动时将其 GNSS 数据应用这些校正。这个过程显著减少了误差,确保移动接收机以厘米级精度计算其位置。
接收数据、计算误差和应用校正的整个过程持续进行,在移动接收机移动时保持高精度。
