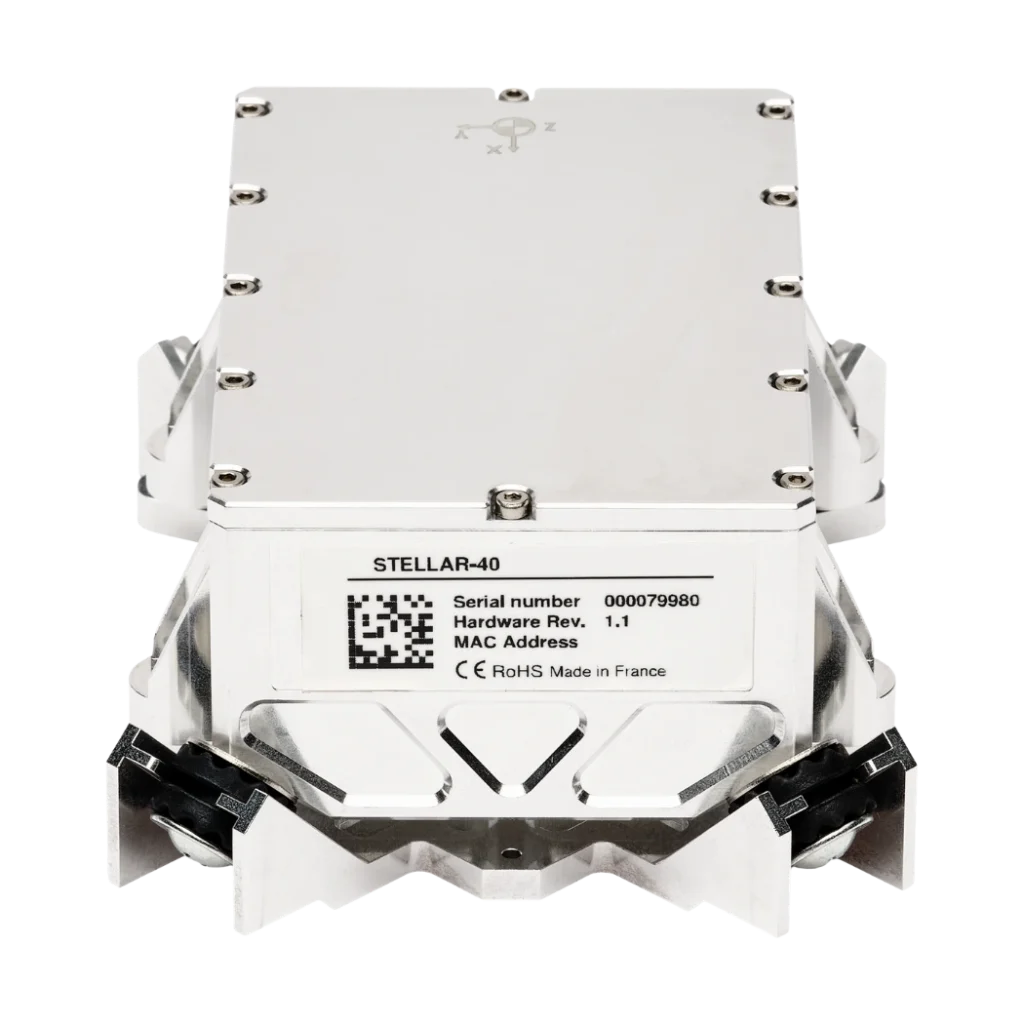
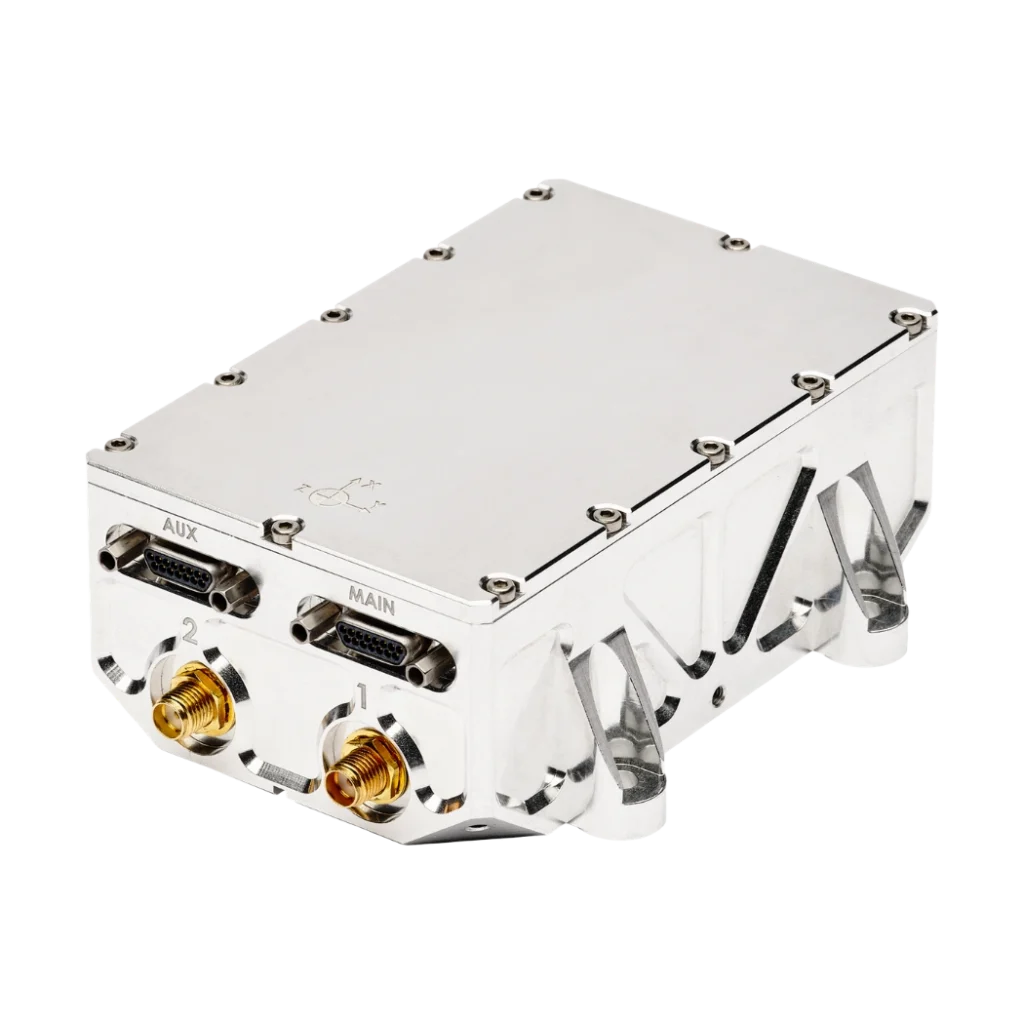
Stellar-40 战术级惯性导航系统
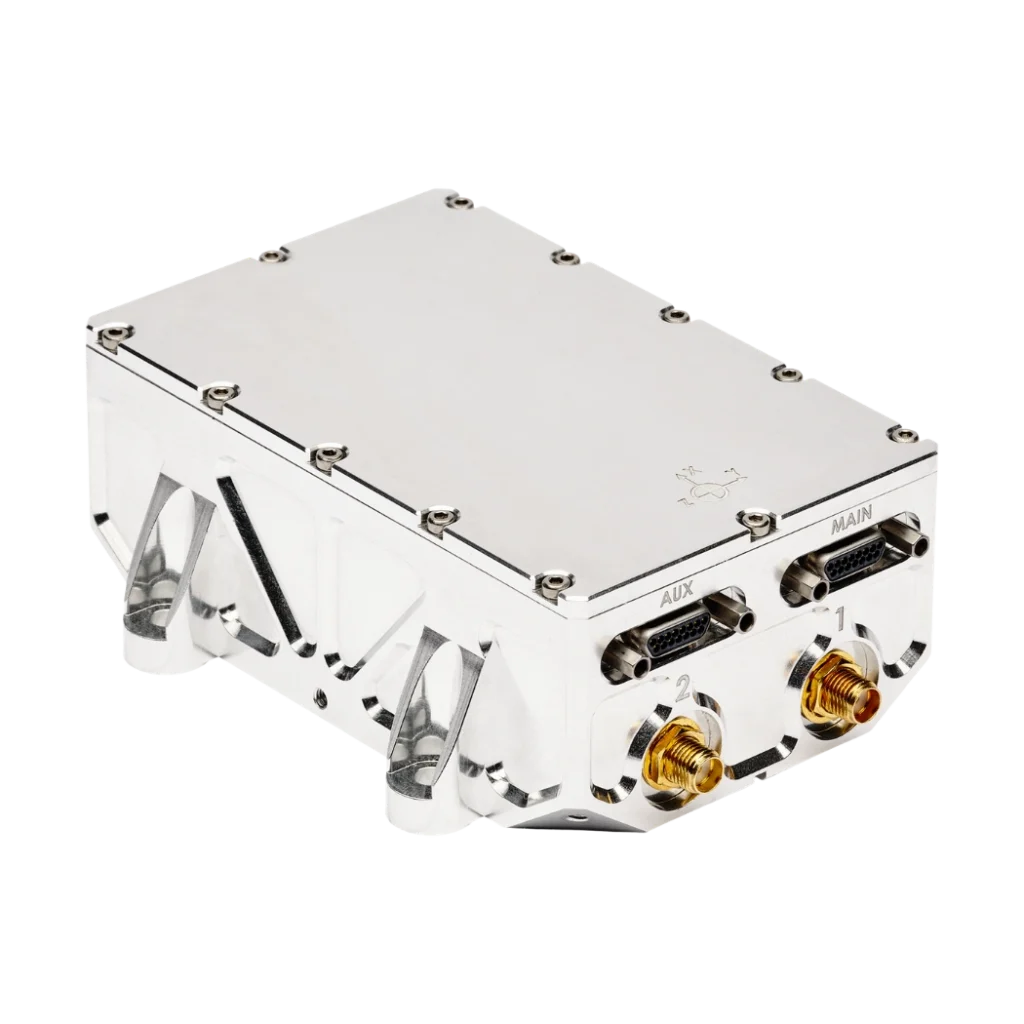
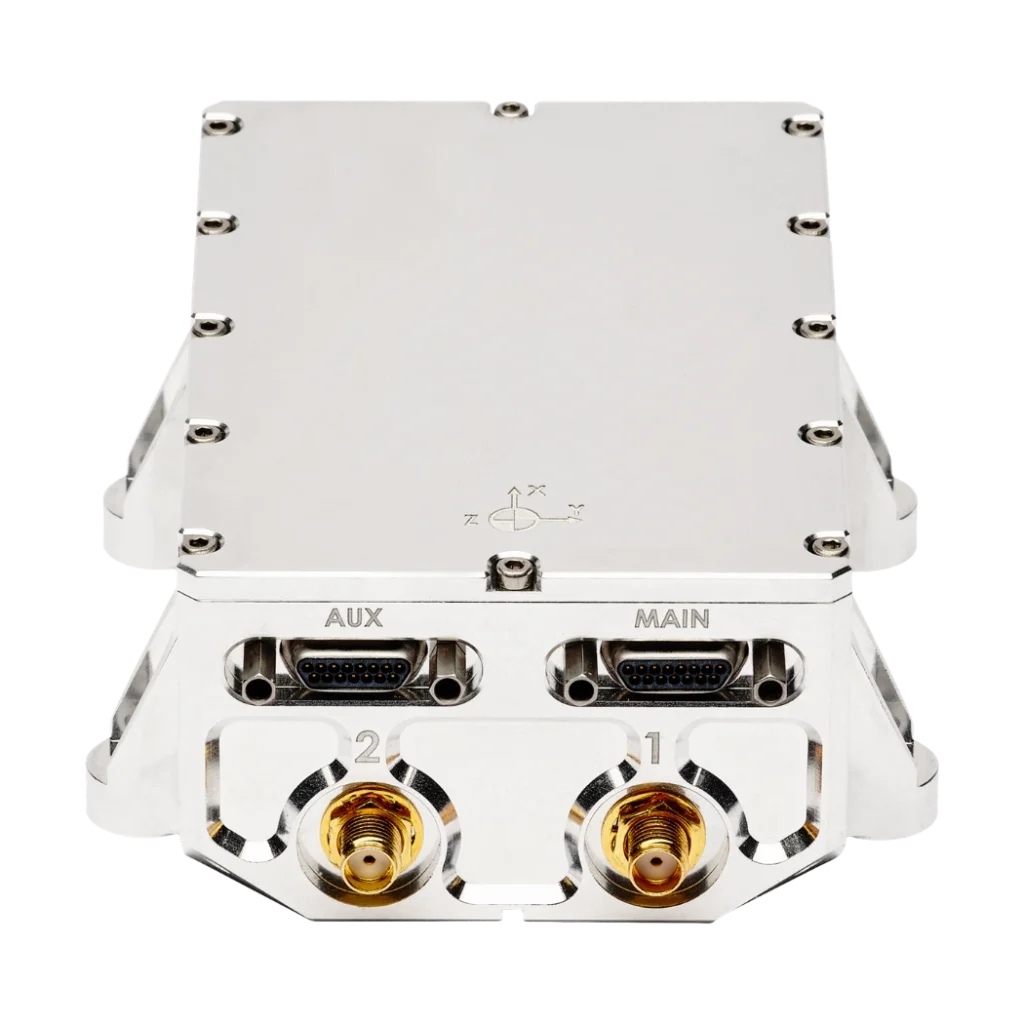
Stellar-40 是一款由 SAF2Nav 软件栈驱动的战术级 GNSS 辅助惯性导航系统,具有无与伦比的抗干扰能力。它将战术级 IMU、具备抗干扰和抗欺诈能力的 GNSS 接收器以及先进的传感器融合算法集成在坚固的外壳中。
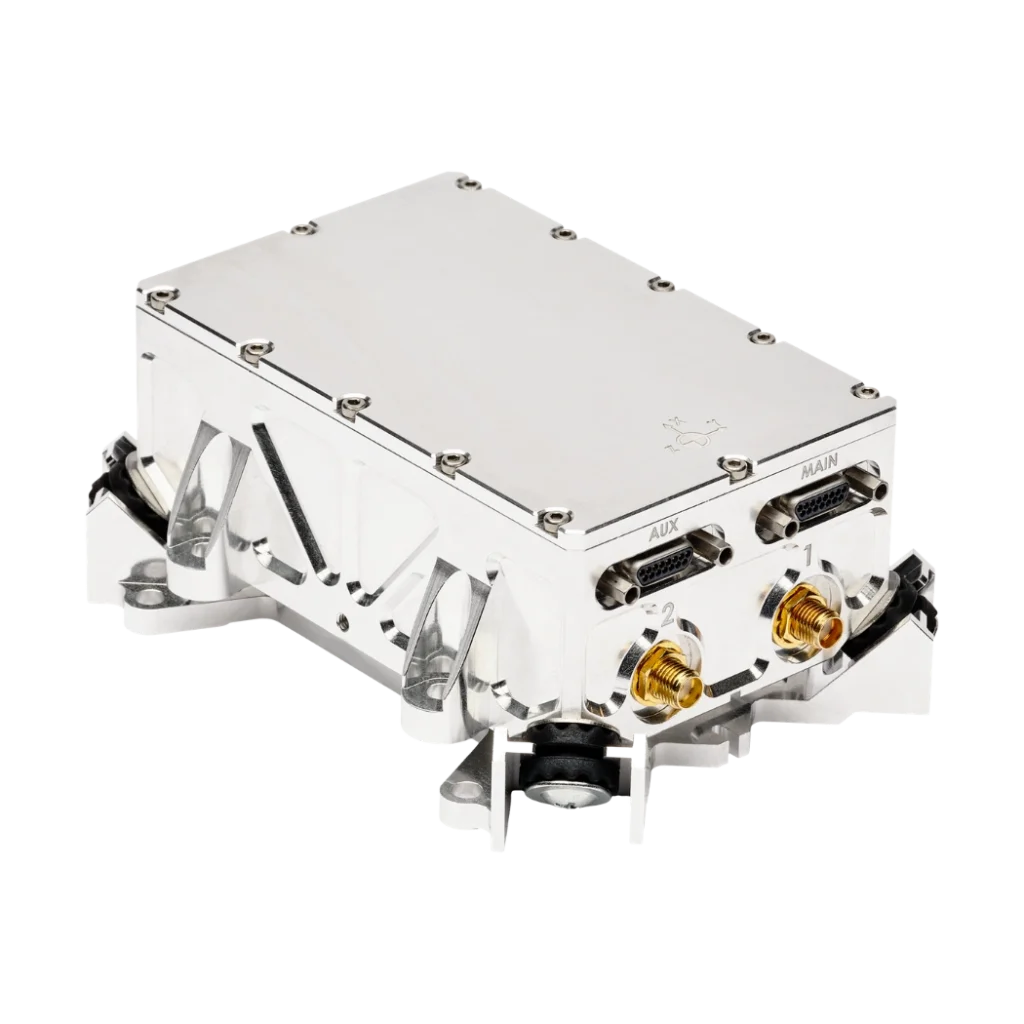
Stellar-40 将高端性能与工业灵活性相结合,采用独特的三层减振架构,并针对可扩展性进行了设计优化,能够满足大规模生产的严格要求。
随着这一产品的发布,SBG Systems 进一步扩充了其专为任务关键型应用定制的惯性导航解决方案产品组合。Stellar-40 属于 ITAR FREE(免 ITAR 限制)产品。
Stellar-40
我们的 Stellar-40 是为满足不断演变的作战需求而推出的全新 Stellar 系列中的首款产品。这款战术级 INS 专注于两大目标:在恶劣作战条件下增强抗干扰能力并确保可扩展性,同时不妥协性能。
为了应对高振动挑战,SBG Systems 打造了一项机械工程杰作:独特的三层减振保护系统。通过完整的模态分析,确保产品坚固可靠,同时保持设计异常精简。
Stellar-40 以 SAF2Nav 引擎为核心,支持推算定位导航,能够无缝集成到您的平台中,即使在最恶劣的无 GNSS 条件下也能提供具有高抗干扰能力的导航。
探索所有功能!



Stellar-40 一览
坚固。精确。无缝。
探索以下主要功能,了解更多关于 Stellar-40 的信息。
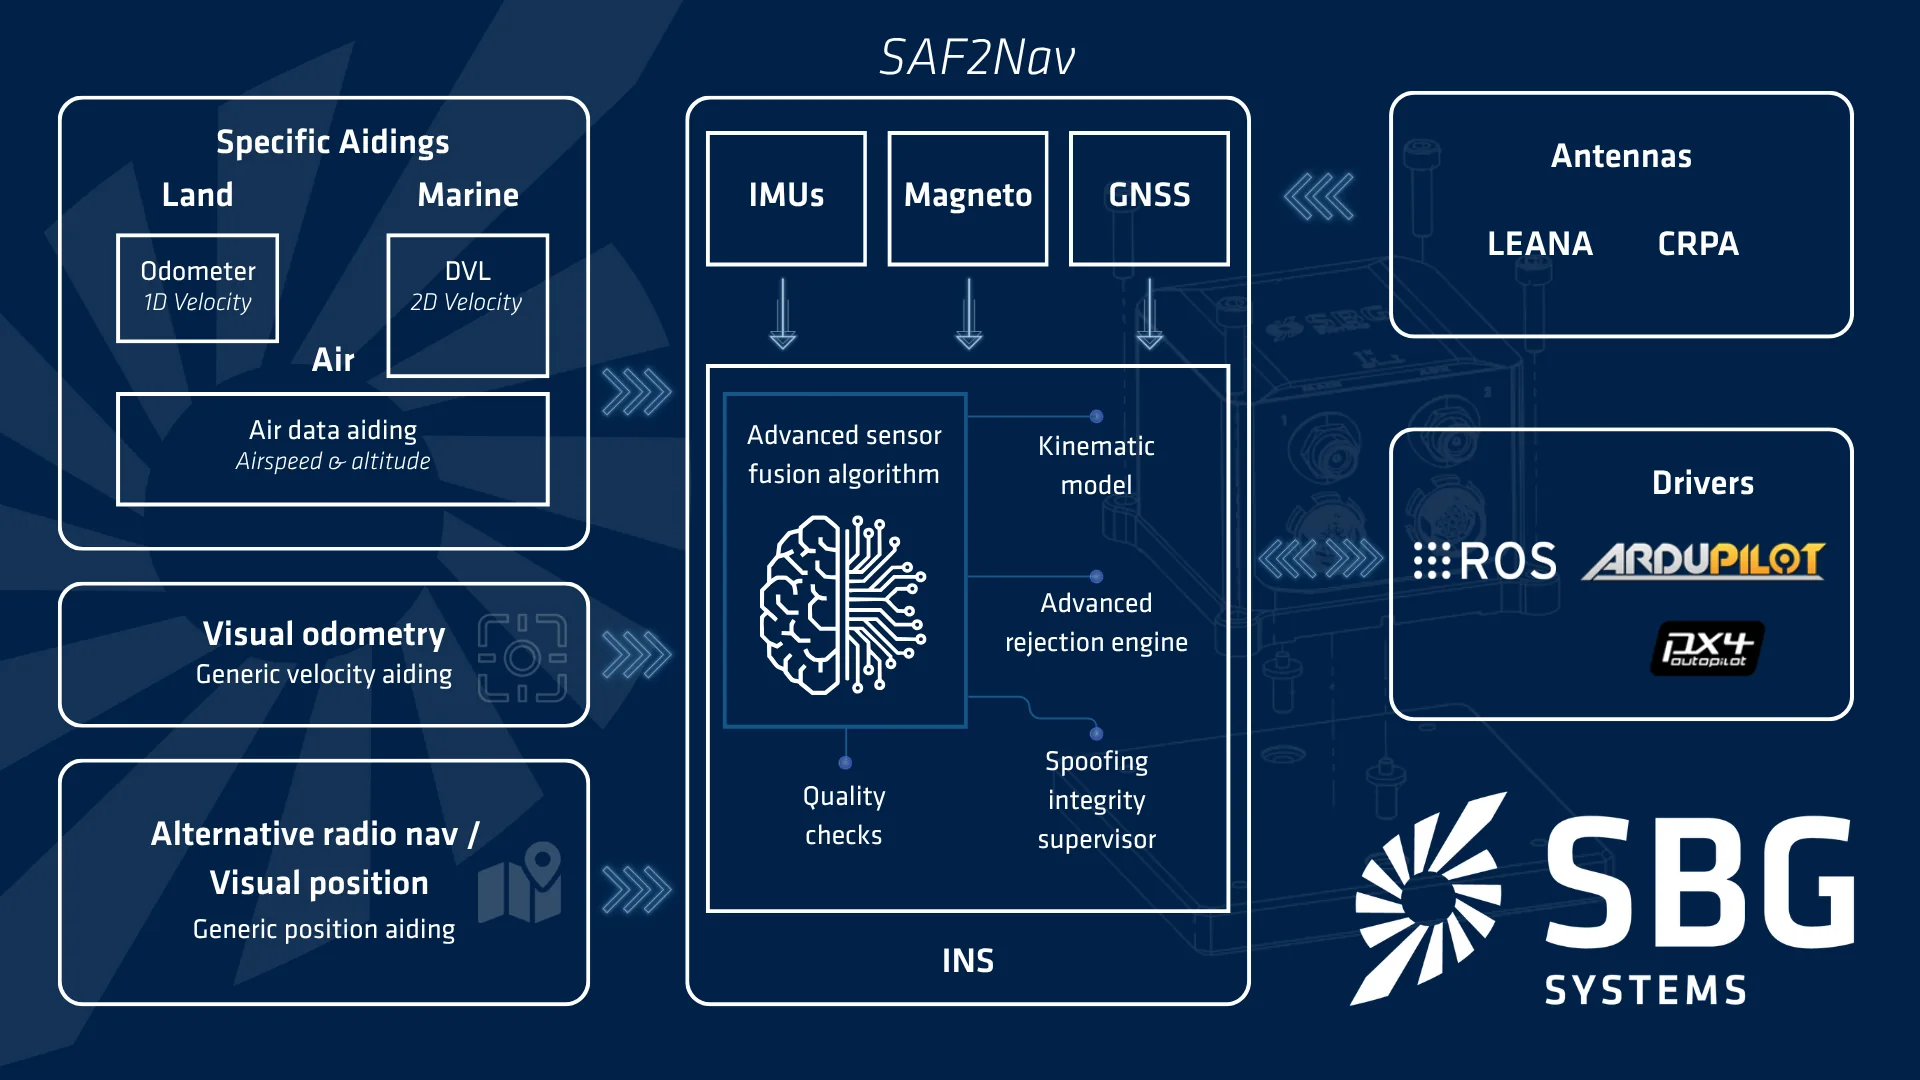
搭载 SAF2Nav 的韧性导航架构
GNSS 不再被视为理所当然。这就是为什么我们的 SAF2Nav 架构成为 INS 的核心,在 GNSS 失效或遭受攻击时确保精度与安全。它依赖于三大支柱。首先,多传感器融合将 GNSS、IMU、气压、雷达和视觉数据组合成一个连贯的导航解决方案。其次,全新的欺骗完整性监视器监控传感器以即时检测异常,大幅缩短关键的告警响应时间。最后,自适应运动学模型最大化导航精度,使融合算法能够无缝匹配您平台的特定运动动力学。
内置振动监测工具
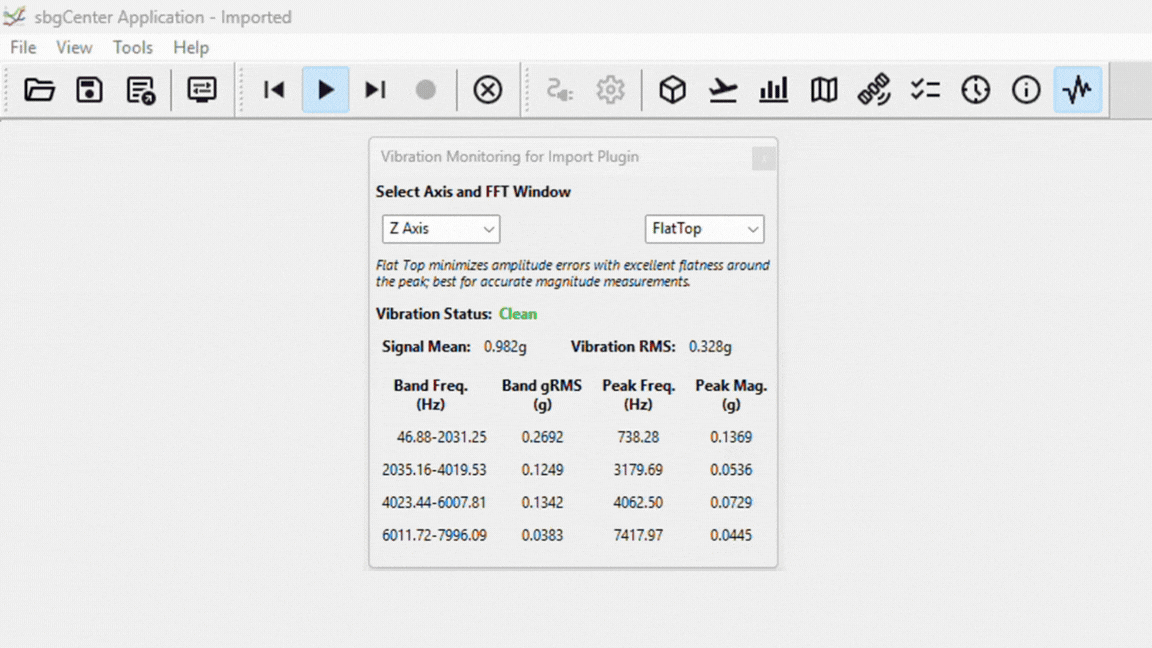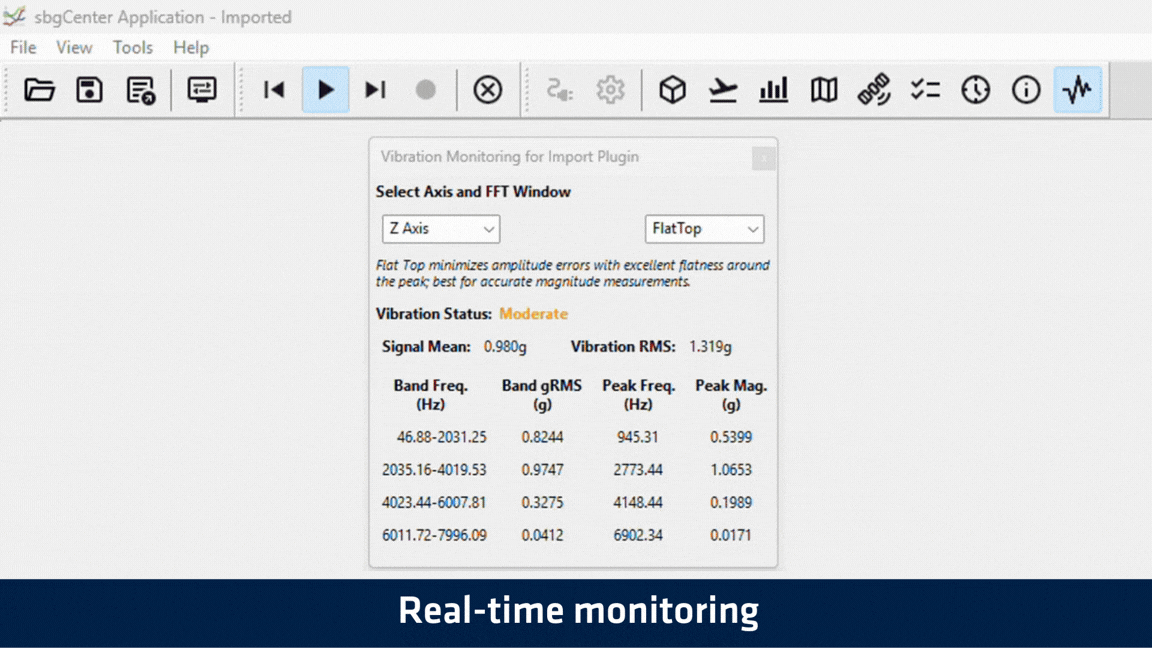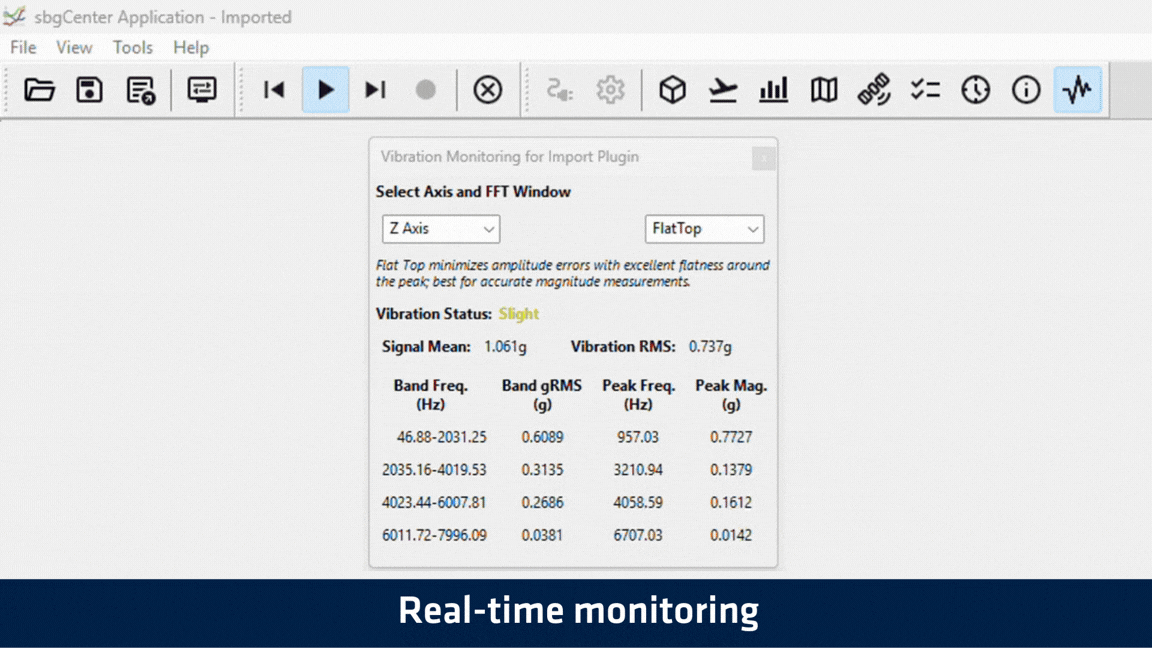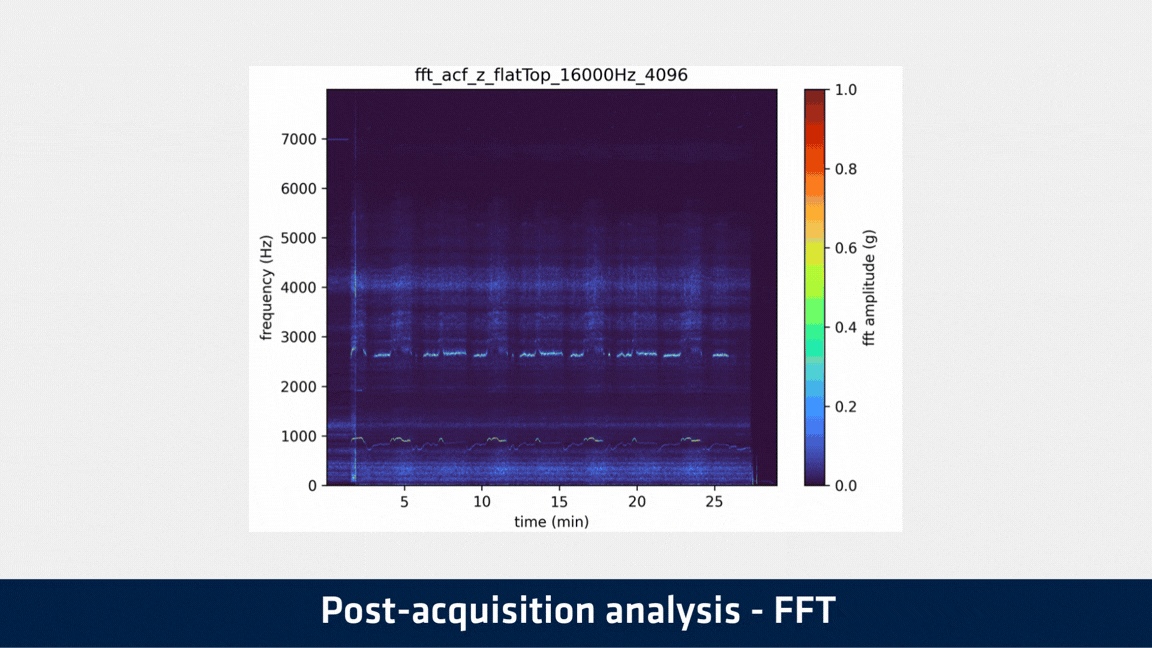
监测振动以理解和缓解结构共振通常并非易事,并且往往需要专用的外部硬件。这就是为什么我们将全面的监测工具直接集成到 Stellar-40 INS 中。该系统配备了专用的高带宽加速度计,工作频率高达 16 kHz,并结合了先进的板载处理能力。它提供四个不同频段的均方根 (RMS)、峰值幅度和峰值频率的实时可视化,使用户能够精确查明关键振动发生的位置。此外,这些有价值的数据被无缝记录并重新用于后续的深入 FFT 分析。
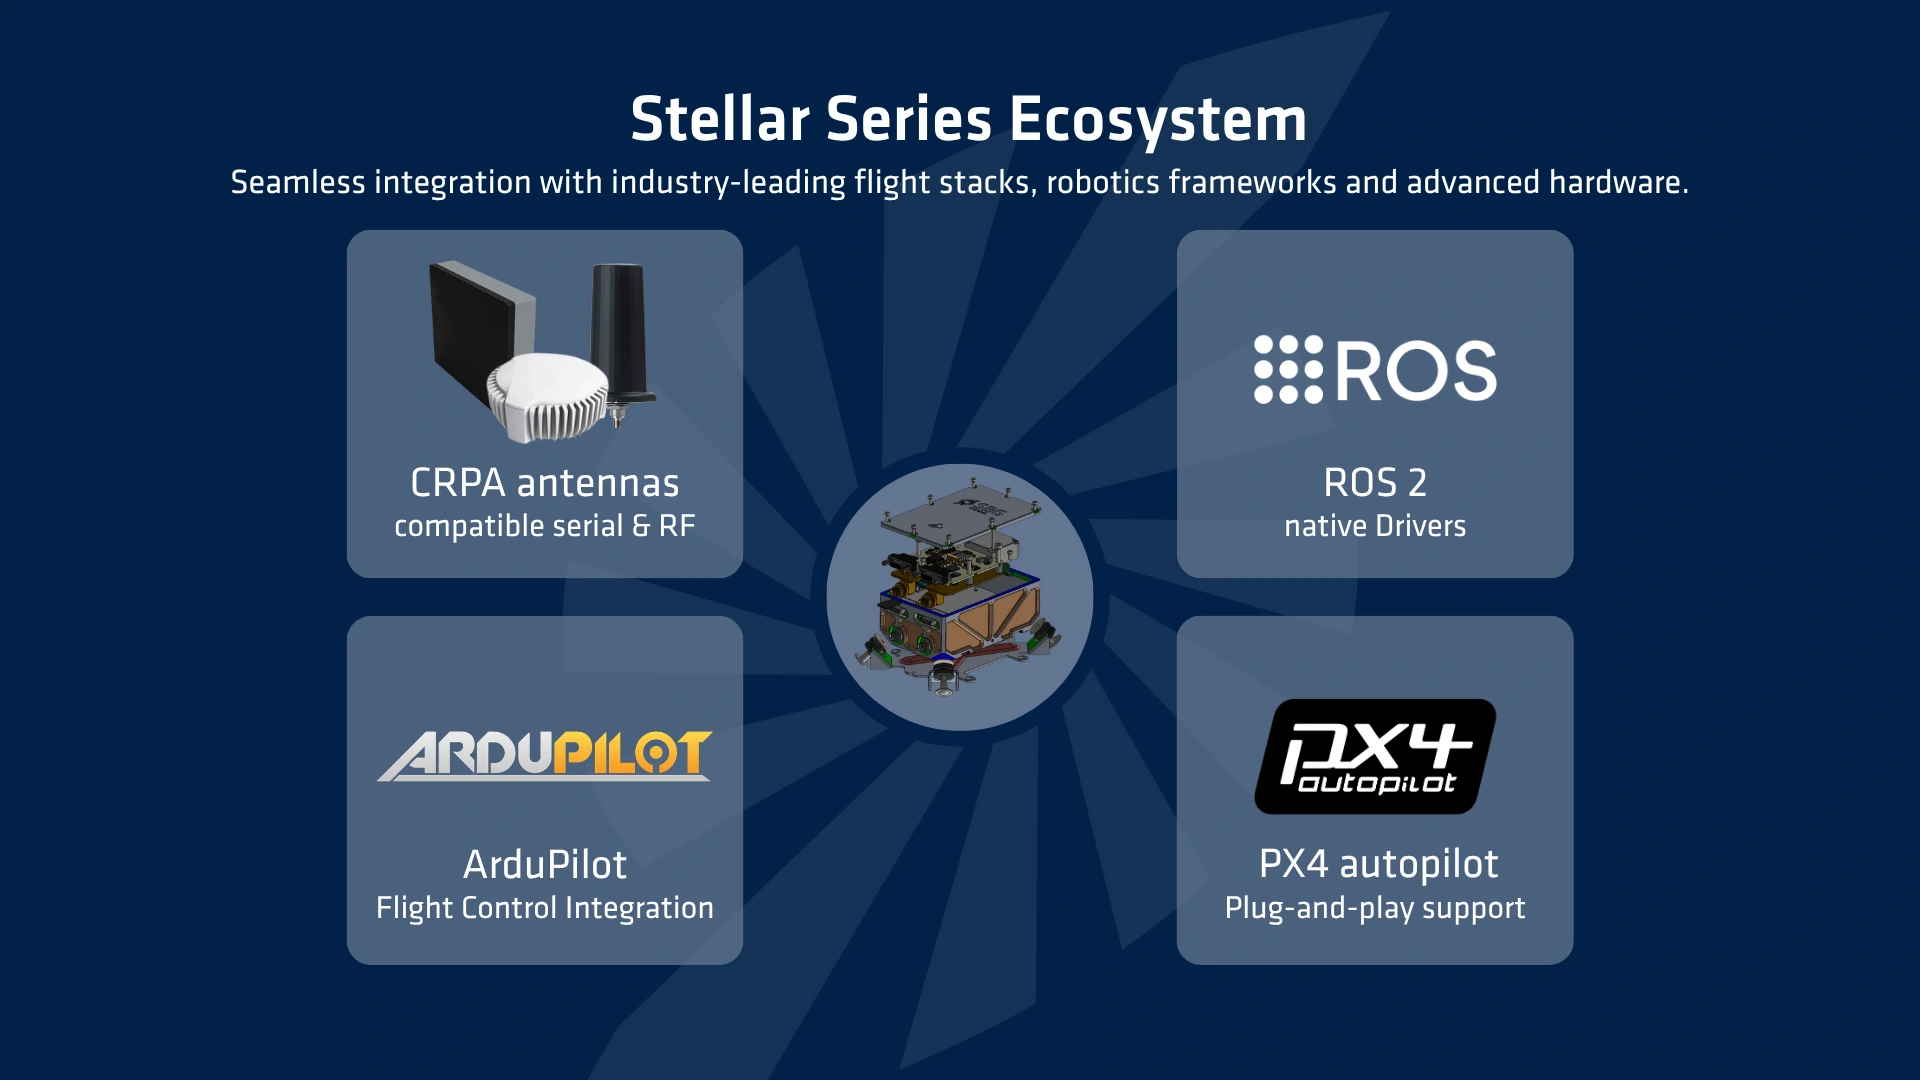
生态系统兼容性
强大导航系统的价值,取决于它能否无缝融入您的系统架构。因此,生态系统兼容性是我们 INS 的基石,旨在加速部署并消除集成开销。首先,系统完全配备了即用型驱动程序,原生支持行业标准的自主平台,包括 ROS2、ArduPilot 和 PX4。其次,为确保在复杂电磁环境中具有极高的抗干扰能力,它可直接即插即用兼容先进的 CRPA 天线。这种高度的互操作性可确保在您的所有关键平台上轻松部署。
任务能力与性能概览
专为各类任务而打造
探索产品在各种操作环境下的性能表现。每个领域都突出了与任务相关的优势和关键规格。
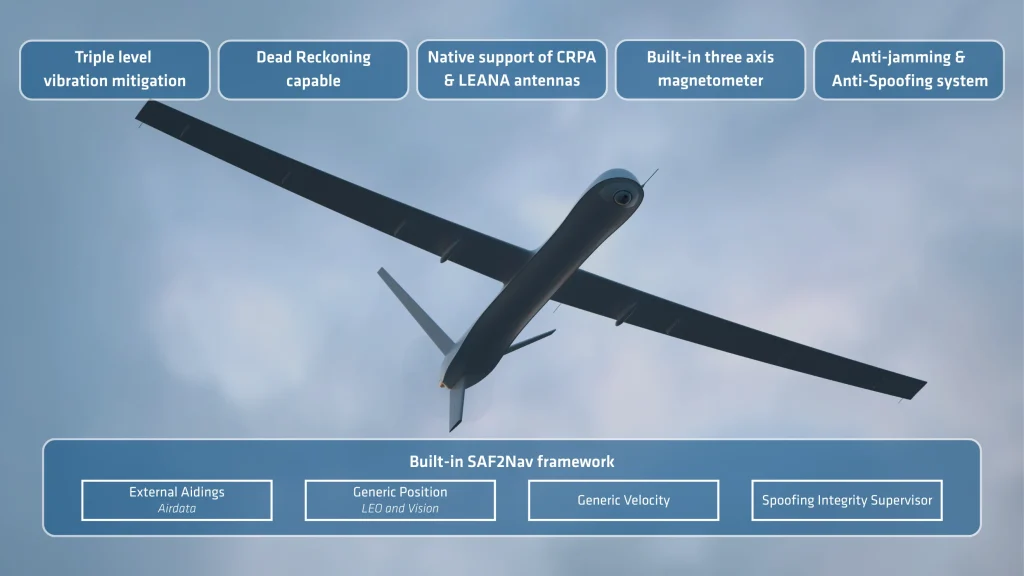
机载任务性能
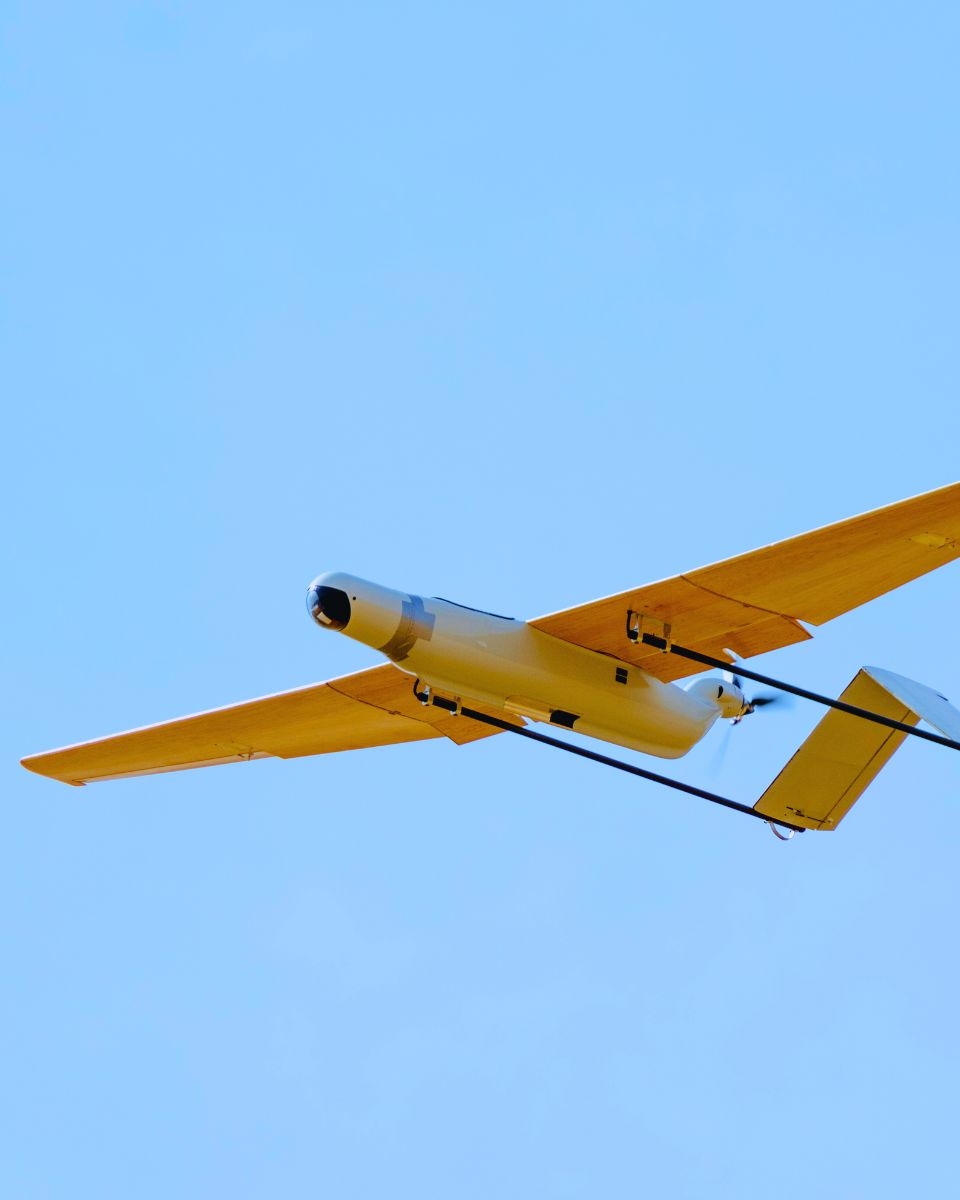
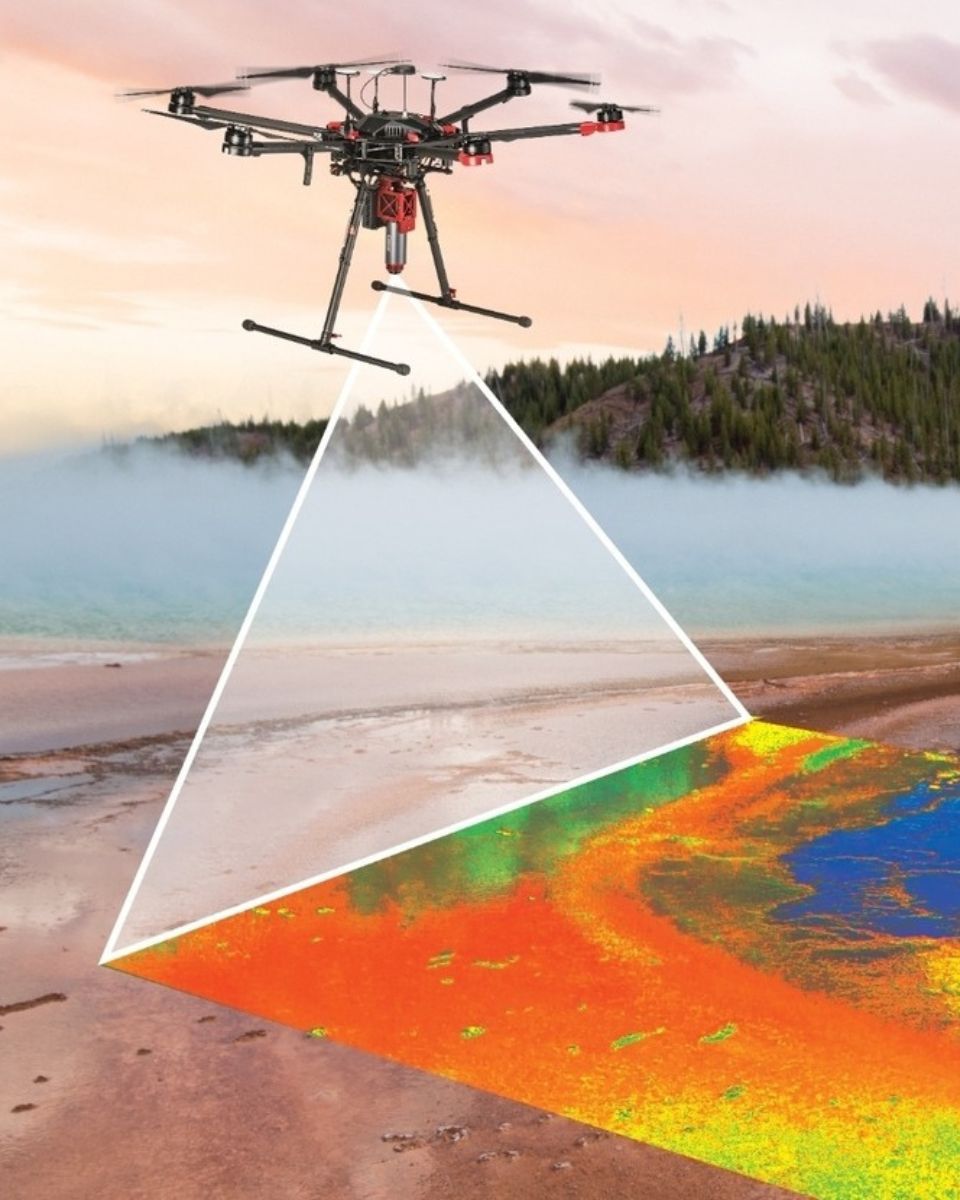
- 无人机导航:固定翼和旋翼平台
- 无人机导航:固定翼和旋翼平台
任务功能解析
该系统专为严苛的航空任务而设计,兼具坚固性、高精度以及在固定翼和旋翼平台上的无缝集成能力。
- 针对固定翼和旋翼平台量身定制的专用动态配置文件。
- 三层减振隔离,适用于高振动航空环境。
- 在 GNSS 干扰和欺骗下保持定位完整性,由 SAF2Nav 技术栈提供支持。
- 由 SAF2Nav 技术栈提供支持的战术推算定位,可在 GNSS 信号中断期间实现连续导航。
- 自动风速估计与皮托管集成补偿。
- 通过我们的 PX4 和 ArduPilot 驱动程序实现无缝自动驾驶仪集成。
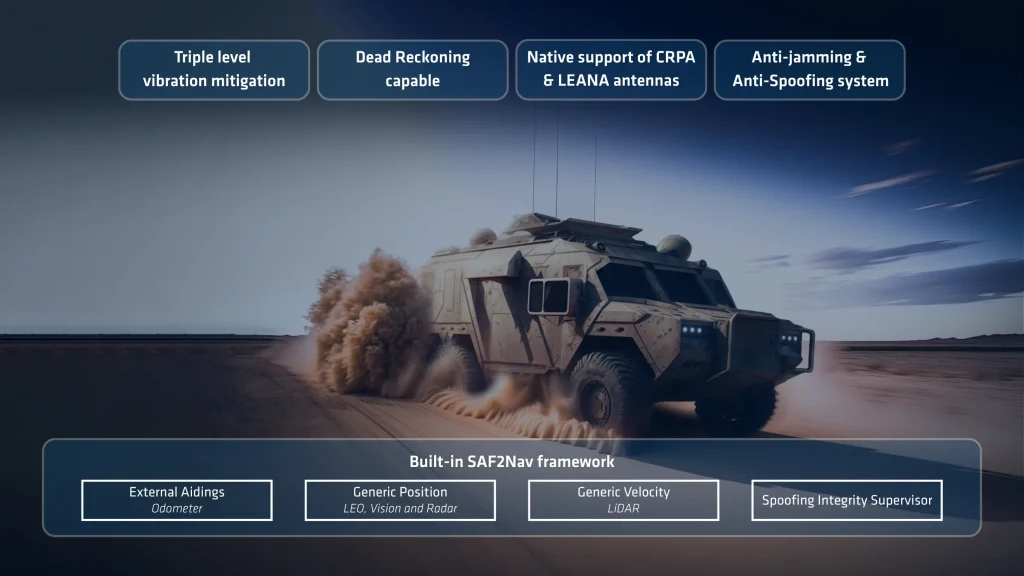
陆地任务性能
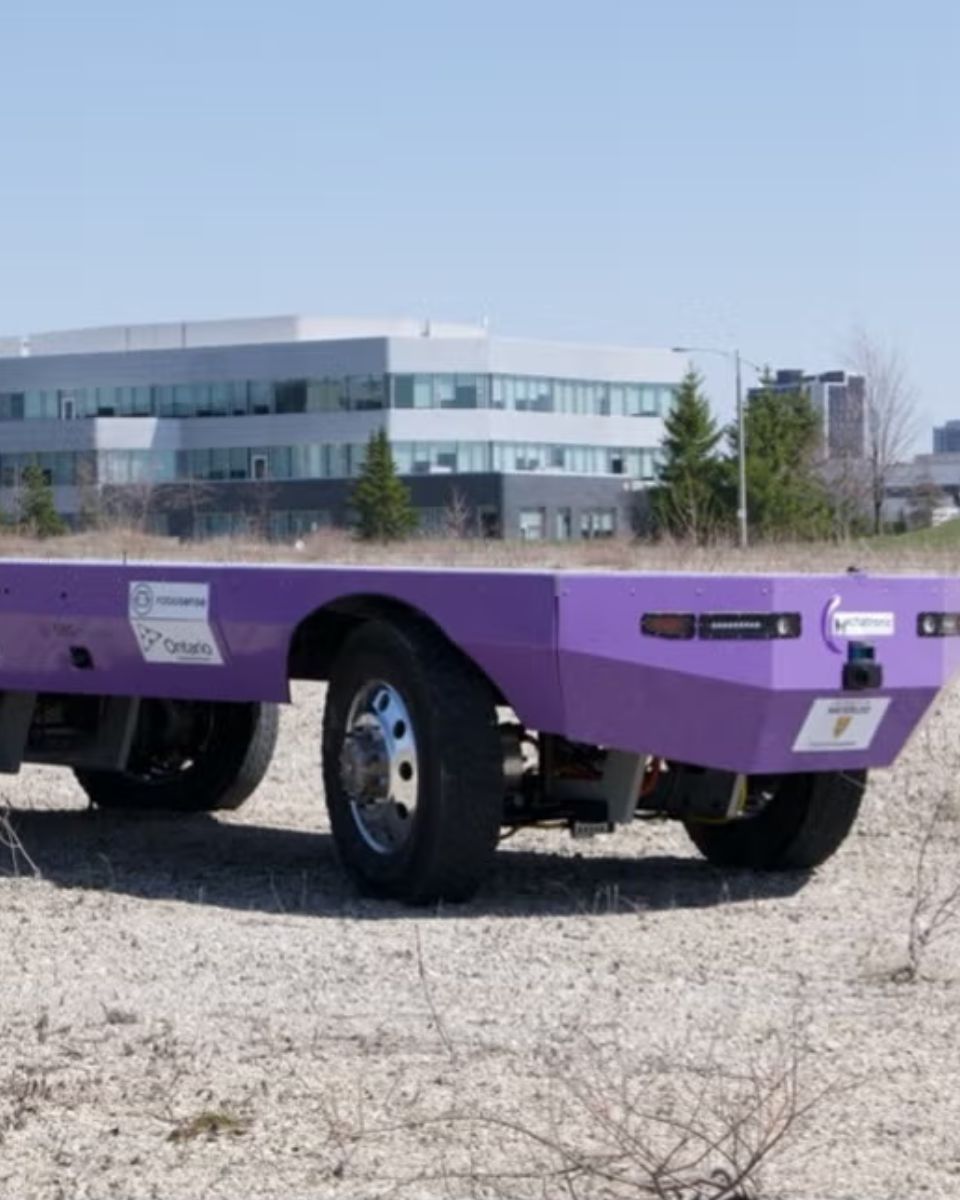
- 陆地导航:公路与越野车辆
- 陆地导航:公路与越野车辆
任务功能解析
该系统专为严苛的地面车辆任务而设计,兼具坚固性、高精度以及与各类陆地车辆的无缝集成。
- 针对越野或公路车辆定制的专用动态配置文件。
- 针对高振动环境的三层减震隔离设计。
- 在 GNSS 干扰和欺骗下保持定位完整性,由 SAF2Nav 技术栈提供支持。
- 支持轮速计和SLAM速度输入,以提升推算定位性能
- 由 SAF2Nav 技术栈提供支持的战术推算定位,可在 GNSS 信号中断期间实现连续导航。
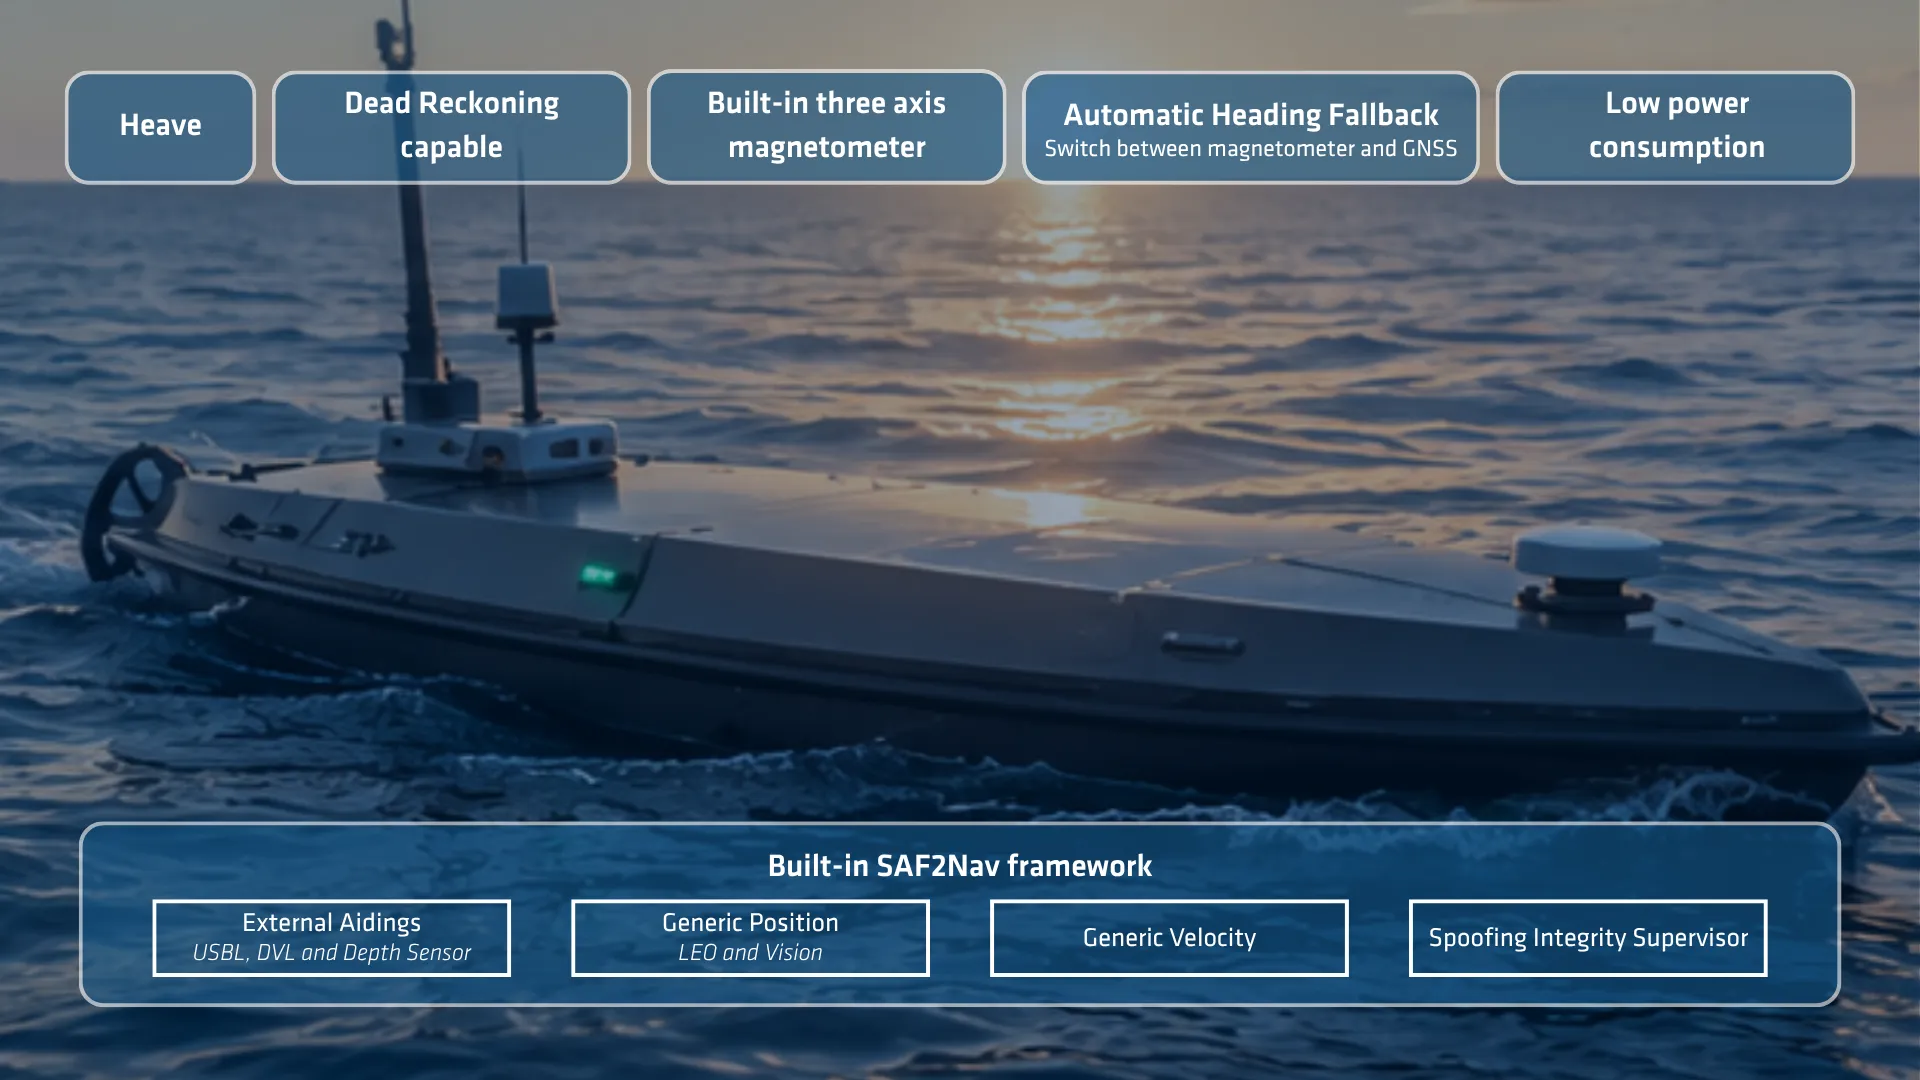
水面导航性能
- 海洋导航:各种尺寸的载人及无人水面艇
- 海洋导航:各种尺寸的载人及无人水面艇
任务功能解析
该系统专为严苛的海洋任务而设计,兼具坚固性、高精度以及与各类水面船舶的无缝集成。
- 针对海洋水面车辆定制的专用动态配置文件。
- 针对高振动环境的三层减震隔离设计。
- 在 GNSS 干扰和欺骗下保持定位完整性,由 SAF2Nav 技术栈提供支持。
- 支持 DVL 或计程仪速度输入,以提升推算定位性能
- 自动流速估计与水航速补偿补偿。
- 由 SAF2Nav 技术栈提供支持的战术推算定位,可在 GNSS 信号中断期间实现连续导航。
规格
车辆兼容性
水面舰艇、水下航行器、海洋调查、海洋及恶劣海洋环境 空中
飞机、直升机、航空器、无人机 陆地
汽车、火车/铁路、卡车、两轮车、重型机械、行人、背包、越野
GNSS 性能
双天线,789 通道 GNSS 测距
500 m/s 和 80 km 高度 频段
多频 GNSS 功能
SBAS、RTK、PPK、RAW GPS 信号
L1C/A、L1C、L2C、L2PY、L5 Galileo信号
E1、E5a、E5b、E6BC Glonass信号
L1C/A、L2C/A、L2P、L3OC 北斗信号
B1I、B1C、B2a、B2I、B3I、B2b 其他信号
NaviC L5、L-Band、QZSS GNSS 首次定位时间
< 35 s 干扰与Spoofing
自动抗干扰与抗欺骗、OSNMA、先进的自动多传感器抑制
环境规格与工作范围
-40 °C 至 71 °C 振动
3 g RMS – 20Hz 至 2kHz 冲击
500 g,持续 0.3 ms MTBF (计算值)
246,000 小时 符合
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
接口
GNSS、RTCM、NTRIP、气辉数据、里程计、通用速度与位置 输出协议
NMEA、ASCII、sbgECom (二进制)、REST API 输入协议
NMEA、ASCII、sbgECom (二进制)、REST API 数据记录器
8 GB 或 48 小时 @ 200 Hz 输出速率
200 Hz(IMU、INS) 串口
4 个串口 I/O,速率高达 921,600 bps CAN
1 个 CAN 2.0 A/B 总线,高达 1 Mbps Sync OUT
2个同步输出(1个 RS232 + 1个 TTL 电平) Sync IN
4个同步输入(RS232 电平) 以太网
1个以太网全双工(10/100 base T)PTP / NTP、NTRIP、Web 界面、FTP 连接器
2个 Micro-D 15 (I/O),2个 SMA 连接器(天线)
机械和电气规格
9 至 36 VDC 功耗
< 3 W without antennas 重量 (g)
365 克 / 带减震器 443 克 尺寸(长x宽x高)
107.7 mm x 85 mm x 40 mm
时序规格
< 200 ns PTP 精度
< 1 µs PPS精度
< 1 µs (jitter < 1 µs) 航位推算中的漂移
1 ppm
Stellar-40 数据手册
将所有产品特性和规格直接发送到您的收件箱!
将 Stellar-40 与其他产品进行比较
欢迎比较我们最先进的惯性传感器系列,用于导航、运动和升沉传感。完整的规格可在硬件手册中找到,可应要求提供。
-
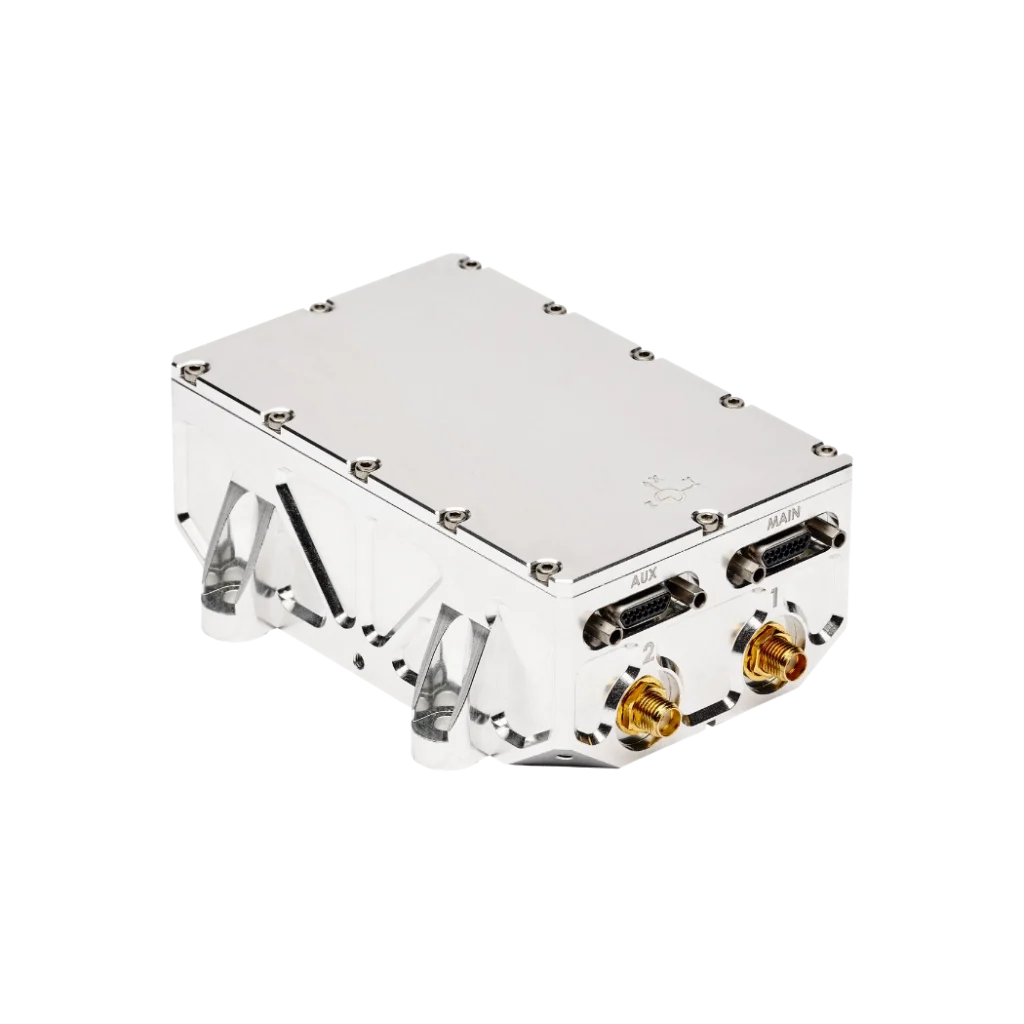
Stellar-40
- 单点水平位置
- 1.2 m
- 抗欺骗和抗干扰性能评级
- ★★★★★
- 抗欺骗和抗干扰能力
- 全星座、全频段、高级监测与抗干扰
- 抗振动能力
- 三层结构
- 推算定位
- 低至 0.2% DT(道路车辆、双天线 GNSS 和里程计)
- 重量 (g)
- 365 g
- 尺寸(长x宽x高)
- 107.7 x 85 x 40 mm
-
- 单点水平位置
- 1.2 m
- 抗欺骗和抗干扰性能评级
- ★★★☆☆
- 抗欺骗和抗干扰能力
- 全星座、双频段、监测与抗干扰
- 抗振动能力
- 一级
- 推算定位
- 低至 0.2% DT(道路车辆、双天线 GNSS 和里程计)
- 重量 (g)
- 165 g
- 尺寸(长x宽x高)
- 42 x 57 x 60 mm
-
- 单点水平位置
- 1.0 m
- 抗欺骗和抗干扰性能评级
- ★★★☆☆
- 抗欺骗和抗干扰能力
- 全星座、三频、高级监测与缓解
- 抗振动能力
- 一级
- 推算定位
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- 重量 (g)
- < 900 g
- 尺寸(长x宽x高)
- 130 x 100 x 75 mm
-
- 单点水平位置
- 1.2 m
- 抗欺骗和抗干扰性能评级
- ★★★☆☆
- 抗欺骗和抗干扰能力
- 全星座、双频段、监测与抗干扰
- 抗振动能力
- 一级
- 推算定位
- 低至 0.5 % DT(道路车辆、双天线 GNSS 和里程计)
- 重量 (g)
- 65 g
- 尺寸(长x宽x高)
- 46 x 45 x 32 mm


兼容性
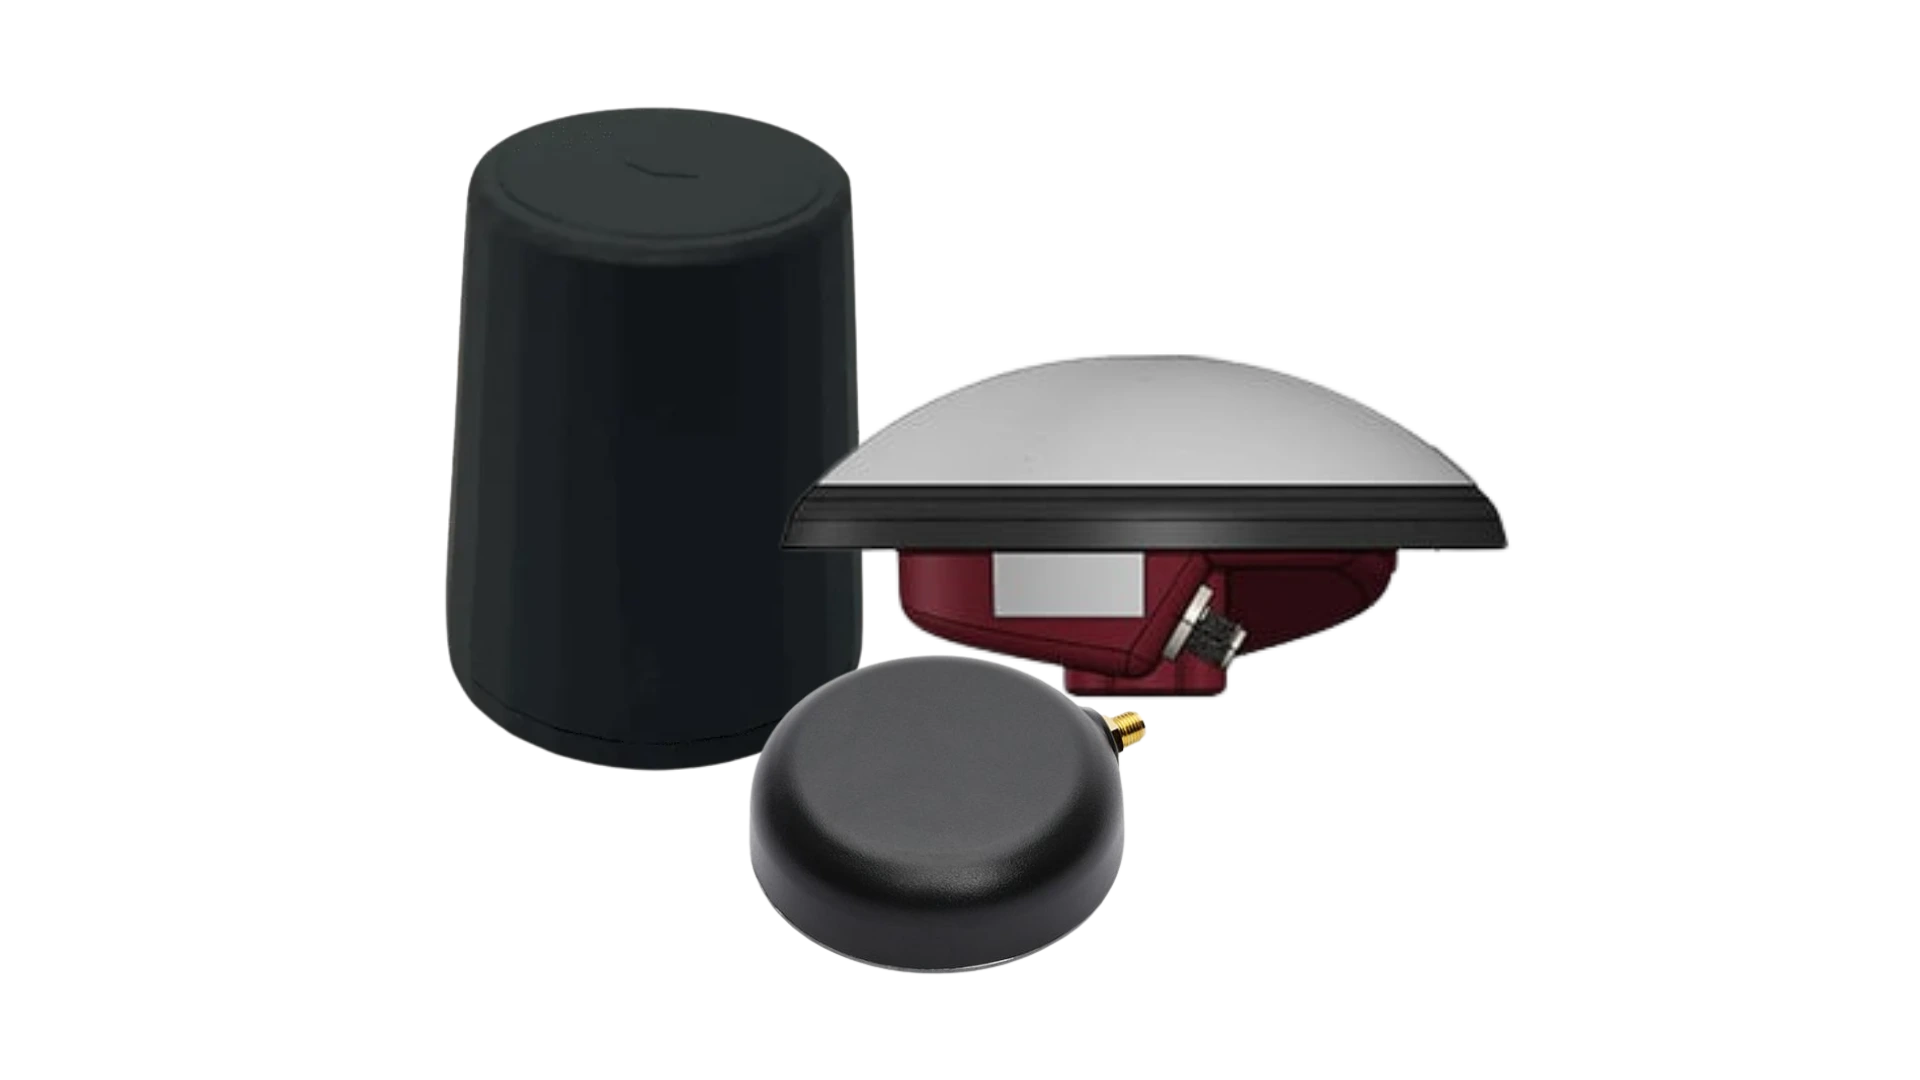
兼容的抗干扰和抗欺骗天线精选
我们精心挑选了最优的抗干扰和抗欺骗天线,并经过全面的测试和兼容性验证。此系列包括经过验证的技术,例如 CRPA(控星接收方向图天线)和 LEANA(低仰角抗干扰导航天线)。
探索我们推荐的解决方案!

附加产品与配件
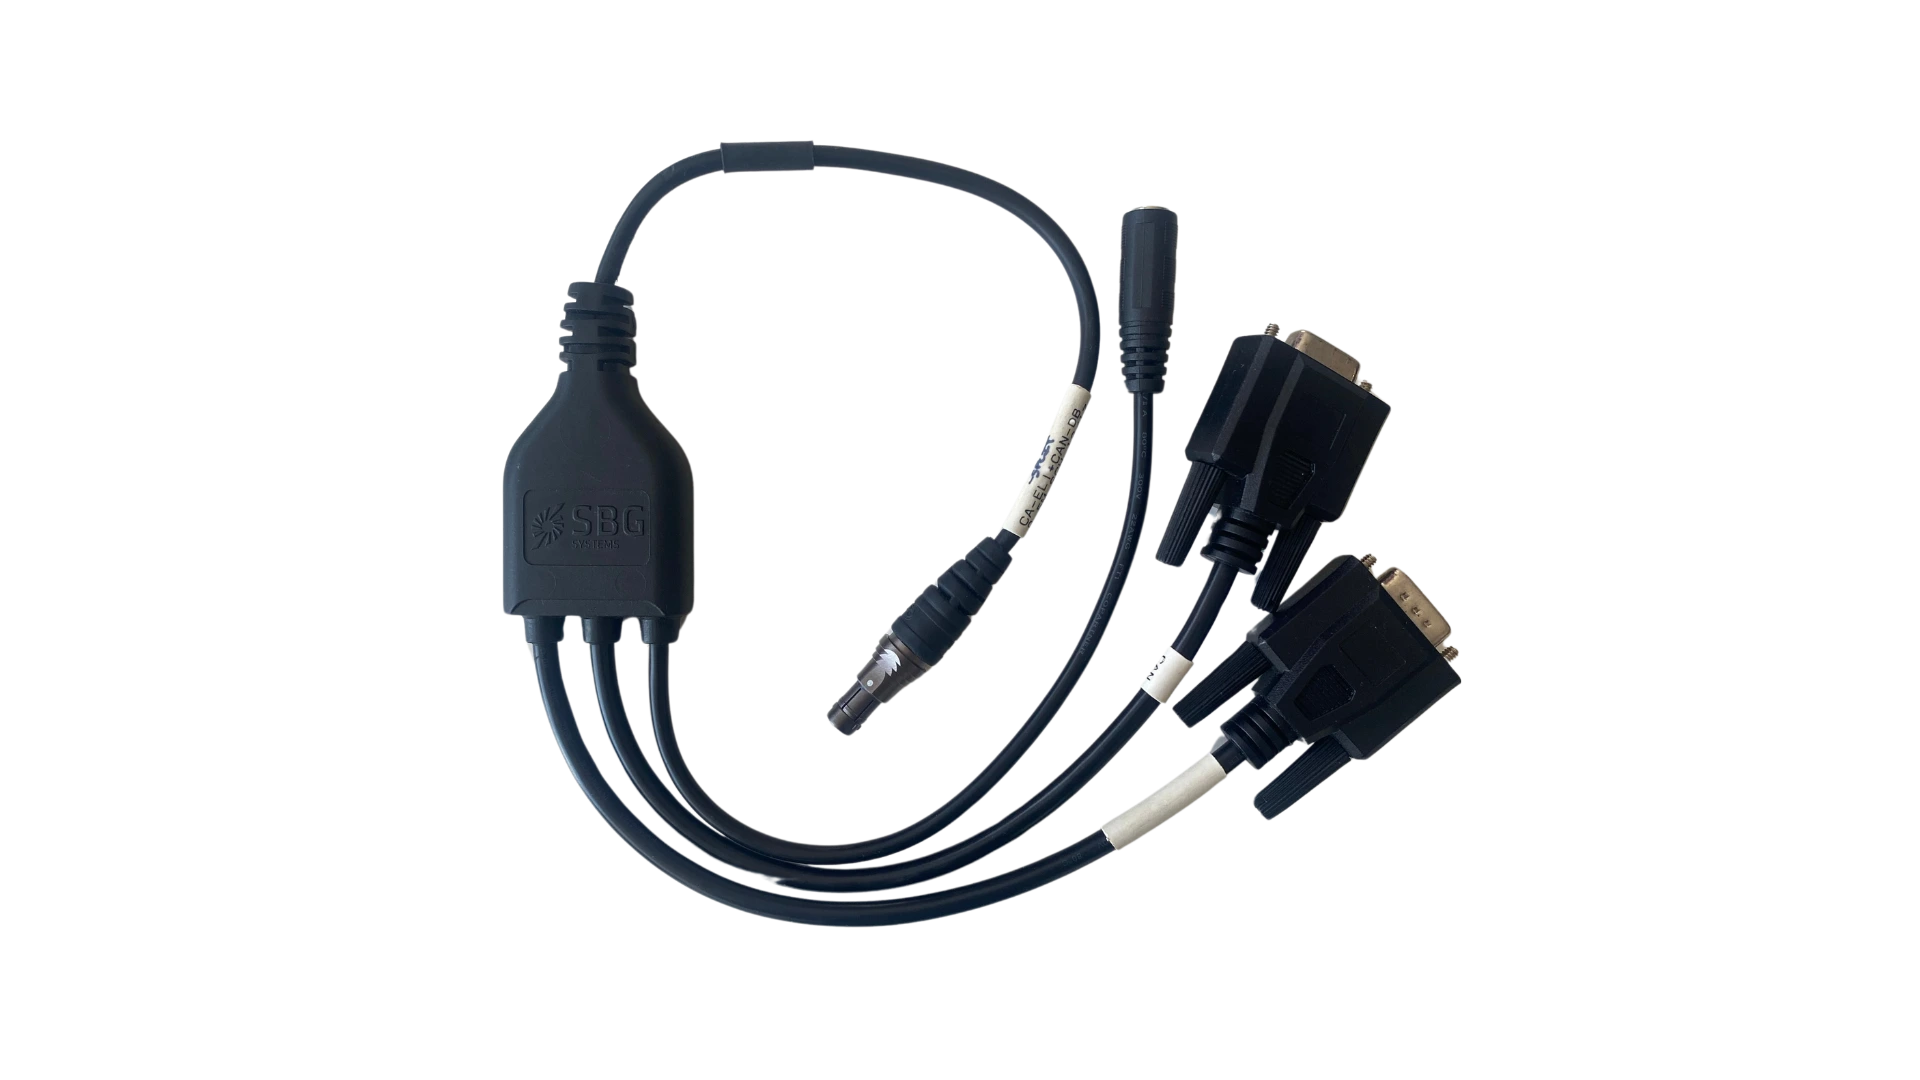
通过探索我们多样化的应用,了解我们的解决方案如何改变您的运营。借助我们的运动和导航传感器及软件,您可以获得最先进的技术,从而推动您所在领域的成功和创新。
加入我们,释放惯性导航和定位解决方案在各个行业的潜力。
Qinertia GNSS-INS
生产过程
探索每个 SBG Systems 产品背后的精度和专业技术,包括我们的 IMU、AHRS 和 INS 解决方案。首先,了解我们的工程师如何在设计每个系统时兼顾精度与可靠性。然后,了解我们如何制造和测试高性能惯性导航系统。
在整个过程中,我们实施严格的质量控制,以确保性能的一致性。此外,我们先进的工程方法有助于确保每项产品都满足严苛的精度和可靠性标准。
立即观看视频,了解我们如何构建高性能惯性系统。
请求报价
他们在谈论我们
我们展示了在实际项目中使用我们产品的行业专业人士和客户的经验与评价。他们的见解凸显了我们的 INS 解决方案的质量与性能。此外,它们还证明了我们的技术如何支持严苛的导航应用。
了解我们的创新技术如何改善运营、提高生产力,并在各种应用中提供可靠的结果。
常见问题解答部分
欢迎来到我们的常见问题解答部分,在这里我们解答您关于我们尖端技术及其应用的最紧迫问题。在这里,您将找到关于产品特性、安装过程、故障排除技巧和最佳实践的全面解答,以最大限度地提高您使用我们紧凑型 INS 的体验。无论您是寻求指导的新用户,还是寻求高级见解的经验丰富的专业人士,我们的常见问题解答都旨在提供您所需的信息。
在此处查找您的答案!
导航中的推算定位是什么?
推算定位是一种在没有 GNSS 信号的情况下进行导航的方法,它依靠惯性和其他传感器数据来保持连续追踪。通常,当 GNSS 丢失时,系统会完全失去位置信息。而通过推算定位,系统会计算出一个连续的位置,该位置随时间推移会缓慢漂移。此漂移速率取决于内部 IMU 的质量以及外部辅助传感器的可用性。
您支持哪些外部辅助格式(例如气压数据、视觉数据)?
Stellar-40 采用我们专有的 sbgECom 协议,该协议使用明确定义的消息帧。通过这些预定义消息,系统可以无缝接收来自任何能够提供该信息的外部传感器的空速数据、本体速度和绝对位置数据。
是否有专门的字段用于手动输入风速估计?
不需要,因为 Stellar-40 的先进传感器融合算法会自动实时计算和估算风况,无需您手动输入。
陆地应用有哪些可用的外部辅助选项?
对于陆地平台,Stellar-40 支持多种辅助输入以提高导航精度,尤其是在 GNSS 拒止环境中。这些辅助输入包括硬件里程计(轮式里程计)、来自外部传感器(如 LiDAR 或光学传感器)的速度辅助以及绝对位置辅助。
如何在 Stellar-40 的阻尼版和非阻尼版之间进行选择?
正确的选择取决于您的操作环境。强烈建议经常暴露在恶劣、振动环境中的平台(例如远程打击无人机或无人地面车辆 (UGV))使用阻尼版本。如果您不确定哪个版本适合您的应用,我们的支持团队随时准备协助您做出正确的选择。
什么是 SBAS?
什么是 SBAS?
机载星基增强系统 (SBAS) 是一种 GNSS 增强技术,可提高卫星定位的精度、完整性、可用性和连续性。SBAS 最初是为了支持航空而开发的,现已成为无人机、船舶导航、精细农业、GIS 测绘、自动驾驶汽车和惯性导航系统 (INS) 的宝贵导航辅助工具。与实时动态差分 (RTK) 或精密单点定位 (PPP) 不同,SBAS 提供免费的米级定位,无需本地基站或互联网连接。
独立式 GNSS 接收机通过测量属于 GPS、伽利略、格洛纳斯或北斗等星座的卫星的伪距来确定其位置。然而,这些测量会受到多种误差源的影响,包括卫星钟差、轨道(星历)误差、电离层延迟、对流层延迟、接收机噪声和多径效应。SBAS 持续估计这些误差中最大的一部分,并广播实时校正信息,从而显著改善导航定位解算结果。
SBAS 架构依赖于分布在某一区域内经过精确测量的参考站网络。这些站持续监控 GNSS 信号,并将测得的卫星距离与已知位置进行比较,以估计卫星钟差、轨道误差和电离层误差。测量结果被传输至主控中心,主控中心结合来自所有参考站的数据以生成校正信息和完整性信息。然后,这些信息被上行发送至地球静止卫星,由其转发给支持 SBAS 的 GNSS 接收机。接收机在计算其位置之前应用这些校正,从而有效地减少影响伪距测量的主要误差源。
数学上,校正后的伪距可以表示为:
Pcorrected = Pmeasured − Δclock − Δorbit − Δiono
其中 Pmeasured 是原始伪距测量值,Δclock 表示卫星钟差校正,Δorbit 是轨道校正,而 Δiono 是电离层延迟校正。
这些校正通常将单点 GNSS 水平定位误差从大约 3–10 米减少到 1–2 米左右。尽管此精度水平低于 RTK 或 PPP 实现的厘米级性能,但 SBAS 具有一个主要优势:完整性监控。SBAS 不仅单纯提高定位精度,还会持续评估每个受监控卫星的健康状况,并在卫星因时钟异常、轨道误差或信号退化而变得不可靠时迅速向用户发出警报。对于必须确信导航解决方案是否值得信任的安全关键型应用而言,此功能至关重要。
全球各地运行着多项区域性 SBAS 服务。其中包括北美的 WAAS、欧洲的 EGNOS、日本的 MSAS、印度的 GAGAN、俄罗斯的 SDCM、韩国的 KASS 以及澳大利亚和新西兰的 SouthPAN。现代多频 GNSS 接收机通常会根据其地理位置自动支持多项 SBAS 服务。
对于惯性导航系统,SBAS 可提供更精确、更可靠的 GNSS 参考,从而改善传感器融合性能。扩展卡尔曼滤波 (EKF) 利用修正后的 GNSS 位置和速度测量值,定期限制惯性传感器累积的漂移。与独立 GNSS 相比,SBAS 减少了测量噪声和与卫星相关的偏差,从而在为导航算法提供有价值的完整性信息的同时,带来更稳定的位置和速度更新。但是,SBAS 不会提高 GNSS 更新率,也无法补偿 GNSS 信号中断。在信号中断期间,整体导航性能主要仍取决于 IMU 的质量和 INS 估算算法的有效性。
因此,对于需要免费、全球可用、高可靠性和完整性的米级定位应用,SBAS 是一个绝佳的解决方案。它尤其适用于自动驾驶汽车、无人机、船舶导航、农业和工业系统,在这些应用中,稳健的导航比实现厘米级精度更为重要。当应用需要测绘级定位时,RTK 或 PPP 仍然是首选的校准技术,而 SBAS 则可作为传统 GNSS 导航的一种可靠且广泛使用的增强功能。
惯性导航系统如何在 GNSS 信号中断期间维持定位
惯性导航系统如何在 GNSS 信号中断期间维持定位
1 – 惯性导航系统与 GNSS 集成
惯性导航系统 (INS) 根据机载惯性测量值来确定位置、速度和方向。在其核心,惯性测量单元 (IMU) 结合了三个加速度计和三个陀螺仪。加速度计测量比力,而陀螺仪测量沿三个正交轴的角速率。
导航计算机以高频率处理这些测量值。首先,它积分陀螺仪测量值以估计姿态的变化。然后,它将测得的加速度转换到导航坐标系中,并补偿重力和其他已知影响。最后,它积分加速度以估计速度和位置。此过程使 INS 能够在不依赖外部信号的情况下连续输出导航解。
当 GNSS 可用时,INS 通常作为集成 GNSS/INS 解决方案的一部分运行。GNSS 为位置和速度提供外部参考,而 IMU 提供高频运动测量。导航滤波结合了这两种来源,以估计车辆状态并约束惯性误差。
当 GNSS 信号不可用时,系统将过渡到惯性推算,通常被称为推算定位。INS 继续对上一个已知导航状态下的陀螺仪和加速度计测量值进行积分。因此,它可以在信号中断期间维持连续的位置、速度和姿态输出。
然而,惯性导航并不能消除中断期间的定位误差。传感器偏差、噪声、比例因子误差、不对准和其他缺陷会通过积分不断累积。特别是,加速度计误差会影响速度进而影响位置,而陀螺仪误差会影响姿态,并可能通过不正确的重力补偿引入额外的定位误差。
因此,GNSS 信号中断的持续时间和幅度直接影响最终的位置不确定性。更高性能的惯性传感器可减小误差增长,并允许系统在累积漂移变得显著之前跨越更长时间的中断。
凭借近二十年设计和制造惯性传感器的经验,SBG Systems 开发了 IMU 和 INS 技术,旨在当 GNSS 可用性受限或中断时提供可靠的导航性能。
2 – 卡尔曼滤波与传感器融合
传感器融合使 GNSS/INS 系统能够结合具有不同特性的测量值。IMU 提供连续的高频测量,但随时间推移会累积误差。GNSS 提供绝对位置参考,但可能会不可用或更新频率较低。导航滤波结合了这些互补特性来估计车辆状态。
卡尔曼滤波被广泛用于这种类型的状态估计。在实际的 INS 应用中,系统通常使用扩展卡尔曼滤波 (EKF),因为描述车辆运动和姿态的方程是非线性的。EKF 在处理来自可用传感器的测量值的同时,维护对导航状态及其不确定性的估计。
该过程包含两个基本步骤:预测和测量更新。
在预测期间,滤波器使用先前的导航状态和最新的 IMU 测量值来估计下一个状态。它还会传播相关的的不确定性。在测量更新期间,滤波器将可用的外部测量值与预测状态进行比较。然后,它利用差值(即新息)来更新状态估计并降低其不确定性。
在 GNSS/INS 系统中,GNSS 测量值提供限制惯性漂移的外部观测值。当系统模型和可用测量值使这些参数可观测时,滤波器还可以估计加速度计和陀螺仪偏差等参数。
这种区别非常重要:卡尔曼滤波并不仅仅是消除每个机载传感器的每一个误差。相反,它是根据数学模型和可用测量值来估计导航状态和相关误差状态。由于无法完全消除传感器缺陷、模型不准确和未观测到的干扰,残余误差依然存在。
当 GNSS 不可用时,滤波器可以使用惯性测量值继续传播导航解。但是,如果没有外部观测,系统约束其误差状态的机会就会减少。因此,随着中断持续,不确定性会增加。当 GNSS 测量值再次可用时,滤波器会将其与惯性解进行比较,并利用产生的新息来修正估计状态和累积误差。这使得 GNSS/INS 系统能够在 GNSS 辅助导航和惯性推算之间平稳过渡。