


Quanta Plus INS 尺寸经过优化,可直接进行地理参考
Quanta Plus 规格
运动与导航性能
1.2 m 单点垂直位置
1.5 m RTK水平位置
0.01 米 + 0.5 ppm RTK垂直位置
0.01 米 + 1 ppm PPK水平位置
0.01 米 + 0.5 ppm * PPK垂直位置
0.01 米 + 1 ppm * 单点横滚/俯仰
0.03 ° RTK 横滚角/俯仰角
0.015 ° PPK 滚转角/俯仰角
0.01 ° * 单点航向
0.06 ° RTK航向
0.03 ° PPK 标题
0.03 ° *
导航功能
单天线和双天线 GNSS 实时纵摇精度
5 厘米或 5% 的膨胀率 实时起伏波周期
0 至 20 秒 实时垂动模式
自动调整
运动轨迹
水面舰艇、水下航行器、海洋勘测及海洋工程。 空气
飞机、直升机、航空器、无人机 土地
汽车、汽车行业、火车/铁路、卡车、两轮车、重型机械、行人、背包、越野
GNSS 性能
内部大地测量双天线 频段
多频 GNSS 功能
SBAS、RTK、PPK GPS 信号
L1 C/A、L2、L2C、L5 伽利略信号
E1、E5a、E5b 格洛纳斯信号
L1 C/A、L2 C/A、L2P、L3 北斗信号
B1I、B1C、B2a、B2I、B3I 其他信号
QZSS、Navic、L频段 GNSS 首次定位时间
< 45s 干扰与欺骗
高级缓解措施与指标,OSNMA
环境规格与工作范围
-40°C 至 85°C 振动
8 克 RMS – 20 赫兹至 2 千赫 减震器
500 克,持续 0.3 毫秒 MTBF(计算值)
150 000 小时 符合
MIL-STD-810
接口
GNSS、RTCM、NTRIP、里程计、DVL 输出协议
NMEA、ASCII、sbgECom(二进制)、REST API 输入协议
NMEA、sbgECom(二进制)、REST API、RTCM、TSS1、Septentrio SBF、Novatel 二进制协议、Trimble GNSS 数据记录仪
8 GB 或 48 小时 @ 200 Hz 产出率
最高200Hz 以太网
全双工(10/100 Base-T)、PTP/NTP、NTRIP、Web 界面、FTP 串行端口
3个 TTL UART,全双工 CAN
1个 CAN 2.0 A/B 接口,最高 1 Mbps 同步输出
SYNC输出、PPS、虚拟里程表、状态显示用LED驱动器 同步输入
PPS、里程计、最高 1 kHz 的事件
机械与电气规格
4.5 至 5.5 VDC 功耗
< 3.5 W 天线功率
5 V 直流电——每根天线最大 150 mA | 增益:17 – 50 dB 重量(克)
76 g 尺寸(长×宽×高)
51.5 毫米 × 78.75 毫米 × 20 毫米
时序规格
< 200 ns PTP精度
< 1 µs PPS精度
< 1 µs (jitter < 1 µs) 推算航行中的漂移
1 ppm
Quanta Plus 应用
Quanta Plus 专为在最苛刻的应用中实现高精度导航与姿态测量而设计,在空中、陆地和海洋环境中均能提供强劲的性能。
我们的 INS 针对不同的车辆类型集成了专用的运动配置文件,为每个特定应用优化传感器融合算法。
探索所有应用。
Quanta Plus 数据手册
将所有传感器功能和规格直接发送至您的收件箱!
将 Quanta Plus 与其他产品进行比较
开始比较我们最先进的用于导航、运动和升沉感测的惯性传感器系列。
完整规格可在按需提供的产品宣传册中找到。
-
Quanta Plus
- RTK水平位置
- 0.01 米 + 0.5 ppm
- RTK 横滚角/俯仰角
- 0.02 °
- RTK航向
- 0.03 °
- GNSS 接收机
- 内部大地测量双天线
- 重量(克)
- 76 g
- 尺寸(长×宽×高)
- 51.5 × 78.75 × 20 毫米
-
- RTK水平位置
- 0.01 米 + 1 ppm
- RTK 横滚角/俯仰角
- 0.05 °
- RTK航向
- 0.2 °
- GNSS 接收机
- 内置双天线
- 重量(克)
- 65 g
- 尺寸(长×宽×高)
- 46 × 45 × 32 毫米
-
- RTK水平位置
- 0.01 米 + 0.5 ppm
- RTK 横滚角/俯仰角
- 0.015 °
- RTK航向
- 0.05 °
- GNSS 接收机
- 内置双天线
- 重量(克)
- 165 g
- 尺寸(长×宽×高)
- 42 × 57 × 60 毫米
-
- RTK水平位置
- 0.01 米 + 0.5 ppm
- RTK 横滚角/俯仰角
- 0.015 °
- RTK航向
- 0.04 °
- GNSS 接收机
- 内部大地测量双天线
- 重量(克)
- 600 g
- 尺寸(长×宽×高)
- 100 × 86 × 75 毫米


Quanta Plus 兼容性


文档与资源
Quanta Plus 配备了详尽的文档,旨在为用户提供每一步的支持。
从安装指南到高级配置和故障排除,我们清晰且详细的手册可确保无缝集成与操作。



其他产品和配件
探索我们丰富多样的应用,了解我们的解决方案如何改变您的运营。借助我们的运动与导航传感器和软件,您将获得推动您所在领域成功与创新的尖端技术。
与我们一起释放惯性导航和定位解决方案在各个行业的潜力。

Qinertia GNSS-INS


生产流程
探索每一个 SBG Systems 产品(例如 IMU)背后的精度与专业技术。以下视频带您深入了解我们如何精心设计、制造和测试高性能惯性导航系统。从先进的工程设计到严格的质量控制,我们的生产流程确保每个产品都符合可靠性和精度的最高标准。
立即观看以了解更多信息!

索取报价
他们在谈论我们
我们展示了行业专业人士和客户在项目中运用我们的INS 解决方案所获得的体验和反馈。
了解我们的创新技术如何在各种应用场景中重塑他们的运营模式、提升生产力并带来可靠成果。



常见问题解答
欢迎来到我们的常见问题解答部分,在这里我们将解答您对我们尖端技术及其应用最急切的问题。在这里,您将找到有关产品功能、安装过程、故障排除技巧和最佳实践的全面答案,以最大程度地提升您对我们惯性传感器的体验。
在此处寻找您的答案!
什么是激光雷达?
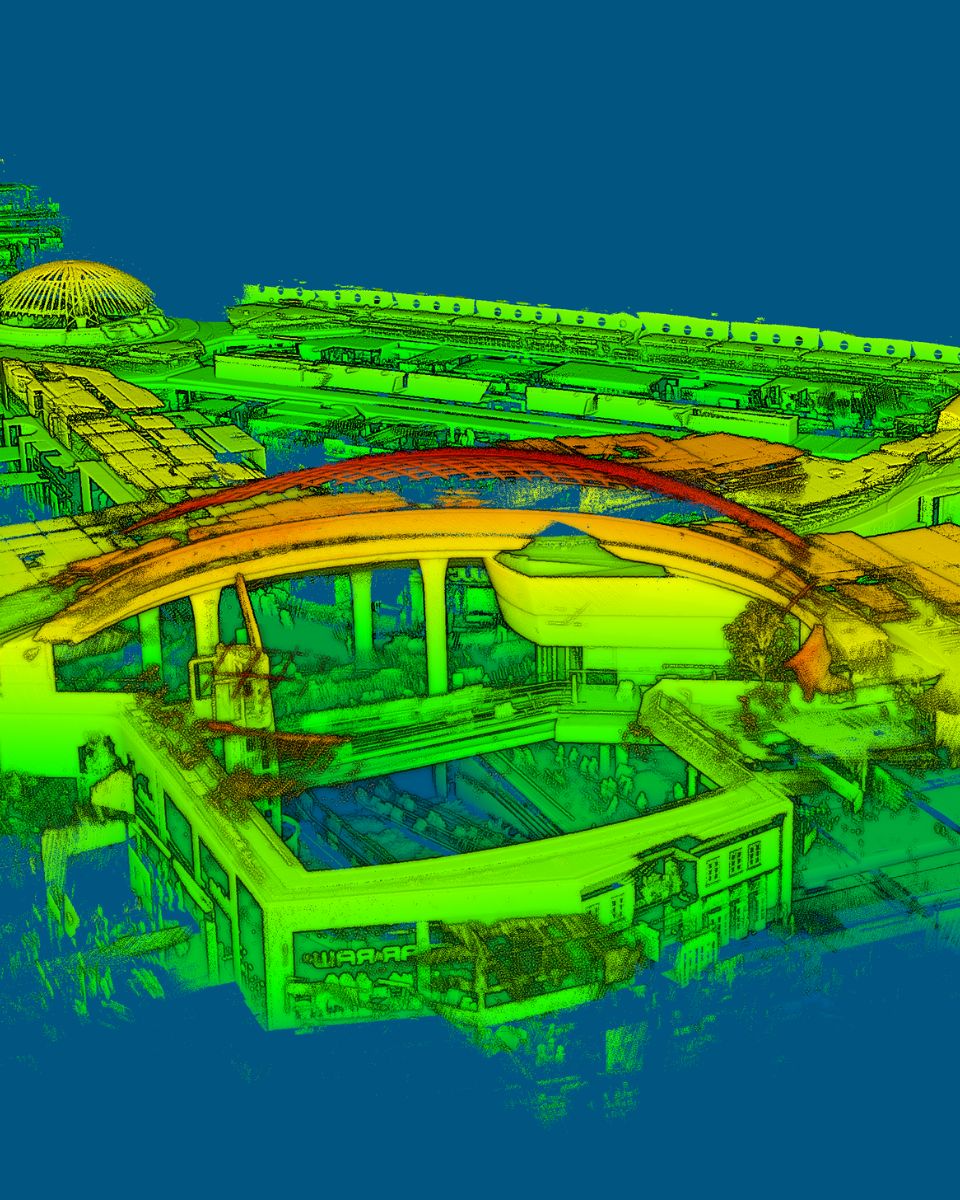
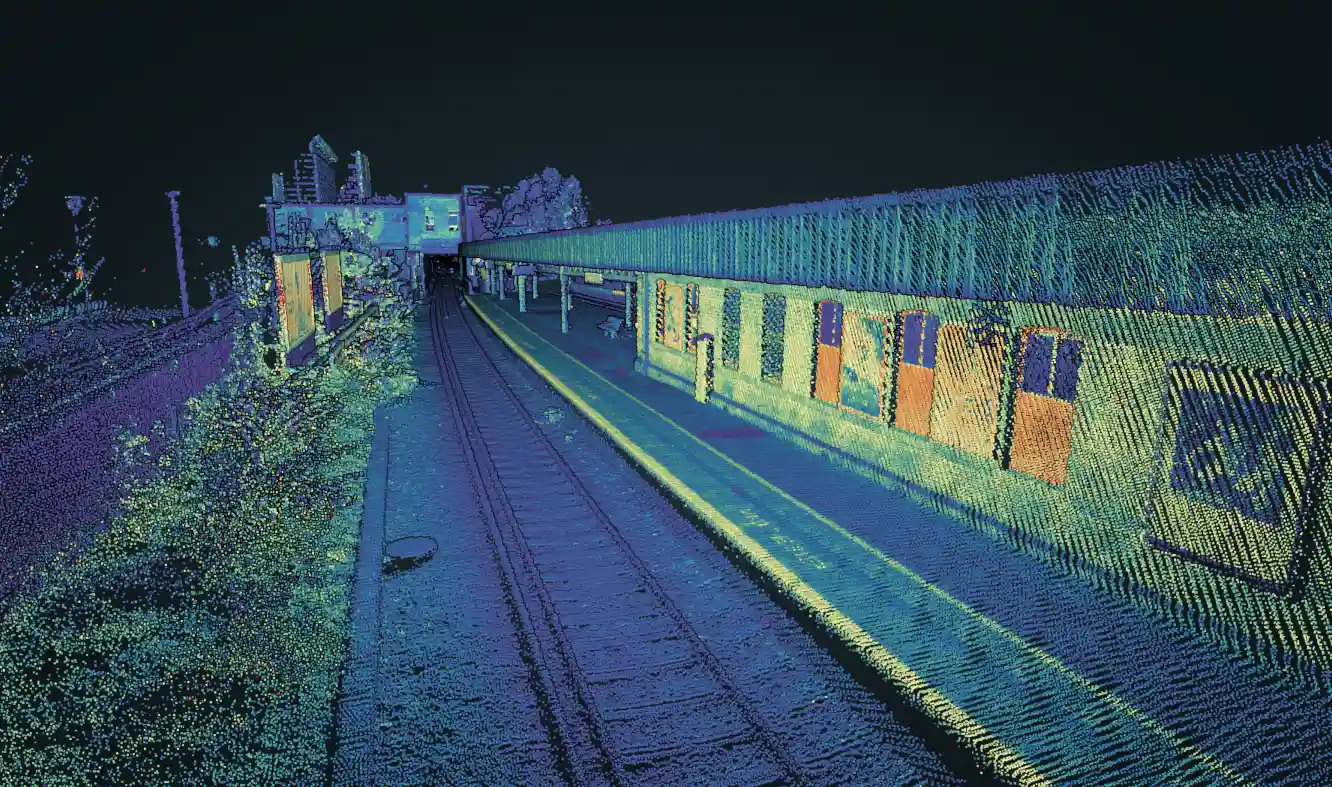
LiDAR(激光雷达)是一种遥感技术,使用激光测量到物体或表面的距离。通过发射激光脉冲并测量光在击中目标后返回所需的时间,LiDAR 可以生成有关环境形状和特征的精确三维信息。它通常用于创建地表、结构和植被的高分辨率 3D 地图。
激光雷达系统被广泛应用于各个行业,包括:
- 地形测绘:用于测量地貌、森林和城市环境。
- 自动驾驶激光雷达车辆:用于导航和障碍物检测。
- 农业:用于监测作物和田间状况。
- 环境监测:用于洪水建模、海岸线侵蚀等。
激光雷达传感器可安装在无人机、飞机或车辆上,从而实现大范围的快速数据采集。该技术之所以备受推崇,是因为它即使在密林或崎岖地形等复杂环境中,也能提供详细、准确的测量数据。
如何将惯性系统与用于无人机测绘的 LiDAR 相结合?
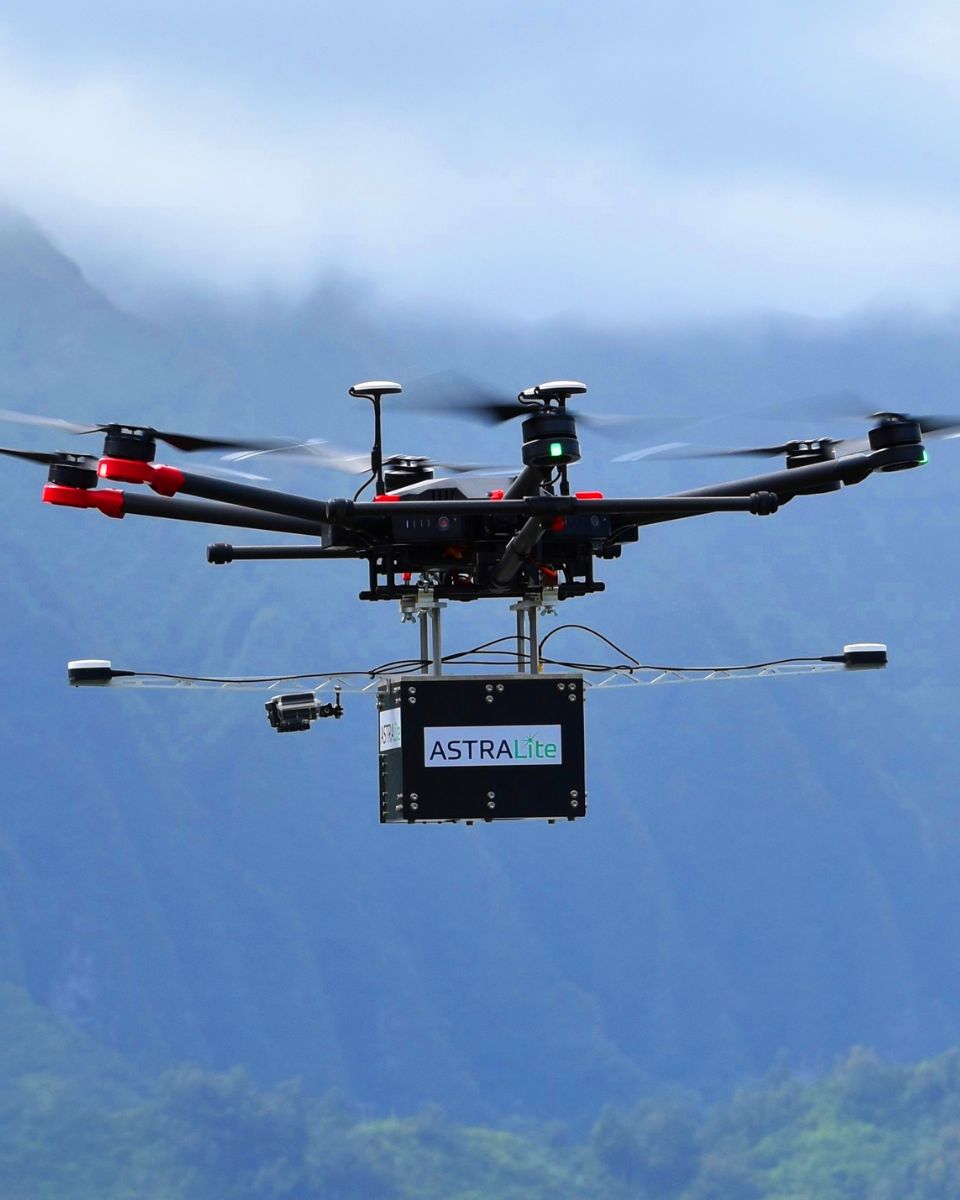
将 SBG Systems 的惯性系统与用于无人机测绘的 LiDAR 相结合,可提高捕获精确地理空间数据的准确性和可靠性。
以下是该集成的工作原理及其对无人机测绘的益处:
- 一种遥感方法,使用激光脉冲测量到地表距离,从而创建地形或结构的高细节 3D 地图。
- SBG Systems INS 将 IMU 与 GNSS 数据相结合,即使在 GNSS 信号受限的环境中也能提供准确的位置、姿态(俯仰、横滚、偏航)和速度。
SBG 的惯性系统与 LiDAR 数据同步。INS 精确跟踪无人机的位置和方向,而 LiDAR 则捕获下方的地形或物体细节。
通过了解无人机的精确姿态,可以将激光雷达数据在三维空间中准确定位。
GNSS 组件提供全球定位,而 IMU 则提供实时的方位和运动数据。这种组合确保了即使在 GNSS 信号微弱或不可用(例如在高大建筑物附近或茂密森林中)的情况下,INS 也能继续追踪无人机的路径和位置,从而实现一致的 LiDAR 测绘。
什么是摄影测量学?
摄影测量学是一门利用照片测量和绘制物体或环境的距离、尺寸及特征的科学与技术。通过分析从不同角度拍摄的重叠图像,摄影测量学能够生成精确的3D模型、地图或测量数据。该过程的原理是利用三角测量原理,识别多张照片中的共同点,并计算其在空间中的位置。
摄影测量学被广泛应用于各个领域,例如:
- 摄影测量地形测绘:制作景观和城区的三维地图。
- 建筑与工程:用于建筑图纸编制和结构分析。
- 考古学中的摄影测量学:遗址与文物的记录与重建。
- 航空摄影测量:用于土地测量和施工规划。
- 林业与农业:监测农作物、森林及土地利用变化。
当摄影测量技术与现代无人机(UAV,即无人驾驶飞行器)相结合时,便能够快速采集航拍图像,使其成为大规模测绘、建筑和环境监测项目中的一项高效工具。
什么是有效载荷?
有效载荷是指载具(无人机、船只等)为实现其基本功能之外的预期目的而搭载的任何设备、装置或材料。有效载荷与载具运行所需的组件(如电机、电池和机架)是分开的。
有效载荷示例:
- 摄像头:高分辨率摄像头、热成像摄像头……
- 传感器:激光雷达、高光谱传感器、化学传感器……
- 通信设备:对讲机、信号中继器……
- 科学仪器:气象传感器、空气采样器……
- 其他专用设备
