自主导航与控制系统
我们的运动和导航系统为 USV 的决策过程提供支持,使其能够自主遵循预定路线、避开障碍物并响应环境变化。
首先,我们的 USV 解决方案采用先进的算法来确保安全高效的导航。它们利用传感器数据实时调整车辆航向。此外,我们的海事惯性解决方案使远程操作员能够监控和控制 USV。它们还将实时导航数据、传感器读数和视频传输到控制站。
最后,通信链路允许操作员在关键情况下进行干预,从而确保长距离和复杂任务中的可靠导航。
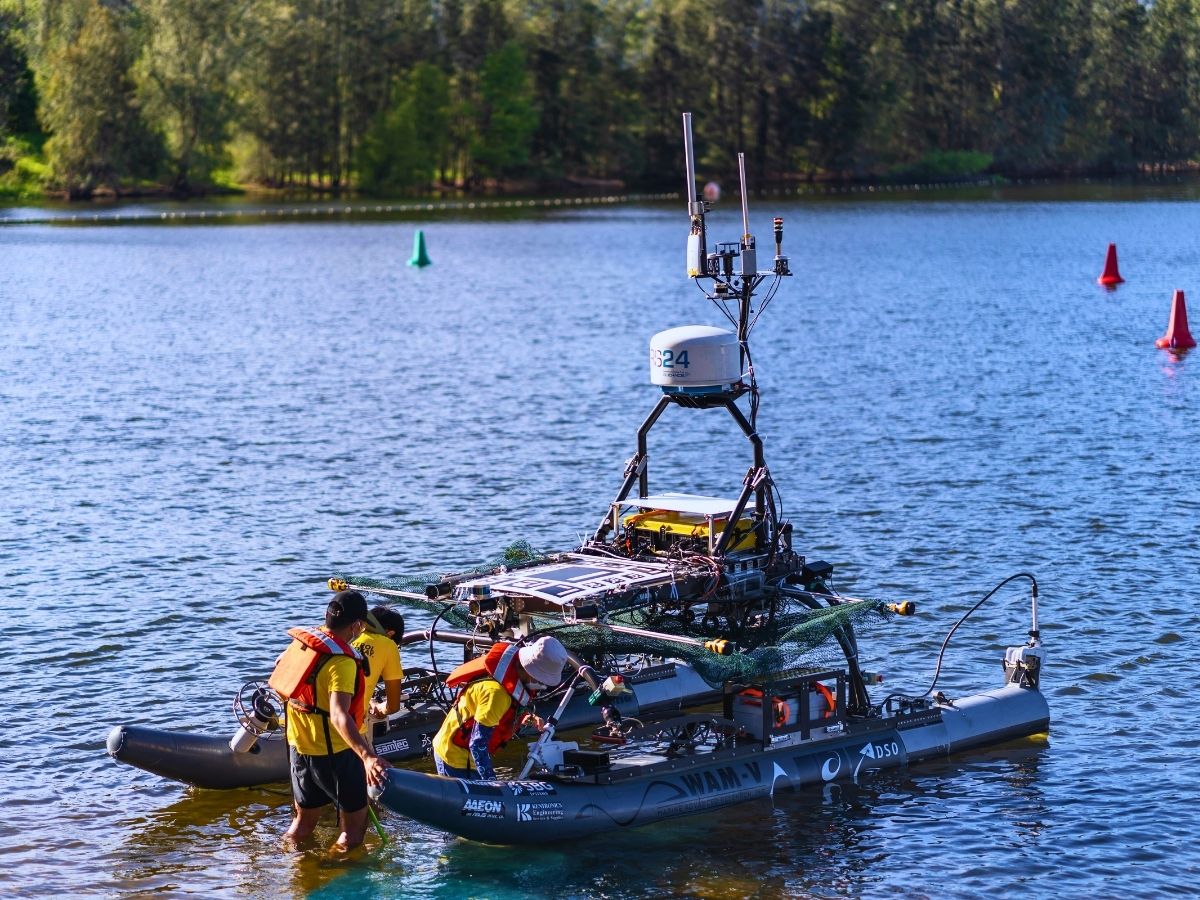
无人水面艇(USV)的实时动态定位
实时动态(RTK)系统通过使用来自参考站的实时信息校正GNSS数据,从而提供厘米级定位精度。这对于需要高精度的USV操作至关重要。每个GNSS星座,包括GPS、GLONASS和Galileo,都提供全球定位数据,以确定USV的精确位置(纬度、经度和高度)。它在卫星信号可用的开阔水域环境中提供精确的定位和导航,使USV能够沿着预设路线,以高精度到达指定航点。GNSS精度可以通过使用实时动态定位(RTK)或精密单点定位(PPP)来提高,这些技术计算或建模GNSS中遇到的误差。
下载我们的宣传册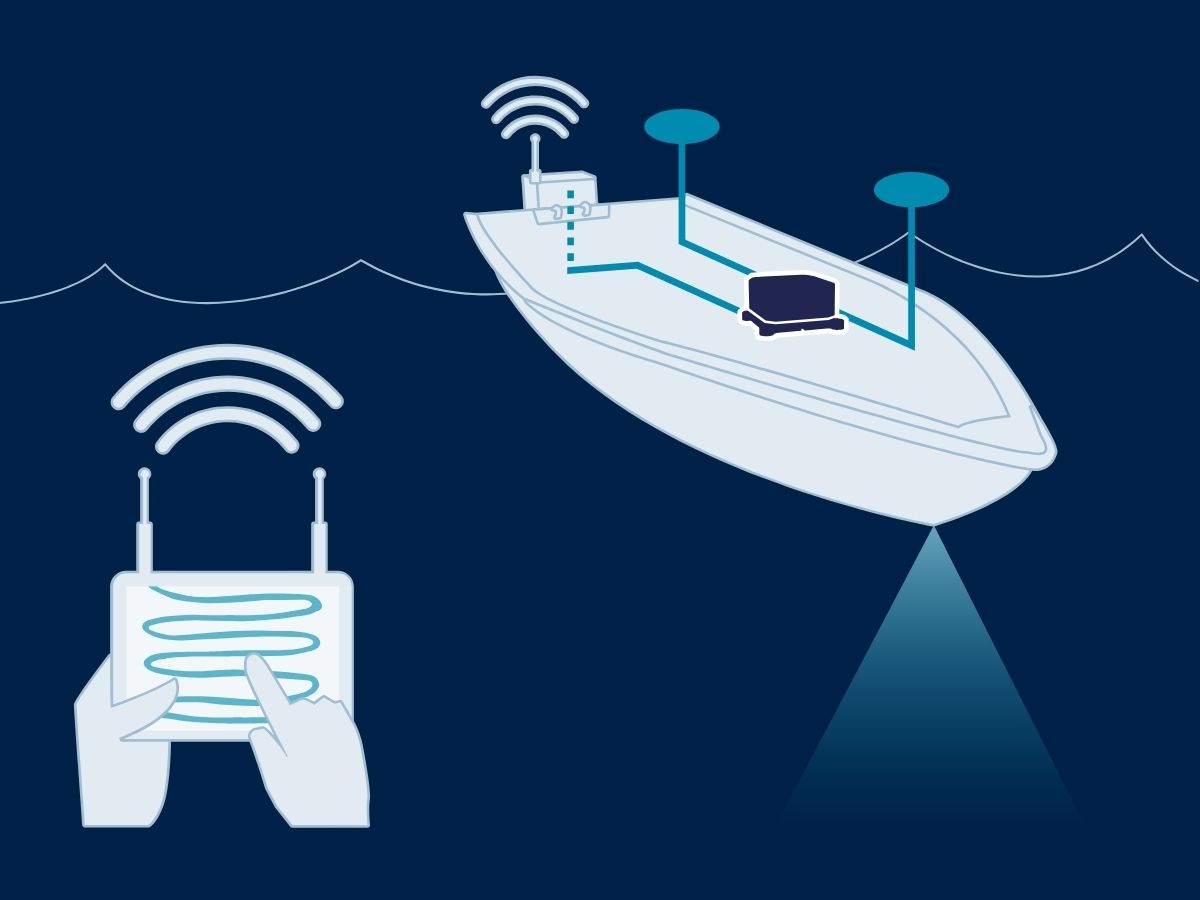
数据融合与传感器集成
我们的惯性传感器通常会集成来自多个传感器(GNSS、IMU、声纳等)的数据,以提高定位精度和可靠性。传感器融合增强了整体导航性能,使 USV 能够在单一导航方法可能不足的复杂环境中有效运行。借助我们的自主导航与控制系统,USV 将人为错误的风险降至最低,从而在复杂任务中确保更稳定的性能。
USV 为从国防、监控到环境监测和数据收集等各种海上任务提供了经济高效、安全且高度多功能的多任务解决方案,同时具备出色的续航能力和精度。
无人水面艇解决方案
我们创新的解决方案具备卓越的精度和可靠性,可确保您的船舶在任何海上环境中都能发挥最佳性能。从勘探到国防,我们的技术都能为您提供所需的可靠性。

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
国防应用手册
将我们的宣传册直接发送到您的收件箱!
案例研究
通过我们的深度案例研究,了解我们的USV导航解决方案所产生的影响,这些案例展示了该解决方案在推动各类项目取得成功方面发挥的关键作用。我们尖端的技术可提供无与伦比的精度和可靠性,并能根据各种海上作业的独特需求进行完美定制。






他们在谈论我们
直接聆听采用我们技术的创新者和客户的亲身分享。
他们的用户评价和成功案例充分说明了我们的传感器在实际自动驾驶汽车应用中发挥着重要作用。



了解其他应用于海事领域的无人系统
了解惯性 navigation 系统如何为广泛的无人海上系统赋能。从无人水面艇 (USV) 到水下航行器 (UUV),我们的解决方案可确保可靠的位置、姿态和运动数据,从而在最具挑战性的海洋环境中实现安全高效的运营。
你有问题吗?
欢迎访问我们的“常见问题”栏目。如果您需要进一步了解,请参考下方的常见问题列表。如果您未能找到所需信息,请随时直接与我们联系。
什么是 USV 的惯性导引系统?
无人水面艇(USV)的惯性导引系统对于精确导航和控制至关重要,尤其是在 GNSS 不可用时。惯性传感器可追踪运动和姿态,从而能够在具有挑战性的环境中进行有效的导航。
惯性导航系统 (INS) 将 IMU 数据与其他系统(例如 GNSS 或多普勒计速仪)集成,以提高精度。它们还采用诸如卡尔曼滤波之类的导航算法来计算位置和速度。
惯性传感器支持自主运行,为各种应用提供准确的航向和位置数据。它们可确保在 GNSS 禁用条件下进行有效运行,并允许进行实时调整以增强机动性。
什么是有效载荷?
有效载荷是指载具(无人机、船只等)为实现其基本功能之外的预期目的而搭载的任何设备、装置或材料。有效载荷与载具运行所需的组件(如电机、电池和机架)是分开的。
有效载荷示例:
- 摄像头:高分辨率摄像头、热成像摄像头……
- 传感器:激光雷达、高光谱传感器、化学传感器……
- 通信设备:对讲机、信号中继器……
- 科学仪器:气象传感器、空气采样器……
- 其他专用设备
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
什么是ROV?
ROV(遥控水下机器人)是一种无人驾驶的水下机器人,专为在人类潜水员无法到达的深水、危险或难以进入的环境中作业而设计。ROV广泛应用于海洋产业,如海上石油和天然气开采、科学研究、环境监测以及海军行动。 与按照预先编程路径独立运行的自主水下航行器(AUV)不同,ROV通常通过一条脐带缆与水面船只相连,该脐带缆为其提供电力、通信和控制信号。这种连接使水面上的操作员能够实时操控该设备,从而实现精确的机动、监测以及对机载传感器和机械臂的控制。
ROV 根据其任务配备各种仪器。它们通常搭载用于目视检查的高清摄像头、用于测绘和导航的声纳系统,以及用于与海底物体进行交互的操作机械臂。先进型号可能包括环境探测器、磁力仪和惯性导航系统等专用传感器,以在充满挑战的水下环境中保持精确的定位。由于 GPS/GNSS 信号无法穿透水层,ROV 依靠声学定位系统、多普勒流速仪 (DVL)、压力传感器和惯性导航的组合来估计其相对于水面母船或固定参考点的相对位置。用于海底施工或科学研究的高精度 ROV 通常集成战术级 IMU,以确保在长时间作业中(甚至在声学覆盖较差的区域)实现厘米级精度。
遥控潜水器(ROV)采用高度模块化的设计,可根据任务需求搭载不同的有效载荷。小型观测级遥控潜水器重量轻、便于携带,主要用于简单的目视检查;而作业级遥控潜水器体积则大得多,能够执行海底施工、管道维修或样本采集等重型任务。遥控潜水器为探索水下环境提供了无与伦比的途径,拓展了人类的能力,使人类能够在原本无法企及的深度和持续时间内开展作业。 本质上,ROV既是一种多功能的探索工具,也是执行复杂水下任务的精密平台,弥合了人类监督与远程机器人能力之间的鸿沟。
