


Método de rumbo
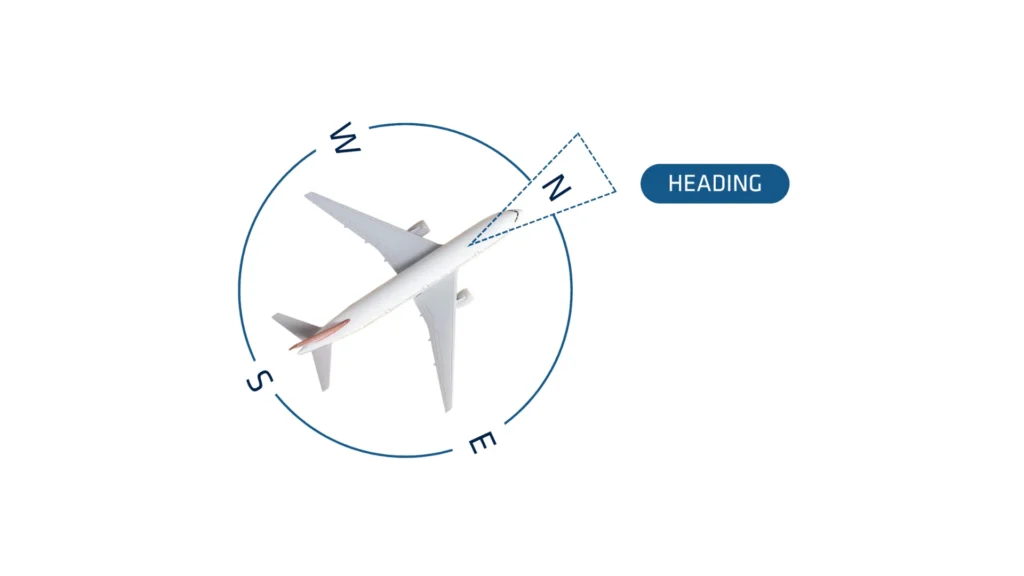
En navegación, el rumbo se refiere a la dirección hacia la que apunta un vehículo o embarcación en relación con una dirección de referencia, típicamente el norte verdadero o el norte magnético. Se expresa en grados, desde 0° hasta 360°, indicando 0° (o 360°) el norte verdadero. El rumbo es distinto de la trayectoria, que es el camino real sobre el suelo, y la marcación, que se refiere a la dirección de un punto a otro. Por lo tanto, es importante elegir el método de rumbo correcto.
Cuando no hay GPS disponible
En muchas aplicaciones, el magnetómetro es la única forma fiable de obtener una buena observación del rumbo.
El uso de magnetómetros para la observación del rumbo garantiza una precisión razonable cuando se cumplen condiciones específicas.
En primer lugar, es fundamental realizar una calibración magnética adecuada con el sensor instalado en su configuración final. Este proceso mapea el campo magnético circundante y tiene en cuenta cualquier perturbación cerca del dispositivo.
Además, colocar el sensor lejos de interferencias magnéticas internas —como fuentes de alimentación con conmutación, líneas eléctricas e imanes— ayuda a mantener la precisión. Por último, es crucial operar el sensor en un entorno magnético estable.
Gestionar las perturbaciones magnéticas a corto plazo esperadas es factible, pero prevenir las desviaciones a largo plazo sigue siendo fundamental para garantizar un rendimiento fiable.
Método de rumbo en aplicaciones automotrices
El uso de este modo solo es posible cuando se dispone de una posición (fix) GPS/GNSS. Este modo implica tener cierta velocidad para obtener una estimación del rumbo. También requiere que el vehículo avance en línea recta, sin derrape lateral.
Por ejemplo, el uso del curso GPS/GNSS en un avión daría un rumbo erróneo si este deriva debido al viento lateral. El curso GPS/GNSS se recomienda para aplicaciones de automoción.
Si la dinámica es alta
El uso de este modo solo es posible cuando se dispone de una posición GPS/GNSS. Se basa únicamente en el GPS/GNSS y en los sensores inerciales, por lo que no existen restricciones mecánicas ni magnéticas.
El rumbo se mantiene preciso durante aceleraciones frecuentes y significativas, como los giros. Sin embargo, cuando el sensor opera a velocidad constante o permanece estacionario, depende únicamente de los giróscopos, lo que provoca que el rumbo derive de forma puramente inercial.
Si la dinámica es baja
El rumbo verdadero GPS/GNSS se logra utilizando dos antenas en el mismo receptor GPS/GNSS. Este método utiliza dos antenas GPS/GNSS para proporcionar posición, velocidad y un ángulo de rumbo verdadero válido, incluso estando estacionario.
Ventajas del GNSS de doble antena:
- Funciona en estático: No necesita moverse ni experimentar aceleraciones
- Sin calibración: No necesita ninguna calibración ni preocuparse por las perturbaciones magnéticas
- Es la solución más precisa
- Pero es mucho más sensible a las condiciones GPS/GNSS que los sistemas de antena única. Debe operarse en condiciones de cielo abierto para obtener un rendimiento óptimo.
¿Qué método de rumbo para qué condiciones?
| Condiciones | Método recomendado |
| Automoción | Rumbo GPS |
| Marina | GNSS de doble antena |
| Submarino | Magnetómetros |
| Aerotransportado | GNSS de doble antena |
| Competición/Deporte | GPS + Acelerómetros |
