Caso de éxito de GRYFN: Logrando precisión y eficiencia con Quanta Micro
GRYFN, pionero en soluciones de teledetección multimodal para los mercados de investigación, ha logrado notables mejoras operativas al integrar nuestro Quanta Micro (sistema de navegación inercial) en sus soluciones de UAV y postprocesar los datos a través de nuestro software, Qinertia.
Esta colaboración ha proporcionado al usuario final precisión centimétrica, una reducción de costes del 10% en cinco años y una integración de flujo de trabajo optimizado.
“En una escala del 0 al 5, el producto, el software, el soporte y los costes cumplen o superan las expectativas: un 5.” | Matt Bechdol, CEO de GRYFN.

El núcleo de la empresa: Teledetección multimodal
GRYFN se especializa en soluciones UAV de teledetección multimodal de alta precisión listas para la investigación, que adquieren simultáneamente datos RGB, LiDAR e hiperespectrales de alta resolución.
Su plataforma de sensores insignia, Gobi, representa un enfoque integral para la recopilación de datos multimodales, diseñada específicamente para investigadores que requieren conjuntos de datos y análisis listos para la empresa para impulsar decisiones prácticas en agricultura, monitoreo ambiental, aplicaciones de recursos naturales o cualquier otro ámbito donde se exija una teledetección activa y pasiva precisa.

Y toda esta demanda cualificada les condujo a nuestras soluciones para poder mejorar su plataforma a la vez que reducían la complejidad operativa y los costes para los clientes.
Los requisitos que coinciden con nuestras soluciones
Las exigentes aplicaciones de GRYFN requerían una solución de navegación inercial capaz de ofrecer precisión y exactitud centimétrica para datos de trayectoria en tiempo real (RTK) y postprocesados (PPK).
La integración de sensores hiperespectrales, LiDAR y RGB en plataformas de UAV plantea retos técnicos únicos.
Cada modalidad de sensor captura datos a diferentes frecuencias y requiere información de posición precisa para permitir una fusión y un análisis de datos exactos.
Como era de esperar, los requisitos de GRYFN también debían incluir:
- Datos GNSS-INS de alta calidad con una precisión de al menos 2 cm o superior para una georreferenciación directa y fiable.
- Software fácil de integrar con interfaz de línea de comandos y soporte de SDK para flujos de trabajo de postprocesamiento.
- Infraestructura de licencias abiertas para reducir la complejidad de implementación en clientes de investigación distribuidos.
- Soluciones rentables, especialmente importantes para instituciones de investigación con múltiples escenarios de implementación.
- Soporte técnico receptivo para abordar los desafíos de integración rápidamente.
- Factor de forma compacto con optimización de precisión, fiabilidad, tamaño y peso.
«En 2023, estábamos evaluando opciones basadas en el factor de forma, el rendimiento y la integración del hardware, los costes y el valor para el cliente. Nuestras búsquedas en el sector nos llevaron a 4 proveedores clave, y SBG se impuso para la integración de nuestra plataforma de sensores Gobi más reciente», explica Matt.
Integración y rendimiento de Quanta Micro
Dimos respuesta a los requisitos de GRYFN mediante nuestra solución Quanta Micro, un sistema de navegación inercial asistido por GNSS de ultracompacto y alto rendimiento, diseñado específicamente para aplicaciones de teledetección con drones donde la precisión y las limitaciones de espacio son críticas.
- GRYFN integró el sistema de navegación Quanta Micro, operando en modo de doble antena e integrado en una placa de circuito impreso (PCB) personalizada. Esta configuración permite que el sistema envíe datos GNSS-INS a múltiples sensores simultáneamente, satisfaciendo los requisitos de detección multimodal de GRYFN.
- Aquí, el factor de forma de Quanta Micro demostró ser excelente para los requisitos de integración de sensores multimodales y compactos de GRYFN.
- La configuración de doble antena mejoró la precisión del rumbo y la fiabilidad del sistema, factores críticos para la determinación precisa de la trayectoria en aplicaciones de investigación.
- El proceso de integración de hardware se optimizó gracias a nuestro enfoque de diseño, lo que permitió a GRYFN centrarse en sus capacidades principales de teledetección en lugar de en las complejidades de los sistemas de navegación.
Uno de los aspectos más destacados que nos enorgullece enfatizar en cada asociación como esta es nuestro compromiso de proporcionar un soporte más cercano, especialmente durante las fases en las que la empresa aún está probando y determinando la mejor manera de integrar la tecnología.
«Los equipos de SBG respondieron con presteza a las preguntas y debates técnicos mientras realizábamos las comparaciones y pruebas iniciales, y el soporte fue excelente», atestigua Matt.
El factor clave de usabilidad de Qinertia
Además, la integración de nuestro software de postprocesamiento, Qinertia, con el software GRYFN Processing Tool supuso importantes mejoras en las operaciones de GRYFN.
El equipo consideró que Qinertia es intuitivo y fácil de usar, con una documentación exhaustiva que ofrece instrucciones y explicaciones concisas para cada paso y ajuste del procesamiento.
Este enfoque de software eliminó la necesidad de descargar datos RINEX, a diferencia de las soluciones de la competencia, optimizando el flujo de trabajo de procesamiento. También elogiaron la calidad de la documentación de la API, señalando que requirieron un soporte mínimo para la integración en el lado del software. Esta capacidad de autoservicio redujo el tiempo de implementación y los requisitos de soporte continuo.

Resultados medibles y mejoras de rendimiento
La integración de GRYFN con nuestros sistemas ha proporcionado mejoras operativas medibles en múltiples dimensiones.
«La facilidad de adopción por parte de los clientes ha reducido los requisitos de soporte, lo que ahorra tiempo y capacidad de concentración», destaca Matt.
En pocas palabras, se observaron impactos positivos significativos en la reducción de costes, la eficiencia de procesamiento y la satisfacción del cliente, al tiempo que se liberaba su presupuesto para otras necesidades esenciales.
Esto resultó especialmente valioso para las organizaciones de investigación que operan con presupuestos ajustados. GRYFN también destacó específicamente un ahorro significativo en las suscripciones de software junto con una mayor calidad de trayectoria.
Conclusión: Desarrollo de ventajas competitivas
Quanta Micro y Qinertia han reforzado la posición competitiva de GRYFN mediante:
- Estructura de costos mejorada.
- Capacidades de rendimiento mejoradas.
- Experiencia del cliente optimizada.

Siempre es importante destacar que estas mejoras se traducen directamente en una mayor satisfacción y retención de los clientes.
El caso de estudio de GRYFN valida que la tecnología de navegación de precisión puede ofrecer tanto rendimiento técnico como valor comercial cuando se integra adecuadamente en plataformas de teledetección sofisticadas.
Con esta colaboración, proporcionamos una sólida referencia para alcanzar la excelencia operativa en la recopilación de datos basada en UAV.
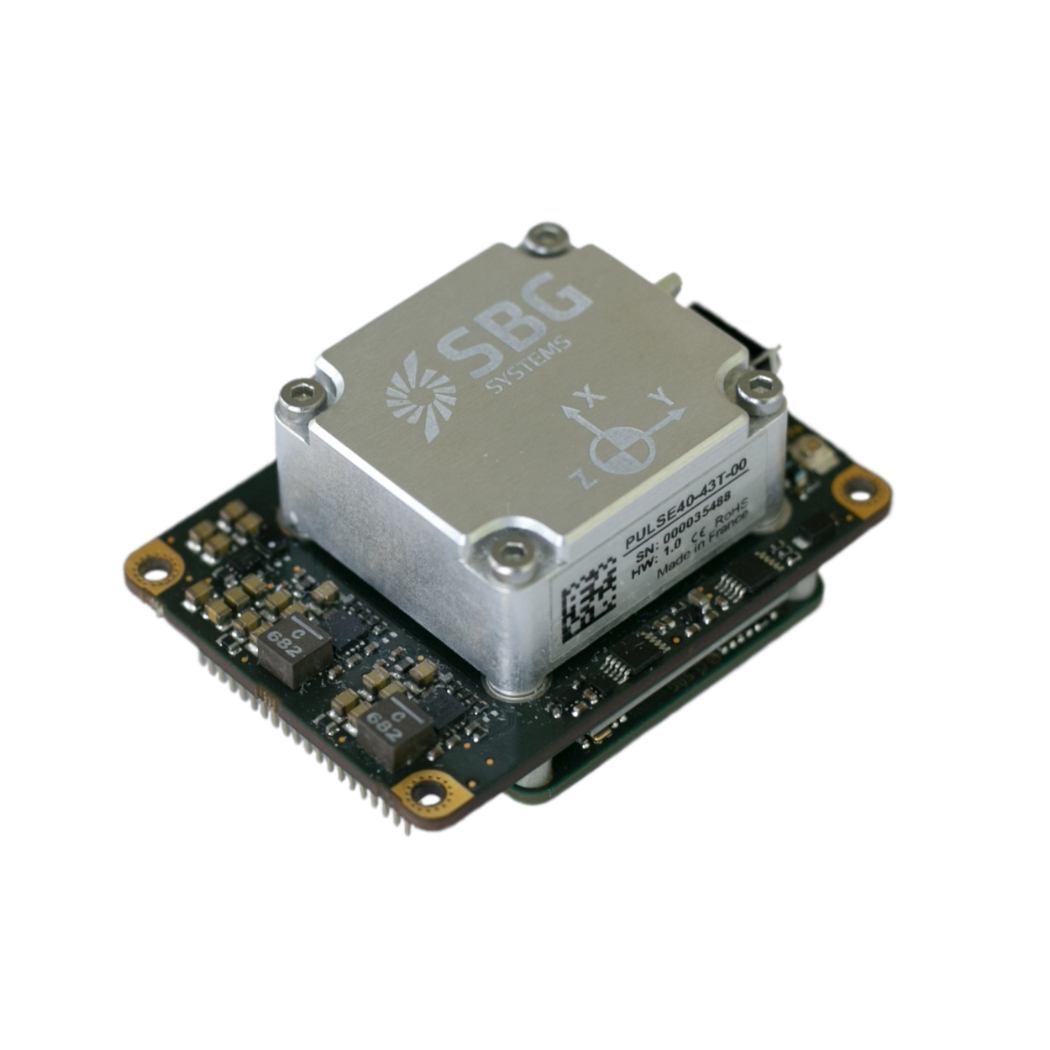
Quanta Micro
Quanta Micro es un sistema de navegación inercial asistido por GNSS, compacto y de alto rendimiento, diseñado para aplicaciones con limitaciones de espacio que requieren una precisión y fiabilidad excepcionales.
Integra una IMU de grado topográfico con un receptor GNSS multifrecuencia y de cuádruple constelación, así como algoritmos avanzados de fusión de sensores para ofrecer un posicionamiento centimétrico y una orientación precisa en entornos exigentes.
El sistema cuenta con capacidad de doble antena para un rendimiento óptimo del rumbo en condiciones de baja dinámica, a la vez que mantiene un funcionamiento excepcional con una sola antena para cargas útiles de UAV y aplicaciones con restricciones.
Solicite un presupuesto para Quanta Micro
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cómo se utilizan los drones con fines agrícolas?
Los drones se utilizan cada vez más en la agricultura para mejorar la gestión de los cultivos y aumentar la productividad. Equipados con cámaras y sensores de alta resolución, los drones agrícolas proporcionan imágenes aéreas y datos sobre la salud de los cultivos, las condiciones del suelo y la variabilidad del terreno. Esto permite a los agricultores supervisar grandes superficies rápidamente e identificar con precisión problemas como infestaciones de plagas, deficiencias de nutrientes y estrés hídrico.
Los drones en la agricultura se utilizan para la aplicación de precisión de insumos como fertilizantes, pesticidas y herbicidas. Al enfocar áreas específicas con precisión, los drones reducen el desperdicio y minimizan el impacto ambiental. Además, ayudan en el mapeo agrícola con drones, la planificación de la disposición de los campos y el monitoreo del crecimiento y rendimiento de los cultivos a lo largo del tiempo.
En general, los drones agrícolas ofrecen una forma rentable y eficiente de recopilar información fundamental, tomar decisiones informadas e implementar intervenciones específicas, lo que se traduce en una mejor gestión de los cultivos y del uso de los recursos.
¿Qué es la georreferenciación en la topografía aérea?
La georreferenciación es el proceso de alinear datos geográficos (como mapas, imágenes de satélite o fotografía aérea) con un sistema de coordenadas conocido para poder ubicarlos con precisión en la superficie de la Tierra.
Esto permite integrar los datos con otra información espacial, lo que facilita análisis y cartografías basados en ubicaciones precisas.
En el contexto de la topografía, la georreferenciación es esencial para garantizar que los datos recopilados por herramientas como LiDAR, cámaras o sensores en drones se asignen con precisión a coordenadas del mundo real.
Al asignar latitud, longitud y elevación a cada punto de datos, la georreferenciación garantiza que los datos capturados reflejen la ubicación y orientación exactas en la Tierra, lo cual es fundamental para aplicaciones como la cartografía geoespacial, la monitorización ambiental y la planificación de la construcción.
La georreferenciación suele implicar el uso de puntos de control con coordenadas conocidas, a menudo obtenidos mediante GNSS o topografía terrestre, para alinear los datos capturados con el sistema de coordenadas.
Este proceso es vital para crear conjuntos de datos espaciales precisos, fiables y útiles.
¿Cuál es la diferencia entre RTK y PPK?
La cinemática en tiempo real (RTK) es una técnica de posicionamiento en la que las correcciones GNSS se transmiten casi en tiempo real, típicamente utilizando un flujo de corrección en formato RTCM. Sin embargo, puede haber desafíos para garantizar las correcciones GNSS, específicamente en lo que respecta a su integridad, disponibilidad, cobertura y compatibilidad.
La principal ventaja del posprocesamiento PPK frente al RTK es que las tareas de procesamiento de datos se pueden optimizar durante el posprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás; mientras que en el procesamiento en tiempo real, cualquier interrupción o incompatibilidad en las correcciones y su transmisión dará lugar a un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS (PPK) frente al tiempo real (RTK) es que el sistema utilizado sobre el terreno no necesita disponer de un enlace de datos o radio para introducir las correcciones RTCM procedentes de las CORS en el sistema INS/GNSS.
La principal limitación para la adopción del posprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, mejorará considerablemente la calidad de los datos para todos sus resultados.
