Continuidad de la navegación durante los cortes de GNSS
Nuestras soluciones de navegación ofrecen varias ventajas para los vehículos terrestres no tripulados (UGV), especialmente en entornos complejos donde otras tecnologías de navegación pueden fallar.
Sus UGV ahora pueden operar eficazmente en entornos donde las señales GNSS no están disponibles, no son fiables o sufren interferencias intencionadas (por ejemplo, cañones urbanos, túneles subterráneos o campos de batalla disputados). Esto es fundamental para las misiones de rescate y defensa en las que las interferencias de GNSS pueden comprometer la precisión de navegación de su UGV.
Gracias a nuestras soluciones de navegación, su UGV recibe datos de navegación ininterrumpidos sin depender de referencias externas como el GNSS. Esto permite que su UGV mantenga la conciencia situacional y la autonomía incluso cuando se pierden las comunicaciones o las señales externas.
Alta precisión en entornos dinámicos
Se recopilan constantemente datos en tiempo real con nuestros sistemas de navegación sobre la posición, velocidad y orientación del vehículo (alabeo, cabeceo, guiñada), lo que permite un control preciso incluso en entornos altamente dinámicos, como terrenos accidentados o condiciones todoterreno.
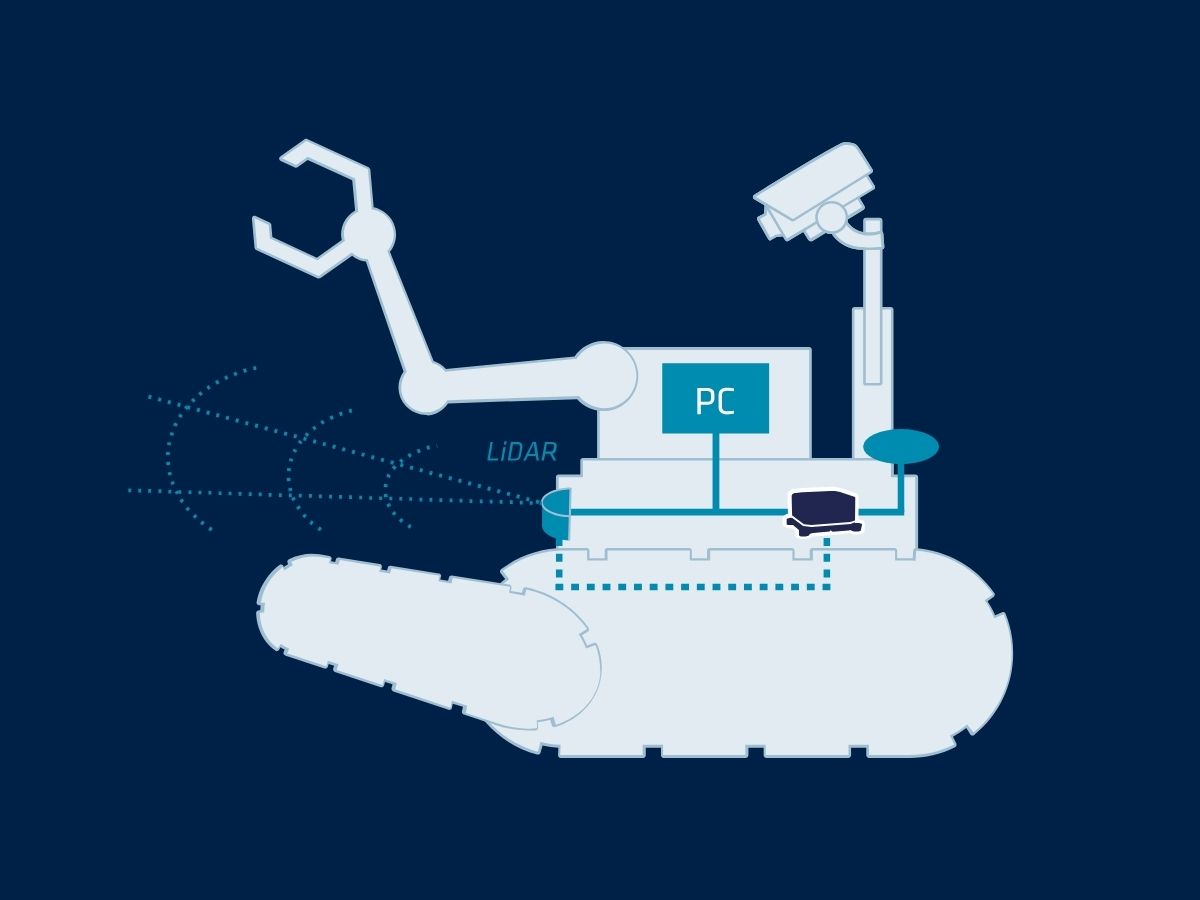
La precisión de nuestros sensores garantiza un rendimiento fiable en entornos complejos y de cambio rápido. Para aumentar los datos de ubicación del vehículo, puede integrar nuestro INS con otros sensores a bordo como cámaras, LiDAR y odometría para formar un sistema de navegación multisensor. Esta fusión de sensores mejora la precisión general de la localización y la conciencia situacional.
Además, ofrecen datos de navegación altamente fiables, reduciendo las posibilidades de colisión o fallo de la misión. Esto es especialmente crucial en operaciones militares o entornos peligrosos, donde la seguridad es primordial.
Robustez en condiciones adversas
Un vehículo terrestre autónomo opera a menudo en entornos extremos (como desiertos, bosques o zonas de catástrofes) donde factores ambientales como el polvo, la climatología o las interferencias electromagnéticas pueden afectar a otros sistemas de navegación.
Nuestras soluciones son altamente resistentes a dichas condiciones, lo que garantiza un rendimiento robusto. Al proporcionar datos de orientación y posicionamiento de gran precisión, nuestros sensores mejoran la capacidad de un UGV para planificar y seguir rutas complejas de forma autónoma, minimizando la intervención humana.
Esta capacidad mejora la eficiencia operativa en aplicaciones de defensa, logística e industriales.
Selección de productos
Nuestras soluciones se integran perfectamente con plataformas UGV, ofreciendo un rendimiento fiable incluso en las condiciones más exigentes.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Folleto de aplicaciones de defensa
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Casos prácticos
Explore las historias de éxito detrás de nuestras soluciones inerciales para UGV. Conozca el impacto significativo de nuestros avanzados sistemas de navegación en las operaciones de UGV en múltiples industrias.
A través de cada caso de estudio, examinamos ejemplos tangibles que revelan cómo nuestros sensores inerciales avanzados y la tecnología GNSS han proporcionado sistemáticamente una precisión, fiabilidad y rendimiento inigualables en situaciones prácticas. Obtenga información detallada y ejemplos prácticos de cómo nuestras soluciones abordan desafíos complejos y fomentan la excelencia operativa.
Sumerjárase en nuestros casos de estudio para ver cómo nuestras soluciones inerciales pueden elevar sus proyectos y lograr resultados sobresalientes.
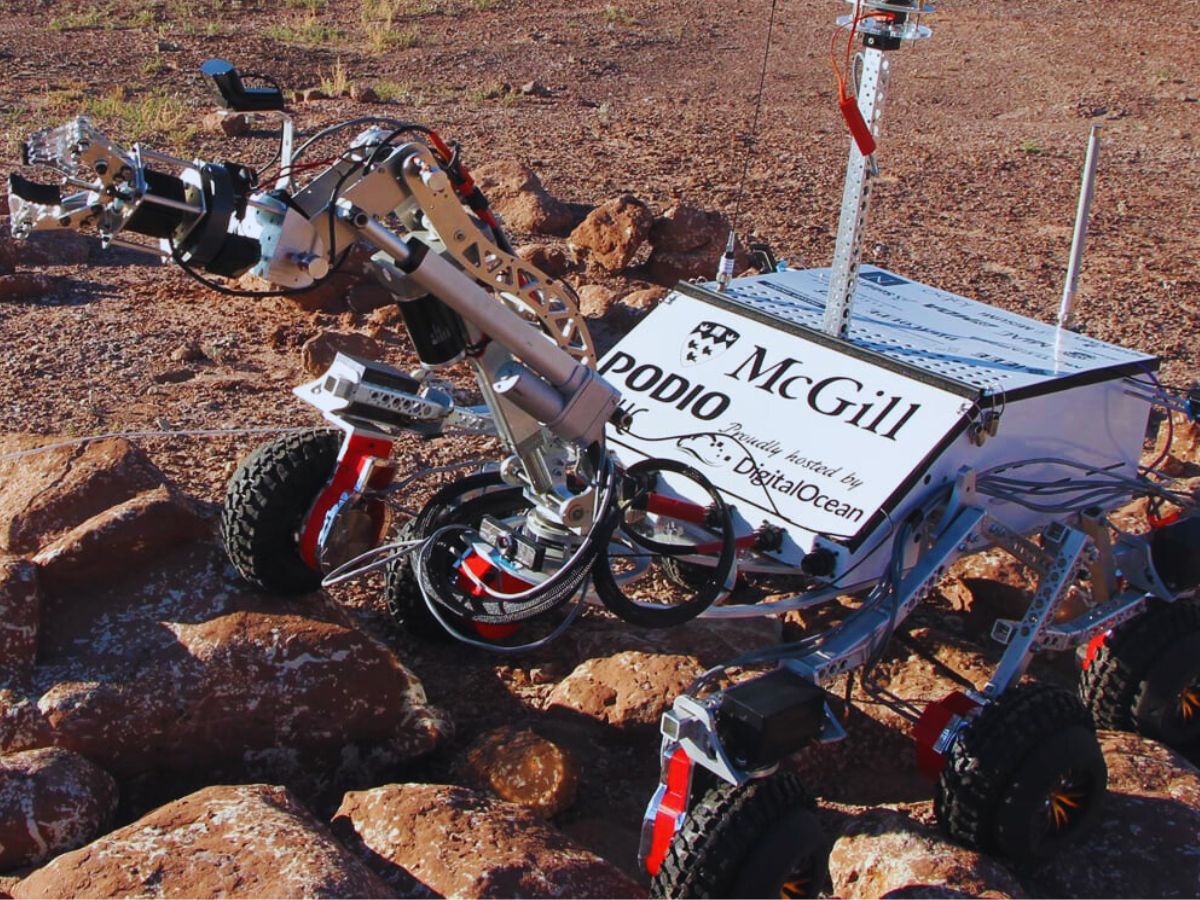
El rover de Marte de la Universidad McGill integra un sistema de navegación inercial de SBG
Robótica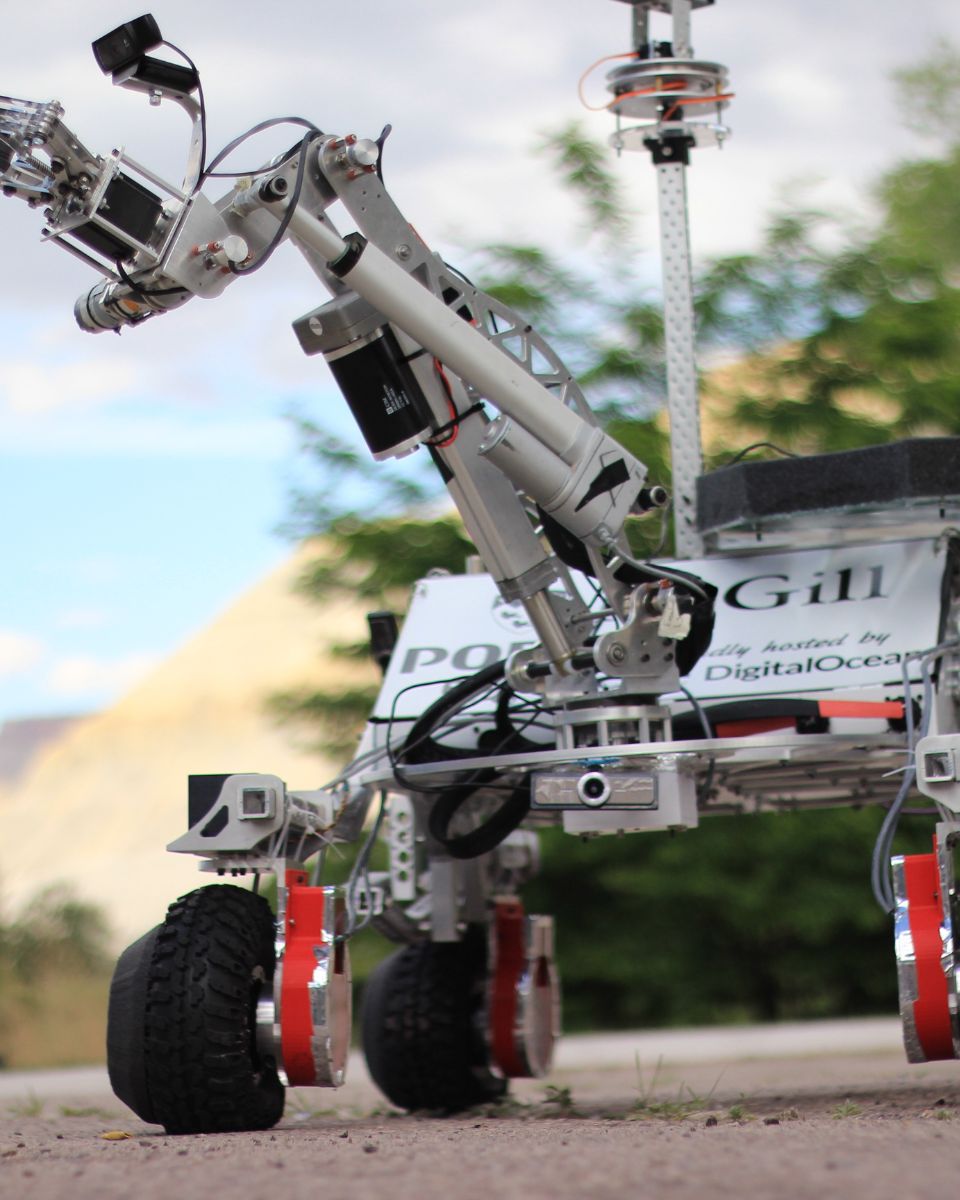
Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
Mobile Mapping


Hablan de nosotros
Conozca de primera mano la opinión de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios e historias de éxito ilustran el impacto significativo que tienen nuestros sensores en aplicaciones prácticas de navegación UGV.



Descubra otras aplicaciones de sistemas no tripulados
Explore las diversas aplicaciones de los sistemas inerciales en plataformas no tripuladas en tierra, mar y aire. Desde vehículos terrestres autónomos y UAV hasta drones submarinos y embarcaciones de superficie, nuestras tecnologías garantizan una navegación, estabilidad y control precisos incluso en los entornos más desafiantes.
¿Tiene alguna pregunta?
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Qué significan las interferencias (jamming) y la suplantación de identidad (spoofing)?
La interferencia maliciosa (jamming) y la suplantación de identidad (spoofing) son dos tipos de interferencias que pueden afectar significativamente a la fiabilidad y precisión de los sistemas de navegación basados en satélites como el GNSS.
El "jamming" se refiere a la interrupción intencionada de las señales de satélite mediante la emisión de señales interferentes en las mismas frecuencias utilizadas por los sistemas GNSS. Esta interferencia puede saturar o enmascarar las señales legítimas de los satélites, haciendo que los receptores GNSS no puedan procesar la información con precisión. El jamming se utiliza habitualmente en operaciones militares para perturbar las capacidades de navegación de los adversarios, y también puede afectar a los sistemas civiles, provocando fallos de navegación y problemas operativos.
Por otro lado, el "spoofing" consiste en la transmisión de señales falsificadas que imitan a las señales GNSS auténticas. Estas señales engañosas pueden inducir a los receptores GNSS a calcular posiciones o tiempos incorrectos. El spoofing se puede utilizar para desviar o desinformar a los sistemas de navegación, lo que puede provocar que los vehículos o aeronaves se desvíen de su ruta o proporcionar datos de ubicación falsos. A diferencia del jamming, que simplemente obstruye la recepción de señales, el spoofing engaña activamente al receptor presentando información falsa como si fuera legítima.
Tanto el jamming como el spoofing representan amenazas significativas para la integridad de los sistemas dependientes de GNSS, lo que requiere contramedidas avanzadas y tecnologías de navegación resilientes para garantizar un funcionamiento fiable en entornos disputados o desafiantes.
¿Qué es la navegación inercial?
La navegación inercial es un método para determinar la posición, orientación y movimiento de un vehículo utilizando únicamente sensores internos, sin depender de señales externas como el GPS. En esencia, un sistema de navegación inercial (INS) mide cómo se mueve un objeto mediante el seguimiento continuo de su aceleración y rotación en tres dimensiones. Utiliza una Unidad de Medición Inercial (IMU), que contiene acelerómetros para detectar la aceleración lineal y giróscopos para medir la velocidad angular. Mediante la integración matemática de estas mediciones a lo largo del tiempo, el sistema calcula la velocidad, la actitud y, finalmente, la posición relativa a un punto de partida conocido.
Debido a que es completamente autónoma, la navegación inercial funciona en cualquier entorno —subterráneo, subacuático, en el espacio o en condiciones sin GPS—, lo que la hace indispensable para aplicaciones como misiles, aeronaves, submarinos, vehículos autónomos y robótica. Las soluciones INS modernas a menudo combinan sensores inerciales con fuentes de ayuda adicionales, como receptores GNSS, magnetómetros, barómetros o sondas Doppler de velocidad, para reducir la deriva y mejorar la precisión a largo plazo. Los INS de alto rendimiento se basan en una calibración precisa de los sensores, algoritmos de filtrado avanzados y un modelado de errores robusto para proporcionar datos de navegación estables y fiables incluso en los entornos más exigentes.
