


EKF – Filtro de Kalman extendido

El filtro de Kalman extendido (EKF) es una potente herramienta utilizada en sistemas de navegación y control para estimar el estado de un sistema que evoluciona con el tiempo. Es una extensión del filtro de Kalman diseñada para gestionar sistemas no lineales, lo que lo hace fundamental en aplicaciones donde la relación entre las variables no es lineal.
Este potente algoritmo se utiliza para estimar el estado de un sistema dinámico a partir de mediciones de sensores con ruido. Se basa en el filtro de Kalman estándar al adaptarse a sistemas no lineales, los cuales son comunes en escenarios de navegación del mundo real. Mientras que el filtro de Kalman tradicional asume una dinámica lineal y ruido gaussiano, el EKF supera estas limitaciones mediante la linealización del sistema no lineal alrededor de la estimación actual. Esto le permite operar con eficacia en entornos reales más complejos.
Principio básico del filtro de Kalman extendido
En esencia, el EKF actualiza continuamente un vector de estado —un conjunto de variables que describen la condición actual del sistema, como la posición, la velocidad y la orientación en contextos de navegación—. Se basa en un modelo de proceso para predecir cómo evoluciona el estado a lo largo del tiempo, incorporando la dinámica del sistema y las entradas de control. Mientras tanto, el modelo de medición vincula los datos entrantes de los sensores con el estado estimado, y una matriz de covarianza representa la incertidumbre tanto en las predicciones como en las observaciones, lo que ayuda al EKF a equilibrar la confianza entre las estimaciones del modelo y las entradas de los sensores.
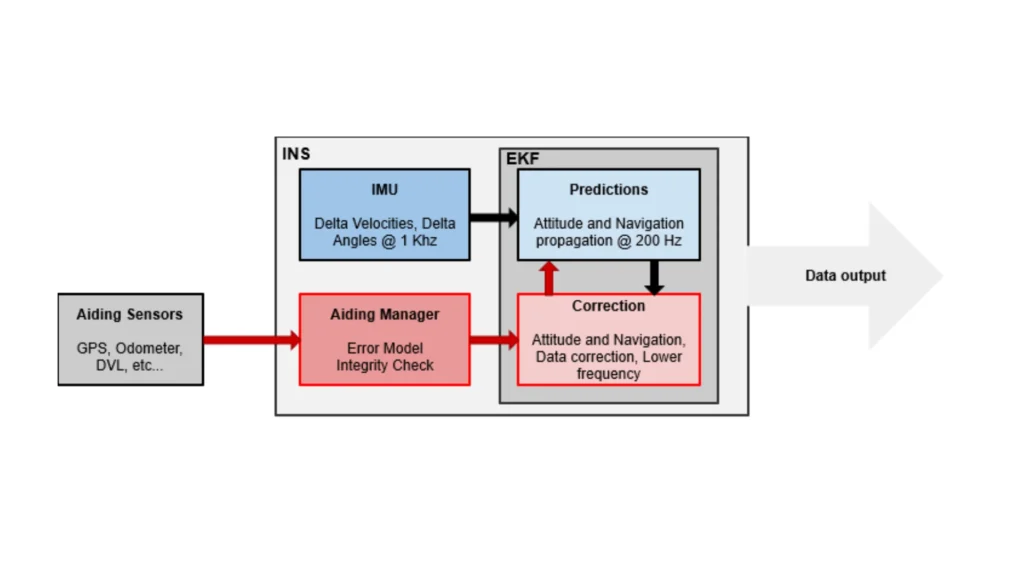
El filtro opera en dos fases principales: predicción y actualización. Durante la fase de predicción, utiliza el modelo de proceso para pronosticar el siguiente estado y predecir la incertidumbre asociada actualizando la matriz de covarianza. Para gestionar la no linealidad, el EKF linealiza tanto los modelos de proceso como los de medición utilizando matrices jacobianas, representaciones matemáticas que aproximan cómo se comporta el sistema cerca de la estimación actual.
En la fase de actualización, el EKF incorpora nuevas mediciones de los sensores para refinar su predicción. Calcula la ganancia de Kalman, que determina cuánto peso asignar a las nuevas mediciones frente al estado predicho. Esta ganancia permite al EKF ajustar la estimación del estado en consecuencia y actualizar la covarianza para reflejar la incertidumbre reducida después de la medición.
Aplicación del EKF en aplicaciones modernas
El filtro de Kalman extendido (EKF) se utiliza ampliamente en los sistemas de navegación modernos debido a su capacidad para ofrecer estimaciones de estado precisas en presencia de ruido y complejidad del sistema. Por ejemplo, los Sistemas de Navegación Inercial (INS) dependen de acelerómetros y giróscopos, que son propensos a la deriva y al ruido. El EKF combina datos de sensores para proporcionar estimaciones estables de posición, velocidad y orientación para plataformas dinámicas. Estas estimaciones son fundamentales para el funcionamiento fiable de vehículos autónomos, aeronaves y otros sistemas móviles.
En robótica y sistemas autónomos, el EKF permite una localización y un mapeo robustos. Los robots utilizan sensores como LiDAR o cámaras para estimar la posición y actualizar los mapas mediante un filtro de Kalman extendido (EKF). Esto permite el mapeo y la localización en tiempo real, lo que favorece un funcionamiento seguro y autónomo en entornos desconocidos o dinámicos.
En el ámbito aeroespacial y de defensa, el EKF desempeña un papel vital en los sistemas de guiado y seguimiento. Permite que aeronaves, misiles y naves espaciales mantengan una posición y una trayectoria precisas, incluso en condiciones de movimiento no lineal. El EKF sigue funcionando de manera fiable cuando se expone a perturbaciones externas que de otro modo podrían degradar la precisión de la navegación.
La tecnología detrás del EKF incluye varios componentes críticos. Las matrices Jacobianas facilitan el proceso de linealización, mientras que la fusión de sensores integra datos de múltiples fuentes para garantizar la resiliencia y la precisión. Para admitir la operación en tiempo real, el EKF depende de algoritmos computacionales eficientes para operaciones matriciales, actualizaciones de covarianza y la integración de mediciones.
En conclusión, el filtro de Kalman extendido (EKF) es una herramienta esencial en los sistemas de navegación avanzados. Al ampliar el filtro de Kalman para manejar sistemas no lineales, se obtiene una estimación de estados precisa y en tiempo real. Es compatible con una amplia gama de aplicaciones, incluyendo robótica, ADAS para automoción, sistemas aeroespaciales y de defensa. Dominar los principios y las tecnologías del EKF es clave para desarrollar soluciones de navegación de alto rendimiento en entornos complejos y dinámicos.
