Sistema de navegación inercial compacto utilizado para la navegación autónoma
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
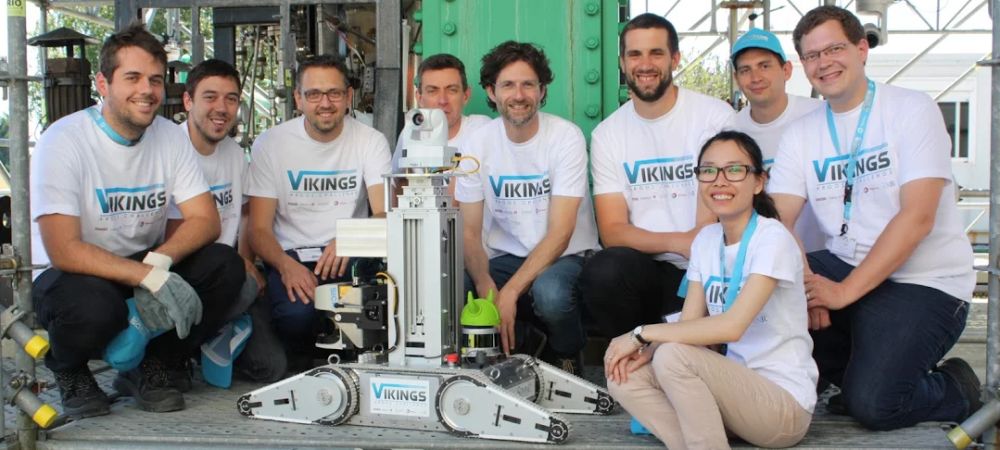
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
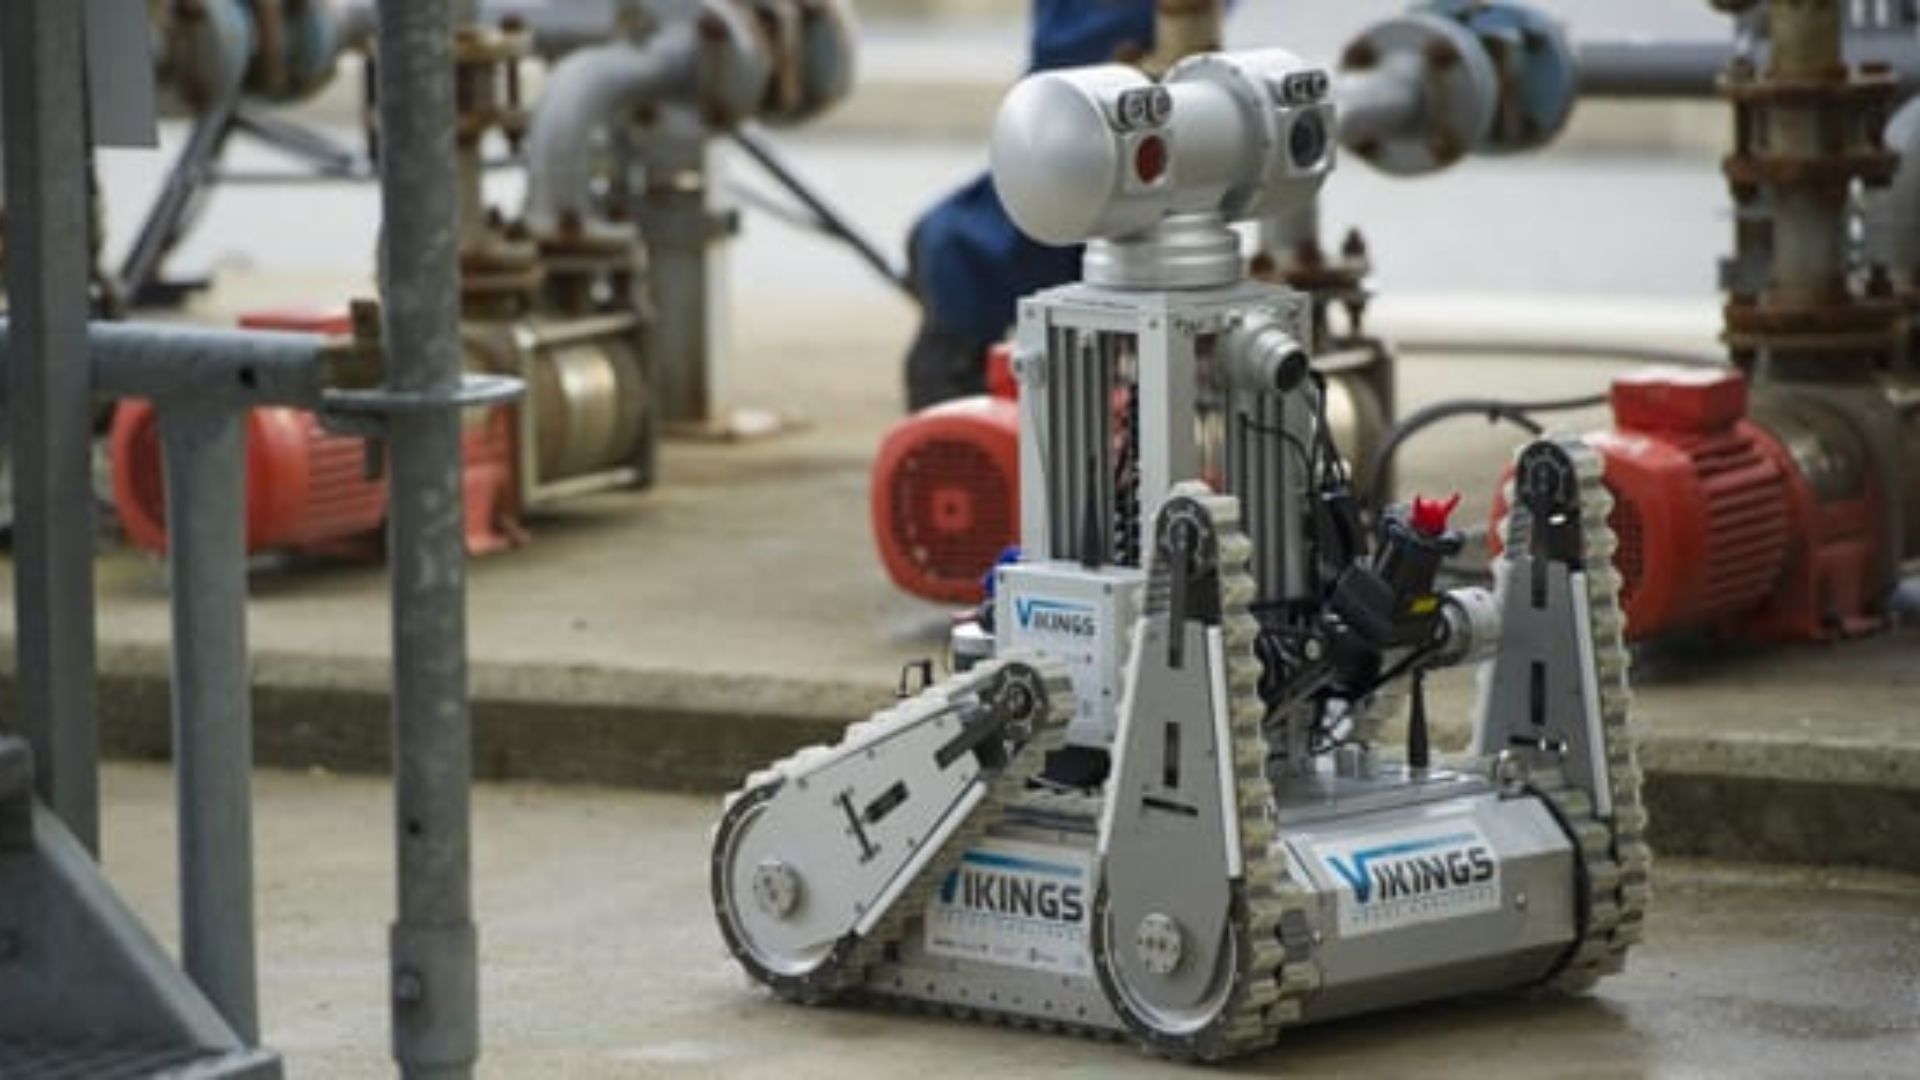
Robot autónomo para instalaciones de petróleo y gas
Lanzado en diciembre de 2013, el Desafío ARGOS (Autonomous Robot for Gas and Oil Sites) está organizado por la empresa de petróleo y gas TOTAL junto con la Agencia Nacional de Investigación de Francia (ANR).
Su objetivo es desarrollar en menos de tres años una nueva generación de robots autónomos capaces de realizar tareas de inspección, detectar anomalías y responder a situaciones de emergencia. El objetivo de este concurso es construir un robot autónomo capaz de desplazarse por instalaciones de petróleo y gas para mejorar la seguridad de los operadores de TOTAL.
Fusión de datos de múltiples sensores
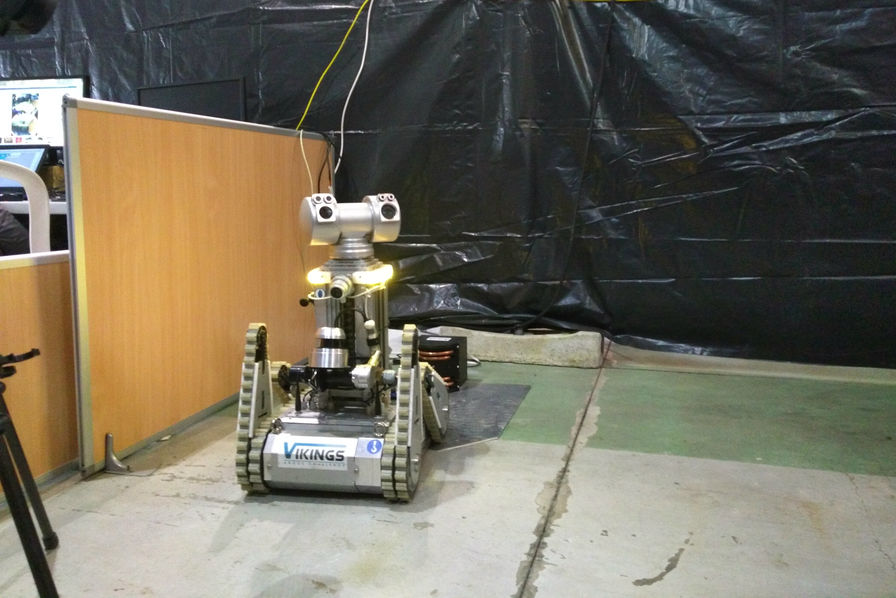
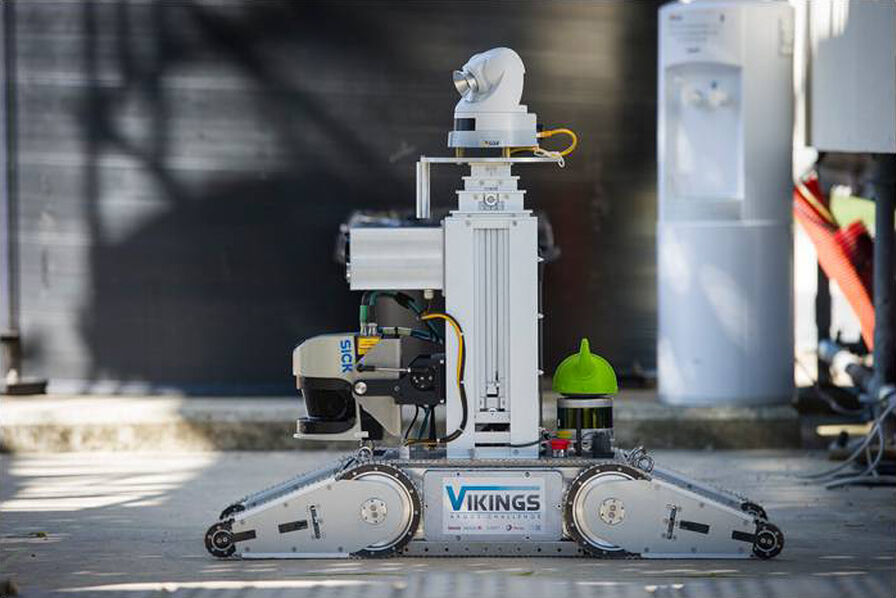
El robot de VIKINGS calcula su posición fusionando la predicción de la odometría con los datos de los sensores inerciales. Además, corrige esta información utilizando dos LiDARs, uno delantero y otro trasero, para una cobertura de 360°.
El robot utiliza orugas, lo que provoca deslizamientos durante los giros. Por lo tanto, este tipo de vehículo hace que la precisión de la odometría sea especialmente baja. Además, el sistema inercial se vuelve fundamental para calcular el rumbo con precisión. Por último, el Ellipse-A proporciona por completo mediciones fiables de balanceo y cabeceo.
Alcanzando una precisión de posición a nivel centimétrico
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
Ellipse-A
Ellipse-A es un sistema de referencia de actitud y rumbo (AHRS) asequible y de alto rendimiento. Incorpora un procedimiento de calibración magnética de primera clase para un rumbo óptimo, y es adecuado para aplicaciones de dinámica baja a media.
Calibrado de fábrica de -40 °C a 85 °C, este robusto sensor de movimiento inercial proporciona datos de balanceo (Roll), cabeceo (Pitch), rumbo (Heading) y oleaje (Heave).
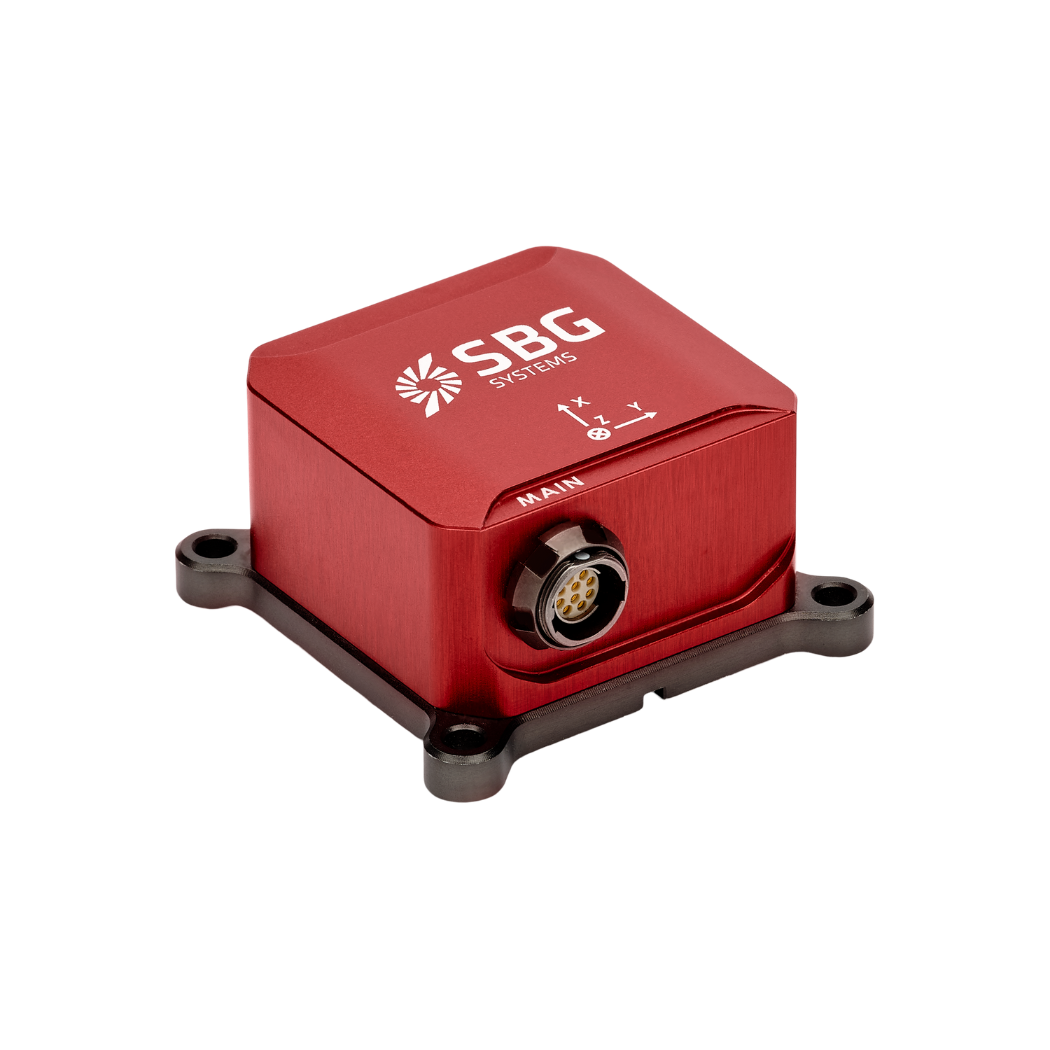
Solicitar presupuesto para el Ellipse-A
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Qué es el posicionamiento preciso de punto (PPP)?
El posicionamiento preciso en el punto (PPP) es una técnica de navegación por satélite que ofrece un posicionamiento de alta precisión mediante la corrección de los errores de las señales de los satélites. A diferencia de los métodos GNSS tradicionales, que a menudo dependen de estaciones de referencia terrestres (como en el RTK), el PPP utiliza datos de satélites globales y algoritmos avanzados para proporcionar información de ubicación precisa.
El PPP funciona en cualquier parte del mundo sin necesidad de estaciones de referencia locales. Esto lo hace adecuado para aplicaciones en entornos remotos o complejos donde la infraestructura terrestre es escasa. Mediante el uso de datos precisos de órbitas y relojes de satélites, junto con correcciones para los efectos atmosféricos y de multitrayectoria, el PPP minimiza los errores comunes del GNSS y puede alcanzar una precisión centimétrica.
Si bien el PPP puede utilizarse para el posicionamiento post-procesado, que implica el análisis de los datos recopilados a posteriori, también puede proporcionar soluciones de posicionamiento en tiempo real. El PPP en tiempo real (RTPPP) está cada vez más disponible, permitiendo a los usuarios recibir correcciones y determinar su posición en tiempo real.
