Ellipse-D La antena doble más precisa y compacta INS
Ellipse-D forma parte de la serie Ellipse de sistemas de navegación inercial en miniatura y de alto rendimiento, asistidos por GNSS, diseñados para proporcionar datos fiables de orientación, posición y cabeceo en un formato compacto.
Al combinar una unidad de medición inercial (IMU) con un receptor interno de doble banda y cuatro constelaciones GNSS y mediante un algoritmo avanzado de fusión de sensores, Ellipse-D proporciona un posicionamiento y una orientación precisos, incluso en entornos difíciles.
Cuenta con un sistema de rumbo de doble antena para aplicaciones que requieren un rumbo preciso y estable en condiciones estáticas.
Ellipse- Características de D
Ellipse-D incorpora un receptor de alto rendimiento GNSS (GPS L1/L2, GLONASS, GALILEO, BEIDOU), capaz de realizar posicionamiento DGNSS, SBAS y RTK.
Nuestro sensor también cuenta con un sistema de rumbo de doble antena que proporciona un ángulo de rumbo robusto y preciso en las condiciones más adversas.
Además, ofrece una entrada DVL como característica adicional para mejorar el rendimiento en entornos marinos y submarinos difíciles, como zonas bajo puentes o árboles, además de la ayuda de l GNSS .
La entrada DVL proporciona información fiable sobre la velocidad incluso cuando no se dispone de señales de GNSS , lo que supone una mejora significativa en la precisión de la navegación por estima.


Especificaciones
Rendimiento en movimiento y navegación
1.2 m Posición vertical en un único punto
1.5 m Posición horizontal RTK
0,01 m + 1 ppm Posición vertical RTK
0,02 m + 1 ppm Posición horizontal del PPK
0,01 m + 0,5 ppm * Posición vertical del PPK
0,02 m + 1 ppm * Punto único de balanceo/cabeceo
0.1 ° Rol y cabeceo RTK
0.05 ° Rolo/cabeceo PPK
0,03 ° * Título de un solo punto
0.2 ° Rumbo RTK
0.2 ° Título de PPK
0,1 ° *
Funciones de navegación
Antena de un solo canal y de doble canal GNSS Precisión del movimiento vertical en tiempo real
5 cm o un 5 % de hinchamiento Período de las olas de cabeceo en tiempo real
De 0 a 20 s Modo de balanceo en tiempo real
Ajuste automático Precisión del movimiento vertical retardado
2 cm o el 2,5 % * Período de la onda de cabeceo retardada
De 0 a 40 s *
Perfiles de movimiento
Marino, subacuático Aire
Avión, UAV de ala fija, helicóptero, UAV Terreno
Automoción, maquinaria pesada, vehículos todoterreno, peatones, ferrocarril, instalaciones fijas, camiones
GNSS rendimiento
Antena doble interna Banda de frecuencia
Multifrecuencia GNSS características
SBAS, RTK, RAW Señales GPS
L1C/A, L2C Señales de Galileo
E1, E5b Señales GLONASS
L1OF, L2OF Señales de Beidou
B1/B2 Otras señales
GNSS tiempo hasta la primera fijación
< 24 s Interferencias y suplantación de identidad
Medidas de mitigación e indicadores avanzados, compatibles con OSNMA
Especificaciones ambientales y rango de funcionamiento
IP-68 Temperatura de funcionamiento
De -40 °C a 85 °C Vibraciones
8 g RMS – de 20 Hz a 2 kHz Amortiguadores
500 g durante 0,1 ms MTBF (calculado)
218 000 horas Cumple con
MIL-STD-810
Interfaces
GNSS, RTCM, cuentakilómetros, DVL, magnetómetro externo Protocolos de salida
NMEA, binario sbgECom, TSS, KVH, Dolog Protocolos de entrada
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Tasa de producción
200 Hz, 1.000 Hz (datos de «IMU ») Puertos serie
RS-232/422 hasta 2 Mbps: hasta 3 entradas/salidas CAN
1 puerto CAN 2.0 A/B, hasta 1 Mbps Salida de sincronización
PPS, frecuencia de activación de hasta 200 Hz – 1 salida Sincronización de entrada
PPS, marcador de eventos de hasta 1 kHz – 2 entradas
Especificaciones mecánicas y eléctricas
De 5 a 36 VCC Consumo de energía
< 1050 mW Potencia de la antena
3,0 VCC – máx. 30 mA por antena | Ganancia: 17 – 50 dB Peso (g)
65 g Dimensiones (L x An x Al)
46 mm x 45 mm x 32 mm
Especificaciones de sincronización
< 200 ns Precisión del PPS
< 1 µs (jitter < 1 µs) Desviación en la navegación por estimación
1 ppm
Aplicaciones
Ellipse-D establece un nuevo estándar en precisión y versatilidad, impulsando una amplia gama de aplicaciones gracias a su sistema de navegación inercial de última generación asistido por GNSS. Ya sea en vehículos autónomos, UAV, robótica o embarcaciones marítimas, Ellipse-D ofrece una precisión, fiabilidad y rendimiento en tiempo real inigualables.
Nuestra experiencia abarca los sectores aeroespacial, de defensa y de robótica, entre otros, y ofrecemos a nuestros socios una calidad y fiabilidad sin igual. Nuestros Ellipse-D no solo cumplen con los estándares del sector, sino que los establecemos nosotros mismos.
Descubre cómo nuestro espíritu pionero y nuestra dedicación inquebrantable impulsan las innovaciones que dan forma al mundo del mañana.
EllipseFicha técnica del -D
¡Recibe todas las características y especificaciones del producto directamente en tu bandeja de entrada!
Compara « Ellipse-D» con otros productos
No dude en comparar nuestra gama más avanzada de sensores inerciales para la navegación, la detección de movimiento y la medición del balanceo. Las especificaciones completas se pueden consultar en el manual de hardware, disponible previa solicitud.
-

Ellipse-D
- Posición horizontal en un solo punto
- 1.2 m
- Punto único de balanceo/cabeceo
- 0.1 °
- Título de un solo punto
- 0.2 °
- Registrador de datos
- –
- Ethernet
- –
- Peso (g)
- 65 g
- Dimensiones (L x An x Al)
- 46 mm x 45 mm x 32 mm
-
- Posición horizontal en un solo punto
- 1.2 m
- Punto único de balanceo/cabeceo
- 0.02 °
- Título de un solo punto
- 0.08 °
- Registrador de datos
- 8 GB o 48 h a 200 Hz
- Ethernet
- Dúplex completo (10/100 Base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST
- Peso (g)
- 165 g
- Dimensiones (L x An x Al)
- 42 mm x 57 mm x 60 mm
-
- Posición horizontal en un solo punto
- 1.0 m
- Punto único de balanceo/cabeceo
- 0.01 °
- Título de un solo punto
- 0.03 °
- Registrador de datos
- 8 GB o 48 h a 200 Hz
- Ethernet
- Dúplex completo (10/100 Base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST
- Peso (g)
- < 900 g
- Dimensiones (L x An x Al)
- 130 mm x 100 mm x 75 mm
-
- Posición horizontal en un solo punto
- 1.2 m
- Punto único de balanceo/cabeceo
- 0.03 °
- Título de un solo punto
- 0.08 °
- Registrador de datos
- 8 GB o 48 h a 200 Hz
- Ethernet
- Dúplex completo (10/100 Base-T), PTP/NTP, NTRIP, interfaz web, FTP
- Peso (g)
- 38 g
- Dimensiones (L x An x Al)
- 50 mm x 37 mm x 23 mm


Compatibilidad
Documentación y recursos
Ellipse-D incluye una completa documentación en línea, diseñada para ayudar a los usuarios en cada paso.
Desde guías de instalación hasta configuración avanzada y resolución de problemas, nuestros manuales, claros y detallados, garantizan una integración y un funcionamiento sin contratiempos.
Nuestros casos prácticos
Descubre casos de uso reales que demuestran cómo nuestros sistemas « Ellipse-D» mejoran el rendimiento, reducen el tiempo de inactividad y aumentan la eficiencia operativa. Descubre cómo nuestros sensores avanzados y nuestras interfaces intuitivas te proporcionan la precisión y el control que necesitas para destacar en tus aplicaciones.
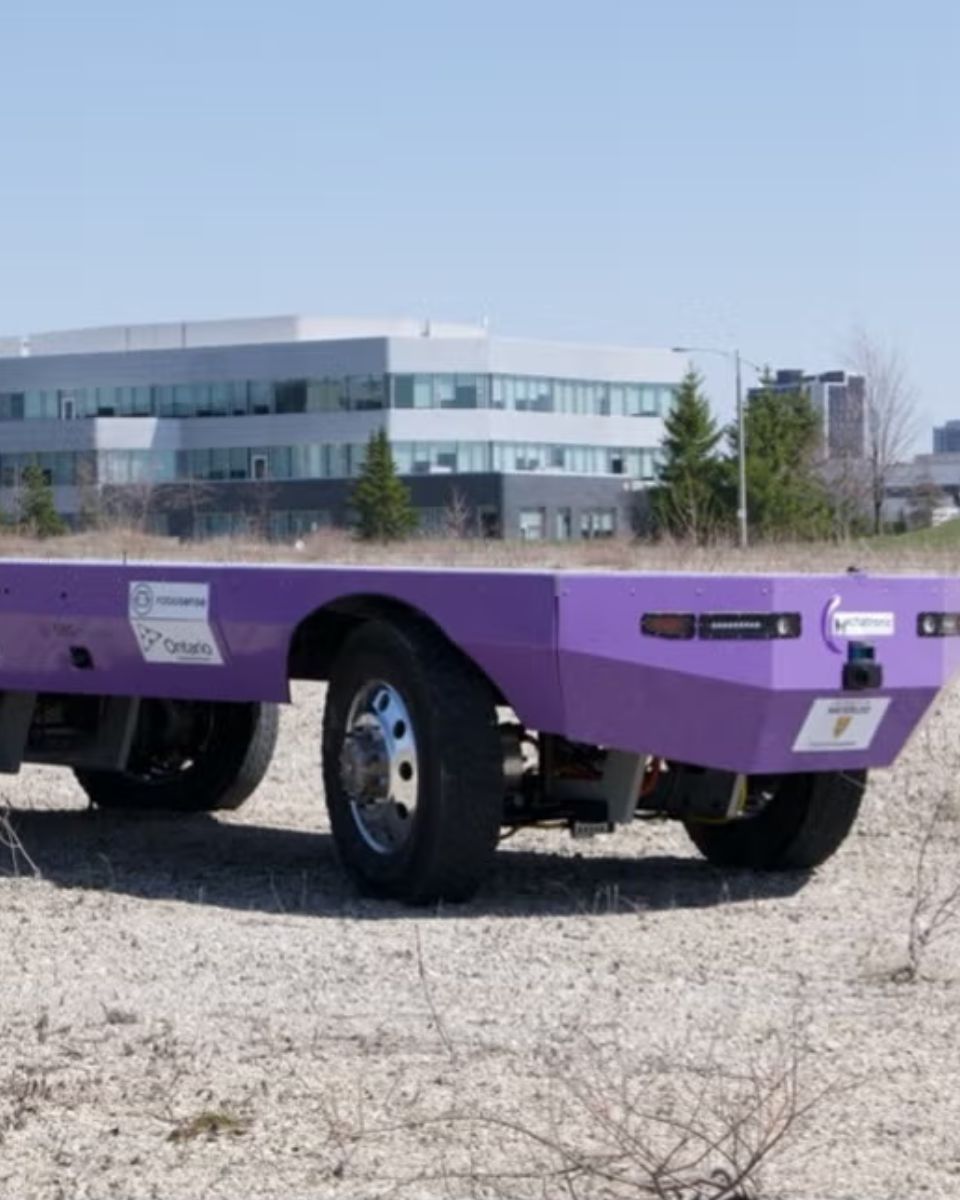
Ellipse utilizado en la navegación de los vehículos autónomos
Navegación autónoma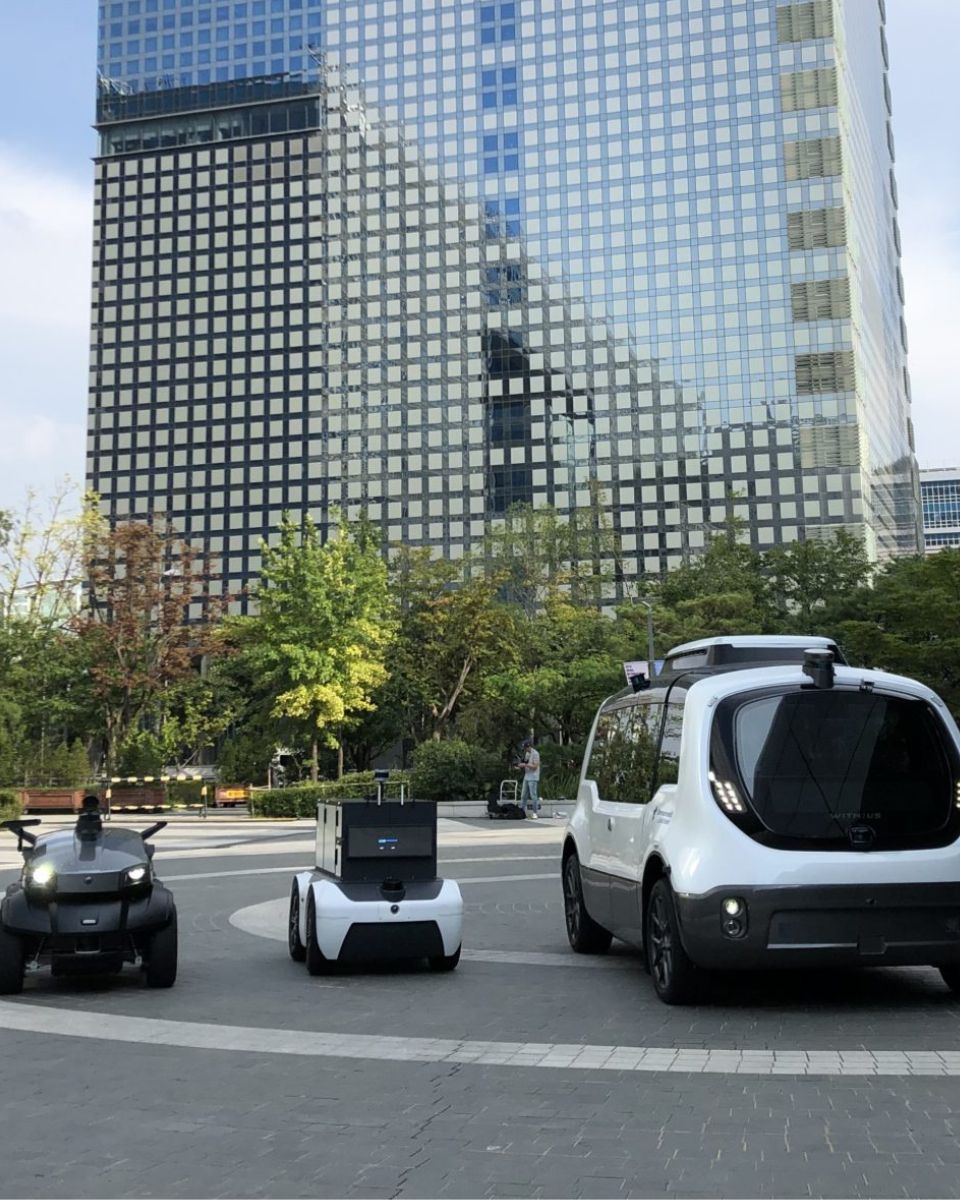
Ellipse compatible con el sistema de comunicaciones por satélite de Cobham
Orientación de la antena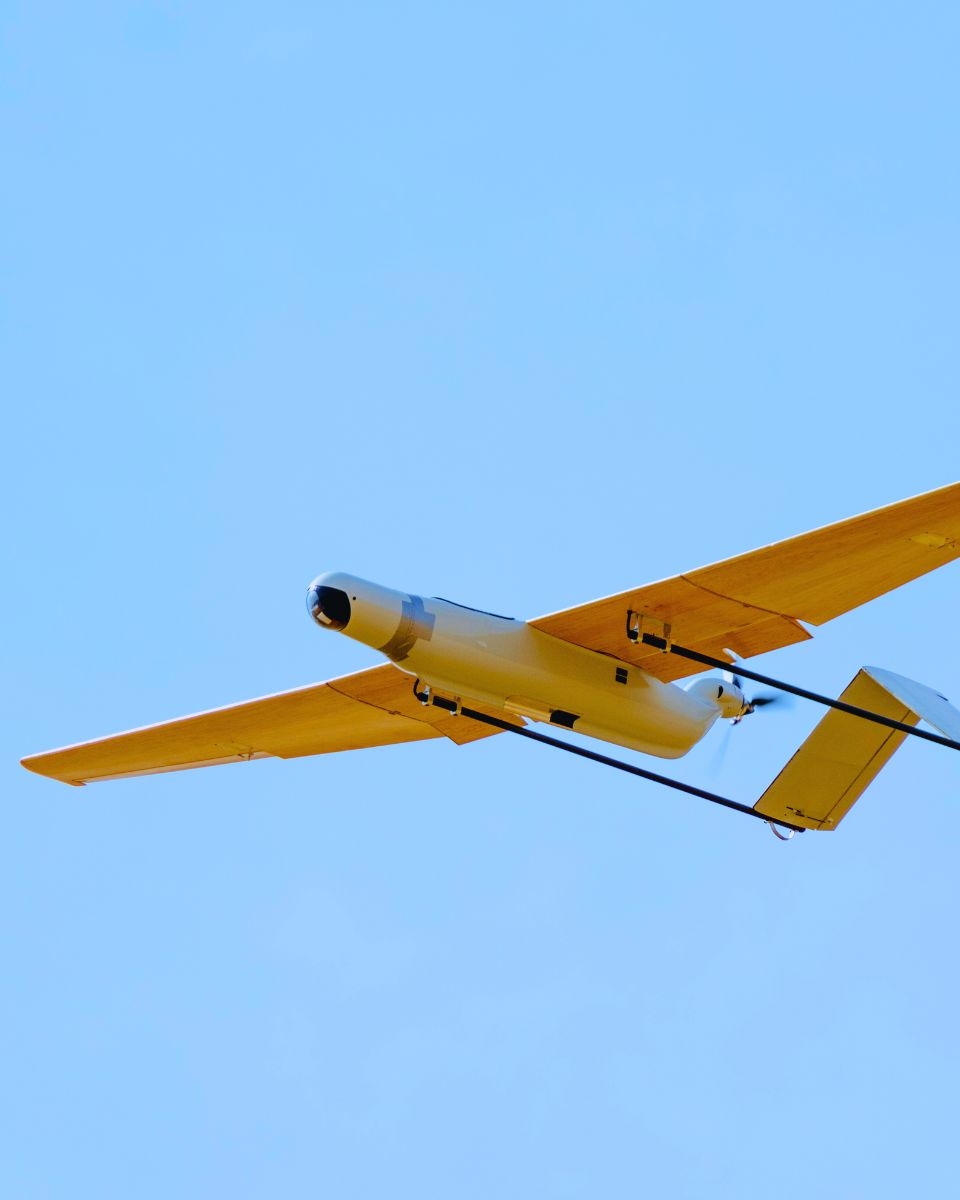
Ellipse integrado en la obtención de imágenes hiperespectrales desde el aire
Navegación de vehículos aéreos no tripulados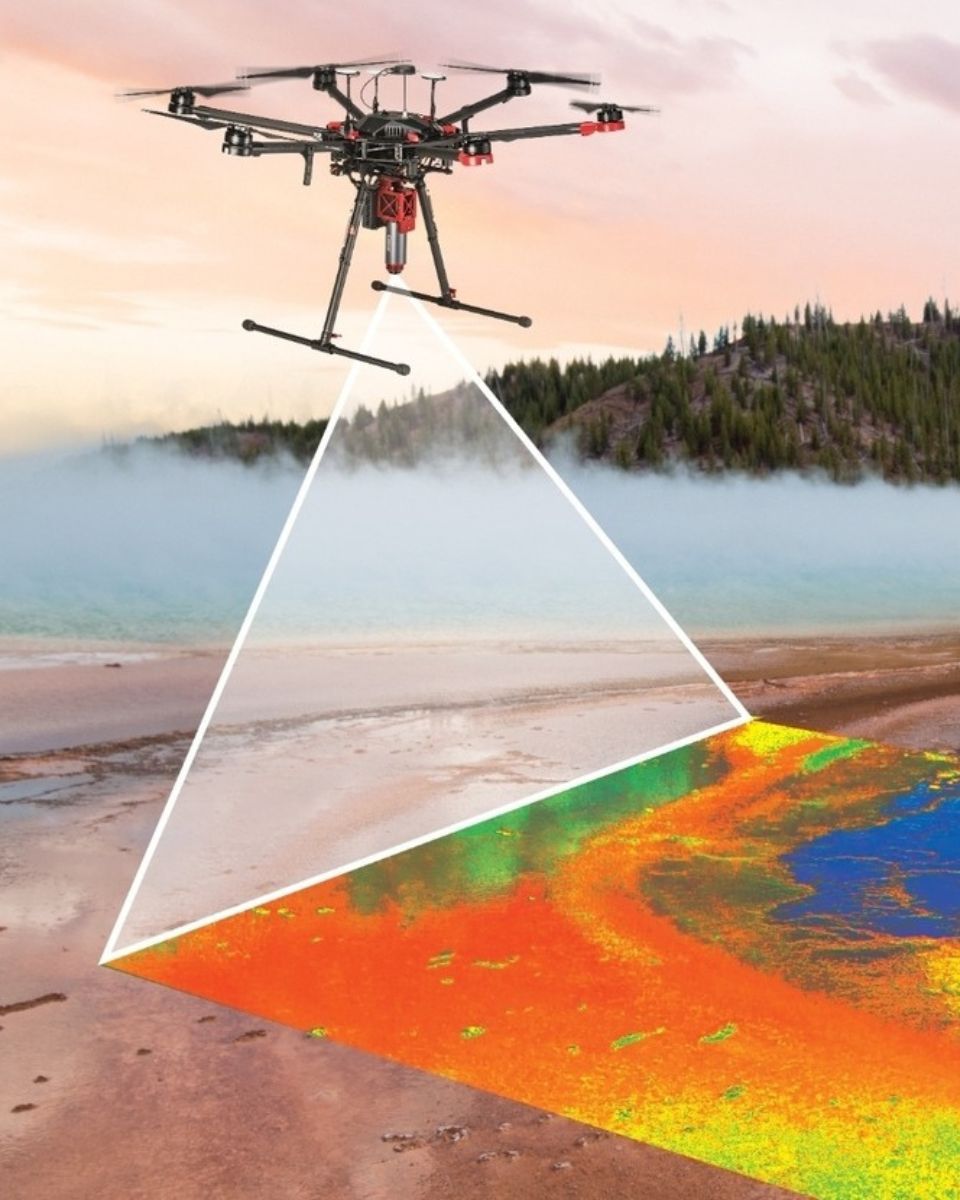

Otros productos y accesorios
Descubre cómo nuestras soluciones pueden transformar tus operaciones explorando nuestra amplia gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, tendrás acceso a tecnologías de vanguardia que impulsan el éxito y la innovación en tu sector.
Únete a nosotros para aprovechar todo el potencial de las soluciones de navegación e inercial y posicionamiento en diversos sectores.
Qinertia GNSS-INS
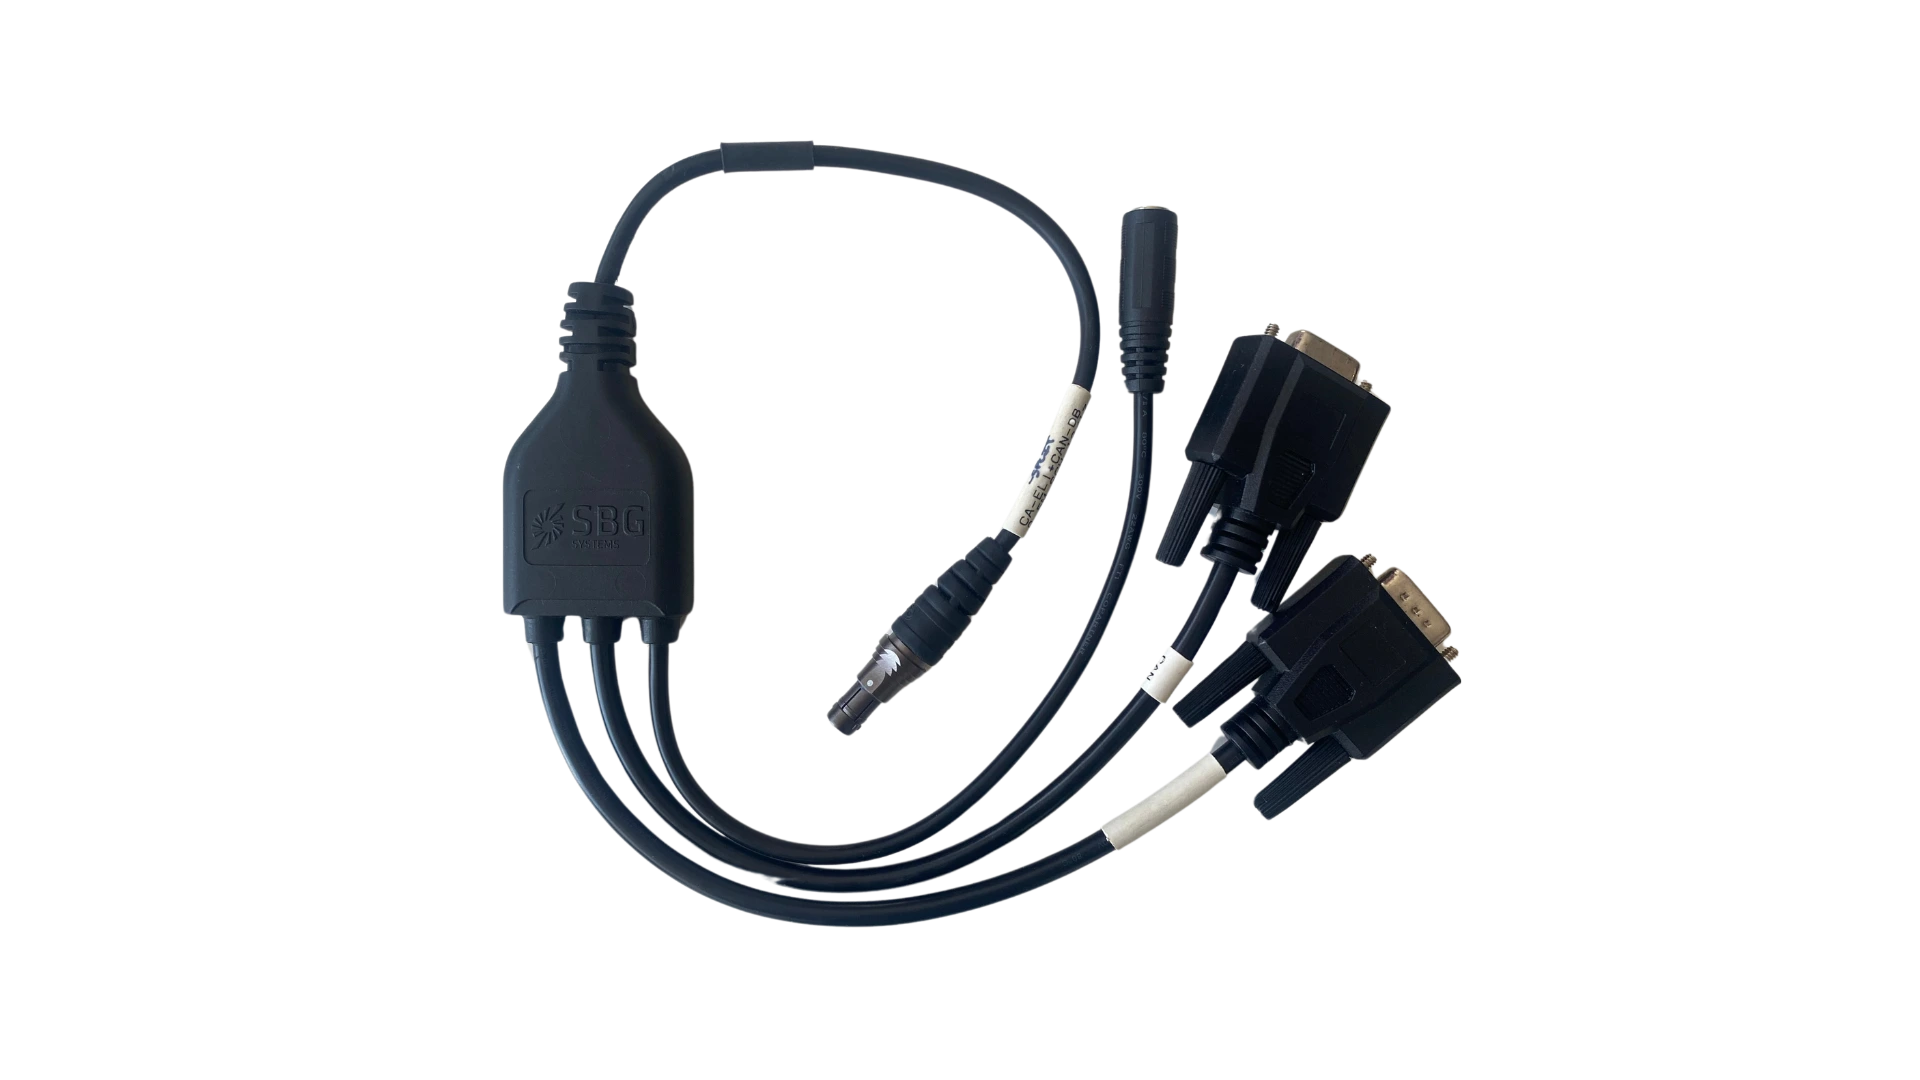
Cables
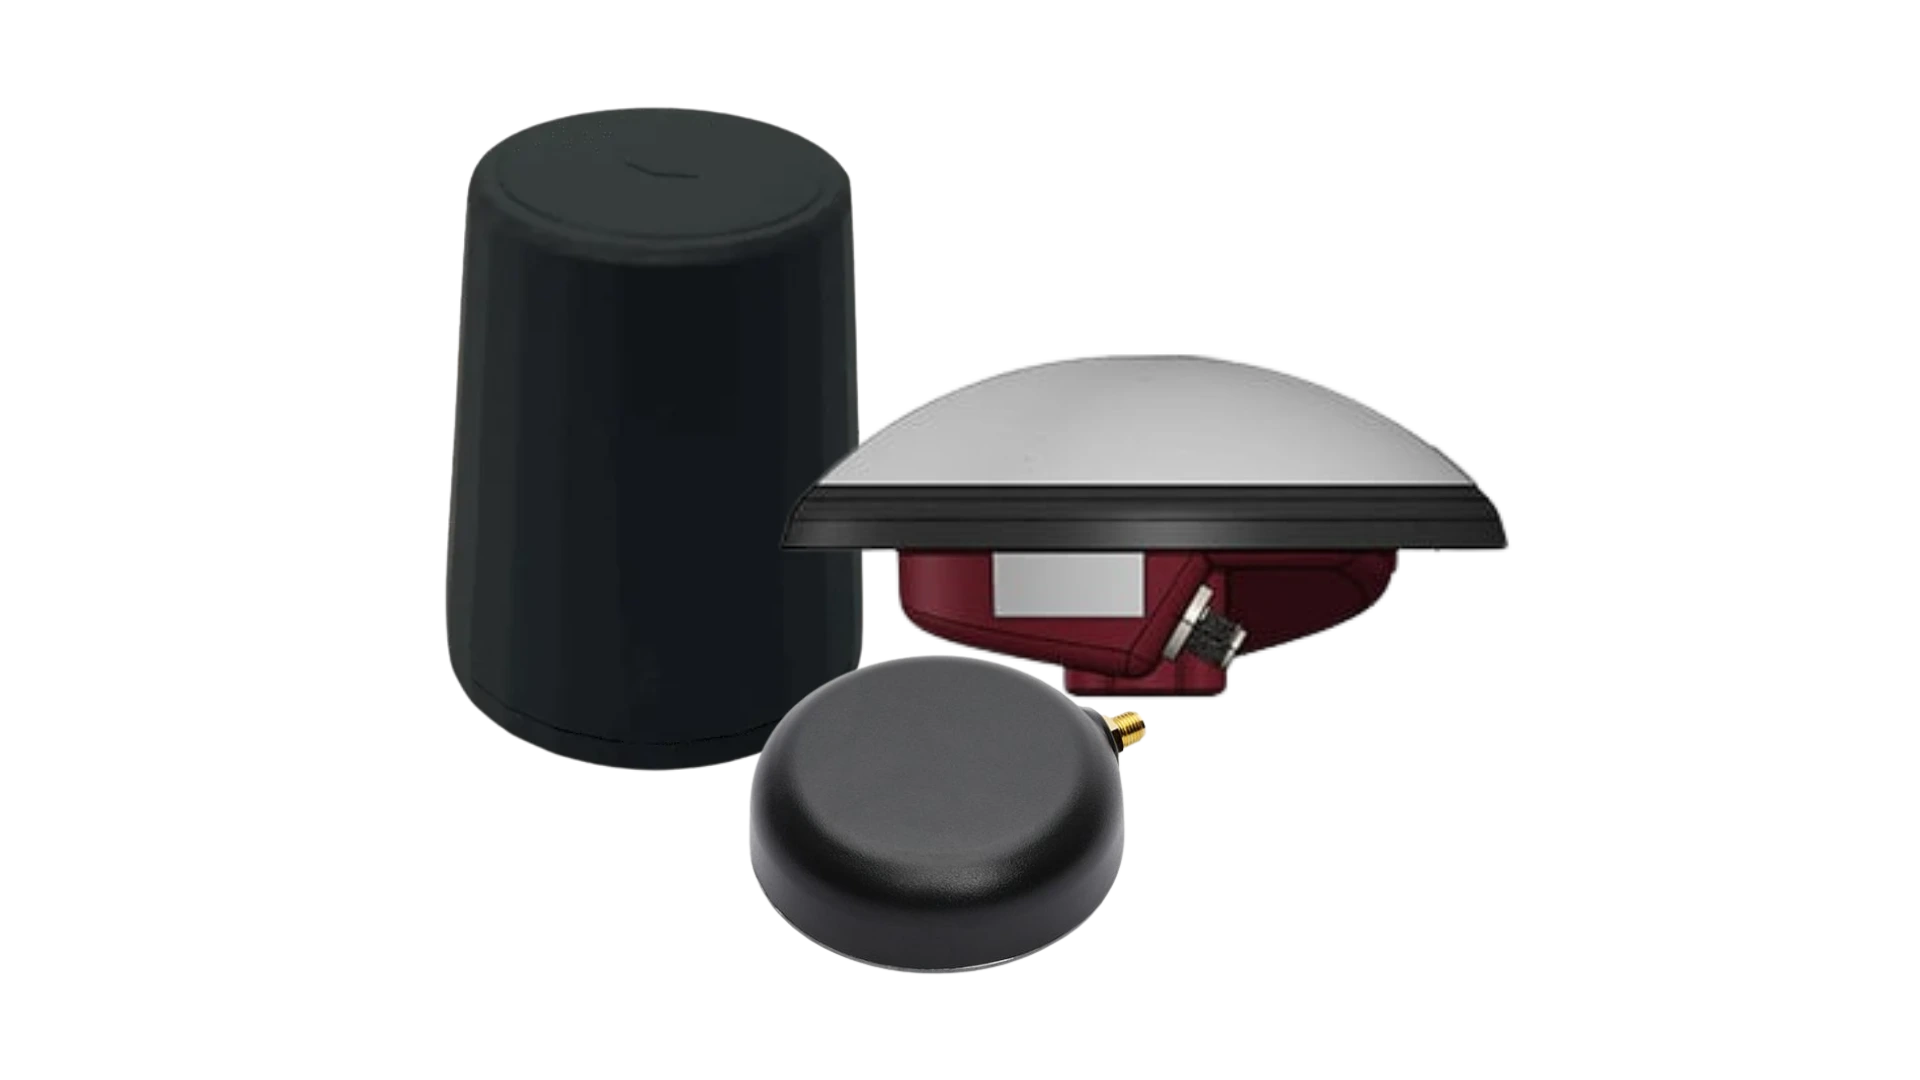
GNSS Antenas
Proceso de producción
Descubre la precisión y la experiencia que hay detrás de cada uno de los productos de SBG Systems , como el IMU, AHRS o INS. El siguiente vídeo ofrece una visión detallada de cómo diseñamos, fabricamos y probamos meticulosamente nuestros sistemas de navegación inercial de alto rendimiento. Desde la ingeniería avanzada hasta el riguroso control de calidad, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Míralo ahora para saber más!
Solicita un presupuesto
Hablan de nosotros y de Ellipse-D
Presentamos las experiencias y los testimonios de profesionales del sector y clientes que han aprovechado Ellipse-D en sus proyectos.
Sus opiniones reflejan la calidad y el rendimiento que caracterizan a nuestro INS, y destacan su papel como solución de confianza en el sector.
Descubre cómo nuestra tecnología innovadora ha transformado sus operaciones, ha mejorado la productividad y ha proporcionado resultados fiables en diversas aplicaciones.
Sección de preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes, donde respondemos a tus dudas más urgentes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrarás respuestas exhaustivas sobre las características de los productos, los procesos de instalación, consejos para la resolución de problemas y las mejores prácticas para sacar el máximo partido a tu experiencia con nuestro compacto INS. Tanto si eres un usuario nuevo que busca orientación como un profesional con experiencia que busca información avanzada, nuestras preguntas frecuentes están diseñadas para proporcionarte la información que necesitas.
¡Encuentra aquí tus respuestas!
¿Cómo puedo combinar sistemas inerciales con un LIDAR para la cartografía con drones?
La combinación de los sistemas inerciales de SBG Systemscon LiDAR para la cartografía con drones mejora la precisión y la fiabilidad a la hora de recopilar datos geoespaciales precisos.
A continuación te explicamos cómo funciona la integración y qué ventajas aporta a la cartografía con drones:
- Método de teledetección que utiliza pulsos láser para medir distancias hasta la superficie terrestre, creando un mapa tridimensional detallado del terreno o de las estructuras.
- SBG Systems INS combina una unidad de medición inercial (IMU) con datos de un GNSS a para proporcionar una localización, orientación (cabeceo, balanceo y guiñada) y velocidad precisas, incluso en entornos en los que no hay señal de « GNSS ».
El sistema inercial de SBG está sincronizado con los datos del LiDAR. El sistema de seguimiento inercial ( INS ) registra con precisión la posición y la orientación del dron, mientras que el LiDAR capta los detalles del terreno u objetos que se encuentran debajo.
Al conocer la orientación exacta del dron, los datos del LiDAR pueden situarse con precisión en el espacio tridimensional.
El componente GNSS proporciona posicionamiento global, mientras que el IMU ofrece datos de orientación y movimiento en tiempo real. Esta combinación garantiza que, incluso cuando la señal GNSS es débil o no está disponible (por ejemplo, cerca de edificios altos o bosques densos), el INS pueda seguir registrando la trayectoria y la posición del dron, lo que permite una cartografía LiDAR constante.
¿Qué significan los términos «interferencia» y «suplantación»?
El bloqueo y la suplantación son dos tipos de interferencias que pueden afectar significativamente a la fiabilidad y la precisión de los sistemas de navegación por satélite como GNSS.
El «bloqueo» se refiere a la interrupción intencionada de las señales de satélite mediante la emisión de señales interferentes en las mismas frecuencias que utilizan los sistemas de « GNSS ». Esta interferencia puede saturar o ahogar las señales legítimas de satélite, lo que impide que los receptores de « GNSS » procesen la información con precisión. El bloqueo se utiliza habitualmente en operaciones militares para perturbar las capacidades de navegación de los adversarios, y también puede afectar a los sistemas civiles, provocando fallos de navegación y dificultades operativas.
El spoofing, por su parte, consiste en la transmisión de señales falsificadas que imitan las señales auténticas de GNSS . Estas señales engañosas pueden inducir a error a los receptores de GNSS , haciendo que calculen posiciones o horas incorrectas. El spoofing puede utilizarse para desviar o desinformar a los sistemas de navegación, lo que podría provocar que los vehículos o las aeronaves se desvíen de su rumbo o que se faciliten datos de ubicación falsos. A diferencia del bloqueo, que se limita a obstaculizar la recepción de la señal, el spoofing engaña activamente al receptor al presentar información falsa como si fuera legítima.
Tanto el jamming como el spoofing representan amenazas significativas para la integridad de los sistemas dependientes de GNSS, lo que requiere contramedidas avanzadas y tecnologías de navegación resilientes para garantizar un funcionamiento fiable en entornos disputados o desafiantes.
¿Qué es un sistema de posicionamiento en interiores?
Un sistema de posicionamiento en interiores (IPS) es una tecnología especializada que identifica con precisión la ubicación de objetos o personas dentro de espacios cerrados, como edificios, donde la señal de « GNSS » puede ser débil o inexistente. El IPS utiliza diversas técnicas para proporcionar información de posicionamiento precisa en entornos como centros comerciales, aeropuertos, hospitales y almacenes.
IPS puede aprovechar varias tecnologías para la determinación de la ubicación, entre ellas:
- Wi-Fi: Utiliza la intensidad de la señal y la triangulación a partir de varios puntos de acceso para estimar la posición.
- Bluetooth de bajo consumo (BLE): utiliza balizas que envían señales a los dispositivos cercanos para su seguimiento.
- Ultrasonidos: utilizan ondas sonoras para detectar la ubicación con precisión, a menudo mediante sensores de dispositivos móviles.
- RFID (identificación por radiofrecuencia): consiste en colocar etiquetas en los artículos para su seguimiento en tiempo real.
- Unidades de medición inercial (IMU): Estos sensores controlan el movimiento y la orientación, lo que mejora la precisión posicional cuando se combinan con otros métodos.
Es imprescindible disponer de un mapa digital detallado del espacio interior para lograr un posicionamiento preciso, mientras que los dispositivos móviles o los equipos especializados recogen las señales de la infraestructura de posicionamiento.
IPS mejora la navegación, realiza un seguimiento de los activos, presta asistencia a los servicios de emergencia, analiza el comportamiento de los clientes en los comercios y se integra en los sistemas de edificios inteligentes, lo que mejora significativamente la eficiencia operativa allí donde el sistema de gestión de edificios ( GNSS ) tradicional no da la talla.
¿Qué es un cuentakilómetros?
Un cuentakilómetros es un instrumento que se utiliza para medir la distancia recorrida por un vehículo. Proporciona información importante sobre la distancia que ha recorrido un vehículo, lo cual resulta útil para diversos fines, como la programación del mantenimiento, el cálculo del consumo de combustible y la evaluación del valor de reventa.
Los cuentakilómetros miden la distancia en función del número de vueltas que dan las ruedas del vehículo. Un factor de calibración, basado en el tamaño de los neumáticos, convierte las vueltas de las ruedas en distancia.
En muchas aplicaciones de navegación, especialmente en vehículos, los datos del cuentakilómetros pueden integrarse con INS otros datos para mejorar la precisión general. Este proceso, conocido como fusión de sensores, combina las ventajas de ambos sistemas.
¿Qué es el RMS?
El RMS (valor cuadrático medio) es una medida estadística que se utiliza para cuantificar la magnitud de los errores o señales variables. Representa la raíz cuadrada de la media de los valores al cuadrado de un conjunto de datos. Dado que los errores en los sensores inerciales —como los acelerómetros, los giroscopios o las salidas de los sistemas de medición de posición y movimiento ( INS )— pueden fluctuar en torno a cero, el simple hecho de calcular su media sugeriría que no hay ningún error.
El RMS resuelve esto elevando al cuadrado cada valor (de modo que todos sean positivos), calculando la media de esos cuadrados y, a continuación, extrayendo la raíz cuadrada para que el resultado vuelva a la unidad original.
En la práctica, el RMS proporciona una única cifra significativa que describe el nivel efectivo o global de ruido, deriva o desviación en el sistema. En la navegación inercial, el RMS se utiliza ampliamente para expresar la densidad de ruido de los sensores, la precisión de la actitud o la posición, los niveles de vibración y los errores residuales en la calibración. Permite a los ingenieros comparar el rendimiento entre sensores, validar especificaciones y evaluar la estabilidad o la calidad de los resultados de navegación a lo largo del tiempo. En resumen, el RMS es una métrica compacta y robusta que capta la energía real de las fuentes de error fluctuantes en los sistemas inerciales.