Ellipse-D impulsando un camión autónomo
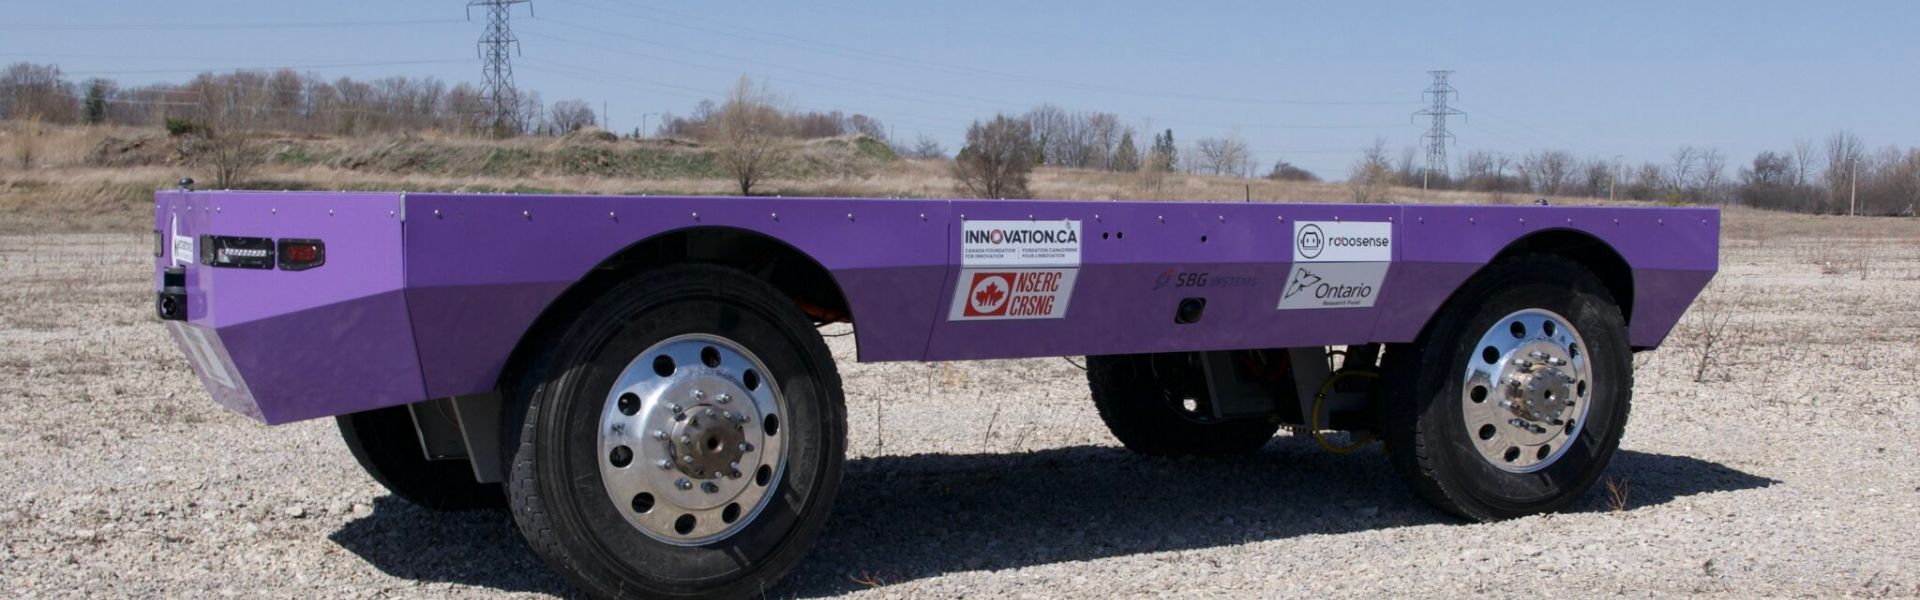
Camión autónomo con tracción y dirección independientes en las ruedas.
«El Ellipse-D de SBG Systems fue fácil de usar, muy preciso y estable, con un factor de forma pequeño; todo ello fundamental para el desarrollo de nuestro WATonoTruck». | Amir K., profesor y director, Universidad de Waterloo
Todos sabemos que los accidentes en carretera se producen debido a errores del conductor, condiciones meteorológicas adversas o fallos mecánicos. Pero ¿y si pudiéramos hacer que los vehículos se condujeran solos y evitar así estos accidentes? Por ejemplo, un camión autónomo o un coche autoguiado.
Esa es la idea que hay detrás de los vehículos autónomos, y el laboratorio de Sistemas de Vehículos Mecatrónicos (MVS) de la Universidad de Waterloo está trabajando en un proyecto llamado WATonoTruck (Camión Autónomo de WATerloo).
Se trata de un camión de plataforma autónomo diseñado para la manipulación de materiales pesados, la agricultura y aplicaciones de servicio. Utiliza métodos de control avanzados para analizar los movimientos del camión, especialmente en condiciones peligrosas o situaciones de fallo, garantizando la seguridad y la eficiencia.
El objetivo del laboratorio es ampliar la aplicación de la tecnología de vehículos autónomos más allá del transporte de pasajeros. Quieren utilizarla en otras industrias como la agricultura, la minería y el transporte marítimo, aumentando así la eficiencia y reduciendo el tiempo de inactividad operativo.
Conozca el WATonoTruck
Un camión que no necesita conductor: ¡ese es el WATonoTruck! Es un camión de plataforma autónomo con tracción independiente en las ruedas y sistema de dirección. Está construido sobre la plataforma de módulo de esquina (CM).
Los CM se desarrollaron teniendo en mente un diseño de vehículo modular y se pueden instalar en cualquier chasis y configuración.
Cada CM funciona como un vehículo eléctrico de rueda única equipado con su propia unidad de control. Permite operar de forma independiente con sistemas de tracción, frenado, dirección y suspensión.
Esto hace que el camión sea superinteligente y adaptable a cualquier aplicación y terreno.
WATonoTruck impulsado por Ellipse-D
Como líderes en soluciones de posicionamiento y navegación de alta precisión, nos enorgullece colaborar con el Laboratorio de Sistemas de Vehículos Mecatrónicos de la Universidad de Waterloo.
Proporcionamos el Ellipse-D, un sistema INS RTK de doble antena que ofrece una precisión inigualable en posición y rumbo.
Este nivel de precisión es crucial para la navegación autónoma, garantizando el movimiento seguro y preciso del WATonoTruck incluso en entornos difíciles.

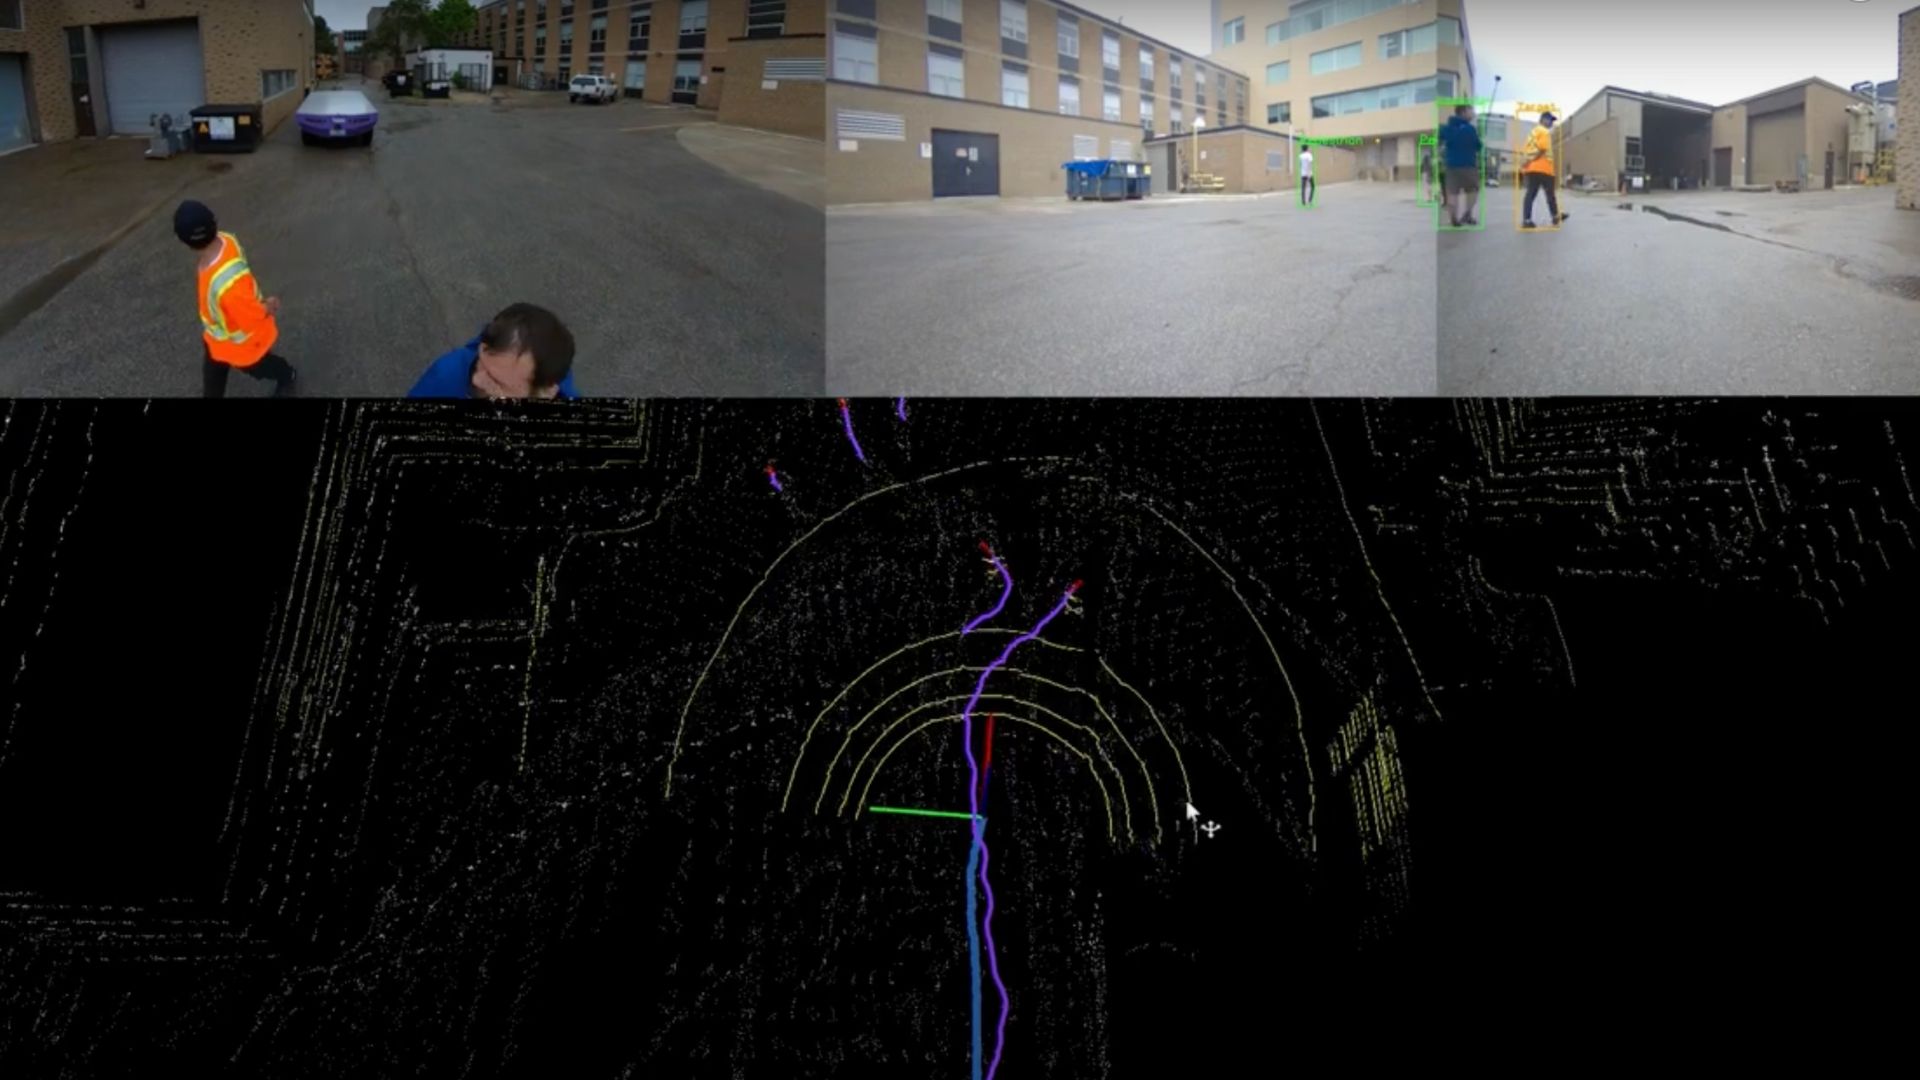
Ellipse-D (3.ª generación), sensores LiDAR y cámaras avanzadas: este conjunto completo de sensores permite el mapeo del entorno en tiempo real, la detección de obstáculos y la planificación de rutas.
A través de nuestro patrocinio, el desarrollo de WATonoTruck por parte del laboratorio obtiene un apoyo vital en términos de alta precisión, garantizando una Motion y Navigation en la que pueden confiar.
Este esfuerzo colaborativo no solo contribuye al desarrollo exitoso de WATonoTruck, sino que también promueve el crecimiento de las aplicaciones de vehículos autónomos en diversas industrias, impulsando la innovación y la seguridad en el transporte y más allá.
Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre RTK y PPK?
La cinemática en tiempo real (RTK) es una técnica de posicionamiento en la que las correcciones GNSS se transmiten casi en tiempo real, típicamente utilizando un flujo de corrección en formato RTCM. Sin embargo, puede haber desafíos para garantizar las correcciones GNSS, específicamente en lo que respecta a su integridad, disponibilidad, cobertura y compatibilidad.
La principal ventaja del posprocesamiento PPK frente al RTK es que las tareas de procesamiento de datos se pueden optimizar durante el posprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás; mientras que en el procesamiento en tiempo real, cualquier interrupción o incompatibilidad en las correcciones y su transmisión dará lugar a un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS (PPK) frente al tiempo real (RTK) es que el sistema utilizado sobre el terreno no necesita disponer de un enlace de datos o radio para introducir las correcciones RTCM procedentes de las CORS en el sistema INS/GNSS.
La principal limitación para la adopción del posprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, mejorará considerablemente la calidad de los datos para todos sus resultados.
¿Qué es el posicionamiento preciso de punto (PPP)?
El posicionamiento preciso en el punto (PPP) es una técnica de navegación por satélite que ofrece un posicionamiento de alta precisión mediante la corrección de los errores de las señales de los satélites. A diferencia de los métodos GNSS tradicionales, que a menudo dependen de estaciones de referencia terrestres (como en el RTK), el PPP utiliza datos de satélites globales y algoritmos avanzados para proporcionar información de ubicación precisa.
El PPP funciona en cualquier parte del mundo sin necesidad de estaciones de referencia locales. Esto lo hace adecuado para aplicaciones en entornos remotos o complejos donde la infraestructura terrestre es escasa. Mediante el uso de datos precisos de órbitas y relojes de satélites, junto con correcciones para los efectos atmosféricos y de multitrayectoria, el PPP minimiza los errores comunes del GNSS y puede alcanzar una precisión centimétrica.
Si bien el PPP puede utilizarse para el posicionamiento post-procesado, que implica el análisis de los datos recopilados a posteriori, también puede proporcionar soluciones de posicionamiento en tiempo real. El PPP en tiempo real (RTPPP) está cada vez más disponible, permitiendo a los usuarios recibir correcciones y determinar su posición en tiempo real.
