


Quanta Micro Rendimiento INS sobresaliente con un SWaP increíble
Quanta Micro es un sistema de navegación inercial (INS) asistido por GNSS de alto rendimiento, capaz de operar en una amplia gama de aplicaciones terrestres, marinas y aéreas. Es especialmente adecuado para aplicaciones de cartografía basadas en UAV gracias a su reducido tamaño y bajo peso.
Nuestra solución INS, Quanta Micro, integra un receptor GNSS multifrecuencia, de cuádruple constelación y doble antena, capaz de ofrecer una precisión centimétrica, incluso en condiciones GNSS difíciles.
Aunque se desenvuelve bien con una sola antena, una antena secundaria opcional permite su uso en condiciones de mínima dinámica.
Hemos desarrollado este INS para aplicaciones con limitaciones de espacio (paquete OEM) como cargas útiles de UAV, navegación de UAV o cartografía de interiores.
Descubra todas las características y aplicaciones.
Características de Quanta Micro
Basado en una IMU de grado topográfico calibrada de -40 ºC a +85 ºC, junto con un receptor GNSS multifrecuencia y multiconstelación de vanguardia, Quanta Micro ofrece un rendimiento sobresaliente para un dispositivo tan pequeño.
La IMU de categoría táctica minimiza los errores durante condiciones GNSS difíciles o denegadas, mientras que el bajo ruido del sensor proporciona un rendimiento de orientación excepcional. Nuestro INS es especialmente adecuado para operaciones de baja dinámica y rumbo con una sola antena.
Incorpora perfiles de movimiento específicos para cada tipo de vehículo, afinando los algoritmos de fusión de sensores para cada aplicación.
Explore las características y especificaciones excepcionales de Quanta Micro.


Especificaciones de Quanta Micro
Rendimiento de movimiento y navegación
1.2 m Posición vertical en punto simple
1.5 m Posición horizontal RTK
0,01 m + 1 ppm Posición vertical RTK
0,015 m + 1 ppm Posición horizontal PPK
0.01 m + 1 ppm * Posición vertical PPK
0.015 m + 1 ppm * Rollo/cabeceo en punto simple
0.03 ° Rollo/cabeceo RTK
0.015 ° Rollo/cabeceo PPK
0.01 ° * Rumbo en punto simple
0.08 ° Rumbo RTK
0.05 ° Rumbo PPK
0.035 ° *
Funciones de navegación
Antena GNSS simple y dual Precisión de oleaje en tiempo real
5 cm o 5 % de oleaje Período de oleaje en tiempo real
0 a 20 s Modo de oleaje en tiempo real
Ajuste automático
Perfiles de movimiento
Buques de superficie, vehículos submarinos, cartografía marina y marina. Aire
Aviones, helicópteros, aeronaves, UAV Terrestre
Coches, automoción, trenes/ferrocarriles, camiones, vehículos de dos ruedas, maquinaria pesada, peatones, mochilas, vehículos todoterreno
Rendimiento GNSS
Antena dual interna Banda de frecuencia
Multifrecuencia Características GNSS
SBAS, RTK, PPK Señales GPS
L1 C/A, L2C Señales Galileo
E1, E5b Señales Glonass
L1OF, L2OF Señales Beidou
B1I, B2I Otras señales
QZSS, Navic, L-Band Tiempo hasta la primera posición GNSS
< 24 s Interferencia y suplantación (Jamming & spoofing)
Mitigación avanzada e indicadores, OSNMA
Especificaciones ambientales y rango operativo
-40 °C a 85 °C Vibraciones
8 g RMS – 20 Hz a 2 kHz Impactos
500 g durante 0,3 ms MTBF (calculado)
150 000 horas Cumple con
MIL-STD-810
Interfaces
GNSS, RTCM, NTRIP, odómetro, DVL Registrador de datos
8 GB o 48 h a 200 Hz Protocolos de entrada
NMEA, sbgECom (binario), API REST, RTCM, TSS1, Septentrio SBF, Novatel Binary y Trimble GNSS Protocolos de salida
NMEA, ASCII, sbgECom (binario), REST API Tasa de salida
Hasta 200 Hz Ethernet
Dúplex completo (10/100 base-T), PTP / NTP, NTRIP, interfaz web, FTP Puertos serie
3x TTL UART, dúplex completo CAN
1x CAN 2.0 A/B, hasta 1 Mbps Sincronización OUT
Salida SYNC, PPS, odómetro virtual, controladores LED para visualización de estado Sincronización IN
PPS, odómetro, eventos hasta a 1 kHz
Especificaciones mecánicas y eléctricas
4.5 a 5.5 VDC Consumo de energía
< 3.5 W Alimentación de antena
5 V CC – máx. 150 mA por antena | Ganancia: 17 – 50 dB Peso (g)
38 g Dimensiones (La x An x Al)
50 mm x 37 mm x 23 mm
Especificaciones de temporización
< 200 ns Precisión PTP
< 1 µs Precisión PPS
< 1 µs (jitter < 1 µs) Deriva en navegación a estima
1 ppm
Aplicaciones del producto
Quanta Micro está diseñado para la navegación y orientación de alta precisión en las aplicaciones más exigentes (p. ej., levantamiento aéreo), ofreciendo un rendimiento robusto en entornos aéreos, terrestres y marinos.
El sensor incorpora perfiles de movimiento dedicados y adaptados a diferentes tipos de vehículos, optimizando los algoritmos de fusión de sensores para cada aplicación específica.
Explore todas las aplicaciones.
Hoja de datos de Quanta Micro
¡Reciba todas las características y especificaciones del sensor directamente en su correo electrónico!
Compare Quanta Micro con otros productos
Comience a comparar nuestra gama de sensores inerciales más avanzada para la navegación, el movimiento y la medición del oleaje.
Las especificaciones completas se pueden encontrar en el folleto del producto, disponible bajo petición.
-
Quanta Micro
- Posición horizontal RTK
- 0,01 m + 1 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.08 °
- Receptor GNSS
- Antena dual interna
- Peso (g)
- 38 g
- Dimensiones (La x An x Al)
- 50 x 37 x 23 mm
-
- Posición horizontal RTK
- 0,01 m + 1 ppm
- Rollo/cabeceo RTK
- 0.05 °
- Rumbo RTK
- 0.2 °
- Receptor GNSS
- Antena dual interna
- Peso (g)
- 65 g
- Dimensiones (La x An x Al)
- 46 x 45 x 32 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.02 °
- Rumbo RTK
- 0.03 °
- Receptor GNSS
- Antena dual interna
- Peso (g)
- 76 g
- Dimensiones (La x An x Al)
- 51,5 x 78,75 x 20 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.008 °
- Rumbo RTK
- 0.02 °
- Receptor GNSS
- Antena dual interna
- Peso (g)
- 64 g + 250 g (IMU)
- Dimensiones (La x An x Al)
- Procesamiento: 51,5 mm x 78,75 mm x 20 mm | IMU: 56 mm x 56 mm x 50,5 mm


Compatibilidad del Quanta Micro


Documentación y recursos
El Quanta Micro incluye una completa documentación en línea, diseñada para ayudar a los usuarios en cada paso.
Desde guías de instalación hasta configuraciones avanzadas y resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento sin contratiempos.
Nuestros casos de estudio
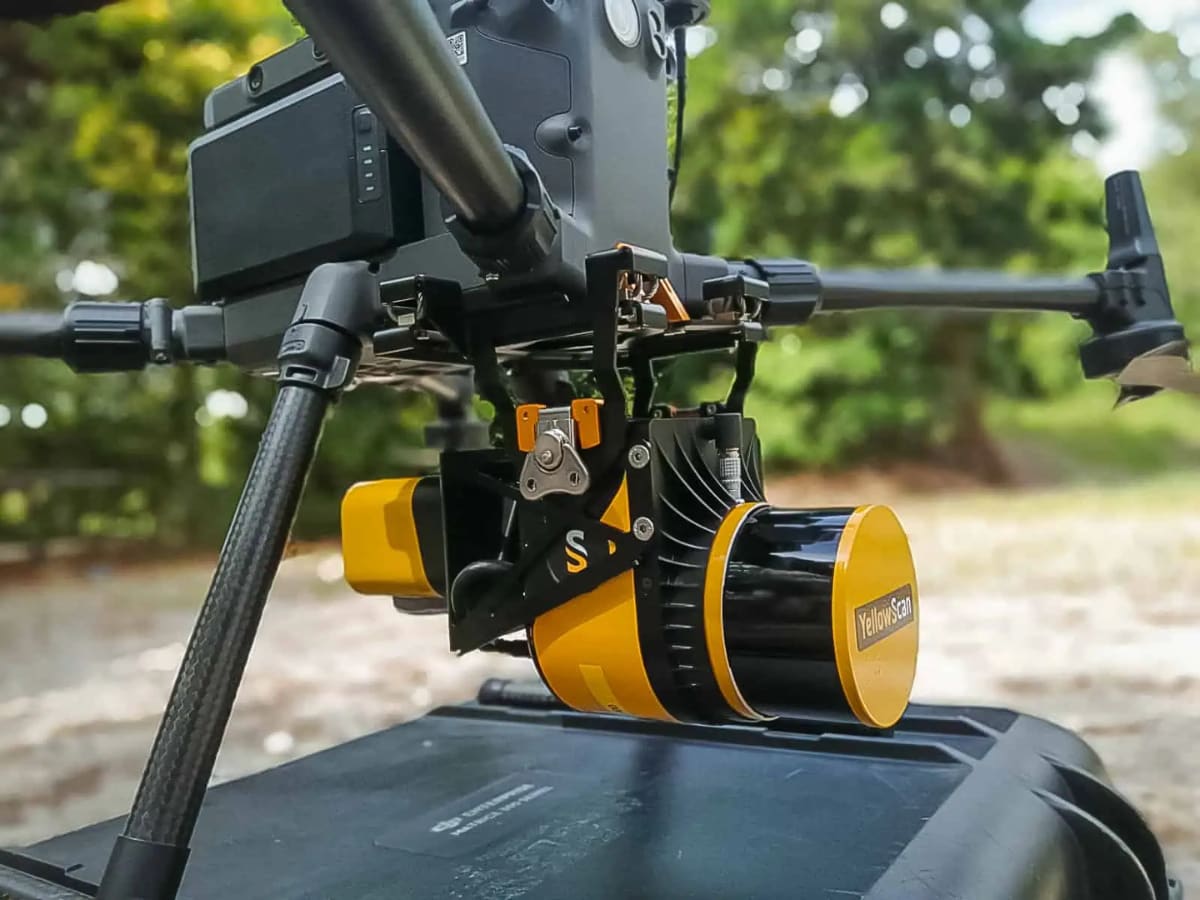
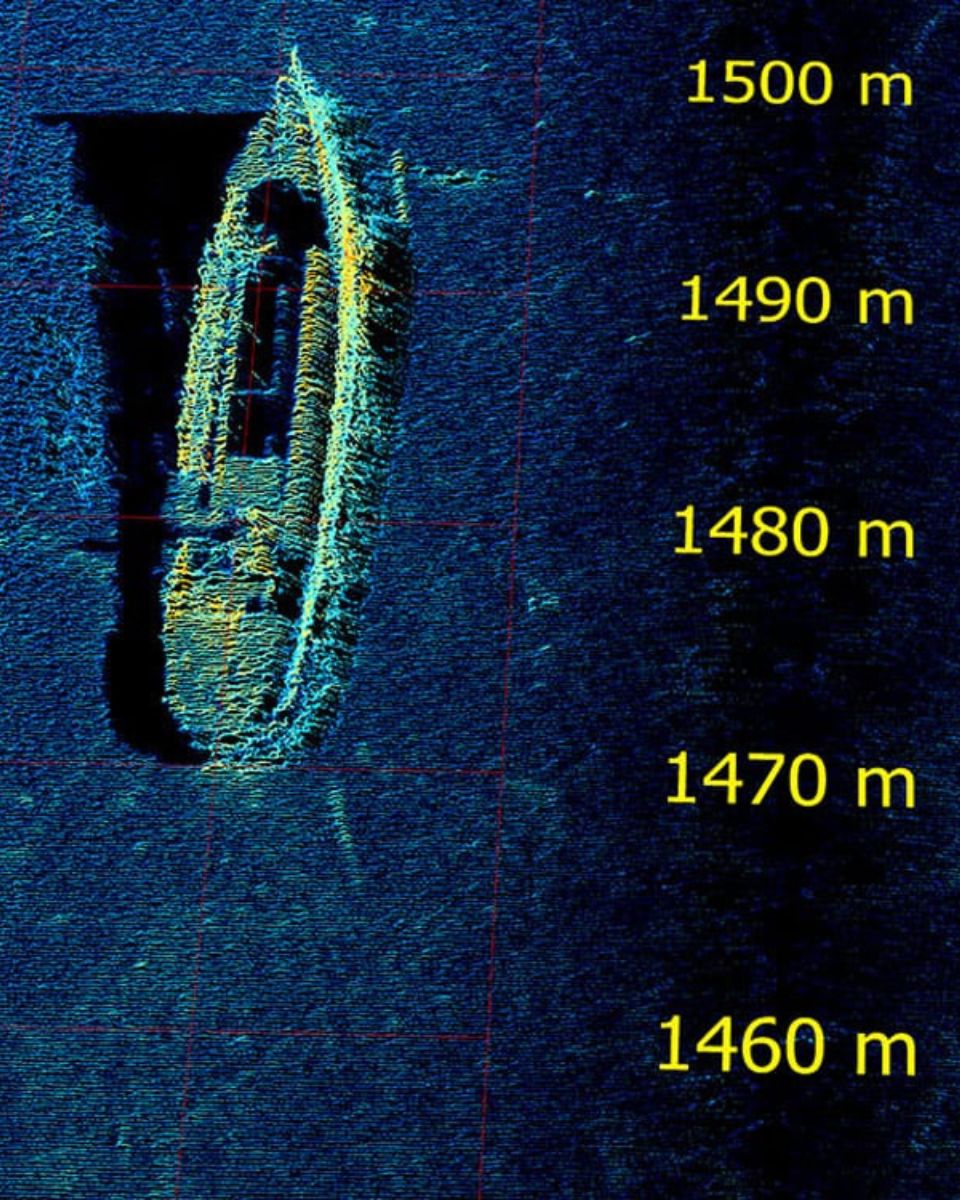
Explore casos de uso reales que demuestran cómo nuestro INS, Quanta Micro, mejora el rendimiento, reduce el tiempo de inactividad y optimiza la eficiencia operativa. Descubra cómo nuestros sensores avanzados y nuestras interfaces intuitivas le proporcionan la precisión y el control que necesita para destacar en sus aplicaciones.
Análisis de aceleración de balanceo e inclinación en motocicletas
Pruebas de neumáticos
Cómo Treeswift está modernizando las operaciones de campo en servicios públicos
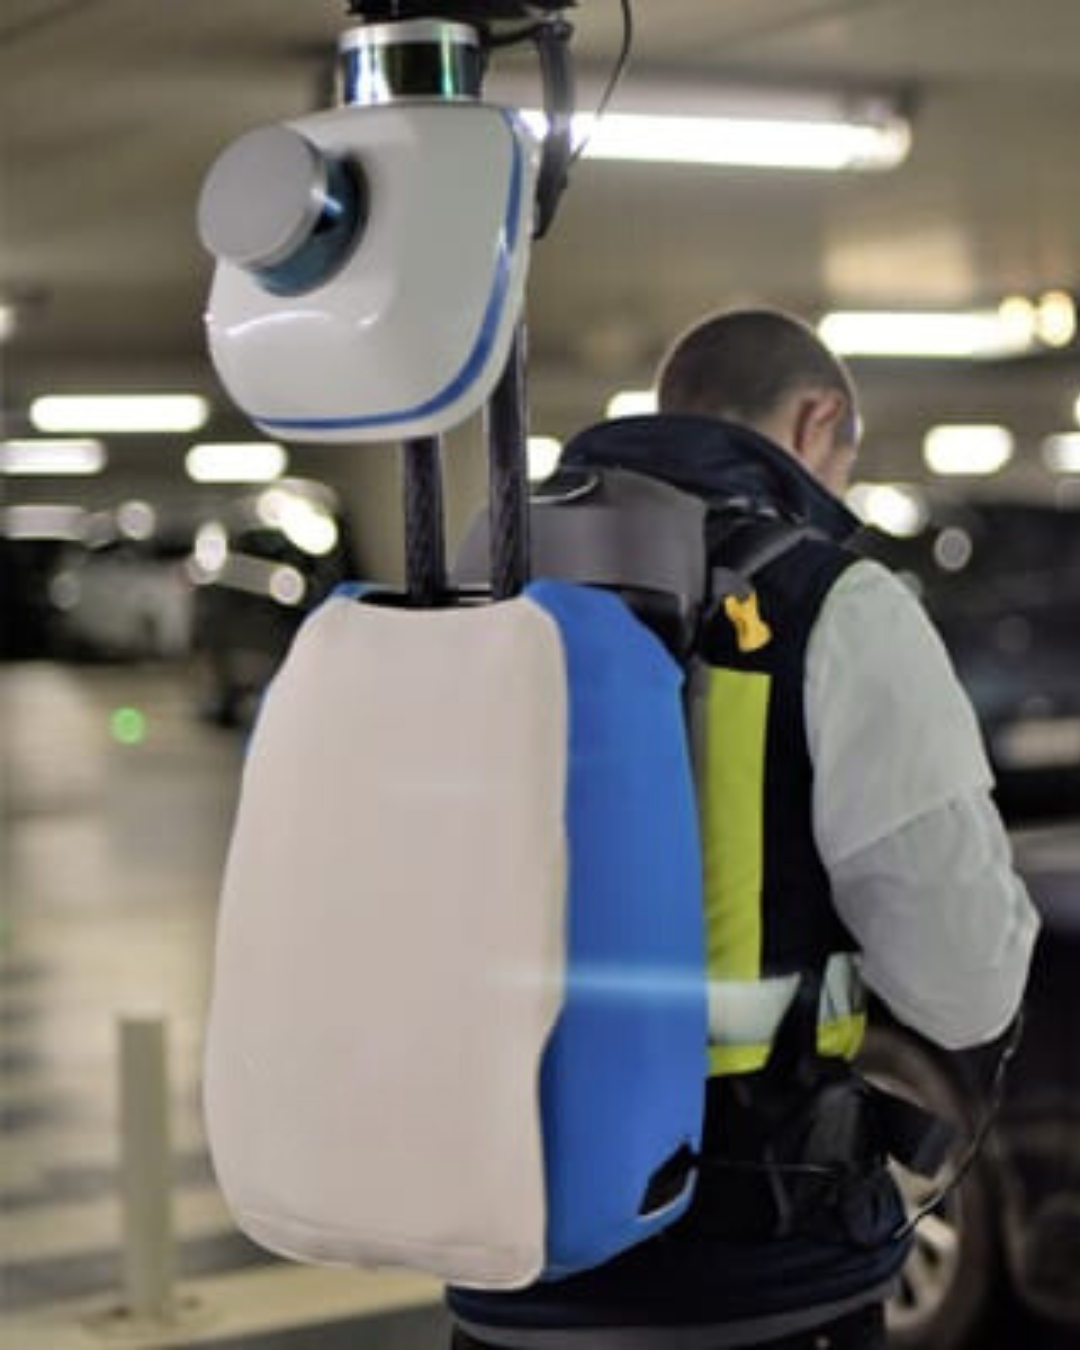
Mobile Mapping


Productos y accesorios adicionales
Descubra cómo nuestras soluciones pueden transformar sus operaciones explorando nuestra diversa gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, obtiene acceso a tecnologías de vanguardia que impulsan el éxito y la innovación en su campo.
Únase a nosotros para desbloquear el potencial de las soluciones de navegación y posicionamiento inercial en varias industrias.

Qinertia GNSS-INS

Cables

Antenas GNSS
Proceso de producción
Descubra la precisión y la experiencia detrás de cada producto de SBG Systems. El siguiente video ofrece una visión interna de cómo diseñamos, fabricamos y probamos meticulosamente nuestros sistemas de navegación inercial de alto rendimiento. Desde la ingeniería avanzada hasta el control de calidad riguroso, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Vea el video ahora para obtener más información!

Solicitar presupuesto
Hablan de nosotros
Presentamos las experiencias y los testimonios de profesionales de la industria y clientes que han utilizado el producto Quanta Micro en sus proyectos. Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados fiables en diversas aplicaciones.



Sección de preguntas frecuentes
Conozca las experiencias y testimonios de profesionales del sector y clientes que han utilizado el Quanta Micro en sus proyectos.
Sus opiniones reflejan la calidad y el rendimiento que definen a nuestro INS, destacando su papel como solución de confianza en este campo.
Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados fiables en diversas aplicaciones.
¿Utilizan los UAV GPS?
Los vehículos aéreos no tripulados (UAV), comúnmente conocidos como drones, suelen utilizar la tecnología del Sistema de Posicionamiento Global (GPS) para la navegación y el posicionamiento.
El GPS es un componente esencial del sistema de navegación de un UAV, ya que proporciona datos de ubicación en tiempo real que permiten al dron determinar su posición con precisión y ejecutar diversas tareas.
En los últimos años, este término ha sido reemplazado por un nuevo término GNSS (Sistema Global de Navegación por Satélite). GNSS se refiere a la categoría general de sistemas de navegación por satélite, que engloba a GPS y a otros sistemas diversos. En contraste, GPS es un tipo específico de GNSS desarrollado por los Estados Unidos.
¿Cómo puedo combinar sistemas inerciales con un LiDAR para la cartografía con drones?
La combinación de los sistemas inerciales de SBG Systems con LiDAR para el mapeo con drones mejora la precisión y la fiabilidad en la captura de datos geoespaciales precisos.
Así es como funciona la integración y cómo beneficia al mapeo basado en drones:
- Método de percepción remota que utiliza pulsos láser para medir distancias a la superficie terrestre, creando un mapa 3D detallado del terreno o las estructuras.
- El INS de SBG Systems combina una unidad de medición inercial (IMU) con datos GNSS para proporcionar un posicionamiento, una orientación (cabeceo, alabeo, guiñada) y una velocidad precisos, incluso en entornos sin GNSS.
El sistema inercial de SBG se sincroniza con los datos del LiDAR. El INS rastrea con precisión la posición y la orientación del dron, mientras que el LiDAR captura los detalles del terreno o de los objetos situados debajo.
Al conocer la orientación precisa del dron, los datos LiDAR se pueden posicionar con precisión en un espacio tridimensional.
El componente GNSS proporciona posicionamiento global, mientras que la IMU ofrece datos de orientación y movimiento en tiempo real. La combinación garantiza que, incluso cuando la señal GNSS sea débil o no esté disponible (por ejemplo, cerca de edificios altos o bosques densos), el INS pueda seguir rastreando la trayectoria y la posición del dron, permitiendo un mapeo LiDAR coherente.
¿Qué es una carga útil (payload)?
Una carga útil se refiere a cualquier equipo, dispositivo o material que un vehículo (dron, embarcación...) transporta para cumplir su propósito previsto más allá de las funciones básicas. La carga útil es independiente de los componentes necesarios para el funcionamiento del vehículo, como sus motores, batería y chasis.
Ejemplos de cargas útiles:
- Cámaras: cámaras de alta resolución, cámaras termográficas…
- Sensores: LiDAR, sensores hiperespectrales, sensores químicos...
- Equipos de comunicación: radios, repetidores de señal...
- Instrumentos científicos: sensores meteorológicos, muestreadores de aire…
- Otros equipos especializados
¿Qué es la georreferenciación en la topografía aérea?
La georreferenciación es el proceso de alinear datos geográficos (como mapas, imágenes de satélite o fotografía aérea) con un sistema de coordenadas conocido para poder ubicarlos con precisión en la superficie de la Tierra.
Esto permite integrar los datos con otra información espacial, lo que facilita análisis y cartografías basados en ubicaciones precisas.
En el contexto de la topografía, la georreferenciación es esencial para garantizar que los datos recopilados por herramientas como LiDAR, cámaras o sensores en drones se asignen con precisión a coordenadas del mundo real.
Al asignar latitud, longitud y elevación a cada punto de datos, la georreferenciación garantiza que los datos capturados reflejen la ubicación y orientación exactas en la Tierra, lo cual es fundamental para aplicaciones como la cartografía geoespacial, la monitorización ambiental y la planificación de la construcción.
La georreferenciación suele implicar el uso de puntos de control con coordenadas conocidas, a menudo obtenidos mediante GNSS o topografía terrestre, para alinear los datos capturados con el sistema de coordenadas.
Este proceso es vital para crear conjuntos de datos espaciales precisos, fiables y útiles.
