


Ellipse-D Det mest noggranna och kompakta INS med dubbla antenner
Ellipse-D tillhör Ellipse-serien av miniatyriserade, högpresterande GNSS-stödda tröghetsnavigeringssystem, utformade för att leverera tillförlitlig orientering, position och krängning i ett kompakt format.
Genom att kombinera en IMU med en intern dubbelbands- och fyrkonstellations-GNSS-mottagare samt använda en avancerad sensorfusionsalgoritm ger Ellipse-D exakt positionering och orientering, även i krävande miljöer.
Den har kursbestämning med dubbla antenner för applikationer som kräver en exakt och stabil kurs under statiska förhållanden.
Ellipse-D – funktioner
Ellipse-D har en höpresterande GNSS-mottagare (L1/L2 GPS, GLONASS, GALILEO, BEIDOU) som stöder DGNSS-, SBAS- och RTK-positionering.
Vår sensor har även stöd för dubbelantennbaserad kursbestämning, vilket ger en robust och exakt kursvinkel även under de mest krävande förhållanden.
Dessutom erbjuder den stöd för DVL-ingång som en extra funktion för att förbättra prestandan i svåra marin- och undervattensmiljöer, till exempel i områden under broar eller träd, som ett komplement till GNSS-stöd.
DVL-ingången ger tillförlitlig hastighetsinformation även när GNSS-signaler saknas, vilket leder till en avsevärd förbättring av dött räkning-noggrannheten.


Specifikationer
Prestanda för rörelse och navigation
1.2 m Enkelpunkts vertikal position
1.5 m RTK horisontell position
0,01 m + 1 ppm RTK vertikal position
0,02 m + 1 ppm PPK horisontell position
0,01 m + 0,5 ppm * PPK vertikal position
0,02 m + 1 ppm * Roll/pitch med enskild punkt
0.1 ° RTK roll/pitch
0.05 ° PPK roll/pitch
0,03 ° * Kurs med enskild punkt
0.2 ° RTK-kurs
0.2 ° PPK-kurs
0,1 ° *
Navigationsfunktioner
Enkel och dubbel GNSS-antenn Noggrannhet för vertikalrörelse (heave) i realtid
5 cm eller 5 % av dyningen Vågperiod för vertikalrörelse i realtid
0 till 20 s Läge för vertikalrörelse i realtid
Automatisk justering Fördröjd noggrannhet för vertikalrörelse
2 cm eller 2,5 % * Fördröjd vågperiod för vertikalrörelse
0 till 40 s *
Rörelseprofiler
Marin, undervattens Luft
Flygplan, fastvingad UAV, helikopter, UAV Mark
Fordon, tunga maskiner, terrängfordon, fotgängare, järnväg, stationär, lastbil
GNSS-prestanda
Intern dubbelantenn Frekvensband
Flerfrekvens GNSS-funktioner
SBAS, RTK, RAW GPS-signaler
L1C/A, L2C Galileo-signaler
E1, E5b Glonass-signaler
L1OF, L2OF Beidou-signaler
B1/B2 Övriga signaler
GNSS tid till första position (TTFF)
< 24 s Störning & spoofing
Avancerad störningsreducering och indikatorer, förberett för OSNMA
Miljöspecifikationer och drifttemperatur
IP-68 Drifttemperatur
-40 °C till 85 °C Vibrationer
8 g RMS – 20 Hz till 2 kHz Stötar
500 g i 0,1 ms MTBF (beräknad)
218 000 timmar Uppfyller standard
MIL-STD-810
Gränssnitt
GNSS, RTCM, odometer, DVL, extern magnetometer Utdataprotokoll
NMEA, Binär sbgECom, TSS, KVH, Dolog Indataprotokoll
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Utdatafrekvens
200 Hz, 1 000 Hz (IMU-data) Seriella portar
RS-232/422 upp till 2 Mbps: upp till 3 in-/utgångar CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
PPS, triggning upp till 200 Hz – 1 utgång Synk IN
PPS, händelsemarkör upp till 1 kHz – 2 ingångar
Mekaniska och elektriska specifikationer
5 till 36 VDC Strömförbrukning
< 1050 mW Antennmatning
3.0 VDC – max 30 mA per antenn | Förstärkning: 17 – 50 dB Vikt (g)
65 g Mått (LxBxH)
46 mm x 45 mm x 32 mm
Tidsspecifikationer
< 200 ns PPS-noggrannhet
< 1 µs (jitter < 1 µs) Drift vid död räkning (dead reckoning)
1 ppm
Tillämpningar
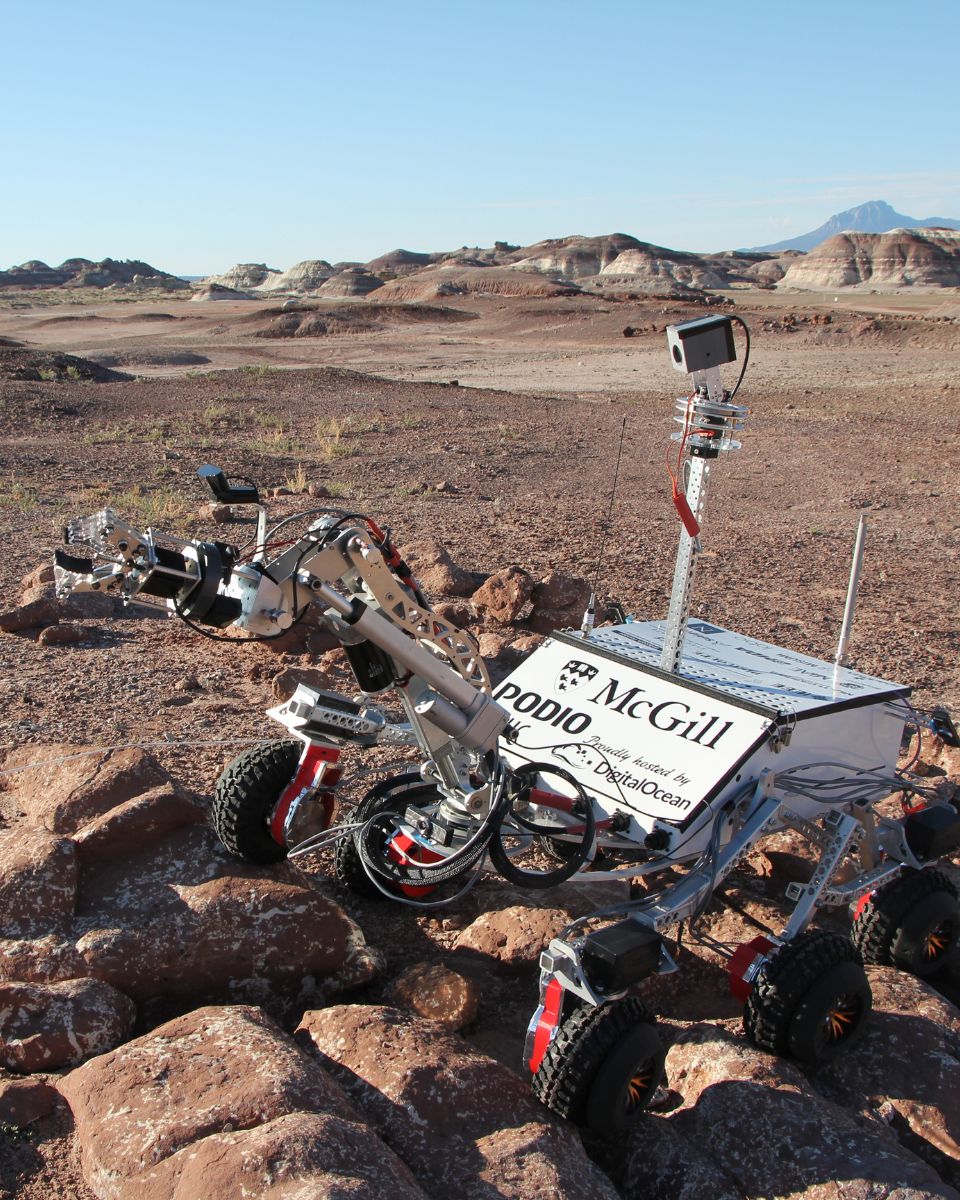
Ellipse-D sätter en ny standard för precision och mångsidighet och driver ett brett utbud av applikationer med sitt toppmoderna GNSS-stödda tröghetsnavigeringssystem. Oavsett om det gäller autonoma fordon, drönare (UAV), robotteknik eller marina fartyg levererar Ellipse-D oöverträffad noggrannhet, tillförlitlighet och realtidsprestanda.
Vår expertis sträcker sig över flyg- och rymdteknik, försvar, robotteknik med mera, och vi förser våra partners med oöverträffad kvalitet och tillförlitlighet. Med vår Ellipse-D möter vi inte bara branschstandarder – vi sätter dem.
Upptäck hur vår banbrytande anda och orubbliga engagemang driver de innovationer som formar morgondagens värld.
Datablad för Ellipse-D
Få alla produktegenskaper och specifikationer skickade direkt till din inkorg!
Jämför Ellipse-D med andra produkter
Jämför gärna vårt mest avancerade utbud av tröghetssensorer för navigation, rörelse och hängning (heave). Fullständiga specifikationer finns i hårdvarumanualen som tillhandahålls på begäran.
-

Ellipse-D
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.1 °
- Kurs med enskild punkt
- 0.2 °
- Dataloggare
- –
- Ethernet
- –
- Vikt (g)
- 65 g
- Mått (LxBxH)
- 46 mm x 45 mm x 32 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.02 °
- Kurs med enskild punkt
- 0.08 °
- Dataloggare
- 8 GB eller 48 h vid 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP-masterklocka, NTP, webbgränssnitt, FTP, REST API
- Vikt (g)
- 165 g
- Mått (LxBxH)
- 42 mm x 57 mm x 60 mm
-
- Enkelpunkts horisontell position
- 1.0 m
- Roll/pitch med enskild punkt
- 0.01 °
- Kurs med enskild punkt
- 0.03 °
- Dataloggare
- 8 GB eller 48 h vid 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP master-klocka, NTP, webbgränssnitt, FTP, REST API
- Vikt (g)
- < 900 g
- Mått (LxBxH)
- 130 mm x 100 mm x 75 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.03 °
- Kurs med enskild punkt
- 0.08 °
- Dataloggare
- 8 GB eller 48 h vid 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP / NTP, NTRIP, webbgränssnitt, FTP
- Vikt (g)
- 38 g
- Mått (LxBxH)
- 50 mm x 37 mm x 23 mm


Kompatibilitet


Dokumentation och resurser
Ellipse-D levereras med omfattande onlinedokumentation som stöder användare i varje steg.
Från installationsguider till avancerad konfiguration och felsökning säkerställer våra tydliga och detaljerade manualer smidig integration och drift.
Våra fallstudier
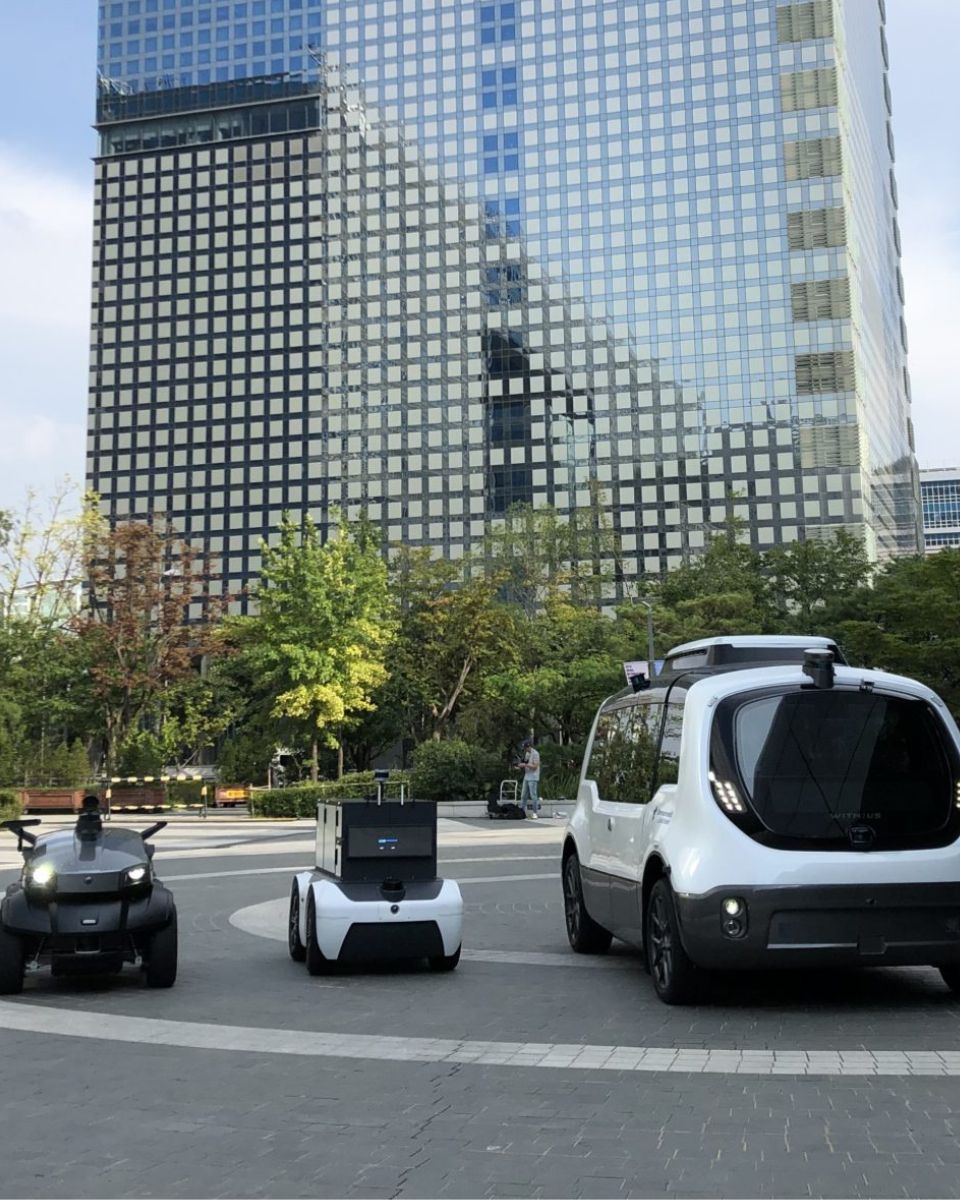
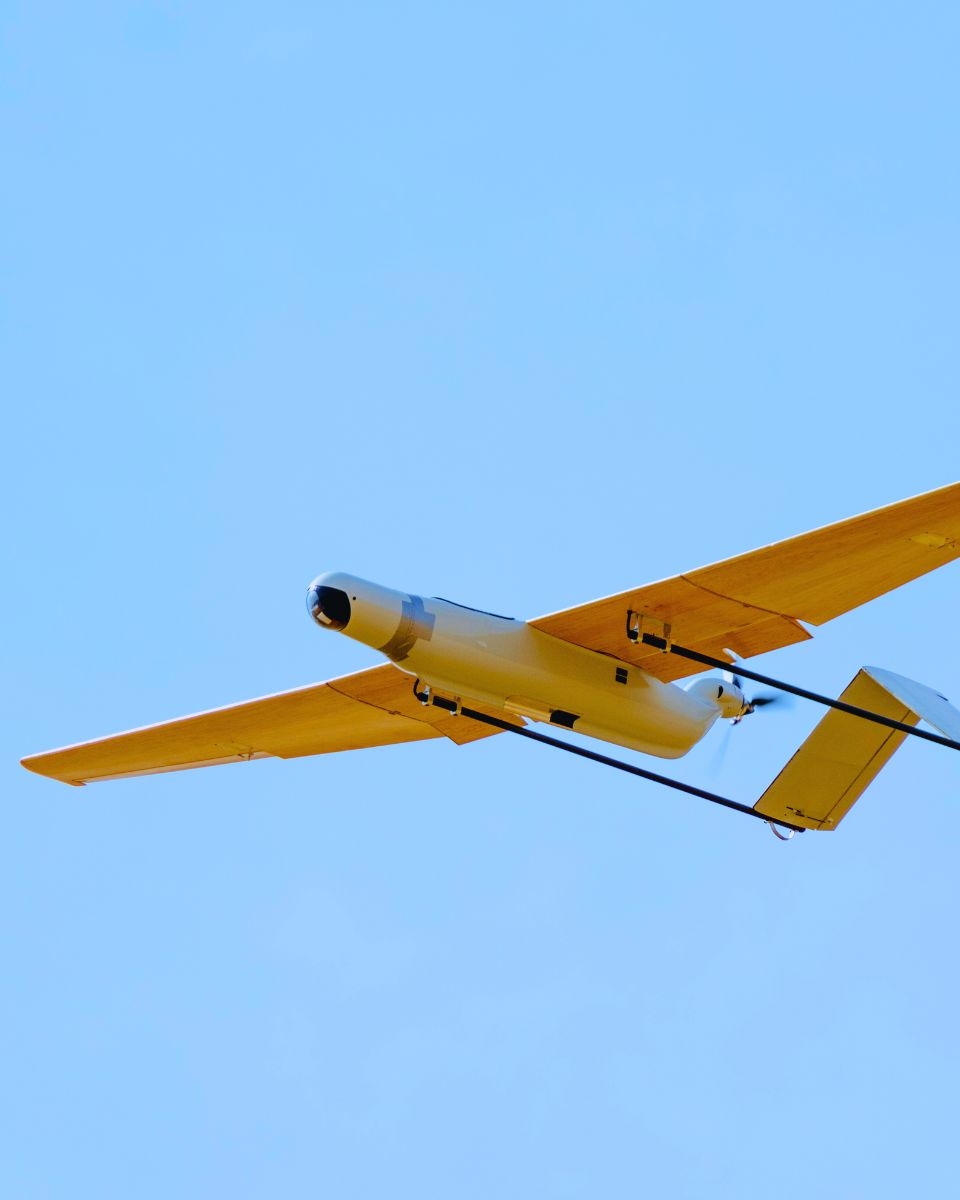
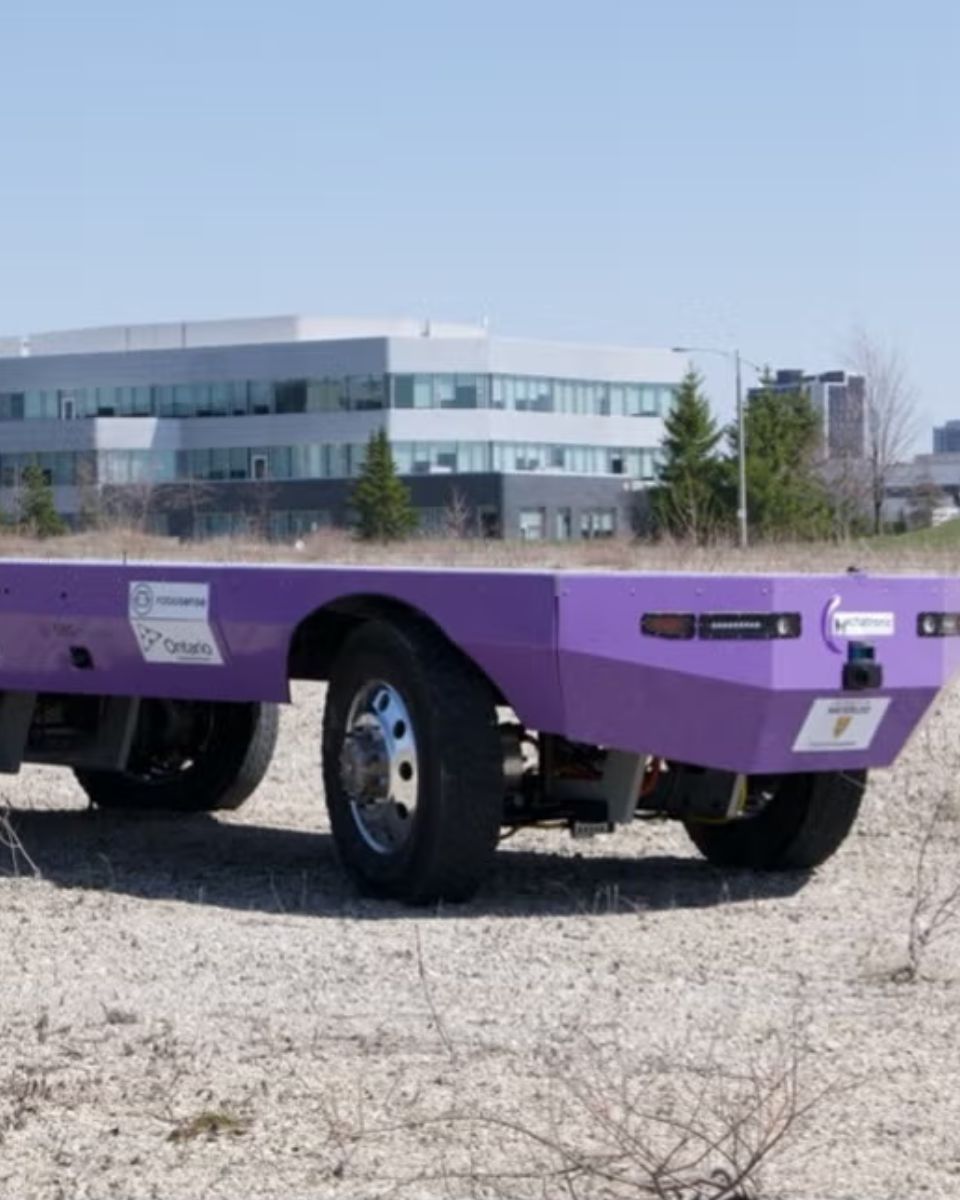
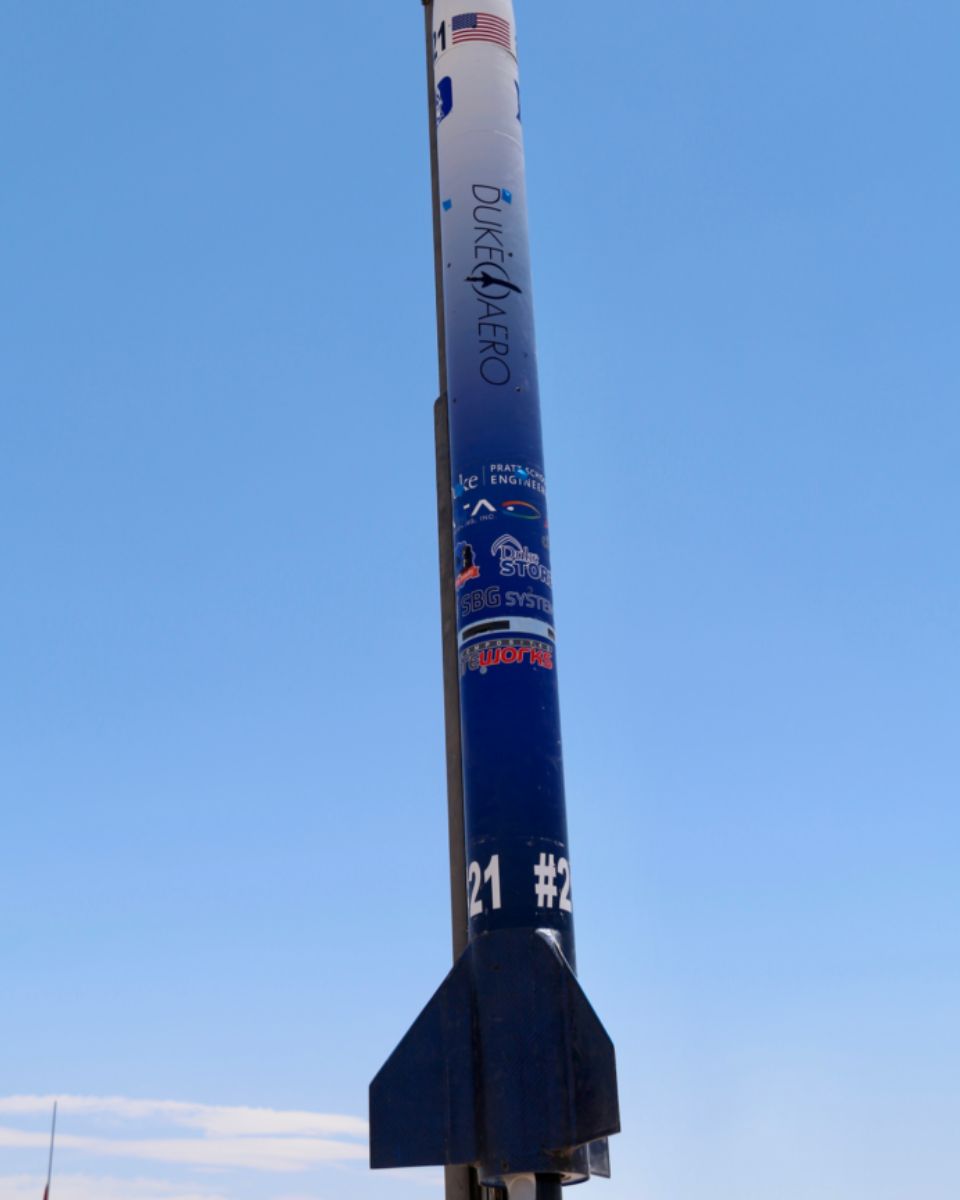
Utforska verkliga användningsområden som visar hur vår Ellipse-D förbättrar prestanda, minskar stilleståndstid och ökar den operativa effektiviteten. Läs om hur våra avancerade sensorer och intuitiva gränssnitt ger dig den precision och kontroll som krävs för att lyckas med dina tillämpningar.

Ytterligare produkter och tillbehör
Upptäck hur våra lösningar kan förändra din verksamhet genom att utforska vårt mångsidiga utbud av tillämpningar. Med våra rörelse- och navigeringssensorer och tillhörande programvara får du tillgång till banbrytande teknik som driver framgång och innovation inom ditt område.
Var med och lås upp potentialen hos tröghetsnavigering och positioneringslösningar inom olika branscher.

Qinertia GNSS-INS

Kablar

GNSS-antenner
Produktionsprocess
Upptäck den precision och expertis som ligger bakom varje SBG Systems-produkt, såsom en IMU, AHRS eller INS. Följande video ger en inblick i hur vi noggrant designar, tillverkar och testar våra högpresterande tröghetsnavigeringssystem. Från avancerad ingenjörskonst till rigorös kvalitetskontroll ser vår produktionsprocess till att varje produkt uppfyller de högsta standarderna för tillförlitlighet och noggrannhet.
Titta nu för att veta mer!

Be om en offert
De pratar om oss och Ellipse-D
Vi visar upp erfarenheter och vittnesmål från branschfolk och kunder som har använt Ellipse-D i sina projekt.
Deras insikter återspeglar den kvalitet och prestanda som definierar vår INS och framhäver dess roll som en pålitlig lösning i fält.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, ökat produktiviteten och levererat tillförlitliga resultat i olika tillämpningar.


FAQ-sektion
Välkommen till vår FAQ-sektion där vi svarar på dina viktigaste frågor om vår banbrytande teknik och dess tillämpningar. Här hittar du uttömmande svar om produktegenskaper, installationsprocesser, felsökningstips och bästa praxis för att få ut mesta möjliga av din upplevelse med vår kompakta INS. Oavsett om du är en ny användare som söker vägledning eller en erfaren yrkesperson som letar efter avancerade insikter, är våra FAQ utformade för att ge dig den information du behöver.
Hitta dina svar här!
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
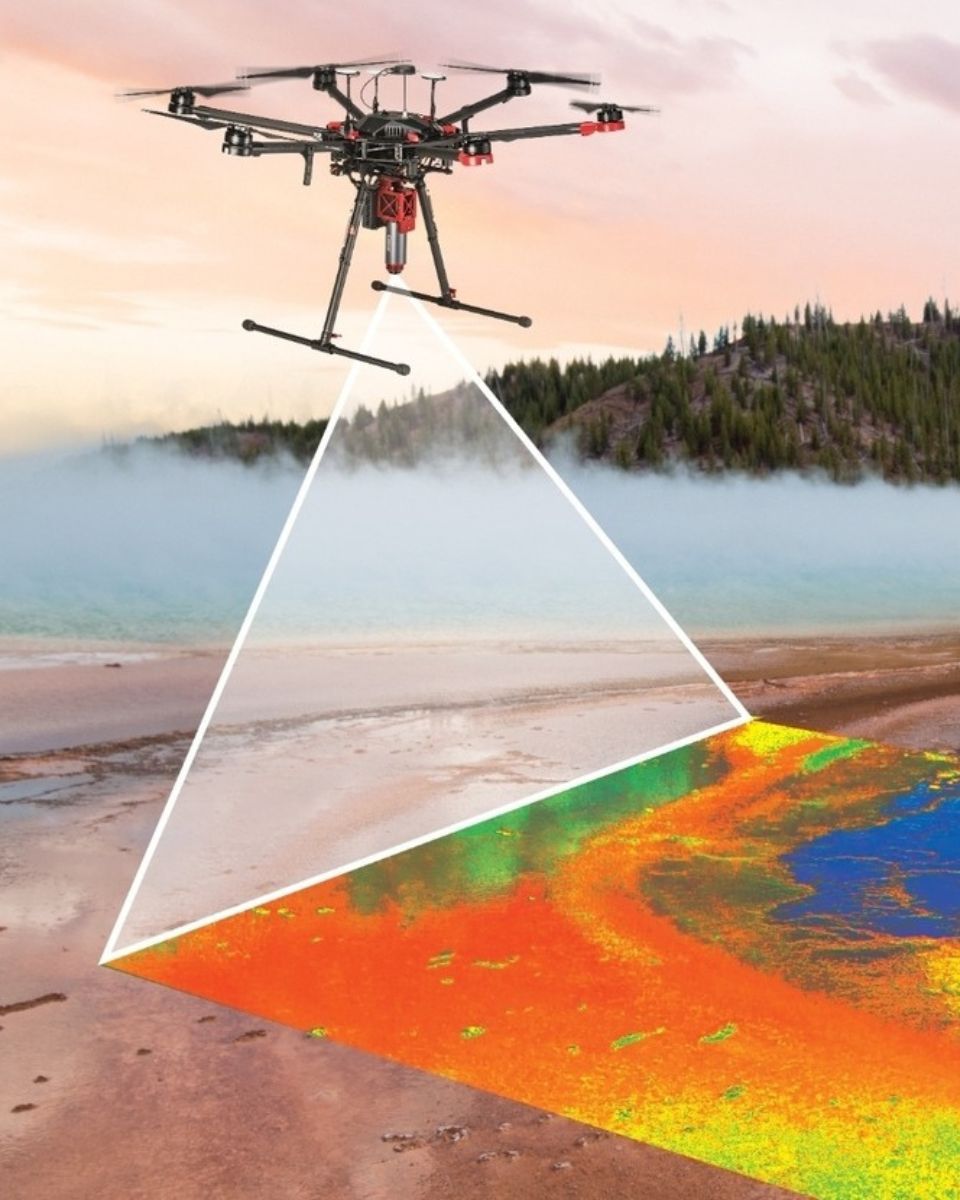
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Vad betyder jamming och spoofing?
Jamming och spoofing är två typer av störningar som avsevärt kan påverka tillförlitligheten och noggrannheten hos satellitbaserade navigationssystem som GNSS.
Jamming syftar på avsiktlig störning av satellitsignaler genom sändning av störande signaler på samma frekvenser som GNSS-systemen använder. Denna störning kan överväldiga eller dränka de legitima satellitsignalerna, vilket gör att GNSS-mottagare inte kan bearbeta informationen på ett korrekt sätt. Jamming används ofta i militära operationer för att störa motståndarnas navigeringsförmåga, och det kan även påverka civila system, vilket leder till navigationsfel och operativa problem.
Spoofing innebär å andra sidan överföring av falska signaler som efterliknar äkta GNSS-signaler. Dessa missvisande signaler kan lura GNSS-mottagare att beräkna felaktiga positioner eller tider. Spoofing kan användas för att leda navigationssystem vilse eller ge felaktig information, vilket potentiellt kan få fordon eller flygplan att avvika från sin kurs eller tillhandahålla falska positionsdata. Till skillnad från jamming, som enbart hindrar signalmottagningen, vilseleder spoofing aktivt mottagaren genom att presentera falsk information som legitim.
Både jamming och spoofing utgör betydande hot mot integriteten hos GNSS-beroende system, vilket gör det nödvändigt med avancerade motåtgärder och motståndskraftig navigationsteknik för att säkerställa en tillförlitlig drift i omstridda eller krävande miljöer.
Vad är ett inomhuspositioneringssystem?
Ett inomhuspositioneringssystem (IPS) är en specialiserad teknik som noggrant identifierar positionen för objekt eller personer i slutna utrymmen, såsom byggnader, där GNSS-signaler kan vara svaga eller obefintliga. IPS använder olika tekniker för att leverera exakt positionsinformation i miljöer som köpcentra, flygplatser, sjukhus och lagerlokaler.
IPS kan utnyttja flera tekniker för positionsbestämning, inklusive:
- Wi-Fi: Utnyttjar signalstyrka och triangulering från flera åtkomstpunkter för positionsuppskattning.
- Bluetooth Low Energy (BLE): Använder beacons som skickar signaler till enheter i närheten för spårning.
- Ultraljud: Använder ljudvågor för noggrann positionsbestämning, ofta med hjälp av sensorer i mobila enheter.
- RFID (Radio-Frequency Identification): Innebär att taggar placeras på föremål för spårning i realtid.
- Inertiella mätenheter (IMUs): Dessa sensorer övervakar rörelse och orientering, vilket förbättrar positionsnoggrannheten när de kombineras med andra metoder.
En detaljerad digital karta över inomhusmiljön är avgörande för en exakt positionering, medan mobila enheter eller specialiserad utrustning samlar in signaler från positioneringsinfrastrukturen.
IPS förbättrar navigationen, spårar tillgångar, stöder räddningstjänster, analyserar detaljhandelsbeteende och integreras i smarta byggnadssystem, vilket avsevärt förbättrar den operativa effektiviteten där traditionell GNSS inte räcker till.
Vad är en vägmätare?
En vägmätare är ett instrument som används för att mäta den sträcka ett fordon har färdats. Den ger viktig information om hur långt ett fordon har kört, vilket är användbart för olika ändamål som underhållsplanering, beräkning av bränsleeffektivitet och bedömning av andrahandsvärde.
Vägmätare mäter avstånd baserat på antalet rotationer på fordonets hjul. En kalibreringsfaktor som baseras på däckstorleken omvandlar hjulens rotationer till avstånd.
I många navigationstillämpningar, särskilt i fordon, kan vägmätardata integreras med INS-data för att förbättra den totala noggrannheten. Denna process, känd som sensorfusion, kombinerar styrkorna hos båda systemen.
Vad är RMS?
RMS (Root Mean Square) är ett statistiskt mått som används för att kvantifiera storleken på varierande fel eller signaler. Det representerar kvadratroten ur medelvärdet av de kvadrerade värdena i ett dataset. Eftersom fel i tröghetssensorer – såsom accelerometrar, gyroskop eller fullständiga INS-utdata – kan fluktuera kring noll, skulle en enkel beräkning av medelvärdet tyda på att det inte finns några fel alls.
RMS löser detta genom att kvadrera varje värde (vilket gör allting positivt), beräkna medelvärdet av dessa kvadrater och sedan dra kvadratroten för att återföra resultatet till ursprungsenheten.
I praktiken ger RMS ett enda, meningsfullt tal som beskriver den effektiva eller totala nivån av brus, drift eller avvikelse i systemet. För tröghetsnavigering används RMS i stor utsträckning för att uttrycka sensorernas brustäthet, attityd- eller positionsnoggrannhet, vibrationsnivåer och resterande fel vid kalibrering. Det gör det möjligt för ingenjörer att jämföra prestanda mellan sensorer, validera specifikationer och bedöma stabiliteten eller kvaliteten på navigeringsutdata över tid. Kort sagt är RMS ett kompakt och robust mått som fångar den sanna energin hos fluktuerande felkällor i tröghetssystem.
