


Ellipse-D 最も高精度でコンパクトなデュアルアンテナINS
Ellipse-Dは、コンパクトなパッケージで信頼性の高い姿勢、位置、ヒーブ(上下動)を提供するよう設計された、小型で高性能なGNSS支援型慣性航法システムのEllipseシリーズに属しています。
IMU(慣性計測装置)と内蔵のデュアルバンド・クアッドコンステレーションGNSS受信機を組み合わせ、高度なセンサーフュージョンアルゴリズムを使用することで、Ellipse-Dは過酷な環境でも正確な測位と姿勢を提供します。
静止状態でも正確かつ安定した方位を必要とするアプリケーション向けに、デュアルアンテナ方位測定機能を備えています。
Ellipse-Dの特長
Ellipse-Dは、DGNSS、SBAS、RTK測位に対応する高性能GNSSレシーバー(L1/L2 GPS、GLONASS、GALILEO、BEIDOU)を内蔵しています。
また、デュアルアンテナによるヘディング機能も備えており、最も過酷な条件下でもロバストで正確な方位角を提供します。
さらに、GNSS補正に加え、過酷な海洋・水中環境(橋の下や樹木の下など)でのパフォーマンスを向上させる追加機能としてDVL入力を提供します。
DVL入力により、GNSS信号が利用できない場合でも信頼性の高い速度情報が得られ、デッドレコニング(自律航法)の精度が大幅に向上します。


仕様
モーションおよびナビゲーションのパフォーマンス
1.2 m 単独測位による高度精度
1.5 m RTK水平位置精度
0.01 m + 1 ppm RTK高度精度
0.02 m + 1 ppm PPK水平位置精度
0.01 m + 0.5 ppm * PPK高度精度
0.02 m + 1 ppm * 単独測位におけるロール/ピッチ
0.1 ° RTKのロール角・ピッチ角
0.05 ° PPKのロール/ピッチ
0.03 ° * 単独測位における方位精度
0.2 ° RTK 方位精度
0.2 ° PPK方位精度
0.1 ° *
ナビゲーション機能
シングル/デュアルGNSSアンテナ対応 リアルタイムのヒーブ精度
5 cm または 5 % の膨張 リアルタイムヒーブ波周期
0~20秒 リアルタイムヒーブモード
自動調整 遅延したヒープ精度
2 cm または 2.5 % * 遅延したヒープ波の周期
0~40秒 *
運動プロファイル
海洋、水中 航空用途
航空機、固定翼UAV、ヘリコプター、UAV 陸上用途
自動車、重機、オフロード車、歩行者、鉄道、静止物、トラック
GNSS性能
内蔵デュアルアンテナ 周波数帯
多周波数 GNSS機能
SBAS、RTK、RAW GPS信号
L1C/A、L2C ガリレオ信号
E1、E5b GLONASS信号
L1OF、L2OF 北斗信号
B1/B2 その他の信号
初期測位(Time to First Fix)
< 24 s ジャミングとスプーフィング対策
高度なリスク軽減策および指標、OSNMA対応
環境仕様及び動作範囲
IP68 動作温度
-40 °C ~ 85 °C 振動耐性
8 g RMS ( 20 Hz ~ 2 kHz) 衝撃耐性
0.1ミリ秒あたり500 g 平均故障間隔(MTBF)(算出値)
218,000時間 準拠規格
MIL-STD-810
インターフェース
GNSS、RTCM、オドメーター、DVL、外部磁気センサー 出力プロトコル
NMEA、バイナリ sbgECom、TSS、KVH、Dolog 入力プロトコル
NMEA、Novatel、Septentrio、u-blox、PD6、Teledyne Wayfinder、Nortek 出力率
200 Hz、1,000 Hz(IMUデータ) シリアルポート
RS-232/422(最大2Mbps):最大3系統の入出力 CAN
CAN 2.0 A/B(1系統)、最大1 Mbps Sync OUT
PPS、最大200 Hzのトリガー – 出力1系統 Sync IN
PPS、イベントマーカー(最大1 kHz) – 2入力
機械・電気仕様
5~36 VDC 消費電力
< 1050 mW アンテナ給電
3.0 VDC – アンテナ1本あたり最大30 mA | ゲイン:17~50 dB 重量(g)
65 g 外形寸法(長さ×幅×高さ)
46 mm × 45 mm × 32 mm
タイミング仕様
< 200 ns PPS精度
< 1 µs (jitter < 1 µs) デッドレコニング時のドリフト
1 ppm
用途
Ellipse-Dは精度と汎用性における新たな基準を打ち立て、最先端のGNSS支援型慣性航法システムにより幅広いアプリケーションを強力にサポートします。自動運転車、UAV、ロボット工学、船舶のいずれにおいても、Ellipse-Dは比類のない精度、信頼性、リアルタイム性能を発揮します。
当社の専門知識は航空宇宙、防衛、ロボット工学などに及び、パートナー企業に比類のない品質と信頼性を提供します。当社のEllipse-Dは、業界基準を満たすだけでなく、私たちがその基準を築きます。
私たちの開拓精神と揺るぎない献身が、明日世界を形作るイノベーションをどのように推進しているかをご覧ください。
Ellipse-D データシート
製品の最新機能や仕様情報をメールで受け取れます。
他の製品とEllipse-Dを比較する
航法、モーション計測、ヒーブ計測に対応する、当社の高性能慣性センサー製品ラインアップを比較してご覧いただけます。詳細な仕様については、ご要望に応じてハードウェアマニュアルをご参照ください。
-

Ellipse-D
- 単独測位による水平位置精度
- 1.2 m
- 単独測位におけるロール/ピッチ
- 0.1 °
- 単独測位における方位精度
- 0.2 °
- データロガー
- –
- イーサネット
- –
- 重量(g)
- 65 g
- 外形寸法(長さ×幅×高さ)
- 46 mm × 45 mm × 32 mm
-
- 単独測位による水平位置精度
- 1.2 m
- 単独測位におけるロール/ピッチ
- 0.02 °
- 単独測位における方位精度
- 0.08 °
- データロガー
- 8 GB または 48時間(200Hz時)
- イーサネット
- 全二重(10/100 Base-T)、PTPマスタークロック、NTP、Webインターフェース、FTP、REST API
- 重量(g)
- 165 g
- 外形寸法(長さ×幅×高さ)
- 42 mm × 57 mm × 60 mm
-
- 単独測位による水平位置精度
- 1.0 m
- 単独測位におけるロール/ピッチ
- 0.01 °
- 単独測位における方位精度
- 0.03 °
- データロガー
- 8 GB または 48時間(200Hz時)
- イーサネット
- 全二重(10/100 Base-T)、PTPマスタークロック、NTP、Webインターフェース、FTP、REST API
- 重量(g)
- < 900 g
- 外形寸法(長さ×幅×高さ)
- 130 mm × 100 mm × 75 mm
-
- 単独測位による水平位置精度
- 1.2 m
- 単独測位におけるロール/ピッチ
- 0.03 °
- 単独測位における方位精度
- 0.08 °
- データロガー
- 8 GB または 48時間(200Hz時)
- イーサネット
- フルデュプレックス(10/100 base-T)、PTP / NTP、NTRIP、Webインターフェース、FTP対応
- 重量(g)
- 38 g
- 外形寸法(長さ×幅×高さ)
- 50 mm × 37 mm × 23 mm


互換性


ドキュメント・関連資料
Ellipse-Dには、あらゆるステップでユーザーをサポートするように設計された包括的なオンラインドキュメントが付属しています。
設置手順から高度な設定、トラブルシューティングに至るまで、わかりやすく詳細なマニュアルを提供し、スムーズな統合と運用をサポートします。
当社の事例紹介
Ellipse-Dがどのようにパフォーマンスを向上させ、ダウンタイムを削減し、運用効率を改善するかを示す実際のユースケースをご覧ください。当社の高度なセンサーと直感的なインターフェースが、お客様の用途で優れた結果を出すために必要な精度と制御をどのように提供するかをご確認ください。

関連製品とアクセサリー
当社のソリューションがさまざまな分野でどのように活用されているのか、幅広いアプリケーションをご覧ください。モーションセンサーやナビゲーションセンサー、ソフトウェアを通じて、各分野の課題解決や新たな価値の創出につながる先進的な技術をご提供します。
さまざまな産業分野で活用される、慣性航法・測位ソリューションの可能性をご覧ください。

Qinertia GNSS-INS


製造工程
IMU、AHRS、INSなど、すべてのSBG Systems製品の背後にある精度と専門技術をご覧ください。このビデオでは、当社が高性能慣性航法システムをどのように綿密に設計、製造、テストしているのか、その内部をご紹介します。高度なエンジニアリングから厳格な品質管理に至るまで、当社の製造プロセスにより、各製品が信頼性と精度の最高基準を満たしていることが保証されます。
今すぐご覧いただき、詳細をご確認ください!

お見積り依頼
メディア掲載およびEllipse-Dに関する評価
プロジェクトでEllipse-Dを活用した業界の専門家や顧客の体験談や導入事例をご紹介します。
そのインサイトは、私たちのINSを定義する品質とパフォーマンスを反映しており、現場で信頼されるソリューションとしての役割を強調しています。
当社の革新的なテクノロジーが、いかにして業務を変革し、生産性を向上させ、さまざまな用途で信頼性の高い結果をもたらしたかをご覧ください。


よくある質問(FAQ)
FAQセクションへようこそ。ここでは、当社の最先端技術とその活用方法に関する、皆様から寄せられる最も切実な疑問にお答えします。製品の機能、設置手順、トラブルシューティングのヒント、そして当社のコンパクトな製品を最大限に活用するためのベストプラクティスについて、包括的な回答をご覧いただけます INSを最大限に活用するためのベストプラクティスなど、包括的な回答をご用意しています。ガイドをお探しの新規ユーザーの方から、高度な知見を求める経験豊富なプロフェッショナルの方まで、当FAQは皆様が必要とする情報を提供できるよう設計されています。
答えはここにあります!
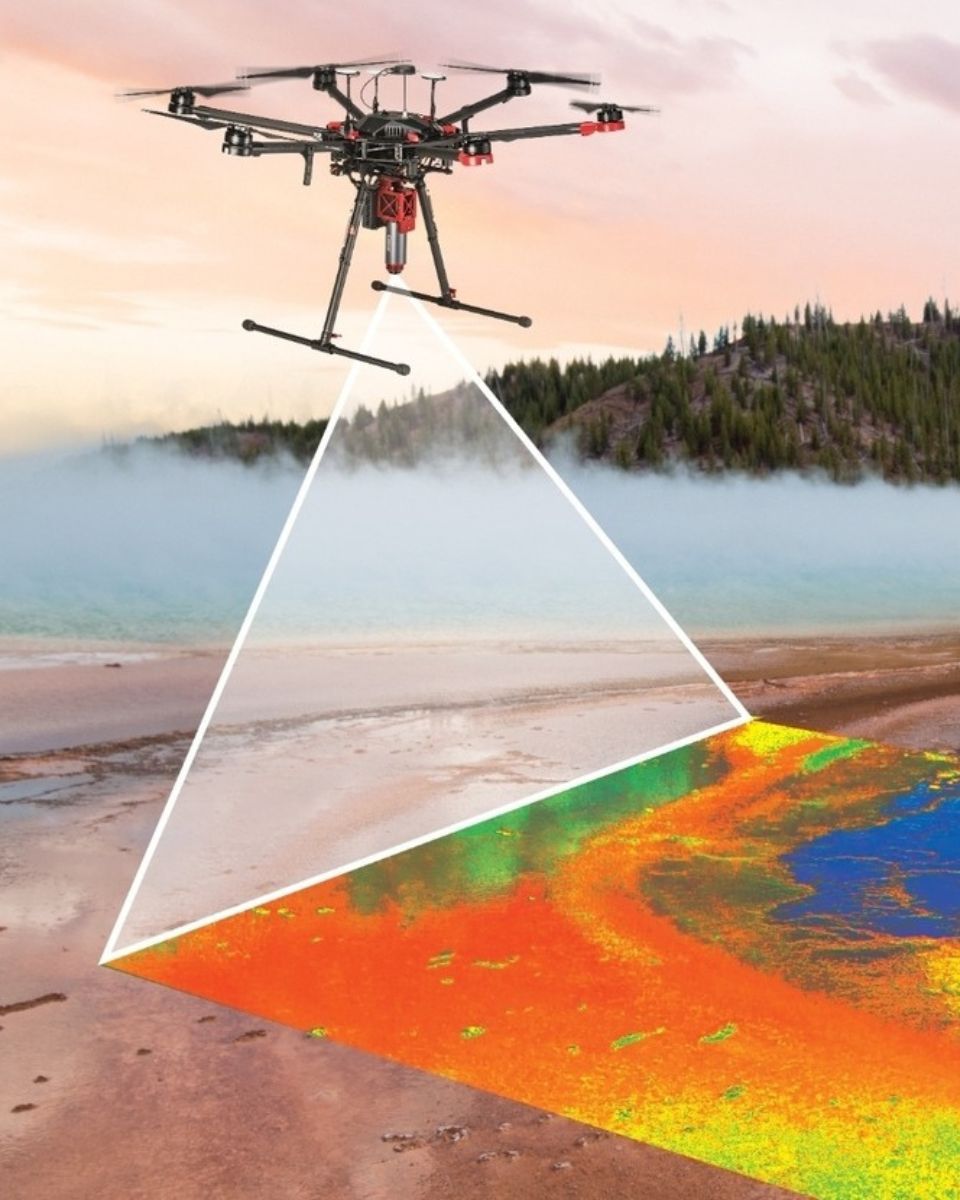
ドローンマッピングのために慣性システムとLIDARをどのように組み合わせることができますか?
SBG Systemsの慣性システムとLiDARをドローンマッピングに組み合わせることで、高精度な地理空間データの取得における精度と信頼性が向上します。
この連携の仕組みと、ドローンによるマッピングにどのようなメリットがあるかを以下に説明します:
- レーザーパルスを使用して地表までの距離を測定し、地形や構造物の詳細な3Dマップを作成するリモートセンシング手法です。
- SBG SystemsのINSは、慣性計測装置(IMU)とGNSSデータを組み合わせることで、GNSSが利用できない環境においても、正確な位置、姿勢(ピッチ、ロール、ヨー)、速度を提供します。
SBGの慣性システムはLiDARデータと同期します。INSがドローンの位置と姿勢を高精度で追跡する一方、LiDARが下方の地形やオブジェクトの詳細を捉えます。
ドローンの正確な向きを把握することで、LiDARデータを3次元空間上で正確に位置決めすることができます。
GNSSコンポーネントがグローバルな測位を提供し、IMUがリアルタイムの姿勢および移動データを提供します。この組み合わせにより、GNSSの電波が弱い、または利用できない状況(高層ビルの近隣や鬱蒼とした森林など)でも、INSはドローンの軌跡と位置の追跡を継続でき、一貫性のあるLiDARマッピングが可能になります。
ジャミングとスプーフィングとはどういう意味ですか?
ジャミングとスプーフィングは、GNSSなどの衛星測位システムの信頼性と精度に重大な影響を与える2種類の電波干渉です。
ジャミングとは、GNSSシステムで使用されている周波数と同じ周波数に干渉信号をブロードキャストし、衛星信号を意図的に妨害することを指します。この干渉により、正当な衛星信号が圧倒されるか、かき消されてしまい、GNSS受信機が正確に情報を処理できなくなります。ジャミングは、敵の航法能力を妨害するために軍事作戦で一般的に使用されますが、民間システムにも影響を与え、航法障害や運用上の課題を引き起こす可能性があります。
一方、スプーフィングは、本物のGNSS信号を模倣した偽の信号を送信するものです。これらの欺瞞的な信号により、GNSS受信機が誤った位置や時刻を計算してしまう恐れがあります。スプーフィングは、航法システムを誤誘導あるいは誤情報によって迷わせるために使用され、車両や航空機がコースから外れる原因になったり、偽の位置データを提供したりする可能性があります。単に信号の受信を妨害するだけのジャミングとは異なり、スプーフィングは偽の情報を本物であるかのように見せかけて、受信機を積極的に欺きます。
ジャミングとスプーフィングはいずれも、GNSSに依存するシステムの完全性に対し、重大な脅威をもたらします。そのため、妨害や脅威が存在する環境、あるいは厳しい運用環境においても信頼性の高い動作を確保するには、高度な対抗技術とレジリエントな測位技術が不可欠です。
屋内測位システムとは何ですか?
屋内測位システム(IPS)は、GNSSの電波が届きにくい、または届かない建物などの屋内で、人やモノの位置を正確に特定する特殊な技術です。ショッピングモール、空港、病院、倉庫などの環境で高精度な測位情報を提供するために、さまざまな技術が活用されています。
IPSは、測位に複数の技術を活用できます。具体的には、
- Wi-Fi:複数のアクセスポイントからの信号強度と三角測量を利用して、位置を推定します。
- Bluetooth Low Energy(BLE):追跡のために、近くのデバイスに信号を送信するビーコンを利用しています。
- 超音波:音波を利用して位置を正確に検出する技術で、多くの場合、モバイルデバイスのセンサーと組み合わせて使用される。
- RFID(無線周波数識別):物品にタグを取り付け、リアルタイムで追跡を行う技術。
- 慣性計測装置(IMU):これらのセンサーは動きと姿勢を監視し、他の手法と組み合わせることで位置の精度を高めます。
正確な位置測定には、屋内空間の詳細なデジタル地図が不可欠であり、モバイル端末や専用機器が位置測定インフラからの信号を受信します。
IPSは、従来のGNSSが機能しない場所でのナビゲーションの強化、資産追跡、緊急サービスの支援、利用者の行動分析、スマートビルディングシステムとの統合を実現し、業務効率を大幅に向上させます。
オドメーター とは何ですか?
走行距離計(オドメーター )は、車両の走行距離を測定するための計器です。これは、車両がどれだけの距離を走行したかという重要な情報を提供し、メンテナンスのスケジュール策定、燃費の算出、再販価値の評価など、さまざまな目的に役立ちます。
走行距離計は、車両の車輪の回転数に基づいて距離を測定します。タイヤのサイズに基づいた換算係数により、車輪の回転数が距離に変換されます。
多くのナビゲーションアプリケーション、特に車載システムにおいては、オドメーター のデータを INS 他のデータと統合することで、全体的な精度を向上させることができます。このプロセスは「センサーフュージョン」と呼ばれ、両システムの長所を組み合わせたものです。
RMSとは何ですか?
RMS(二乗平均平方根)は、変動する誤差や信号の大きさを定量化するために使用される統計的尺度です。データセット内の二乗値の平均の平方根を表します。加速度計、ジャイロスコープ、または完全なINS出力などの慣性センサーの誤差はゼロ付近で変動する可能性があるため、単純に平均化すると誤差がまったく存在しないように見えてしまいます。
RMSは、各値を二乗して(すべてを正の値にする)、その二乗値の平均を求め、さらにその平方根を計算することで、結果を元の単位に戻すことでこの問題を解決します。
実際、RMSは、システム内のノイズ、ドリフト、または偏差の実効値または全体レベルを表す、意味のある単一の数値を提供します。慣性航法において、RMSはセンサーのノイズ密度、姿勢や位置の精度、振動レベル、およびキャリブレーションの残差を表現するため広く使用されています。これにより、エンジニアはセンサー間の性能比較、仕様の検証、および経時的な航法出力の安定性や品質を評価することができます。要するに、RMSは慣性システムにおける変動する誤差要因の真のエネルギーを捉える、コンパクトで堅牢な指標です。
