


Densidad de ruido
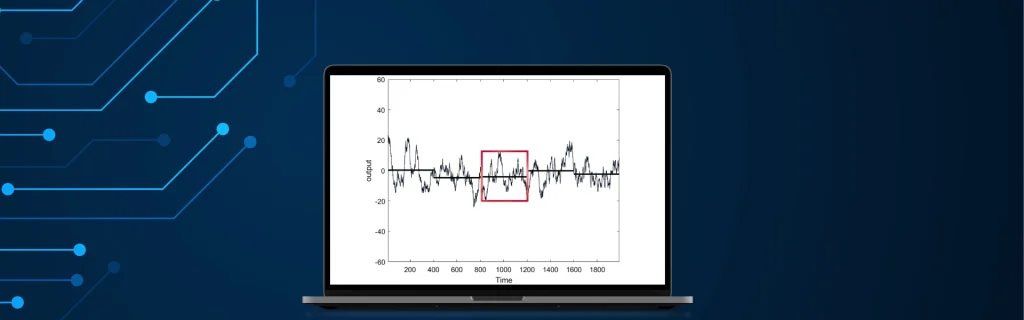
La densidad de ruido, a menudo denominada densidad espectral de potencia de ruido, representa el nivel de potencia de ruido presente por unidad de frecuencia en una señal determinada. En el contexto de la navegación, se refiere específicamente a las señales no deseadas o interferencias que pueden afectar el rendimiento de sistemas de navegación como GPS/GNSS, radares y dispositivos de comunicación. La densidad de ruido es crucial para comprender cómo el ruido afecta la calidad y precisión de los datos de navegación.
La densidad de ruido desempeña un papel significativo en la determinación del rendimiento y la precisión de los sistemas de navegación. Comprender su impacto ayuda a diseñar sistemas que puedan mitigar eficazmente el ruido y mejorar la fiabilidad.
En los sistemas GPS/GNSS, la densidad de ruido afecta la precisión de la información de posicionamiento y temporización. El ruido presente en las señales GNSS puede deberse a diversas fuentes, incluyendo interferencias atmosféricas, efectos multicamino y ruido electrónico. Una alta densidad de ruido puede provocar errores en la posición y velocidad calculadas, lo cual puede ser crítico en aplicaciones como la aviación, la navegación marítima y los vehículos autónomos.
Los sistemas de radar utilizados para navegación y vigilancia también se ven afectados por la densidad de ruido. El exceso de ruido puede enmascarar retornos débiles, disminuyendo la capacidad del radar para detectar y rastrear objetivos con precisión. Esto es especialmente crítico en aplicaciones como el control de tráfico aéreo y la monitorización meteorológica, donde una detección de alta resolución y fiable es vital.
Los sistemas de navegación a menudo dependen de sistemas de comunicación para la transmisión y recepción de datos. La densidad de ruido en los canales de comunicación puede provocar la degradación de la señal, afectando la claridad y fiabilidad de la información transmitida. Esto puede afectar las actualizaciones de navegación en tiempo real, los comandos de control y el intercambio de datos entre dispositivos de navegación.
Técnicas para mitigar la densidad de ruido
Las técnicas de procesamiento de señales se utilizan para minimizar los efectos del ruido. Por ejemplo, los filtros eliminan el ruido no deseado mientras conservan la señal deseada. Los filtros de paso bajo atenúan el ruido de alta frecuencia. Los filtros adaptativos ajustan sus características en función de la señal y el ruido.
Las técnicas de corrección de errores estiman y corrigen los errores causados por el ruido mediante el uso de filtros de Kalman para mejorar la precisión del sistema. Los procedimientos de calibración ajustan el sistema para tener en cuenta el ruido y las interferencias conocidos.
Los sistemas de navegación modernos utilizan diseños de receptores avanzados que resisten las interferencias de ruido de forma más eficaz. Los receptores GPS/GNSS utilizan la difusión de códigos para mejorar las relaciones señal/ruido. Los sistemas de radar utilizan esquemas de modulación avanzados para mejorar el rendimiento. Los sistemas de múltiples antenas y las técnicas de diversidad proporcionan soluciones eficaces a este problema. Estos dispositivos mitigan la interferencia por multitrayectoria (multipath) y reducen el ruido.
¿Busca la solución adecuada para mitigar la densidad de ruido?
