Cementerios militares estadounidenses digitalizados para una misión solemne
«Elegimos el Ellipse-D debido a su solución GNSS e inercial todo en uno integrada en un dispositivo compacto y de bajo consumo energético». | Matthew R. Staley, científico de apoyo en ingeniería militar y topografía en el Centro Geoespacial del Ejército de EE. UU.
El Centro Geoespacial del Ejército (AGC, por sus siglas en inglés) ha aplicado la innovación para ayudar a los visitantes del cementerio militar estadounidense a encontrar a sus seres queridos.
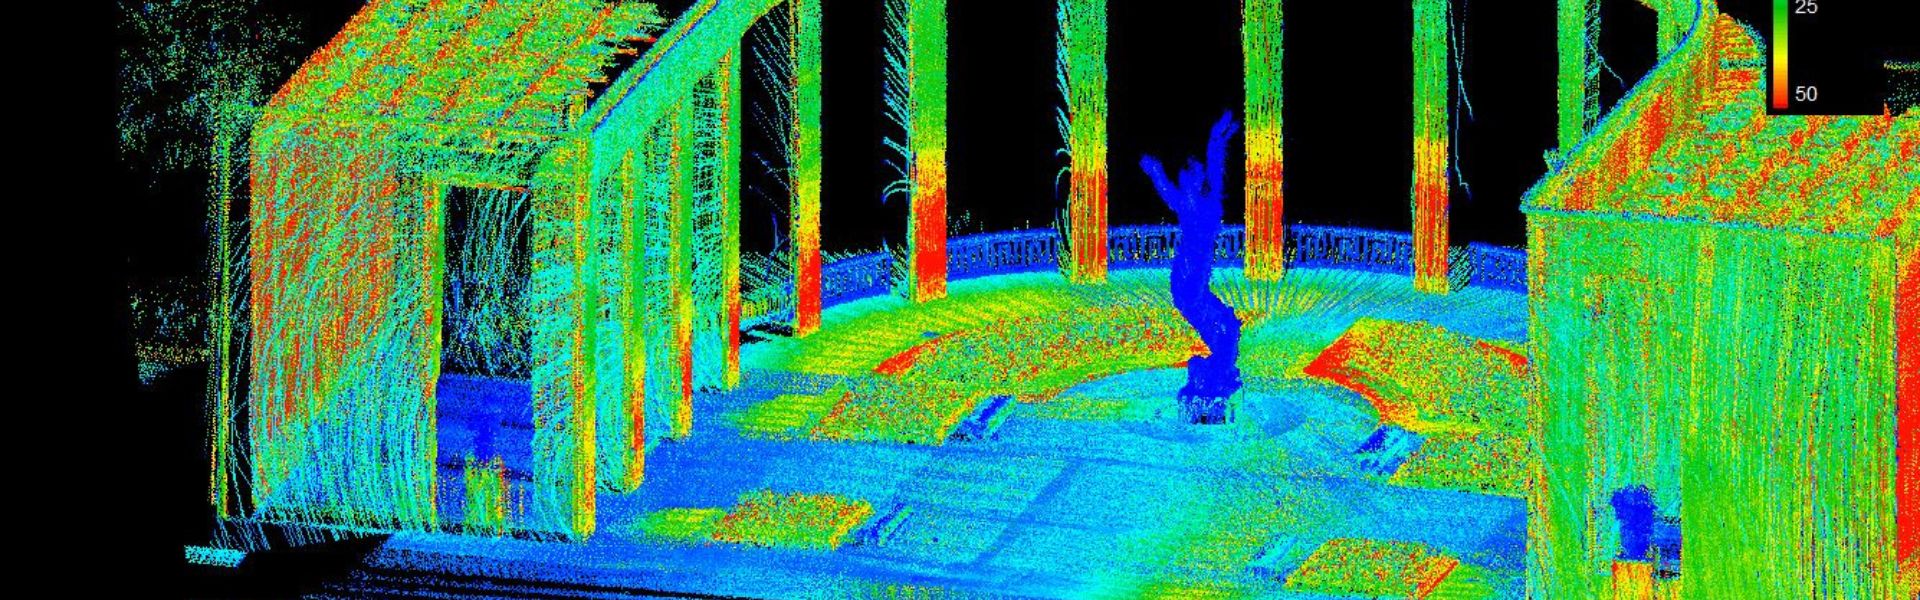
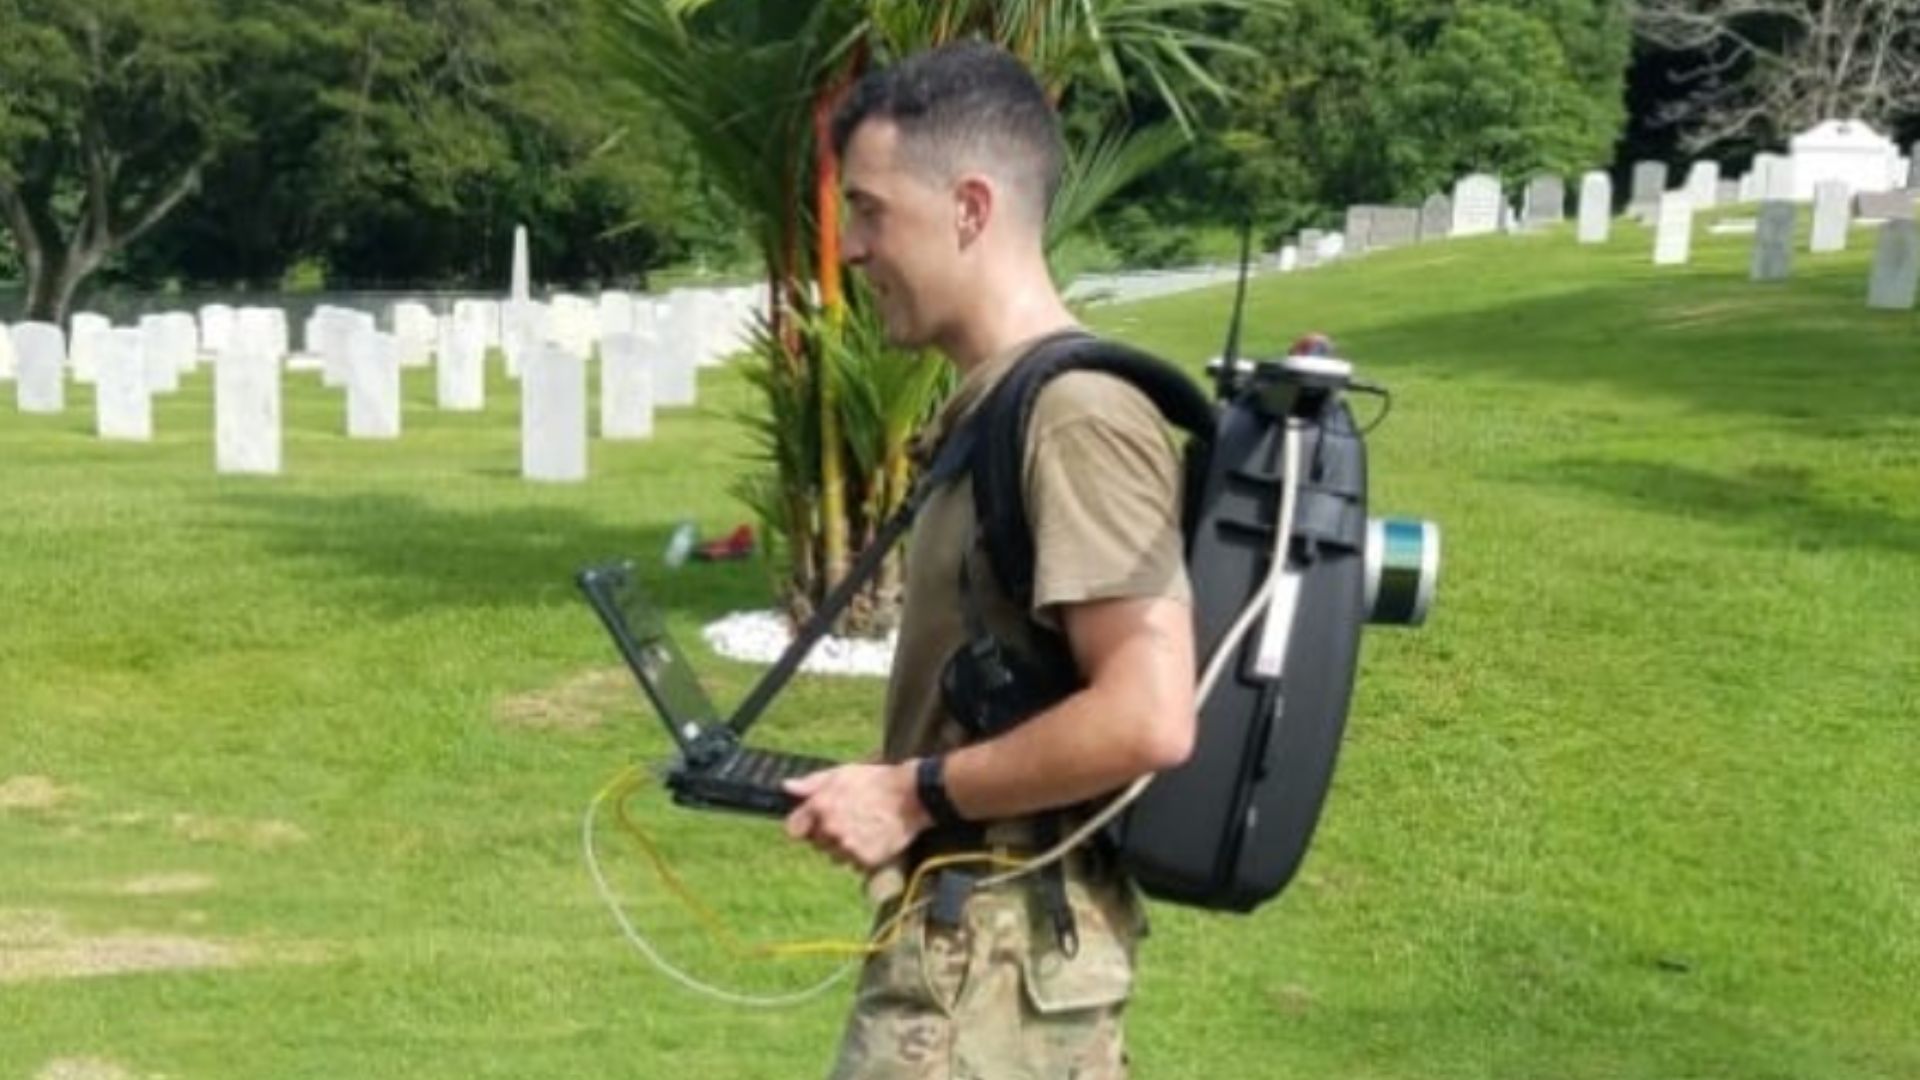
Se integraron métodos tradicionales de levantamiento topográfico con GPS y digitalización de mapas en 3D, los cuales se montaron en una mochila diseñada específicamente para la fase de recopilación de este proyecto.
Una interfaz web que actúa como la capa frontal para los datos recopilados ofrece una interfaz sencilla para que los visitantes localicen a sus familiares y accedan a la información ampliada almacenada en la base de datos SIG.
Un proyecto piloto para una misión solemne
Encontrar una lápida específica en un cementerio nacional estadounidense suele requerir revisiones de registros exhaustivas y prolongadas por parte de los administradores.
Para ayudar a los visitantes a encontrar fácilmente a sus seres queridos, el Centro Geoespacial del Ejército (AGC), en colaboración con el Cementerio Nacional de Arlington (ANC), ha completado un proyecto piloto que incluye los cementerios de Corozal (Panamá) y Normandía (Francia), los cuales suman más de 15 000 tumbas.
Este proyecto a gran escala combina métodos topográficos tradicionales y tecnologías modernas para crear modelos virtuales de ambos cementerios.
Los modelos incluyen no solo el terreno subyacente y las coordenadas GPS de cada lápida o monumento, sino también elementos como carreteras, aceras, árboles, bordillos, cunetas, monumentos y muchas otras estructuras artificiales con una precisión estimada de 10 cm (3,9 pulgadas).
La solución de recogida de datos se completó con fotografías geolocalizadas de la parte delantera y trasera de cada lápida para facilitar su identificación.
Los datos recopilados se procesaron e integraron en el ordenador portátil ENFIRE. Gracias a estas innovaciones, los visitantes pueden acceder a los datos del cementerio, buscar a sus seres queridos o encontrar tumbas de importancia histórica utilizando los tótems informativos de las instalaciones que ejecutan el programa ANC Explorer.
Los visitantes virtuales disfrutan de la misma funcionalidad al utilizar el programa en su ordenador doméstico o dispositivo móvil.
Método de cartografía móvil basado en mochila
Con el fin de cartografiar los cementerios en su totalidad con el máximo detalle, Matthew R. Staley, científico de apoyo a la topografía e ingeniería militar del Centro Geoespacial del Ejército de EE. UU., desarrolló una solución de cartografía móvil basada en mochila.
El uso del equipo minimiza los costes al reducir los tiempos de recopilación y al proporcionar datos en formatos fáciles de gestionar. Aprovecha las herramientas utilizadas por los Servicios Topográficos Militares de EE. UU. denominadas ENFIRE y GPS-S.
« Acoplé un LiDAR de Velodyne al Sistema de Navegación Inercial (INS) Ellipse-D con GPS RTK integrado de SBG Systems», explica Matthew R. Staley.
Eligió el Ellipse-D debido a su solución GNSS e inercial todo en uno integrada en un dispositivo compacto y de bajo consumo energético.
El sistema INS/GNSS proporciona compensación de movimiento y georreferenciación de nubes de puntos. Además, se instaló una estación base cinemática en tiempo real (RTK) en el cementerio para garantizar la máxima precisión. Asimismo, el software Hypack gestionó la nube de puntos generada de manera eficiente.
Ajuste de la declinación magnética
Uno de los desafíos fue la calibración del magnetómetro, que se ve afectada por el contenido de hierro del lugar. La variación de la declinación magnética depende de la ubicación; por lo tanto, el envío de la mochila de EE. UU. a Francia alteró la declinación magnética.
La Agencia Nacional Oceánica y Atmosférica de Estados Unidos (NOAA) actualiza un mapa global del campo magnético terrestre cada 5 años.
Este mapa puede utilizarse, dada una ubicación y fecha específicas, para determinar la declinación magnética en ese lugar concreto.
SBG Systems integra este mapa en sus sistemas de navegación inercial, lo que permite una orientación automática al Norte Verdadero al utilizar magnetómetros.
Topografía alrededor de árboles
Otro desafío fue la realización de levantamientos topográficos cerca de ciertos tipos de árboles que afectan en gran medida la recepción de los satélites. El Sr. Staley modificó el procedimiento de recolección de datos para compensar este problema y continúa investigando formas de mitigar aún más el efecto de la vegetación en la recepción.
Asimismo, se investigará la reducción del alcance del LiDAR para obtener una mejor precisión (± 5 cm en general) como medio para mitigar los artefactos de guiñada.
«Pronto probaré el software de postprocesamiento Qinertia de SBG; podría ayudar a mantener una precisión robusta en todas las condiciones», añade el ingeniero militar de EE. UU.
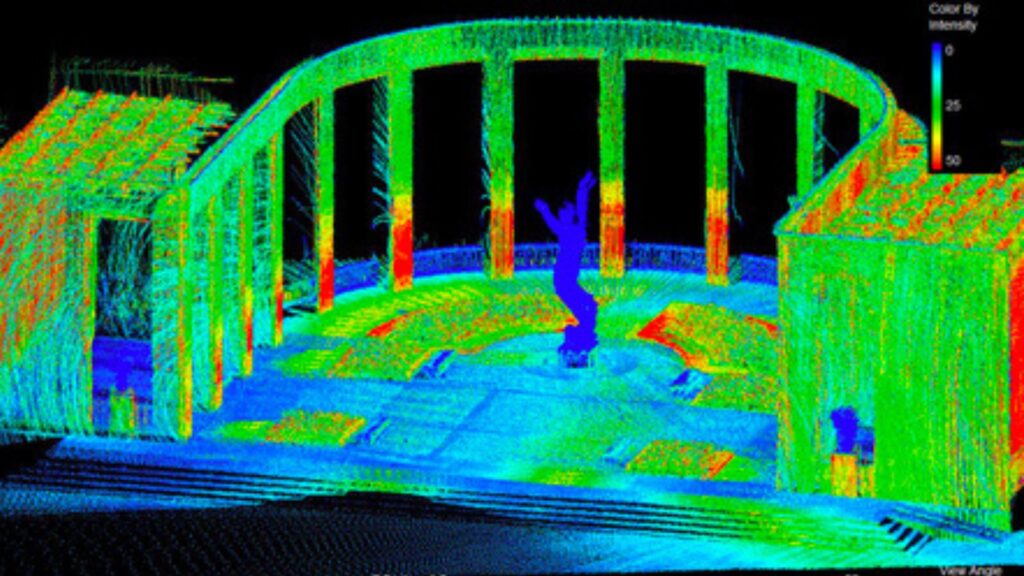
El software de postprocesamiento cinemático (PPK), como Qinertia, permite acceder a las correcciones RTK sin conexión y mejora el rendimiento de los sistemas de navegación inercial mediante el postprocesamiento de los datos inerciales con observables GNSS brutos utilizando un cálculo denominado Forward-Backward-Merge.
Recientemente lanzado al mercado, el software Qinertia ha sido diseñado para ser intuitivo y fácil de usar, y ha sido caracterizado de forma independiente como el software de postprocesamiento más rápido del mercado.
¿Qué sigue?
La misión principal era capturar datos relacionados con los enterramientos y confirmar la aplicabilidad de los conjuntos de herramientas ENFIRE, GPS-S y LiDAR para la operación y gestión del Cementerio Nacional de Arlington.
Se dieron cuenta de la capacidad de auditar terrenos, actualizar registros y evaluar la construcción utilizando los datos LiDAR recopilados.
Además, desarrollaron planes estratégicos que mejoraron la eficiencia en sus procesos de negocio.
Ahora que la fase piloto ha concluido, el Centro Geoespacial del Ejército está colaborando estrechamente con el Cementerio Nacional de Arlington y la Comisión Americana de Monumentos de Batalla para evaluar los hallazgos y determinar una estrategia para futuras mejoras e innovaciones.
Los resultados iniciales demostraron que los costos se minimizaban en comparación con esfuerzos anteriores. Además, múltiples comunidades obtuvieron un excelente retorno de la inversión general.
Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
