


Ellipse-D En hassas ve kompakt çift antenli INS
Ellipse-D, kompakt bir yapıda güvenilir yön, konum ve dikey hareket verileri sunmak üzere tasarlanmış, Ellipse serisine ait minyatür, yüksek performanslı GNSS destekli atalet navigasyon sistemlerinden biridir.
Bir Atalet Ölçüm Birimi (IMU) ile dahili çift bantlı, dört uydu grubunu destekleyen GNSS alıcısını bir araya getiren ve gelişmiş bir sensör füzyon algoritması kullanan Ellipse-D, zorlu ortamlarda bile doğru konumlandırma ve yönlendirme sağlar.
Statik koşullarda hassas ve istikrarlı yön belirleme gerektiren uygulamalar için çift antenli yön belirleme özelliğine sahiptir.
Ellipse-D özellikleri
Ellipse-D, DGNSS, SBAS ve RTK konumlandırma özelliklerine sahip yüksek performanslı bir GNSS alıcısı (L1/L2 GPS, GLONASS, GALILEO, BEIDOU) barındırır.
Sensörümüz ayrıca, en zorlu koşullarda bile sağlam ve doğru yön açısı sağlayan çift antenli bir yön belirleme özelliğine sahiptir.
Buna ek olarak, GNSS yardımının yanı sıra, köprülerin veya ağaçların altındaki alanlar gibi zorlu deniz ve deniz altı ortamlarında performansı artırmak için bir DVL girişi sunar.
DVL girişi, GNSS sinyalleri mevcut olmadığında bile güvenilir hız bilgisi sağlar ve bu da kestirimle konum belirleme doğruluğunda önemli bir iyileşme sağlar.


Teknik Özellikler
Hareket ve gezinme performansı
1.2 m Tek noktalı dikey konum
1.5 m RTK yatay konumu
0,01 m + 1 ppm RTK dikey konumu
0,02 m + 1 ppm PPK yatay konumu
0,01 m + 0,5 ppm * PPK dikey konumu
0,02 m + 1 ppm * Tek noktalı yuvarlanma/eğilme
0.1 ° RTK yuvarlanma/eğilme
0.05 ° PPK yuvarlanma/eğim
0,03 ° * Tek noktalı başlık
0.2 ° RTK yönü
0.2 ° PPK başlığı
0,1 ° *
Gezinme özellikleri
Tekli ve çiftli GNSS anteni Gerçek zamanlı dikey hareket doğruluğu
5 cm veya %5 şişme Gerçek zamanlı dalga periyodu
0 ila 20 saniye Gerçek zamanlı dikey hareket modu
Otomatik ayarlama Gecikmeli dalga yüksekliği doğruluğu
2 cm veya %2,5 * Gecikmeli dalga periyodu
0 ila 40 saniye *
Hareket profilleri
Deniz, Sualtı Hava
Uçak, Sabit Kanatlı İHA, Helikopter, İHA Arazi
Otomotiv, Ağır Makine, Arazi Aracı, Yaya, Demiryolu, Sabit, Kamyon
GNSS performans
Dahili çift anten Frekans bandı
Çok frekanslı GNSS özellikler
SBAS, RTK, RAW GPS sinyalleri
L1C/A, L2C Galileo sinyalleri
E1, E5b GLONASS sinyalleri
L1OF, L2OF Beidou sinyalleri
B1/B2 Diğer sinyaller
GNSS ilk düzeltmeye kadar geçen süre
< 24 s Sinyal bozma ve sahte sinyal gönderme
Gelişmiş risk azaltma önlemleri ve göstergeler, OSNMA uyumlu
Çevresel özellikler ve çalışma aralığı
IP-68 Çalışma sıcaklığı
-40 °C ile 85 °C arası Titreşimler
8 g RMS – 20 Hz ila 2 kHz Amortisörler
0,1 ms için 500 g MTBF (hesaplanmış)
218.000 saat Aşağıdakilerle uyumludur:
MIL-STD-810
Arayüzler
GNSS, RTCM, kilometre sayacı, DVL, harici manyetometre Çıkış protokolleri
NMEA, İkili sbgECom, TSS, KVH, Dolog Giriş protokolleri
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Çıkış hızı
200 Hz, 1.000 Hz (IMU verileri) Seri bağlantı noktaları
RS-232/422, 2 Mbps'ye kadar: en fazla 3 giriş/çıkış CAN
1 adet CAN 2.0 A/B, en fazla 1 Mbps Çıkış Senkronizasyonu
PPS, 200 Hz’e kadar tetikleme – 1 çıkış Senkronizasyon GİRİŞİ
PPS, 1 kHz’e kadar olay işaretleyici – 2 giriş
Mekanik ve elektriksel teknik özellikler
5 ila 36 VDC Güç tüketimi
< 1050 mW Anten gücü
3,0 VDC – anten başına en fazla 30 mA | Kazanç: 17 – 50 dB Ağırlık (g)
65 g Boyutlar (UxGxY)
46 mm x 45 mm x 32 mm
Zamanlama özellikleri
< 200 ns PPS doğruluğu
< 1 µs (jitter < 1 µs) Kalkülasyonla seyir sırasında sapma
1 ppm
Uygulamalar
Ellipse-D, en son teknolojiye sahip GNSS destekli atalet navigasyon sistemi ile çok çeşitli uygulamalara güç vererek hassasiyet ve çok yönlülük konusunda yeni bir standart belirliyor. İster otonom araçlarda, ister İHA’larda, robotik sistemlerde ya da deniz araçlarında olsun, Ellipse-D eşsiz bir doğruluk, güvenilirlik ve gerçek zamanlı performans sunar.
Uzmanlığımız havacılık, savunma, robotik ve daha birçok alana yayılmakta olup, iş ortaklarımıza benzersiz bir kalite ve güvenilirlik sunmaktayız. Ellipse-D ürünlerimiz, endüstri standartlarını sadece karşılamakla kalmaz, aynı zamanda bu standartları biz belirleriz.
Öncü ruhumuzun ve sarsılmaz adanmışlığımızın, yarının dünyasını şekillendiren yeniliklere nasıl ilham verdiğini keşfedin.
Ellipse-D teknik veri sayfası
Tüm ürün özelliklerini ve teknik bilgilerini doğrudan e-posta kutunuza alın!
Ellipse-D’yi diğer ürünlerle karşılaştırın
Navigasyon, hareket ve dikey sallanma algılama için en gelişmiş atalet sensör serimizi karşılaştırın. Tam teknik özellikler, talep üzerine temin edilebilen Donanım Kılavuzu’nda yer almaktadır.
-

Ellipse-D
- Tek noktalı yatay konum
- 1.2 m
- Tek noktalı yuvarlanma/eğilme
- 0.1 °
- Tek noktalı başlık
- 0.2 °
- Veri kaydedici
- –
- Ethernet
- –
- Ağırlık (g)
- 65 g
- Boyutlar (UxGxY)
- 46 mm x 45 mm x 32 mm
-
- Tek noktalı yatay konum
- 1.2 m
- Tek noktalı yuvarlanma/eğilme
- 0.02 °
- Tek noktalı başlık
- 0.08 °
- Veri kaydedici
- 8 GB veya 48 saat @ 200 Hz
- Ethernet
- Tam çift yönlü (10/100 Base-T), PTP ana saat, NTP, web arayüzü, FTP, REST API
- Ağırlık (g)
- 165 g
- Boyutlar (UxGxY)
- 42 mm x 57 mm x 60 mm
-
- Tek noktalı yatay konum
- 1.0 m
- Tek noktalı yuvarlanma/eğilme
- 0.01 °
- Tek noktalı başlık
- 0.03 °
- Veri kaydedici
- 8 GB veya 48 saat @ 200 Hz
- Ethernet
- Tam çift yönlü (10/100 Base-T), PTP ana saat, NTP, web arayüzü, FTP, REST API
- Ağırlık (g)
- < 900 g
- Boyutlar (UxGxY)
- 130 mm x 100 mm x 75 mm
-
- Tek noktalı yatay konum
- 1.2 m
- Tek noktalı yuvarlanma/eğilme
- 0.03 °
- Tek noktalı başlık
- 0.08 °
- Veri kaydedici
- 8 GB veya 48 saat @ 200 Hz
- Ethernet
- Tam çift yönlü (10/100 Base-T), PTP / NTP, NTRIP, web arayüzü, FTP
- Ağırlık (g)
- 38 g
- Boyutlar (UxGxY)
- 50 mm x 37 mm x 23 mm


Uyumluluk


Belgeler ve kaynaklar
Ellipse-D, kullanıcıları her adımda desteklemek üzere tasarlanmış kapsamlı bir çevrimiçi kılavuzla birlikte sunulur.
Kurulum kılavuzlarından ileri düzey yapılandırma ve sorun gidermeye kadar, anlaşılır ve ayrıntılı kılavuzlarımız sorunsuz entegrasyon ve çalışmayı garanti eder.
Vaka çalışmalarımız
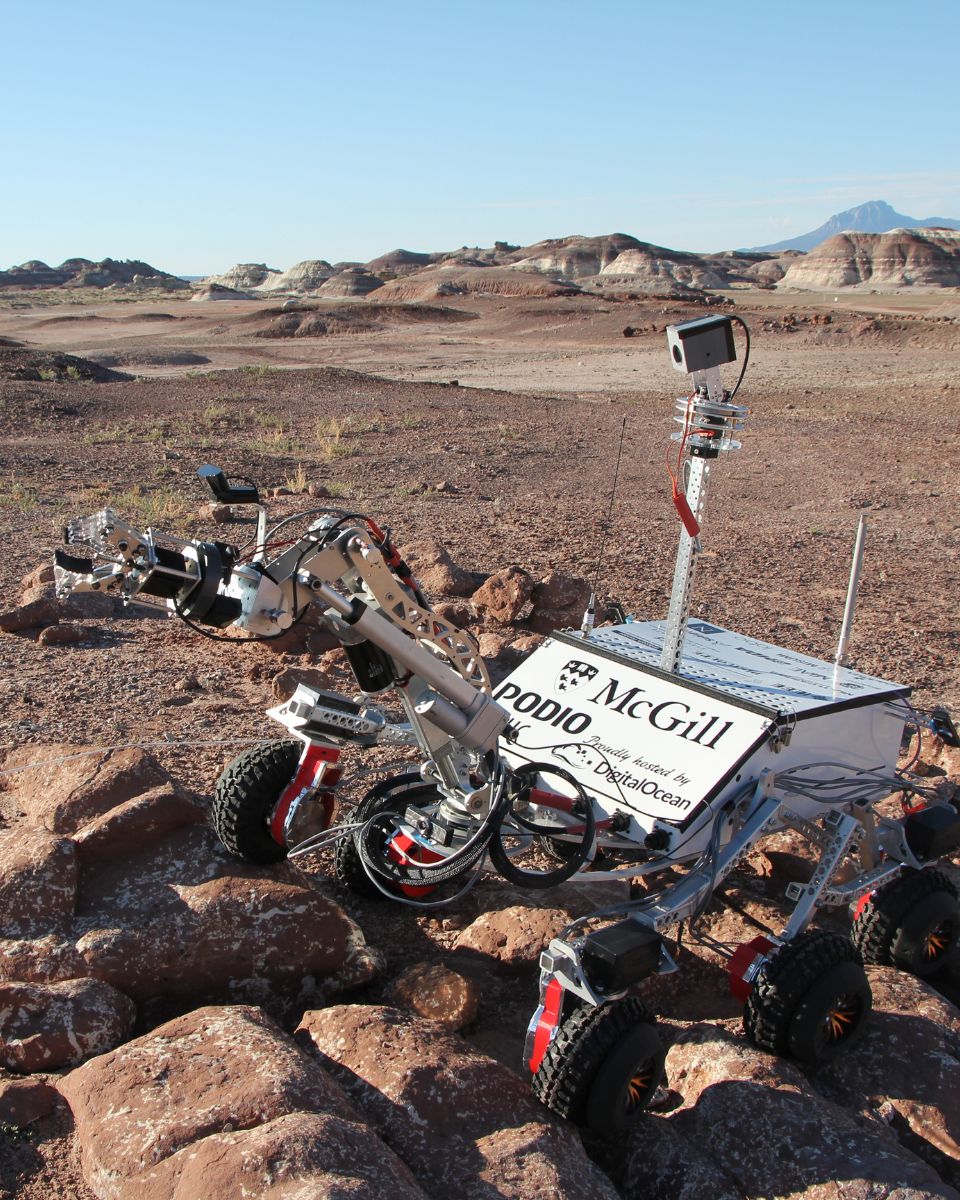
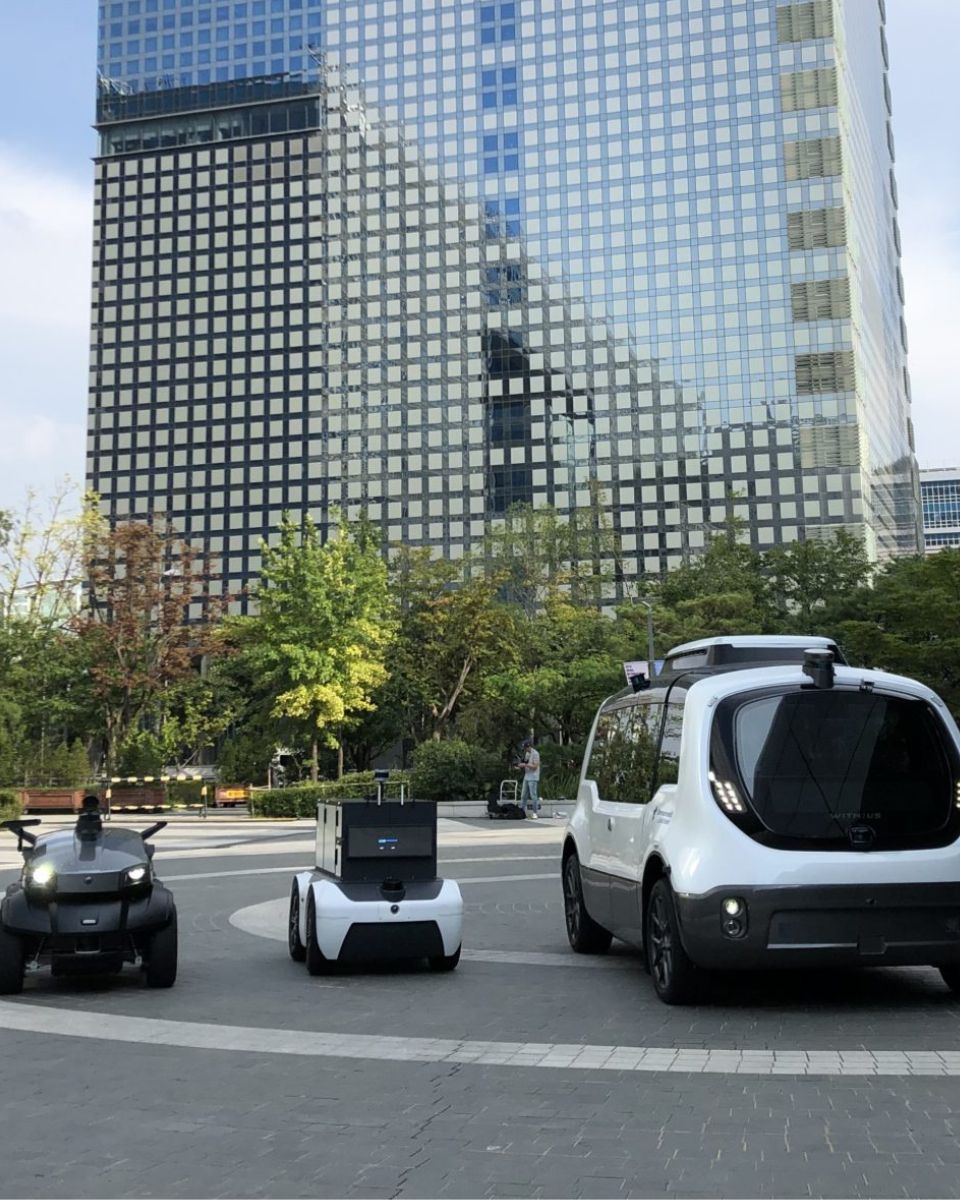
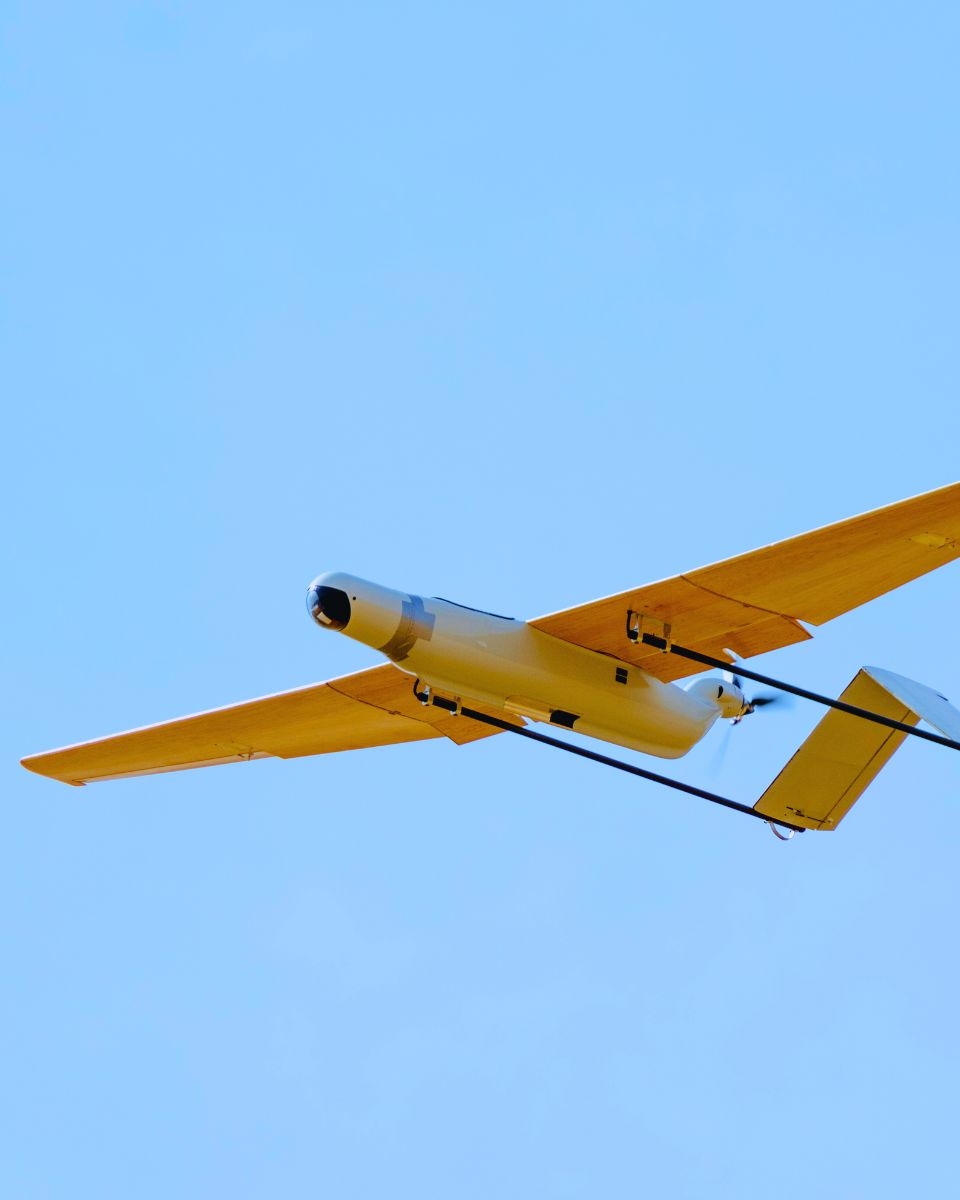
Ellipse-D ürünümüzün performansı nasıl artırdığını, arıza sürelerini nasıl azalttığını ve operasyonel verimliliği nasıl yükselttiğini gösteren gerçek hayattan kullanım örneklerini inceleyin. Gelişmiş sensörlerimizin ve sezgisel arayüzlerimizin, uygulamalarınızda üstün başarı elde etmeniz için ihtiyaç duyduğunuz hassasiyeti ve kontrolü nasıl sağladığını öğrenin.

Diğer ürünler ve aksesuarlar
Çeşitli uygulama alanlarımızı keşfederek çözümlerimizin operasyonlarınızı nasıl dönüştürebileceğini keşfedin. Hareket ve Navigasyon sensörlerimiz ve yazılımlarımız ile alanınızda başarı ve inovasyonu destekleyen son teknolojiye erişim sağlarsınız.
Çeşitli endüstrilerde atalet navigasyonu ve konumlandırma çözümlerinin potansiyelini ortaya çıkarmak için bize katılın.

Qinertia GNSS-INS

Kablolar

GNSS Antenleri
Üretim süreci
IMU gibi her bir SBG Systems ürününün ardındaki hassasiyeti ve uzmanlığı keşfedin, örneğin , AHRS veya INS gibi her bir ürünün ardındaki hassasiyeti ve uzmanlığı keşfedin. Aşağıdaki video, yüksek performanslı atalet navigasyon sistemlerimizi nasıl titizlikle tasarladığımızı, ürettiğimizi ve test ettiğimizi ayrıntılı bir şekilde göstermektedir. İleri mühendislikten sıkı kalite kontrolüne kadar, üretim sürecimiz her ürünün en yüksek güvenilirlik ve doğruluk standartlarını karşılamasını garanti eder.
Daha fazla bilgi edinmek için hemen izleyin!

Fiyat teklifi isteyin
Hakkımızda ve Ellipse-D hakkında konuşuyorlar
Projelerinde Ellipse-D’yi kullanan sektör profesyonelleri ve müşterilerimizin deneyimlerini ve görüşlerini sizlerle paylaşıyoruz.
Onların görüşleri, INS adresinde yer alan ürünümüzün kalitesini ve performansını yansıtmakta ve bu ürünün sektördeki güvenilir bir çözüm olarak üstlendiği rolü vurgulamaktadır.
Yenilikçi teknolojimizin, çeşitli uygulama alanlarında onların operasyonlarını nasıl dönüştürdüğünü, verimliliği nasıl artırdığını ve güvenilir sonuçlar sağladığını keşfedin.


Sık Sorulan Sorular bölümü
En son teknoloji ürünlerimiz ve bunların uygulamalarıyla ilgili en acil sorularınızı ele aldığımız SSS bölümümüze hoş geldiniz. Burada, ürün özellikleri, kurulum süreçleri, sorun giderme ipuçları ve kompakt ürünümüzle deneyiminizi en üst düzeye çıkarmak için en iyi uygulamalar hakkında kapsamlı cevaplar bulacaksınız INS. İster rehberlik arayan yeni bir kullanıcı olun, ister ileri düzey bilgiler arayan deneyimli bir profesyonel, SSS bölümümüz ihtiyacınız olan bilgileri sunmak üzere tasarlanmıştır.
Cevaplarınızı burada bulun!
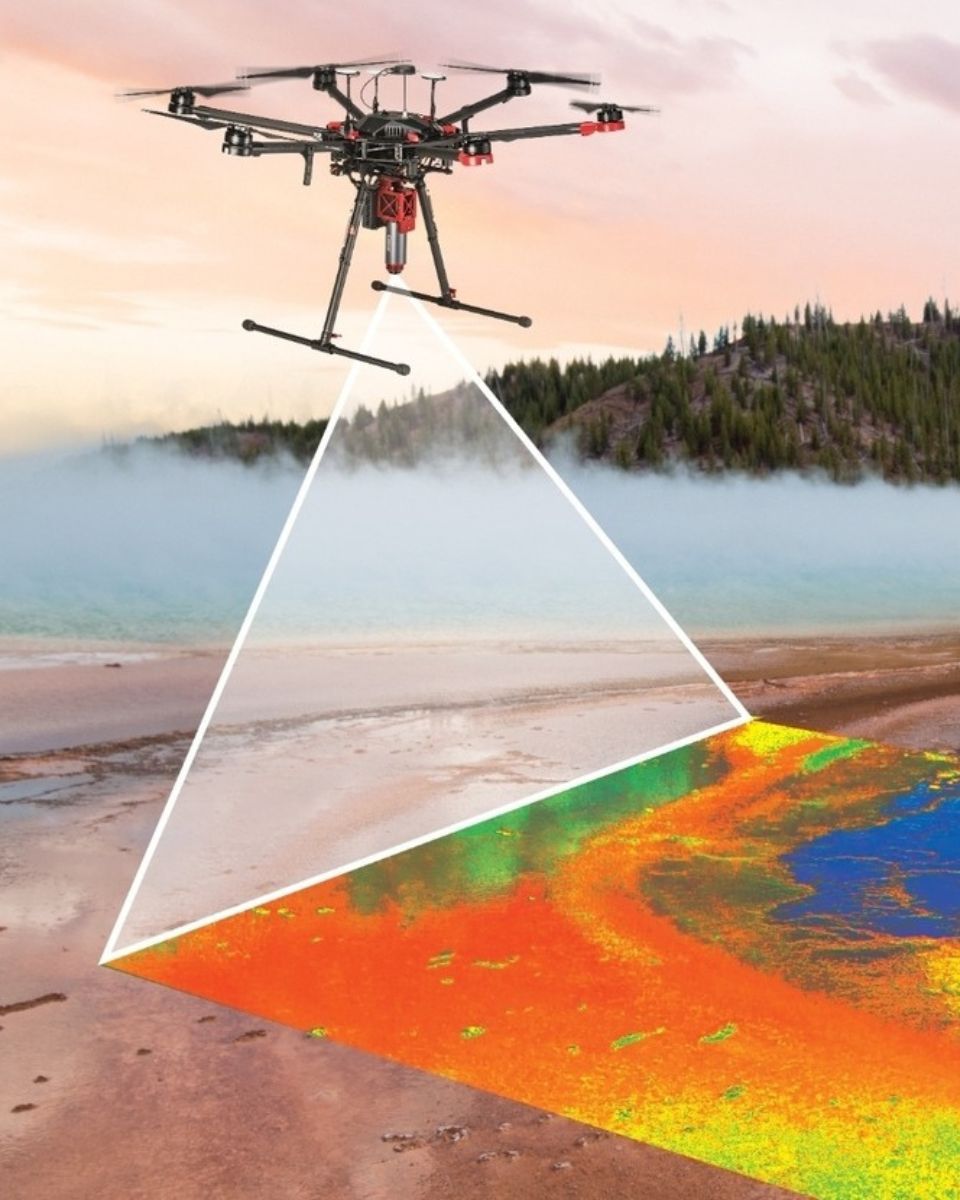
Drone ile haritalama için atalet sistemlerini bir LIDAR ile nasıl birleştirebilirim?
SBG Systems’in atalet sistemlerinin drone haritalama için LiDAR ile birleştirilmesi, hassas coğrafi verilerin toplanmasında doğruluğu ve güvenilirliği artırır.
Entegrasyonun nasıl işlediği ve drone tabanlı haritalamaya nasıl fayda sağladığı aşağıda açıklanmaktadır:
- Lazer darbeleri kullanarak Dünya yüzeyine olan mesafeleri ölçen ve arazinin veya yapıların ayrıntılı bir 3B haritasını oluşturan bir uzaktan algılama yöntemi.
- SBG Systems INS Bir Atalet Ölçüm Birimi (IMU) ile GNSS verilerini birleştirerek, GNSS erişiminin engellendiği ortamlarda bile doğru konum, yönelim (eğim, yuvarlanma, sapma) ve hız bilgisi sağlar.
SBG’nin atalet sistemi, LiDAR verileriyle senkronize edilmiştir. INS , dronun konumunu ve yönelimini hassas bir şekilde izlerken, LiDAR ise altındaki arazi veya nesnelerin ayrıntılarını yakalar.
Dronun tam yönelimini bilmek suretiyle, LiDAR verileri 3B uzayda doğru bir şekilde konumlandırılabilir.
GNSS bileşeni küresel konumlandırma sağlarken, IMU gerçek zamanlı yön ve hareket verileri sunar. Bu kombinasyon, GNSS sinyali zayıf veya mevcut olmadığında bile (örneğin, yüksek binaların veya yoğun ormanların yakınında), INS ’ın dronun rotasını ve konumunu izlemeye devam etmesini sağlayarak tutarlı LiDAR haritalama yapılmasına olanak tanır.
"Jamming" ve "spoofing" ne anlama gelir?
Sinyal bozma ve sahte sinyal yayma, aşağıdakiler gibi uydu tabanlı navigasyon sistemlerinin güvenilirliğini ve doğruluğunu önemli ölçüde etkileyebilen iki tür parazittir: GNSS.
Sinyal bozma, GNSS sistemleri tarafından kullanılan frekanslar üzerinden parazit sinyalleri yayınlayarak uydu sinyallerinin kasıtlı olarak kesintiye uğratılması anlamına gelir. Bu parazit, meşru uydu sinyallerini bastırabilir veya boğabilir; bu da GNSS alıcılarının bilgileri doğru bir şekilde işleyememesine yol açar. Sinyal bozma, genellikle askeri operasyonlarda düşmanların navigasyon yeteneklerini bozmak amacıyla kullanılır; ancak sivil sistemleri de etkileyerek navigasyon hatalarına ve operasyonel zorluklara yol açabilir.
Öte yandan, sahtecilik (spoofing), gerçek GNSS sinyallerini taklit eden sahte sinyallerin iletilmesini içerir. Bu aldatıcı sinyaller, GNSS alıcılarını yanıltarak yanlış konum veya zaman hesaplamalarına yol açabilir. Sahtecilik, navigasyon sistemlerini yanlış yönlendirmek veya yanlış bilgilendirmek için kullanılabilir; bu da araçların veya hava araçlarının rotasından sapmasına ya da yanlış konum verilerinin sağlanmasına neden olabilir. Yalnızca sinyal alımını engelleyen sinyal bozma (jamming) işleminin aksine, sahtecilik, sahte bilgileri meşruymuş gibi sunarak alıcıyı aktif olarak aldatır.
Hem sinyal bozma hem de sahte sinyal yayma, GNSS ’a bağlı sistemlerin bütünlüğü için ciddi tehditler oluşturmaktadır; bu durum, çekişmeli veya zorlu ortamlarda güvenilir çalışmayı sağlamak için gelişmiş karşı önlemlerin ve dayanıklı navigasyon teknolojilerinin kullanılmasını gerektirmektedir.
İç mekan konum belirleme sistemi nedir?
İç Mekan Konum Belirleme Sistemi (IPS), GNSS sinyallerinin zayıf olabileceği veya hiç bulunmayabileceği binalar gibi kapalı alanlarda nesnelerin veya kişilerin konumlarını doğru bir şekilde belirleyen özel bir teknolojidir. IPS, alışveriş merkezleri, havalimanları, hastaneler ve depolar gibi ortamlarda hassas konum bilgileri sağlamak için çeşitli teknikler kullanır.
IPS, konum belirleme amacıyla aşağıdakiler dahil olmak üzere çeşitli teknolojilerden yararlanabilir:
- Wi-Fi: Konum tahmininde birden fazla erişim noktasından gelen sinyal gücü ve üçgenleme yöntemini kullanır.
- Bluetooth Low Energy (BLE): İzleme amacıyla yakındaki cihazlara sinyal gönderen işaretçiler kullanır.
- Ultrason: Genellikle mobil cihaz sensörleriyle birlikte, konumun doğru bir şekilde tespit edilmesi için ses dalgalarını kullanır.
- RFID (Radyo Frekansı Tanımlama): Gerçek zamanlı takip amacıyla ürünlerin üzerine yerleştirilen etiketleri içerir.
- Atalet Ölçüm Birimleri (IMU'lar): Bu sensörler hareketi ve yönelimi izler; diğer yöntemlerle birleştirildiğinde konum doğruluğunu artırır.
İç mekanın ayrıntılı bir dijital haritası, doğru konum belirleme için vazgeçilmezdir; bu sırada mobil cihazlar veya özel ekipmanlar, konum belirleme altyapısından sinyalleri toplar.
IPS, navigasyonu geliştirir, varlıkları takip eder, acil durum hizmetlerine destek olur, perakende davranışlarını analiz eder ve akıllı bina sistemlerine entegre olur; böylece geleneksel GNSS ’ın yetersiz kaldığı alanlarda operasyonel verimliliği önemli ölçüde artırır.
Kilometre sayacı nedir?
Kilometre sayacı, bir aracın kat ettiği mesafeyi ölçmek için kullanılan bir aletidir. Aracın ne kadar yol kat ettiği konusunda önemli bilgiler sağlar; bu bilgiler, bakım programlarının hazırlanması, yakıt verimliliği hesaplamaları ve yeniden satış değerinin belirlenmesi gibi çeşitli amaçlar için yararlıdır.
Kilometre sayacı, aracın tekerleklerinin dönüş sayısına göre mesafeyi ölçer. Lastik boyutuna dayalı bir kalibrasyon faktörü, tekerlek dönüşlerini mesafeye dönüştürür.
Birçok navigasyon uygulamasında, özellikle araçlarda, kilometre sayacı verileri, INS verilerle birleştirilerek genel doğruluk artırılabilir. Sensör füzyonu olarak bilinen bu süreç, her iki sistemin güçlü yanlarını bir araya getirir.
RMS nedir?
RMS (Kare Ortalama Kökü), değişken hataların veya sinyallerin büyüklüğünü nicel olarak belirlemek için kullanılan istatistiksel bir ölçüdür. Bu değer, bir veri kümesindeki kareler ortalamasının karekökünü temsil eder. İvmeölçerler, jiroskoplar veya tam INS çıkışları gibi atalet sensörlerindeki hatalar sıfır civarında dalgalanabileceğinden, bunların basitçe ortalamasının alınması, hiç hata olmadığı izlenimini yaratabilir.
RMS, bu sorunu her bir değeri kareleyerek (böylece tüm değerleri pozitif hale getirerek), bu karelerin ortalamasını alarak ve ardından karekökünü alarak sonucu orijinal birime geri döndürerek çözer.
Uygulamada RMS, sistemdeki gürültü, sapma veya sapmanın etkin ya da genel düzeyini tanımlayan tek ve anlamlı bir sayı sunar. Atalet navigasyonunda RMS, sensör gürültü yoğunluğunu, durum veya konum doğruluğunu, titreşim düzeylerini ve kalibrasyondaki artık hataları ifade etmek için yaygın olarak kullanılır. Bu ölçü birimi, mühendislerin sensörler arasındaki performansı karşılaştırmasına, teknik özellikleri doğrulamasına ve zaman içinde navigasyon çıktılarının kararlılığını veya kalitesini değerlendirmesine olanak tanır. Kısacası, RMS, atalet sistemlerindeki dalgalanan hata kaynaklarının gerçek enerjisini yansıtan, kompakt ve sağlam bir ölçüttür.
