


RMS: raíz cuadrada media (Root Mean Square)
La raíz cuadrada media (RMS) es una medida estadística que cuantifica la magnitud de una señal variable. Se utiliza ampliamente en la navegación inercial para describir el ruido del sensor, la inestabilidad del sesgo y la calidad general de las mediciones inerciales. La RMS expresa la potencia efectiva de una señal tomando la raíz cuadrada de la media de los valores al cuadrado. Este proceso garantiza que las desviaciones positivas y negativas contribuyan por igual al resultado.
Los ingenieros confían en la RMS para caracterizar las salidas de acelerómetros y giróscopos, especialmente al evaluar la propagación de errores en una unidad de medición inercial (IMU). Por lo tanto, esto desempeña un papel esencial a la hora de evaluar la capacidad de un sistema de navegación inercial (INS) para mantener la precisión durante la navegación a estima.
Impacto en la navegación inercial
En navegación inercial, el valor RMS se aplica con frecuencia para cuantificar tanto el ruido de medición como los errores residuales en la posición, la velocidad y la actitud integradas. Por ejemplo, el ruido de aceleración RMS ayuda a determinar cómo las fluctuaciones aleatorias afectan a las estimaciones de velocidad tras la integración.
El ruido de la velocidad angular RMS, a menudo expresado como paseo aleatorio angular, influye directamente en la deriva de actitud. Los fabricantes especifican muchas métricas de rendimiento —como el paseo aleatorio de la velocidad, la repetibilidad del sesgo y la densidad de ruido de salida— utilizando sus valores. Estas especificaciones basadas en RMS permiten a los integradores de sistemas comparar diferentes IMU, estimar la deriva de navegación a lo largo del tiempo y diseñar estrategias de filtrado adecuadas.
El filtro de Kalman, ampliamente utilizado en la integración INS/GNSS, utiliza los niveles de ruido RMS en sus matrices de covarianza de proceso y de medición para gestionar la incertidumbre y reducir los errores de estimación.
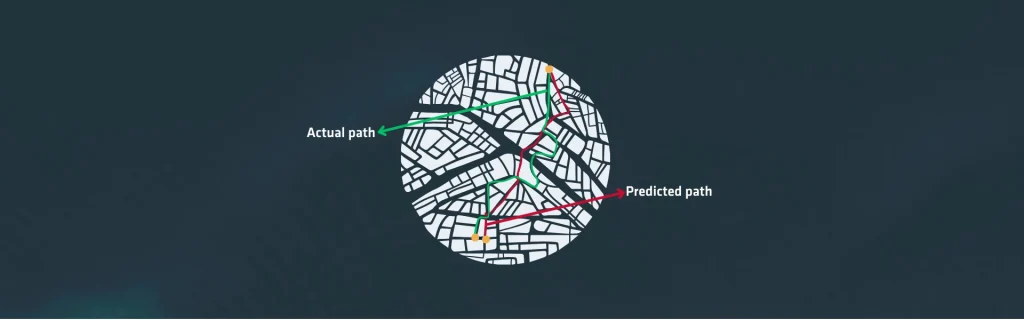
El RMS también sirve como una métrica crucial al validar el rendimiento de la navegación mediante el postprocesamiento. Los analistas calculan las diferencias RMS entre las trayectorias estimadas y las soluciones de referencia para evaluar la calidad de un INS durante pruebas que implican la denegación de GNSS o maniobras de alta dinámica.
Un error RMS bajo indica un comportamiento estable del sensor y un filtrado eficaz. Por el contrario, un error RMS alto pone de manifiesto problemas como la deriva térmica, la vibración mecánica o una calibración insuficiente.
Debido a que el RMS resume la magnitud general de las variaciones, permite a los ingenieros juzgar la robustez del sistema bajo tensiones ambientales. De este modo, actúa como una herramienta fundamental para caracterizar el comportamiento de los sensores inerciales, evaluar los algoritmos de navegación y garantizar que un INS funcione de manera fiable en diversos perfiles de misión.
