GNSS障害時の航法の継続
当社の航法ソリューションは、無人地上車両(UGV)、特に他の航法技術が機能しなくなるような過酷な環境において、いくつかの優位性を提供します。
GNSS信号が利用できない、信頼できない、または意図的にジャミングされている環境(都市のビル街、地下トンネル、戦闘地域など)でも、UGVを効果的に稼働させることができます。これは、GNSSの干渉によってUGVの航法精度が損なわれる可能性がある救助活動や防衛ミッションにおいて極めて重要です。
当社の航法ソリューションにより、UGVはGNSSのような外部参照に依存せず、中断のない航法データを受け取ることができます。これにより、通信や外部信号が途絶えた場合でも、UGVは状況認識と自律性を維持することが可能です。
動的な環境下での高精度
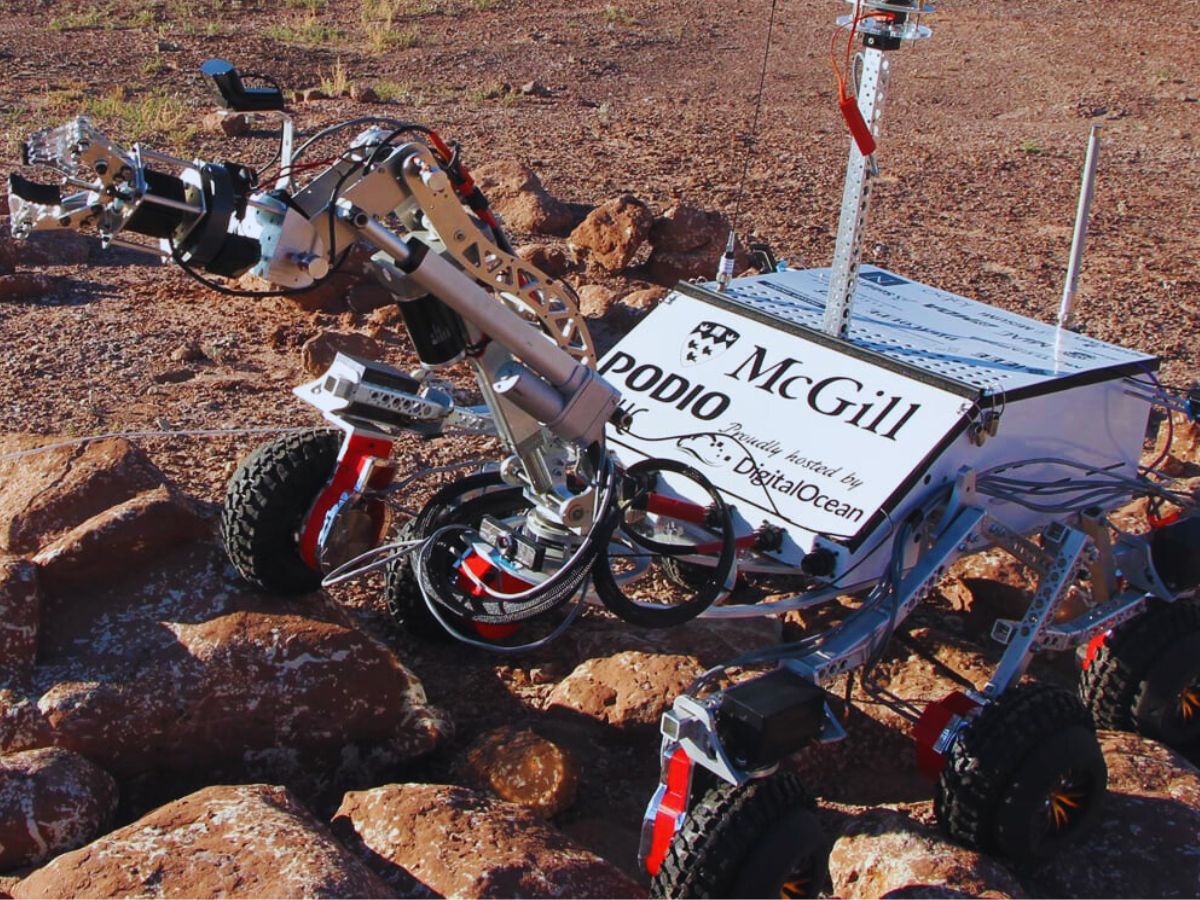
当社のナビゲーションシステムでは、車両の位置、速度、姿勢(ロール、ピッチ、ヨー)に関するリアルタイムデータが絶えず収集されており、起伏の激しい地形やオフロードなどの極めて動的な環境においても、精密な制御を可能にします。
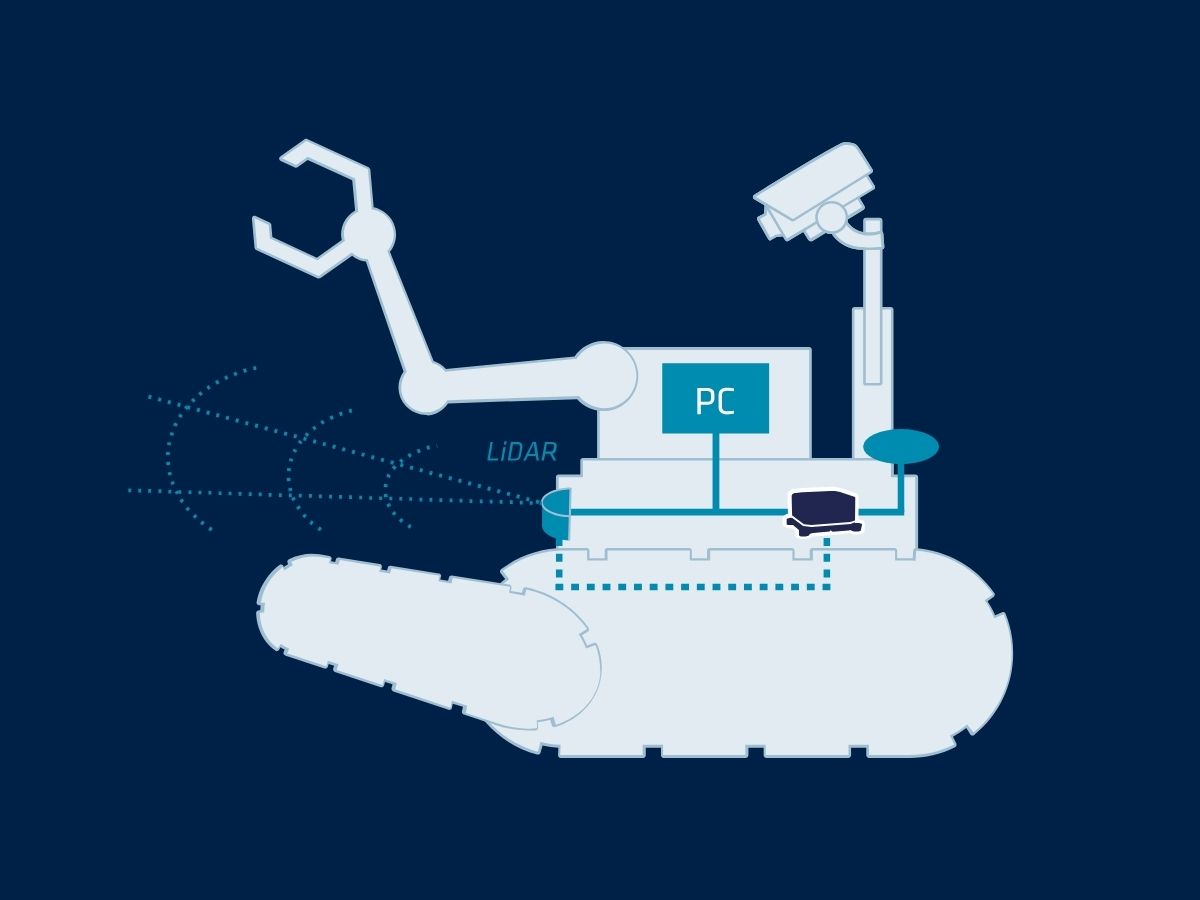
当社のセンサーの精度により、複雑で変化の激しい環境においても信頼性の高い性能が保証されます。車両の位置情報をさらに充実させるため、当社のINS を、カメラ、LiDAR、オドメトリなどの他の車載センサーと統合し、マルチセンサーナビゲーションシステムを構築することができます。このセンサーフュージョンにより、全体的な位置特定精度と状況認識能力が向上します。
さらに、これらのシステムは信頼性の高いナビゲーションデータを提供し、衝突や任務失敗のリスクを低減します。これは、安全性が最優先される軍事作戦や危険な環境において、特に重要です。
過酷な環境下での堅牢性
自律型地上車両(UGV)は、砂塵、天候、電磁干渉などの環境要因が他の航法システムに影響を及ぼす可能性のある過酷な環境(砂漠、森林、災害現場など)で運用されることがよくあります。
当社のソリューションは、こうした環境条件に対して極めて高い耐性を備えており、堅牢な性能を保証します。当社のセンサーは、高精度な方位および位置情報を提供することで、UGVが複雑な経路を自律的に計画・追従する能力を向上させ、人的介入を最小限に抑えます。
この機能により、防衛、物流、産業分野における運用効率が向上します。
製品の選定
当社のソリューションは、UGVプラットフォームとシームレスに連携し、最も過酷な環境下でも信頼性の高い性能を発揮します。

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
防衛分野の用途に関するパンフレット
パンフレットをメールボックスに直接お届けします!
導入事例
UGV向け慣性ソリューションの成功事例をご覧ください。複数の産業におけるUGVの運用に対する、当社の高度な航行システムの大きな影響について学びましょう。
各ケーススタディを通じて、当社の高度な慣性センサーとGNSS技術が一貫して実用的な状況において比類のない精度、信頼性、性能を提供してきたことを明らかにする具体的な例を検証します。当社のソリューションがどのように複雑な課題に取り組み、卓越した運用を推進しているかについての詳細な洞察と実例を得ることができます。
ケーススタディに目を通していただき、当社の慣性ソリューションがどのようにプロジェクトを向上させ、卓越した成果を達成できるかをご確認ください。
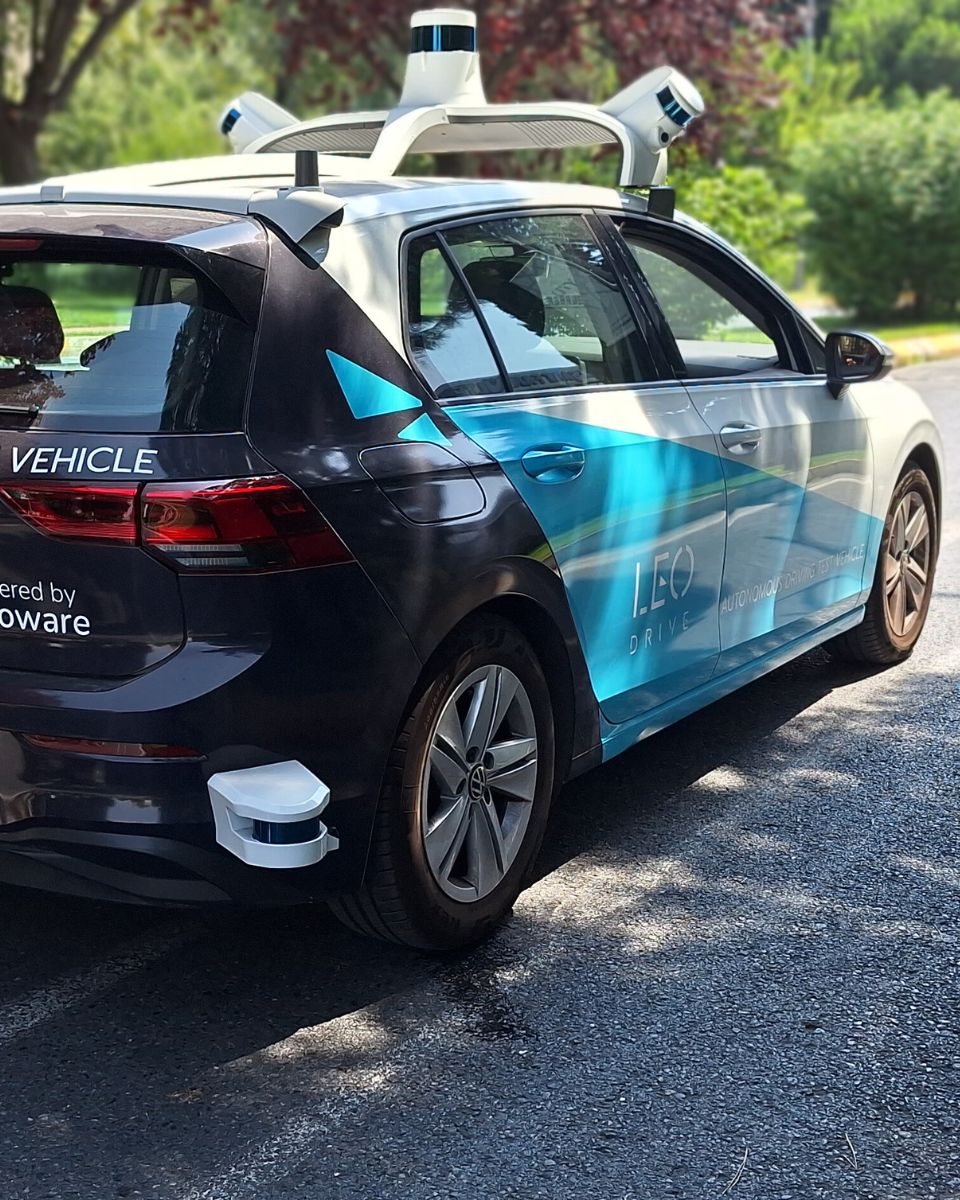
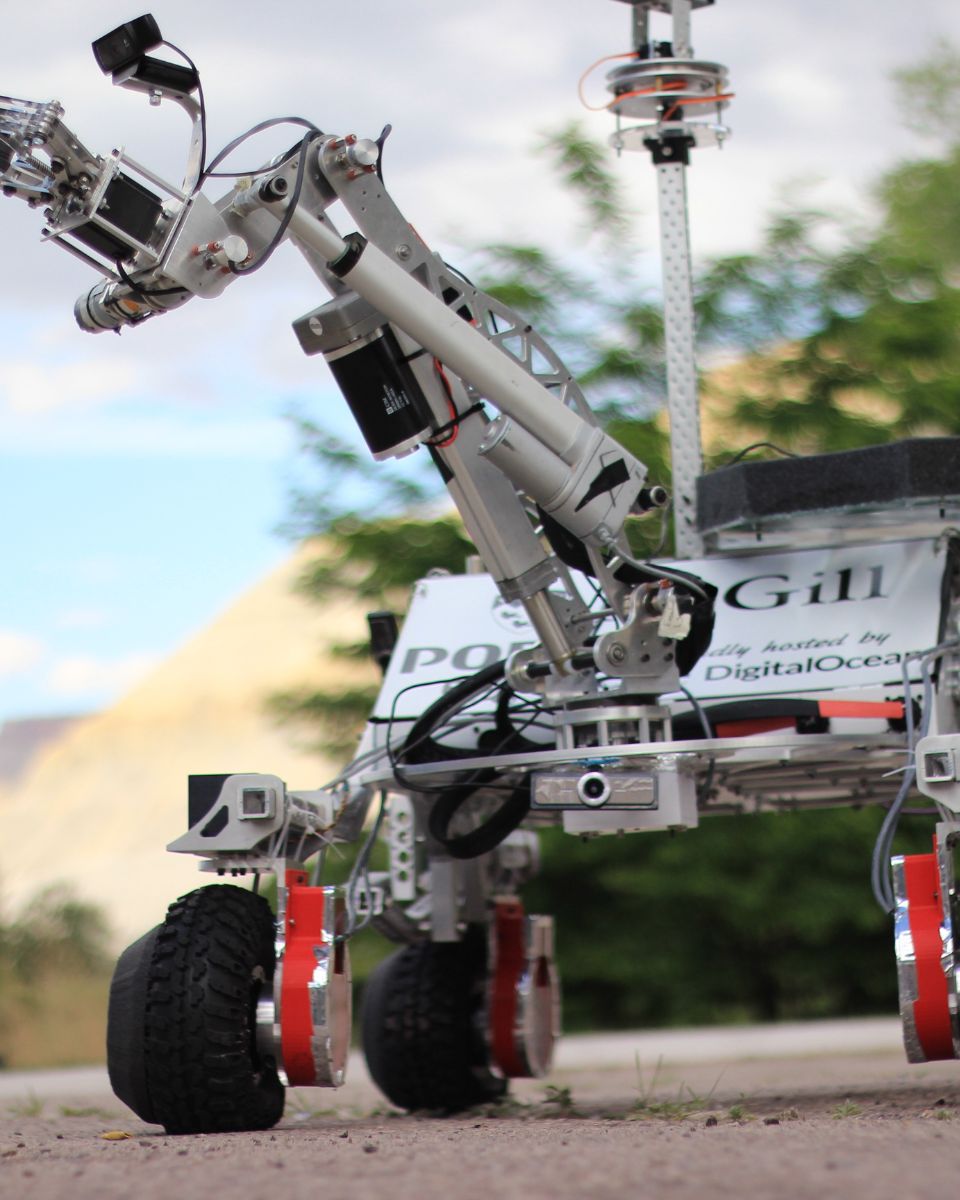



彼らは私たちのことを話している
当社の技術を採用したイノベーターやクライアントから、直接その声を聞いてみてください。
これらのお客様の声や成功事例は、当社のセンサーが実用的なUGVナビゲーション用途において大きな効果をもたらしていることを示しています。



その他の無人システムの活用事例をご覧ください
陸、海、空の無人プラットフォームにおける慣性システムの多様な用途を探索してください。自律型地上車両やUAVから水中ドローン、水上艦艇に至るまで、当社の技術は最も困難な環境においても、正確な航行、安定性、制御を保証します。
ご質問はありますか?
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
ジャミングとスプーフィングとはどういう意味ですか?
ジャミングとスプーフィングは、GNSSなどの衛星測位システムの信頼性と精度に重大な影響を与える2種類の電波干渉です。
ジャミングとは、GNSSシステムで使用されている周波数と同じ周波数に干渉信号をブロードキャストし、衛星信号を意図的に妨害することを指します。この干渉により、正当な衛星信号が圧倒されるか、かき消されてしまい、GNSS受信機が正確に情報を処理できなくなります。ジャミングは、敵の航法能力を妨害するために軍事作戦で一般的に使用されますが、民間システムにも影響を与え、航法障害や運用上の課題を引き起こす可能性があります。
一方、スプーフィングは、本物のGNSS信号を模倣した偽の信号を送信するものです。これらの欺瞞的な信号により、GNSS受信機が誤った位置や時刻を計算してしまう恐れがあります。スプーフィングは、航法システムを誤誘導あるいは誤情報によって迷わせるために使用され、車両や航空機がコースから外れる原因になったり、偽の位置データを提供したりする可能性があります。単に信号の受信を妨害するだけのジャミングとは異なり、スプーフィングは偽の情報を本物であるかのように見せかけて、受信機を積極的に欺きます。
ジャミングとスプーフィングはいずれも、GNSSに依存するシステムの完全性に対し、重大な脅威をもたらします。そのため、妨害や脅威が存在する環境、あるいは厳しい運用環境においても信頼性の高い動作を確保するには、高度な対抗技術とレジリエントな測位技術が不可欠です。
慣性航法とは?
慣性航法とは、GPSのような外部信号に依存せず、内部センサーのみを用いて車両の位置、姿勢、運動を決定する手法です。その中核をなす慣性航法システム (INS) は、物体の3次元における加速度と回転を継続的に追跡することで、その動きを測定します。IMU(慣性計測ユニット)を使用しており、これには線形加速度を検出する加速度計と、角速度を測定するジャイロスコープが含まれています。これらの測定値を時間積分することで、システムは速度、姿勢、そして最終的には既知の出発点を基準とした位置を算出します。
完全に自己完結型であるため、慣性航法は、地下、水中、宇宙空間、またはGPSが利用できない環境など、あらゆる環境で機能します。これにより、ミサイル、航空機、潜水艦、自律走行車、ロボット工学などの用途に不可欠なものとなっています。現代のINSソリューションは、ドリフトを低減し、長期的な精度を向上させるために、慣性センサーとGNSS受信機、磁力計、気圧計、またはドップラー速度ログなどの追加の補助情報源を組み合わせることがよくあります。高性能INSは、最も要求の厳しい環境においても、安定した信頼性の高い航法データを提供するために、精密なセンサー校正、高度なフィルタリングアルゴリズム、および堅牢な誤差モデリングに依存しています。
