自律型誘導・制御システム
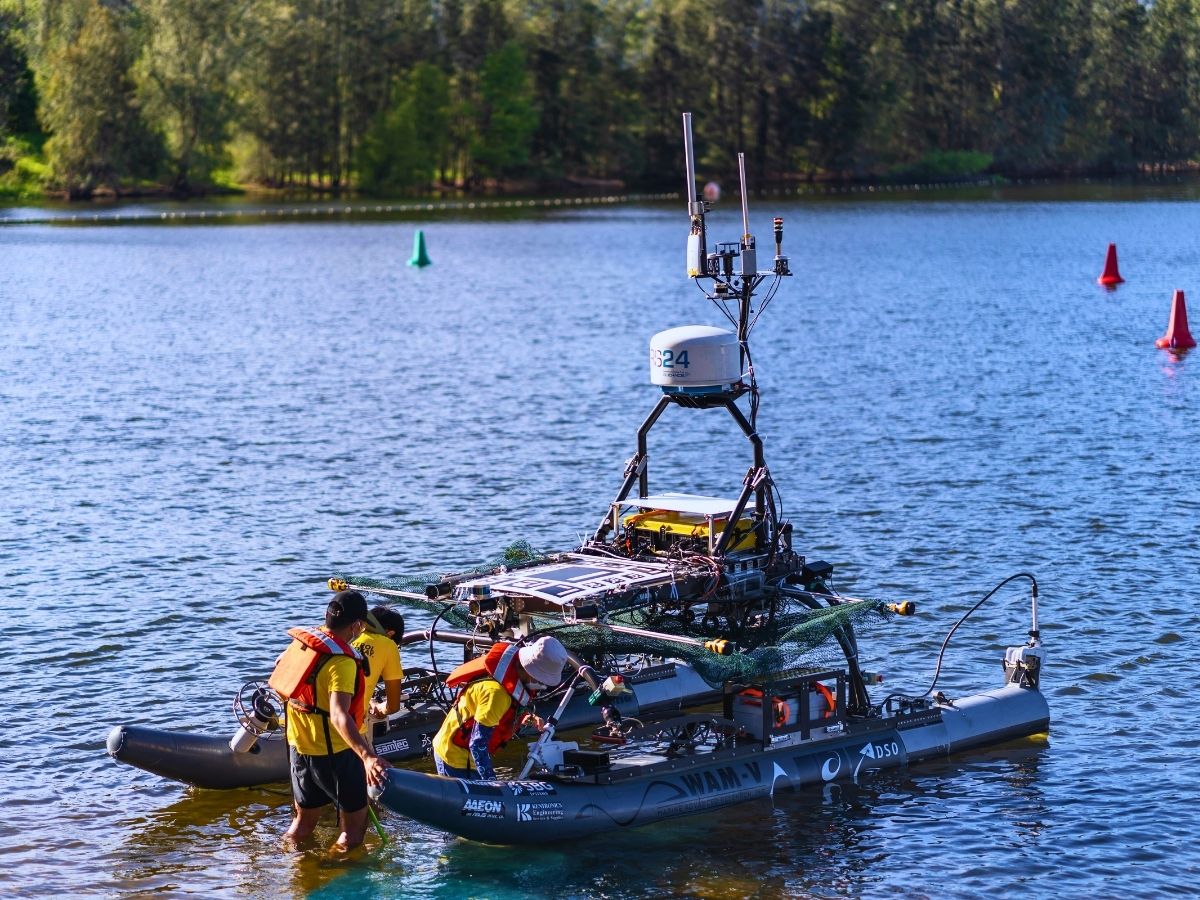
当社のモーションおよびナビゲーションシステムは、USVの意思決定プロセスにデータを提供し、事前定義されたルートの自律的な追従、障害物の回避、環境の変化への対応を可能にします。
まず、当社のUSVソリューションは、高度なアルゴリズムを使用して安全で効率的な航行を保証します。センサーデータを使用して、車両の進路をリアルタイムで調整します。さらに、当社の海洋用慣性ソリューションにより、遠隔オペレーターがUSVを監視および制御できるようになります。また、リアルタイムの航法データ、センサーの読み取り値、および映像をコントロールステーションに送信します。
最後に、通信リンクにより、オペレーターは重大な状況で介入できるようになり、長距離および複雑なミッションにわたって信頼性の高い航行が保証されます。
USV向けのリアルタイムキネマティック測位
リアルタイムキネマティック(RTK)システムは、リファレンスステーションからのリアルタイム情報でGNSSデータを補正することにより、センチメートルレベルの測位精度を提供します。これは、高精度を必要とするUSV運用にとって不可欠です。GPS、GLONASS、Galileoを含む各GNSSコンステレーションは、USVの正確な位置(緯度、経度、高度)を特定するための全地球測位データを提供します。これにより、衛星信号が利用可能な開水域環境において精密な測位とナビゲーションが可能となり、USVは事前に定義されたルートを追跡し、指定されたウェイポイントに高精度で到達できます。GNSS精度は、GNSSで発生する誤差を計算またはモデル化するリアルタイムキネマティック測位(RTK)または精密単独測位(PPP)を使用することで向上させることができます。
パンフレットをダウンロードする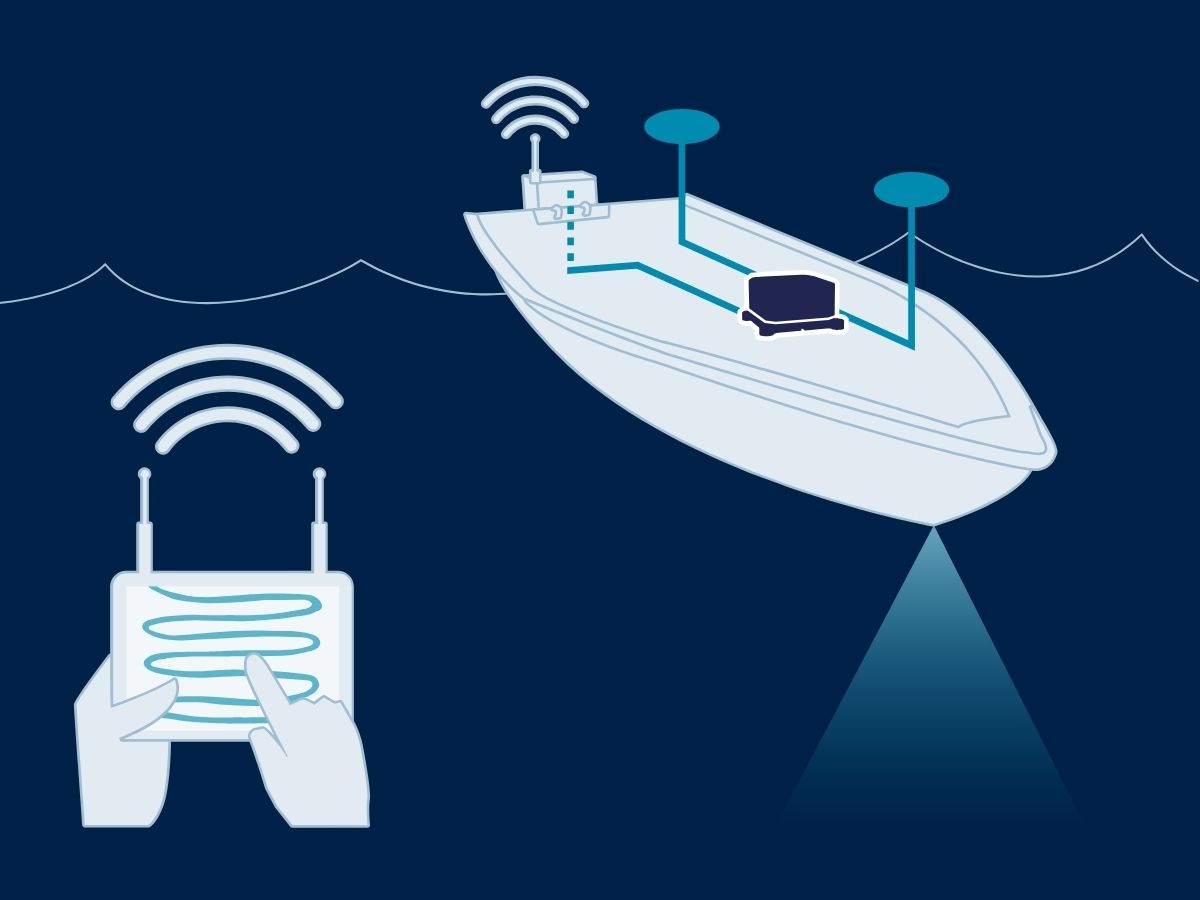
データの融合とセンサーの統合
当社の慣性センサーは、複数のセンサー(GNSS、IMU、ソナーなど)からのデータを統合して、測位の精度と信頼性を向上させることがよくあります。センサーフュージョンは全体的なナビゲーション性能を向上させ、単一のナビゲーション方式では不十分な複雑な環境でもUSVが効果的に動作できるようにします。当社の自律型ガイダンス、ナビゲーション、および制御システムにより、USVはヒューマンエラーのリスクを最小限に抑え、複雑なミッション中の一貫したパフォーマンスを保証します。
USVは、防衛や監視から環境モニタリングやデータ収集に至るまで、さまざまな海上タスクに対して費用対効果が高く、安全で、汎用性の高いソリューションを提供すると同時に、優れた持久力と精度を提供します。
無人水上艇向けのソリューション
当社の革新的なソリューションは、卓越した精度と堅牢性を備えており、あらゆる海洋環境においてお客様の船舶が最適な性能を発揮できるよう保証します。探査から防衛に至るまで、当社の技術はお客様が必要とする信頼性を提供します。

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
防衛分野向けアプリケーションパンフレット
パンフレットをメールボックスに直接お届けします!
導入事例
当社のUSVナビゲーションソリューションがもたらす効果を、詳細な事例研究を通じてご確認ください。これらの事例では、幅広いプロジェクトの成功を牽引する上で、当社のソリューションが果たす極めて重要な役割を紹介しています。当社の最先端技術は、比類のない精度と信頼性を提供し、さまざまな海上業務の固有のニーズに合わせて完璧にカスタマイズされています。






彼らは私たちのことを話している
当社の技術を採用したイノベーターやクライアントから、直接その声を聞いてみてください。
お客様の声や成功事例は、当社のセンサーが実際の自動運転車アプリケーションにおいて大きな影響を与えていることを示しています。



海事分野で活用されているその他の無人システムをご覧ください
慣性航法システムが、幅広い無人海洋システムの性能をどのように引き出すかをご覧ください。無人水上艇(USV)から水中ビークル(UUV)まで、当社のソリューションは信頼性の高い位置、姿勢、モーションデータを提供し、最も過酷な海洋環境においても安全で効率的な運用を可能にします。
ご質問はありますか?
よくある質問(FAQ)ページへようこそ。ご不明な点がございましたら、以下のよくある質問一覧をご参照ください。お探しの情報が見つからない場合は、お気軽に弊社まで直接お問い合わせください。
USVの慣性誘導システムとは何ですか?
無人水上艇(USV)向けの慣性誘導システムは、特にGNSSが利用できない状況において、正確な航行と制御に不可欠です。慣性センサーが動きと姿勢を追跡し、困難な環境下での効果的な航行を可能にします。
慣性航法システム(INS)は、精度を高めるために、IMUデータとGNSSやドップラー・ベロシティ・ログなどの他のシステムを統合します。また、位置と速度を計算するために、カルマンフィルタなどの航法アルゴリズムを採用しています。
慣性センサーは自律運航をサポートし、さまざまな用途に向けて正確な方位と位置データを提供します。GNSSが利用できない環境でも効果的な運航を保証し、機動性を高めるためのリアルタイム調整を可能にします。
ペイロードとは何ですか?
ペイロードとは、車両(ドローン、船舶など)が、基本的な機能に加えて本来の目的を果たすために搭載するあらゆる機器、装置、または資材を指します。ペイロードは、モーター、バッテリー、フレームなど、車両の動作に必要な構成要素とは区別されます。
ペイロードの例:
- カメラ:高解像度カメラ、サーマルカメラ……
- センサー:LiDAR、ハイパースペクトルセンサー、化学センサー……
- 通信機器:無線機、信号中継器など…
- 科学機器:気象センサー、大気サンプリング装置……
- その他の専用機器
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
ROVとは何ですか?
ROV(遠隔操作型水中探査機)とは、水深が深すぎる、危険である、あるいはその他の理由で人間のダイバーが立ち入ることができない環境下で活動するように設計された無人水中ロボットです。ROVは、海洋石油・ガス開発、科学研究、環境モニタリング、海軍作戦などの海洋産業で広く利用されています。 あらかじめプログラムされた経路に沿って自律的に動作する自律型水中車両(AUV)とは異なり、ROVは通常、電力、通信、および制御信号を供給するアンビリカルケーブルを介して水上船舶に接続されています。この接続ケーブルにより、水面上の人間オペレーターがリアルタイムでROVを操縦することが可能となり、精密な操縦、監視、および搭載センサーやマニピュレーターの制御が行えます。
ROVには、そのミッションに応じてさまざまな計器が搭載されています。一般的には、視覚点検用の高解像度カメラ、マッピングや航行用のソナーシステム、海底の物体とインタラクションするためのマニピュレータアームが搭載されています。高度なモデルには、過酷な水中条件でも正確な位置を維持するために、環境プローブ、磁気計、慣性航法システム(INS)などの特殊なセンサーが含まれる場合があります。GPS/GNSS信号は水を透過できないため、ROVは音響測位システム、ドップラー・ベロシティ・ログ(DVL)、圧力センサー、慣性航法を組み合わせて、水上船または固定基準点に対する位置を推定します。海底工事や科学研究で使用される高精度ROVは、音響カバレッジが悪い地域であっても、長時間の運用にわたりセンチメートルレベルの精度を確保するために、戦術級IMUを統合していることがよくあります。
ROVの設計は高度にモジュール化されており、任務の要件に応じてさまざまなペイロードを取り付けることができます。小型の観測用ROVは軽量で持ち運びが容易であり、単純な目視検査を目的としています。一方、作業用ROVははるかに大型で、海底建設、パイプラインの修理、試料採取などの重作業に対応可能です。ROVは、水中環境への比類なきアクセスを提供し、人間の能力を拡張するとともに、ROVなしでは不可能な水深や長時間での作業を可能にします。 要するに、ROVは汎用性の高い探査ツールであると同時に、複雑な水中任務を実行するための精密なプラットフォームでもあり、人間の監督と遠隔操作によるロボットの能力との間のギャップを埋める役割を果たしています。
