


EKF – 拡張カルマンフィルタ

拡張カルマンフィルター(EKF)は、時間の経過とともに進化するシステムの状態を推定するために、ナビゲーションおよび制御システムで使用される強力なツールです。カルマンフィルターの拡張であり、非線形システムを処理できるように設計されているため、変数間の関係が線形ではない用途で不可欠です。
この強力なアルゴリズムは、ノイズを含むセンサー測定値に基づいて動的システムの状態を推定するために使用されます。現実世界のナビゲーションシナリオで一般的な非線形システムに対応することで、標準的なカルマンフィルターを拡張しています。従来のカルマンフィルターは線形ダイナミクスとガウス雑音を前提としていますが、EKFは非線形システムを現在の推定値の周囲で線形化することで、これらの制限を克服します。これにより、より複雑な現実世界の環境でも効果的に動作できます。
拡張カルマンフィルターの基本原理
EKFの核心となるのは、状態ベクトルを継続的に更新することです。状態ベクトルとは、ナビゲーションの文脈では位置、速度、姿勢など、システムの現在の状態を表す変数の集合です。EKFは、システムの動的挙動や制御入力を組み込みながら、状態が時間の経過とともにどのように変化するかを予測するために、プロセスモデルを利用します。 一方、測定モデルは、入力されるセンサーデータと推定された状態を関連付け、共分散行列は予測と観測の両方における不確実性を表し、EKFがモデル推定値とセンサー入力の信頼度のバランスを取るのを助けます。
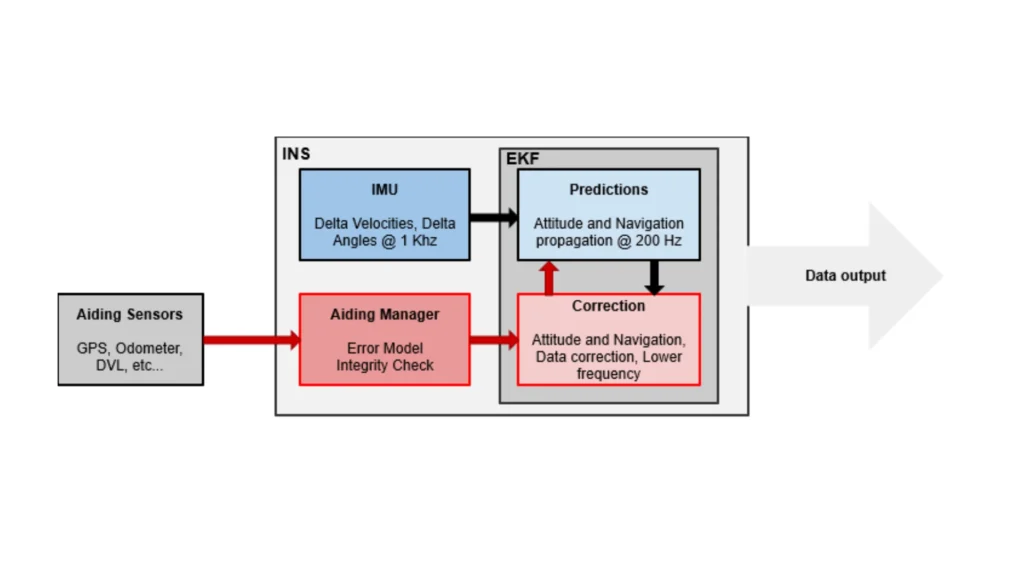
フィルターは、予測と更新という主に2つのフェーズで動作します。予測フェーズでは、プロセスモデルを用いて次の状態を予測し、共分散行列を更新することで関連する不確実性を推定します。非線形性に対処するため、EKFは、現在の推定値付近でのシステムの挙動を近似する数学的表現であるヤコビ行列を用いて、プロセスモデルと測定モデルの両方を線形化します。
更新フェーズでは、EKFは新しいセンサー測定値を取り込み、予測を洗練させます。EKFはカルマンゲインを計算します。このゲインは、新しい測定値と予測された状態のどちらにどの程度の重みを割り当てるかを決定します。このゲインにより、EKFは状態推定値を適切に調整し、測定後の不確実性の低減を反映するように共分散を更新します。
現代のアプリケーションにおけるEKFの適用
EKFは、ノイズやシステムの複雑性が存在する環境下でも正確な状態推定値を提供できる能力を備えているため、現代のナビゲーションシステムで広く使用されています。例えば、慣性航法システム(INS)は、ドリフトやノイズが発生しやすい加速度計とジャイロスコープに依存しています。EKFはセンサーデータを統合し、動的プラットフォームの位置、速度、および向きの安定した推定値を提供します。これらの推定値は、自動運転車、航空機、その他のモバイルシステムの信頼性の高い動作に不可欠です。
ロボット工学や自律システムにおいて、EKFは堅牢なローカリゼーションとマッピングを可能にします。ロボットはLiDARやカメラなどのセンサーを使用して位置を推定し、拡張カルマンフィルター(EKF)を使用して地図を更新します。これにより、リアルタイムのマッピングとローカリゼーションが実現し、不慣れな環境や動的な環境での安全かつ自律的な運用がサポートされます。
航空宇宙および防衛分野において、EKFは誘導および追跡システムにおいて極めて重要な役割を果たします。これにより、航空機、ミサイル、宇宙機は、非線形運動条件下でも正確な位置と軌道を維持できるようになります。EKFは、ナビゲーションの精度を低下させる可能性のある外部からの外乱にさらされた場合でも、信頼性の高い動作を継続します。
EKFを支える技術にはいくつかの重要なコンポーネントが含まれています。ヤコビ行列は線形化プロセスをサポートし、センサーフュージョンは複数のソースからのデータを統合して回復力と精度を確保します。リアルタイム動作をサポートするために、EKFは行列演算、共分散更新、および測定統合のための効率的な計算アルゴリズムに依存しています。
結論として、拡張カルマンフィルター(EKF)は、高度なナビゲーションシステムにおける不可欠なツールです。カルマンフィルターを拡張して非線形システムを処理できるようにすることで、正確でリアルタイムの状態推定が得られます。これは、ロボット工学、車載ADAS、航空宇宙、防衛システムなど、幅広い用途をサポートします。複雑で動的な環境において高性能なナビゲーションソリューションを開発するには、EKFの原則と技術を習得することが鍵となります。
