自律航行に使用されるコンパクトな慣性航法システム
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
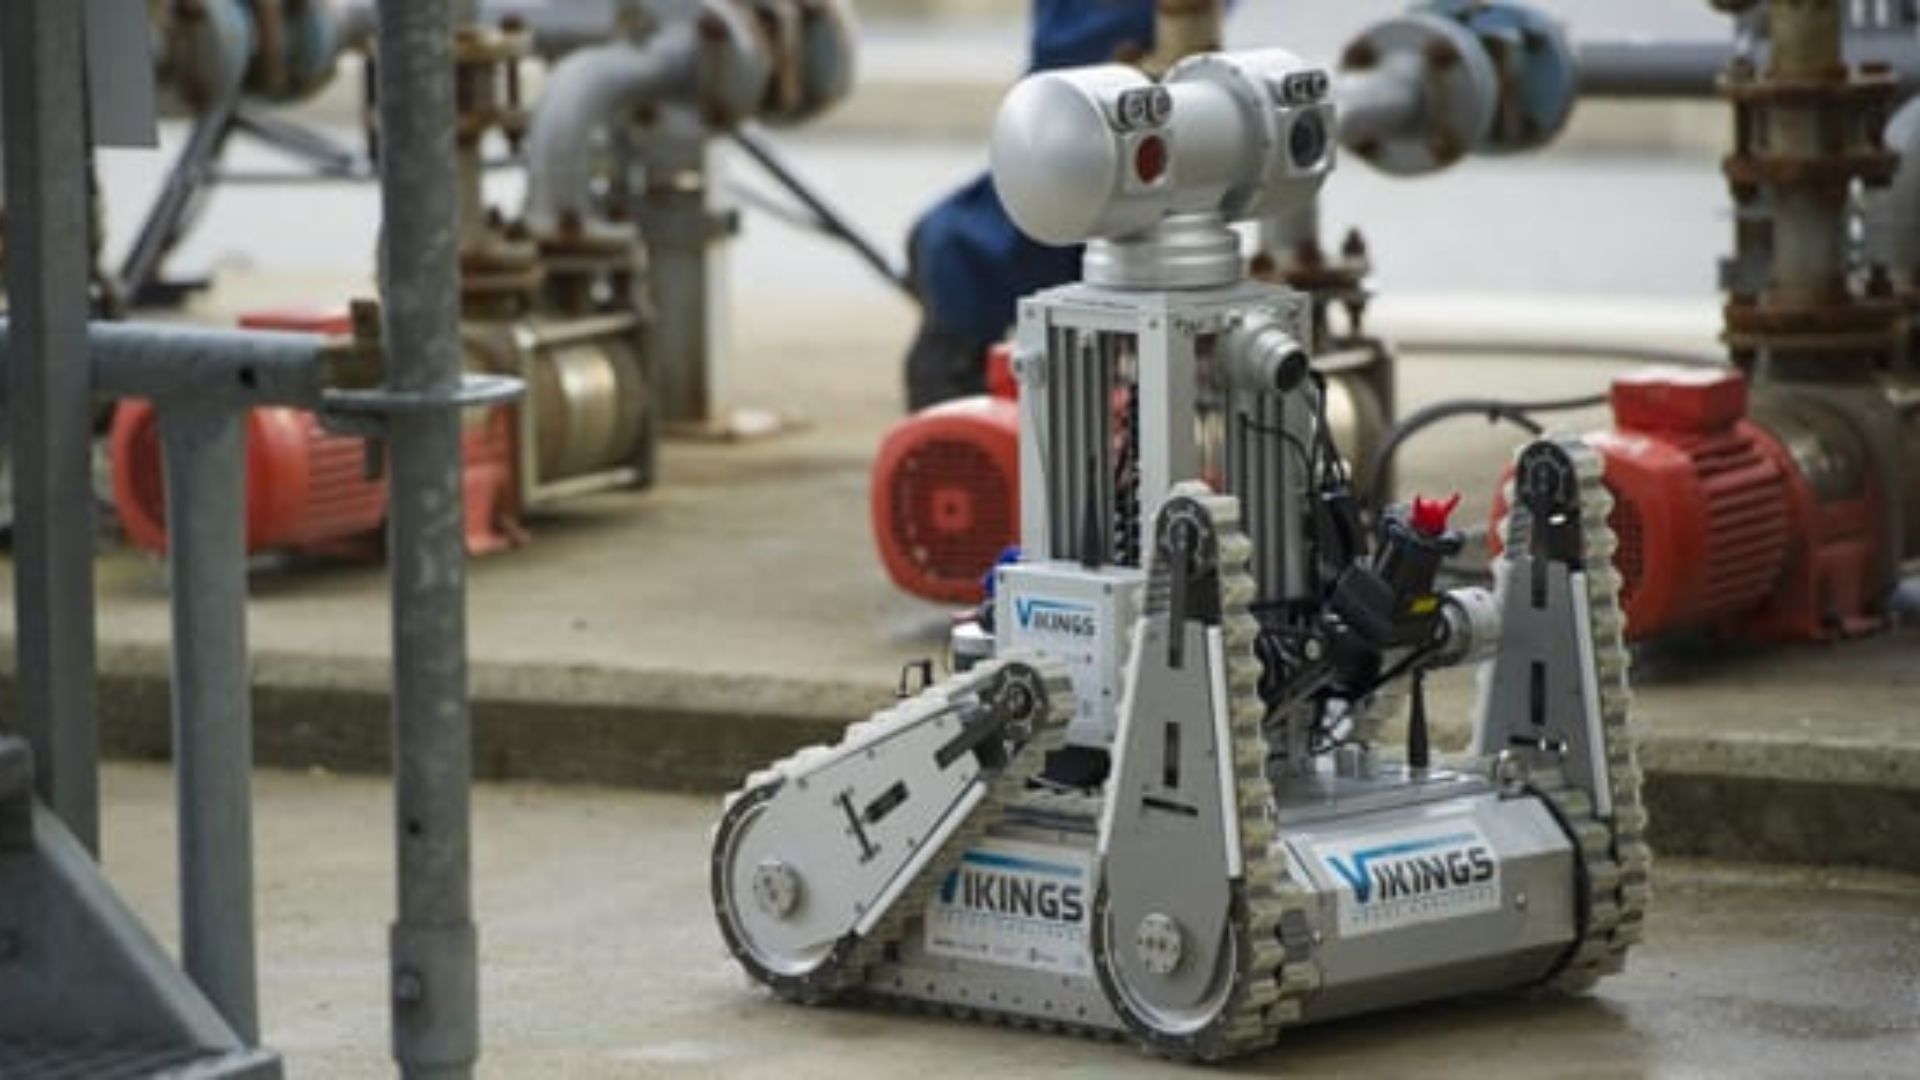
石油・ガス施設向け自律型ロボット
2013年12月に開始された「ARGOS(Autonomous Robot for Gas and Oil Sites)チャレンジ」は、石油・ガス企業のトタル(TOTAL)とフランス国立研究庁(ANR)が共同で主催しています。
この取り組みは、3年以内に、点検作業の実施、異常の検知、緊急事態への対応が可能な新世代の自律型ロボットを開発することを目的としています。 本コンテストの目的は、TOTALの作業員の安全性を高めるため、石油・ガス施設内を移動できる自律型ロボットを開発することです。
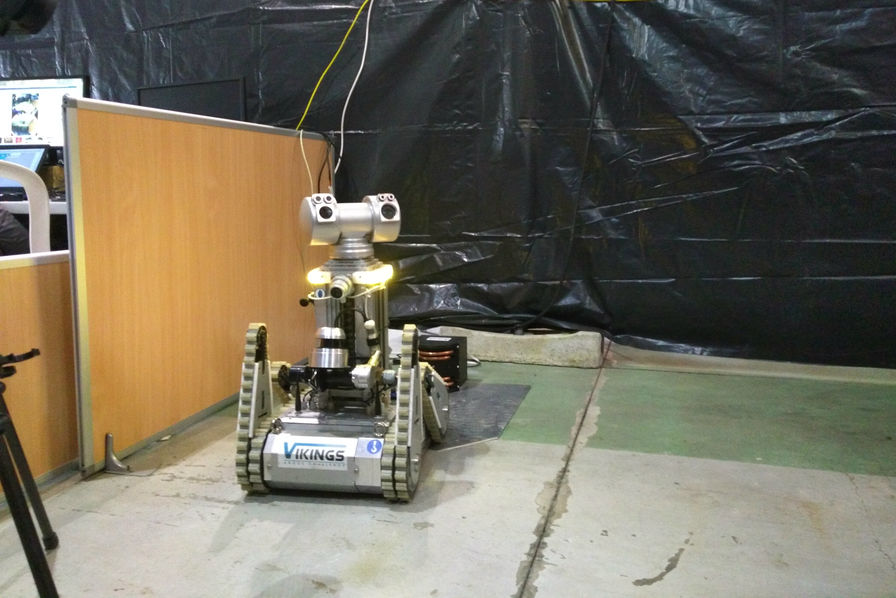
複数のセンサーからのデータ融合
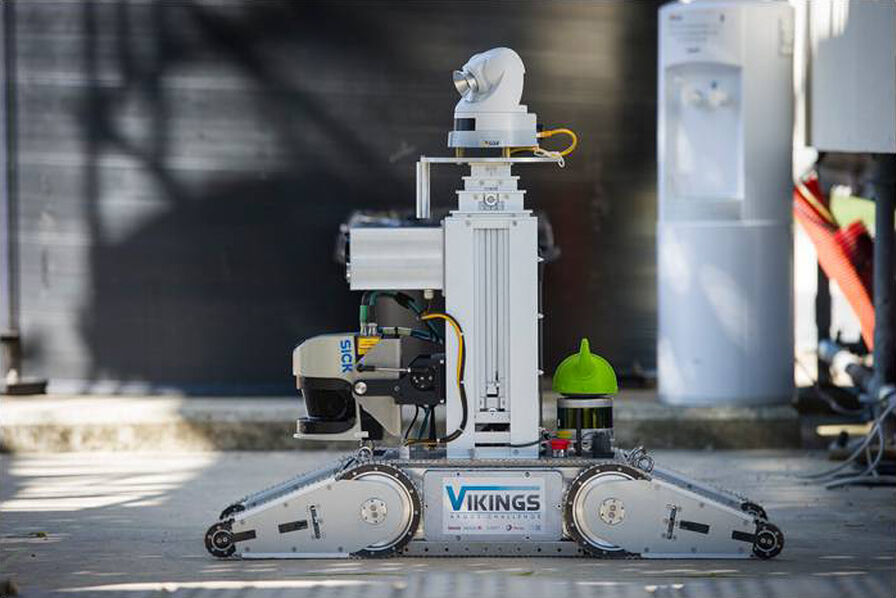
VIKINGSのロボットは、オドメーターの予測値と慣性センサーのデータを融合して位置を算出します。さらに、前方と後方に1基ずつ配置された2つのLiDARを用いて情報を補正し、360°のカバー範囲を実現しています。
このロボットはクローラー(履帯)式を採用しているため、旋回時にスリップが発生しやすく、このタイプの車両ではオドメーターの精度が極端に低下します。そのため、正確な方位を計算するには慣-性システムが不可欠となります。最終的に、Ellipse-Aが信頼性の高いロールおよびピッチの測定値を完全に提供します。
センチメートル単位の位置決め
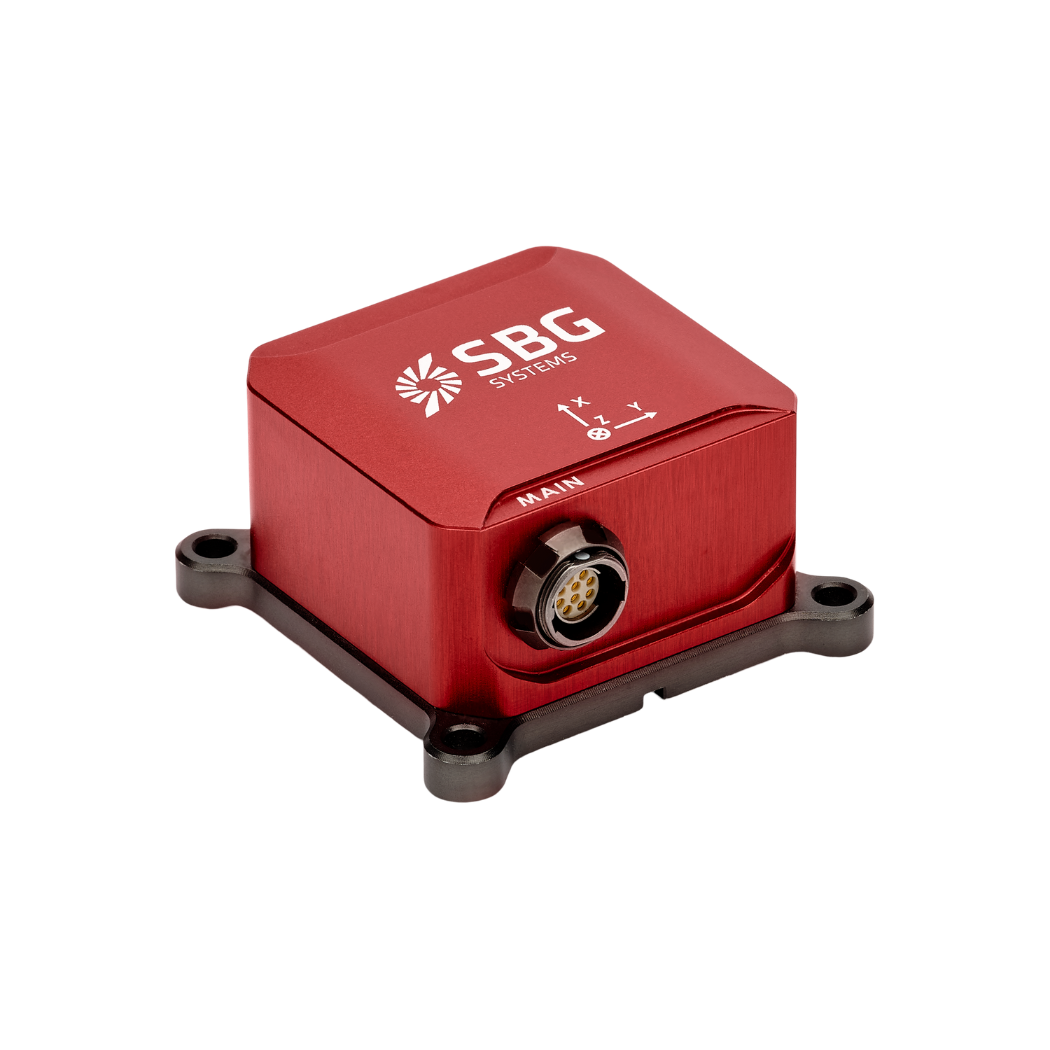
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
Ellipse-A の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
「精密位置決め(Precise Point Positioning)」とは何ですか?
PPP(Precise Point Positioning)は、衛星信号の誤差を補正することで高精度な測位を提供する衛星測位技術です。地上の基準局に依存することが多い(RTKのように)従来のGNSS手法とは異なり、PPPはグローバルな衛星データと高度なアルゴリズムを利用して正確な位置情報を提供します。
PPPは、地上のインフラストラクチャが不足している遠隔地や過酷な環境でのアプリケーションに適しており、ローカル基準局を必要とせずに世界中のどこでも機能します。精密な衛星軌道および時計データを利用し、さらに大気およびマルチパスの影響に対する補正を行うことで、PPPは一般的なGNSS誤差を最小限に抑え、センチメートルレベルの精度を達成することができます。
PPPは、収集したデータを事後に分析する後処理測位に利用できる一方で、リアルタイム測位ソリューションも提供可能です。リアルタイムPPP(RTPPP)は利用が拡大しており、ユーザーはリアルタイムで補正を受信し、自己位置を決定できます。
