GRYFN社の成功事例:Quanta Microで実現する精度と効率
研究市場向けのマルチモーダル・リモートセンシング・ソリューションのパイオニアであるGRYFN社は、当社の慣性航法システム「Quanta Micro」をUAVソリューションに統合し、さらに当社のソフトウェア「Qinertia」を用いてデータの後処理を行うことで、顕著な運用改善を実現しました。
この協業により、エンドユーザーはセンチメートル単位の高精度な測位に加え、5年間で10%のコスト削減と、業務フローの効率的な統合を実現しました。
“製品、ソフトウェア、サポート、コストのすべてが期待以上で、5段階評価で『5』と評価しました。” | GRYFN社CEO、Matt Bechdol氏が言いました。

企業のコア技術:マルチモーダル・リモートセンシング
GRYFN社は、研究用途に対応した高精度なマルチモーダル・リモートセンシングUAVソリューションを専門としており、高解像度のRGB画像、LiDAR、ハイパースペクトルデータを同時に取得することができます。
彼らの主力製品である Gobiセンシングプラットフォーム は、マルチモーダルなデータ収集に対する包括的なアプローチを提供するものであり、農業、環境モニタリング、天然資源の活用など、高精度なアクティブおよびパッシブリモートセンシングが求められるあらゆる分野で、実用的な意思決定を支えるエンタープライズ対応のデータセットと分析を必要とする研究者向けに特別に設計されています。

そして、こうした高いニーズが彼らを私たちのソリューションへと導き、プラットフォームの強化と同時に、お客様の運用の複雑さやコストの削減を実現できるようになりました。
当社のソリューションに合ったニーズ
GRYFN社の厳しい要求に応えるためには、リアルタイム(RTK)および後処理(PPK)でセンチメートル単位の高精度な軌跡データを提供できる慣性航法ソリューションが必要でした。
UAVプラットフォームにおけるハイパースペクトルイメージング、LiDAR、RGBセンサーの統合には、独特の技術的な難しさがあります。
各センサーの種類ごとにデータ取得の速度が異なり、正確なデータの融合と解析を実現するためには、精密な位置情報が必要です。
当然のことながら、GRYFN社の要求には以下の項目も含まれていました:
- 高品質なGNSS-INSデータ:信頼性の高いダイレクトジオレフェレンシングを実現する2cm以上の高精度。
- コマンドラインインターフェースとSDKを備え、後処理ワークフローに用意に統合できるソフトウェア。
- 分散型の研究顧客向けに、展開の複雑さを軽減するオープンライセンス体制。
- 複数の展開シナリオを持つ研究機関に特に重要な、費用対効果の高いソリューション。
- 統合時の課題に迅速に対応するための、レスポンスの良い技術サポート。
- 精度、信頼性、サイズ、重量の最適化を実現したコンパクトな形状。
「2023年には、形状、ハードウェアの性能と統合性、コスト、そしてお客様にとっての価値を基準に選択肢を評価していました。業界内での調査の結果、4つの主要なプロバイダーが浮かび上がり、その中でSBG Systemsが最終的に、当社の最新Gobiセンシングプラットフォームの統合に選ばれました」と、Mattは説明しています。
Quanta Microの統合性とその性能
私たちは、GRYFN社の要件に対し、Quanta Microソリューションを提案しました。これは、高精度かつ省スペースが求められるドローンのリモートセンシング用途向けに特別に設計された、超小型、高性能のGNSS支援型慣性航法システムです。
- GRYFN社は、デュアルアンテナモードで動作し、カスタムPCBに統合されたQuanta Microナビゲーションシステムを統合しました。この構成により、システムはGNSS-INSデータを複数のセンサーに同時に出力でき、GRYFNのマルチモーダルセンシング要件をサポートします。
- ここで、Quanta Micro のフォームファクターは、GRYFN 社のコンパクトでマルチモーダルなセンサー統合要件に対して非常に優れていることが証明されました。
- デュアルアンテナ構成は、方位精度とシステムの信頼性を向上させました。これらは研究用途において正確な軌道を決定するための重要な要素です。
- 私たちの設計アプローチによってハードウェアの統合プロセスが簡素化され、GRYFN はナビゲーションシステムの複雑さではなく、自社の中核であるリモートセンシング機能に集中することが可能になりました。
このような協業において、私たちは常に重視しているのは、技術の統合方法を模索している初期段階において、特に手厚いサポートを提供することです。
「初期の比較やテストを行う中で、SBG Systemsのチームは質問や技術的な議論に迅速に対応してくれ、サポートも非常に素晴らしかったです」と、Matt氏は証言しています。
Qinertiaの「使いやすさ」という隠れた決め手
さらに、当社の後処理ソフトウェアであるQinertiaとGRYFN社のProcessing Toolソフトウェアの統合により、GRYFN社の運用においてワークフローが大幅に改善されました。
チームはQinertiaがユーザーフレンドリーでわかりやすく、各処理ステップと設定に関する簡潔な指示と説明が記載された包括的なドキュメントが提供されていることを確認しました。
このソフトウェアアプローチにより、競合ソリューションとは異なり、RINEXデータをダウンロードする必要がなくなり、処理ワークフローが合理化されました。また、APIドキュメントの品質も高く評価しており、ソフトウェア側の統合に必要なサポートは最小限で済んだと述べています。このセルフサービス機能により、実装時間と継続的なサポート要件が削減されました。

測定可能な成果とパフォーマンスの向上
GRYFN社による当社システムの統合は、さまざまな面で明確な運用改善を実現しました。
「お客様が導入しやすくなったことで、サポートの負担が軽減され、時間とリソースを節約できています」とMatt氏は強調します。
つまり、コスト削減、処理効率の向上、顧客満足度の大幅な改善が実現し、その結果、他の重要なニーズに予算を回せるようになりました。
これは特に、限られた予算で運営されている研究機関にとって非常に価値のある成果でした。また、GRYFN社は、ソフトウェアサブスクリプションによる大幅な節約と、軌道品質の向上も特に評価しています。
結論:競争優位性の強化
Quanta MicroとQinertiaは、以下の点でGRYFN社の競争力を高めました。
- 改善されたコスト構造
- 向上されたパフォーマンス能力
- 効率化された顧客体験

これらの改善が、顧客満足度の向上や顧客維持に直結することは、特に重要です。
GRYFN社のケーススタディは、高精度なナビゲーション技術が、複雑なリモートセンシングプラットフォームに適切に統合されることで、技術的な性能だけでなくビジネス価値も提供できることを実証しています。
この協業を通じて、UAVを用いたデータ収集における運用の卓越性を達成するための説得力ある成功事例を提供しました。
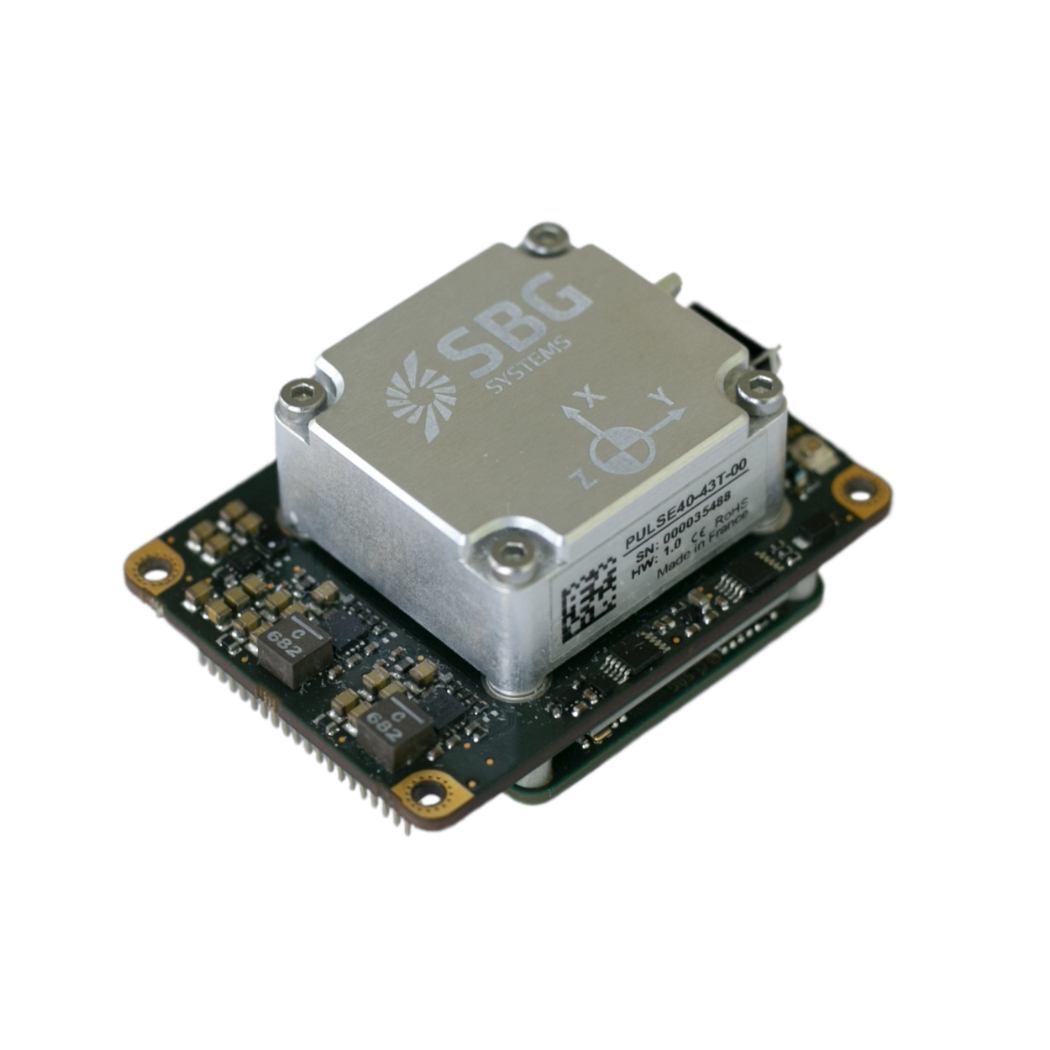
Quanta Micro
Quanta Microは、卓越した精度と信頼性が求められる、スペースに制約のある用途向けに設計された、コンパクトで高性能なGNSS補助慣性航法システムです。
測量級IMUと、マルチ周波数・クワッドコンステレーション対応のGNSS受信機、および高度なセンサーフュージョンアルゴリズムを統合し、過酷な環境下でもセンチメートル単位の測位と精密な姿勢提供を実現します。
低ダイナミック条件下で最適な方位性能を発揮するデュアルアンテナ機能を備える一方、UAVのペイロードや制約のある用途向けに優れたシングルアンテナ運用も維持しています。
Quanta Microの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
ドローンは農業分野でどのように活用されているのでしょうか?
農業分野では、作物の管理を強化し、生産性を向上させるために、ドローンの活用がますます広がっています。高解像度のカメラやセンサーを搭載した農業用ドローンは、作物の生育状況、土壌の状態、圃場のばらつきに関する航空写真やデータを提供します。これにより、農家は広範囲を迅速に監視し、害虫の発生、栄養不足、水ストレスなどの問題を正確に特定することが可能になります。
農業分野におけるドローンは、肥料、農薬、除草剤などの資材を精密に散布するために活用されています。特定のエリアを正確にターゲットにすることで、ドローンは無駄を減らし、環境への影響を最小限に抑えます。さらに、農業用ドローンによるマッピングや圃場のレイアウト計画、作物の生育状況や収量の経時的なモニタリングにも役立っています。
全体として、農業用ドローンは、重要な情報を収集し、十分な情報に基づいた意思決定を行い、的を絞った対策を講じるための費用対効果が高く効率的な手段であり、これにより作物の管理と資源の利用効率の向上につながります。
航空測量におけるジオレファレンシングとは何ですか?
地理参照とは、地図、衛星画像、航空写真などの地理データを既知の座標系に整合させ、地球の表面上に正確に位置決めできるようにする処理のことです。
これにより、データを他の空間情報と統合することができ、正確な位置情報に基づく分析やマッピングが可能になります。
測量において、ジオリファレンシングは、LiDARやカメラ、ドローンに搭載されたセンサーなどの機器によって収集されたデータを、実世界の座標に正確に紐付けるために不可欠です。
各データポイントに緯度、経度、標高を割り当てることで、ジオレファレンシングは、取得されたデータが地球上の正確な位置と向きを反映するようにします。これは、地理空間マッピング、環境モニタリング、建設計画などの用途において極めて重要です。
ジオレフェンシングには通常、GNSSや地上測量で取得された既知の座標を持つコントロールポイントを使用して、取得したデータを座標系に合わせる作業が含まれます。
このプロセスは、正確で信頼性が高く、実用的な空間データセットを作成するために不可欠です。
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
