


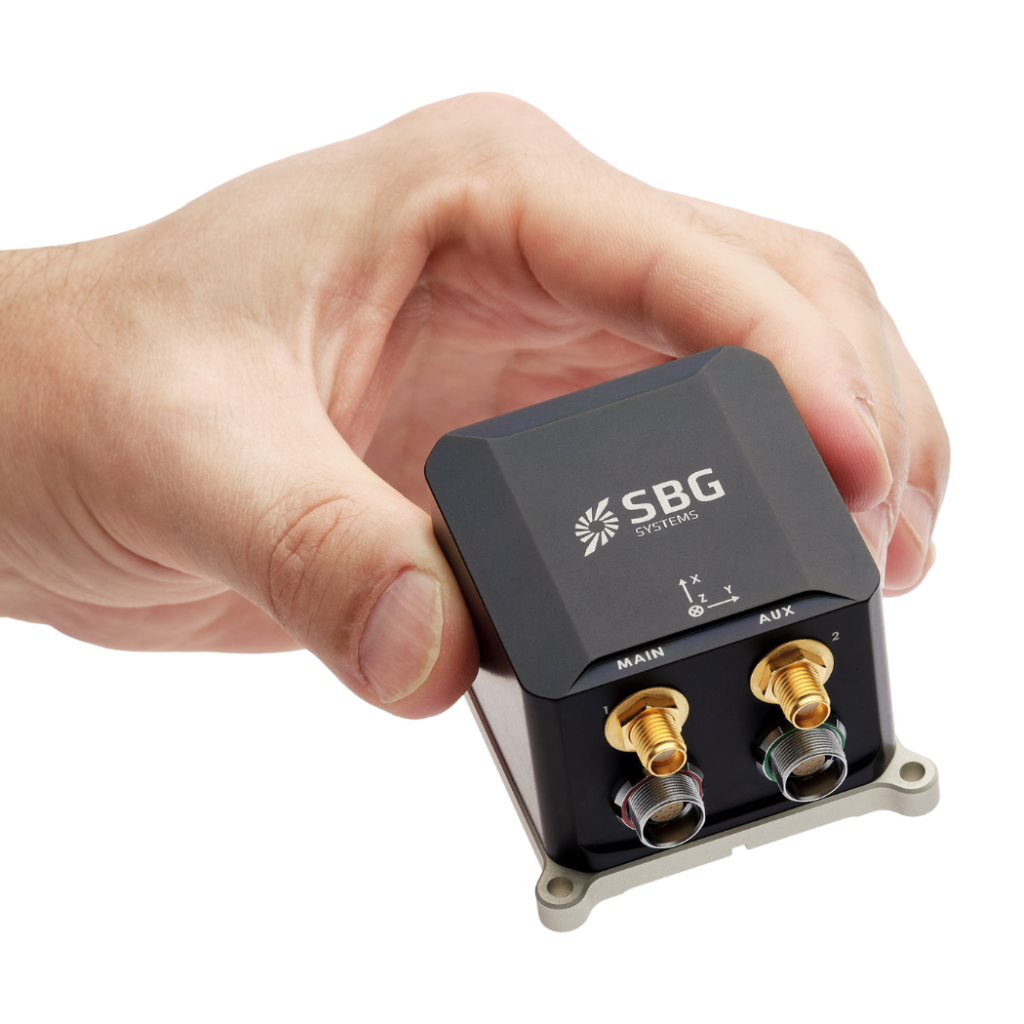

Ekinox Micro 重要任務向けの、高性能かつコンパクトなINS
Ekinox Microは、多様な陸上、海上、空中のアプリケーションで使用するために設計された、高性能なGNSS支援型Inertial Navigation System (INS)です。この小型センサーは、GNSS受信機と戦術級MEMS慣性センサーを統合し、過酷な条件下でも優れた精度を発揮します。
Ekinox Microは小型軽量でありながら、過酷な環境に耐える頑丈さを備えています。MIL-STD-461、MIL-STD-1275、およびMIL-STD-810規格に適合しています。
Ekinox Microのすべての機能と用途をご覧ください。
仕様
モーションおよびナビゲーションのパフォーマンス
1.2 m 単独測位による高度精度
1.5 m RTK水平位置精度
0.01 m + 0.5 ppm RTK高度精度
0.015 m + 1 ppm PPK水平位置精度
0.01 m + 0.5 ppm * PPK高度精度
0.015 m + 1 ppm * 単独測位におけるロール/ピッチ
0.02 ° RTKのロール角・ピッチ角
0.015 ° PPKのロール/ピッチ
0.01 ° * 単独測位における方位精度
0.08 ° RTK 方位精度
0.05 ° PPK方位精度
0.035 ° *
ナビゲーション機能
シングル/デュアルGNSSアンテナ対応 リアルタイムのヒーブ精度
5 cm または 5 % の膨張 リアルタイムヒーブ波周期
0~20秒 リアルタイムヒーブモード
自動調整
運動プロファイル
Surface vessels, underwater vehicles, marine survey, marine & harsh marine 航空用途
Plane, helicopters, aircraft, UAV 陸上用途
Car, automotive, train/railway, truck, two wheelers, heavy machinery, pedestrian, backpack, off road
GNSS性能
内蔵デュアルアンテナ 周波数帯
多周波数 GNSS機能
SBAS、RTK、PPK GPS信号
L1 C/A、L2C ガリレオ信号
E1、E5B GLONASS信号
L10F、L20F 北斗信号
B1L、B2L 初期測位(Time to First Fix)
< 24 s ジャミングとスプーフィング対策
高度な軽減策と検知指標、OSNMA対応
環境仕様及び動作範囲
IP-68規格準拠(水深1.5 m、2時間)+灯油の飛沫に耐性あり 動作温度
-40 °C ~ 71 °C 振動耐性
3 g RMS – 20 Hz~2 kHz 衝撃耐性
500 g(0.3 ms) 平均故障間隔(MTBF)(算出値)
246 000 h 準拠規格
MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
インターフェース
GNSS、RTCM、オドメーター、DVL、外部磁気センサー 出力プロトコル
NMEA、バイナリ sbgECom、TSS、Simrad、Dolog 入力プロトコル
NMEA、Trimble、Novatel、Septentrio、Hemisphere、DVL (PD0、PD6、Teledyne、Nortel) データロガー
8 GB または 48時間(200Hz時) 出力率
最大200Hz イーサネット
全二重(10/100 Base-T)、PTPマスタークロック、NTP、Webインターフェース、FTP、REST API シリアルポート
RS-232/422(最大921kbps):最大4系統の入出力 CAN
CAN 2.0 A/B(1系統)、最大1 Mbps Sync OUT
PPS、最大200Hzのトリガー、仮想オドメーター – 2出力 Sync IN
PPS、オドメーター 、最大1 kHzのイベントマーカー – 5入力
機械・電気仕様
9~36 VDC 消費電力
5.1 W EMC
RED(無線機器指令)+IEC6100+MIL-STD 461G+MIL-STD 1275E アンテナ給電
5 V DC – アンテナ1本あたり最大150 mA | ゲイン:17~50 dB 重量(g)
165 g 外形寸法(長さ×幅×高さ)
42 mm × 57 mm × 60 mm
タイミング仕様
< 200 ns PTPの精度
< 1 µs PPS精度
< 1 µs (jitter < 1 µs) デッドレコニング時のドリフト
1 ppm
主な用途
戦術データ処理システムから、自律型車両のガイダンス、高度な海洋航行に至るまで、Ekinox Microは精度が最重視される場面で比類ない精度、安定性、リアルタイム性能を発揮します。高振動、極端な温度、GNSSが利用できない環境などの過酷な条件にも効果的に耐え、妥協のない連続稼働を保証します。
このコンパクトなシステムは、UAVのナビゲーション、ジオスペーシャルマッピング、移動ロボティクスなど、正確な姿勢、方位、位置データを必要とする用途をサポートします。
Ekinox Microの比類ない性能と信頼性でオペレーションを最適化し、アプリケーションの可能性を高め、最も求められる場所で一貫したパフォーマンスを確保します。
Ekinox Micro INSがクリティカルなオペレーションにもたらす違いをぜひご体感ください。
Ekinox Micro データシート
センサーの機能や仕様に関する情報を、メールで直接お届けします!
Ekinox Microと他の製品の比較
Ekinox Microが、ナビゲーション、モーショントラッキング、高精度なヒーブ検知向けに専門的に設計された当社の最先端慣性センサーの中でどのように優れているかをご覧ください。
-

Ekinox Micro
- RTK水平位置精度
- 0.01 m + 0.5 ppm
- RTKのロール角・ピッチ角
- 0.015 °
- RTK 方位精度
- 0.05 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- イーサネット
- 全二重(10/100 Base-T)、PTPマスタークロック、NTP、Webインターフェース、FTP、REST API
- 準拠規格
- MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
- 重量(g)
- 165 g
- 外形寸法(長さ×幅×高さ)
- 42 × 57 × 60 mm
-
- RTK水平位置精度
- 0.01 m
- RTKのロール角・ピッチ角
- 0.05 °
- RTK 方位精度
- 0.2 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- イーサネット
- –
- 準拠規格
- MIL-STD-810
- 重量(g)
- 65 g
- 外形寸法(長さ×幅×高さ)
- 46 × 45 × 32 mm
-
- RTK水平位置精度
- 0.01 m + 0.5 ppm
- RTKのロール角・ピッチ角
- 0.015 °
- RTK 方位精度
- 0.04 °
- GNSSレシーバー
- 内蔵測地用デュアルアンテナ
- イーサネット
- 全二重(10/100 Base-T)、PTPマスタークロック、NTP、Webインターフェース、FTP、REST API
- 準拠規格
- MIL-STD-810、EN60945
- 重量(g)
- 600 g
- 外形寸法(長さ×幅×高さ)
- 100 × 86 × 75 mm
-
- RTK水平位置精度
- 0.01 m + 0.5 ppm
- RTKのロール角・ピッチ角
- 0.02 °
- RTK 方位精度
- 0.03 °
- GNSSレシーバー
- 内蔵測地用デュアルアンテナ
- イーサネット
- フルデュプレックス(10/100 base-T)、PTP / NTP、NTRIP、Webインターフェース、FTP対応
- 準拠規格
- MIL-STD-810
- 重量(g)
- 76 g
- 外形寸法(長さ×幅×高さ)
- 51.5 × 78.75 × 20 mm


互換性


導入事例
Ekinox Microがいかにパフォーマンスを向上させ、ダウンタイムを削減し、運用効率を改善するかを示す実際のユースケースをご覧ください。当社の高度なセンサーと直感的なインターフェースが、アプリケーションで卓越するために必要な精度と制御をどのように提供するかを学びましょう。



関連製品とアクセサリー
当社のソリューションがさまざまな分野でどのように活用されているのか、幅広いアプリケーションをご覧ください。モーションセンサーやナビゲーションセンサー、ソフトウェアを通じて、各分野の課題解決や新たな価値の創出につながる先進的な技術をご提供します。
さまざまな産業分野で活用される、慣性航法・測位ソリューションの可能性をご覧ください。

Qinertia GNSS-INS


当社の製造工程
すべてのSBG Systems製品の背後にある精度と専門技術をご覧ください。このビデオでは、当社が高性能慣性航法システムをどのように綿密に設計、製造、テストしているのか、その内部をご紹介します。高度なエンジニアリングから厳格な品質管理に至るまで、当社の製造プロセスにより、各製品が信頼性と精度の最高基準を満たしていることが保証されます。
今すぐご覧いただき、詳細をご確認ください!

お見積り依頼
彼らは私たちのことを話している
プロジェクトでEkinox Microを活用された業界の専門家やクライアントの体験談や導入事例をご紹介します。
当社の革新的なテクノロジーがどのように運用を変革し、生産性を向上させ、さまざまな用途で信頼性の高い結果をもたらしたかをご覧ください。



よくある質問
FAQセクションへようこそ。ここでは、当社の最先端テクノロジーとその用途に関する最も重要な質問にお答えします。製品の機能、インストール手順、トラブルシューティングのヒント、Ekinox Microでの体験を最大限に高めるためのベストプラクティスに関する包括的な回答をご覧いただけます。
ここから回答を見つける!
軍用UAVにおけるセンサーの品質基準をどのように確保すればよいでしょうか?
SBG Systemsでは、慣性計測装置(IMU)の最高品質基準を確保するために、綿密なプロセスを導入しています。まずは、厳格な品質要件を満たす信頼性の高い加速度計とジャイロスコープに焦点を当て、ハイエンドMEMSコンポーネントを最適な形で選定することから始めます。当社のIMUは、振動や環境条件に耐えるよう設計された頑丈な筐体に収められており、耐久性と性能を保証します。
当社の自動校正プロセスでは、2軸テーブルを採用しており、-40°C~85°Cの温度範囲に対応しています。この校正により、加速度センサーやジャイロスコープにおけるバイアス、軸間影響、位置ずれ、スケール係数、非線形性などのさまざまな要因を補正し、あらゆる気象条件下で一貫した性能を確保します。
当社の品質認定プロセスには、仕様を満たすセンサーのみが製造工程に進むことを保証するための、厳格な社内スクリーニングがさらに含まれています。各IMUには詳細なキャリブレーションレポートが添付され、2年間の保証が付いています。この厳格なアプローチにより、高品質、信頼性、および経時的な一貫したパフォーマンスが確保され、防衛やその他の重要な用途に向けて優れたIMUが提供されます。
また、信頼性を確保するため、徹底した環境試験および耐久試験を実施しています。当社のセンサーの一部は、複数のMIL-STD規格に準拠しており、衝撃、振動、および過酷な環境に対する耐性を保証しています。
ジャミングとスプーフィングとはどういう意味ですか?
ジャミングとスプーフィングは、GNSSなどの衛星測位システムの信頼性と精度に重大な影響を与える2種類の電波干渉です。
ジャミングとは、GNSSシステムで使用されている周波数と同じ周波数に干渉信号をブロードキャストし、衛星信号を意図的に妨害することを指します。この干渉により、正当な衛星信号が圧倒されるか、かき消されてしまい、GNSS受信機が正確に情報を処理できなくなります。ジャミングは、敵の航法能力を妨害するために軍事作戦で一般的に使用されますが、民間システムにも影響を与え、航法障害や運用上の課題を引き起こす可能性があります。
一方、スプーフィングは、本物のGNSS信号を模倣した偽の信号を送信するものです。これらの欺瞞的な信号により、GNSS受信機が誤った位置や時刻を計算してしまう恐れがあります。スプーフィングは、航法システムを誤誘導あるいは誤情報によって迷わせるために使用され、車両や航空機がコースから外れる原因になったり、偽の位置データを提供したりする可能性があります。単に信号の受信を妨害するだけのジャミングとは異なり、スプーフィングは偽の情報を本物であるかのように見せかけて、受信機を積極的に欺きます。
ジャミングとスプーフィングはいずれも、GNSSに依存するシステムの完全性に対し、重大な脅威をもたらします。そのため、妨害や脅威が存在する環境、あるいは厳しい運用環境においても信頼性の高い動作を確保するには、高度な対抗技術とレジリエントな測位技術が不可欠です。
ペイロードとは何ですか?
ペイロードとは、車両(ドローン、船舶など)が、基本的な機能に加えて本来の目的を果たすために搭載するあらゆる機器、装置、または資材を指します。ペイロードは、モーター、バッテリー、フレームなど、車両の動作に必要な構成要素とは区別されます。
ペイロードの例:
- カメラ:高解像度カメラ、サーマルカメラ……
- センサー:LiDAR、ハイパースペクトルセンサー、化学センサー……
- 通信機器:無線機、信号中継器など…
- 科学機器:気象センサー、大気サンプリング装置……
- その他の専用機器
リアルタイムクロックとは何ですか?
リアルタイムクロック(RTC)とは、電源が切れているときでも現在の時刻と日付を記録し続けるように設計された電子デバイスです。正確な時刻管理が求められる用途で広く利用されているRTCは、いくつかの重要な機能を果たしています。
まず、RTCは秒、分、時、日、月、年を正確にカウントし、長期的な精度を確保するために閏年や曜日計算を組み込むことがよくあります。RTCは低消費電力で動作し、バッテリーバックアップで稼働できるため、停電時でも時刻を維持し続けることが可能です。また、データ入力やログにタイムスタンプを提供し、正確な記録を保証します。
さらに、RTCはスケジュールされた処理をトリガーし、システムを省電力状態から復帰させたり、指定された時間にタスクを実行したりすることができます。これらは、複数のデバイス(例:GNSS/INS)を同期させ、連動して動作させる上で重要な役割を果たします。
RTCは、コンピュータや産業用機器からIoTデバイスに至るまで、さまざまな機器に不可欠な要素であり、機能性を高め、多様なアプリケーションにおいて信頼性の高い時間管理を実現しています。
