


ボーレート
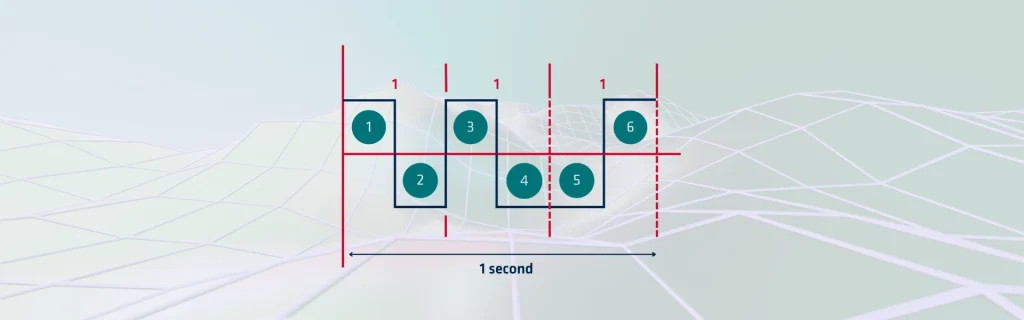
ボーレートとは、通信チャネルにおいて1秒間に伝送される信号の変化数を定義するものです。生データビットではなく、シンボル単位で通信速度を測定します。多くのデジタルシステムではボーレートを1秒あたりのビット数と同義として扱いますが、それは各シンボルが1ビットを保持する場合のみ当てはまります。
現代の変調方式では、1つのシンボルに複数のビットをエンコードすることが多いため、ビットレートがボーレートを超える場合があります。組込みシステムや慣性センサーでは、通常、シリアル回線を介したデータビットの交換速度を指します。
データスループットの要件
高性能なMEMS慣性計測装置(IMU)は、1秒あたり何百ものサンプルを生成する場合があります。各サンプルには、3つのジャイロスコープ、3つの加速度計、そして場合によっては磁気センサーまたは気圧計からの読み取り値が含まれることがあります。解像度(16ビットや32ビットの整数など)に応じて、単一のデータフレームは簡単に数十バイトに達することがあります。
例えば、IMUが1秒あたり100個のサンプルを出力し、各サンプルに24バイトのデータが含まれている場合を考えてみましょう。それは以下に相当します:
100サンプル/秒 × 24バイト/サンプル = 2,400バイト/秒
各バイトは通常、スタートビットとストップビット(合計10ビット)とともに送信されるため、生の伝送速度は約24,000ビット/秒になります。この場合、38,400のボーレートで十分です。
ただし、より高いサンプリングレートや追加のデータフィールド(温度、ステータスフラグ、タイムスタンプなど)では、より高いボーレートが要求されます。そのため、多くのプロフェッショナル向けIMUは、十分な帯域幅を保証するために115,200ボーや921,600ボーさえもサポートしています。
レイテンシに関する考慮事項
慣性航法において、レイテンシー(遅延)はスループットと同じくらい重要です。姿勢や位置推定のためのストラップダウン積分などの航法アルゴリズムには、正確な間隔での新鮮なデータが必要です。ボーレートが低すぎると、センサーの読み取り値の到着が遅れ、航法精度が低下する可能性があります。
より高いボーレートを設定することで、設計者は通信遅延を削減し、各センサーの更新がほぼリアルタイムで配信されるようにします。これは、航法エラーが急速に蓄積する可能性のある航空宇宙、海洋、および自動運転車のアプリケーションにおいて特に重要です。
信頼性と耐ノイズ性
ボーレートが高くなると通信速度は向上しますが、同時に電磁干渉(EMI)、ケーブルのインピーダンス、および接地問題に起因するエラーの影響を受けやすくなります。重機や軍事用プラットフォームなどの過酷な環境では、エンジニアは保守的なボーレートを選択することがよくあります。このアプローチにより、堅牢性が最大化され、要求の厳しい動作条件の下でも安定した通信が確保されます。
一部の慣性システムでは設定可能なボーレートが提供されており、インテグレーターはシステムアーキテクチャや環境制約に応じて通信速度を調整できます。
ボーレートの用途
ボーレートは、設定メニュー内の単なる数字にとどまりません。それは、電子機器間の信頼性の高い通信(UART)を実現する重要な要素です。慣性センサーやナビゲーションシステムの領域において、ボーレートはデータのスループット、レイテンシ、および堅牢性に直接影響を与えます。
適切なボーレートを選択するには、システムのニーズのバランスを取る必要があります。低すぎるとデータがボトルネックになる可能性があり、高すぎると伝送にエラーが生じる可能性があります。慣性センサーがより洗練され、アプリケーションにより高い精度が求められるようになるにつれて、ボーレート設定を最適化する能力は、エンジニアやシステムインテグレーターにとって不可欠なスキルであり続けます。
要するに、コンパクトなMEMS IMUをドローンに統合する場合でも、航空機のタクティカルグレードINSに統合する場合でも、ボーレートに注意を払うことで、ナビゲーションデータがスムーズかつ正確に、信頼性高く流れるようになり、システムを正しいコースに維持することができます。
