Sistemi autonomi di guida e controllo
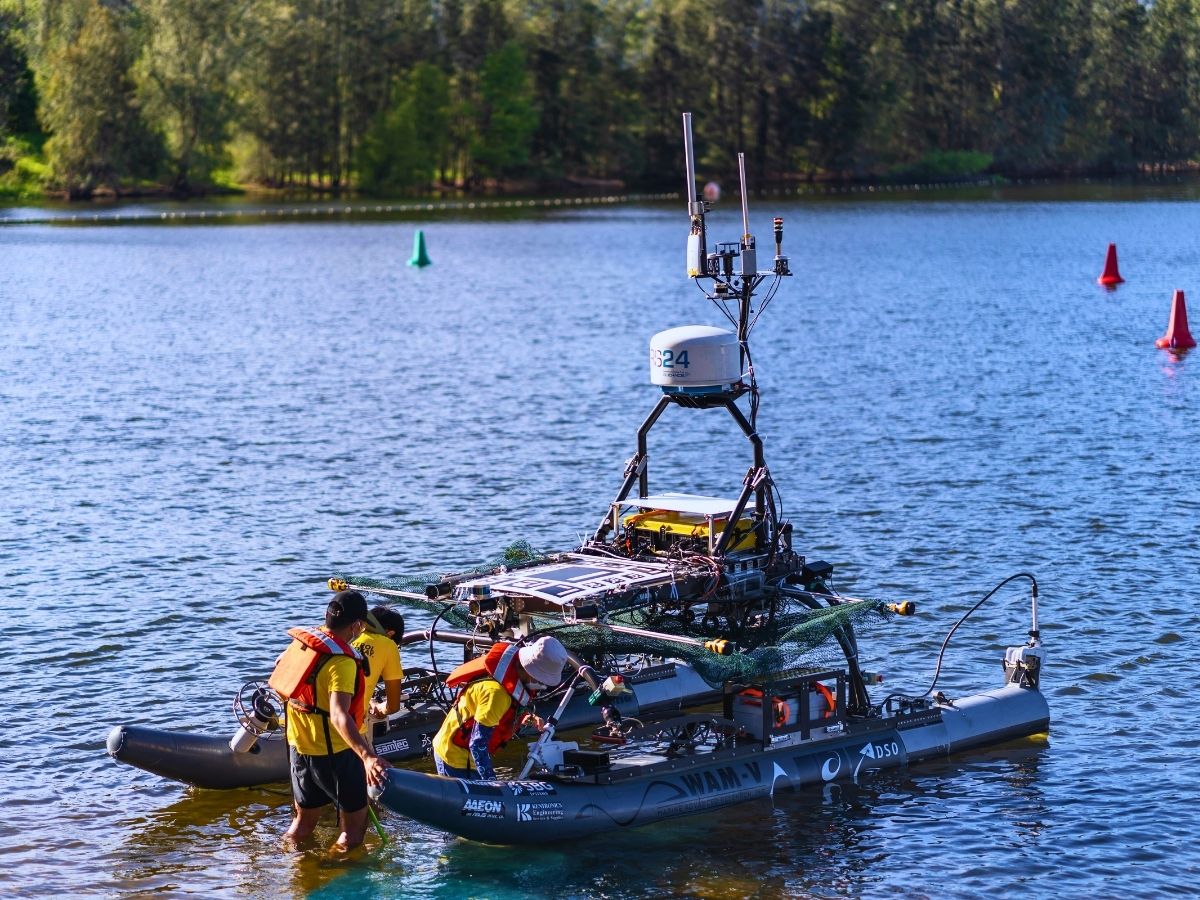
I nostri sistemi di movimento e navigazione alimentano i processi decisionali dell'USV, consentendogli di seguire autonomamente rotte predefinite, evitare ostacoli e rispondere ai cambiamenti dell'ambiente circostante.
Innanzitutto, le nostre soluzioni USV utilizzano algoritmi avanzati per garantire una navigazione sicura ed efficiente. Sfruttando i dati dei sensori, regolano la rotta del veicolo in tempo reale. Inoltre, le nostre soluzioni inerziali marittime consentono agli operatori remoti di monitorare e controllare l'USV. Trasmettono inoltre dati di navigazione in tempo reale, letture dei sensori e video alla stazione di controllo.
Infine, i collegamenti di comunicazione consentono agli operatori di intervenire in situazioni critiche, garantendo una navigazione affidabile su lunghe distanze e in missioni complesse.
Posizionamento cinematico in tempo reale per veicoli marini senza equipaggio (USV)
I sistemi cinematici in tempo reale (RTK) forniscono una precisione di posizionamento a livello centimetrico correggendo i dati GNSS con informazioni in tempo reale provenienti da una stazione di riferimento. Questo è essenziale per le operazioni di USV che richiedono alta precisione. Ogni costellazione GNSS, inclusi GPS, GLONASS e Galileo, fornisce dati di posizionamento globale per determinare la posizione esatta dell'USV (latitudine, longitudine e altitudine). Offre un posizionamento e una navigazione precisi in ambienti in acque aperte dove i segnali satellitari sono disponibili, consentendo agli USV di seguire rotte predefinite e raggiungere waypoint designati con elevata precisione. La precisione GNSS può essere migliorata utilizzando il posizionamento cinematico in tempo reale (RTK) o il posizionamento puntuale di precisione (PPP), che calcola o modella gli errori riscontrati nel GNSS.
Scarica la nostra brochure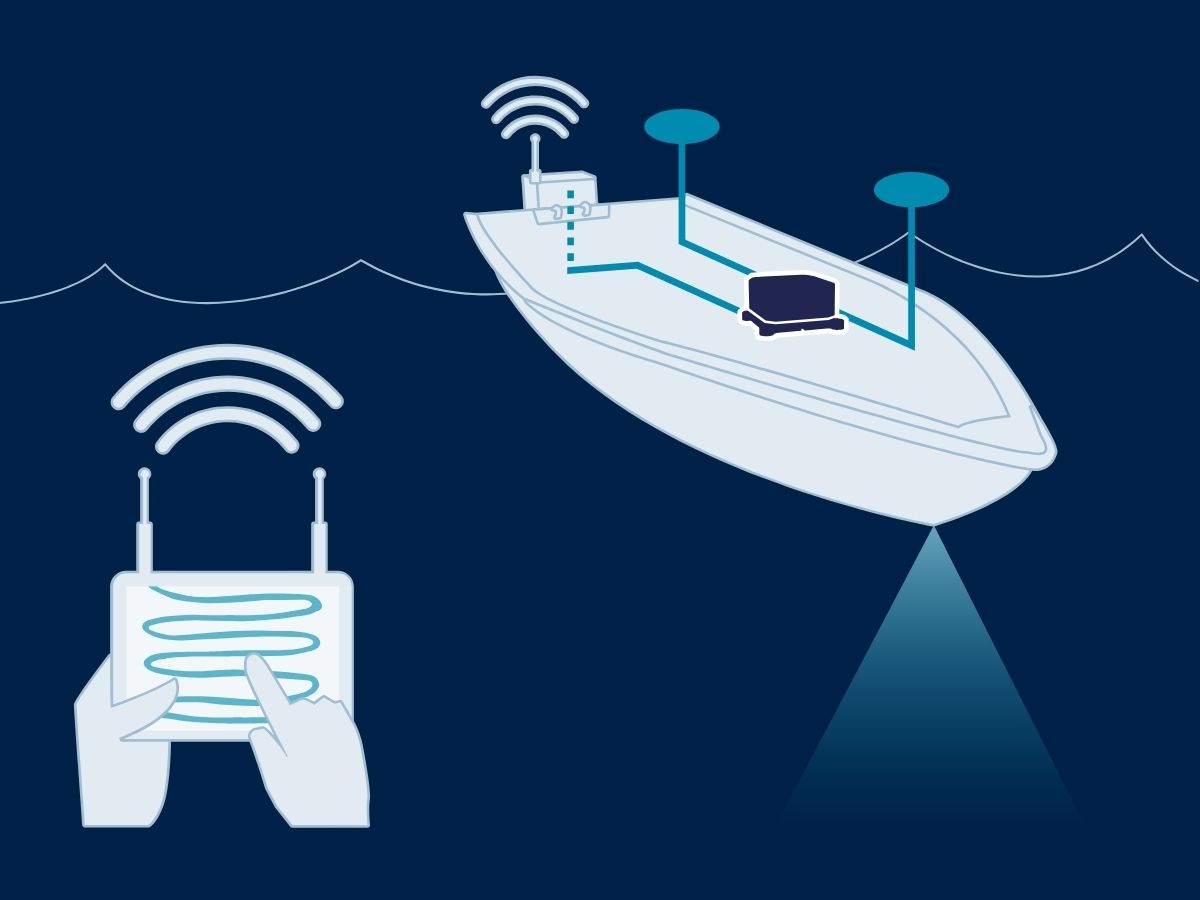
Fusione dei dati e integrazione dei sensori
I nostri sensori inerziali integrano spesso dati provenienti da più sensori (GNSS, IMU, sonar...) per migliorare la precisione e l'affidabilità del posizionamento. La fusione dei sensori migliora le prestazioni complessive di navigazione, consentendo all'USV di operare efficacemente in ambienti complessi in cui un singolo metodo di navigazione potrebbe non essere sufficiente. Con i nostri sistemi di guida, navigazione e controllo autonomi, gli USV riducono al minimo i rischi di errore umano, garantendo prestazioni più costanti durante le missioni complesse.
Gli USV offrono soluzioni convenienti, sicure e altamente versatili per varie attività marittime, dalla difesa e sorveglianza al monitoraggio ambientale e alla raccolta di dati, offrendo al contempo una resistenza e una precisione superiori.
Soluzioni per veicoli di superficie senza equipaggio
Le nostre soluzioni innovative garantiscono precisione e robustezza eccezionali, assicurando che la vostra imbarcazione offra prestazioni ottimali in qualsiasi ambiente marittimo. Dall’esplorazione alla difesa, la nostra tecnologia offre l’affidabilità di cui avete bisogno.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Opuscolo sulle applicazioni nel settore della difesa
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
Scoprite l’impatto delle nostre soluzioni di navigazione USV attraverso i nostri approfonditi casi di studio, che ne evidenziano il ruolo fondamentale nel determinare il successo di un’ampia gamma di progetti. La nostra tecnologia all’avanguardia garantisce precisione e affidabilità senza pari, perfettamente personalizzate per soddisfare le esigenze specifiche delle diverse operazioni marittime.

Soluzioni di movimento, sollevamento e navigazione per USV batimetrici
Veicolo di superficie senza equipaggio (USV)
Navsight consente rilievi multibeam e laser a bordo di USV
Rilevamento USV



Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche dei veicoli autonomi.



Scopri altri sistemi senza equipaggio nelle applicazioni marittime
Scopri in che modo i sistemi di navigazione inerziale potenziano un'ampia gamma di sistemi marittimi senza equipaggio. Dai veicoli di superficie autonomi (USV) ai veicoli sottomarini (UUV), le nostre soluzioni garantiscono dati affidabili su posizione, orientamento e movimento, consentendo operazioni sicure ed efficienti anche negli ambienti marini più difficili.
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ. Per qualsiasi chiarimento, vi invitiamo a consultare l'elenco delle domande frequenti riportato di seguito. Se non riuscite a trovare le informazioni che state cercando, non esitate a contattarci direttamente.
Cos'è il sistema di guida inerziale di un USV?
Un sistema di guida inerziale per un USV (Unmanned Surface Vehicle) è fondamentale per una navigazione e un controllo precisi, soprattutto quando il GNSS non è disponibile. I sensori inerziali tracciano il movimento e l'orientamento, consentendo una navigazione efficace in ambienti difficili.
I sistemi di navigazione inerziale (INS) integrano i dati IMU con altri sistemi, come GNSS o log di velocità Doppler, per una maggiore accuratezza. Impiegano inoltre algoritmi di navigazione, come il filtro di Kalman, per calcolare posizione e velocità.
I sensori inerziali supportano il funzionamento autonomo, fornendo dati accurati sulla rotta e sulla posizione per varie applicazioni. Garantiscono un funzionamento efficace in condizioni di assenza di GNSS e consentono regolazioni in tempo reale per una maggiore manovrabilità.
Che cos’è un payload?
Per “carico utile” si intende qualsiasi attrezzatura, dispositivo o materiale che un veicolo (drone, imbarcazione… ) trasporta per svolgere la funzione prevista oltre alle funzioni di base. Il carico utile è distinto dai componenti necessari al funzionamento del veicolo, quali motori, batteria e telaio.
Esempi di payload:
- Telecamere: telecamere ad alta risoluzione, telecamere termiche…
- Sensori: LiDAR, sensori iperspettrali, sensori chimici…
- Apparecchiature di comunicazione: radio, ripetitori di segnale…
- Strumenti scientifici: sensori meteorologici, campionatori d’aria…
- Altre attrezzature specializzate
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Che cos’è un ROV?
Un ROV, ovvero un veicolo telecomandato (Remotely Operated Vehicle), è un robot subacqueo senza equipaggio progettato per operare in ambienti troppo profondi, pericolosi o comunque inaccessibili ai subacquei umani. I ROV sono ampiamente utilizzati in settori marittimi quali l’estrazione offshore di petrolio e gas, la ricerca scientifica, il monitoraggio ambientale e le operazioni navali. A differenza dei veicoli subacquei autonomi (AUV), che operano in modo indipendente seguendo percorsi preprogrammati, i ROV sono in genere collegati a un’imbarcazione di superficie tramite un cavo ombelicale che fornisce alimentazione, comunicazione e segnali di controllo. Questo collegamento consente a un operatore umano in superficie di pilotare il veicolo in tempo reale, garantendo manovre precise, monitoraggio e controllo dei sensori e dei manipolatori di bordo.
Gli ROV sono equipaggiati con una varietà di strumenti a seconda della loro missione. Comunemente trasportano telecamere ad alta definizione per l'ispezione visiva, sistemi sonar per la mappatura e la navigazione e bracci manipolatori per interagire con gli oggetti sul fondale marino. I modelli avanzati possono includere sensori specializzati come sonde ambientali, magnetometri e sistemi di navigazione inerziale (INS) per mantenere un posizionamento accurato in condizioni subacquee difficili. Poiché i segnali GPS/GNSS non possono penetrare nell'acqua, gli ROV si affidano a una combinazione di sistemi di posizionamento acustico, log di velocità Doppler (DVL), sensori di pressione e navigazione inerziale per stimare la loro posizione rispetto alla nave di superficie o a un punto di riferimento fisso. Gli ROV ad alta precisione utilizzati nelle costruzioni sottomarine o nella ricerca scientifica integrano spesso IMU di grado tattico per garantire un'accuratezza a livello centimetrico su operazioni prolungate, anche in aree con scarsa copertura acustica.
Il design di un ROV è altamente modulare, consentendo l'attacco di diversi payload a seconda dei requisiti della missione. I ROV di classe osservazione, di piccole dimensioni, sono leggeri e portatili, destinati a semplici ispezioni visive, mentre i ROV di classe lavoro sono molto più grandi, capaci di compiti gravosi come la costruzione sottomarina, la riparazione di condotte o la raccolta di campioni. I ROV forniscono un accesso ineguagliabile agli ambienti sottomarini, estendendo le capacità umane e consentendo operazioni a profondità e durate che altrimenti sarebbero impossibili. In sintesi, un ROV è sia uno strumento di esplorazione versatile che una piattaforma di precisione per l'esecuzione di complesse missioni subacquee, colmando il divario tra la supervisione umana e la capacità robotica remota.
