Ellipse utilizzato nella navigazione di veicoli autonomi
GNSS/INS con doppia antenna per la navigazione e il posizionamento nelle piattaforme autonome di UNMANNED SOLUTION
” Abbiamo bisogno di una precisione altissima. Poiché il veicolo circola su strada, di solito richiediamo un'accuratezza centimetrica. L'accuratezza dell'IMU è fondamentale perché a volte il veicolo perde il segnale GPS, ad esempio in ambienti come le gallerie. ” – Team R&D di UNMANNED SOLUTION
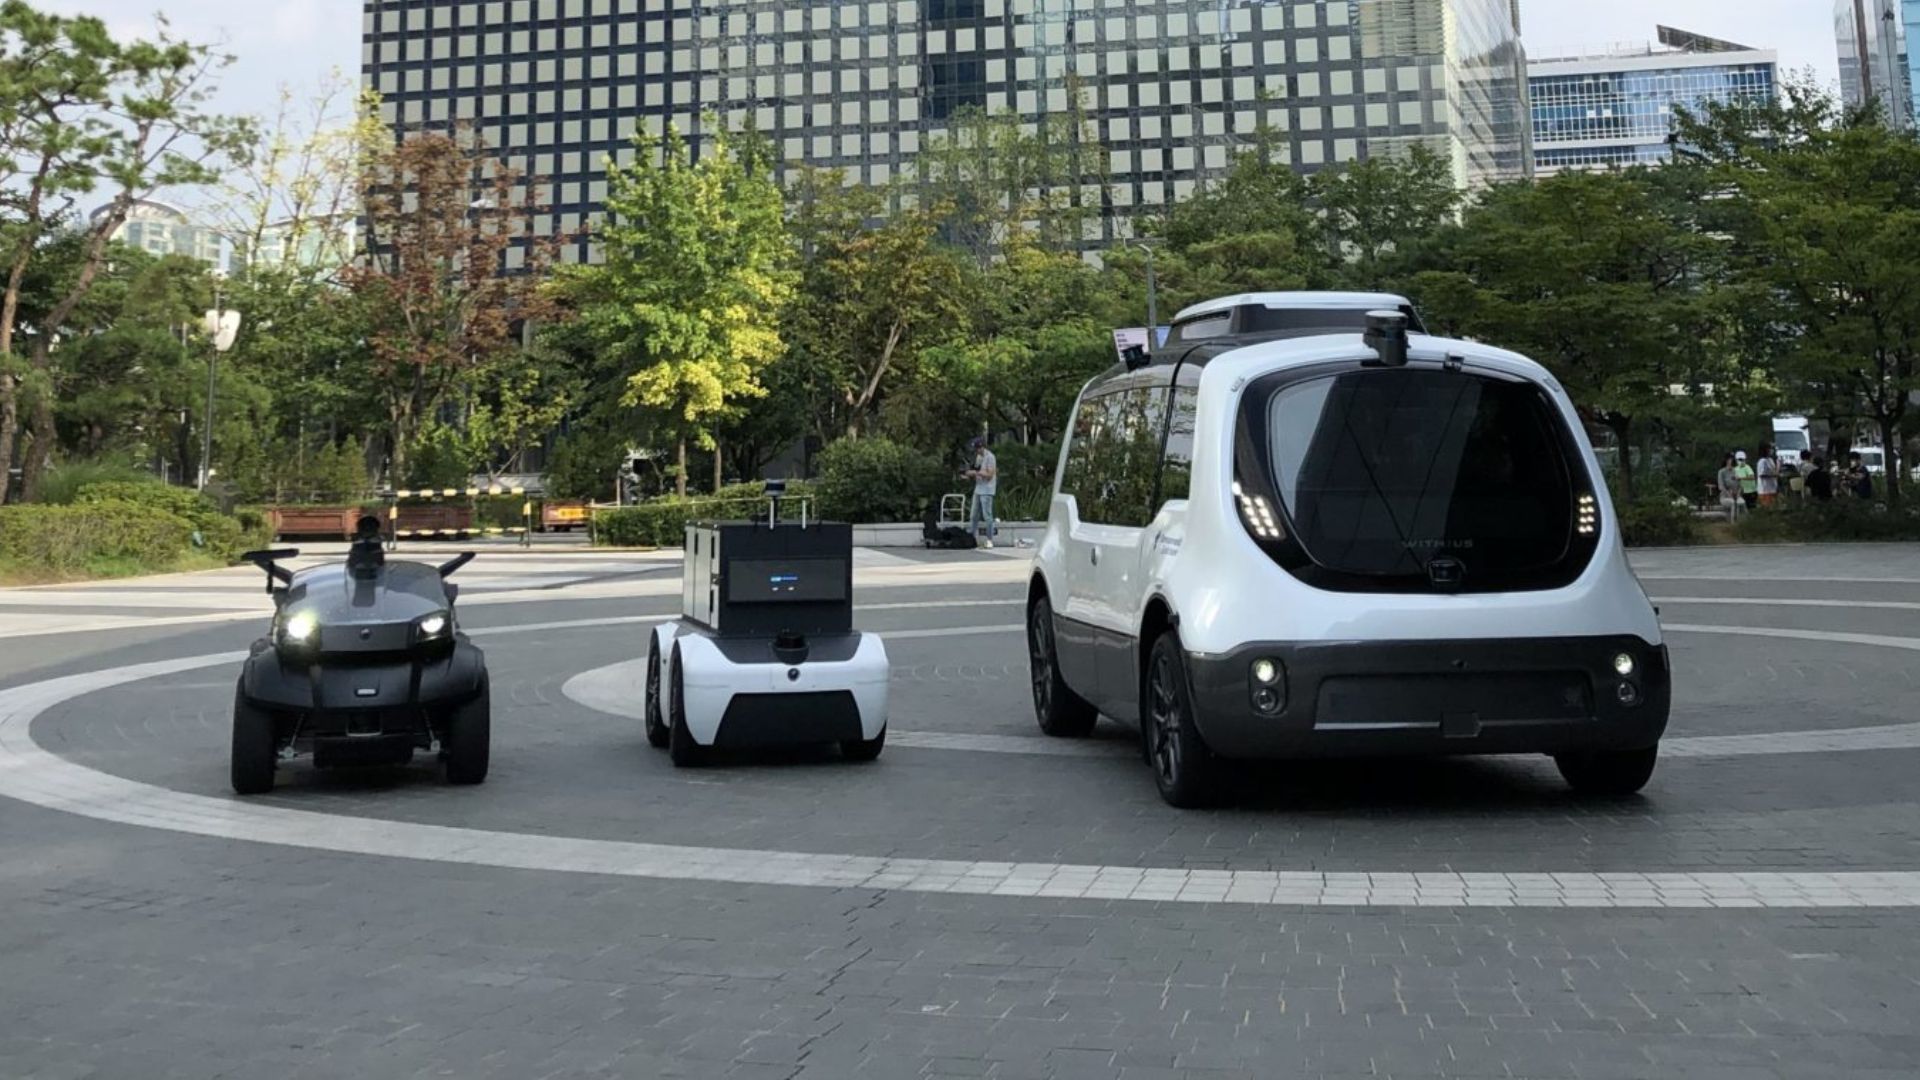
UNMANNED SOLUTION, un’azienda sudcoreana con sede a Seul, è specializzata nello sviluppo di veicoli autonomi di ogni tipo. L’azienda porta avanti numerosi progetti e attività diversi, quali navette senza conducente, attrezzature agricole autonome, robot e piattaforme didattiche.
Il primo trattore agricolo dotato di un sistema di guida automatica nella Corea del Sud
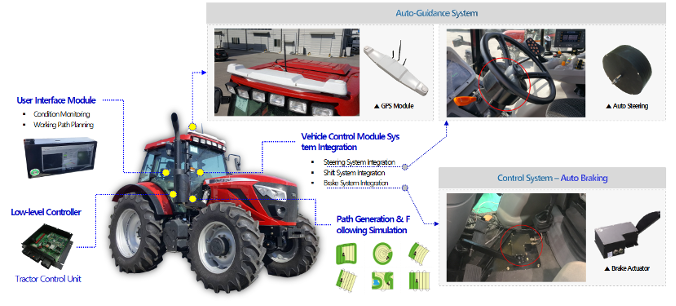
Tra questi progetti figura un trattore a guida autonoma. UNMANNED SOLUTION è un pioniere nella modernizzazione delle attrezzature agricole in Corea del Sud. L'azienda ha sviluppato un sistema di guida automatica e un algoritmo di guida autonoma adatti al mercato e all'ambiente agricolo coreano.
Il sistema di guida automatica comprende diversi componenti che garantiscono un funzionamento preciso ed efficiente. Inoltre, un modulo GPS/GNSS fornisce un posizionamento di elevata precisione. In aggiunta, un modulo di sterzata automatica gestisce il controllo dello sterzo. Infine, una console di controllo consente la creazione di percorsi e l'impostazione delle attività. Il sistema fornisce e controlla i dati di posizione, assetto e velocità, informazioni fondamentali affinché il trattore segua il percorso desiderato.
Soluzione RTK GNSS/INS in miniatura per la navigazione senza pilota
L'INS Ellipse-D di SBG Systems si integra nel modulo GPS/GNSS o di navigazione come unità di posizionamento di precisione. Inoltre, il sensore inerziale supporta la navigazione sul campo. In aggiunta, assicura una navigazione affidabile attraverso potenziali aree boschive che conducono al campo. Il suo ruolo nel modulo GPS è, oltre a fornire dati di posizionamento, quello di fornire rollio/beccheggio e prua.
Vale a dire, la posizione 3D del trattore al fine di monitorarla e regolarla se necessario.
Il sensore Ellipse-D è un GNSS/INS RTK a doppia antenna che soddisfa perfettamente le esigenze di precisione dell'applicazione, specialmente in termini di prua. Tali applicazioni che coinvolgono veicoli lenti richiedono una prua estremamente precisa a causa delle loro basse dinamiche.
Un sistema inerziale a doppia antenna fornisce una prua più precisa rispetto a una soluzione a singola antenna, anche in posizione stazionaria, ed è quindi raccomandato per veicoli autonomi con basse dinamiche.
Il trattore a guida autonoma di UNMANNED SOLUTION integra inoltre un controller di basso livello, un modulo di interfaccia utente, un modulo di controllo del veicolo e un sistema di generazione e tracciamento del percorso.
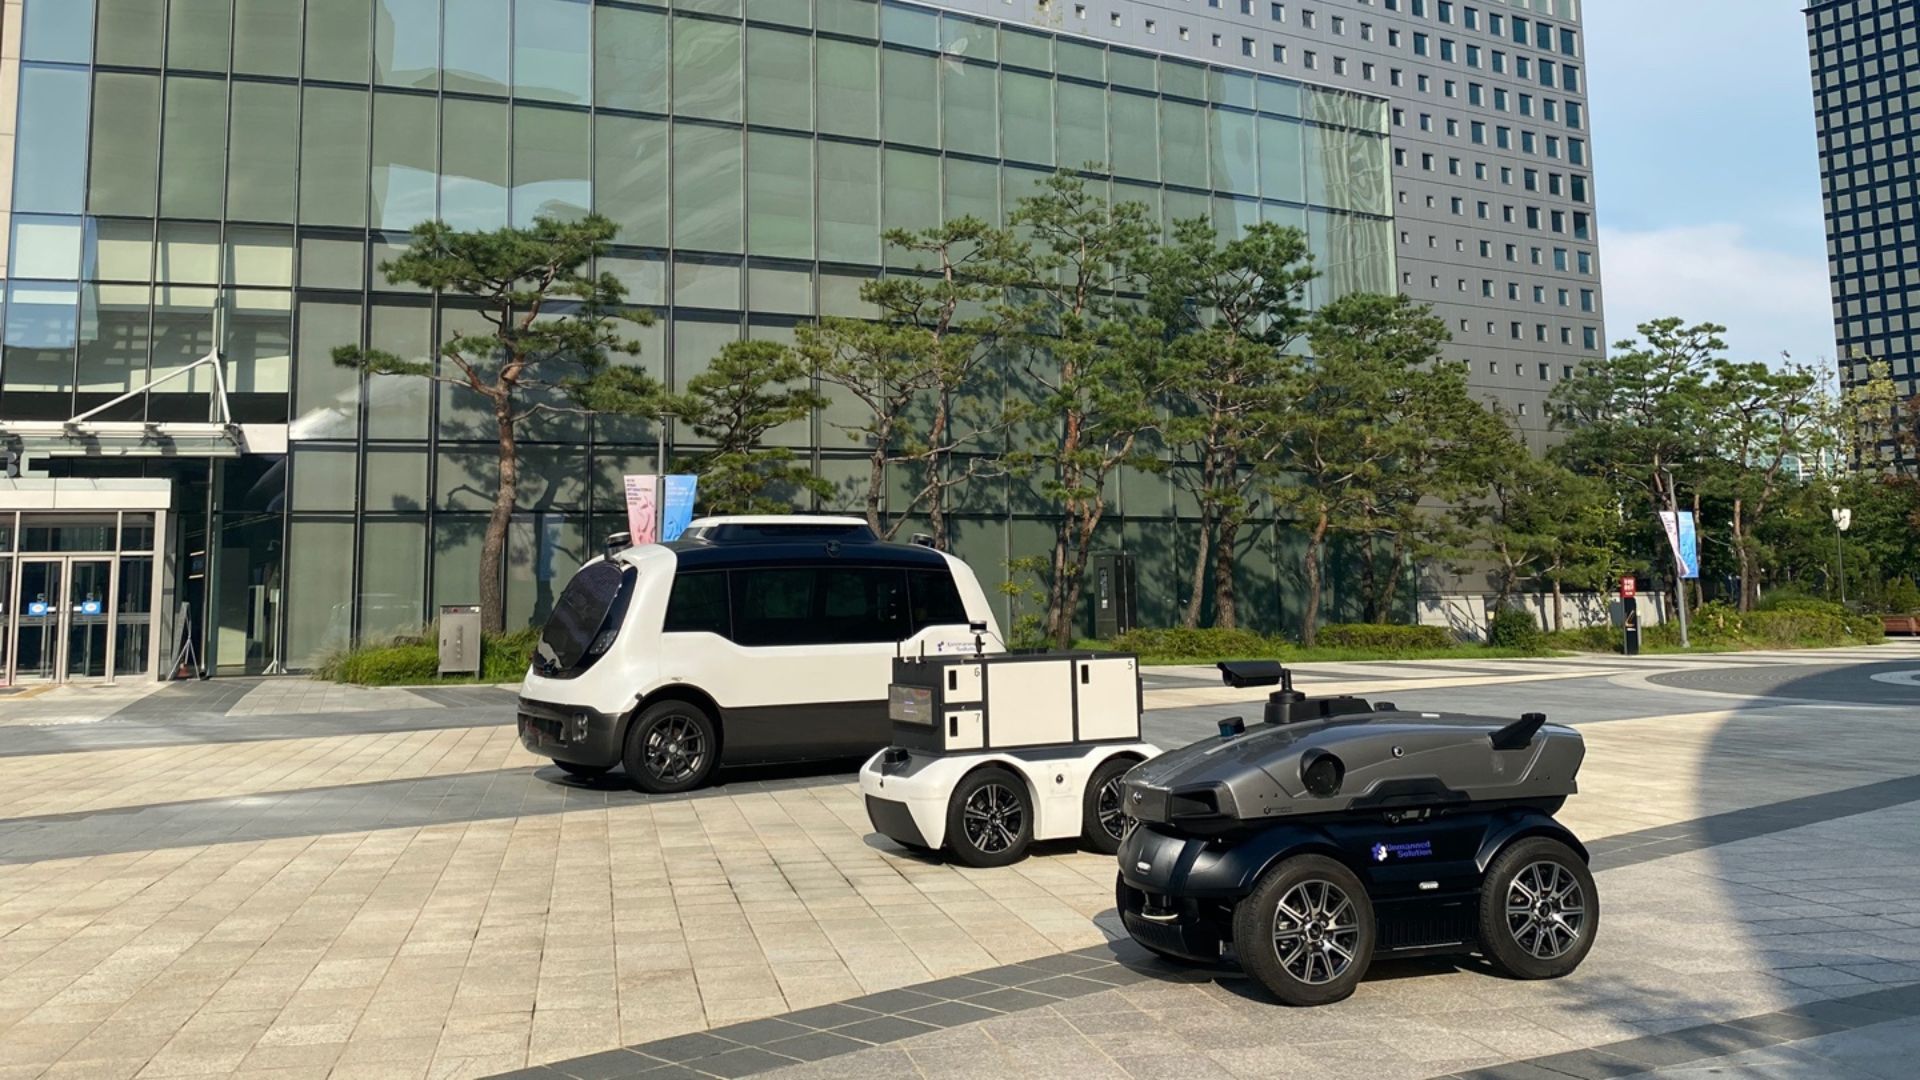
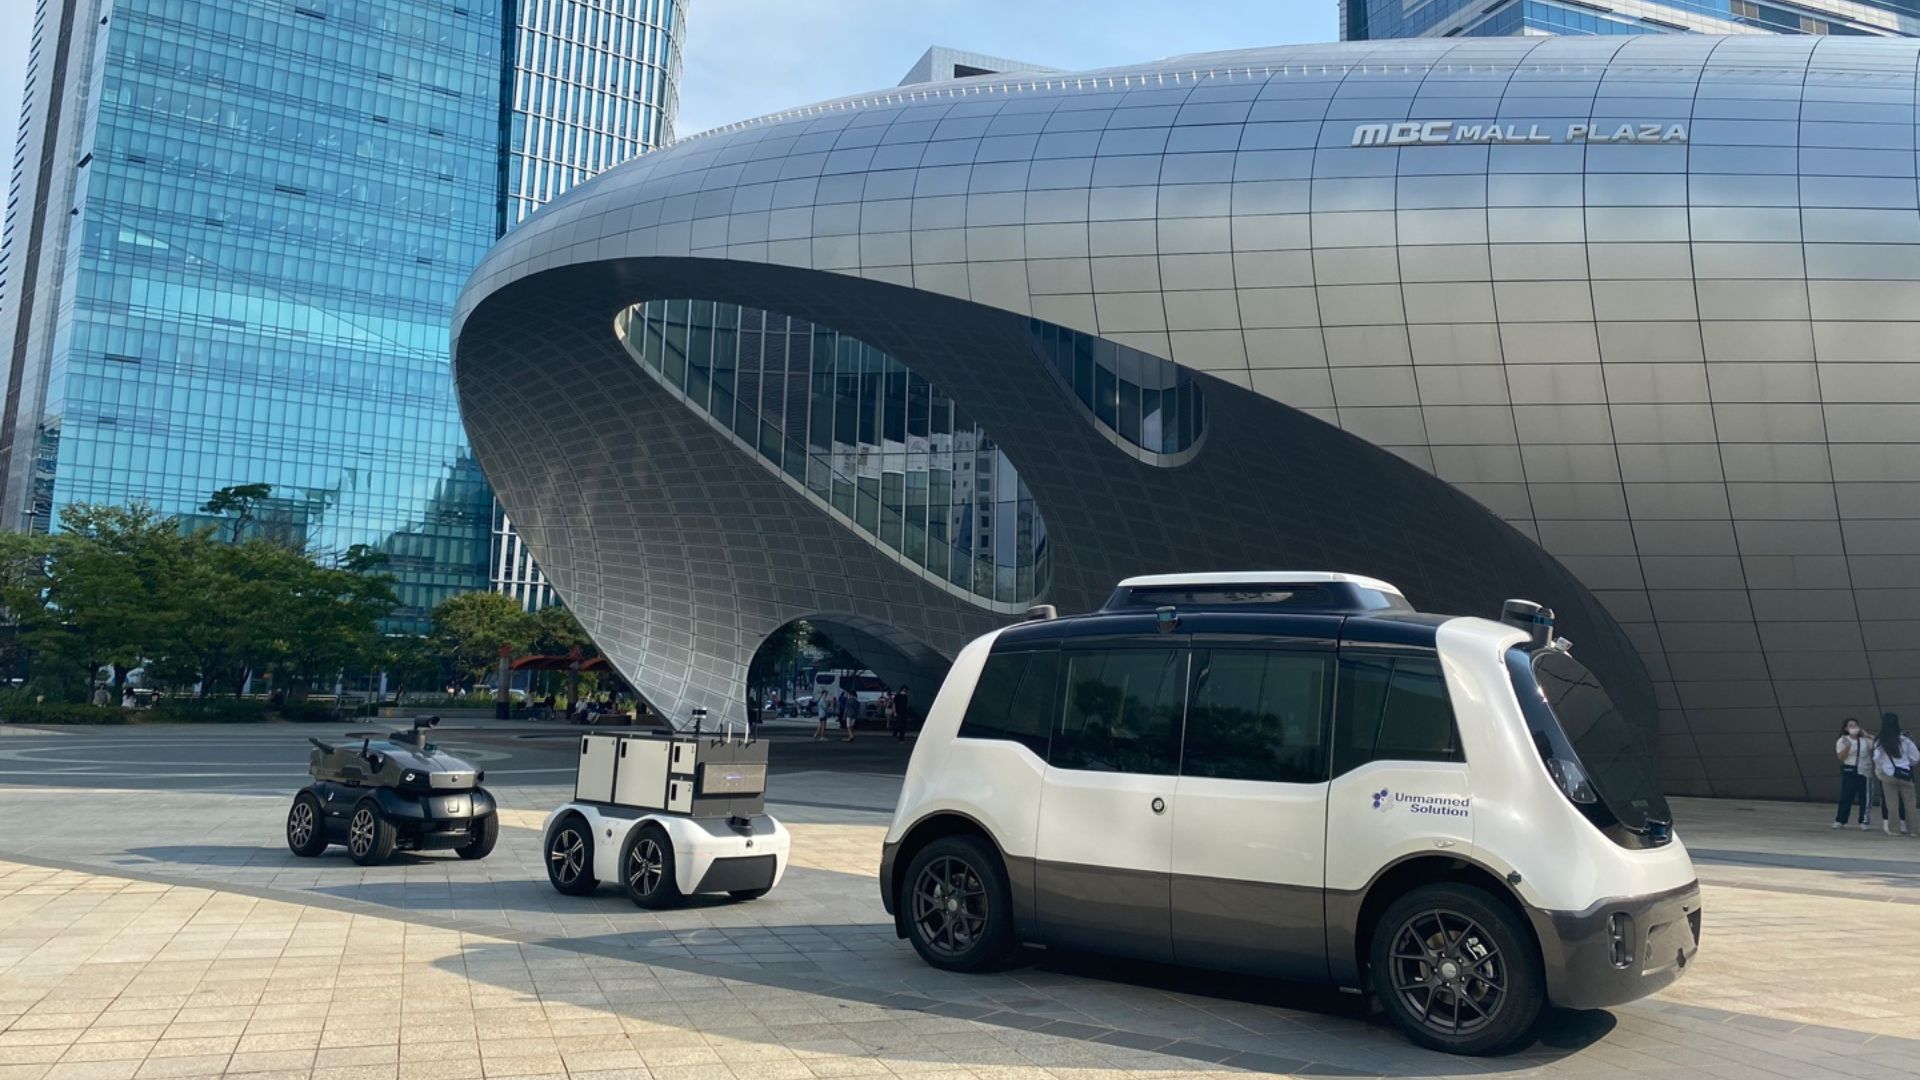
Un'ampia gamma di veicoli a guida autonoma per diversi tipi di applicazioni
Sempre nel settore delle attrezzature agricole, UNMANNED SOLUTION sta sviluppando anche un’irroratrice per pesticidi senza conducente (ancora in fase di sviluppo) progettata per adattarsi ad ambienti atipici. È inoltre dotata di un sistema intelligente e automatico di controllo dei pesticidi.
Tuttavia, l’azienda non limita la propria offerta alle attrezzature agricole, ma si estende a tutti i tipi di piattaforme autonome:
- La navetta autonoma WITH:US. Può operare come servizio di trasporto pubblico a chiamata nelle smart city. Integra LiDAR Velodyne, SBG Systems Ellipse-D RTK INS/GNSS, diverse telecamere e controller, consentendo alla navetta di analizzare l'ambiente circostante e determinare il comportamento migliore da adottare. La navetta è destinata a viaggi a breve distanza, come campus, aree industriali, aeroportuali e centri urbani.
- Il robot di logistica autonoma WITH:US LOGI viene impiegato per consegne a corto raggio sia in ambienti interni che esterni. Oltre a poter accedere ad aree non raggiungibili da un'automobile, consente ai clienti di scegliere la data, l'orario e il luogo di consegna preferiti. Integra LiDAR, GPS/GNSS, INS, telecamere e controller come il WITH US Shuttle.
- Il WITH:US CARO. Questo veicolo autonomo è stato progettato per le consegne su lunghe distanze e di grandi dimensioni, poiché può trasportare fino a 1.500 kg e dispone di un ampio spazio di carico. È dotato degli stessi componenti della navetta autonoma e del robot logistico.
- Il robot WITH:US SECURITY. Come suggerisce il nome, è un robot di sicurezza a guida autonoma utilizzato in tratti a corto raggio in vari tipi di ambienti. È inoltre equipaggiato con LiDAR, INS/GNSS, telecamere, ecc., ma integra una tecnologia di riconoscimento degli ostacoli per applicazioni all'aperto. Può fungere da robot di pattuglia.
Tutte le piattaforme di UNMANNED SOLUTION sono equipaggiate con RTK GNSS/INS di grado Ellipse o Ekinox di SBG Systems, a seconda delle esigenze di prestazioni e precisione dell'applicazione.
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuto nella nostra sezione FAQ! Qui troverai le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovi ciò che cerchi, non esitare a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Cos'è il post-processing GNSS?
Il post-processing GNSS, o PPK, è un approccio in cui le misurazioni dei dati GNSS grezzi registrate su un ricevitore GNSS vengono elaborate dopo l'attività di acquisizione dei dati. Possono essere combinate con altre fonti di misurazioni GNSS per fornire la traiettoria cinematica più completa e accurata per quel ricevitore GNSS, anche negli ambienti più complessi.
Queste altre fonti possono essere stazioni di riferimento GNSS locali situate presso o vicino al progetto di acquisizione dati, oppure stazioni di riferimento a funzionamento continuo (CORS) esistenti, solitamente offerte da agenzie governative e/o fornitori di reti CORS commerciali.
Un software Post-Processing Kinematic (PPK) può avvalersi delle informazioni sull'orbita e sull'orologio dei satelliti GNSS liberamente disponibili, per contribuire a migliorare ulteriormente la precisione. Il PPK consente la determinazione precisa della posizione di una stazione base GNSS locale in un datum di riferimento di coordinate globali assolute, che viene utilizzato.
Il software PPK è inoltre in grado di gestire trasformazioni complesse tra diversi sistemi di riferimento coordinato a supporto di progetti ingegneristici.
In altre parole, consente di apportare correzioni, migliora l’accuratezza del progetto e può persino correggere eventuali perdite di dati o errori verificatisi durante il rilevamento o l’installazione dopo la missione.
Quali sono i livelli di autonomia dei veicoli autonomi?
I livelli di autonomia dei veicoli autonomi sono classificati in sei livelli (dal Livello 0 al Livello 5) dalla Society of Automotive Engineers (SAE), che definisce il grado di automazione nella guida del veicolo. Ecco una panoramica:
- Livello 0: Nessuna automazione – Il conducente umano mantiene in ogni momento il pieno controllo del veicolo, avvalendosi esclusivamente di sistemi passivi quali avvisi e segnalazioni.
- Livello 1: Assistenza alla guida – Il veicolo può fornire assistenza nella sterzata o nell’accelerazione/decelerazione, ma il conducente umano deve mantenere il controllo e monitorare l’ambiente circostante (ad esempio, il cruise control adattivo).
- Livello 2: Automazione Parziale – Il veicolo può controllare simultaneamente sia lo sterzo che l'accelerazione/decelerazione, ma il conducente deve rimanere attento e pronto a intervenire in qualsiasi momento (ad es. Autopilot di Tesla, Super Cruise di GM).
- Livello 3: Automazione Condizionale – Il veicolo può gestire tutti gli aspetti della guida in determinate condizioni, ma il conducente umano deve essere pronto a intervenire quando richiesto dal sistema (ad esempio, nella guida in autostrada). Il conducente non ha bisogno di monitorare attivamente, ma deve rimanere vigile.
- Livello 4: Automazione elevata – Il veicolo è in grado di svolgere autonomamente tutte le operazioni di guida in condizioni o ambienti specifici (come le aree urbane o le autostrade) senza l’intervento umano. Tuttavia, in altri ambienti o in circostanze particolari, potrebbe essere necessario che sia una persona a guidare.
- Livello 5: Automazione completa – Il veicolo è completamente autonomo ed è in grado di gestire tutte le operazioni di guida in qualsiasi condizione senza alcun intervento umano. Non è necessario un conducente e il veicolo può circolare ovunque, in qualsiasi condizione.
Questi livelli contribuiscono a definire l'evoluzione della tecnologia dei veicoli autonomi, dai sistemi di assistenza alla guida di base fino alla piena autonomia.
Che cos’è il georeferenziazione nei sistemi di costruzione autonomi?
Nel campo dei sistemi di costruzione autonomi, il georeferenziazione indica il processo di allineamento dei dati di costruzione, quali mappe, modelli o misurazioni dei sensori, alle coordinate geografiche del mondo reale. Ciò garantisce che tutti i dati raccolti o generati da macchine autonome, quali droni, robot o macchinari pesanti, siano posizionati con precisione in un sistema di coordinate globali, quali latitudine, longitudine e altitudine.
Nel contesto della costruzione autonoma, la georeferenziazione è fondamentale per garantire che i macchinari operino con precisione su grandi cantieri. Consente il posizionamento accurato di strutture, materiali e apparecchiature utilizzando tecnologie di posizionamento basate su satelliti, come il GNSS (Global Navigation Satellite System), per collegare il progetto a una posizione nel mondo reale.
Il georeferenziazione consente di automatizzare e controllare con precisione attività quali lo scavo, il livellamento o il deposito di materiali, migliorando l'efficienza, riducendo gli errori e garantendo che i lavori di costruzione rispettino le specifiche di progetto. Inoltre, facilita il monitoraggio dello stato di avanzamento dei lavori, il controllo qualità e l'integrazione con i Sistemi Informativi Geografici (GIS) e il Building Information Modeling (BIM) per una gestione più efficace dei progetti.
