Migliorare la navigazione delle auto a guida autonoma
I nostri sistemi di navigazione inerziale (INS) forniscono rollio, beccheggio e direzione in tempo reale, integrati con un ricevitore GNSS per mantenere la precisione durante le interruzioni del segnale. Sincronizzano e stabilizzano con precisione apparecchiature aggiuntive, come LiDAR o telecamere, per applicazioni di auto senza conducente.
Inoltre, l'integrazione di un INS con altri sensori crea una comprensione completa dell'ambiente del veicolo. Questa integrazione consente la navigazione in scenari complessi e dinamici con maggiore precisione.
Migliorare la sicurezza e l'affidabilità dei veicoli a guida autonoma
Uno degli ambienti più impegnativi per le auto a guida autonoma sono le aree urbane, dove i segnali GNSS possono essere ostacolati da edifici alti e le condizioni del traffico possono cambiare rapidamente. Gli INS offrono la precisione e l'affidabilità necessarie per navigare in questi ambienti in sicurezza.
I nostri sensori INS utilizzano la tecnologia Micro-Electro-Mechanical Systems (MEMS). Questo consente di avere sensori più piccoli, accurati ed efficienti dal punto di vista energetico, migliorando le prestazioni complessive degli INS nelle auto autonome.
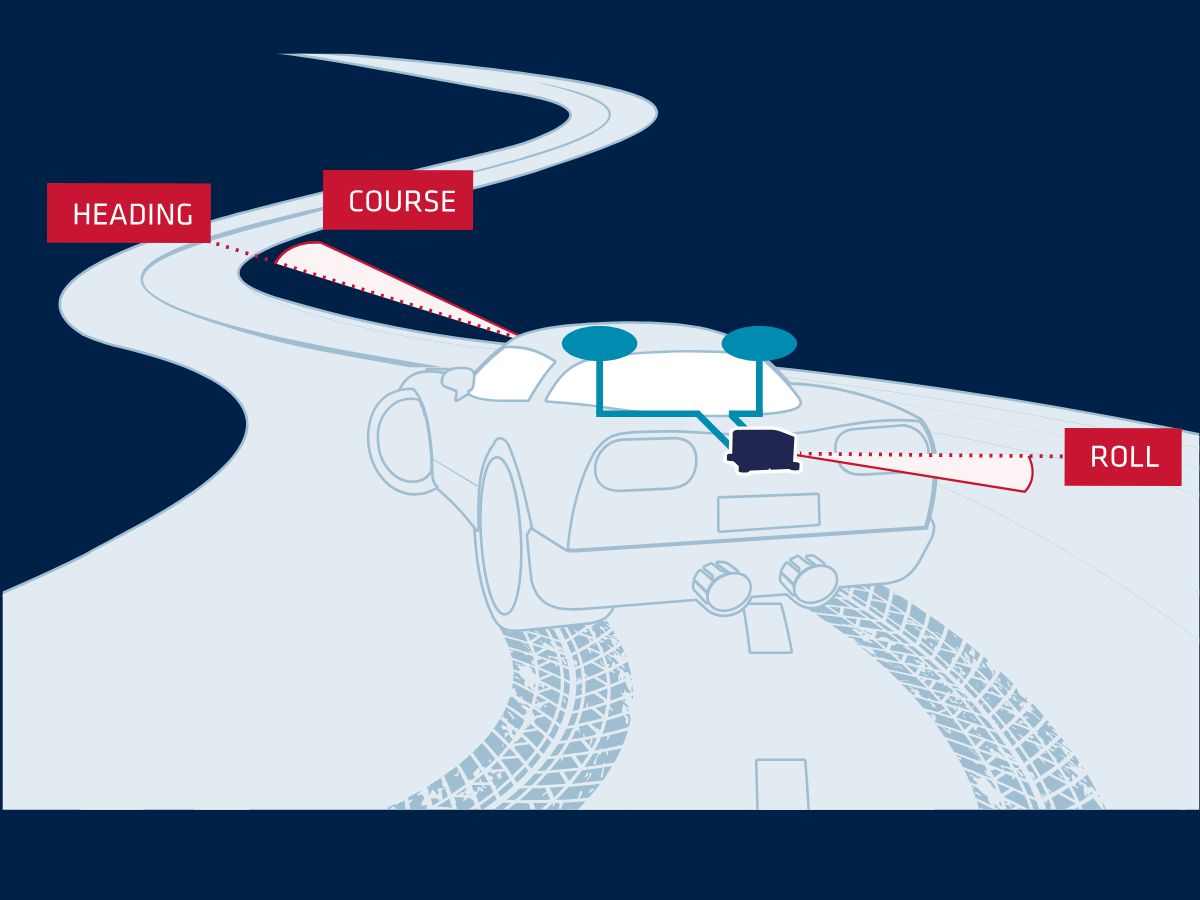
Sistemi di navigazione inerziale per auto a guida autonoma
I nostri sistemi di navigazione inerziale sono progettati per fornire l'accuratezza e l'affidabilità senza pari necessarie per navigare con sicurezza in ambienti complessi, come i canyon urbani.
Abbiamo creato soluzioni INS avanzate che si integrano perfettamente con i sistemi dei vostri veicoli autonomi, fornendo dati in tempo reale che garantiscono un posizionamento preciso e un controllo fluido e accurato. Dalle strade cittadine ai terreni più difficili, potenziamo la tecnologia della vostra auto a guida autonoma con le robuste capacità di navigazione ad alte prestazioni necessarie per ottenere un'operatività autonoma sicura, affidabile ed efficiente.
Scopri le nostre soluzioni per le auto a guida autonoma
Guida con noi verso il futuro della mobilità autonoma, dove l’innovazione incontra la precisione e ogni viaggio è guidato con un’accuratezza senza pari. Scopri le nostre soluzioni per la navigazione delle auto a guida autonoma.

Ellipse-D

Ekinox Micro

Ekinox-D
Brochure sulle applicazioni autonome
Ricevi subito la nostra brochure nella tua casella di posta!
Casi studio
Esplorate come la nostra tecnologia inerziale ridefinisce il panorama dei veicoli a guida autonoma nella nostra sezione dedicata ai casi studio. Questi esempi reali mostrano come i nostri sensori avanzati consentano una navigazione precisa e prestazioni robuste. Le nostre soluzioni migliorano la sicurezza in ambienti urbani complessi e garantiscono una funzionalità ottimale quando i segnali GNSS non sono disponibili.
Ellipse utilizzato nella navigazione di veicoli autonomi
Navigazione autonoma
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile
Rilevamento dei difetti ferroviari di TREALIS con Apogee Navsight
Posizionamento di tram e treni



Si parla di noi
Ascoltate direttamente dagli innovatori e dai clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e storie di successo illustrano l’impatto significativo che i nostri sensori hanno nelle applicazioni pratiche dei veicoli autonomi.



Scopri altre possibili applicazioni dei veicoli autonomi
I veicoli autonomi stanno trasformando settori che vanno ben oltre quello dei trasporti. Dall’agricoltura alla logistica, dall’edilizia alla sorveglianza, le tecnologie di navigazione avanzate consentono operazioni più intelligenti, sicure ed efficienti. Scopri l’ampia gamma di applicazioni innovative rese possibili dall’autonomia.
Hai qualche domanda?
Trova le risposte alle domande più frequenti sulle applicazioni che presentiamo. La nostra sezione FAQ fornisce spiegazioni chiare su ciascuna applicazione in evidenza. Aiuta gli utenti a comprendere i casi d'uso pratici e i vantaggi. Inoltre, se non trovi le informazioni di cui hai bisogno, contattaci direttamente.
Come funzionano le auto a guida autonoma?
Le auto a guida autonoma sono veicoli dotati di sistemi sofisticati che consentono loro di orientarsi e controllarsi autonomamente senza l'intervento umano. Questi veicoli utilizzano una combinazione di sensori e algoritmi di guida autonoma per percepire l'ambiente circostante, prendere decisioni ed eseguire operazioni di guida autonoma. L'obiettivo è raggiungere la piena autonomia, in modo che il veicolo possa gestire tutti gli aspetti della guida in modo sicuro ed efficiente.
Le auto a guida autonoma si avvalgono di una serie di tecnologie chiave per percepire l'ambiente circostante. Tra queste figurano:
- GNSS (Global Navigation Satellite System): per ottenere aggiornamenti in tempo reale sulla posizione, sulla velocità e sulla direzione del veicolo a guida autonoma.
- INS (Sistemi di Navigazione Inerziale): per mantenere l'accuratezza in caso di interruzioni del segnale GNSS. Fornisce aggiornamenti in tempo reale sulla posizione, sulla velocità e sulla direzione dell'auto a guida autonoma.
- LiDAR (Light Detection and Ranging): utilizzo di raggi laser per creare una mappa 3D dettagliata dell'ambiente circostante il veicolo. Questa tecnologia aiuta l'auto a rilevare e misurare gli oggetti che la circondano, inclusi altri veicoli, pedoni e segnali stradali.
- Radar (Radio Detection and Ranging): utilizzo delle onde radio per rilevare la velocità, la distanza e la direzione degli oggetti. Il radar è particolarmente utile in condizioni meteorologiche avverse e per rilevare oggetti a grandi distanze.
- Telecamere: servono a acquisire informazioni visive sull’ambiente circostante il veicolo, tra cui la segnaletica orizzontale, i semafori e i cartelli stradali. Sono fondamentali per interpretare segnali visivi complessi e prendere decisioni basate sui dati visivi.
Qual è la differenza tra i sistemi ADAS nelle auto e le auto a guida autonoma?
I sistemi ADAS (Advanced Driver Assistance Systems) migliorano la sicurezza alla guida grazie a funzioni quali il mantenimento della corsia, il cruise control adattivo e la frenata automatica, ma richiedono la supervisione attiva del conducente. Al contrario, le auto a guida autonoma, dotate di sistemi di guida autonoma, mirano ad automatizzare completamente il funzionamento del veicolo senza alcun intervento umano.
Mentre l'ADAS supporta i conducenti assistendoli nelle mansioni e migliorando la sicurezza, le auto a guida autonoma sono progettate per gestire tutti gli aspetti della guida autonoma, dalla navigazione al processo decisionale, offrendo un livello superiore di automazione (livelli SAE) e comodità. Le caratteristiche o le funzioni ADAS sono attribuite ai livelli SAE inferiori a 3 e le auto a guida autonoma in quanto tali corrispondono almeno al livello 4.
Come funziona il GPS?
Il GPS (Global Positioning System) funziona utilizzando una costellazione di satelliti, una temporizzazione precisa e la trilaterazione per determinare la posizione ovunque sulla Terra.
Ecco la spiegazione più semplice e chiara:
1 – I satelliti trasmettono segnali
Circa 30 satelliti GPS orbitano attorno alla Terra, trasmettendo continuamente:
– La propria posizione esatta nello spazio
– L'ora esatta in cui il segnale è stato inviato (tramite orologi atomici)
Questi segnali viaggiano alla velocità della luce.
2 – Il ricevitore misura il tempo di percorrenza
Un ricevitore GPS (presente nel telefono, nel drone, nell'INS, ecc.) rileva i segnali provenienti da più satelliti.
Misurando il tempo impiegato da ciascun segnale per arrivare, calcola la distanza:
distanza = velocità della luce × tempo di percorrenza
3 – La trilaterazione calcola la tua posizione
Per determinare la propria posizione, il ricevitore utilizza la trilaterazione (non la triangolazione):
- Con 1 satellite → potresti trovarti in qualsiasi punto di una sfera
- Con 2 satelliti → i cerchi si intersecano
- Con 3 satelliti → due possibili punti
- Con 4 satelliti → la tua posizione 3D esatta + correzione dell'orologio
Il tuo ricevitore non è dotato di un orologio atomico, quindi il quarto satellite è necessario per correggere gli errori di sincronizzazione.
4 – Le correzioni migliorano la precisione
Il GPS grezzo presenta errori dovuti a:
- Atmosfera (ionosfera, troposfera)
- Deriva dell'orologio satellitare
- Errori di previsione dell'orbita
- Riflessioni multipath (segnali che rimbalzano sugli edifici)
Per migliorare la precisione:
- Il sistema SBAS (ad esempio WAAS, EGNOS) fornisce correzioni in tempo reale
- Le tecniche RTK e PPP consentono di correggere gli errori con una precisione dell'ordine dei centimetri
- L'accoppiamento INS (IMU + GPS) attenua e colma i vuoti in caso di perdita del segnale
6 – Risultato finale
Il ricevitore combina tutti i dati per stimare:
- Latitudine
- Longitudine
- Altitudine
- Velocità
- Ora esatta
I moderni ricevitori GPS eseguono questa operazione decine o centinaia di volte al secondo.
Che cos’è “ INS ”?
Un INS (Sistema di Navigazione Inerziale) è una soluzione di navigazione autonoma che determina la posizione, l'orientamento e la velocità di una piattaforma utilizzando esclusivamente sensori inerziali—tipicamente:
- Accelerometri (misurano l'accelerazione lineare)
- Giroscopi (misurano la rotazione angolare)
Come funziona?
I giroscopi rilevano il modo in cui la piattaforma ruota (rollio, beccheggio, imbardata). Gli accelerometri misurano il movimento lungo tre assi. Un filtro di navigazione (di solito un filtro di Kalman) integra queste misurazioni nel tempo per calcolare:
- Posizione (x, y, z)
- Velocità
- Atteggiamento (orientamento)
Caratteristiche principali
- Completamente autonomo: non richiede segnali esterni per funzionare
- Elevata frequenza di aggiornamento: spesso centinaia o migliaia di misurazioni al secondo
- Funziona in qualsiasi ambiente: opera sottoterra, sott'acqua, al chiuso e in ambienti privi di GPS
- La precisione dipende dal grado del sensore: spazia dalle IMU di grado consumer agli INS di grado tattico e di navigazione
Applicazioni comuni
- Settore aerospaziale e della difesa: missili, UAV, munizioni vaganti, veicoli blindati
- Settore marittimo: AUV, USV, navi, sistemi idrografici
- Robotica terrestre: veicoli autonomi, SLAM, AGV
- Rilevamento e mappatura: sistemi di mappatura mobile, LiDAR
- Settore industriale: stabilizzazione, tracciamento del movimento
