Migliorare la precisione in ambienti complessi
Sebbene la Georeferenziazione Diretta (DG) sia il metodo principale per la produzione di mappe in ambienti esterni, è raramente utilizzata in ambienti interni o in contesti con forte limitazione GNSS. La DG funziona combinando i dati INS (posizione e assetto) con i dati dei sensori (come LiDAR o immagini da telecamera) per determinare con precisione la posizione degli oggetti osservati senza fare affidamento su numerosi Punti di Controllo a Terra (GCP) pre-rilevati.
Tuttavia, poiché il GNSS non è disponibile in ambienti interni, la georeferenziazione diretta tradizionale non può essere applicata in spazi completamente chiusi. In molti casi, la mappatura viene condotta in modo ibrido, coprendo sia ambienti interni che esterni.
Mentre la maggior parte delle persone si affida a tecnologie di mappatura convenzionali per tali scenari, la scelta del giusto INS e del software di post-elaborazione può estendere i vantaggi della Georeferenziazione Diretta a questi casi d'uso. Integrando un INS ad alta precisione e bassa deriva con un software di post-elaborazione avanzato, è possibile mantenere una soluzione accurata e direttamente georeferenziata per durate prolungate. Algoritmi basati sulla percezione come SLAM possono utilizzare direttamente questo posizionamento preciso per migliorare ulteriormente la precisione della mappatura.
Questo approccio crea mappe interne completamente allineate con una soluzione di posizionamento assoluto e un sistema di riferimento delle coordinate (datum). Di conseguenza, migliora i flussi di lavoro e la collaborazione garantendo la coerenza spaziale tra i set di dati interni ed esterni.
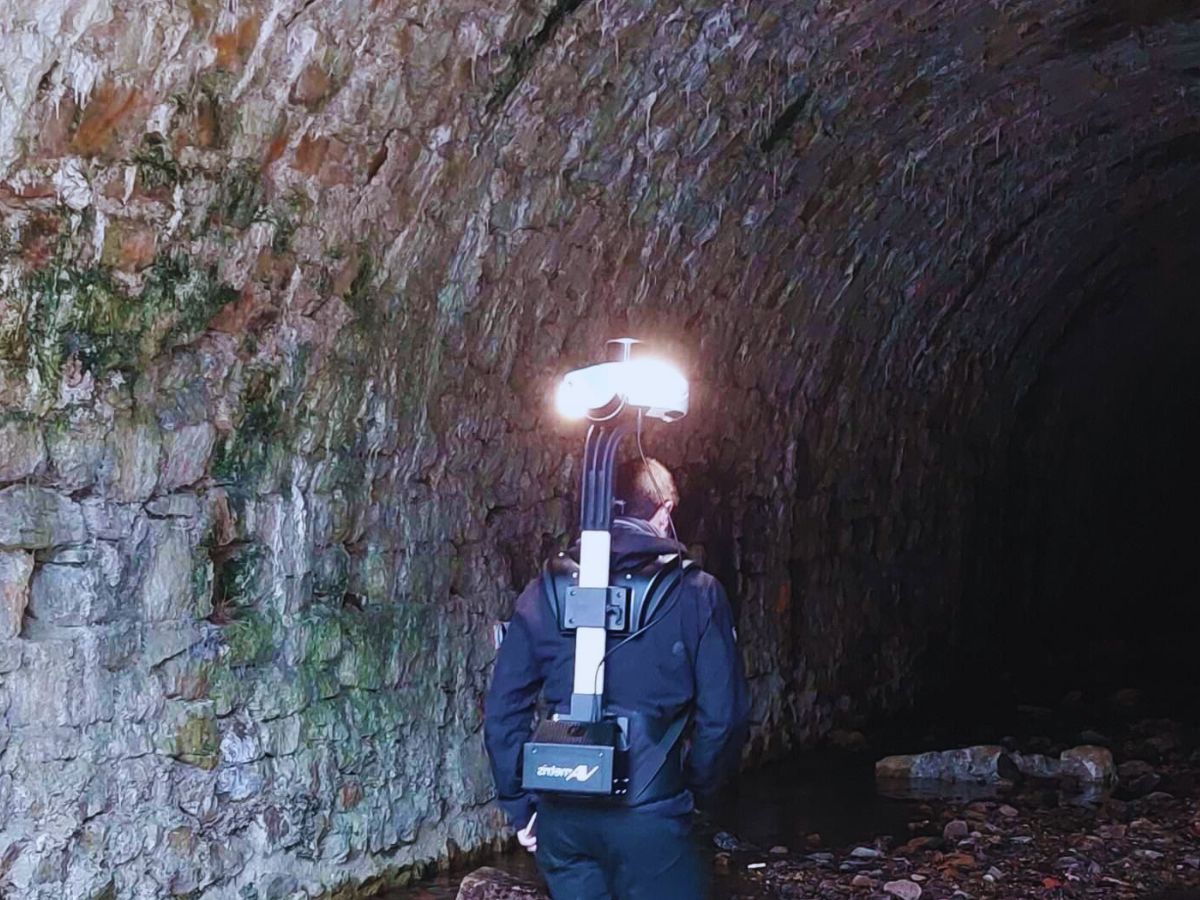
Sistemi inerziali per soluzioni di mapping indoor
Negli ambienti completamente al chiuso dove il GNSS non è disponibile, la mappatura si basa su Unità di Misura Inerziale (IMU) combinate con algoritmi basati sulla percezione come il Simultaneous Localization and Mapping (SLAM). A differenza del tradizionale georeferenziamento diretto, questo approccio non dipende dal GNSS ma utilizza i dati dell'IMU insieme a LiDAR, telecamere o sensori di profondità per mantenere un posizionamento accurato.
Lo SLAM funziona mappando continuamente l'ambiente e stimando simultaneamente la posizione del sistema al suo interno. Tuttavia, lo SLAM da solo può soffrire di deriva, specialmente in aree povere di dettagli o in ambienti dinamici. Le IMU di fascia alta svolgono un ruolo cruciale nella stabilizzazione della mappatura basata su SLAM, garantendo un tracciamento del movimento costante anche quando gli input visivi non sono affidabili. Integrando un'IMU ad alta precisione e a bassa deriva, è possibile migliorare le prestazioni dello SLAM nelle applicazioni di mappatura.
In effetti, l'IMU ridurrà l'accumulo di deriva, mantenendo un posizionamento accurato su durate maggiori e migliorando l'affidabilità in condizioni di scarsa visibilità, come stanze buie o corridoi privi di punti di riferimento. Questa combinazione consente la creazione di mappe interne accurate che rimangono spazialmente coerenti e ben allineate con i dataset esterni.
Di conseguenza, il sistema ottimizza i flussi di lavoro e migliora gli sforzi di mappatura collaborativa, anche in ambienti completamente privi di GNSS.
Scopri le nostre soluzioni per la mappatura degli interni
I nostri prodotti per il movimento e la navigazione si integrano perfettamente con i sistemi di mapping indoor. I nostri sistemi inerziali all'avanguardia offrono la precisione e l'affidabilità necessarie per produrre mappe indoor di alta qualità, anche negli ambienti più complessi.
Che stiate utilizzando robot mobili o sistemi portatili per il mapping indoor, i nostri prodotti offrono la precisione, le prestazioni e il flusso di lavoro necessari per produrre mappe accurate. I nostri sistemi sono ideali per una serie di applicazioni, tra cui ispezioni industriali, gestione di strutture, interventi di emergenza e altro ancora.

Quanta Plus

Qinertia GNSS-INS
Opuscolo sulle applicazioni di mappatura
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
Esplora i nostri casi studio per vedere come i team di tutto il mondo hanno integrato con successo le nostre soluzioni inerziali in diverse applicazioni di mappatura indoor. Dai robot da magazzino che navigano in strutture complesse ai droni che producono mappe 3D accurate di spazi interni, i nostri prodotti sono stati fondamentali per migliorare l'efficienza e la precisione dei progetti di mappatura.
Guarda esempi reali dei nostri sistemi in azione. Leggi i nostri casi studio per capire come SBG Systems può portare precisione e affidabilità alle tue soluzioni di mappatura.
Mobile mapping basato su SLAM tramite un sistema di navigazione inerziale RTK
Mappatura mobile
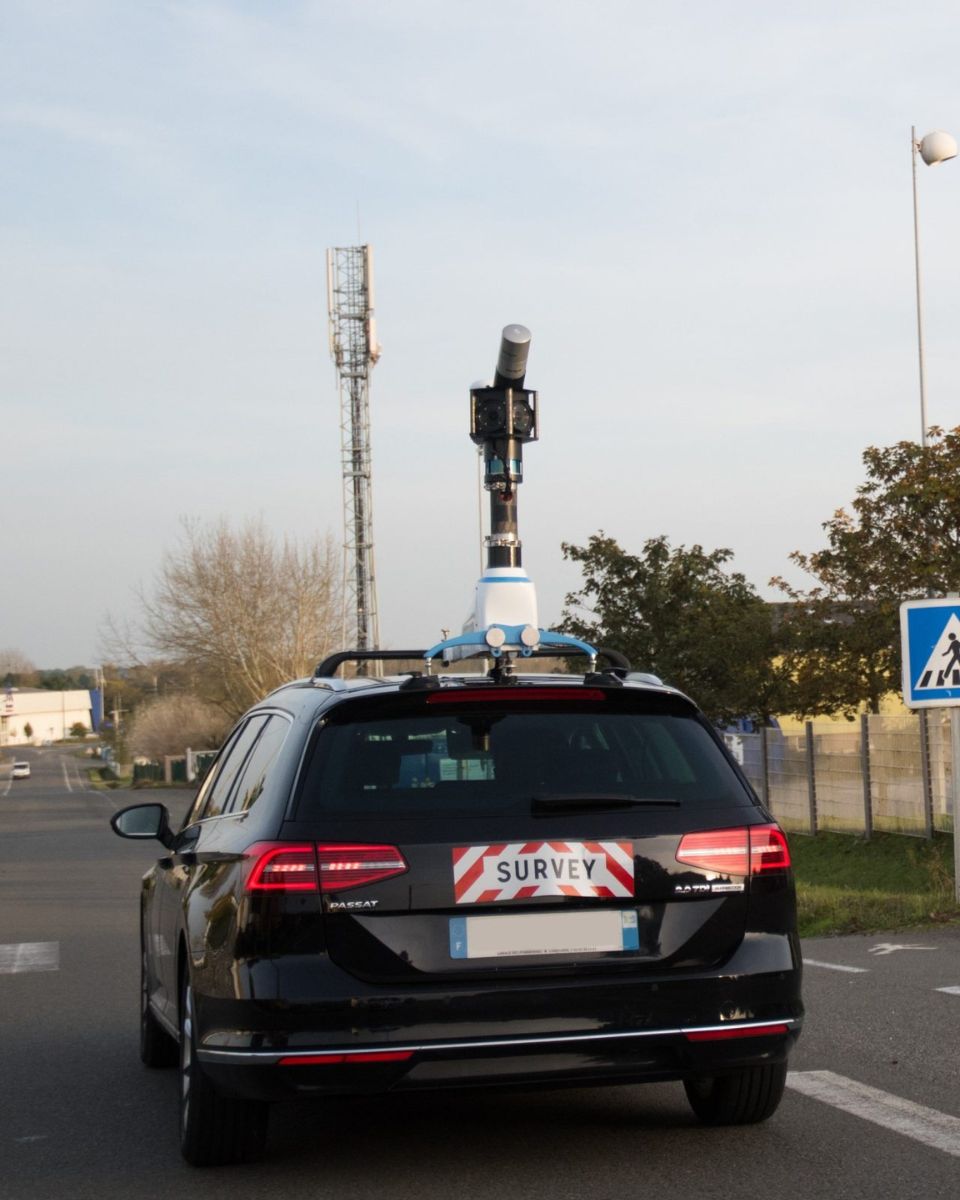
Ellipse utilizzato nella navigazione di veicoli autonomi
Navigazione autonoma
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile


Si parla di noi
I nostri clienti spaziano dai produttori industriali ai team di pronto intervento e si affidano ai nostri sistemi inerziali per produrre mappe accurate e affidabili in ambienti privi di GNSS.
Entra a far parte della schiera dei nostri clienti soddisfatti e scopri come possiamo soddisfare le tue esigenze di mappatura degli interni grazie alle nostre soluzioni all’avanguardia nel settore.



Scopri altre app per i sondaggi
Sblocca la potenza delle nostre avanzate soluzioni di navigazione inerziale per diverse esigenze di rilievo. Supportano operazioni terrestri, aeree e marittime. La nostra tecnologia offre dati affidabili, alta precisione e prestazioni costanti in tutti gli ambienti.
Hai qualche domanda?
Curiosi di sapere come funzionano i sistemi di mapping indoor? Volete saperne di più su come i sistemi inerziali contribuiscono a una mappatura accurata in ambienti privi di GNSS? La nostra sezione FAQ copre le domande più comuni sui sistemi di mapping indoor, comprese informazioni sulle tecnologie coinvolte, le best practice e le modalità di integrazione dei nostri prodotti nelle vostre soluzioni.
Che cos’è un sistema di localizzazione in ambienti chiusi?
Un Indoor Positioning System (IPS) è una tecnologia specializzata che identifica con precisione la posizione di oggetti o persone all'interno di spazi chiusi, come gli edifici, dove i segnali GNSS possono essere deboli o assenti. L'IPS impiega varie tecniche per fornire informazioni di posizionamento precise in contesti quali centri commerciali, aeroporti, ospedali e magazzini.
L'IPS può sfruttare diverse tecnologie per la determinazione della posizione, tra cui:
- Wi-Fi: utilizza la potenza del segnale e la triangolazione da più punti di accesso per stimare la posizione.
- Bluetooth Low Energy (BLE): utilizza dei beacon che inviano segnali ai dispositivi nelle vicinanze per consentirne il tracciamento.
- Ultrasuoni: utilizzano onde sonore per individuare con precisione la posizione, spesso in combinazione con i sensori dei dispositivi mobili.
- RFID (identificazione a radiofrequenza): prevede l'applicazione di etichette sugli articoli per consentirne il monitoraggio in tempo reale.
- Unità di Misura Inerziale (IMU): Questi sensori monitorano il movimento e l'orientamento, migliorando la precisione di posizionamento se combinati con altri metodi.
Una mappa digitale dettagliata degli spazi interni è fondamentale per un posizionamento accurato, mentre i dispositivi mobili o le apparecchiature specializzate raccolgono i segnali provenienti dall'infrastruttura di posizionamento.
L'IPS migliora la navigazione, traccia gli asset, assiste i servizi di emergenza, analizza il comportamento della clientela e si integra nei sistemi di edifici intelligenti, migliorando significativamente l'efficienza operativa laddove il GNSS tradizionale fallisce.
Cosa significa SLAM?
Lo SLAM, acronimo di Simultaneous Localization and Mapping, è una tecnica computazionale utilizzata nella robotica e nella visione artificiale per costruire una mappa di un ambiente sconosciuto mantenendo contemporaneamente traccia della posizione di un agente all'interno di quell'ambiente. Ciò è particolarmente utile in scenari in cui il GNSS non è disponibile, come in ambienti interni o in aree urbane dense.
I sistemi SLAM determinano la posizione e l'orientamento dell'agente in tempo reale. Ciò comporta il tracciamento del movimento del robot o del dispositivo mentre naviga nell'ambiente. Mentre l'agente si muove, il sistema SLAM crea una mappa dell'ambiente. Questa può essere una rappresentazione 2D o 3D, che cattura la disposizione, gli ostacoli e le caratteristiche dell'ambiente circostante.
Questi sistemi utilizzano spesso più sensori, come telecamere, LiDAR o unità di misura inerziale (IMU), per raccogliere dati sull'ambiente. Questi dati vengono combinati per migliorare la precisione sia della localizzazione che della mappatura.
Gli algoritmi SLAM elaborano i dati in arrivo per aggiornare continuamente la mappa e la posizione dell'agente. Ciò comporta complessi calcoli matematici, tra cui tecniche di filtraggio e ottimizzazione.
Che cos'è la fotogrammetria?
La fotogrammetria è la scienza e la tecnica che consiste nell'utilizzare fotografie per misurare e mappare distanze, dimensioni e caratteristiche di oggetti o ambienti. Analizzando immagini sovrapposte scattate da diverse angolazioni, la fotogrammetria consente di creare modelli 3D, mappe o misurazioni accurate. Questo processo si basa sull'identificazione di punti comuni in più fotografie e sul calcolo delle loro posizioni nello spazio, utilizzando i principi della triangolazione.
La fotogrammetria trova ampia applicazione in vari settori, quali:
- Mappatura topografica fotogrammetrica: creazione di mappe 3D di paesaggi e aree urbane.
- Architettura e ingegneria: per la documentazione edilizia e l'analisi strutturale.
- La fotogrammetria in archeologia: documentazione e ricostruzione di siti e reperti.
- Rilievi fotogrammetrici aerei: per la misurazione dei terreni e la progettazione edilizia.
- Silvicoltura e agricoltura: monitoraggio delle colture, delle foreste e dei cambiamenti nell'uso del suolo.
Quando la fotogrammetria viene abbinata ai moderni droni o UAV (veicoli aerei senza pilota), consente la rapida acquisizione di immagini aeree, rendendola uno strumento efficiente per progetti su larga scala nei settori del rilevamento topografico, dell'edilizia e del monitoraggio ambientale.
Che cos’è un LiDAR?
Il LiDAR (Light Detection and Ranging) è una tecnologia di telerilevamento che utilizza la luce laser per misurare le distanze da oggetti o superfici. Emettendo impulsi laser e misurando il tempo impiegato dalla luce per tornare dopo aver colpito un bersaglio, il LiDAR può generare informazioni tridimensionali precise sulla forma e sulle caratteristiche dell'ambiente. Viene comunemente impiegato per creare mappe 3D ad alta risoluzione della superficie terrestre, delle strutture e della vegetazione.
I sistemi LiDAR trovano ampio impiego in diversi settori, tra cui:
- Cartografia topografica: per misurare paesaggi, foreste e ambienti urbani.
- Veicoli autonomi dotati di lidar: per la navigazione e il rilevamento degli ostacoli.
- Agricoltura: per monitorare le colture e le condizioni dei campi.
- Monitoraggio ambientale: per la modellizzazione delle inondazioni, l'erosione costiera e altro ancora.
I sensori LiDAR possono essere montati su droni, aerei o veicoli, consentendo una rapida raccolta di dati su vaste aree. Questa tecnologia è apprezzata per la sua capacità di fornire misurazioni dettagliate e accurate anche in ambienti difficili, come foreste fitte o terreni accidentati.
Che cos'è un'IMU?
Un'Unità di Misura Inerziale (IMU) è un modulo sensore compatto che misura il movimento e l'orientamento di una piattaforma catturandone le accelerazioni lineari e le velocità di rotazione angolare. Nella sua essenza, un'IMU integra tre accelerometri e tre giroscopi disposti lungo assi ortogonali per fornire sei gradi di misura.
Gli accelerometri rilevano come la piattaforma accelera nello spazio, mentre i giroscopi ne tracciano la rotazione. Elaborando insieme queste misurazioni, un'IMU fornisce informazioni precise sui cambiamenti di velocità, assetto e rotta senza fare affidamento su alcun segnale esterno. Ciò rende le IMU essenziali per la navigazione in ambienti in cui il GPS non è disponibile, non è affidabile o è intenzionalmente negato. Le loro prestazioni dipendono fortemente dalla qualità del sensore, dalla calibrazione e da come vengono controllati gli errori, come bias, rumore, fattori di scala e disallineamenti.
Le IMU di alta qualità includono calibrazione avanzata, compensazione termica, filtraggio delle vibrazioni e meccanismi di stabilità del bias per garantire che gli errori non si accumulino rapidamente nel tempo. Grazie a queste caratteristiche, le IMU sono utilizzate in un'ampia gamma di applicazioni—dai UAV, munizioni circuitanti e veicoli autonomi agli AUV, alla robotica e ai sistemi di stabilizzazione industriale—fornendo una consapevolezza robusta e continua del movimento e dell'orientamento anche nelle condizioni operative più difficili.
Che cos’è il sistema di riferimento?
Un sistema di riferimento è essenzialmente un sistema di coordinate che utilizzi per descrivere la posizione, il movimento e l'orientamento degli oggetti. Nella navigazione inerziale, fornisce la base matematica che ti consente di esprimere le misurazioni provenienti dai sensori — come accelerometri, giroscopi e magnetometri — in modo coerente e significativo.
Qualsiasi vettore utilizzato (accelerazione, velocità, assetto) è definito rispetto a un sistema di riferimento scelto, pertanto la selezione e la comprensione di tali sistemi sono di fondamentale importanza. In pratica, trattiamo due grandi categorie: sistemi di riferimento inerziali e non inerziali.
Un sistema di riferimento inerziale è un sistema perfettamente in quiete o che si muove a velocità costante, privo di rotazione o accelerazione; consente l'applicazione diretta delle leggi di Newton. Poiché non esistono veri sistemi di riferimento inerziali sulla Terra, li approssimiamo, tipicamente utilizzando un sistema di riferimento Earth-Centered Inertial (ECI) per applicazioni ad alta quota o spaziali.
Per la maggior parte delle operazioni terrestri e marittime, ci affidiamo a sistemi di riferimento non inerziali come il sistema Earth-Centered Earth-Fixed (ECEF) o sistemi di riferimento locali per la navigazione come North-East-Down (NED) o East-North-Up (ENU). Questi sistemi ruotano con la Terra e includono la gravità, pertanto le equazioni del moto devono essere compensate per gli effetti di Coriolis e centrifughi.
In un'INS, il sistema di riferimento del corpo collegato al veicolo è quello in cui vengono misurati i dati grezzi dell'IMU; il sistema di riferimento della navigazione è quello in cui si desidera esprimere velocità, assetto e posizione; e il sistema di riferimento inerziale si trova al di sopra di questi come riferimento matematico ideale. Le trasformazioni tra questi sistemi di riferimento, gestite tramite matrici di rotazione, quaternioni o matrici di coseni di direzione, consentono al sistema di propagare l'orientamento e integrare le accelerazioni in velocità e posizione. In definitiva, un sistema di riferimento fornisce il "linguaggio" condiviso che trasforma le misurazioni inerziali grezze in informazioni di navigazione utilizzabili.
