Coast Autonomous equipaggia la sua navetta senza conducente con l'Ellipse-D
Il nostro sensore inerziale fa parte del sistema di mappatura e localizzazione a 7 livelli del nostro cliente per una soluzione di navetta autonoma.
“Ellipse-D è un sistema INS/GNSS completamente integrato, molto semplice da implementare nella nostra soluzione.” | Coast Autonomous
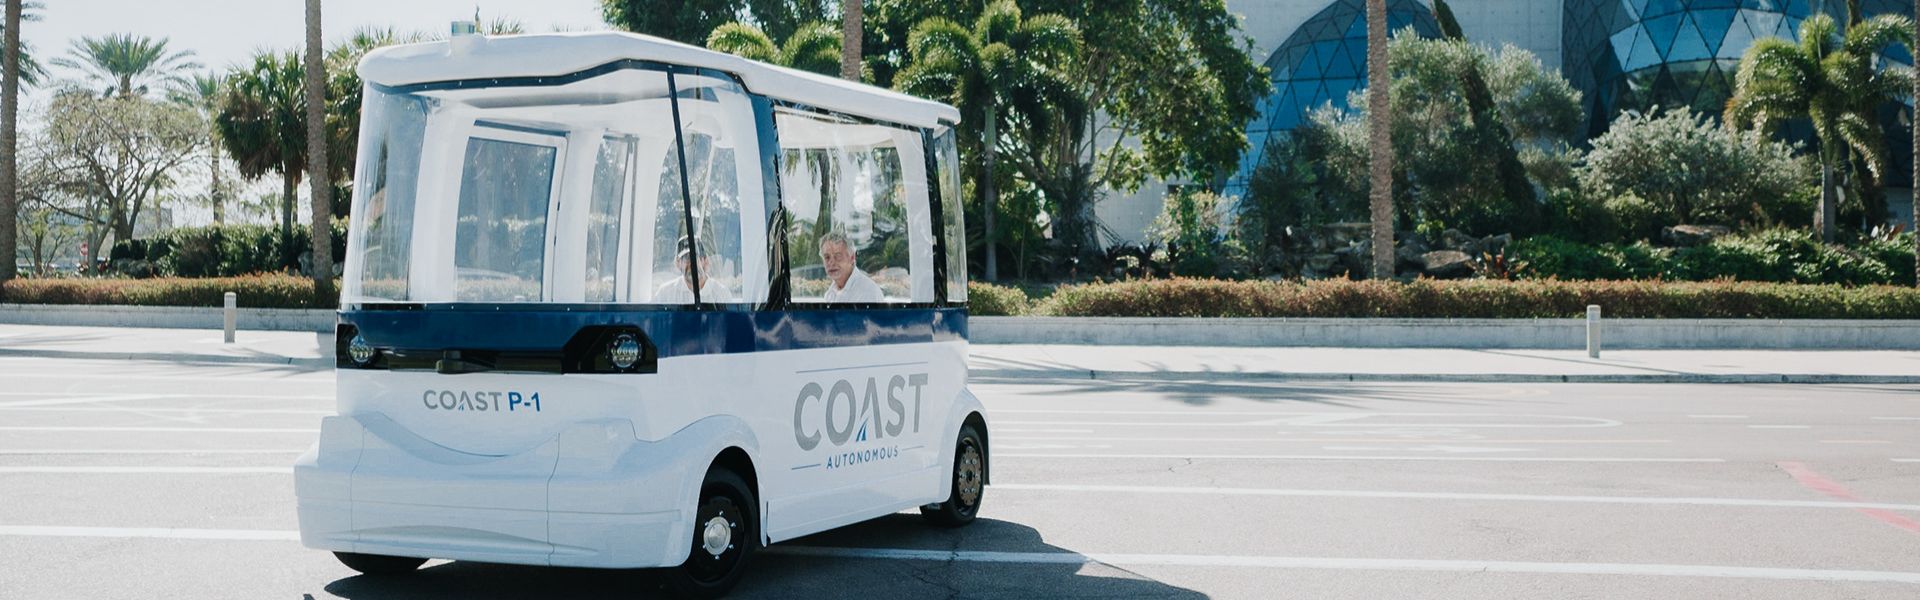
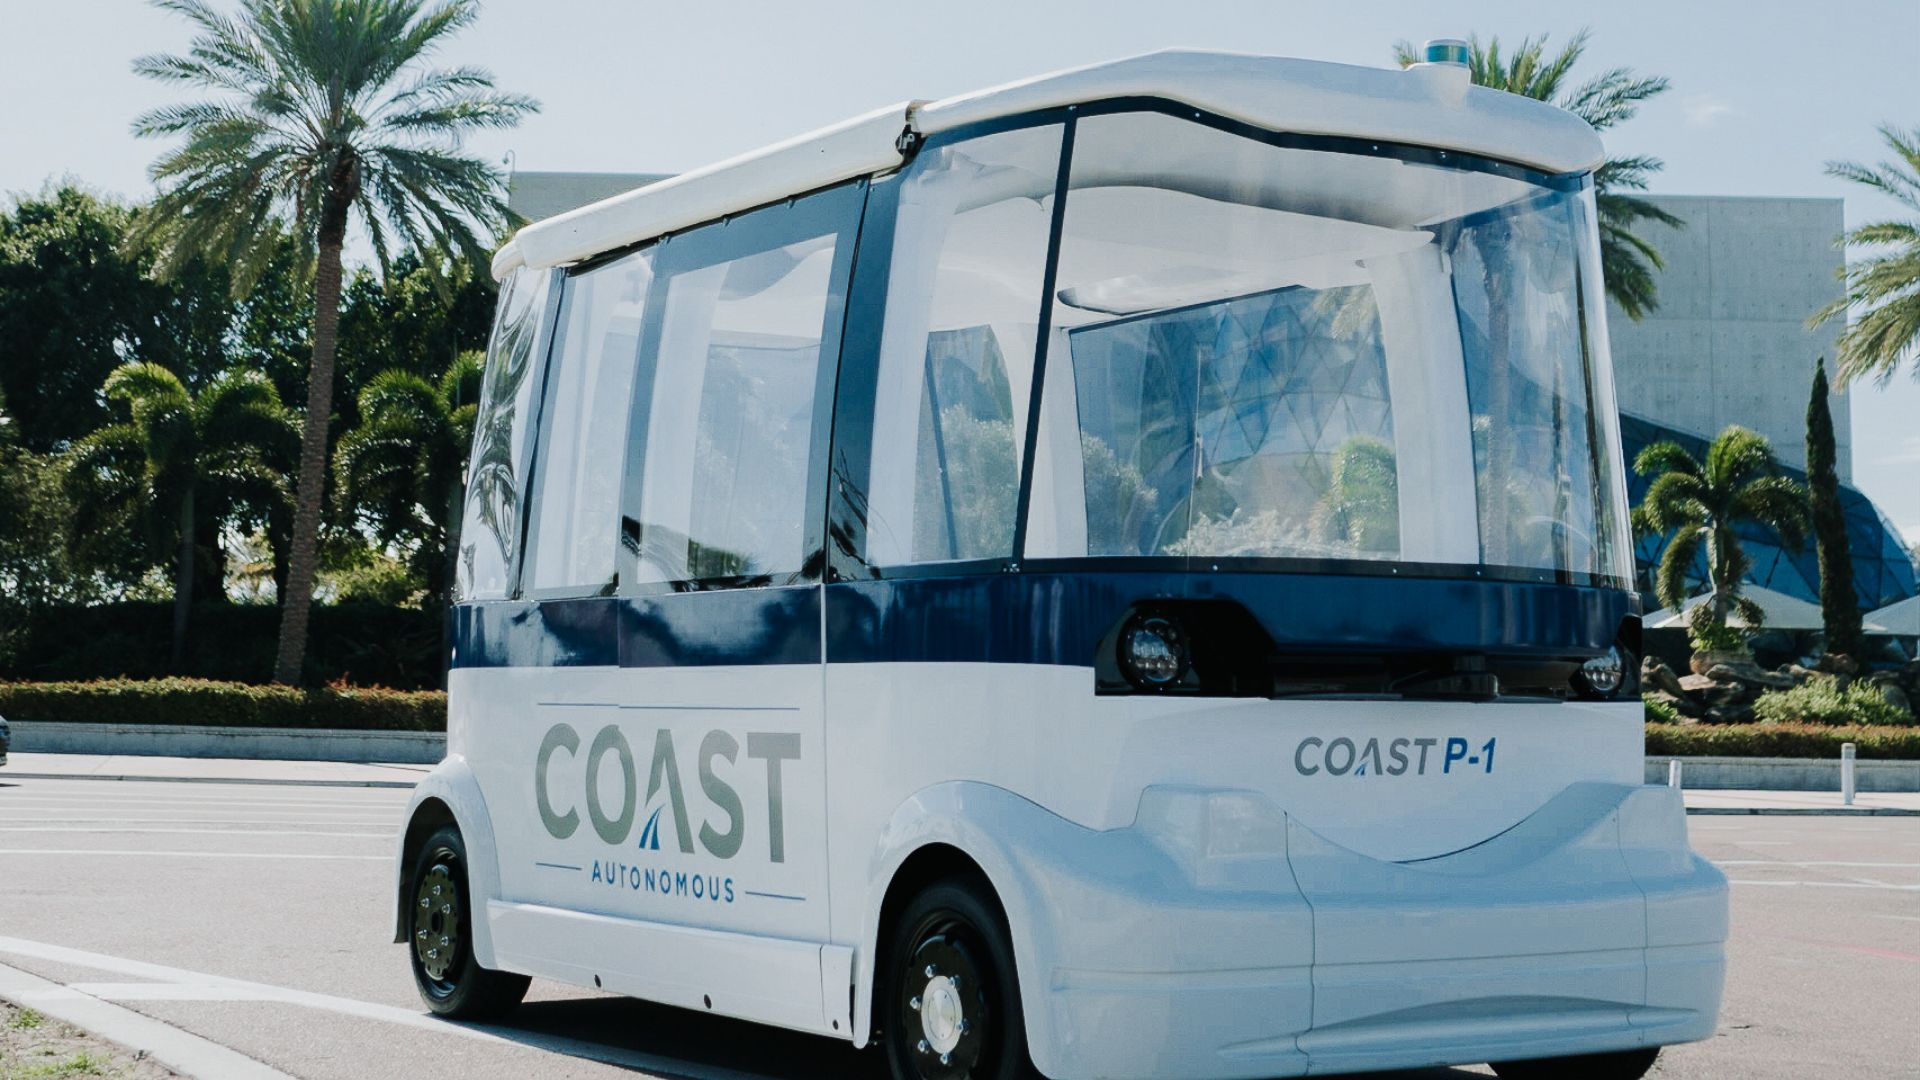
Il nostro stimato partner Coast Autonomous è un'azienda che fornisce soluzioni di mobilità a guida autonoma. Dai golf cart autonomi ai veicoli di servizio. Queste soluzioni hanno integrato il nostro sensore di navigazione inerziale Ellipse-D nella loro più recente navetta senza conducente P-1.
Soluzioni di trasporto senza conducente in contesti urbani
È con l'idea di “restituire la città alle persone” che Coast Autonomous ha inventato lo shuttle a guida autonoma P-1.
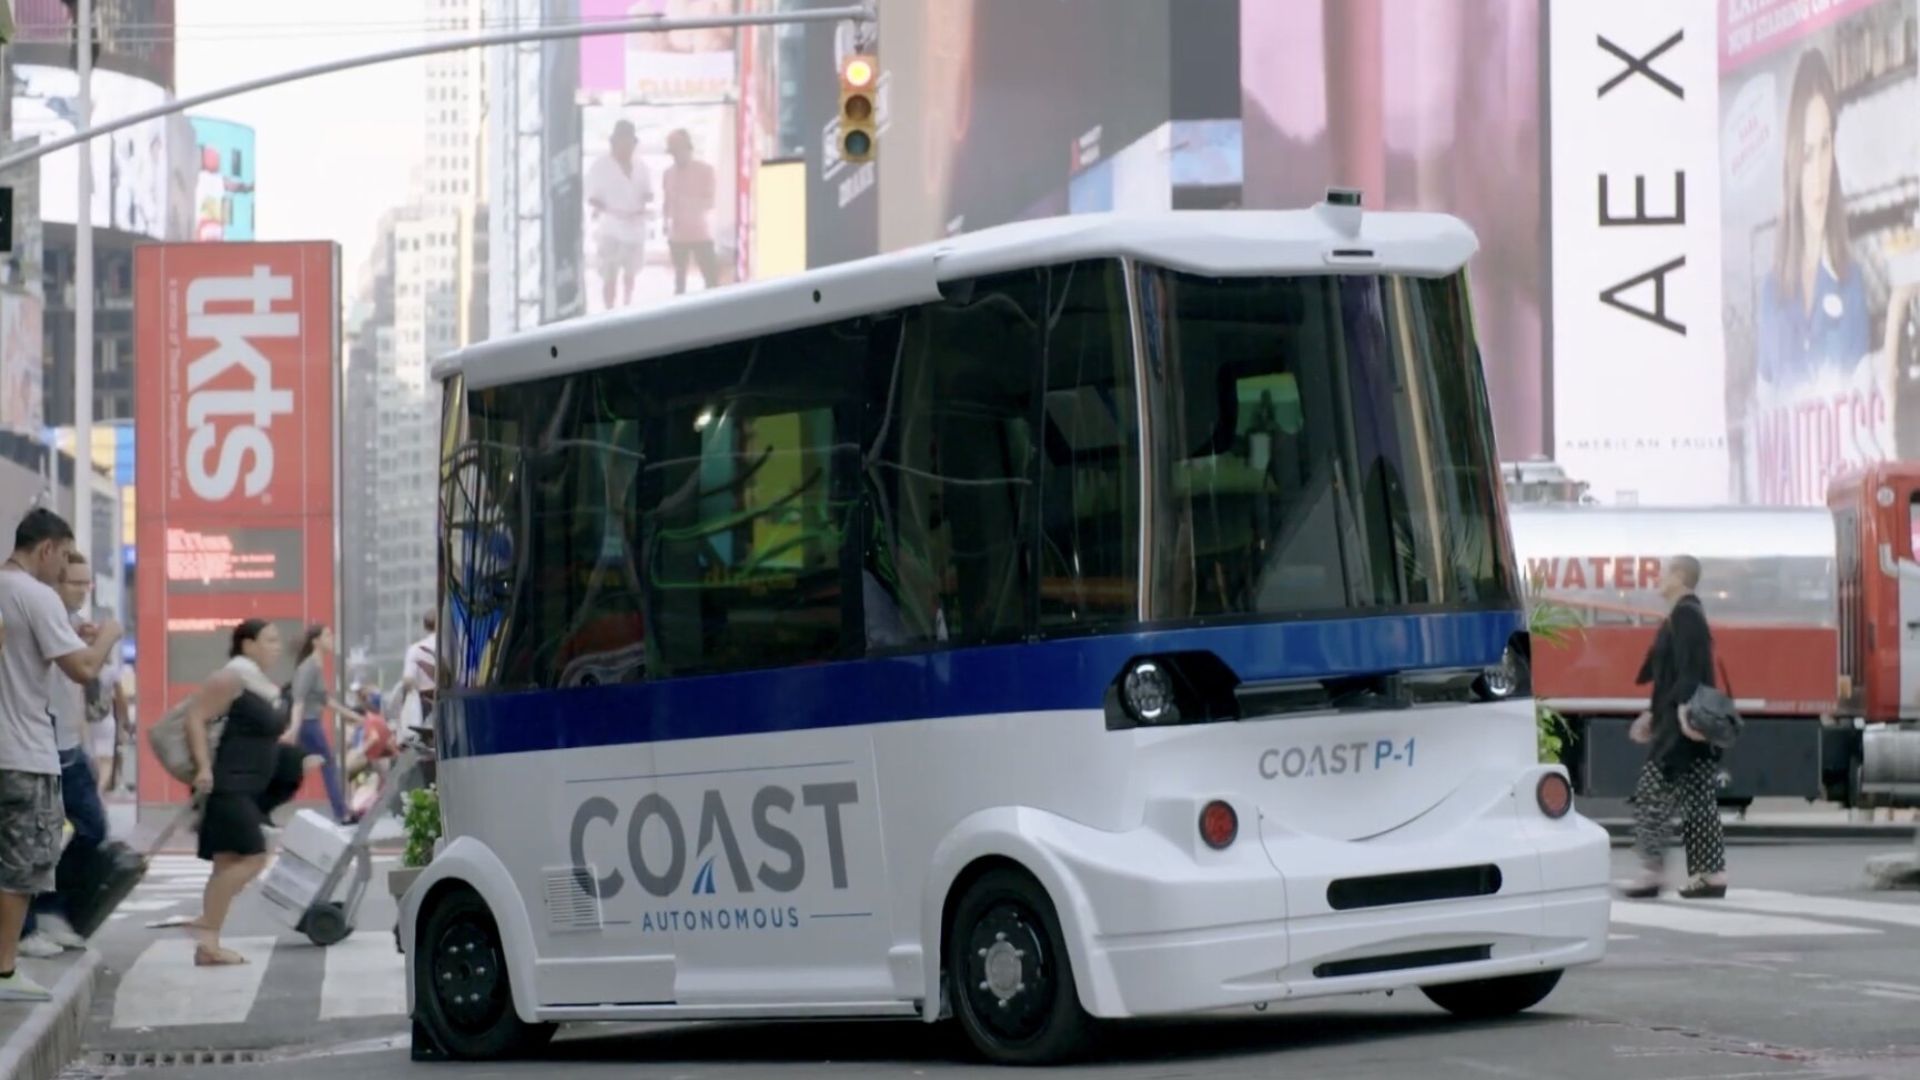
Questo shuttle senza conducente è stato progettato per trasportare persone in aree pedonali, come ambienti urbani o campus. Può operare sia nel traffico misto che su corsie ad alta velocità.
Tre caratteristiche chiave per lo sviluppo di un tale shuttle sono la sicurezza, l'esperienza del passeggero e una velocità appropriata, con il veicolo che analizza costantemente l'ambiente circostante per determinarne velocità e comportamento.
La tecnologia Coast Autonomous garantisce una guida sicura e confortevole a velocità variabili con arresti fluidi.
La soluzione è stata testata con successo più di 60 volte in sette paesi, trasportando in sicurezza oltre 120.000 passeggeri. Una delle sperimentazioni si è svolta nell'affollata area pedonale di Broadway a New York City, nota come "zona molto difficile per il GNSS".
Determinare la posizione e la direzione della navetta autonoma
L'azienda ha sviluppato un sistema autonomo a 6 livelli completamente integrato che include robotica e intelligenza artificiale (AI), gestione e supervisione della flotta, nonché localizzazione e mappatura.
Mentre un software robotico controlla lo shuttle, un'intelligenza artificiale determina come il veicolo dovrebbe comportarsi e prendere decisioni in base al suo ambiente.
Per quanto riguarda la mappatura e la localizzazione, l'azienda non si affida solo a GPS/GNSS o a beacon per la navigazione.
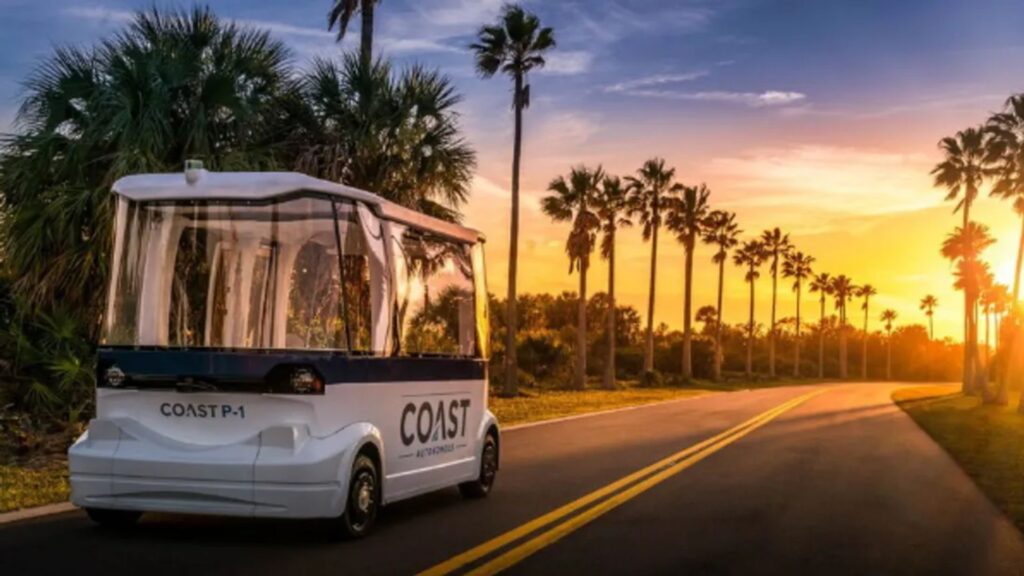
Hanno costruito un intero sistema utilizzando 7 diverse tecnologie, come inerziale e SLAM. Ciò consente alla navetta di navigare in ambienti interni e anche in condizioni difficili, come vicino a edifici o sotto tettoie.
Poiché queste tecnologie sono complementari, il sistema può determinare quella migliore da utilizzare in un momento specifico o in qualsiasi ambiente.
I sette livelli di localizzazione sono:
– SLAM ottico.
– SBG Ellipse-D RTK GNSS/INS con GNSS a doppia antenna e sensore di velocità
– Odometria per la navigazione stimata
– SLAM LiDAR 2D
– SLAM LiDAR 3D
Quando il GNSS/INS RTK diventa più piccolo ed economico
L'Ellipse-D era un sistema di navigazione inerziale che integrava un GNSS RTK a doppia antenna e doppia frequenza, ed era anche compatibile con il nostro software di Post-Processing Qinertia.
Poiché l'intera linea di prodotti della serie Ellipse è stata recentemente rinnovata, questa soluzione è ora sostituita dall'Ellipse-D 3rd Generation.
Questo nuovo INS/GNSS conserva tutte le sue caratteristiche precedenti in un package più piccolo e leggero e integra una potente architettura a 64 bit che consente un filtraggio di fascia alta.
Il consumo energetico è stato anch'esso ridotto. Progettato per applicazioni automobilistiche, può fondere l'input dell'odometro con Pulse o CAN OBDII per una maggiore precisione del dead-reckoning.
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Quali sono i livelli di autonomia dei veicoli autonomi?
I livelli di autonomia dei veicoli autonomi sono classificati in sei livelli (dal Livello 0 al Livello 5) dalla Society of Automotive Engineers (SAE), che definisce il grado di automazione nella guida del veicolo. Ecco una panoramica:
- Livello 0: Nessuna automazione – Il conducente umano mantiene in ogni momento il pieno controllo del veicolo, avvalendosi esclusivamente di sistemi passivi quali avvisi e segnalazioni.
- Livello 1: Assistenza alla guida – Il veicolo può fornire assistenza nella sterzata o nell’accelerazione/decelerazione, ma il conducente umano deve mantenere il controllo e monitorare l’ambiente circostante (ad esempio, il cruise control adattivo).
- Livello 2: Automazione Parziale – Il veicolo può controllare simultaneamente sia lo sterzo che l'accelerazione/decelerazione, ma il conducente deve rimanere attento e pronto a intervenire in qualsiasi momento (ad es. Autopilot di Tesla, Super Cruise di GM).
- Livello 3: Automazione Condizionale – Il veicolo può gestire tutti gli aspetti della guida in determinate condizioni, ma il conducente umano deve essere pronto a intervenire quando richiesto dal sistema (ad esempio, nella guida in autostrada). Il conducente non ha bisogno di monitorare attivamente, ma deve rimanere vigile.
- Livello 4: Automazione elevata – Il veicolo è in grado di svolgere autonomamente tutte le operazioni di guida in condizioni o ambienti specifici (come le aree urbane o le autostrade) senza l’intervento umano. Tuttavia, in altri ambienti o in circostanze particolari, potrebbe essere necessario che sia una persona a guidare.
- Livello 5: Automazione completa – Il veicolo è completamente autonomo ed è in grado di gestire tutte le operazioni di guida in qualsiasi condizione senza alcun intervento umano. Non è necessario un conducente e il veicolo può circolare ovunque, in qualsiasi condizione.
Questi livelli contribuiscono a definire l'evoluzione della tecnologia dei veicoli autonomi, dai sistemi di assistenza alla guida di base fino alla piena autonomia.
Che cos’è il georeferenziazione nei sistemi di costruzione autonomi?
Nel campo dei sistemi di costruzione autonomi, il georeferenziazione indica il processo di allineamento dei dati di costruzione, quali mappe, modelli o misurazioni dei sensori, alle coordinate geografiche del mondo reale. Ciò garantisce che tutti i dati raccolti o generati da macchine autonome, quali droni, robot o macchinari pesanti, siano posizionati con precisione in un sistema di coordinate globali, quali latitudine, longitudine e altitudine.
Nel contesto della costruzione autonoma, la georeferenziazione è fondamentale per garantire che i macchinari operino con precisione su grandi cantieri. Consente il posizionamento accurato di strutture, materiali e apparecchiature utilizzando tecnologie di posizionamento basate su satelliti, come il GNSS (Global Navigation Satellite System), per collegare il progetto a una posizione nel mondo reale.
Il georeferenziazione consente di automatizzare e controllare con precisione attività quali lo scavo, il livellamento o il deposito di materiali, migliorando l'efficienza, riducendo gli errori e garantendo che i lavori di costruzione rispettino le specifiche di progetto. Inoltre, facilita il monitoraggio dello stato di avanzamento dei lavori, il controllo qualità e l'integrazione con i Sistemi Informativi Geografici (GIS) e il Building Information Modeling (BIM) per una gestione più efficace dei progetti.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
