Scopri SAF2Nav: il nostro nuovo stack di navigazione resiliente
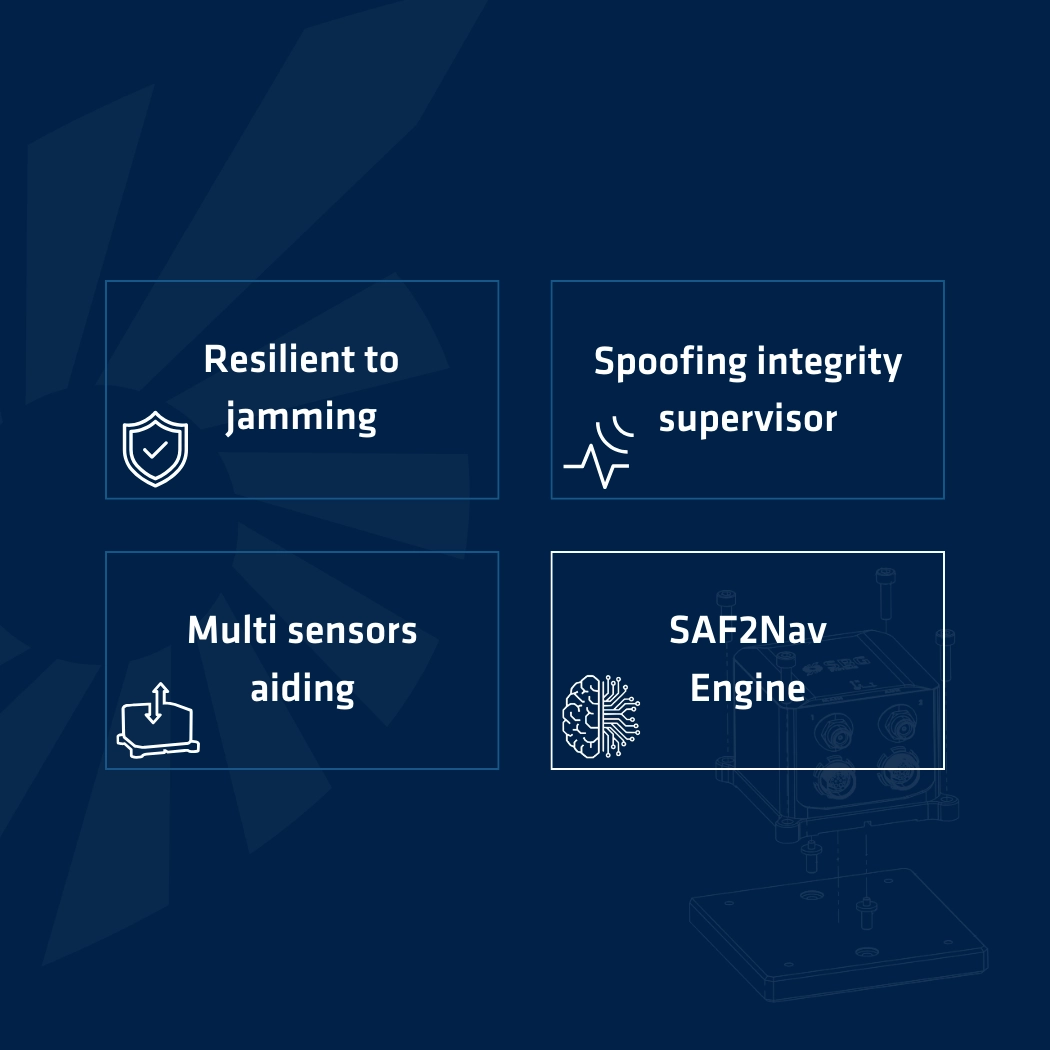
In un'epoca in cui l'affidabilità del GNSS non può più essere data per scontata, SAF2Nav stabilisce un nuovo standard per la navigazione resiliente. Sviluppato da SBG Systems, questo stack di navigazione supera i limiti dell'inerzia tradizionale fondendo più fonti di dati per offrire un posizionamento continuo e affidabile, anche negli ambienti più ostili soggetti a jamming e spoofing.
Basato su quasi due decenni di esperienza nella fusione di sensori, SAF2Nav combina un framework di integrazione modulare plug-and-play con un motore avanzato di fusione dell'integrità a doppio stadio. Insieme, consentono un'integrazione fluida di sensori di terze parti garantendo al contempo il rifiuto automatico dei valori anomali, il monitoraggio continuo dell'integrità e prestazioni affidabili in dinamiche terrestri, aeree e marine.
SAF2Nav riflette il nostro impegno costante nell'offrire una navigazione su cui poter fare affidamento, oggi e domani. Questa funzionalità è disponibile da subito tramite un semplice aggiornamento firmware per i prodotti e i sistemi della serie Ellipse (versione 3.3) e Ekinox/Apogee/Quanta/Navsight (versione 6.0).
GNSS e le loro fonti di errore
Esplora i fondamentali del GNSS e le relative precisioni. Scopri di più su trilaterazione, misurazioni dei segnali, fonti di errore e tecniche per il posizionamento di precisione.
Leggi l'articolo completo
Correzioni differenziali da DGPS a PPK
Scopri come le tecnologie di correzione GNSS avanzate come DGNSS, SBAS, RTK e PPK migliorano la precisione di posizionamento a livello centimetrico.
Leggi l'articolo completo
Risoluzione dell'ambiguità nel posizionamento puntuale preciso (PPP)
Scopri di più sulla risoluzione delle ambiguità nel posizionamento point positioning (PPP) e su come raggiungere una precisione centimetrica con il GNSS senza fare affidamento su stazioni di riferimento locali o su una densa infrastruttura a terra.
Leggi l'articolo completo
Effetto degli errori atmosferici su RTK e PPK
Scopri come la nostra tecnologia Ionoshield può mitigare gli effetti della ionosfera sulle correzioni RTK e PPK.
Leggi l'articolo completo
Introduzione alla tecnologia MEMS
Esplora i fondamenti della tecnologia MEMS. Scopri di più sulla classe dei sensori, sugli intervalli di misura, sulla gestione delle vibrazioni e sulle tecniche per il posizionamento preciso.
Leggi l'articolo completo
Articoli scientifici
Conduciamo molteplici progetti di ricerca per progettare prodotti innovativi ed efficienti.
Per progettare e produrre soluzioni affidabili e ad alte prestazioni, la ricerca avanzata e la condivisione di dati scientifici con i colleghi sono essenziali. Per questo motivo partecipiamo regolarmente a eventi specializzati e condividiamo le nostre conoscenze attraverso pubblicazioni scientifiche.
Di seguito sono riportate alcune delle nostre ultime pubblicazioni presentate a eventi come ION GNSS, Inertial Sensors and Systems, ecc.
