Garantire la sicurezza delle operazioni
I nostri sensori sono integrati in questi veicoli autonomi per raccogliere continuamente dati sulla loro posizione e sul loro orientamento, consentendo adeguamenti in tempo reale e una pianificazione strategica basata su tali informazioni.
I sistemi autonomi sono in grado di adattarsi a diversi tipi di terreno e ambienti, e la loro implementazione può essere ampliata in base alle esigenze operative.
Aumentare l'efficienza
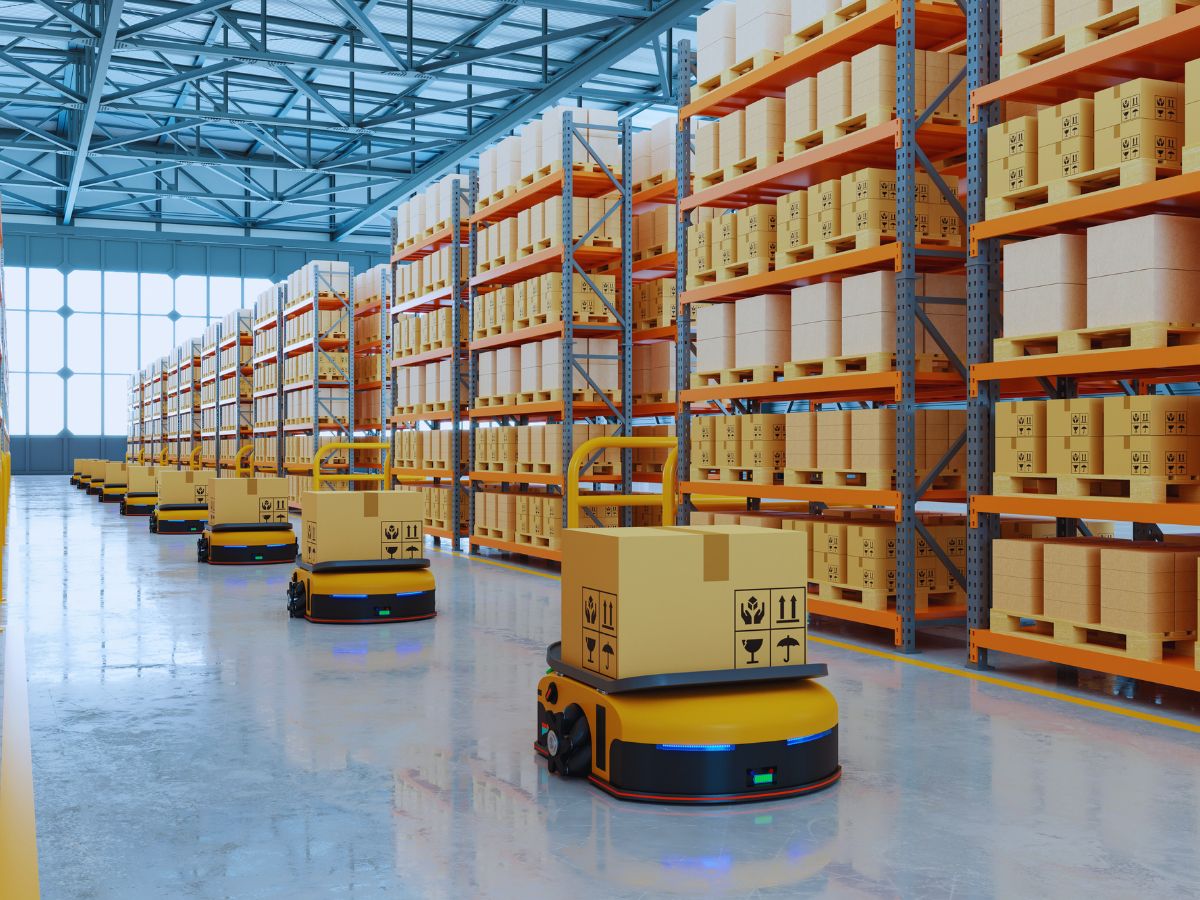
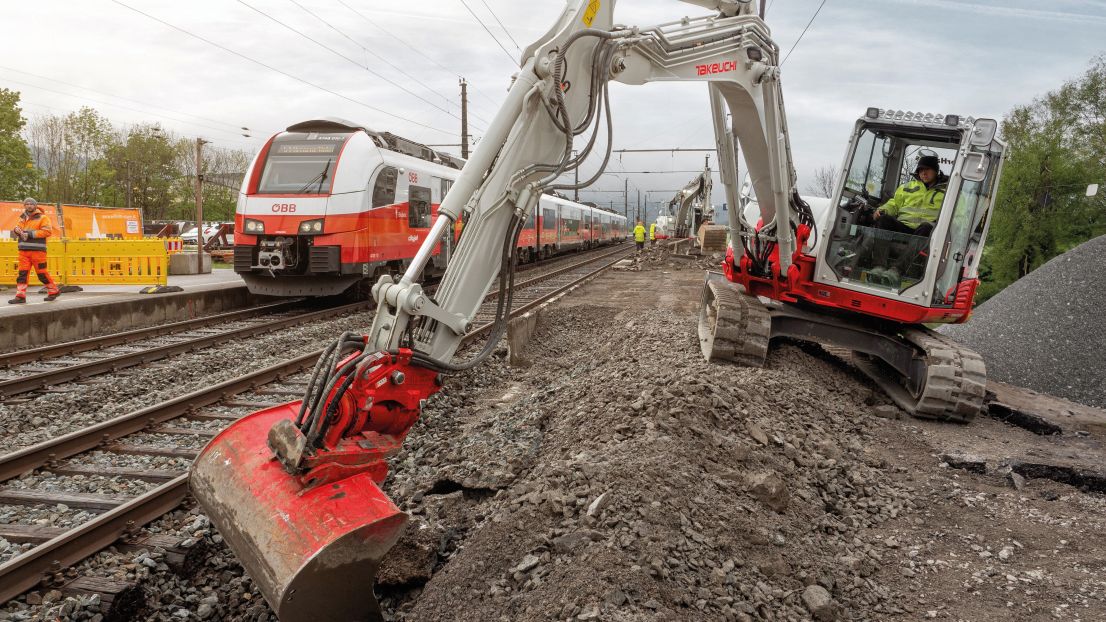
I sistemi autonomi della logistica industriale operano ininterrottamente senza affaticarsi, ottimizzando tempi e risorse nel trasporto delle merci e in altre operazioni logistiche. Riducono il coinvolgimento umano in ambienti pericolosi, diminuendo il tasso di incidenti e migliorando la sicurezza complessiva in settori come quello minerario o edile.
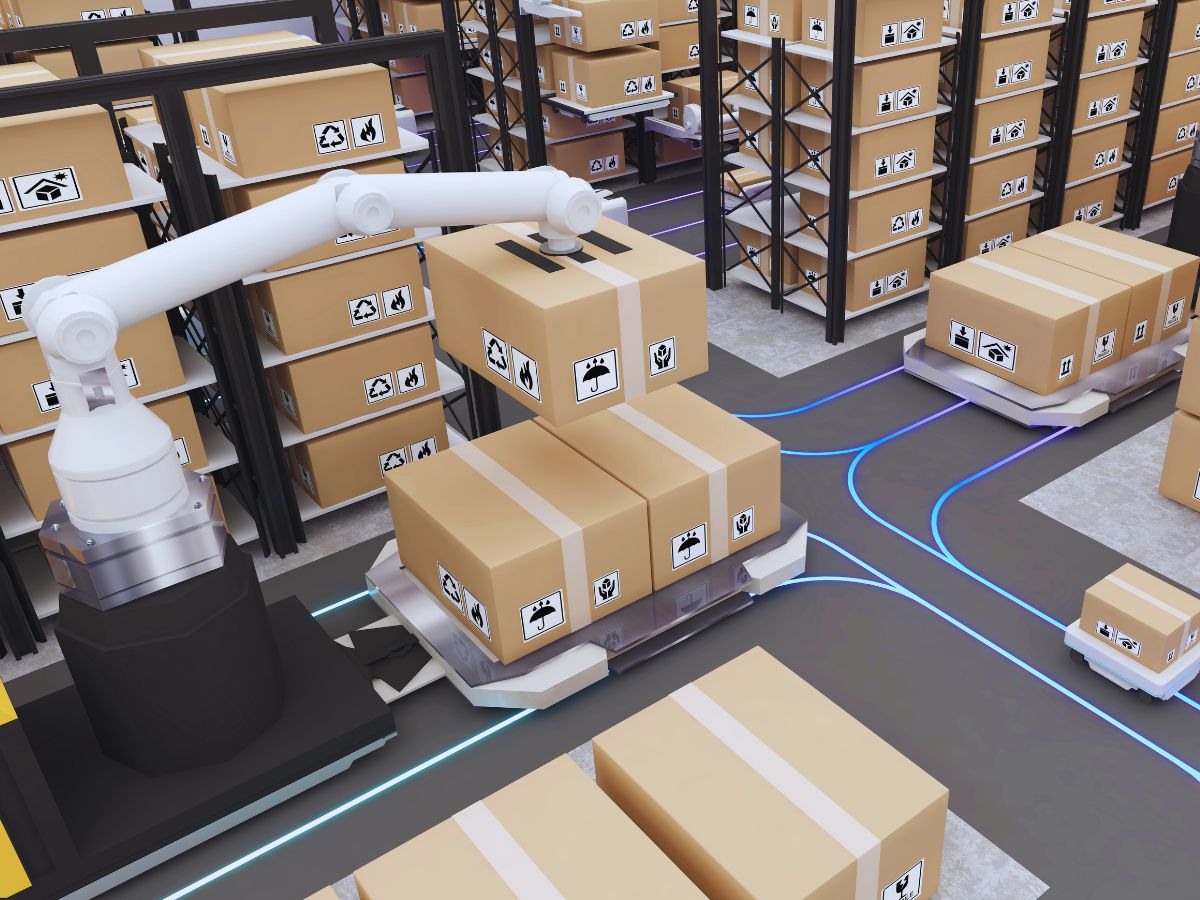
Nastri trasportatori, smistatori e gru automatizzati spostano le merci tra aree di stoccaggio, banchine di carico e linee di produzione, migliorando il flusso delle merci e riducendo il lavoro manuale. L’automazione accelera i processi, quali la preparazione degli ordini, l’imballaggio e la spedizione, consentendo alle aziende di gestire volumi maggiori di merci con minori ritardi.
I principali vantaggi di queste soluzioni includono l’ottimizzazione dei processi, una maggiore efficienza e una maggiore sicurezza per i dipendenti.
Posizionamento in tempo reale
I nostri sistemi di posizionamento in tempo reale forniscono agli operatori dati di localizzazione pertinenti e rendono i processi logistici più rapidi e fluidi. Inoltre, un sistema di localizzazione contribuisce ad aumentare la produttività in tutte le operazioni. Permette inoltre un processo decisionale automatizzato in tempo reale e identifica in modo efficiente i costi nascosti.
La localizzazione indoor, inoltre, rende visibili le posizioni di merci e dipendenti all'interno di ambienti industriali e logistici.
Di conseguenza, consente l'analisi, il coordinamento e l'ottimizzazione dei processi di produzione e logistici.
Soluzioni per la logistica industriale
Scopri come i nostri sensori si integrano perfettamente con le piattaforme logistiche industriali per garantire prestazioni affidabili, anche nelle condizioni più difficili.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Brochure sulle applicazioni industriali
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
Scopri i nostri casi di studio relativi alla tua applicazione.
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile
Rilevamento dei difetti ferroviari di TREALIS con Apogee Navsight
Posizionamento di tram e treni

Ricerca sui traghetti autonomi nei corsi d’acqua urbani reali
Navigazione autonoma dei traghetti

Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche di navigazione degli UAV.



Scopri altre applicazioni industriali
Scopri come i nostri sistemi di navigazione inerziale avanzati e sensori di movimento stanno trasformando un'ampia gamma di applicazioni per veicoli autonomi. Dai robot terrestri ai veicoli subacquei, le nostre soluzioni consentono prestazioni precise e affidabili in ambienti diversi e complessi. Esplora come supportiamo l'evoluzione delle tecnologie autonome con le nostre soluzioni all'avanguardia.
Hai qualche domanda?
Che cos’è un veicolo a guida automatica?
Un veicolo a guida automatica, o AGV, è un tipo di robot mobile utilizzato in ambito industriale per il trasporto di materiali e prodotti all'interno di uno stabilimento senza l'intervento umano.
Gli AGV sono guidati da diverse tecnologie come bande magnetiche, laser, sensori inerziali o telecamere, che consentono loro di navigare su percorsi predeterminati ed evitare ostacoli. Sono comunemente impiegati in settori come la produzione, lo stoccaggio e la logistica per automatizzare compiti quali lo spostamento di pallet, materie prime o prodotti finiti.
I veicoli a guida automatica (AGV) migliorano l'efficienza, riducono i costi di manodopera e aumentano la sicurezza svolgendo autonomamente attività ripetitive. Svolgono un ruolo fondamentale nei moderni sistemi industriali automatizzati.
Che cos'è il sistema di navigazione inerziale?
Un sistema di navigazione inerziale (INS) è una soluzione di navigazione autonoma che determina la posizione, la velocità e l'orientamento di una piattaforma in movimento misurando continuamente il suo movimento tramite sensori inerziali. Fondamentalmente, un INS si basa su una terna di accelerometri per rilevare le accelerazioni lineari lungo tre assi perpendicolari e su una terna di giroscopi per misurare le velocità angolari attorno a quegli stessi assi. Integrando queste misurazioni nel tempo, il sistema calcola come evolvono la velocità, l'assetto e la posizione della piattaforma da un punto di partenza noto.
Poiché un INS non dipende da segnali esterni come GPS, radiofari o riferimenti visivi, può operare in modo affidabile in ambienti in cui gli ausili di navigazione esterni non sono disponibili, sono negati o degradati, come in contesti subacquei, al chiuso, sotterranei o in scenari militari di jamming GNSS.
I moderni INS tipicamente incorporano algoritmi di filtraggio sofisticati, il più delle volte un filtro di Kalman, per fondere i dati grezzi dei sensori, mitigare la deriva e stimare lo stato di navigazione più accurato. In molte applicazioni, l'INS è accoppiato con il GNSS, odometri, log di velocità Doppler o magnetometri per limitare la deriva a lungo termine e fornire una navigazione altamente stabile. Il risultato è una soluzione di navigazione robusta e ad alta frequenza di aggiornamento, essenziale per aeromobili, UAV, missili, veicoli autonomi, navi, AUV e un'ampia gamma di sistemi industriali che richiedono una consapevolezza precisa e continua del movimento e dell'orientamento.
Che cos'è un'IMU?
Un'Unità di Misura Inerziale (IMU) è un modulo sensore compatto che misura il movimento e l'orientamento di una piattaforma catturandone le accelerazioni lineari e le velocità di rotazione angolare. Nella sua essenza, un'IMU integra tre accelerometri e tre giroscopi disposti lungo assi ortogonali per fornire sei gradi di misura.
Gli accelerometri rilevano come la piattaforma accelera nello spazio, mentre i giroscopi ne tracciano la rotazione. Elaborando insieme queste misurazioni, un'IMU fornisce informazioni precise sui cambiamenti di velocità, assetto e rotta senza fare affidamento su alcun segnale esterno. Ciò rende le IMU essenziali per la navigazione in ambienti in cui il GPS non è disponibile, non è affidabile o è intenzionalmente negato. Le loro prestazioni dipendono fortemente dalla qualità del sensore, dalla calibrazione e da come vengono controllati gli errori, come bias, rumore, fattori di scala e disallineamenti.
Le IMU di alta qualità includono calibrazione avanzata, compensazione termica, filtraggio delle vibrazioni e meccanismi di stabilità del bias per garantire che gli errori non si accumulino rapidamente nel tempo. Grazie a queste caratteristiche, le IMU sono utilizzate in un'ampia gamma di applicazioni—dai UAV, munizioni circuitanti e veicoli autonomi agli AUV, alla robotica e ai sistemi di stabilizzazione industriale—fornendo una consapevolezza robusta e continua del movimento e dell'orientamento anche nelle condizioni operative più difficili.
