


RTK – Kinematica in tempo reale
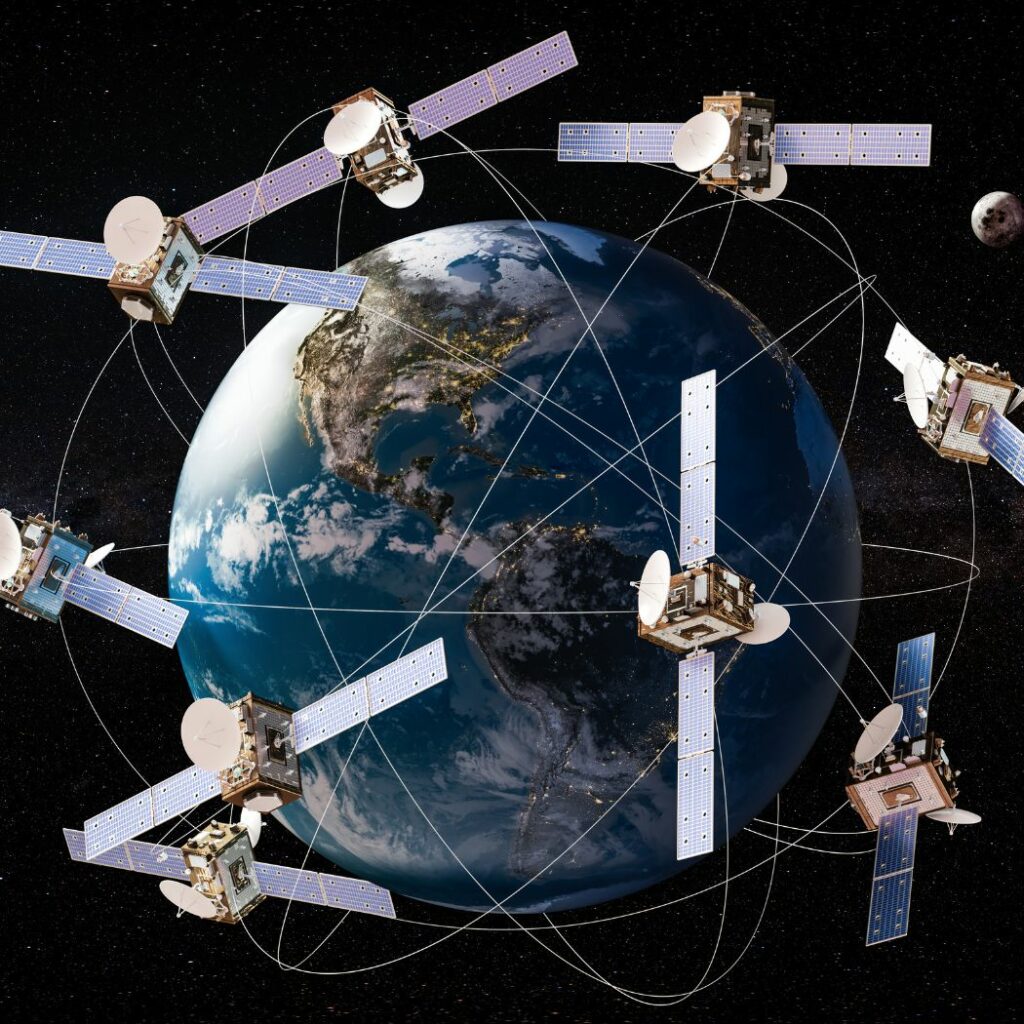
Il Real-Time Kinematic (RTK) è una tecnologia di posizionamento di alta precisione utilizzata nei sistemi satellitari di navigazione globale (GNSS) per ottenere dati di localizzazione estremamente accurati, tipicamente nell'ordine dei centimetri.
L'RTK migliora la precisione standard del GNSS utilizzando una stazione di base fissa e un rover mobile. La stazione di base calcola gli errori nei segnali satellitari causati da fattori atmosferici e di altra natura, trasmettendo le correzioni al rover in tempo reale.
Questo processo consente al rover di regolare dinamicamente i calcoli della propria posizione, garantendo un grado di accuratezza superiore. L'RTK è comunemente impiegato in applicazioni quali rilievi topografici, agricoltura, edilizia e veicoli autonomi, dove il posizionamento preciso è fondamentale. Si basa su una robusta comunicazione di dati tra la stazione di base e il rover, tipicamente tramite segnali radio, reti cellulari o internet.
Come funziona l'RTK, passo dopo passo
Sia una stazione base fissa che un rover mobile ricevono segnali da più satelliti GNSS. Tali segnali comprendono le posizioni dei satelliti e i tempi di trasmissione.
La stazione base è configurata in una posizione fissa e nota al fine di calcolare gli errori nei segnali satellitari, come i ritardi atmosferici, le imprecisioni dell'orologio o le deviazioni orbitali. Confrontando i dati satellitari con la sua posizione nota, la stazione base determina l'entità dell'errore. La stazione base trasmette quindi queste correzioni di errore al rover in tempo reale.
Questa comunicazione avviene tipicamente tramite onde radio, reti cellulari o internet. Il rover applica le correzioni ai suoi dati GNSS mentre è in movimento. Questo processo riduce significativamente gli errori, garantendo che il rover calcoli la sua posizione con una precisione a livello centimetrico.
L'intero processo di ricezione dati, calcolo degli errori e applicazione delle correzioni avviene in modo continuo, mantenendo un'elevata precisione mentre il rover si muove.
