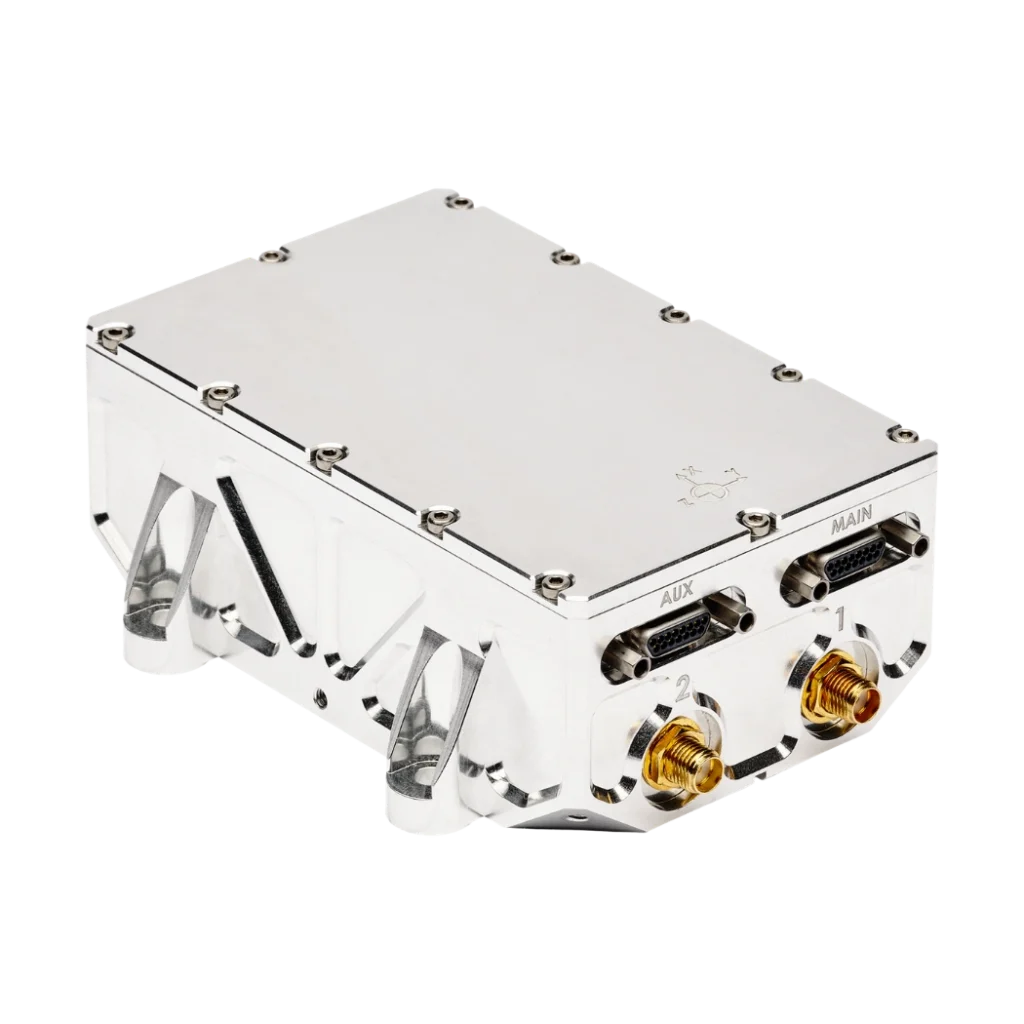
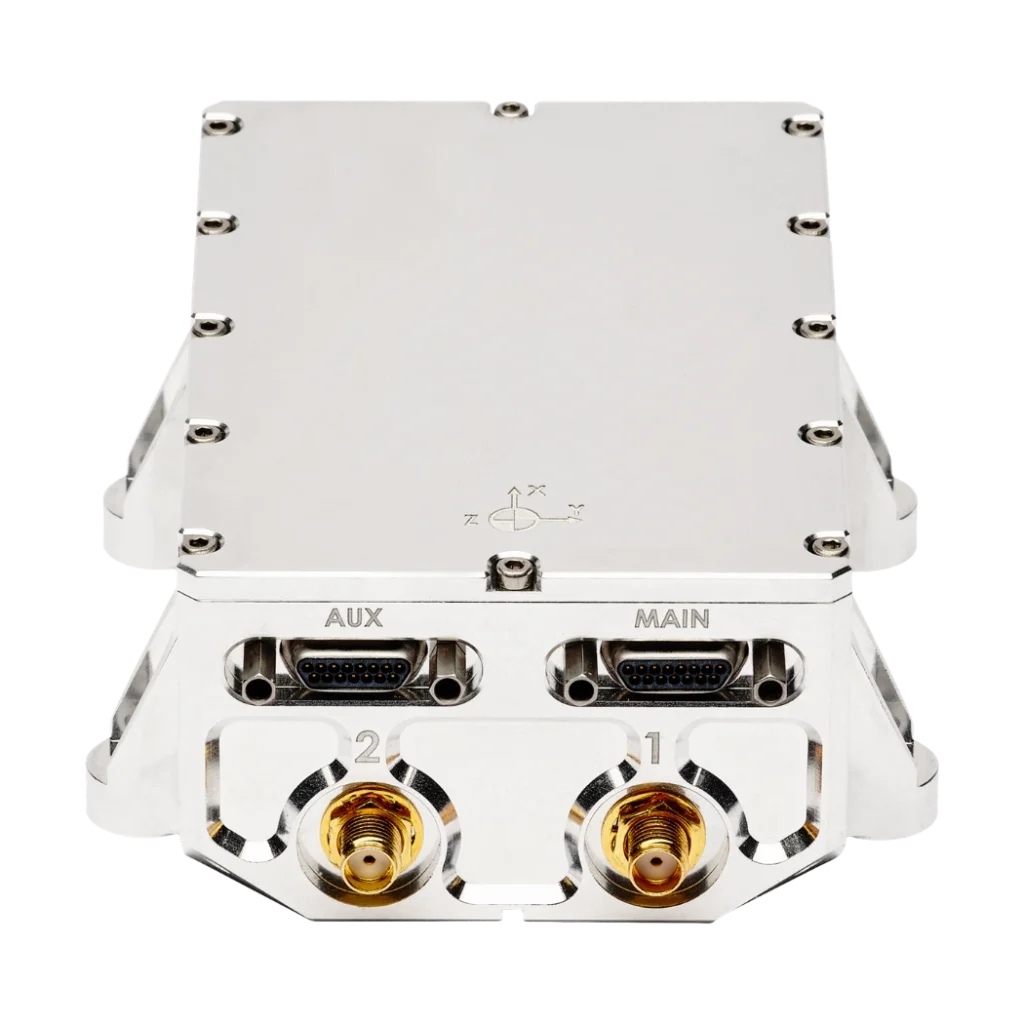
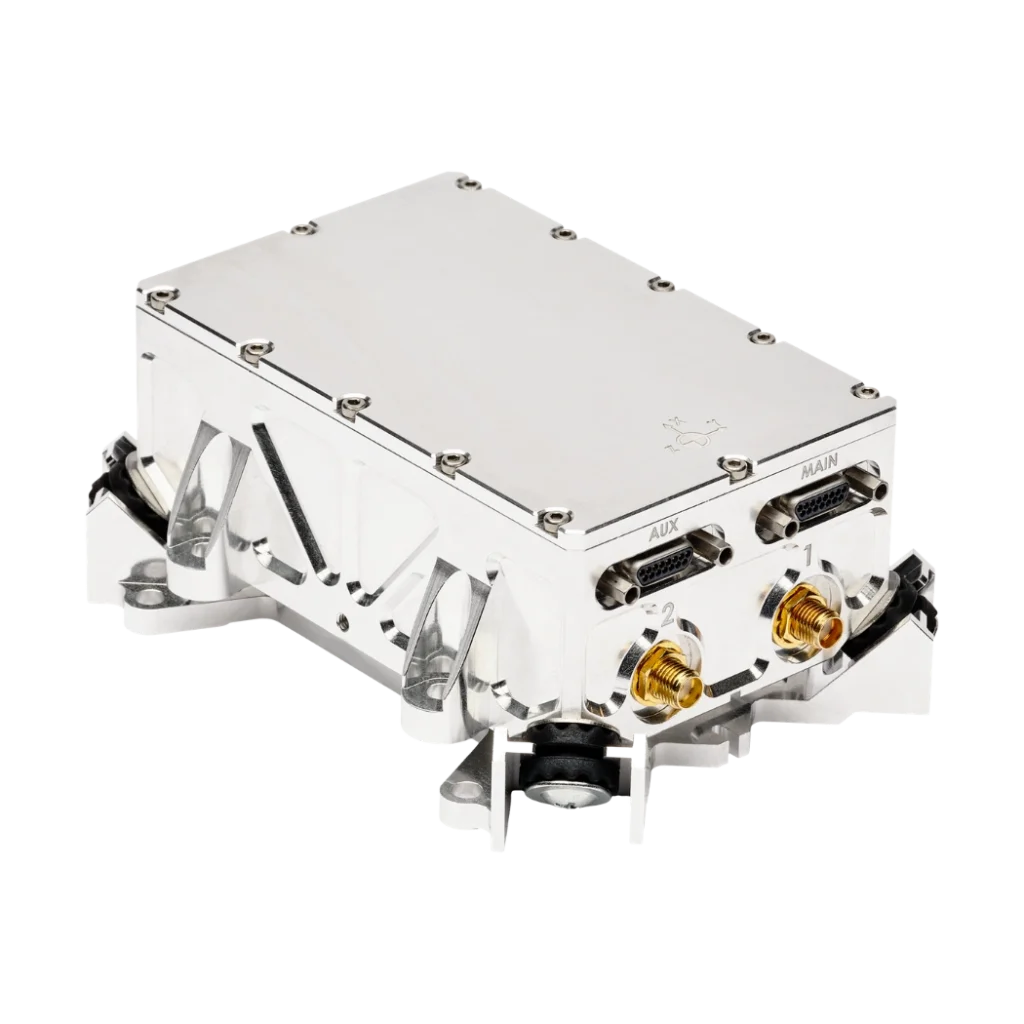
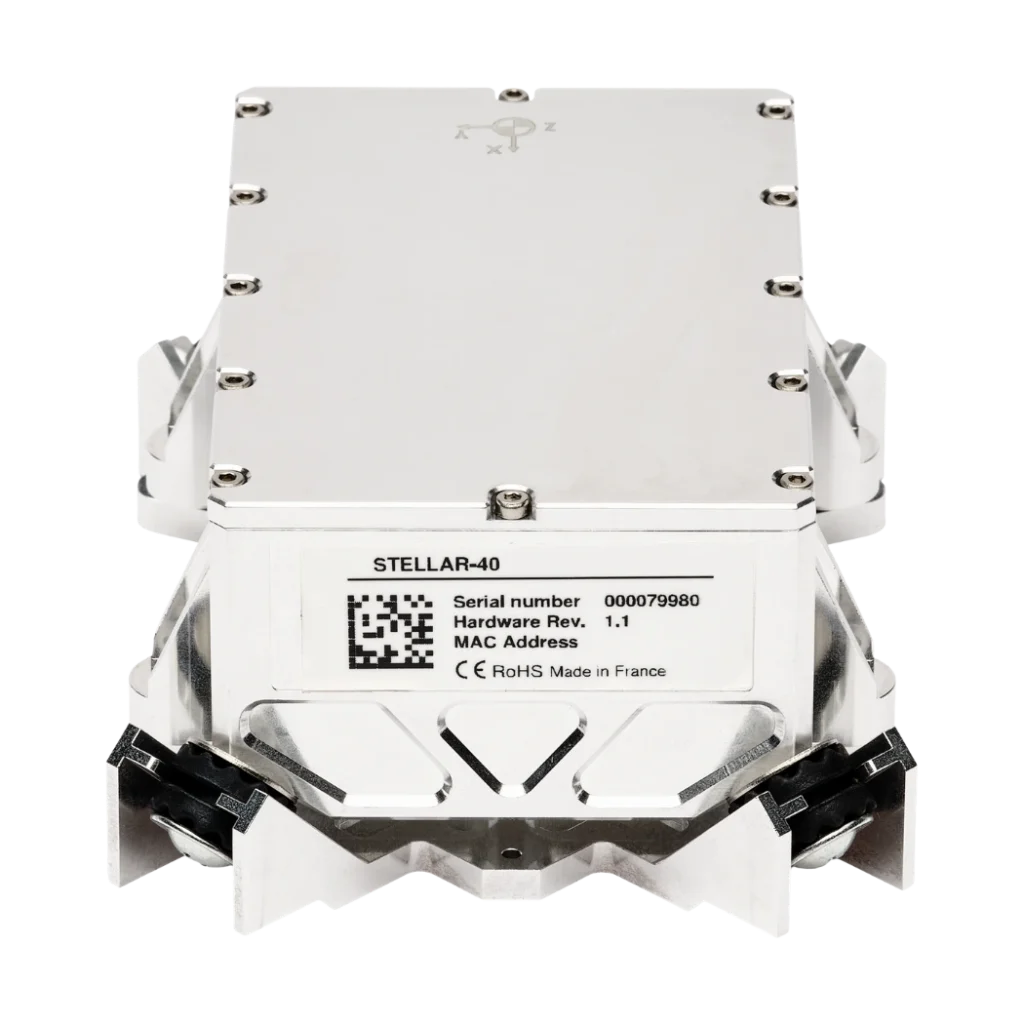
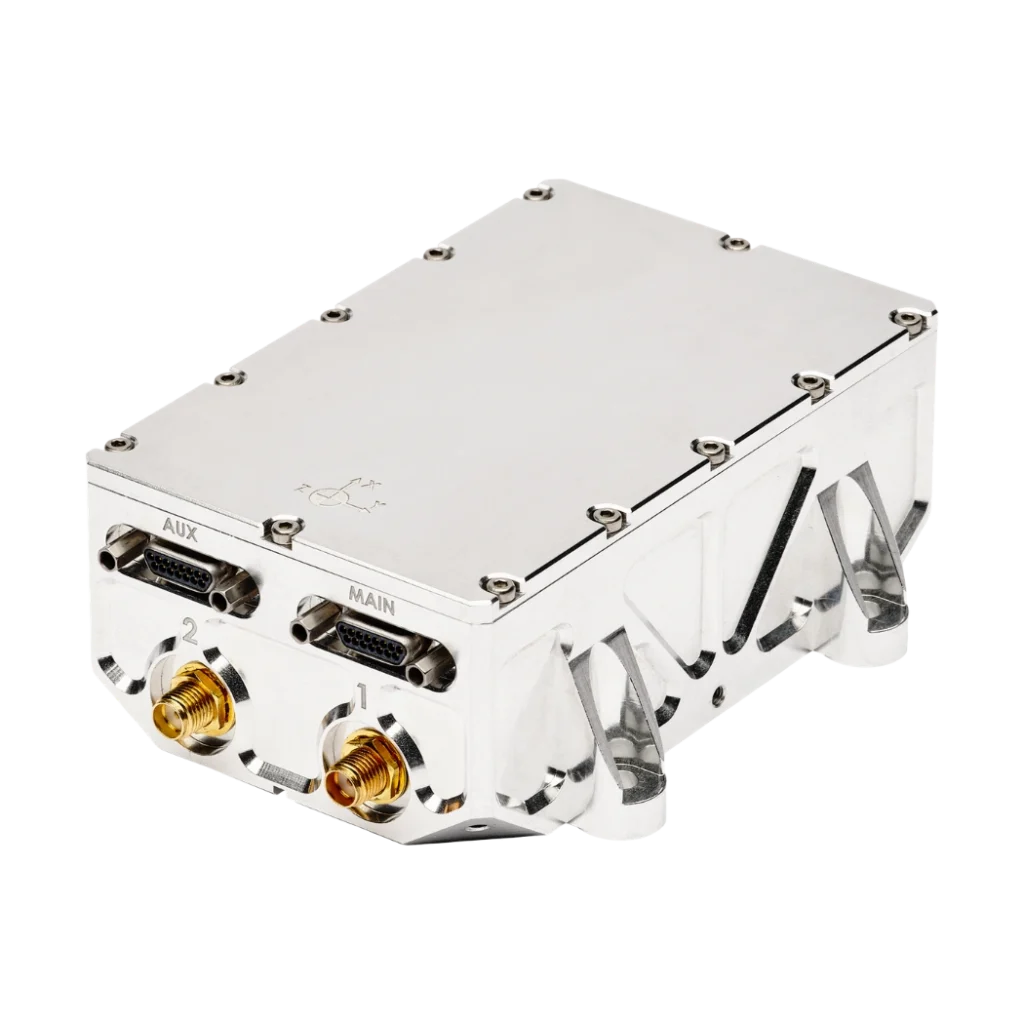
Stellar-40 Sistema di navigazione inerziale di livello tattico
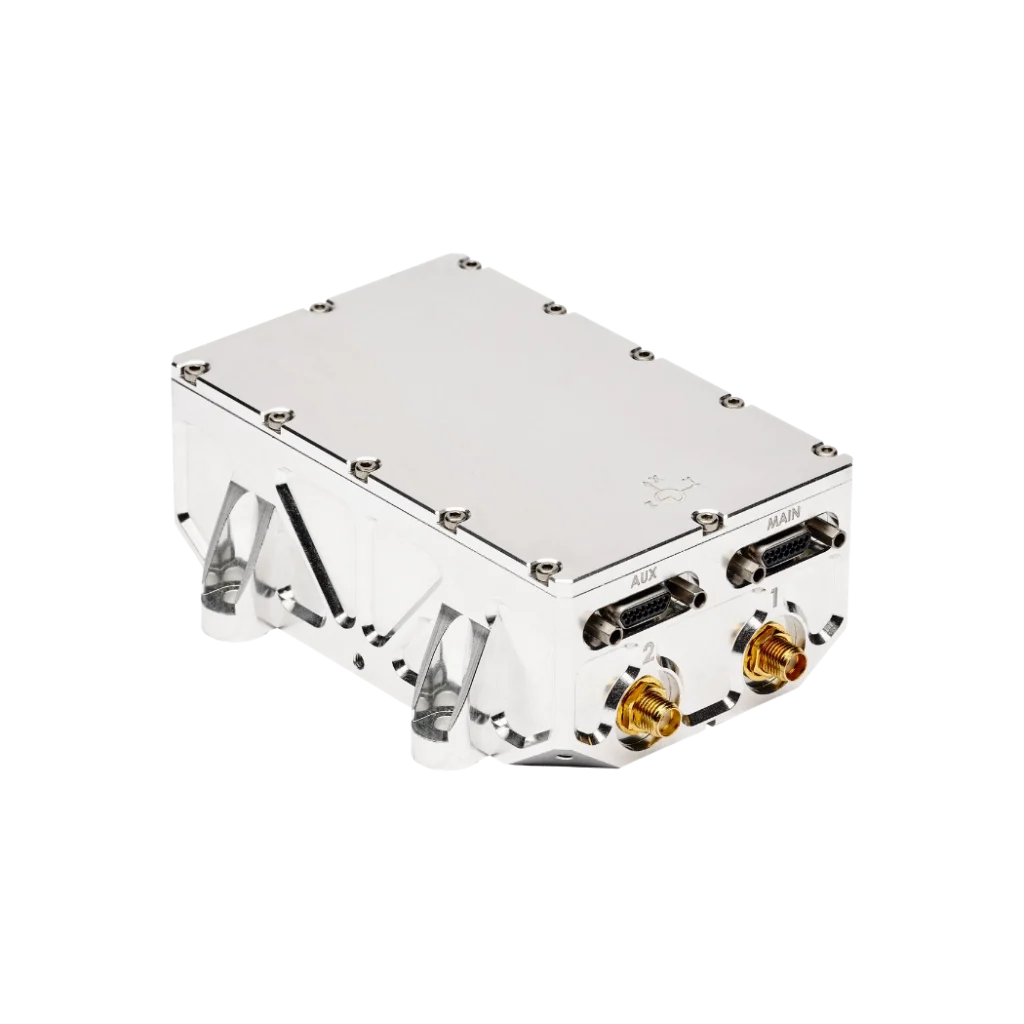
Stellar-40 è un sistema di navigazione inerziale assistito da GNSS di livello tattico guidato dallo stack SAF2Nav per una resilienza ineguagliabile. Combina una IMU di livello tattico, un ricevitore GNSS resistente al jamming e allo spoofing e algoritmi avanzati di fusione dei sensori all'interno di un involucro robusto.
Unendo prestazioni di fascia alta e flessibilità industriale, Stellar-40 presenta un'architettura unica di attenuazione delle vibrazioni a triplo strato in un design ottimizzato per la scalabilità, soddisfacendo i rigorosi requisiti della produzione di massa.
Con questo lancio, SBG Systems amplia ulteriormente la sua gamma di soluzioni di navigazione inerziale su misura per applicazioni mission-critical. Stellar-40 è privo di restrizioni ITAR (ITAR FREE).
Stellar-40
Il nostro Stellar-40 è il primo di una nuova serie Stellar lanciata per soddisfare i requisiti operativi in continua evoluzione. Questo INS di grado tattico si concentra su due obiettivi principali: aumentare la resilienza in condizioni operative difficili e garantire la scalabilità, senza compromessi sulle prestazioni.
Per affrontare le sfide legate alle forti vibrazioni, SBG Systems ha creato un capolavoro di ingegneria meccanica: un esclusivo sistema di protezione anti-vibrazioni a triplo strato. È stata eseguita un'analisi modale completa per garantire che il prodotto sia robusto e affidabile, mantenendo al contempo il design straordinariamente semplice.
Pronto per la navigazione a stima (dead reckoning) con il motore SAF2Nav al suo interno, Stellar-40 si integra perfettamente nella vostra piattaforma per offrire una navigazione resiliente, anche nelle condizioni più avverse di assenza di GNSS.
Scopri tutte le funzioni!


Stellar-40 in sintesi
Robusto. Preciso. Senza soluzione di continuità.
Scopri le caratteristiche principali qui sotto per saperne di più sull'Stellar-40.
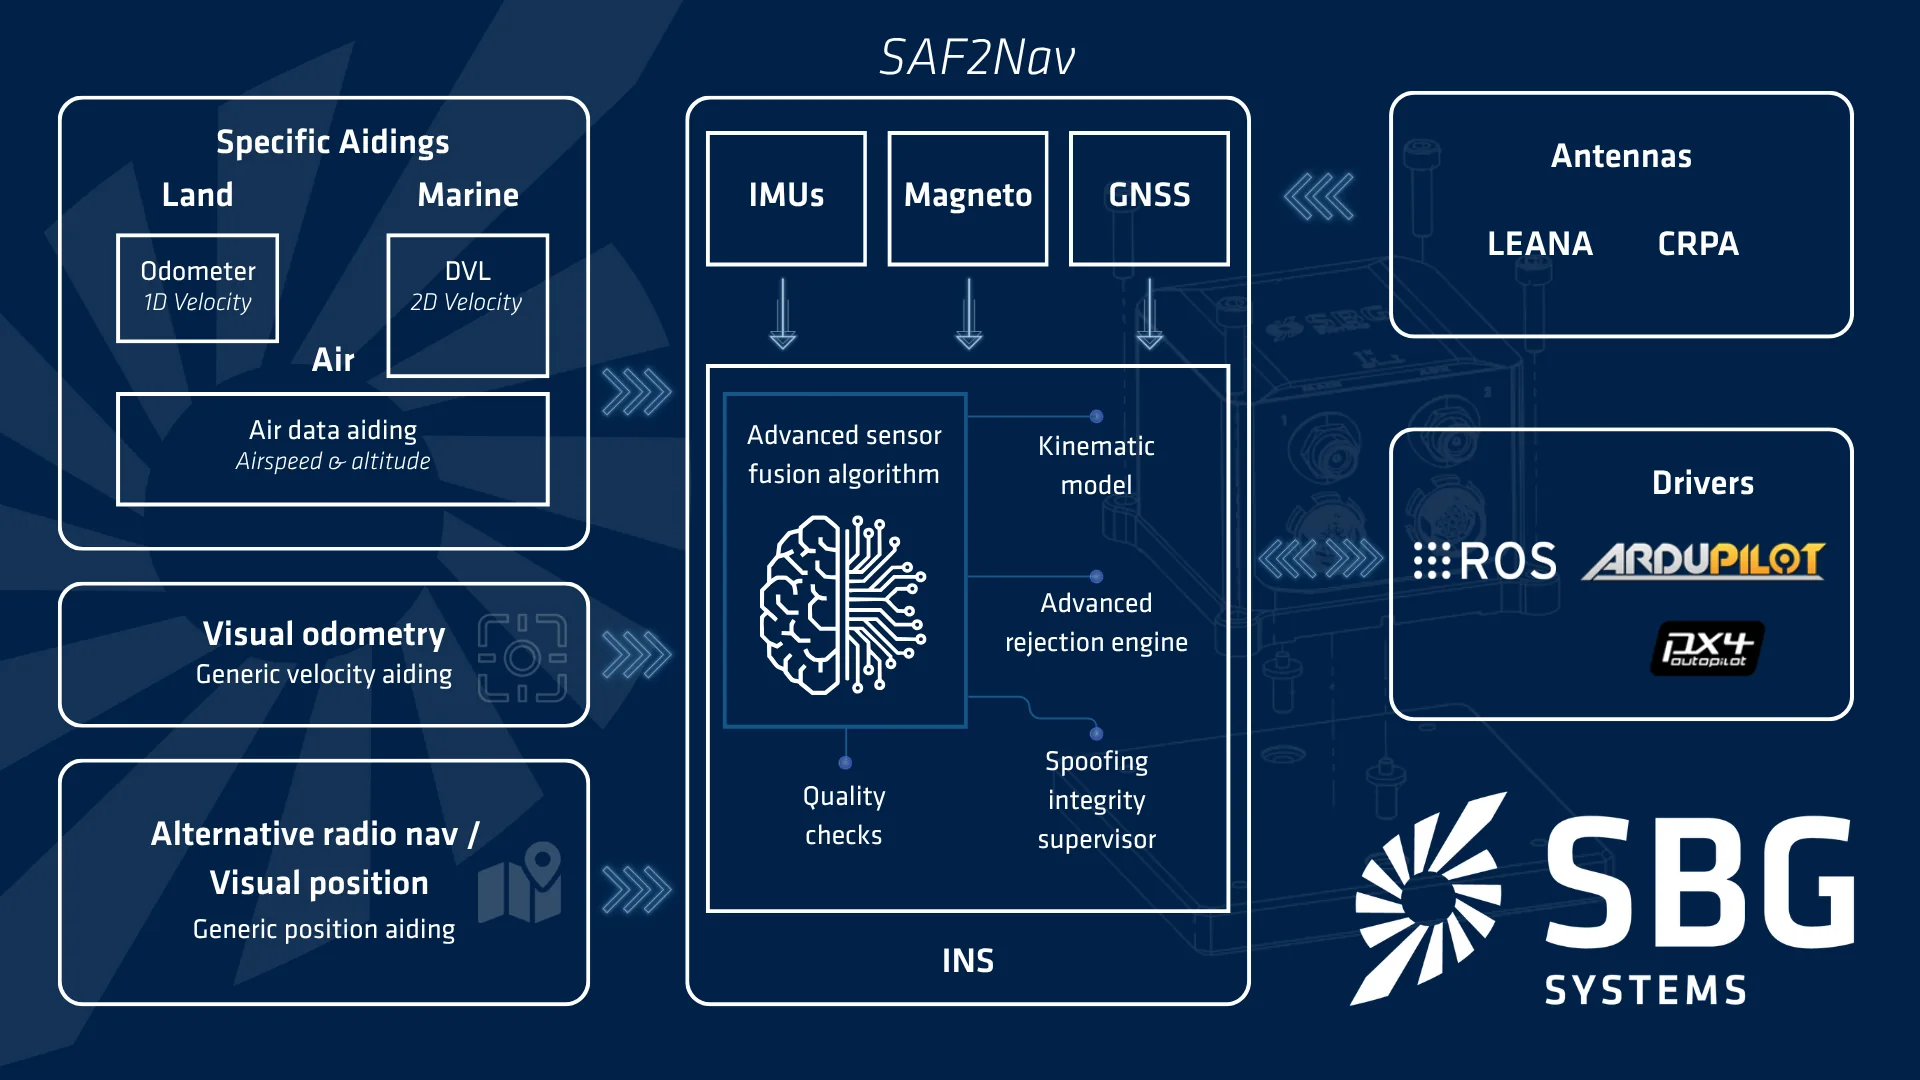
Stack di navigazione resiliente con SAF2Nav
Il GNSS non può più essere dato per scontato. Per questo motivo, la nostra suite SAF2Nav è al centro del nostro INS, garantendo precisione e sicurezza quando il GNSS fallisce o viene attaccato. Si basa su tre pilastri chiave. Innanzitutto, la fusione multi-sensore combina dati GNSS, IMU, barometrici, radar e di visione in un'unica soluzione di navigazione coerente. In secondo luogo, un nuovo supervisore dell'integrità dello spoofing monitora i sensori per rilevare istantaneamente le anomalie, riducendo drasticamente il tempo critico di allarme (time-to-alert). Infine, i modelli cinematici adattivi massimizzano la precisione di navigazione, consentendo all'algoritmo di fusione di adattarsi perfettamente alle specifiche dinamiche di movimento della vostra piattaforma.
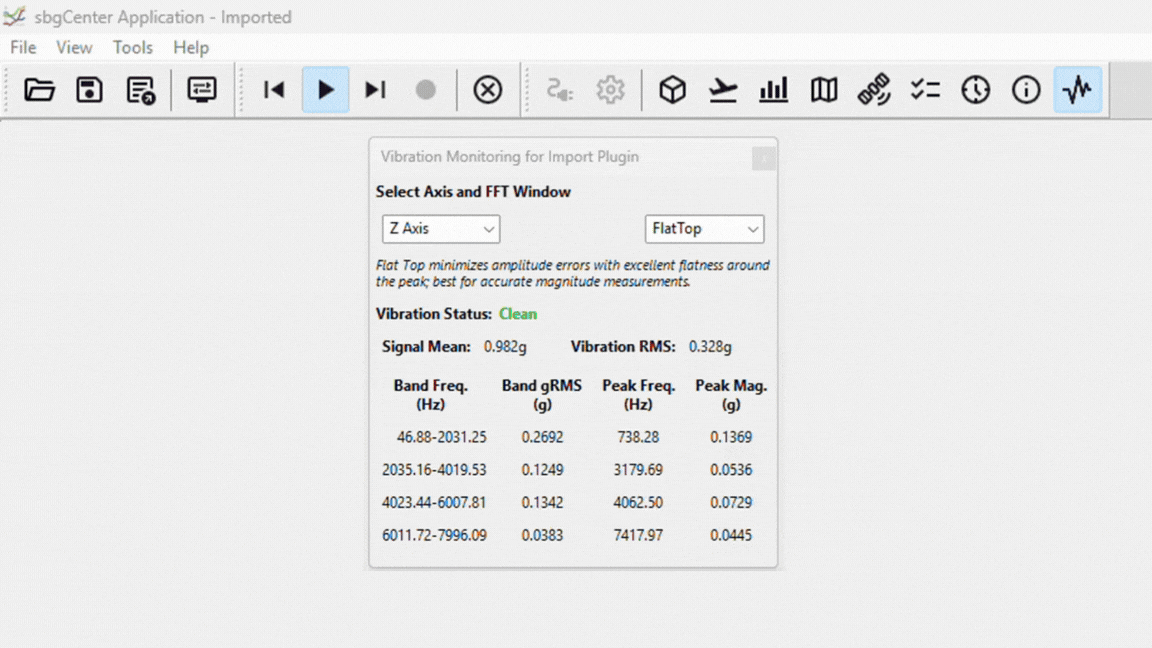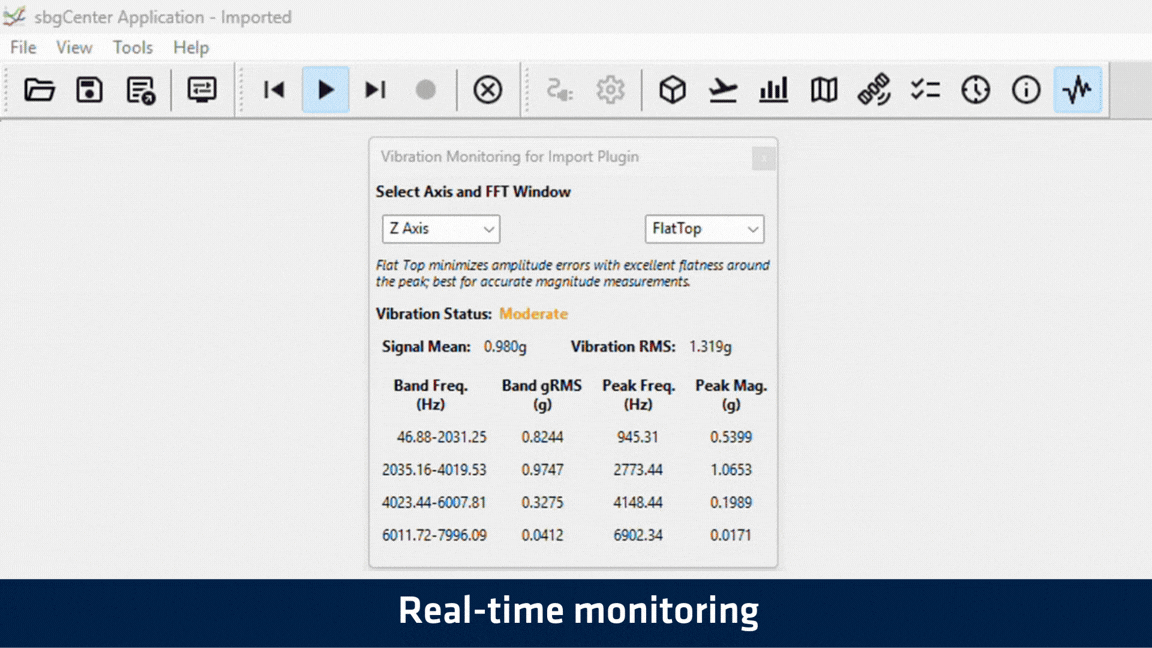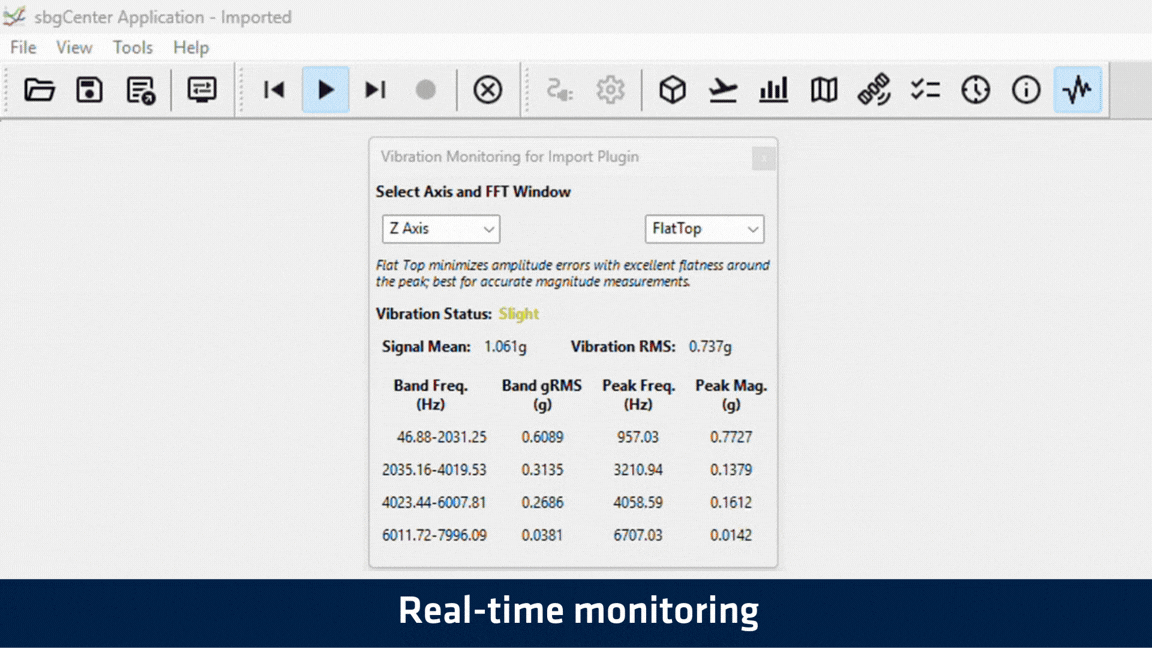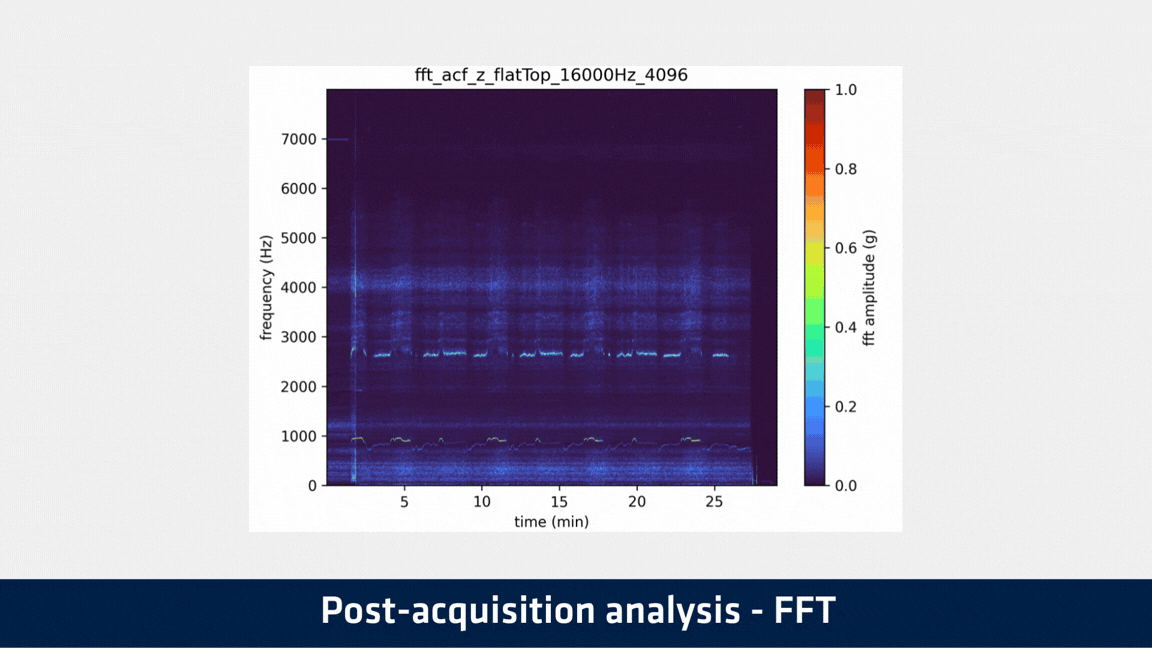
Strumento integrato per il monitoraggio delle vibrazioni
Il monitoraggio delle vibrazioni per comprendere e mitigare le risonanze strutturali raramente è semplice e spesso richiede hardware esterno dedicato. Ecco perché abbiamo integrato strumenti di monitoraggio completi direttamente nell’ Stellar-40 INS. Il sistema è dotato di un accelerometro dedicato ad alta larghezza di banda che opera fino a 16 kHz, abbinato a funzionalità avanzate di elaborazione integrate. Fornisce una visualizzazione in tempo reale del valore RMS, dell’ampiezza di picco e della frequenza di picco su quattro bande di frequenza distinte, consentendo agli utenti di individuare con esattezza dove si verificano le vibrazioni critiche. Inoltre, questi preziosi dati vengono registrati senza soluzione di continuità e riutilizzati per successive analisi FFT approfondite.
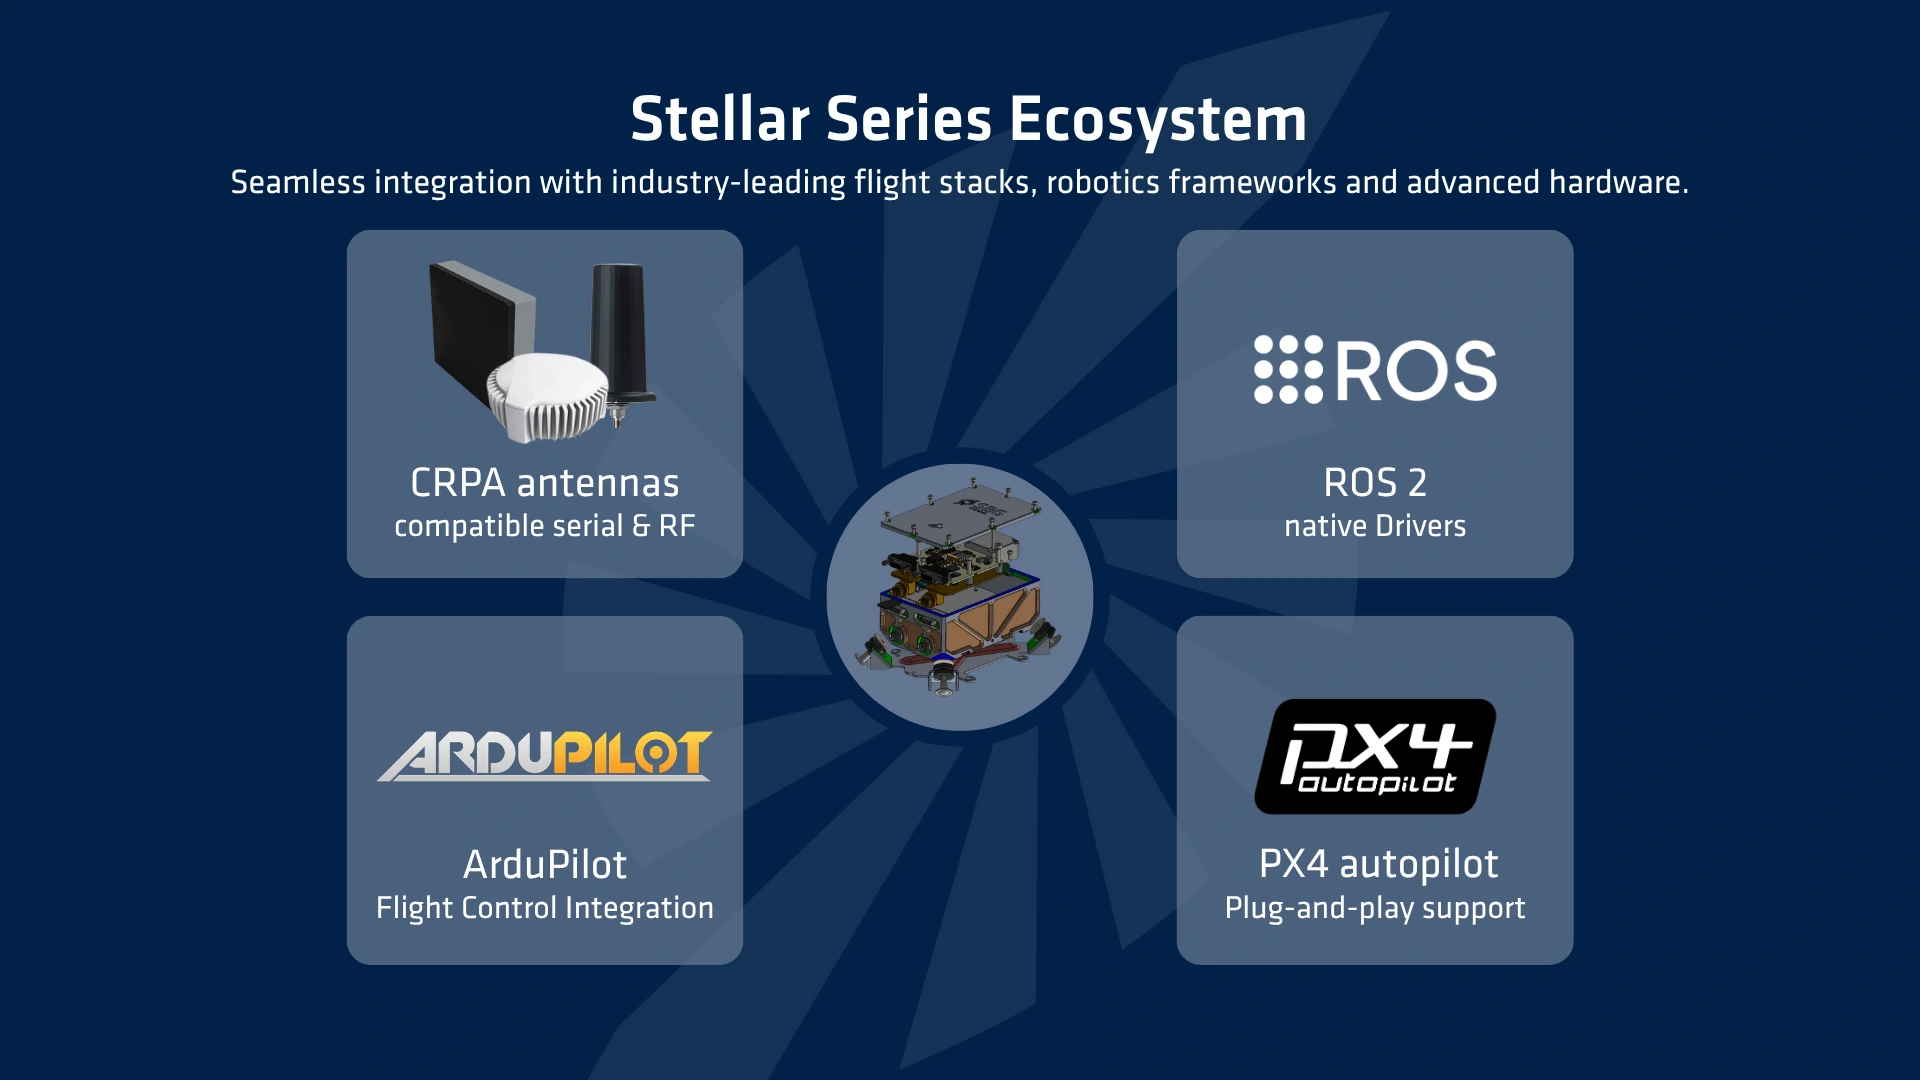
Compatibilità con l'ecosistema
Un sistema di navigazione potente vale tanto quanto la sua capacità di integrarsi perfettamente nella vostra architettura. Per questo motivo, la compatibilità con gli ecosistemi è un pilastro fondamentale del nostro INS, progettato per accelerare l'implementazione ed eliminare i costi generali di integrazione. Innanzitutto, il sistema è completamente equipaggiato con driver pronti all'uso che offrono supporto nativo per le piattaforme autonome standard del settore, tra cui ROS2, ArduPilot e PX4. In secondo luogo, per garantire la massima resilienza in ambienti contestati, offre una compatibilità diretta plug-and-play con antenne CRPA avanzate. Questa profonda interoperabilità garantisce un'implementazione senza sforzo su tutte le vostre piattaforme critiche.
Panoramica sulle capacità operative e sulle PRESTAZIONI delle missioni
Progettato per ogni tipo di missione
Scopri come si comporta il prodotto nei diversi ambienti operativi. Ogni ambito mette in evidenza i vantaggi rilevanti per la missione e le specifiche chiave.
Prestazioni delle missioni aeree
- Navigazione degli UAV: piattaforme ad ala fissa e ad ala rotante
- Navigazione degli UAV: piattaforme ad ala fissa e ad ala rotante
Analisi dettagliata delle caratteristiche della missione
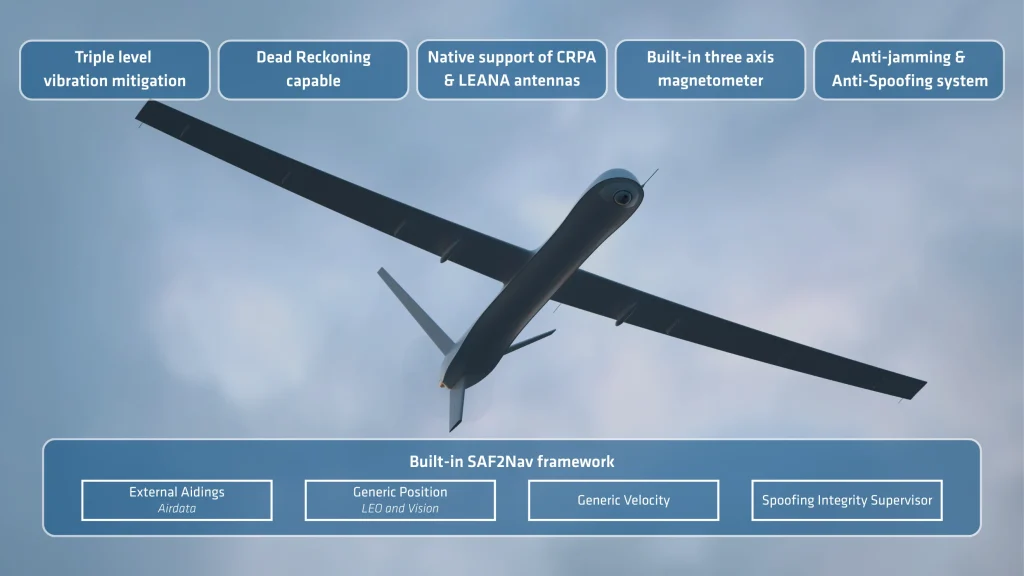
Progettato per missioni aeree particolarmente impegnative, il sistema unisce robustezza, precisione e perfetta integrazione su piattaforme ad ala fissa e ad ala rotante.
- Profili dinamici dedicati, studiati su misura per piattaforme ad ala fissa e ad ala rotante.
- Isolamento antivibrante a triplo strato per ambienti esposti a forti vibrazioni trasmesse dall'aria.
- Integrità del posizionamento in condizioni di jamming e spoofing GNSS, resa possibile dallo stack SAF2Nav.
- Dead reckoning tattico alimentato dallo stack SAF2Nav per una navigazione continua durante le interruzioni del segnale GNSS.
- Stima automatica della velocità del vento e compensazione per l'integrazione del tubo di Pitot.
- Perfetta integrazione con il pilota automatico grazie ai nostri driver PX4 e ArduPilot.
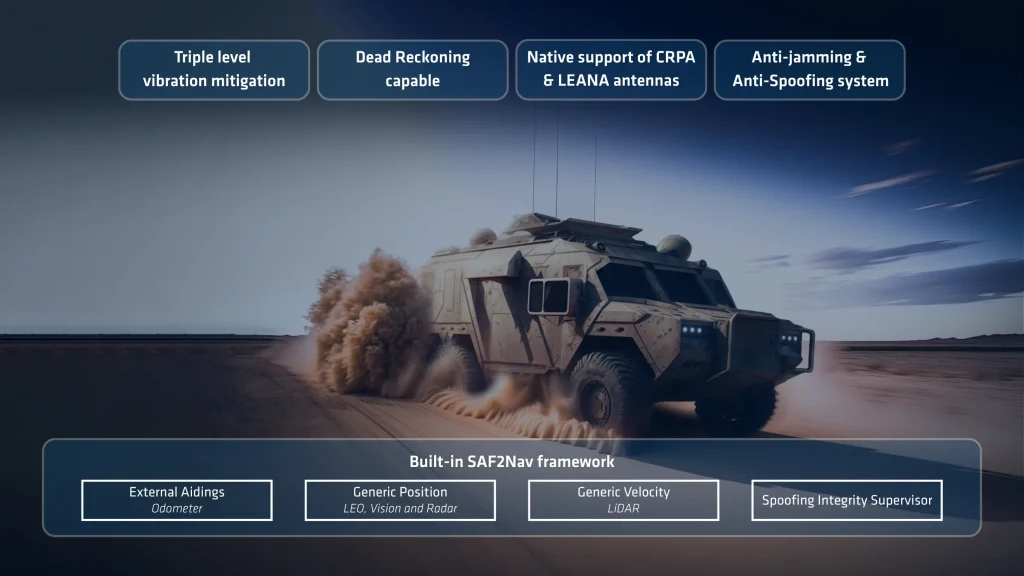
Prestazioni delle missioni terrestri
- Navigazione terrestre: veicoli su strada e fuoristrada
- Navigazione terrestre: veicoli su strada e fuoristrada
Analisi dettagliata delle caratteristiche della missione
Progettato per missioni terrestri impegnative, il sistema unisce robustezza, precisione e perfetta integrazione su qualsiasi tipo di veicolo terrestre.
- Profili dinamici specifici, pensati appositamente per veicoli fuoristrada o da strada.
- Isolamento antivibrante a triplo strato per ambienti soggetti a forti vibrazioni.
- Integrità del posizionamento in condizioni di jamming e spoofing GNSS, resa possibile dallo stack SAF2Nav.
- Dati relativi al contachilometri e alla velocità di impatto per migliorare le prestazioni della navigazione a stima
- Dead reckoning tattico alimentato dallo stack SAF2Nav per una navigazione continua durante le interruzioni del segnale GNSS.
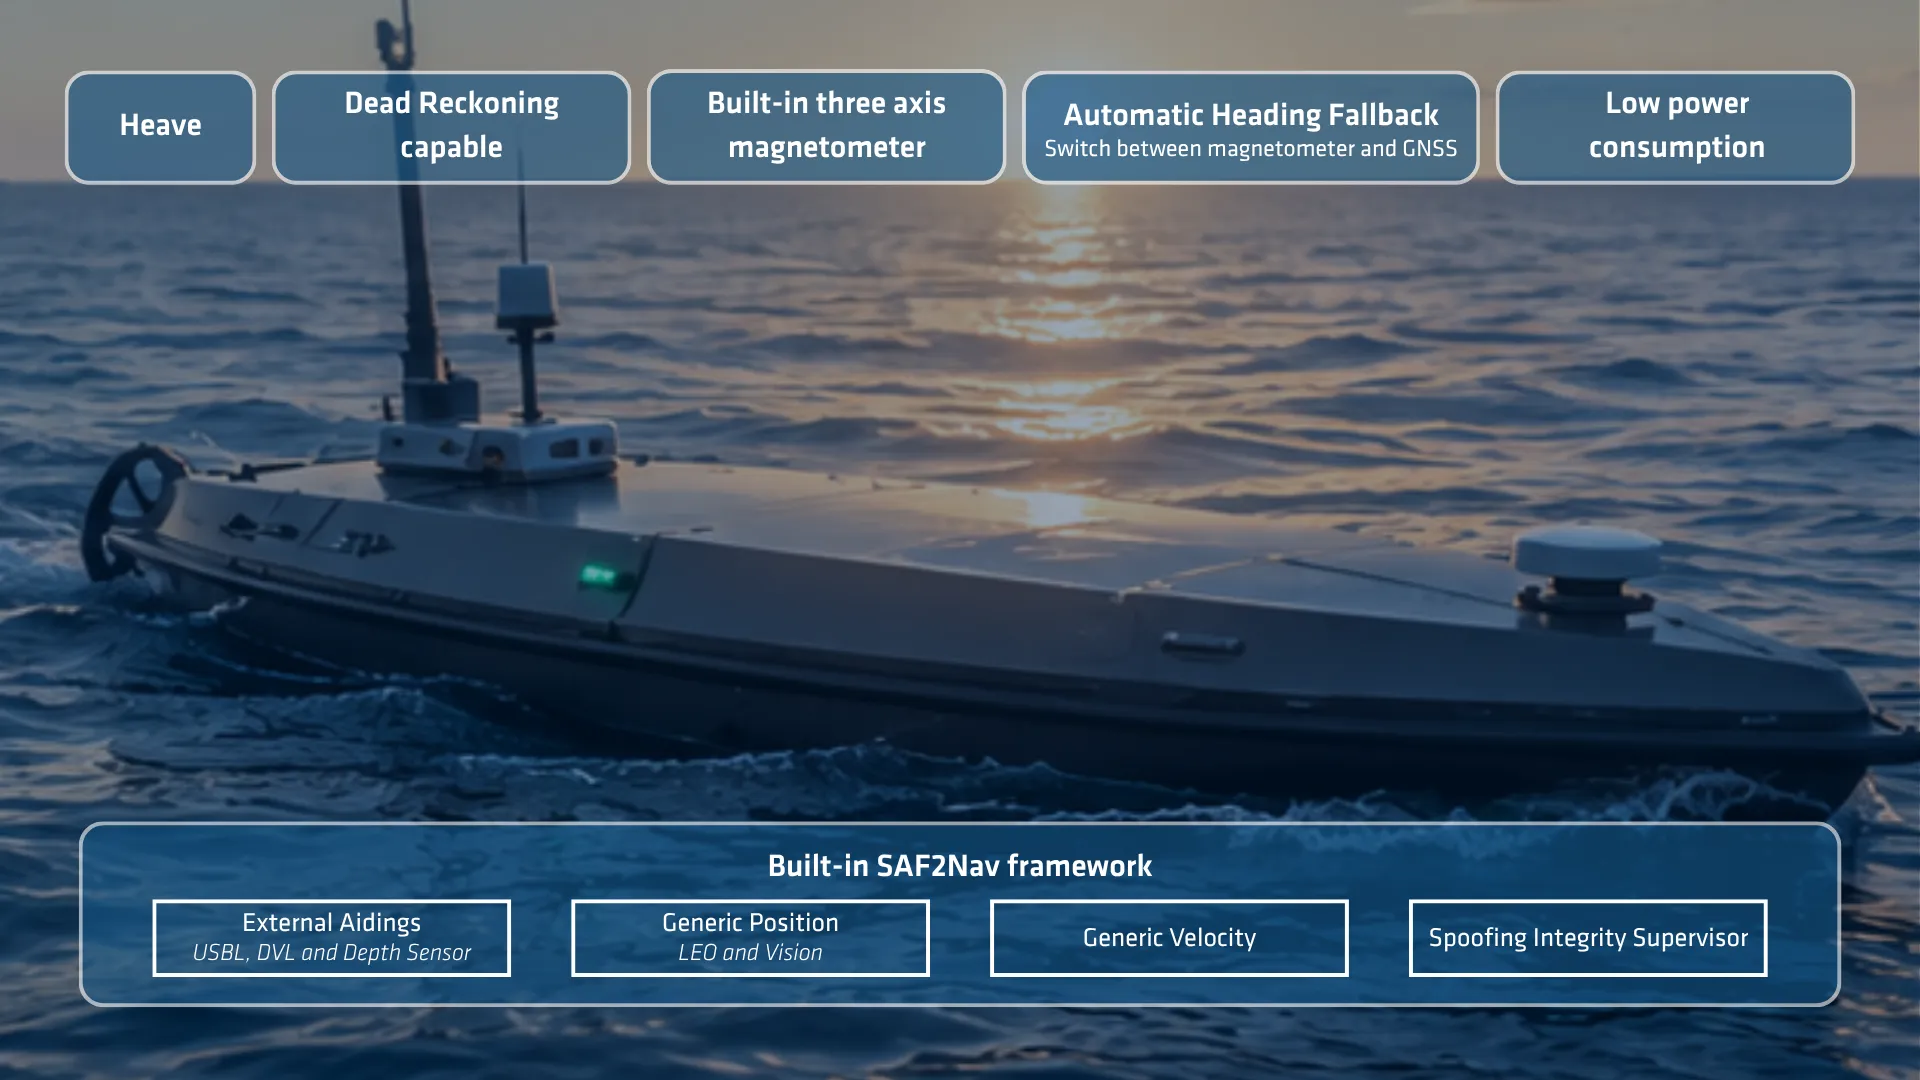
Prestazioni di navigazione in superficie
- Navigazione marittima: imbarcazioni di superficie con o senza equipaggio, di qualsiasi dimensione
- Navigazione marittima: imbarcazioni di superficie con o senza equipaggio, di qualsiasi dimensione
Analisi dettagliata delle caratteristiche della missione
Progettato per missioni navali particolarmente impegnative, il sistema unisce robustezza, precisione e perfetta integrazione su qualsiasi tipo di imbarcazione di superficie.
- Profili dinamici dedicati, studiati appositamente per i veicoli marini di superficie.
- Isolamento antivibrante a triplo strato per ambienti soggetti a forti vibrazioni.
- Integrità del posizionamento in condizioni di jamming e spoofing GNSS, resa possibile dallo stack SAF2Nav.
- Dati DVL o di velocità del lago per migliorare le prestazioni della navigazione a stima
- Stima automatica della velocità attuale e compensazione della velocità del nastro d'acqua.
- Dead reckoning tattico alimentato dallo stack SAF2Nav per una navigazione continua durante le interruzioni del segnale GNSS.
Specifiche tecniche
Compatibilità con i veicoli
Navi di superficie, veicoli subacquei, rilievi marini, ambiente marino e condizioni marine estreme Aria
Aerei, elicotteri, velivoli, UAV Terrestre
Auto, settore automobilistico, treni/ferrovie, autocarri, veicoli a due ruote, macchinari pesanti, pedoni, zaini, fuoristrada
Prestazioni GNSS
Doppia antenna, 789 canali Gamma GNSS
500 m/s e 80 km di altitudine Banda di frequenza
Multifrequenza Caratteristiche GNSS
SBAS, RTK, PPK, RAW Segnali GPS
L1C/A, L1C, L2C, L2PY, L5 Segnali di Galileo
E1, E5a, E5b, E6BC Segnali Glonass
L1C/A, L2C/A, L2P, L3OC Segnali Beidou
B1I, B1C, B2a, B2I, B3I, B2b Altri segnali
NaviC L5, banda L, QZSS Tempo al primo punto GNSS
< 35 s Interferenze e spoofing
Anti-jamming e anti-spoofing automatici, OSNMA, rifiuto automatico avanzato dei segnali provenienti da più sensori
Specifiche ambientali e campo di funzionamento
da -40 °C a 71 °C Vibrazioni
3 g RMS – da 20 Hz a 2 kHz Ammortizzatori
500 g per 0,3 ms MTBF (calcolato)
246.000 ore Conforme a
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfacce
GNSS, RTCM, NTRIP, Dati aria, Odometro, Velocità e Posizione generiche Protocolli di output
NMEA, ASCII, sbgECom (binario), API REST Protocolli di input
NMEA, ASCII, sbgECom (binario), API REST Registratore di dati
8 GB o 48 ore a 200 Hz Tasso di produzione
200 Hz (IMU, INS) Porte seriali
4 porte I/O seriali fino a 921.600 bps CAN
1 bus CAN 2.0 A/B, fino a 1 Mbps Uscita di sincronizzazione
2 uscite di sincronizzazione (1 RS232 + 1 a livelli TTL) Sincronizzazione IN
4 ingressi di sincronizzazione (livelli RS232) Ethernet
1 porta Ethernet full-duplex (10/100 Base-T) PTP / NTP, NTRIP, interfaccia web, FTP Connettori
2 connettori Micro-D 15 (I/O) 2 connettori SMA (antenne)
Specifiche meccaniche ed elettriche
Da 9 a 36 V CC Consumo energetico
< 3 W without antennas Peso (g)
365 g / 443 g con smorzatore Dimensioni (L x P x A)
107,7 mm x 85 mm x 40 mm
Specifiche temporali
< 200 ns Precisione PTP
< 1 µs Precisione del PPS
< 1 µs (jitter < 1 µs) Deriva nella navigazione a stima
1 ppm
StellarScheda tecnica -40
Ricevi tutte le caratteristiche e le specifiche dei prodotti direttamente nella tua casella di posta!
Confronta Stellar-40 con altri prodotti
Confronta la nostra gamma di sensori inerziali più avanzata per la navigazione, il movimento e il rilevamento del rollio e beccheggio (heave). Le specifiche complete sono disponibili nel Manuale Hardware su richiesta.
-
Stellar-40
- Posizione orizzontale in un unico punto
- 1.2 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★★★
- Resilienza contro lo spoofing e le interferenze
- Tutte le configurazioni, banda completa, monitoraggio avanzato e mitigazione
- Resistenza alle vibrazioni
- Triplo livello
- Navigazione a stima
- Fino allo 0,2% DT (Veicolo stradale, GNSS a doppia antenna e odometro)
- Peso (g)
- 365 g
- Dimensioni (L x P x A)
- 107,7 x 85 x 40 mm
-
- Posizione orizzontale in un unico punto
- 1.2 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★☆☆
- Resilienza contro lo spoofing e le interferenze
- Tutte le costellazioni, doppia banda, monitoraggio e mitigazione
- Resistenza alle vibrazioni
- Un livello
- Navigazione a stima
- Fino allo 0,2% DT (Veicolo stradale, GNSS a doppia antenna e odometro)
- Peso (g)
- 165 g
- Dimensioni (L x P x A)
- 42 x 57 x 60 mm
-
- Posizione orizzontale in un unico punto
- 1.0 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★☆☆
- Resilienza contro lo spoofing e le interferenze
- Tutte le costellazioni, tripla banda, monitoraggio avanzato e mitigazione
- Resistenza alle vibrazioni
- Un livello
- Navigazione a stima
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Peso (g)
- < 900 g
- Dimensioni (L x P x A)
- 130 x 100 x 75 mm
-
- Posizione orizzontale in un unico punto
- 1.2 m
- Valutazione delle prestazioni relative allo spoofing e al jamming
- ★★★☆☆
- Resilienza contro lo spoofing e le interferenze
- Tutte le costellazioni, doppia banda, monitoraggio e mitigazione
- Resistenza alle vibrazioni
- Un livello
- Navigazione a stima
- Fino allo 0,5% DT (Veicolo stradale, GNSS a doppia antenna e odometro)
- Peso (g)
- 65 g
- Dimensioni (L x P x A)
- 46 x 45 x 32 mm


Compatibilità


Una selezione di antenne compatibili con i sistemi anti-interferenza e anti-spoofing
Abbiamo selezionato una gamma ottimale di antenne anti-interferenza e anti-spoofing, accuratamente testate e verificate per garantirne la compatibilità. Questa gamma comprende tecnologie collaudate quali CRPA (Controlled Reception Pattern Antenna) e LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Scopri le nostre soluzioni consigliate!
Documentazione e risorse
Stellar-40 è corredato da una documentazione online completa, pensata per assistere gli utenti in ogni fase.
Dalle guide all'installazione alla configurazione avanzata e alla risoluzione dei problemi, i nostri manuali chiari e dettagliati garantiscono un'integrazione e un funzionamento senza intoppi.
I nostri casi di studio
Scopri alcuni casi d'uso reali che dimostrano come le nostre soluzioni migliorino le prestazioni, riducano i tempi di inattività e aumentino l'efficienza operativa. Scopri come i nostri sensori avanzati e le nostre interfacce intuitive offrono la precisione e il controllo necessari per ottenere risultati eccellenti nelle tue applicazioni.






Altri prodotti e accessori
Scopri come le nostre soluzioni possono trasformare le tue operazioni esplorando la nostra vasta gamma di applicazioni. Con i nostri sensori e software di movimento e navigazione, hai accesso a tecnologie all'avanguardia che guidano il successo e l'innovazione nel tuo settore.
Unisciti a noi per sbloccare il potenziale delle soluzioni di navigazione inerziale e posizionamento in vari settori.

Qinertia GNSS-INS

Cavi

Antenne GNSS
Processo di produzione
Scopri la precisione e l'esperienza che si celano dietro ogni prodotto SBG Systems, incluse le nostre soluzioni IMU, AHRS e INS. Per prima cosa, scopri come i nostri ingegneri progettano ogni sistema tenendo a mente precisione e affidabilità. Dopodiché, guarda come produciamo e testiamo i nostri sistemi di navigazione inerziale ad alte prestazioni.
Durante tutto il processo, applichiamo rigorosi controlli di qualità per garantire prestazioni costanti. Inoltre, i nostri metodi di ingegneria avanzata aiutano ogni prodotto a soddisfare rigorosi standard di precisione e affidabilità.
Guarda subito il video per scoprire come realizziamo sistemi inerziali ad alte prestazioni.

Richiedi un preventivo
Si parla di noi
Presentiamo le esperienze e le testimonianze di professionisti del settore e clienti che utilizzano i nostri prodotti in progetti concreti. Le loro opinioni mettono in luce la qualità e le prestazioni delle nostre soluzioni INS . Inoltre, dimostrano come la nostra tecnologia sia in grado di supportare applicazioni di navigazione particolarmente esigenti.
Scopri come la nostra tecnologia innovativa migliora le operazioni, aumenta la produttività e garantisce risultati affidabili in una vasta gamma di applicazioni.



Sezione Domande frequenti
Benvenuti nella nostra sezione FAQ, dove rispondiamo alle vostre domande più urgenti sulla nostra tecnologia all’avanguardia e sulle sue applicazioni. Qui troverete risposte esaurienti sulle caratteristiche dei prodotti, sulle procedure di installazione, sui consigli per la risoluzione dei problemi e sulle migliori pratiche per ottimizzare la vostra esperienza con il nostro dispositivo compatto INS. Che siate nuovi utenti alla ricerca di indicazioni o professionisti esperti alla ricerca di approfondimenti avanzati, le nostre FAQ sono pensate per fornirvi le informazioni di cui avete bisogno.
Trovate qui le vostre risposte!
Che cos’è la navigazione a stima nella navigazione?
Il dead reckoning è un metodo di navigazione senza segnali GNSS che si basa sull'inerzia e sui dati di altri sensori per mantenere un tracciamento continuo. Di solito, quando si perde il GNSS, un sistema perde completamente la sua posizione. Con il dead reckoning, il sistema calcola una posizione continua che subirà una leggera deriva nel tempo. La velocità di questa deriva dipende dalla qualità dell'IMU interna e dalla disponibilità di sensori di supporto esterni.
Quali formati sono supportati per i dati ausiliari esterni (ad esempio, dati aerodinamici, dati visivi)?
L'Stellar-40 utilizza il nostro protocollo proprietario sbgECom, che si avvale di frame di messaggi chiaramente definiti. Grazie a questi messaggi predefiniti, il sistema è in grado di acquisire senza soluzione di continuità dati aerodinamici, velocità del corpo e dati di posizione assoluta da qualsiasi sensore esterno in grado di fornire tali informazioni.
Esiste un campo specifico in cui inserire manualmente la stima del vento?
No, poiché non è necessario. L’algoritmo avanzato di fusione dei sensori dell’ Stellar-40 calcola e stima automaticamente le condizioni del vento in tempo reale, eliminando la necessità di inserirle manualmente.
Quali opzioni di assistenza esterna sono disponibili per le applicazioni terrestri?
Per le piattaforme terrestri, il Stellar-40 supporta una serie di input di ausilio per migliorare la precisione di navigazione, specialmente in ambienti privi di segnale GNSS. Questi includono odometri hardware (odometria ruota), ausili alla velocità da sensori esterni (come LiDAR o sensori ottici) e ausili alla posizione assoluta.
Come faccio a scegliere tra la versione smorzata e quella non smorzata dell'Stellar-40?
La scelta giusta dipende dal vostro ambiente operativo. Consigliamo vivamente la versione smorzata per piattaforme esposte a condizioni ambientali difficili e soggette a vibrazioni, come i droni da attacco in profondità o i veicoli terrestri senza pilota (UGV). Se non siete sicuri di quale versione sia più adatta alla vostra applicazione, il nostro team di assistenza è a vostra disposizione per aiutarvi a fare la scelta giusta.
Che cos’è l’SBAS?
Che cos’è l’SBAS?
Satellite-Based Augmentation System (SBAS) è una tecnologia di potenziamento GNSS che migliora l'accuratezza, l'integrità, la disponibilità e la continuità del posizionamento satellitare. Inizialmente sviluppato per supportare l'aviazione, l'SBAS è diventato un prezioso ausilio alla navigazione per applicazioni quali UAV, navigazione marittima, agricoltura di precisione, mappatura GIS, veicoli autonomi e sistemi di navigazione inerziale (INS). A differenza del Real-Time Kinematic (RTK) o del Precise Point Positioning (PPP), l'SBAS fornisce un posizionamento gratuito a livello di metro senza richiedere una stazione di riferimento locale o una connessione Internet.
Un ricevitore GNSS autonomo determina la propria posizione misurando le pseudodistanze dai satelliti appartenenti a costellazioni come GPS, Galileo, GLONASS o BeiDou. Tuttavia, queste misurazioni sono influenzate da diverse fonti di errore, tra cui la deriva dell'orologio del satellite, gli errori orbitali (effemeridi), il ritardo ionosferico, il ritardo troposferico, il rumore del ricevitore e i percorsi multipli (multipath). SBAS stima continuamente il più grande di questi errori e trasmette correzioni in tempo reale che migliorano significativamente la soluzione di navigazione.
L'architettura SBAS si basa su una rete di stazioni di riferimento rilevate con precisione e distribuite in una regione. Queste stazioni monitorano continuamente i segnali GNSS e confrontano le distanze satellitari misurate con le loro posizioni note per stimare gli errori di clock, orbita e ionosferici del satellite. Le misurazioni vengono trasmesse ai centri di controllo principali, che combinano i dati di tutte le stazioni di riferimento per generare messaggi di correzione e informazioni sull'integrità. Questi messaggi vengono quindi inviati tramite uplink a satelliti geostazionari che li ritrasmettono ai ricevitori GNSS abilitati SBAS. Il ricevitore applica le correzioni prima di calcolare la sua posizione, riducendo efficacemente le principali fonti di errore che influenzano le misurazioni della pseudodistanza.
Dal punto di vista matematico, la pseudodistanza corretta può essere espressa come:
Pcorretto = Pmisurato − Δorologio − Δorbita − Δiono
dove Pmisurata è la misura originale della pseudodistanza, Δclock rappresenta la correzione dell'orologio del satellite, Δorbita è la correzione orbitale, e Δiono è la correzione del ritardo ionosferico.
Queste correzioni riducono tipicamente gli errori di posizionamento orizzontale GNSS autonomo da circa 3-10 metri a circa 1-2 metri. Sebbene questo livello di precisione sia inferiore alle prestazioni a livello centimetrico ottenute con RTK o PPP, SBAS offre un vantaggio fondamentale: il monitoraggio dell'integrità. Piuttosto che limitarsi a migliorare la precisione della posizione, SBAS valuta continuamente lo stato di salute di ogni satellite monitorato e avvisa rapidamente gli utenti se un satellite diventa inaffidabile a causa di anomalie del clock, errori orbitali o degrado del segnale. Questa capacità è essenziale per le applicazioni critiche per la sicurezza, in cui gli utenti devono sapere se ci si può fidare della soluzione di navigazione.
Diversi servizi SBAS regionali operano in tutto il mondo. Questi includono WAAS in Nord America, EGNOS in Europa, MSAS in Giappone, GAGAN in India, SDCM in Russia, KASS in Corea del Sud e SouthPAN in Australia e Nuova Zelanda. I moderni ricevitori GNSS multifrequenza supportano generalmente più servizi SBAS in modo automatico, a seconda della loro posizione geografica.
Per i sistemi di navigazione inerziale, l'SBAS fornisce un riferimento GNSS più accurato e affidabile che migliora le prestazioni di fusione dei sensori. Un filtro di Kalman esteso (EKF) utilizza le misurazioni di posizione e velocità GNSS corrette per limitare periodicamente la deriva accumulata dai sensori inerziali. Rispetto al GNSS autonomo, l'SBAS riduce il rumore di misura e i bias legati ai satelliti, risultando in aggiornamenti di posizione e velocità più stabili, fornendo al contempo preziose informazioni di integrità per gli algoritmi di navigazione. Tuttavia, l'SBAS non aumenta la frequenza di aggiornamento GNSS e non può compensare le interruzioni del GNSS. Durante le interruzioni del segnale, le prestazioni complessive di navigazione dipendono ancora principalmente dalla qualità dell'IMU e dall'efficacia dell'algoritmo di stima dell'INS.
L'SBAS rappresenta pertanto una soluzione eccellente per le applicazioni che richiedono un posizionamento a livello di metro gratuito e disponibile a livello globale con elevata affidabilità e integrità. È particolarmente adatto per veicoli autonomi, UAV, navigazione marina, agricoltura e sistemi industriali in cui una navigazione robusta è più importante del raggiungimento di una precisione centimetrica. Quando le applicazioni richiedono un posizionamento di livello geodetico, RTK o PPP rimangono le tecniche di correzione preferite, mentre l'SBAS funge da supporto affidabile e ampiamente disponibile alla navigazione GNSS convenzionale.
Come i sistemi di navigazione inerziale mantengono il posizionamento durante le interruzioni del GNSS
Come i sistemi di navigazione inerziale mantengono il posizionamento durante le interruzioni del GNSS
1 – Sistemi di navigazione inerziale e integrazione GNSS
Un sistema di navigazione inerziale (INS) determina posizione, velocità e orientamento a partire da misurazioni inerziali di bordo. Nel suo nucleo, un'unità di misura inerziale (IMU) combina tre accelerometri e tre giroscopi. Gli accelerometri misurano la forza specifica, mentre i giroscopi misurano la velocità angolare lungo tre assi ortogonali.
Il computer di navigazione elabora queste misurazioni a un ritmo elevato. Innanzitutto, integra le misurazioni del giroscopio per stimare le variazioni di assetto. Successivamente, trasforma l’accelerazione misurata nel sistema di riferimento di navigazione e compensa la gravità e altri effetti noti. Infine, integra l’accelerazione per stimare la velocità e la posizione. Questo processo consente all’ INS e di generare una soluzione di navigazione continua senza fare affidamento su segnali esterni.
Quando il GNSS è disponibile, l'INS opera tipicamente come parte di una soluzione integrata GNSS/INS. Il GNSS fornisce un riferimento esterno per posizione e velocità, mentre l'IMU fornisce misurazioni di movimento ad alta frequenza. Il filtro di navigazione combina entrambe le fonti per stimare lo stato del veicolo e limitare gli errori inerziali.
Quando i segnali GNSS non sono disponibili, il sistema passa alla propagazione inerziale, spesso definita navigazione stima (dead reckoning). L'INS continua a integrare le misurazioni di giroscopi e accelerometri dall'ultimo stato di navigazione noto. Di conseguenza, può mantenere uscite continue di posizione, velocità e assetto durante l'interruzione.
Tuttavia, la navigazione inerziale non elimina gli errori di posizionamento durante un'interruzione. I bias dei sensori, il rumore, gli errori di fattore di scala, il disallineamento e altre imperfezioni si accumulano attraverso l'integrazione. In particolare, gli errori dell'accelerometro influenzano la velocità e quindi la posizione, mentre gli errori del giroscopio influenzano l'assetto e possono introdurre ulteriori errori di posizione attraverso una compensazione errata della gravità.
Pertanto, la durata e l'entità di un'interruzione GNSS influenzano direttamente l'incertezza della posizione risultante. Sensori inerziali a prestazioni superiori riducono la crescita degli errori e consentono al sistema di superare interruzioni più lunghe prima che la deriva accumulata diventi significativa.
Con quasi vent'anni di esperienza nella progettazione e produzione di sensori inerziali, SBG Systems sviluppa tecnologie IMU e INS progettate per offrire prestazioni di navigazione affidabili quando la disponibilità del GNSS è limitata o interrotta.
2 – Filtro di Kalman e fusione dei dati dei sensori
La fusione dei sensori consente a un sistema GNSS/INS di combinare misurazioni con caratteristiche differenti. L'IMU fornisce misurazioni continue ad alta frequenza ma accumula errori nel tempo. Il GNSS fornisce un riferimento di posizione assoluta ma può diventare non disponibile o aggiornarsi meno frequentemente. Un filtro di navigazione combina queste caratteristiche complementari per stimare lo stato del veicolo.
Il filtro di Kalman è ampiamente utilizzato per questo tipo di stima dello stato. Nelle applicazioni pratiche di “ INS ”, il sistema utilizza comunemente un filtro di Kalman esteso (EKF), poiché le equazioni che descrivono il movimento e l’assetto del veicolo sono non lineari. L’EKF mantiene una stima dello stato di navigazione e della sua incertezza mentre elabora le misurazioni provenienti dai sensori disponibili.
Il processo si articola in due fasi fondamentali: la previsione e l'aggiornamento delle misurazioni.
Durante la previsione, il filtro utilizza lo stato di navigazione precedente e le ultime misurazioni dell'IMU per stimare lo stato successivo. Propaga inoltre l'incertezza associata. Durante l'aggiornamento della misurazione, il filtro confronta le misurazioni esterne disponibili con lo stato previsto. Utilizza quindi la differenza, o innovazione, per aggiornare la stima dello stato e ridurne l'incertezza.
In un sistema GNSS/INS, le misurazioni GNSS forniscono le osservazioni esterne che limitano la deriva inerziale. Il filtro può anche stimare parametri come i bias di accelerometri e giroscopi quando il modello di sistema e le misurazioni disponibili rendono tali parametri osservabili.
Questa distinzione è importante: un filtro di Kalman non si limita a eliminare ogni errore da ogni sensore di bordo. Piuttosto, stima lo stato di navigazione e gli stati di errore rilevanti sulla base di un modello matematico e delle misurazioni disponibili. Gli errori residui permangono poiché le imperfezioni dei sensori, le imprecisioni del modello e i disturbi non osservati non possono essere eliminati completamente.
Quando il GNSS non è disponibile, il filtro può continuare a propagare la soluzione di navigazione utilizzando le misurazioni inerziali. Tuttavia, senza un'osservazione esterna, il sistema ha minori opportunità di limitare i propri stati di errore. Di conseguenza, l'incertezza aumenta con il protrarsi dell'interruzione. Quando le misurazioni GNSS tornano disponibili, il filtro le confronta con la soluzione inerziale e utilizza l'innovazione risultante per correggere lo stato stimato e gli errori accumulati. Ciò consente al sistema GNSS/INS di passare agevolmente dalla navigazione assistita da GNSS alla propagazione inerziale.
