
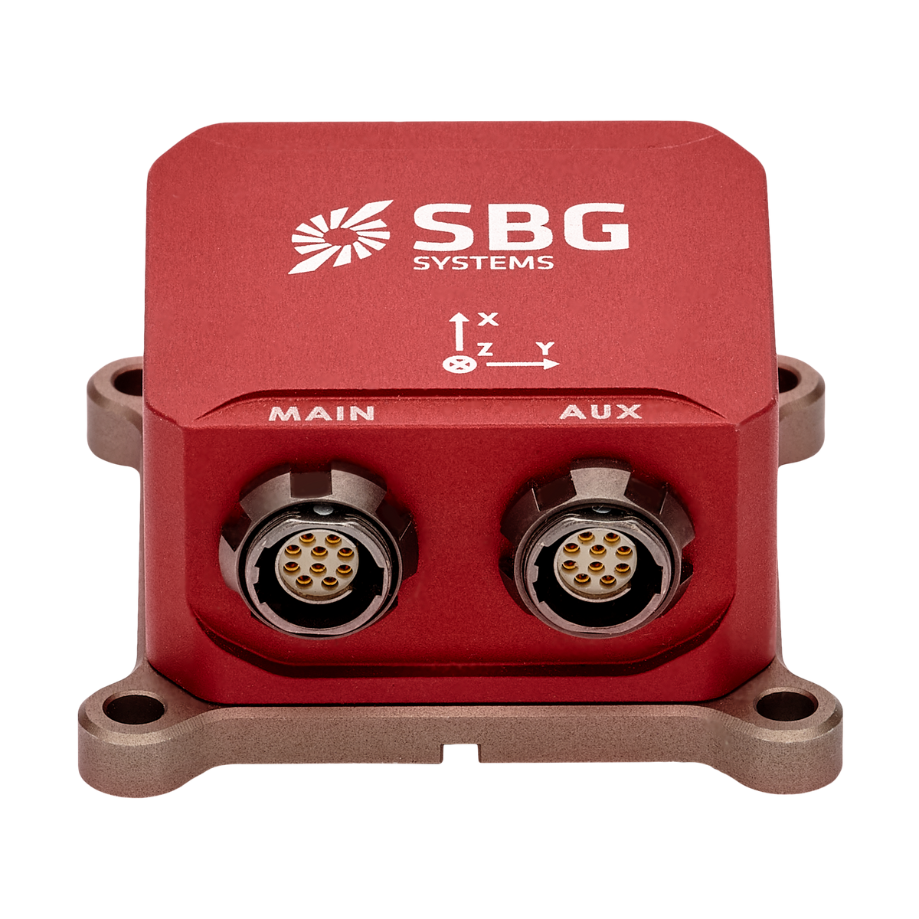


Ellipse-E Integrazione GNSS ottimale e interfaccia versatile
Ellipse-E appartiene alla linea della serie Ellipse di sistemi di navigazione inerziale assistiti da GNSS miniaturizzati e ad alte prestazioni, progettati per fornire orientamento, posizione e rollio/beccheggio affidabili in un formato compatto. Combina un'unità di misura inerziale (IMU) con un ricevitore GNSS esterno, utilizzando un algoritmo avanzato di fusione dei sensori per fornire posizionamento e orientamento accurati, anche in ambienti difficili.
Scopri tutte le funzioni e le applicazioni di Ellipse-E.
Caratteristiche di Ellipse-E
Ellipse-E utilizza un algoritmo avanzato di fusione dei sensori per calcolare i dati di orientamento e navigazione. Questo algoritmo può essere ottimizzato per rispondere a dinamiche specifiche a seconda dell'applicazione. I profili di movimento sono preimpostazioni di parametri create per ottimizzare l'algoritmo per una particolare dinamica. Integra un sensore magnetometro a 3 assi e consente l'inserimento di sensori esterni come DVL, odometro e dati dell'aria per ottimizzare la soluzione di orientamento e posizione in ambienti con segnale GNSS degradato.
Scopri di più su Ellipse-E.


Specifiche tecniche
Prestazioni di movimento e navigazione
1,2 m * Posizione verticale in un unico punto
1,5 m * Posizione orizzontale RTK
0,01 m + 1 ppm* * Posizione verticale RTK
0,02 m + 1 ppm * Posizione orizzontale PPK
0,01 m + 0,5 ppm * ** Posizione verticale PPK
0,02 m + 1 ppm * ** Rotazione/inclinazione su un unico punto
0.1 ° Inclinazione e beccheggio RTK
0.05 ° Rullio/beccheggio PPK
0,03 ° * ** Titolo a punto singolo
0.2 ° Direzione RTK
0.2 ° Titolo PPK
0,1 ° * **
Funzioni di navigazione
Antenna GNSS singola e doppia Precisione del sollevamento in tempo reale
5 cm o il 5% di rigonfiamento Periodo delle onde di sollevamento in tempo reale
da 0 a 20 s Modalità di sollevamento in tempo reale
Regolazione automatica Precisione del sollevamento ritardato
2 cm o 2,5 % * Periodo dell'onda di sollevamento ritardato
Da 0 a 40 s *
Profili di movimento
Marino, subacqueo Aria
Aereo, UAV ad ala fissa, elicottero, UAV Terrestre
Settore automobilistico, macchinari pesanti, veicoli fuoristrada, pedoni, settore ferroviario, impianti fissi, autocarri
Prestazioni GNSS
Esterno (non specificato) Banda di frequenza
A seconda del ricevitore GNSS esterno Caratteristiche GNSS
A seconda del ricevitore GNSS esterno Segnali GPS
A seconda del ricevitore GNSS esterno Segnali di Galileo
A seconda del ricevitore GNSS esterno Segnali Glonass
A seconda del ricevitore GNSS esterno Segnali Beidou
A seconda del ricevitore GNSS esterno Altri segnali
A seconda del ricevitore GNSS esterno Tempo al primo punto GNSS
A seconda del ricevitore GNSS esterno Interferenze e spoofing
A seconda del ricevitore GNSS esterno
Prestazioni del magnetometro
50 gauss Stabilità del fattore di scala (%)
0.5 % Rumore (mGauss)
3 mGauss Stabilità della polarizzazione (mGauss)
1 mGauss Risoluzione (mGauss)
1,5 mGauss Frequenza di campionamento (Hz)
100 Hz Larghezza di banda (Hz)
22 Hz
Specifiche ambientali e campo di funzionamento
IP-68 (1 ora a 2 metri) Temperatura di esercizio
da -40 °C a 85 °C Vibrazioni
8 g RMS – da 20 Hz a 2 kHz Ammortizzatori
500 g per 0,1 ms MTBF (calcolato)
218.000 ore Conforme a
MIL-STD-810
Interfacce
GNSS, odometro, DVL, magnetometro esterno Protocolli di output
NMEA, Binary sbgECom, TSS, KVH, Dolog Protocolli di input
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Tasso di produzione
200 Hz, 1.000 Hz (dati IMU) Porte seriali
RS-232/422 fino a 2 Mbps: fino a 5 ingressi/uscite CAN
1x CAN 2.0 A/B, fino a 1 Mbps Uscita di sincronizzazione
PPS, frequenza di trigger fino a 200 Hz – 2 uscite Sincronizzazione IN
PPS, generatore di impulsi di evento fino a 1 kHz – 4 ingressi
Specifiche meccaniche ed elettriche
Da 5 a 36 V CC Consumo energetico
325 mW Potenza dell'antenna
3,0 V CC – max 30 mA per antenna | Guadagno: 17 – 50 dB * * Peso (g)
49 g Dimensioni (L x P x A)
46 mm x 45 mm x 24 mm
Specifiche temporali
< 200 ns * Precisione del PPS
< 1 µs (jitter < 1 µs) * Deriva nella navigazione a stima
1 ppm *
Applicazioni
Ellipse-E è progettato per offrire navigazione e orientamento precisi in svariati settori, garantendo prestazioni elevate e costanti anche in ambienti difficili.
Si integra perfettamente con i moduli GNSS esterni, consentendo a tutti i ricevitori GNSS di fornire dati essenziali di velocità e posizione.
I sistemi a doppia antenna aggiungono il vantaggio della precisione True Heading, mentre i ricevitori GPS RTK possono essere utilizzati per migliorare significativamente la precisione di posizionamento.
Sperimenta la precisione e la versatilità di Ellipse-E e scopri le sue applicazioni.
Scheda tecnica di Ellipse-E
Ricevi tutte le caratteristiche e le specifiche dei sensori direttamente nella tua casella di posta!
Confronta Ellipse-E con altri prodotti
Iniziate a confrontare la nostra gamma di sensori inerziali più avanzata per la navigazione, il movimento e il rilevamento dell'heave.
Potete trovare le specifiche complete nel Manuale Hardware, disponibile su richiesta.
-

Ellipse-E
- Posizione orizzontale in un unico punto
- 1,2 m *
- Rotazione/inclinazione su un unico punto
- 0.1 °
- Titolo a punto singolo
- 0.2 °
- Titolo PPK
- 0,1 ° **
- Ricevitore GNSS
- Esterno (non specificato)
- Registratore di dati
- –
- Ethernet
- –
- Peso (g)
- 49 g
- Dimensioni (L x P x A)
- 46 mm x 45 mm x 24 mm
-
- Posizione orizzontale in un unico punto
- 1.2 m
- Rotazione/inclinazione su un unico punto
- 0.1 °
- Titolo a punto singolo
- 0.2 °
- Titolo PPK
- 0,1 ° **
- Ricevitore GNSS
- Doppia antenna interna
- Registratore di dati
- –
- Ethernet
- –
- Peso (g)
- 65 g
- Dimensioni (L x P x A)
- 46 mm x 45 mm x 32 mm
-
- Posizione orizzontale in un unico punto
- 1.2 m
- Rotazione/inclinazione su un unico punto
- 0.02 °
- Titolo a punto singolo
- 0.08 °
- Titolo PPK
- 0,035 ° **
- Ricevitore GNSS
- Doppia antenna interna
- Registratore di dati
- 8 GB o 48 ore a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), clock master PTP, NTP, interfaccia web, FTP, API REST
- Peso (g)
- 165 g
- Dimensioni (L x P x A)
- 42 mm x 57 mm x 60 mm
-
- Posizione orizzontale in un unico punto
- 1.0 m
- Rotazione/inclinazione su un unico punto
- 0.01 °
- Titolo a punto singolo
- 0.03 °
- Titolo PPK
- 0,01 ° **
- Ricevitore GNSS
- Doppia antenna geodetica interna
- Registratore di dati
- 8 GB o 48 ore a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), clock master PTP, NTP, interfaccia web, FTP, API REST
- Peso (g)
- < 900 g
- Dimensioni (L x P x A)
- 130 mm x 100 mm x 75 mm


Compatibilità


Documentazione e risorse di Ellipse-E
Ellipse-E viene fornito con una documentazione online completa, progettata per supportare gli utenti in ogni fase.
Dalle guide all'installazione alla configurazione avanzata e alla risoluzione dei problemi, i nostri manuali chiari e dettagliati assicurano un'integrazione e un funzionamento agevoli.
I nostri casi di studio
Scopri alcuni casi d’uso reali che dimostrano come le nostre soluzioni migliorino le prestazioni, riducano i tempi di inattività e aumentino l’efficienza operativa.
Scopri come i nostri sensori avanzati e le nostre interfacce intuitive offrono la precisione e il controllo necessari per ottenere risultati eccellenti nelle tue applicazioni.
Ellipse alimenta un camion a guida autonoma
Navigazione autonoma

Spedizione di rilievo nel Grande Buco Blu del Belize con il sensore INS Ellipse
Rilevamento topografico



Altri prodotti e accessori
Scopri come le nostre soluzioni possono trasformare le tue operazioni esplorando la nostra vasta gamma di applicazioni. Con i nostri sensori e software di movimento e navigazione, hai accesso a tecnologie all'avanguardia che guidano il successo e l'innovazione nel tuo settore.
Unisciti a noi per sbloccare il potenziale delle soluzioni di navigazione inerziale e posizionamento in vari settori.

Qinertia GNSS-INS

Cavi

Antenne GNSS
Processo di produzione
Scopri la precisione e l'esperienza che si celano dietro ogni prodotto SBG Systems. Il seguente video offre uno sguardo approfondito su come progettiamo, produciamo e testiamo meticolosamente i nostri sistemi di navigazione inerziale ad alte prestazioni.
Dall'ingegneria avanzata al rigoroso controllo qualità, il nostro processo di produzione garantisce che ogni prodotto soddisfi i più alti standard di affidabilità e precisione.
Guarda ora per saperne di più!
Richiedi un preventivo
Si parla di noi
Presentiamo le esperienze e le testimonianze di professionisti del settore e clienti che hanno utilizzato i nostri prodotti nei loro progetti.
Scopri come la nostra tecnologia innovativa ha trasformato le loro attività, migliorato la produttività e garantito risultati affidabili in diverse applicazioni.



Sezione Domande frequenti
Benvenuti nella nostra sezione FAQ, dove rispondiamo alle vostre domande più urgenti sulla nostra tecnologia all’avanguardia e sulle sue applicazioni. Qui troverete risposte esaurienti sulle caratteristiche dei prodotti, sulle procedure di installazione, sui consigli per la risoluzione dei problemi e sulle migliori pratiche per ottenere il massimo dalle nostre soluzioni.
Trovate qui le vostre risposte!
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Che cos’è la cinematica in tempo reale?
Il Real-Time Kinematic (RTK) è una tecnica di navigazione satellitare di precisione utilizzata per migliorare l'accuratezza dei dati di posizione derivati dalle misurazioni del Global Navigation Satellite System (GNSS). È ampiamente impiegato in applicazioni quali il rilevamento topografico, l'agricoltura e la navigazione di veicoli autonomi.
Utilizzando una stazione di base che riceve i segnali GNSS e calcola la propria posizione con elevata precisione. Trasmette quindi i dati di correzione a uno o più ricevitori mobili (rover) in tempo reale. I rover utilizzano questi dati per regolare le loro letture GNSS, migliorandone la precisione di posizionamento.
L'RTK offre una precisione centimetrica correggendo i segnali GNSS in tempo reale. Questo è notevolmente più preciso rispetto al posizionamento GNSS standard, che in genere offre una precisione dell'ordine di pochi metri.
I dati di correzione provenienti dalla stazione base vengono inviati ai rover tramite diversi metodi di comunicazione, quali la radio, le reti cellulari o Internet. Questa comunicazione in tempo reale è fondamentale per garantire la precisione durante le operazioni dinamiche.
Che cos’è il posizionamento preciso (Precise Point Positioning)?
Il Precise Point Positioning (PPP) è una tecnica di navigazione satellitare che offre un posizionamento ad alta precisione correggendo gli errori del segnale satellitare. A differenza dei metodi GNSS tradizionali, che spesso si affidano a stazioni di riferimento a terra (come nel caso dell'RTK), il PPP utilizza dati satellitari globali e algoritmi avanzati per fornire informazioni accurate sulla posizione.
Il PPP funziona ovunque nel mondo senza la necessità di stazioni di riferimento locali. Questo lo rende adatto per applicazioni in ambienti remoti o difficili in cui manca l'infrastruttura di terra. Utilizzando dati orbitali e di clock dei satelliti precisi, insieme alle correzioni per gli effetti atmosferici e di multipath, il PPP riduce al minimo gli errori GNSS comuni e può raggiungere una precisione centimetrica.
Mentre il PPP può essere utilizzato per il posizionamento post-processato, che implica l'analisi dei dati raccolti a posteriori, può anche fornire soluzioni di posizionamento in tempo reale. Il PPP in tempo reale (RTPPP) è sempre più disponibile, consentendo agli utenti di ricevere correzioni e determinare la loro posizione in tempo reale.
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
