Continuità di navigazione durante le interruzioni del GNSS
Le nostre soluzioni di navigazione offrono diversi vantaggi per i veicoli terrestri senza equipaggio (UGV), soprattutto in ambienti complessi in cui altre tecnologie di navigazione potrebbero fallire.
I vostri UGV possono ora operare efficacemente in ambienti in cui i segnali GNSS non sono disponibili, sono inaffidabili o vengono intenzionalmente disturbati (ad esempio, canyon urbani, tunnel sotterranei o teatri operativi contestati). Questo aspetto è fondamentale per le missioni di soccorso e difesa in cui le interferenze GNSS possono compromettere la precisione di navigazione degli UGV.
Grazie alle nostre soluzioni di navigazione, il vostro UGV riceve dati di navigazione ininterrotti senza affidarsi a riferimenti esterni come il GNSS. Ciò consente all'UGV di mantenere la consapevolezza situazionale e l'autonomia anche in caso di perdita di comunicazioni o di segnali esterni.
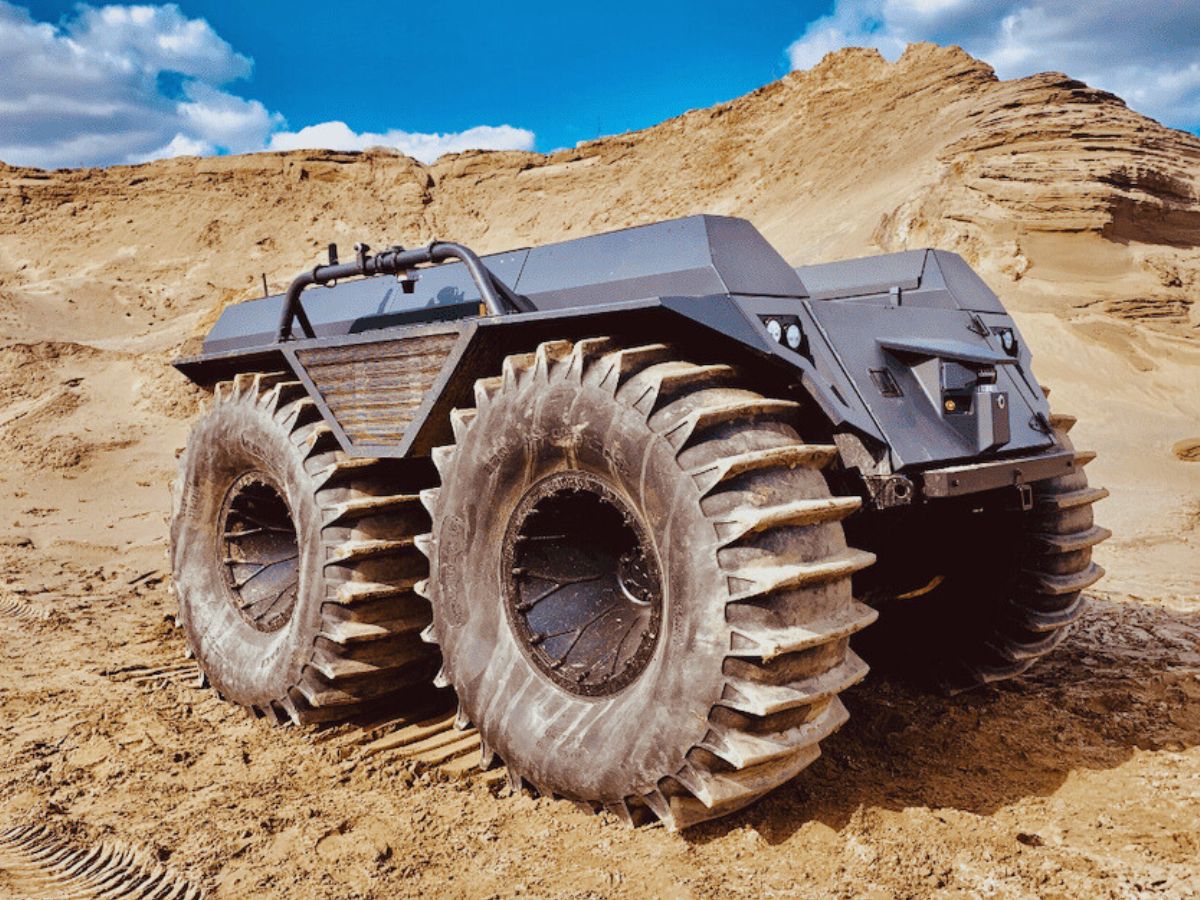
Elevata precisione in ambienti dinamici
I nostri sistemi di navigazione raccolgono costantemente dati in tempo reale relativi alla posizione, alla velocità e all’orientamento del veicolo (rollio, beccheggio, imbardata), consentendo un controllo preciso anche in ambienti altamente dinamici, come terreni accidentati o condizioni fuoristrada.
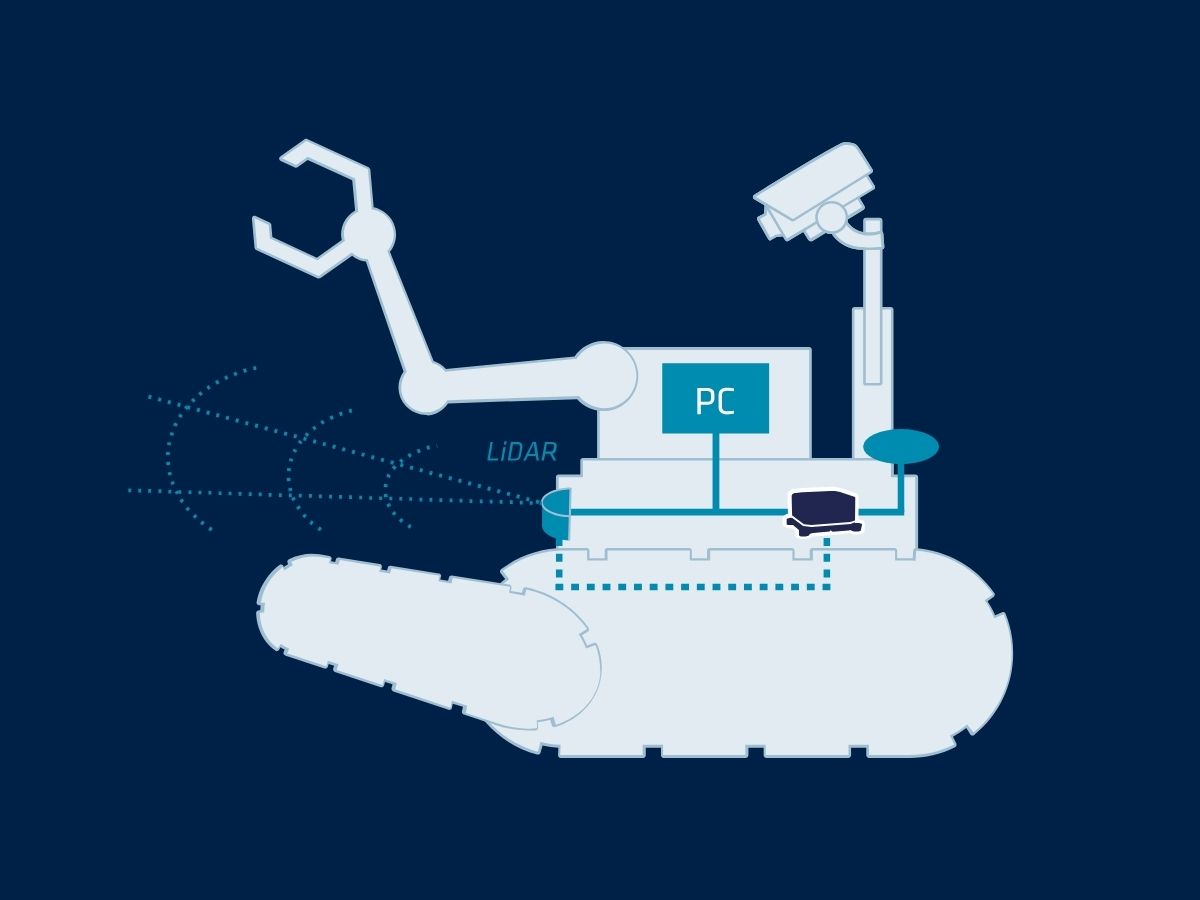
La precisione dei nostri sensori garantisce prestazioni affidabili in ambienti complessi e in rapida evoluzione. Per migliorare i dati di localizzazione del veicolo, è possibile integrare la nostra tecnologia " INS " con altri sensori di bordo, quali telecamere, LiDAR e odometri, creando così un sistema di navigazione multisensoriale. Questa fusione di sensori migliora la precisione complessiva della localizzazione e la consapevolezza situazionale.
Inoltre, forniscono dati di navigazione altamente affidabili, riducendo il rischio di collisioni o di fallimento della missione. Ciò è particolarmente cruciale nelle operazioni militari o in ambienti pericolosi, dove la sicurezza è fondamentale.
Resistenza in condizioni estreme
Un veicolo terrestre autonomo opera spesso in ambienti estremi (come deserti, foreste o zone colpite da calamità) dove fattori ambientali quali polvere, condizioni meteorologiche o interferenze elettromagnetiche possono compromettere il funzionamento di altri sistemi di navigazione.
Le nostre soluzioni sono altamente resistenti a tali condizioni, garantendo prestazioni affidabili. Fornendo dati di orientamento e posizionamento estremamente precisi, i nostri sensori potenziano la capacità di un UGV di pianificare e seguire autonomamente percorsi complessi, riducendo al minimo l’intervento umano.
Questa capacità migliora l’efficienza operativa nei settori della difesa, della logistica e nelle applicazioni industriali.
Selezione dei prodotti
Le nostre soluzioni si integrano perfettamente con le piattaforme UGV, garantendo prestazioni affidabili anche nelle condizioni più difficili.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Opuscolo sulle applicazioni nel settore della difesa
Ricevi la nostra brochure direttamente nella tua casella di posta!
Casi studio
Esplora le storie di successo alla base delle nostre soluzioni inerziali per UGV. Scopri l'impatto significativo dei nostri sistemi di navigazione avanzati sulle operazioni degli UGV in molteplici settori.
Attraverso ogni caso studio, esaminiamo esempi tangibili che rivelano come i nostri sensori inerziali avanzati e la tecnologia GNSS abbiano costantemente fornito precisione, affidabilità e prestazioni senza pari in situazioni pratiche. Ottieni approfondimenti dettagliati ed esempi pratici su come le nostre soluzioni affrontano sfide complesse e guidano l'eccellenza operativa.
Immergiti nei nostri casi studio per scoprire come le nostre soluzioni inerziali possono valorizzare i tuoi progetti e farti raggiungere risultati straordinari.
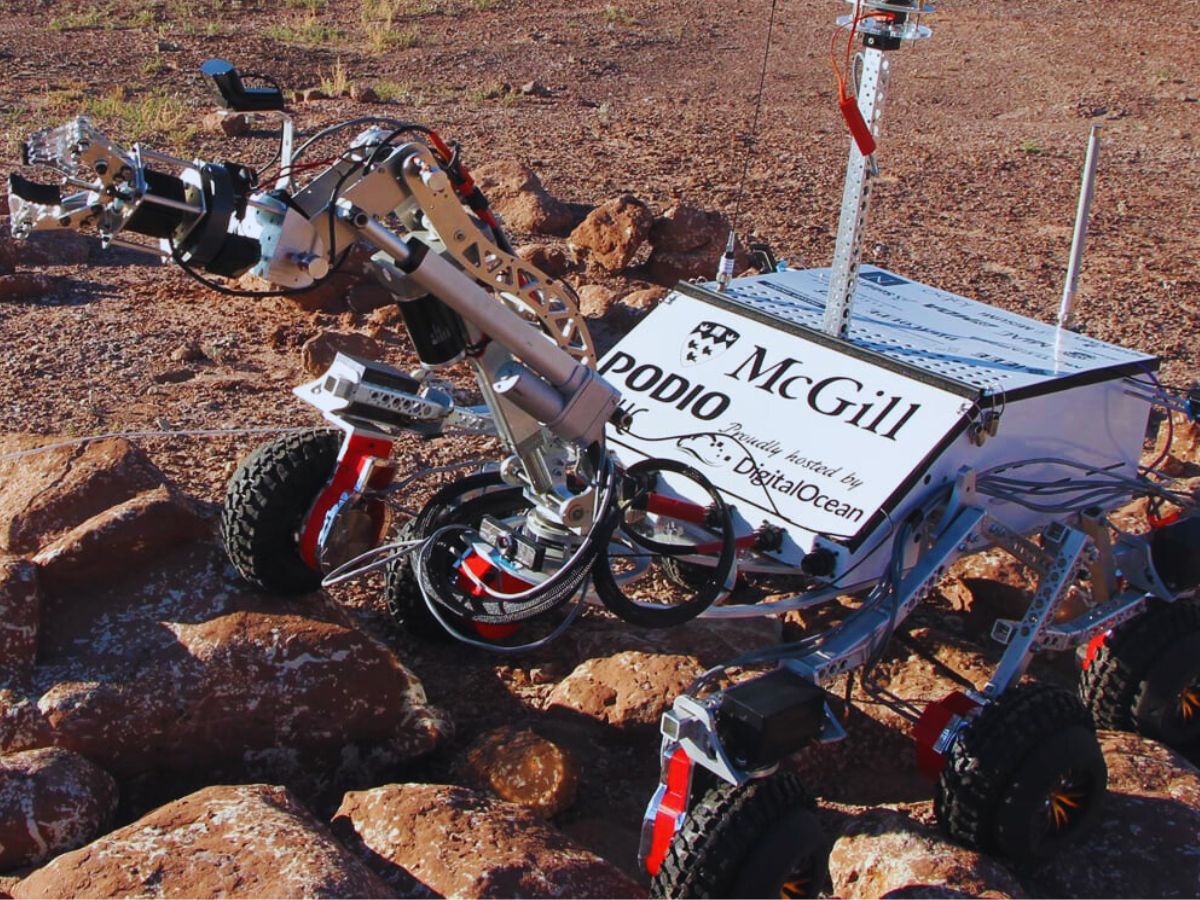
Mc Gills Il rover marziano integra il sistema di navigazione inerziale SBG
Robotica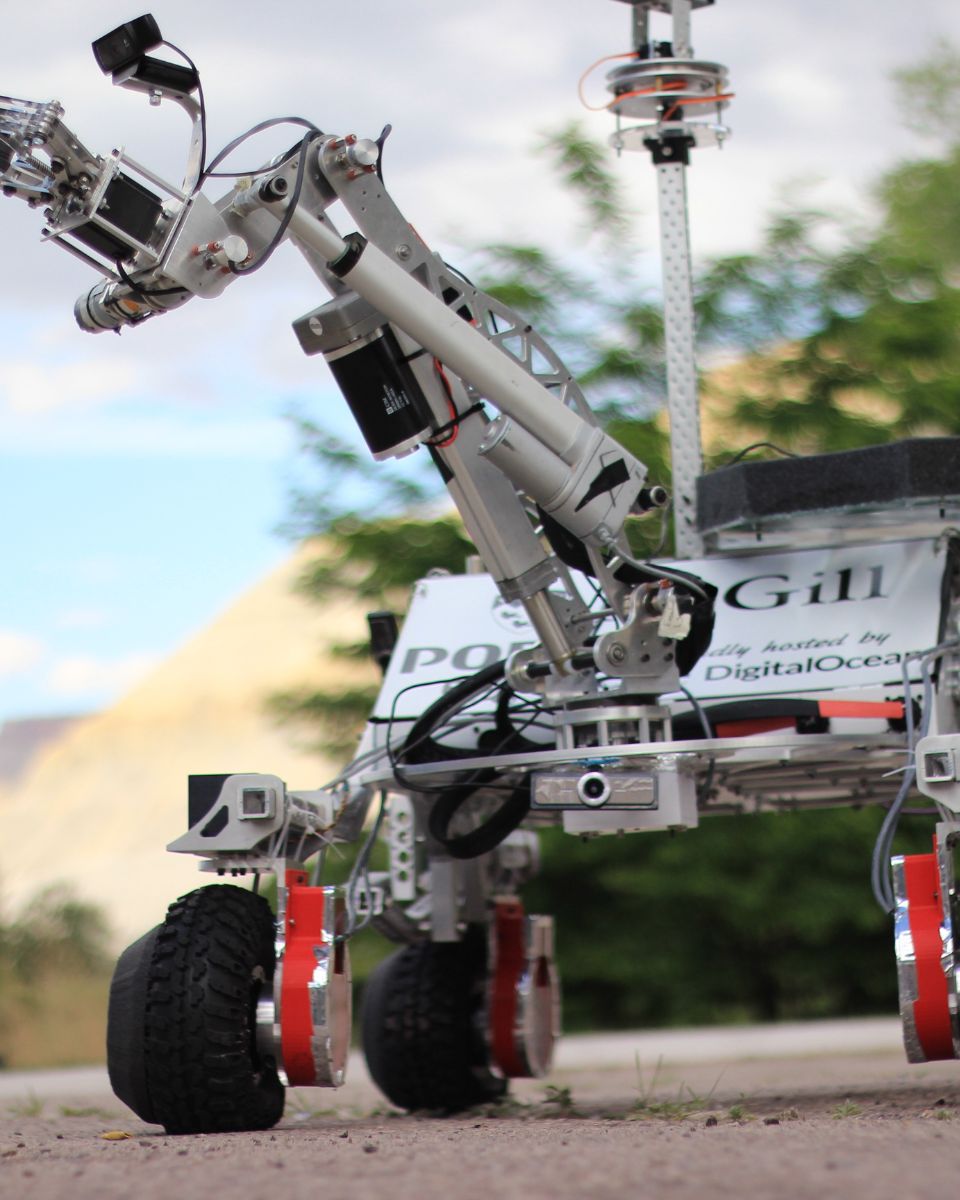
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile


Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche di navigazione degli UGV.



Scopri altre applicazioni dei sistemi senza pilota
Esplora le diverse applicazioni dei sistemi inerziali in piattaforme senza equipaggio su terra, mare e aria. Dai veicoli terrestri autonomi e UAV ai droni subacquei e alle navi di superficie, le nostre tecnologie garantiscono navigazione precisa, stabilità e controllo anche negli ambienti più complessi.
Hai qualche domanda?
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Cosa significano i termini “jamming” e “spoofing”?
Il jamming e lo spoofing sono due tipi di interferenza che possono influire in modo significativo sull'affidabilità e sulla precisione dei sistemi di navigazione basati su satelliti come il GNSS.
Il jamming si riferisce allaですね disruzione intenzionale dei segnali satellitari mediante la trasmissione di segnali interferenti sulle stesse frequenze utilizzate dai sistemi GNSS. Questa interferenza può sovrastare o mascherare i legittimi segnali satellitari, impedendo ai ricevitori GNSS di elaborare accuratamente le informazioni. Il jamming è comunemente impiegato nelle operazioni militari per disturbare le capacità di navigazione degli avversari e può anche colpire i sistemi civili, causando guasti di navigazione e problemi operativi.
Lo spoofing, d'altra parte, comporta la trasmissione di segnali contraffatti che imitano i veri segnali GNSS. Questi segnali ingannevoli possono indurre i ricevitori GNSS a calcolare posizioni o orari errati. Lo spoofing può essere utilizzato per sviare o disinformare i sistemi di navigazione, causando potenzialmente la deviazione di veicoli o aeromobili dalla rotta o fornendo dati di localizzazione falsi. A differenza del jamming, che ostruisce semplicemente la ricezione del segnale, lo spoofing inganna attivamente il ricevitore presentando informazioni false come se fossero legittime.
Sia il jamming che lo spoofing rappresentano minacce significative all'integrità dei sistemi dipendenti dal GNSS, rendendo indispensabili contromisure avanzate e tecnologie di navigazione resilienti per garantire un funzionamento affidabile in ambienti contesi o ostili.
Che cos'è la navigazione inerziale?
La navigazione inerziale è un metodo per determinare la posizione, l'orientamento e il movimento di un veicolo utilizzando solo sensori interni, senza fare affidamento su segnali esterni come il GPS. Fondamentalmente, un sistema di navigazione inerziale (INS) misura il movimento di un oggetto tracciando continuamente la sua accelerazione e rotazione in tre dimensioni. Utilizza una Inertial Measurement Unit (IMU), che contiene accelerometri per rilevare l'accelerazione lineare e giroscopi per misurare la velocità angolare. Integrando matematicamente queste misurazioni nel tempo, il sistema calcola velocità, assetto e, infine, posizione rispetto a un punto di partenza noto.
Essendo completamente autonomo, il sistema di navigazione inerziale funziona in qualsiasi ambiente — sottoterra, sott'acqua, nello spazio o in condizioni di assenza di GPS — rendendolo indispensabile per applicazioni come missili, aeromobili, sottomarini, veicoli autonomi e robotica. Le moderne soluzioni INS spesso combinano sensori inerziali con fonti di ausilio aggiuntive, come ricevitori GNSS, magnetometri, barometri o Doppler velocity logs, per ridurre la deriva e migliorare la precisione a lungo termine. Gli INS ad alte prestazioni si basano su una calibrazione precisa dei sensori, algoritmi di filtraggio avanzati e una modellazione robusta degli errori per fornire dati di navigazione stabili e affidabili anche negli ambienti più esigenti.
