


EKF – Filtro di Kalman esteso

Il filtro di Kalman esteso (EKF) è un potente strumento utilizzato nei sistemi di navigazione e controllo per stimare lo stato di un sistema che evolve nel tempo. È un'estensione del filtro di Kalman, progettata per gestire sistemi non lineari, rendendolo cruciale per le applicazioni in cui la relazione tra le variabili non è lineare.
Questo potente algoritmo viene utilizzato per stimare lo stato di un sistema dinamico basandosi su misurazioni di sensori affette da rumore. Si basa sul filtro di Kalman standard adattandosi ai sistemi non lineari, che sono comuni negli scenari di navigazione del mondo reale. Mentre il tradizionale filtro di Kalman presuppone dinamiche lineari e rumore gaussiano, l'EKF supera questi limiti linearizzando il sistema non lineare attorno alla stima corrente. Ciò gli consente di operare efficacemente in ambienti reali più complessi.
Principio di base del filtro di Kalman esteso
Fondamentalmente, l’EKF aggiorna continuamente un vettore di stato — un insieme di variabili che descrivono la condizione attuale del sistema, quali posizione, velocità e orientamento nei contesti di navigazione. Si basa su un modello di processo per prevedere l’evoluzione dello stato nel tempo, incorporando le dinamiche del sistema e gli input di controllo. Nel contempo, il modello di misura collega i dati in entrata dai sensori allo stato stimato, mentre una matrice di covarianza rappresenta l’incertezza sia nelle previsioni che nelle osservazioni, aiutando l’EKF a bilanciare il livello di confidenza tra le stime del modello e gli input dei sensori.
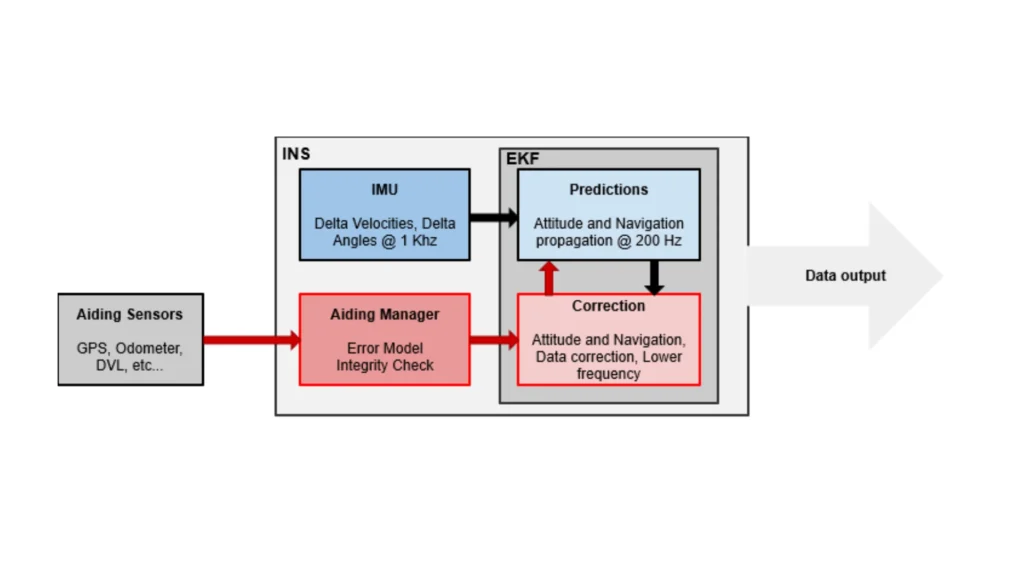
Il filtro opera in due fasi principali: predizione e aggiornamento. Durante la fase di predizione, utilizza il modello di processo per prevedere lo stato successivo e l'incertezza associata, aggiornando la matrice di covarianza. Per gestire la non linearità, l'EKF linearizza sia il modello di processo che quello di misura utilizzando matrici Jacobiane, rappresentazioni matematiche che approssimano il comportamento del sistema in prossimità della stima corrente.
Nella fase di aggiornamento, l'EKF incorpora nuove misurazioni del sensore per affinare la sua predizione. Calcola il Guadagno di Kalman, che determina quanto peso assegnare alle nuove misurazioni rispetto allo stato previsto. Questo guadagno consente all'EKF di regolare di conseguenza la stima dello stato e di aggiornare la covarianza per riflettere la ridotta incertezza dopo la misurazione.
L'applicazione dell'EKF nelle applicazioni moderne
L'EKF è ampiamente utilizzato nei moderni sistemi di navigazione grazie alla sua capacità di fornire stime di stato accurate in presenza di rumore e complessità del sistema. Ad esempio, i sistemi di navigazione inerziale (INS) si affidano ad accelerometri e giroscopi, che sono soggetti a deriva e rumore. L'EKF combina i dati dei sensori per fornire stime stabili di posizione, velocità e orientamento per piattaforme dinamiche. Queste stime sono fondamentali per il funzionamento affidabile di veicoli autonomi, velivoli e altri sistemi mobili.
Nella robotica e nei sistemi autonomi, l'EKF consente una localizzazione e mappatura robuste. I robot utilizzano sensori come LiDAR o telecamere per stimare la posizione e aggiornare le mappe utilizzando un filtro di Kalman esteso (EKF). Ciò consente la mappatura e la localizzazione in tempo reale, supportando un'operatività sicura e autonoma in ambienti non familiari o dinamici.
Nel settore aerospaziale e della difesa, l'EKF svolge un ruolo vitale nei sistemi di guida e tracciamento. Consente ad aeromobili, missili e veicoli spaziali di mantenere una posizione e una traiettoria precise, anche in condizioni di movimento non lineare. L'EKF continua a funzionare in modo affidabile se esposto a disturbi esterni che altrimenti potrebbero degradare la precisione di navigazione.
La tecnologia alla base dell'EKF include diversi componenti critici. Le matrici Jacobiane supportano il processo di linearizzazione, mentre la fusione dei sensori integra dati provenienti da più fonti per garantire resilienza e precisione. Per supportare il funzionamento in tempo reale, l'EKF dipende da algoritmi computazionali efficienti per operazioni matriciali, aggiornamenti della covarianza e integrazione delle misurazioni.
In conclusione, il filtro di Kalman esteso (EKF) è uno strumento essenziale nei sistemi di navigazione avanzati. Estendendo il filtro di Kalman per gestire sistemi non lineari, si ottiene una stima dello stato accurata e in tempo reale. Supporta un'ampia gamma di applicazioni, tra cui robotica, ADAS automobilistici, sistemi aerospaziali e di difesa. Padroneggiare i principi e le tecnologie dell'EKF è fondamentale per sviluppare soluzioni di navigazione ad alte prestazioni in ambienti complessi e dinamici.
