La storia di successo di GRYFN: raggiungere precisione ed efficienza con Quanta Micro
GRYFN, pioniere nelle soluzioni di telerilevamento multimodale per i mercati della ricerca, ha ottenuto notevoli miglioramenti operativi integrando il nostro Quanta Micro (sistema di navigazione inerziale) nelle loro soluzioni per UAV ed elaborando i dati tramite il nostro software, Qinertia.
Questa collaborazione ha garantito all'utente finale una precisione centimetrica, una riduzione dei costi del 10% in cinque anni e un'integrazione del flusso di lavoro ottimizzata.
“Su una scala da 0 a 5, il prodotto, il software, il supporto e i costi soddisfano o superano le aspettative – un 5.” | Matt Bechdol, CEO di GRYFN.

Il fulcro dell’azienda: il telerilevamento multimodale
GRYFN è specializzata in soluzioni UAV di telerilevamento multimodale ad alta precisione e pronte per la ricerca, che acquisiscono simultaneamente dati RGB, LiDAR e iperspettrali ad alta risoluzione.
La loro piattaforma di rilevamento di punta Gobi rappresenta un approccio completo alla raccolta di dati multimodali, progettata specificamente per i ricercatori che richiedono set di dati pronti per l'azienda e analisi per guidare decisioni attuabili in agricoltura, monitoraggio ambientale, applicazioni di risorse naturali o ovunque sia richiesto un telerilevamento attivo e passivo accurato.

E tutta questa domanda qualificata li ha portati a scegliere le nostre soluzioni, che hanno permesso loro di potenziare la propria piattaforma riducendo al contempo la complessità operativa e i costi per i clienti.
I requisiti a cui rispondono le nostre soluzioni
Le applicazioni esigenti di GRYFN richiedevano una soluzione di navigazione inerziale in grado di offrire precisione e accuratezza a livello centimetrico per i dati di traiettoria in tempo reale (RTK) e post-processati (PPK).
L'integrazione di imaging iperspettrale, LiDAR e sensori RGB su piattaforme UAV presenta sfide tecniche uniche.
Ogni tipo di sensore acquisisce dati a frequenze diverse e richiede informazioni precise sul posizionamento per consentire una fusione e un’analisi accurate dei dati.
Non sorprende che i requisiti di GRYFN dovessero includere anche:
- Dati GNSS-INS di alta qualità con una precisione di almeno 2 cm o superiore per un georeferenziamento diretto e affidabile.
- Software di facile integrazione con interfaccia a riga di comando e supporto SDK per i flussi di lavoro di post-elaborazione.
- Un'infrastruttura di licenze aperte per ridurre la complessità di implementazione per i clienti nel settore della ricerca distribuita.
- Soluzioni convenienti, particolarmente importanti per gli istituti di ricerca con molteplici scenari di implementazione.
- Assistenza tecnica reattiva per risolvere rapidamente le difficoltà di integrazione.
- Design compatto con ottimizzazione di precisione, affidabilità, dimensioni e peso.
“Nel 2023 stavamo valutando diverse opzioni in base al fattore di forma, alle prestazioni hardware e all’integrazione, ai costi e al valore per il cliente. Le nostre ricerche nel settore ci hanno portato a individuare quattro fornitori chiave, e SBG si è aggiudicata l’integrazione nella nostra nuovissima piattaforma di rilevamento Gobi”, spiega Matt.
Integrazione e prestazioni di Quanta Micro
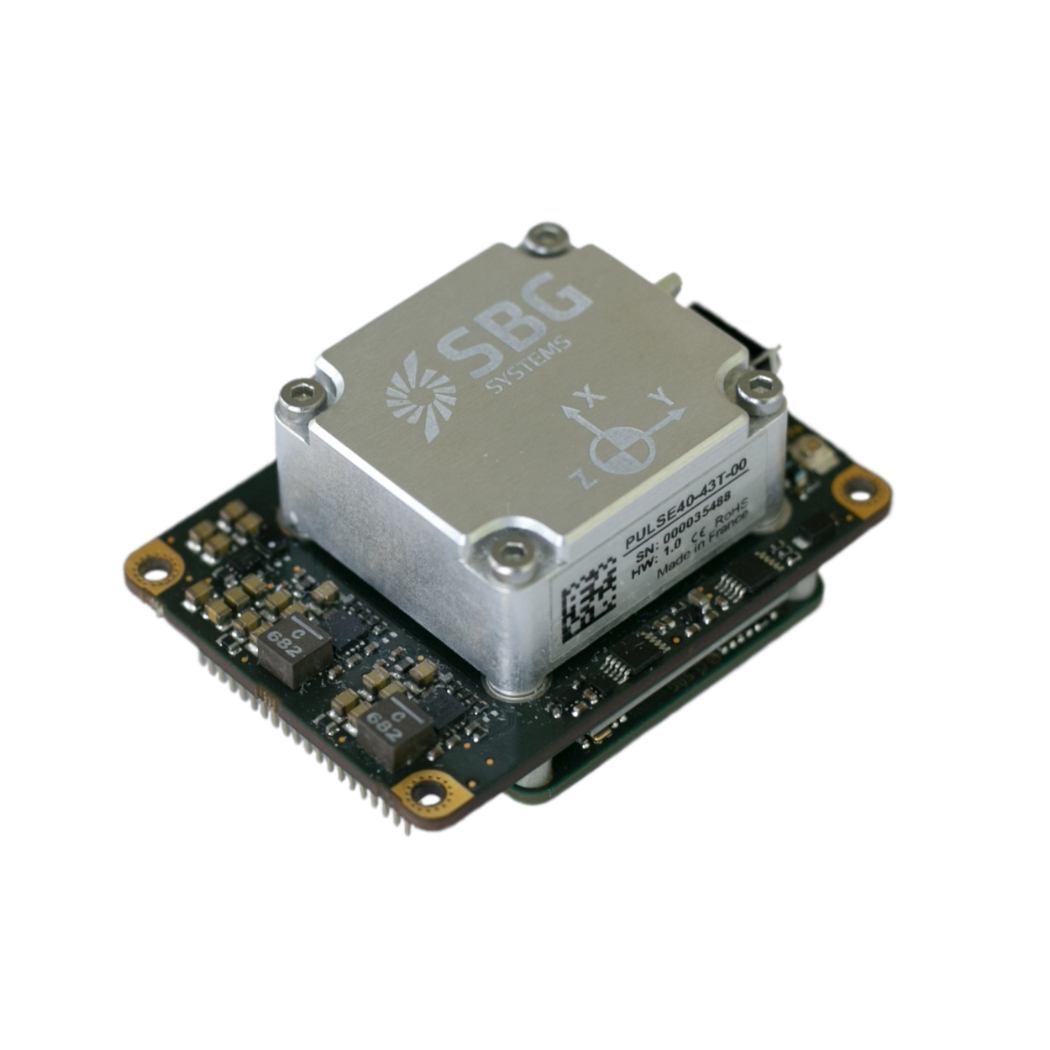
Abbiamo risposto alle esigenze di GRYFN attraverso la nostra soluzione Quanta Micro, un sistema di navigazione inerziale assistito da GNSS, ultracompatto e ad alte prestazioni, progettato specificamente per applicazioni di telerilevamento con droni in cui precisione e vincoli di spazio sono fondamentali.
- GRYFN ha integrato il sistema di navigazione Quanta Micro, funzionante in modalità a doppia antenna e integrato in un circuito stampato personalizzato (PCB). Questa configurazione consente al sistema di emettere dati GNSS-INS verso più sensori simultaneamente, supportando i requisiti di rilevamento multimodale di GRYFN.
- In questo caso, il fattore di forma di Quanta Micro si è rivelato eccellente per le esigenze di integrazione di sensori multimodali compatti di GRYFN.
- La configurazione a doppia antenna ha migliorato la precisione dell'orientamento e l'affidabilità del sistema, fattori critici per la determinazione precisa della traiettoria nelle applicazioni di ricerca.
- Il processo di integrazione hardware è stato semplificato grazie al nostro approccio progettuale, consentendo a GRYFN di concentrarsi sulle proprie competenze principali nel campo del telerilevamento piuttosto che sulle complessità del sistema di navigazione.
Uno dei punti salienti che siamo orgogliosi di sottolineare in ogni partnership come questa è il nostro impegno a fornire un supporto più stretto, specialmente durante le fasi in cui l'azienda sta ancora testando e determinando il modo migliore per integrare la tecnologia.
«I team di SBG si sono dimostrati disponibili a rispondere alle domande e a partecipare alle discussioni tecniche mentre effettuavamo i primi confronti e test, e l’assistenza è stata eccellente», afferma Matt.
Il fattore X di facile utilizzo di Qinertia
Inoltre, l'integrazione del nostro software di post-elaborazione Qinertia con il software GRYFN Processing Tool ha apportato significativi miglioramenti al flusso di lavoro per le operazioni di GRYFN.
Il team ha trovato Qinertia intuitivo e semplice, con una documentazione completa che fornisce istruzioni e spiegazioni concise per ogni fase e impostazione di elaborazione.
Questo approccio software ha eliminato la necessità di scaricare dati RINEX, a differenza delle soluzioni concorrenti, ottimizzando il flusso di lavoro di elaborazione. Hanno inoltre elogiato la qualità della documentazione delle API, osservando che è stato necessario un supporto minimo per l'integrazione lato software. Questa capacità di self-service ha ridotto i tempi di implementazione e i requisiti di supporto continuativo.

Risultati misurabili e miglioramenti delle prestazioni
L'integrazione di GRYFN con i nostri sistemi ha portato a miglioramenti operativi misurabili su più fronti.
"La facilità di adozione per i clienti ha ridotto le esigenze di supporto, risparmiando tempo e attenzione," sottolinea Matt.
In sintesi, sono stati osservati impatti positivi significativi nella riduzione dei costi, nell'efficienza di elaborazione e nella soddisfazione del cliente, liberando anche il loro budget per altre esigenze essenziali.
Ciò si è rivelato particolarmente prezioso per le organizzazioni di ricerca che operano con budget limitati. GRYFN ha inoltre evidenziato in modo specifico risparmi significativi sugli abbonamenti software uniti a un'aumentata qualità della traiettoria.
Conclusione: Sviluppo del vantaggio competitivo
Quanta Micro e Qinertia hanno rafforzato la posizione competitiva di GRYFN attraverso:
- Struttura dei costi ottimizzata.
- Prestazioni migliorate.
- Un'esperienza cliente semplificata.

È sempre importante sottolineare che questi miglioramenti si traducono direttamente in una maggiore soddisfazione e fidelizzazione dei clienti.
Il caso di studio di GRYFN conferma che la tecnologia di navigazione di precisione è in grado di garantire sia prestazioni tecniche che valore commerciale, se correttamente integrata in sofisticate piattaforme di telerilevamento.
Grazie a questa partnership, abbiamo fornito un esempio significativo di come raggiungere l’eccellenza operativa nella raccolta dati tramite UAV.
Quanta Micro
Quanta Micro è un sistema di navigazione inerziale assistito da GNSS, compatto e ad alte prestazioni, progettato per applicazioni con spazi limitati che richiedono eccezionale precisione e affidabilità.
Integra un'IMU di grado geodetico con un ricevitore GNSS multifrequenza a quattro costellazioni e algoritmi avanzati di fusione dei sensori per offrire posizionamento centimetrico e orientamento preciso in ambienti complessi.
Il sistema è dotato di capacità a doppia antenna per prestazioni di rotta ottimali in condizioni a bassa dinamica, mantenendo al contempo un'eccezionale operatività a singola antenna per carichi utili UAV e applicazioni vincolate.
Richiedi un preventivo per Quanta Micro
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
In che modo vengono utilizzati i droni in ambito agricolo?
I droni vengono sempre più utilizzati in agricoltura per migliorare la gestione delle colture e aumentare la produttività. Dotati di telecamere ad alta risoluzione e sensori, i droni agricoli forniscono immagini aeree e dati sullo stato di salute delle colture, sulle condizioni del suolo e sulla variabilità dei campi. Ciò consente agli agricoltori di monitorare rapidamente vaste aree e di individuare con precisione problemi quali infestazioni da parassiti, carenze nutrizionali e stress idrico.
I droni in agricoltura vengono utilizzati per l'applicazione di precisione di prodotti come fertilizzanti, pesticidi ed erbicidi. Agendo con precisione su aree specifiche, i droni riducono gli sprechi e minimizzano l'impatto ambientale. Inoltre, aiutano nella mappatura agricola tramite droni e nella pianificazione della disposizione dei campi, nonché nel monitoraggio della crescita delle colture e delle rese nel tempo.
Nel complesso, i droni agricoli rappresentano un modo economico ed efficiente per raccogliere informazioni fondamentali, prendere decisioni consapevoli e attuare interventi mirati, consentendo una migliore gestione delle colture e un uso più efficiente delle risorse.
Che cos’è il georeferenziazione nel rilevamento aereo?
Il georeferenziazione è il processo di allineamento dei dati geografici (come mappe, immagini satellitari o fotografie aeree) a un sistema di coordinate noto, in modo che possano essere posizionati con precisione sulla superficie terrestre.
Ciò consente di integrare i dati con altre informazioni spaziali, rendendo possibili analisi e mappature precise basate sulla posizione.
Nel campo della topografia, il georeferenziazione è fondamentale per garantire che i dati raccolti da strumenti quali LiDAR, telecamere o sensori montati su droni vengano accuratamente associati alle coordinate del mondo reale.
Assegnando latitudine, longitudine e altitudine a ciascun punto di dati, il georeferenziazione garantisce che i dati acquisiti riflettano la posizione e l'orientamento esatti sulla Terra, il che è fondamentale per applicazioni quali la mappatura geospaziale, il monitoraggio ambientale e la pianificazione edilizia.
La georeferenziazione comporta tipicamente l'uso di punti di controllo con coordinate note, spesso ottenuti tramite GNSS o rilevamento a terra, per allineare i dati acquisiti con il sistema di coordinate.
Questo processo è fondamentale per la creazione di set di dati spaziali accurati, affidabili e utilizzabili.
Qual è la differenza tra RTK e PPK?
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento in cui le correzioni GNSS vengono trasmesse quasi in tempo reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere difficoltà nel garantire le correzioni GNSS, in particolare per quanto riguarda la loro completezza, disponibilità, copertura e compatibilità.
Il principale vantaggio del PPK rispetto alla post-elaborazione RTK consiste nel fatto che le attività di elaborazione dei dati possono essere ottimizzate durante la post-elaborazione, comprese l'elaborazione in avanti e quella a ritroso, mentre nell'elaborazione in tempo reale qualsiasi interruzione o incompatibilità nelle correzioni e nella loro trasmissione comporta una minore precisione di posizionamento.
Un primo vantaggio chiave del post-processing GNSS (PPK) rispetto al tempo reale (RTK) è che il sistema utilizzato sul campo non necessita di un collegamento dati/radio per immettere le correzioni RTCM provenienti dalle CORS nel sistema INS/GNSS.
Il principale ostacolo all'adozione della post-elaborazione è la necessità che l'applicazione finale agisca sull'ambiente. D'altra parte, se la vostra applicazione è in grado di sopportare il tempo di elaborazione aggiuntivo necessario per generare una traiettoria ottimizzata, ciò migliorerà notevolmente la qualità dei dati per tutti i vostri risultati finali.
