Sistema di navigazione inerziale compatto utilizzato per la navigazione autonoma
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
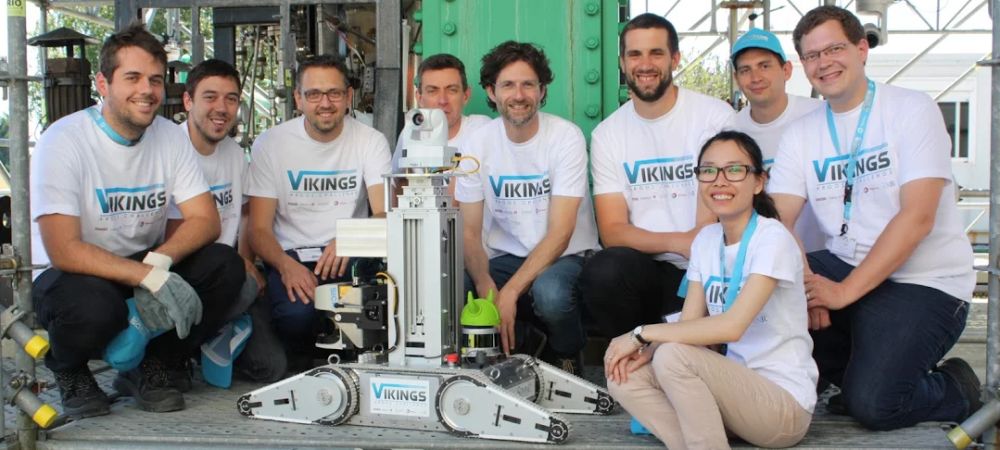
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
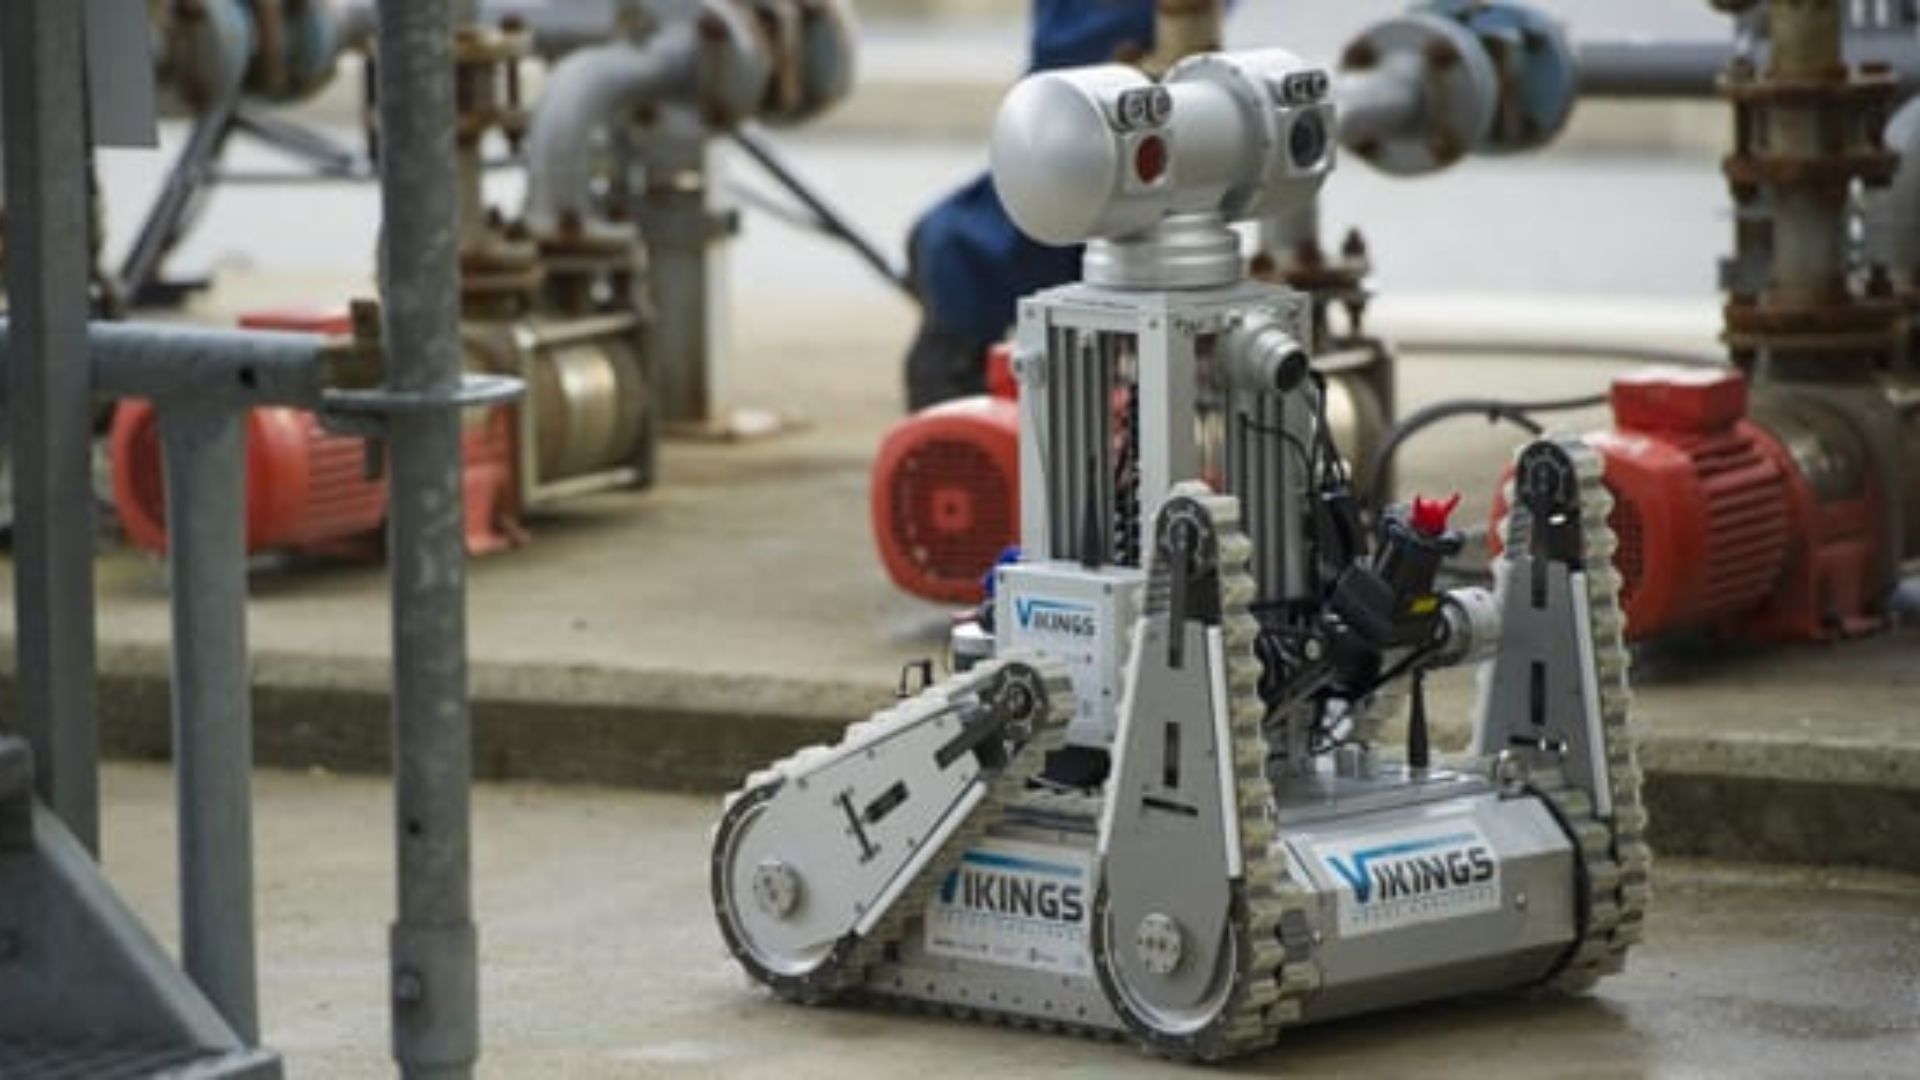
Robot autonomo per impianti petroliferi e del gas
Lanciata nel dicembre 2013, la sfida ARGOS (Autonomous Robot for Gas and Oil Sites) è organizzata dalla società petrolifera e del gas TOTAL in collaborazione con l’Agenzia nazionale francese per la ricerca (ANR).
Il suo obiettivo è quello di sviluppare, in meno di tre anni, una nuova generazione di robot autonomi in grado di svolgere compiti di ispezione, individuare anomalie e reagire alle emergenze. L’obiettivo di questa competizione è realizzare un robot autonomo in grado di muoversi all’interno dei siti petroliferi e di gas al fine di migliorare la sicurezza degli operatori di TOTAL.
Fusione dei dati provenienti da più sensori
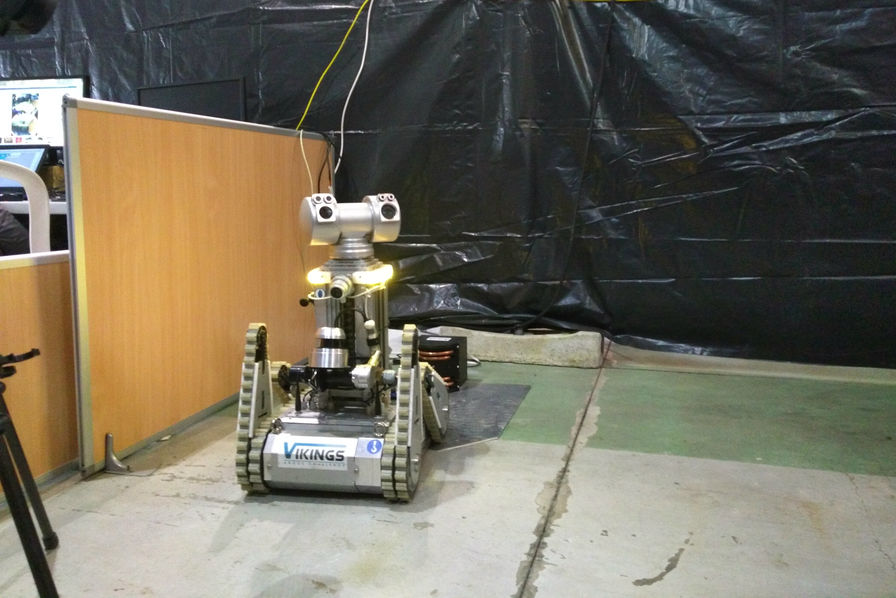
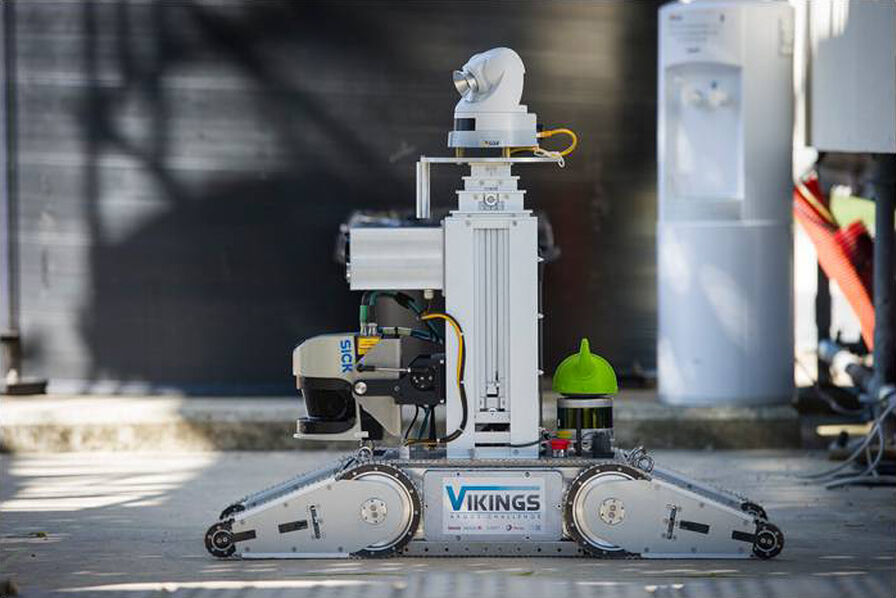
Il robot di VIKINGS calcola la sua posizione fondendo la previsione odometrica con i dati dei sensori inerziali. Inoltre, corregge queste informazioni utilizzando due LiDAR, uno anteriore e uno posteriore, per una copertura a 360°.
Il robot utilizza cingoli, che causano scivolamento durante le rotazioni. Pertanto, questo tipo di veicolo rende la precisione dell'odometria particolarmente scarsa. Inoltre, il sistema inerziale diventa essenziale per calcolare accuratamente la rotta. Infine, l'Ellipse-A fornisce pienamente misurazioni affidabili di rollio e beccheggio.
Determinazione della posizione con precisione al centimetro
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
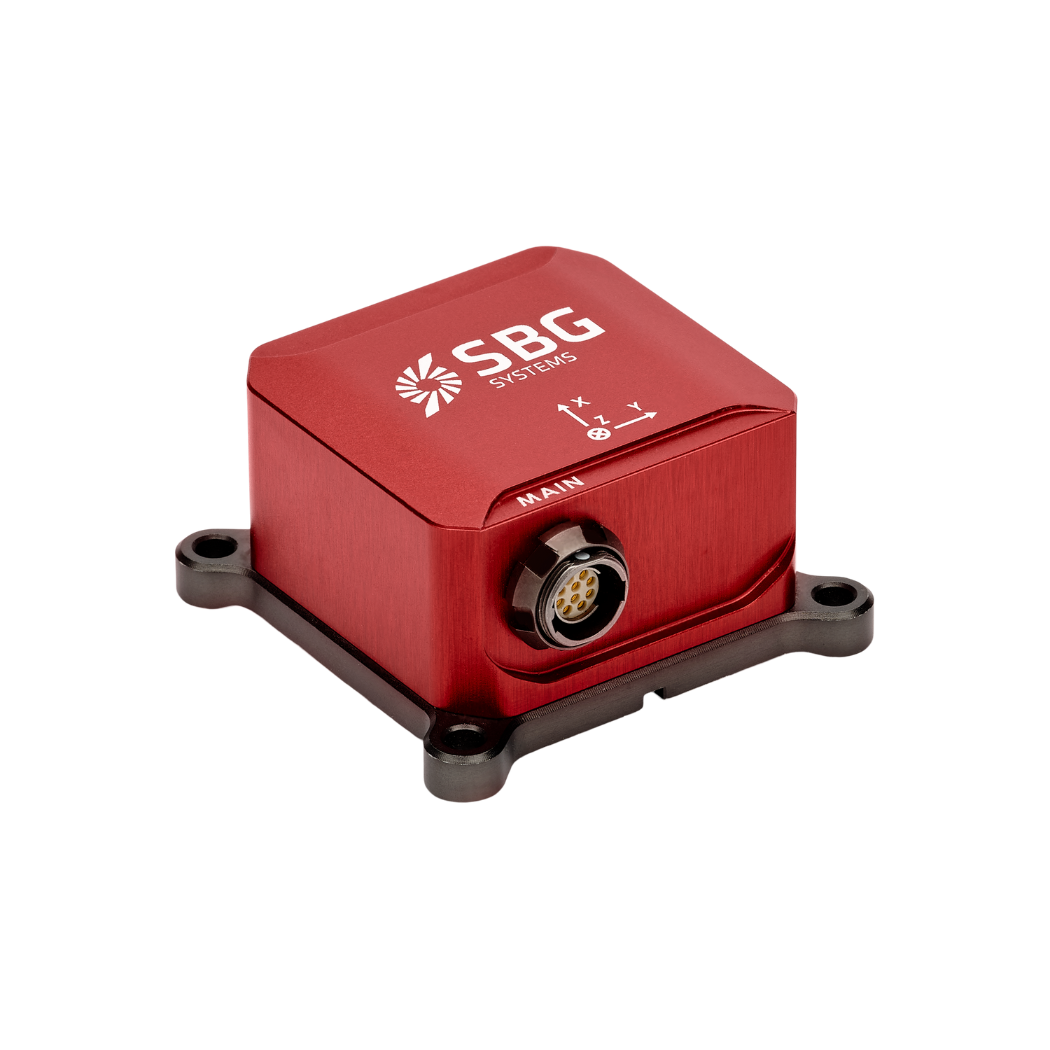
Ellipse-A
Ellipse-A è un Attitude and Heading Reference System (AHRS) economico e ad alte prestazioni. Integra una procedura di calibrazione magnetica di altissimo livello per un orientamento ottimale ed è adatto ad applicazioni a dinamica da bassa a media.
Calibrato in fabbrica da -40°C a 85°C, questo robusto sensore di movimento inerziale fornisce dati di rollio (Roll), beccheggio (Pitch), orientamento (Heading) e sussulto (Heave).
Richiedi un preventivo per Ellipse-A
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Che cos’è il posizionamento preciso (Precise Point Positioning)?
Il Precise Point Positioning (PPP) è una tecnica di navigazione satellitare che offre un posizionamento ad alta precisione correggendo gli errori del segnale satellitare. A differenza dei metodi GNSS tradizionali, che spesso si affidano a stazioni di riferimento a terra (come nel caso dell'RTK), il PPP utilizza dati satellitari globali e algoritmi avanzati per fornire informazioni accurate sulla posizione.
Il PPP funziona ovunque nel mondo senza la necessità di stazioni di riferimento locali. Questo lo rende adatto per applicazioni in ambienti remoti o difficili in cui manca l'infrastruttura di terra. Utilizzando dati orbitali e di clock dei satelliti precisi, insieme alle correzioni per gli effetti atmosferici e di multipath, il PPP riduce al minimo gli errori GNSS comuni e può raggiungere una precisione centimetrica.
Mentre il PPP può essere utilizzato per il posizionamento post-processato, che implica l'analisi dei dati raccolti a posteriori, può anche fornire soluzioni di posizionamento in tempo reale. Il PPP in tempo reale (RTPPP) è sempre più disponibile, consentendo agli utenti di ricevere correzioni e determinare la loro posizione in tempo reale.
