Ellipse im Einsatz bei der Navigation autonomer Fahrzeuge
GNSS/INS mit Dual-Antenne für Navigation und Positionierung auf den autonomen Plattformen von UNMANNED SOLUTION
„Wir benötigen eine extrem hohe Präzision. Da sich das Fahrzeug auf der Straße bewegt, ist in der Regel eine Genauigkeit im Zentimeterbereich erforderlich. Die Genauigkeit der IMU ist von großer Bedeutung, da das Fahrzeug in bestimmten Umgebungen wie Tunnels zeitweise das GPS-Signal verliert.“ – F&E-Team von UNMANNED SOLUTION
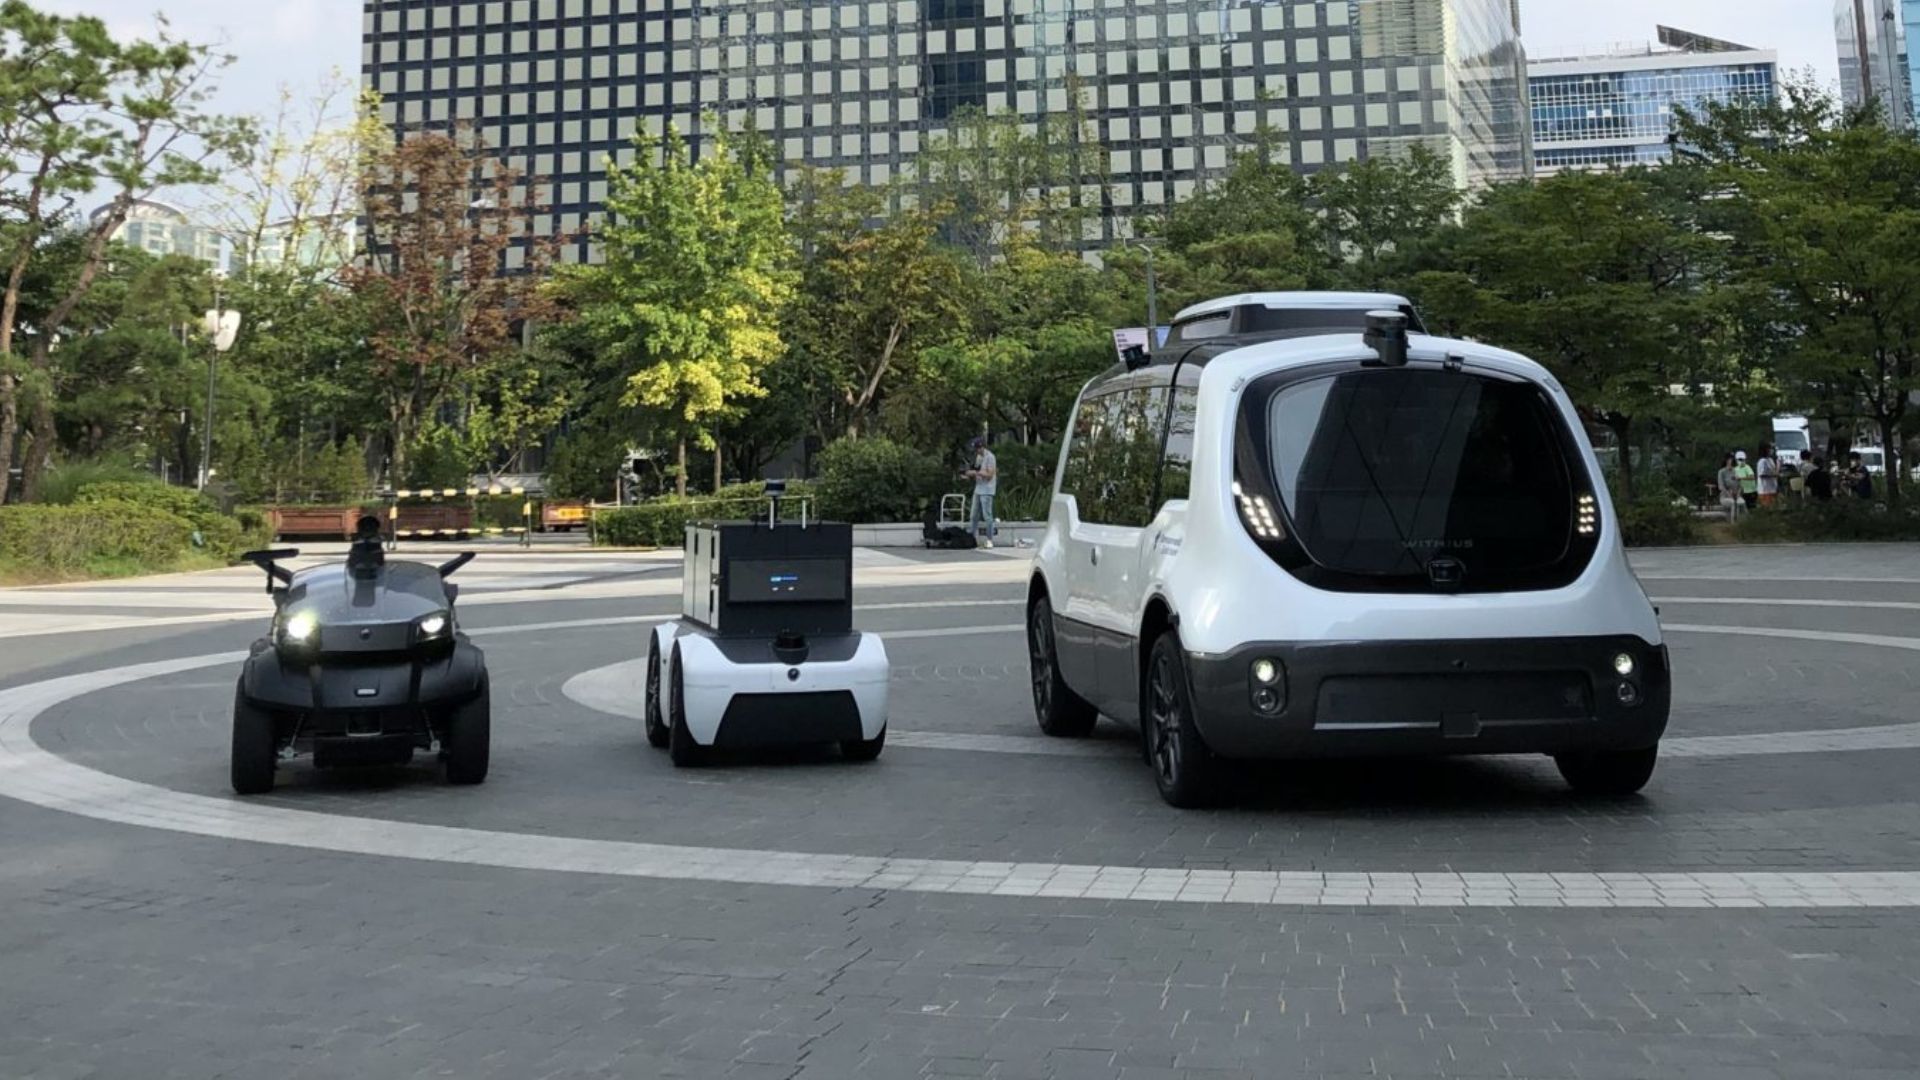
UNMANNED SOLUTION, ein südkoreanisches Unternehmen mit Sitz in Seoul, hat sich der Entwicklung autonomer Fahrzeuge aller Art verschrieben. Das Unternehmen arbeitet an zahlreichen verschiedenen Projekten und Aktivitäten, darunter fahrerlose Shuttles, autonome Landmaschinen, Roboter und Bildungsplattformen.
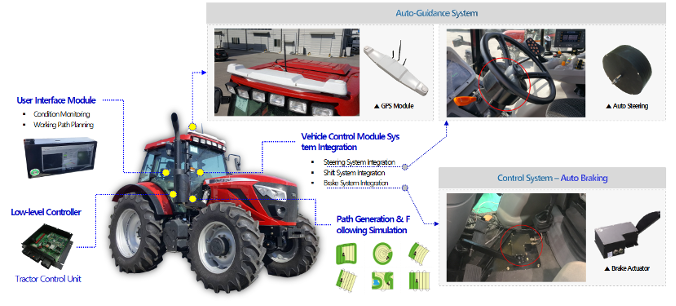
Der erste landwirtschaftliche Traktor mit integriertem automatischem Lenksystem in Südkorea
Unter diesen Projekten befindet sich ein selbstfahrender Traktor. UNMANNED SOLUTION ist ein Vorreiter bei der Modernisierung landwirtschaftlicher Geräte in Südkorea. Das Unternehmen hat ein automatisches Lenksystem und einen Autonomiealgorithmus entwickelt, die auf den südkoreanischen Agrarmarkt und die dortigen Umweltbedingungen zugeschnitten sind.
Das automatische Lenksystem umfasst mehrere Komponenten, die einen präzisen und effizienten Betrieb gewährleisten. Darüber hinaus liefert ein GPS/GNSS-Modul eine hochgenaue Positionsbestimmung. Ein automatisches Lenkmodul steuert zudem das Lenkverhalten. Schließlich ermöglicht eine Bedienkonsole die Routenerstellung und Aufgabeneinstellung. Das System liefert und kontrolliert Positions-, Lages- und Geschwindigkeitsdaten, die für den Traktor essenzielle Informationen zur Einhaltung des gewünschten Kurses darstellen.
Miniaturisierte RTK-GNSS/INS-Lösung für die unbemannte Navigation
Die Ellipse-D INS von SBG Systems lässt sich als präzise Positionierungseinheit in das GPS/GNSS- oder Navigationsmodul integrieren. Darüber hinaus unterstützt der Inertialsensor die Navigation zum Feld. Zudem gewährleistet er eine zuverlässige Navigation durch potenzielle Waldgebiete, die zum Feld führen. Seine Rolle im GPS-Modul besteht, neben der Lieferung von Positionsdaten, in der Bereitstellung von Roll-, Nick- und Steuerkurs.
Das heißt, die 3D-Position des Traktors, um diese bei Bedarf zu überwachen und anzupassen.
Der Ellipse-D Sensor ist ein Dual-Antennen RTK GNSS/INS, der die Genauigkeitsanforderungen der Anwendung perfekt erfüllt, insbesondere hinsichtlich des Steuerkurses. Solche Anwendungen mit langsamen Fahrzeugen erfordern aufgrund ihrer geringen Dynamik einen hochpräzisen Steuerkurs.
Ein inertiales Dual-Antennen-System liefert einen genaueren Steuerkurs als eine Einzelantennenlösung, selbst in einer stationären Position, und wird daher für autonome Fahrzeuge mit geringer Dynamik empfohlen.
Der selbstfahrende Traktor von UNMANNED SOLUTION umfasst außerdem eine Low-Level-Steuerung, ein Benutzeroberflächenmodul, ein Fahrzeugsteuerungsmodul sowie ein System zur Weggenerierung und -verfolgung.
Eine breite Palette an autonomen Fahrzeugen für unterschiedliche Anwendungsbereiche
Im Bereich der landwirtschaftlichen Maschinen entwickelt UNMANNED SOLUTION zudem ein fahrerloses Sprühgerät (noch in der Entwicklung), das für ungewöhnliche Einsatzumgebungen konzipiert ist. Es ist außerdem mit einer intelligenten und automatischen Sprühsteuerung ausgestattet.
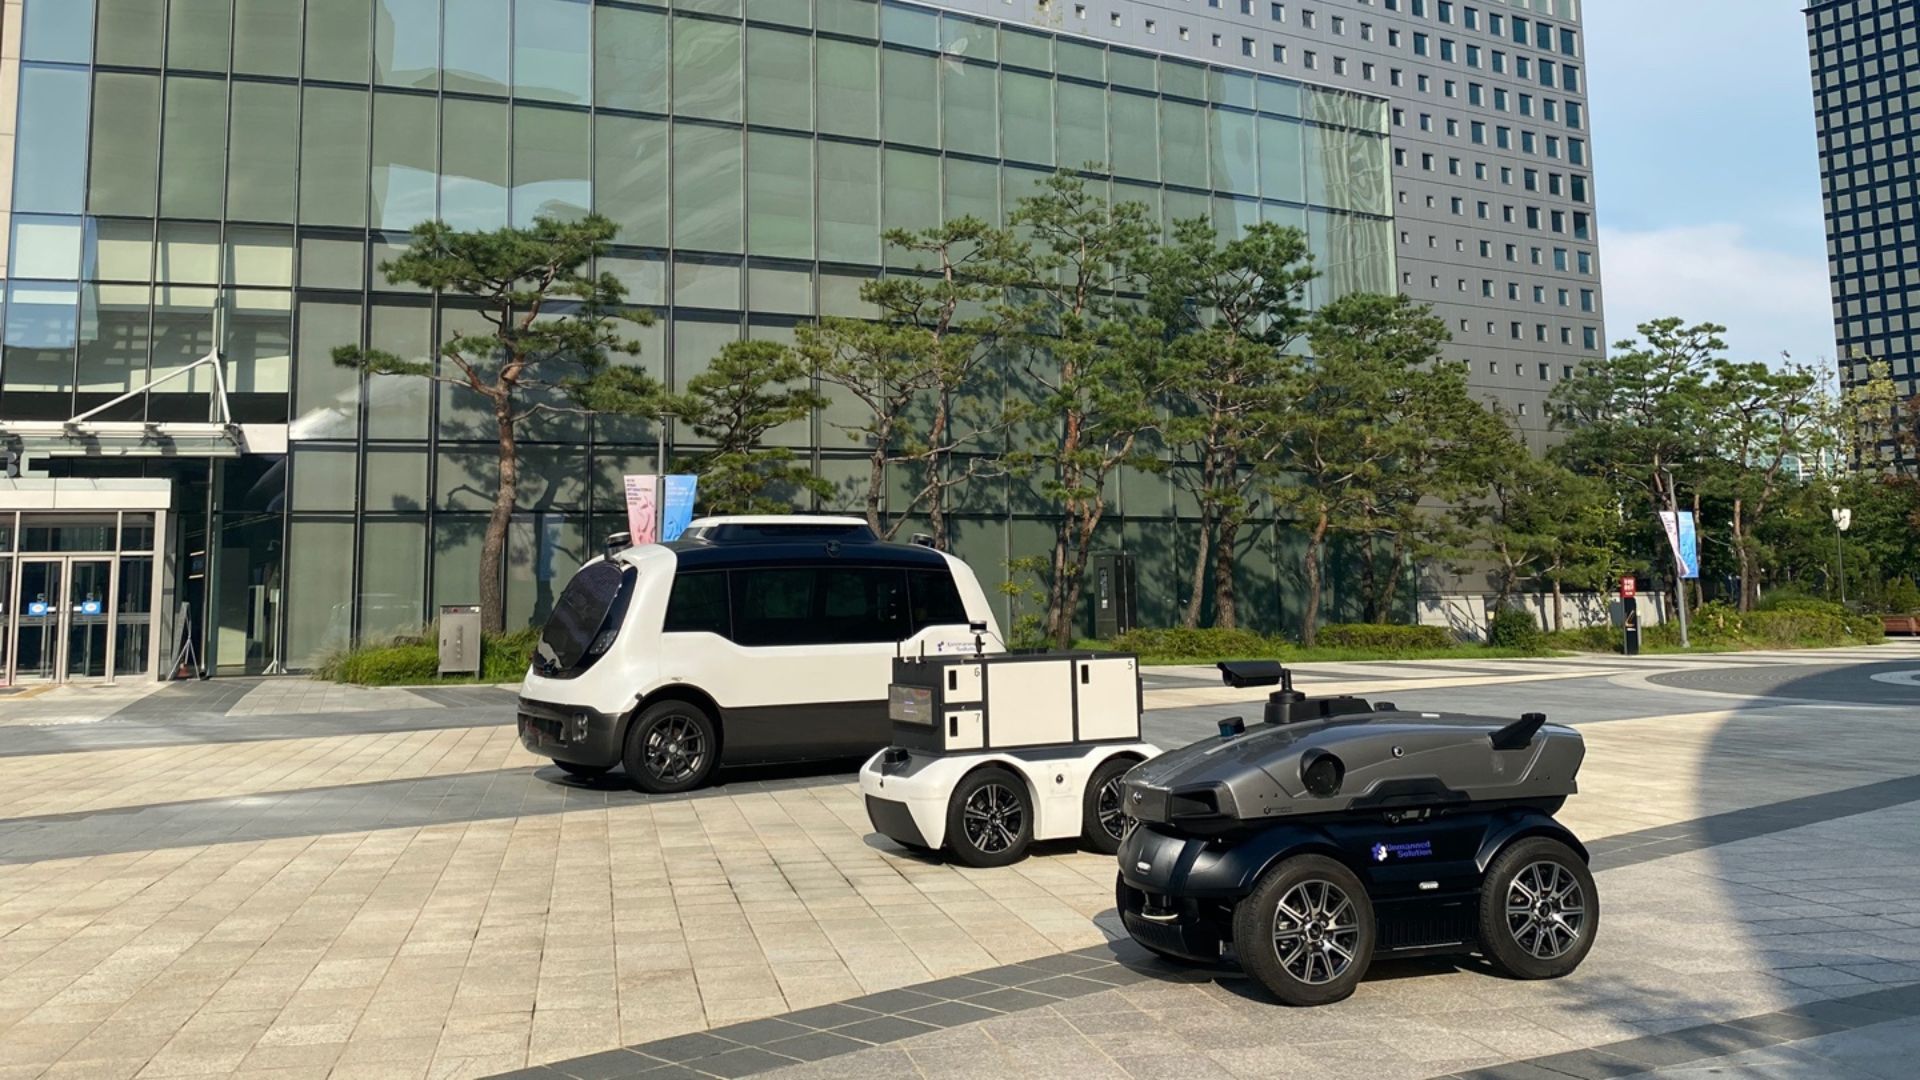
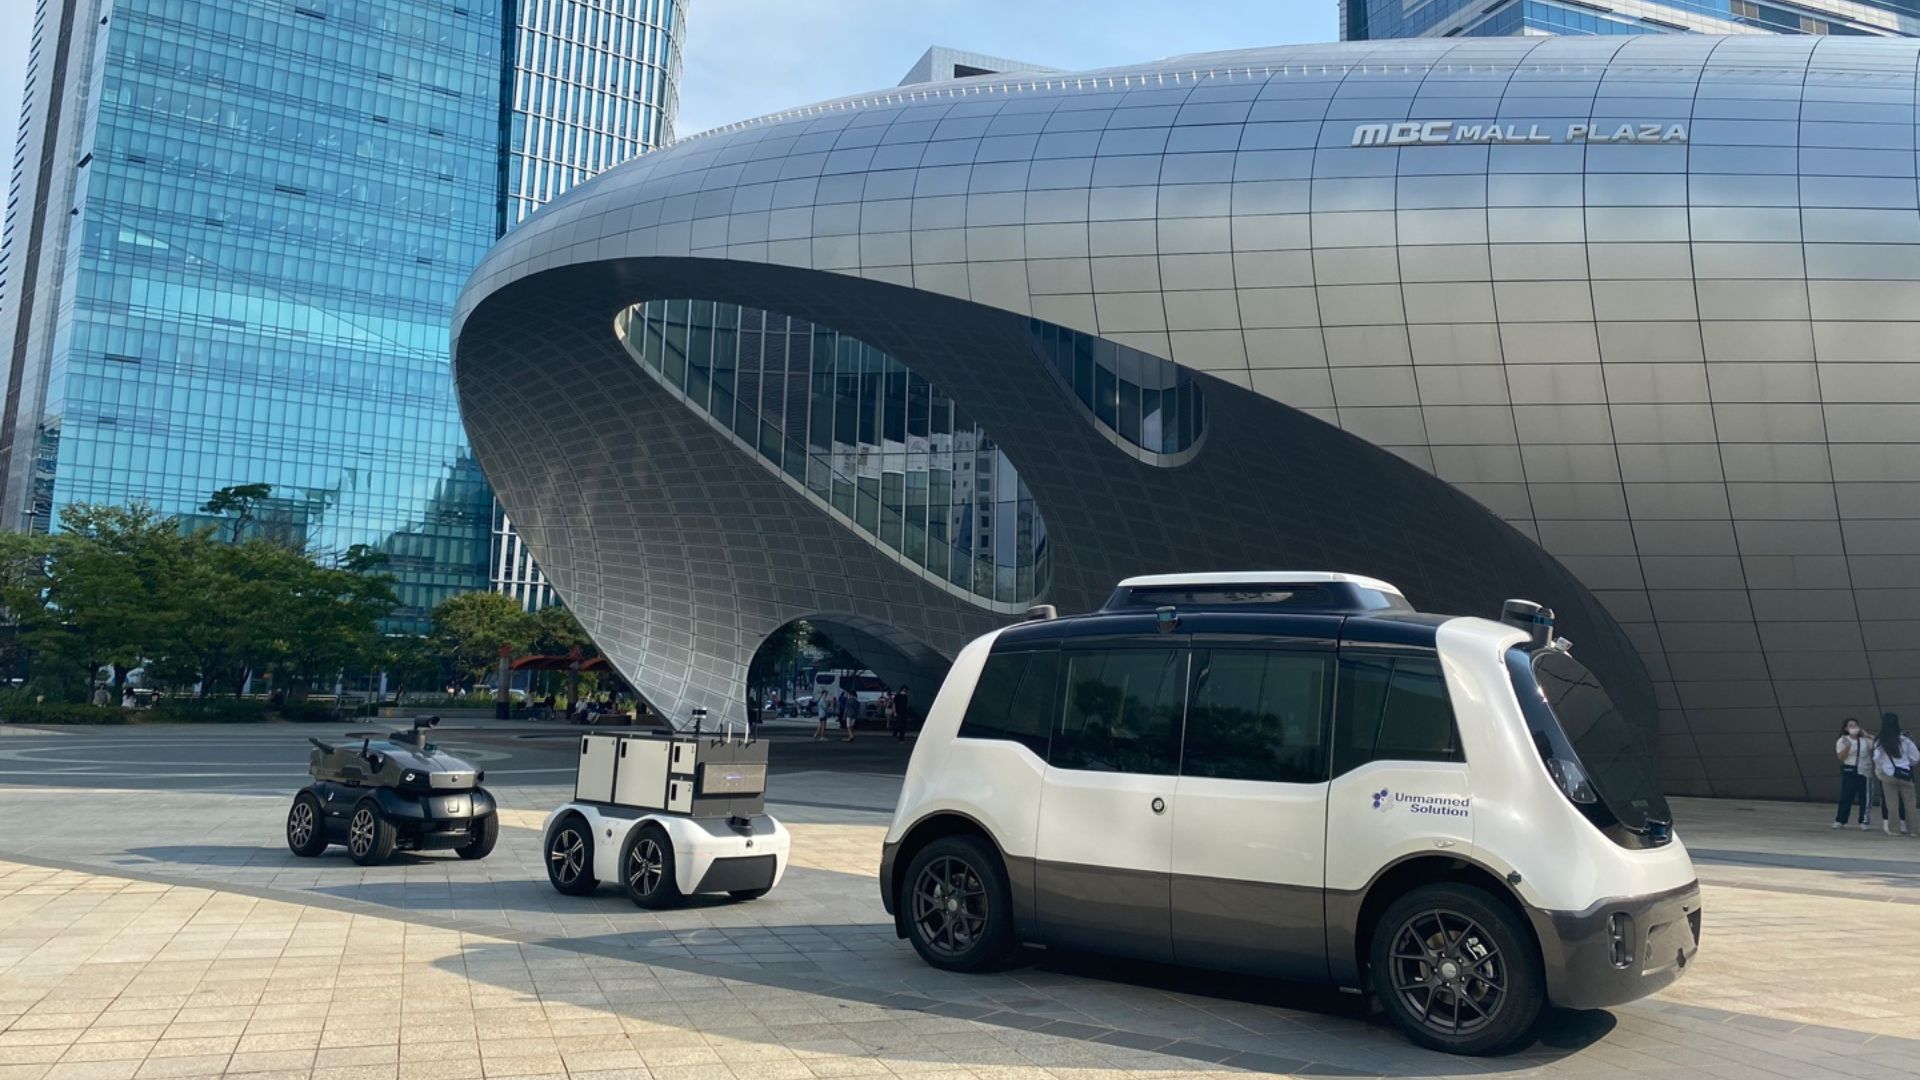
Das Unternehmen beschränkt sein Angebot jedoch nicht auf landwirtschaftliche Maschinen, sondern umfasst alle Arten von autonomen Plattformen:
- Das autonome Shuttle WITH:US. Es kann als On-Demand-ÖPNV-Dienst in Smart Cities eingesetzt werden. Es integriert Velodyne LiDARs, ein SBG Systems Ellipse-D RTK INS/GNSS, mehrere Kameras und Steuergeräte, die es dem Shuttle ermöglichen, seine Umgebung zu analysieren und das beste Verhalten zu bestimmen. Das Shuttle dient für Kurzstreckenfahrten, z. B. auf Campusgeländen, in Industrie-, Flughafen- und Innenstadtbereichen.
- Der autonome Logistikroboter WITH:US LOGI wird für Kurzstreckenauslieferungen im Innen- und Außenbereich eingesetzt. Er kann nicht nur Bereiche erreichen, die für Autos unzugänglich sind, sondern ermöglicht es Kunden auch, bevorzugte Lieferdaten, -zeiten und -orte auszuwählen. Er integriert LiDARs, GPS/GNSS, INS, Kameras und Steuerungen wie den WITH US Shuttle.
- Der WITH:US CARO. Dieses autonome Fahrzeug wurde für Langstrecken- und Großlieferungen konzipiert, da es bis zu 1.500 kg laden kann und über einen großen Laderaum verfügt. Es ist mit denselben Komponenten ausgestattet wie der autonome Shuttle und der Logistikroboter.
- Der Roboter WITH:US SECURITY. Wie der Name schon sagt, handelt es sich um einen selbstfahrenden Sicherheitsroboter für Kurzstreckenabschnitte in unterschiedlichen Umgebungen. Auch er ist mit LiDAR, INS/GNSS, Kameras usw. ausgestattet, integriert jedoch eine Hinderniserkennungstechnologie für Außenanwendungen. Er kann als Patrouillenroboter eingesetzt werden.
Alle Plattformen von UNMANNED SOLUTION sind je nach Leistungs- und Genauigkeitsanforderung der jeweiligen Anwendung mit RTK GNSS/INS der Klassen Ellipse oder Ekinox von SBG Systems ausgestattet.
Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Was ist GNSS-Post-Processing?
GNSS-Post-Processing, oder auch PPK, ist ein Verfahren, bei dem die auf einem GNSS-Empfänger aufgezeichneten Rohdaten nach der Datenerfassung ausgewertet werden. Sie können mit anderen GNSS-Messdatenquellen kombiniert werden, um selbst in anspruchsvollsten Umgebungen die vollständigste und präziseste kinematische Trajektorie für diesen GNSS-Empfänger zu ermitteln.
Bei diesen anderen Quellen kann es sich um eine lokale GNSS-Basisstation am oder in der Nähe des Datenerfassungsprojekts handeln oder um bestehende Referenzstationen (CORS – Continuously Operating Reference Stations), wie sie typischerweise von Behörden und/oder kommerziellen CORS-Netzwerkanbietern bereitgestellt werden.
Eine Post-Processing Kinematic (PPK)-Software kann frei verfügbare GNSS-Satelliten-Umlaufbahn- und Taktinformationen nutzen, um die Genauigkeit weiter zu verbessern. PPK ermöglicht die präzise Bestimmung des Standorts einer lokalen GNSS-Basisstation in einem absoluten globalen Koordinatenreferenzrahmen-Datum, das verwendet wird.
Die PPK-Software kann zudem komplexe Transformationen zwischen verschiedenen Koordinatenreferenzsystemen zur Unterstützung von Ingenieurprojekten durchführen.
Mit anderen Worten: Es ermöglicht den Zugriff auf Korrekturen, erhöht die Genauigkeit des Projekts und kann sogar Datenverluste oder Fehler, die während der Vermessung oder der Installation nach dem Einsatz entstanden sind, beheben.
Welche Autonomiestufen gibt es bei autonomen Fahrzeugen?
Die Autonomiestufen autonomer Fahrzeuge werden von der Society of Automotive Engineers (SAE) in sechs Stufen (Stufe 0 bis Stufe 5) unterteilt, die den Grad der Automatisierung beim Fahrzeugbetrieb definieren. Hier eine Übersicht:
- Stufe 0: Keine Automatisierung – Der menschliche Fahrer hat zu jeder Zeit die volle Kontrolle über das Fahrzeug; es kommen lediglich passive Systeme wie Warn- und Hinweismeldungen zum Einsatz.
- Stufe 1: Fahrerassistenz – Das Fahrzeug kann entweder beim Lenken oder beim Beschleunigen/Abbremsen unterstützen, doch der menschliche Fahrer muss die Kontrolle behalten und die Umgebung im Blick behalten (z. B. adaptive Geschwindigkeitsregelung).
- Stufe 2: Teilautomatisierung – Das Fahrzeug kann sowohl die Lenkung als auch die Beschleunigung bzw. Verzögerung gleichzeitig steuern, aber der Fahrer muss weiterhin aufmerksam bleiben und jederzeit bereit sein, die Kontrolle zu übernehmen (z. B. Autopilot von Tesla, Super Cruise von GM).
- Stufe 3: Bedingte Automatisierung – Das Fahrzeug kann unter bestimmten Bedingungen alle Aspekte des Fahrens übernehmen, doch der menschliche Fahrer muss bereit sein, auf Aufforderung des Systems einzugreifen (z. B. beim Fahren auf der Autobahn). Der Fahrer muss das Geschehen nicht aktiv überwachen, muss aber wachsam bleiben.
- Stufe 4: Hoher Automatisierungsgrad – Das Fahrzeug kann unter bestimmten Bedingungen oder in bestimmten Umgebungen (wie beispielsweise in städtischen Gebieten oder auf Autobahnen) alle Fahraufgaben autonom und ohne menschliches Eingreifen ausführen. In anderen Umgebungen oder unter besonderen Umständen kann es jedoch erforderlich sein, dass ein Mensch das Steuer übernimmt.
- Stufe 5: Vollautomatisierung – Das Fahrzeug ist vollständig autonom und kann alle Fahraufgaben unter allen Bedingungen ohne menschliches Eingreifen bewältigen. Es wird kein Fahrer benötigt, und das Fahrzeug kann überall und unter allen Bedingungen eingesetzt werden.
Diese Stufen tragen dazu bei, die Entwicklung der Technologie für autonome Fahrzeuge zu definieren – von einfachen Fahrerassistenzsystemen bis hin zur vollständigen Autonomie.
Was versteht man unter Georeferenzierung in autonomen Bausystemen?
Unter Georeferenzierung in autonomen Bausystemen versteht man den Vorgang, bei dem Baudaten wie Karten, Modelle oder Sensormessungen mit geografischen Koordinaten der realen Welt abgeglichen werden. Dadurch wird sichergestellt, dass alle Daten, die von autonomen Maschinen wie Drohnen, Robotern oder Baumaschinen erfasst oder generiert werden, präzise in einem globalen Koordinatensystem – beispielsweise in Form von Breiten- und Längengraden sowie Höhenangaben – verortet werden.
Im Kontext des autonomen Bauwesens ist die Georeferenzierung von entscheidender Bedeutung, um sicherzustellen, dass Maschinen auf großen Baustellen präzise arbeiten. Durch den Einsatz satellitengestützter Positionierungstechnologien wie GNSS (Global Navigation Satellite Systems) zur Verknüpfung des Projekts mit einem realen Standort ermöglicht sie die genaue Platzierung von Strukturen, Materialien und Geräten.
Durch Georeferenzierung lassen sich Arbeiten wie Aushub, Planieren oder Materialablagerung automatisieren und präzise steuern, was die Effizienz steigert, Fehler reduziert und sicherstellt, dass die Bauarbeiten den Planungsvorgaben entsprechen. Zudem erleichtert sie die Fortschrittsüberwachung, die Qualitätskontrolle sowie die Integration in Geografische Informationssysteme (GIS) und Building Information Modeling (BIM) und trägt so zu einem verbesserten Projektmanagement bei.
