Ellipse treibt Innovationen im Bereich autonomer Fahrzeuge voran
„Die Zusammenarbeit mit SBG Systems und die Integration des Ellipse-D in unser Fahrzeug waren entscheidend, um die für unsere F&E-Bemühungen und autonomen Einsätze kritische Präzision und Zuverlässigkeit zu erreichen.“ | Oğuzhan Sağlam – Sales Manager
Was macht Leo Drive?
Leo Drive ist führend in der Technologie für autonome Fahrzeuge und treibt die Zukunft der autonomen Transformation voran.
Das Unternehmen ist auf skalierbare Software- und Hardware-Lösungen spezialisiert und bietet einen umfassenden Komplettservice für die Integration autonomer Systeme.
Ihr Ziel ist es, autonome Technologien zugänglicher zu machen und in verschiedenen Branchen breiter zu etablieren.
Der innovative Ansatz von Leo Drive sorgt dafür, dass ihre Produkte anpassungsfähig und für eine Vielzahl von Szenarien geeignet sind, sodass sich autonome Technologien nahtlos in jede Umgebung integrieren lassen.
Zu den Endanwendern der Lösungen von Leo Drive gehören verschiedene Branchen wie UAVs, UGVs und autonome Fahrsysteme.
Diese Anwender verlassen sich auf die hohe Genauigkeit und Zuverlässigkeit von INS für Anwendungen wie Luftbildkartierung, kardanische Kamerastabilisierung und die Navigation von Landfahrzeugen.
Erste Kontaktaufnahme und Customer Journey
Unsere Beziehung zu Leo Drive begann vor Jahren, während der Einführung unseres ersten Trägheitsnavigationssystems der IG-500 Serie.
Im Laufe der Jahre hat Leo Drive weiterhin Vertrauen in uns gesetzt für ihre fortschrittlichen INS-Lösungen und ist heute ein stolzer Partner. Das in der frühen Phase dieser Beziehung etablierte Vertrauen und die Zuverlässigkeit haben sich nur vertieft, wodurch unsere Produkte zu einem festen Bestandteil der autonomen Technologielösungen von Leo Drive geworden sind.
Technische Anforderungen von Leo Drive
Leo Drive benötigte ein hochpräzises Trägheitsnavigationssystem, das genaue Echtzeit-Positionierungs- und Ausrichtungsdaten für seine autonomen Testfahrzeuge liefern konnte. Die Fahrzeuge laufen mit der Autoware-Software, dem weltweit führenden Open-Source-Softwareprojekt für autonomes Fahren.
Zu den Hauptanforderungen von Leo Drive gehörten:
- RTK-Fähigkeit mit zwei Antennen: Zur Gewährleistung einer hohen Präzision bei der Positionsbestimmung und Orientierung.
- Zuverlässigkeit: Bereitstellung konsistenter und präziser Daten, die für die Sicherheit und Effizienz des autonomen Betriebs entscheidend sind.
- Flexibilität bei der Integration: Das System musste mit den bestehenden Plattformen von Leo Drive kompatibel und robust genug sein, um den Anforderungen der Echtzeitverarbeitung in dynamischen Umgebungen gerecht zu werden.
Ihr Antrag und die von uns angebotene Lösung
Nach sorgfältiger Analyse der Anforderungen von Leo Drive empfahlen unsere Experten die Ellipse-D, ein RTK-Trägheitsnavigationssystem (INS) mit zwei Antennen, um die Lokalisierungsanforderungen zu erfüllen.
Die Ellipse-D wurde aufgrund ihrer Genauigkeit, Zuverlässigkeit und fortschrittlichen Funktionen ausgewählt, die für die Entwicklung und Erprobung von autonomen Fahrzeugen unerlässlich sind.
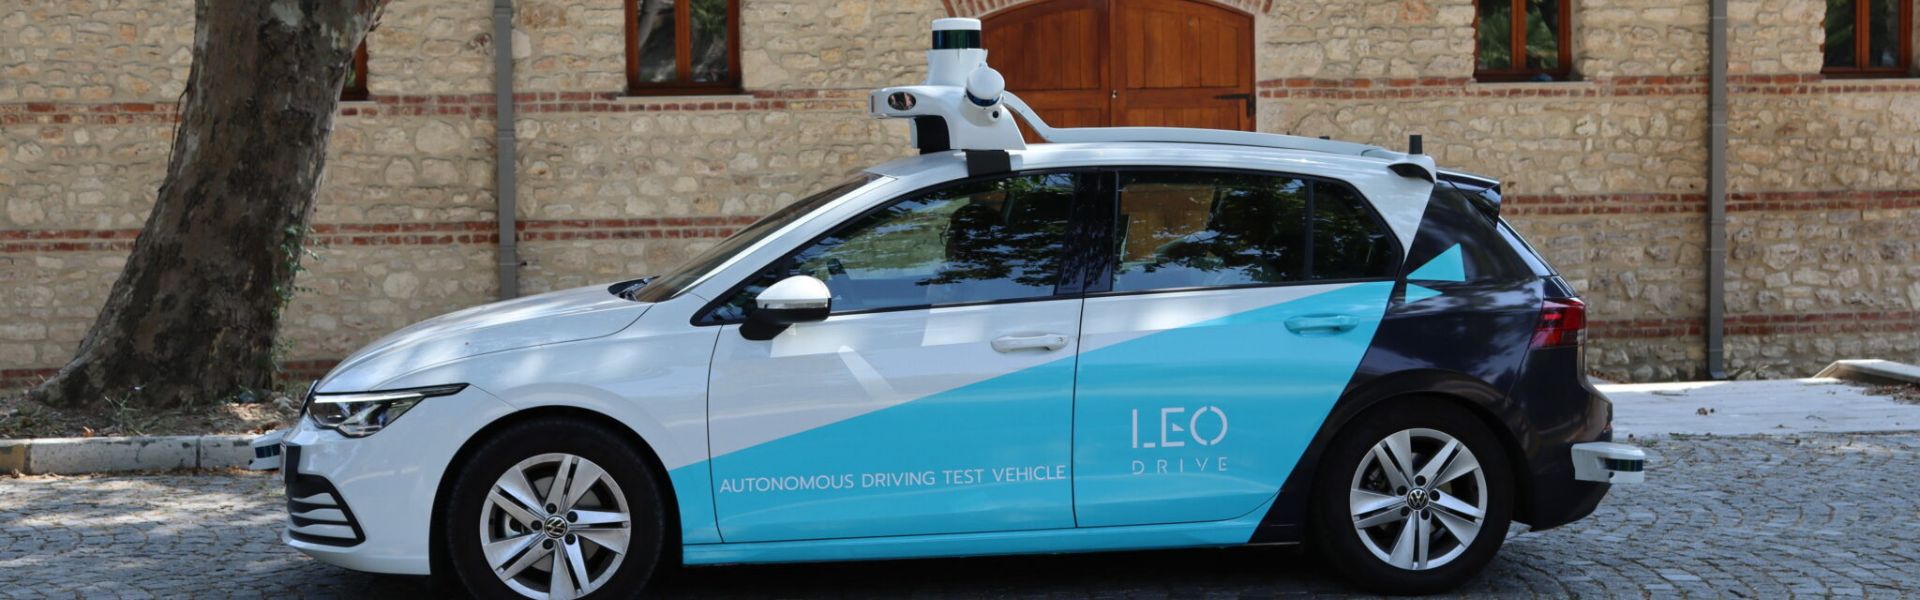
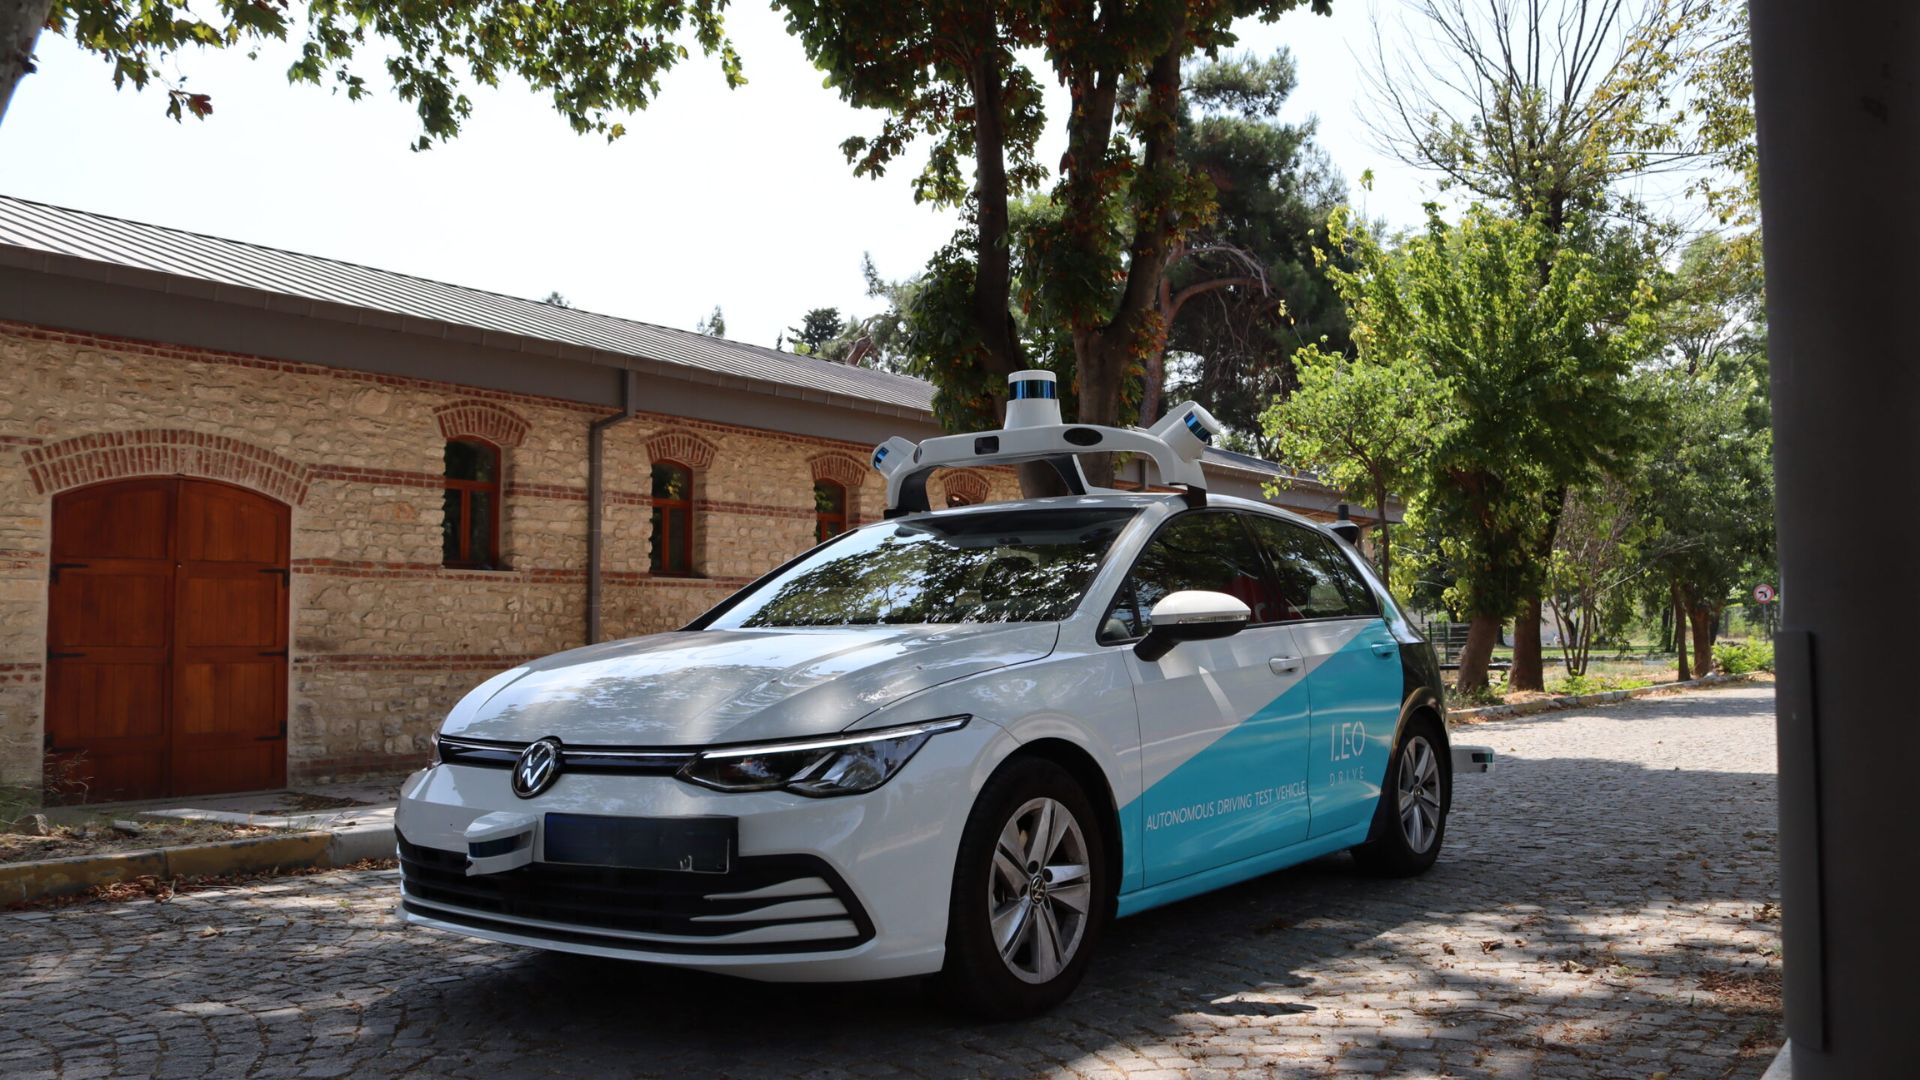
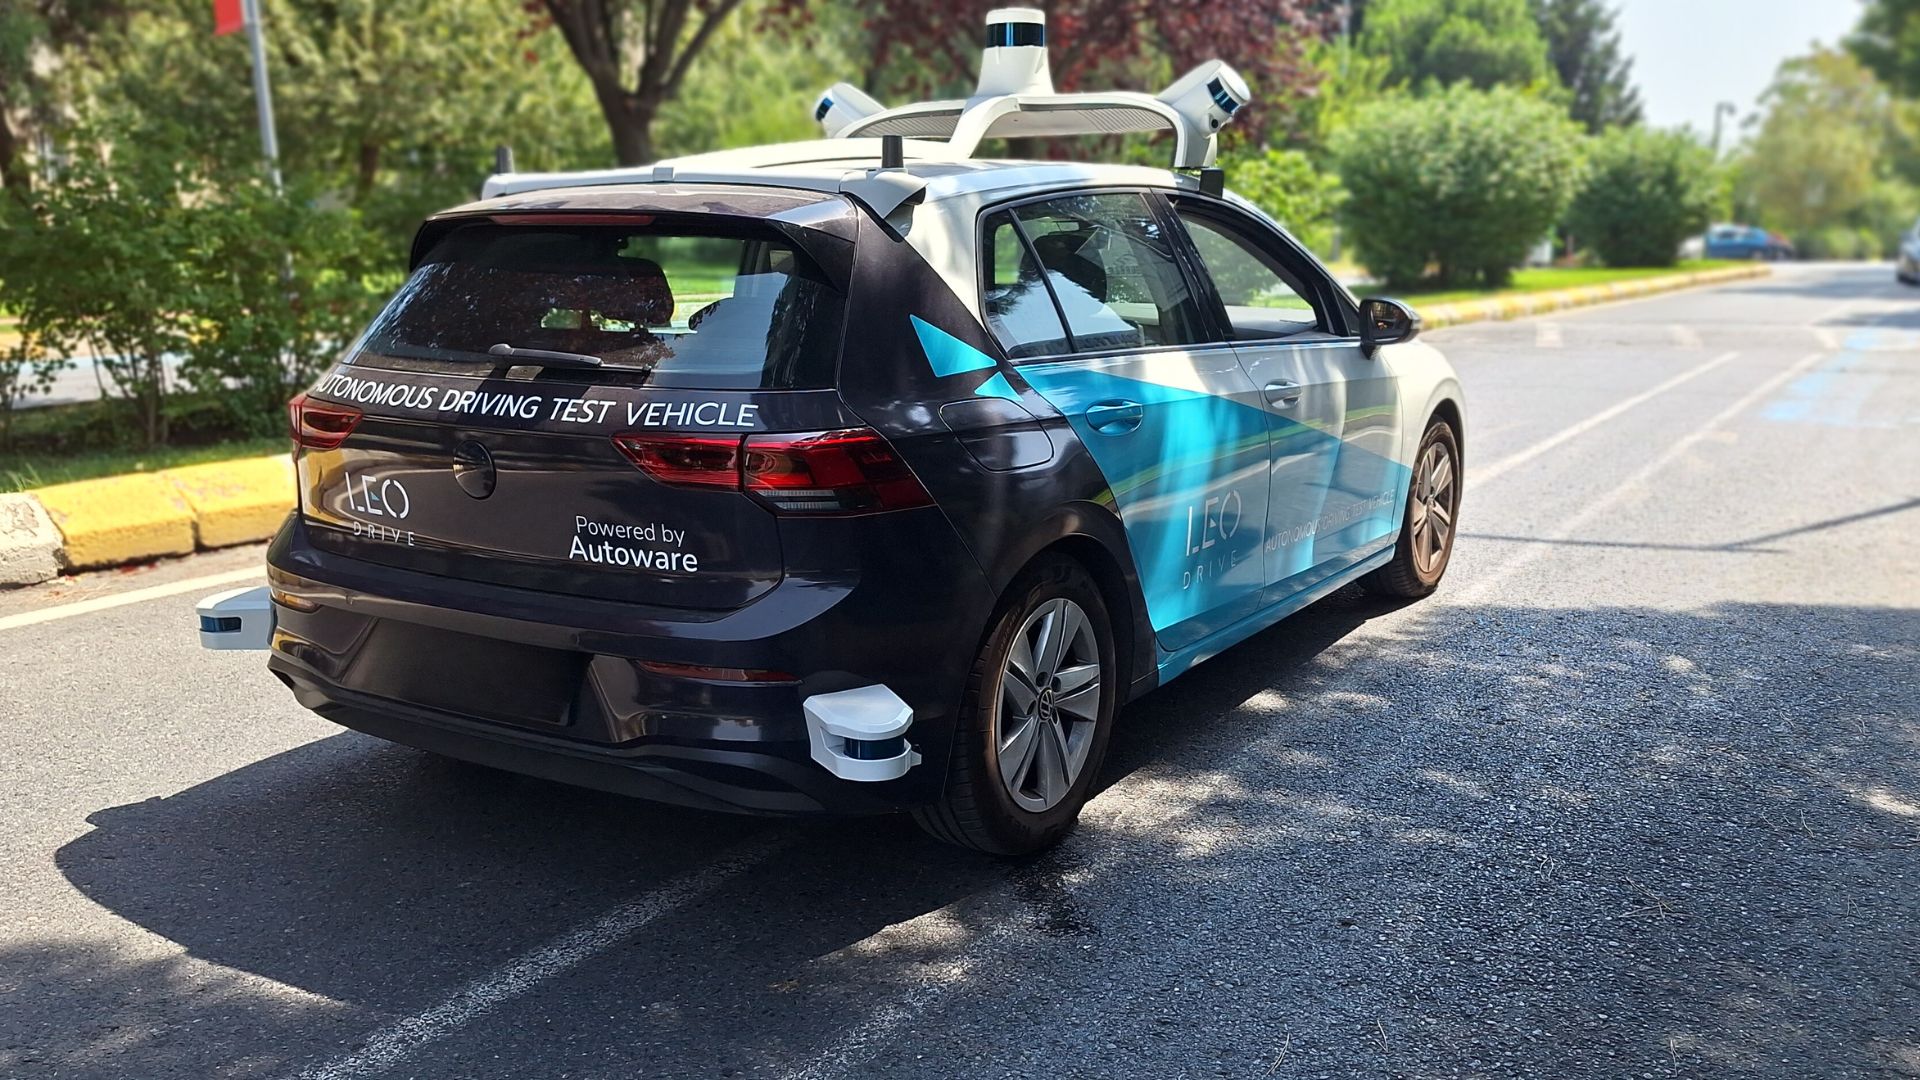
Das Ellipse-D INS wurde in das Autonomous Test Vehicle von Leo Drive integriert, einen für den autonomen Betrieb umgebauten Personenkraftwagen. Ausgestattet mit GNSS/INS-Systemen, mehreren Kameras und LiDAR-Sensoren erfordert das Fahrzeug präzise Navigation und genaue Positionsdaten für einen sicheren und effizienten Betrieb.
Dieses Fahrzeug dient als kritische Plattform für Forschung und Entwicklung (F&E) sowie Technologiedemonstrationen.
Das Testfahrzeug wird von der Autoware-Software angetrieben, die von der Autoware Foundation bereitgestellt wird. Es handelt sich hierbei um eine gemeinnützige Organisation, die sich der Entwicklung von Open-Source-Gemeinschaftssoftware für autonome Fahrzeuge verschrieben hat.
Die Mitgliedschaft von SBG Systems in der Autoware Foundation stellt sicher, dass unsere Sensoren und unsere Software nahtlos in die Plattform von Autoware integriert werden, wodurch die Tools und Ressourcen für die Gemeinschaft autonomer Fahrzeuge verbessert werden.
Integration, Unterstützung und mehr
Leo Drive montierte das Ellipse-D INS mithilfe von nicht-ferromagnetischen Materialien an seinen Testfahrzeugen, um Interferenzen zu vermeiden und eine optimale Sensorleistung sicherzustellen.
Die elektrischen Verbindungen wurden über RS-232/422- und CAN-Schnittstellen hergestellt, und es wurden benutzerdefinierte Treiber innerhalb der ROS2-Umgebung verwendet, um die Echtzeitdaten des Ellipse-D in ihre Sensorfusions-Algorithmen zu integrieren. Dank des ROS2 Ellipse-D-Treibers verlief die Integration in die Autoware-Plattform nahtlos.
Während der Integrationsphase leistete unser Support-Team kontinuierliche Unterstützung und behob auftretende Herausforderungen schnell. Auch das Support-Portal von SBG Systems erwies sich als wertvolle Ressource, die umfassende Anleitungen und Hilfestellungen zur Fehlerbehebung bot.
Wichtige Merkmale der Ellipse-D, die beim autonomen Fahrzeug von Leo Drive eine Schlüsselrolle spielten
- Präzise Positionierung: Die Ellipse-D liefert hochpräzise Echtzeit-Navigationsdaten.
- Zuverlässige Orientierungsdaten: Dank der RTK-Fähigkeiten mit zwei Antennen sind die Orientierungsdaten zuverlässig und unterstützen die komplexen Navigationsalgorithmen des Fahrzeugs.
- Nahtlose Integration: Die RS-232/422- und CAN-Anschlüsse des Sensors ermöglichten eine einfache Integration in die Bordcomputer von Leo Drive. Benutzerdefinierte Treiber und Knoten in der ROS2-Umgebung erleichterten die reibungslose Kommunikation zwischen der Ellipse-D und anderen Fahrzeugsensoren, was die Robustheit des Gesamtsystems erhöhte.
Die Ellipse-D übertrifft die Erwartungen und erfüllt 100 % der Anforderungen von Leo Drive
Seit der Integration des Ellipse-D INS in ihr autonomes Fahrzeug hat Leo Drive mehrere wesentliche Verbesserungen festgestellt:
- Verbesserte Genauigkeit: Die von der Ellipse-D bereitgestellte hohe Positions- und Orientierungsgenauigkeit hat maßgeblich dazu beigetragen, die Leistung und Zuverlässigkeit der autonomen Systeme von Leo Drive zu verfeinern.
- Gesteigerte Effizienz: Der fortschrittliche Algorithmus der Ellipse Series ermöglicht reibungslosere Entwicklungsprozesse und genauere Testergebnisse, wodurch F&E-Aktivitäten optimiert werden.
- Rechtzeitige Unterstützung: Der umfassende Kundensupport, einschließlich einer ausführlichen Dokumentation und eines reaktionsschnellen technischen Support-Teams, sorgte für einen reibungslosen Integrationsprozess.
- Die zuverlässigen Sensordaten der Ellipse-D waren zudem entscheidend für die Qualitätskontrolle, da sie es Leo Drive ermöglichten, präzise Tests an anderen Sensoren durchzuführen und die allgemeine Zuverlässigkeit ihrer autonomen Fahrzeuge weiter zu verbessern.
Leo Drive nannte drei herausragende Eigenschaften von SBG Systems, die für ihren Erfolg entscheidend waren: außergewöhnlicher Kundensupport, qualitativ hochwertige Produkte und ein benutzerfreundliches Support-Portal.
Bei SBG Systems sammelte unser Team wertvolle Erfahrungen bei der Zusammenarbeit mit Leo Drive an diesem Projekt. Darüber hinaus haben wir diese Zusammenarbeit als echte Partnerschaft und nicht nur als Kundenbeziehung betrachtet. Die Integration komplexer Algorithmen für autonome Technologie brachte jedoch Herausforderungen mit sich. Dennoch zeigten unsere Vertriebs-, Geschäftsentwicklungs- und Algorithmus-Teams ein großes Engagement.
Dadurch konnten wir die technischen Anforderungen vollständig verstehen und erfüllen.
Letztendlich haben wir das Vertrauen von Leo Drive als zufriedener Partner gewonnen. Letztendlich basiert der Erfolg in der Navigationsbranche darauf, Schritt für Schritt Vertrauen und Zuverlässigkeit aufzubauen.
Ellipse-D
Die Ellipse-D ist ein Trägheitsnavigationssystem, das ein Dual-Antennen- und Dual-Frequenz-RTK-GNSS integriert und mit unserer Post-Processing-Software Qinertia kompatibel ist.
Entwickelt für robotergestützte und geոs- sowie geodätische Anwendungen, kann es den Eingang eines Wegstreckenzählers (Odometer) mit Pulse oder CAN OBDII kombinieren, um die Genauigkeit der Koppelnavigation zu verbessern.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Welche Autonomiestufen gibt es bei autonomen Fahrzeugen?
Die Autonomiestufen autonomer Fahrzeuge werden von der Society of Automotive Engineers (SAE) in sechs Stufen (Stufe 0 bis Stufe 5) unterteilt, die den Grad der Automatisierung beim Fahrzeugbetrieb definieren. Hier eine Übersicht:
- Stufe 0: Keine Automatisierung – Der menschliche Fahrer hat zu jeder Zeit die volle Kontrolle über das Fahrzeug; es kommen lediglich passive Systeme wie Warn- und Hinweismeldungen zum Einsatz.
- Stufe 1: Fahrerassistenz – Das Fahrzeug kann entweder beim Lenken oder beim Beschleunigen/Abbremsen unterstützen, doch der menschliche Fahrer muss die Kontrolle behalten und die Umgebung im Blick behalten (z. B. adaptive Geschwindigkeitsregelung).
- Stufe 2: Teilautomatisierung – Das Fahrzeug kann sowohl die Lenkung als auch die Beschleunigung bzw. Verzögerung gleichzeitig steuern, aber der Fahrer muss weiterhin aufmerksam bleiben und jederzeit bereit sein, die Kontrolle zu übernehmen (z. B. Autopilot von Tesla, Super Cruise von GM).
- Stufe 3: Bedingte Automatisierung – Das Fahrzeug kann unter bestimmten Bedingungen alle Aspekte des Fahrens übernehmen, doch der menschliche Fahrer muss bereit sein, auf Aufforderung des Systems einzugreifen (z. B. beim Fahren auf der Autobahn). Der Fahrer muss das Geschehen nicht aktiv überwachen, muss aber wachsam bleiben.
- Stufe 4: Hoher Automatisierungsgrad – Das Fahrzeug kann unter bestimmten Bedingungen oder in bestimmten Umgebungen (wie beispielsweise in städtischen Gebieten oder auf Autobahnen) alle Fahraufgaben autonom und ohne menschliches Eingreifen ausführen. In anderen Umgebungen oder unter besonderen Umständen kann es jedoch erforderlich sein, dass ein Mensch das Steuer übernimmt.
- Stufe 5: Vollautomatisierung – Das Fahrzeug ist vollständig autonom und kann alle Fahraufgaben unter allen Bedingungen ohne menschliches Eingreifen bewältigen. Es wird kein Fahrer benötigt, und das Fahrzeug kann überall und unter allen Bedingungen eingesetzt werden.
Diese Stufen tragen dazu bei, die Entwicklung der Technologie für autonome Fahrzeuge zu definieren – von einfachen Fahrerassistenzsystemen bis hin zur vollständigen Autonomie.
Wie funktionieren selbstfahrende Autos?
Selbstfahrende Autos sind Fahrzeuge, die mit hochentwickelten Systemen ausgestattet sind, die es ihnen ermöglichen, sich ohne menschliches Eingreifen selbstständig zu navigieren und zu steuern. Diese Fahrzeuge nutzen eine Kombination aus Sensoren für autonomes Fahren und Algorithmen, um ihre Umgebung wahrzunehmen, Entscheidungen zu treffen und Aufgaben des autonomen Fahrens auszuführen. Das Ziel ist es, vollständige Autonomie zu erreichen, bei der das Fahrzeug alle Aspekte des Fahrens sicher und effizient bewältigen kann.
Autonome Fahrzeuge stützen sich auf eine Reihe von Schlüsseltechnologien, um ihre Umgebung wahrzunehmen. Dazu gehören:
- GNSS (Global Navigation Satellite System): Zur Erfassung von Echtzeit-Updates über Position, Geschwindigkeit und Richtung des autonomen Fahrzeugs.
- INS (Inertiale Navigationssysteme): Zur Aufrechterhaltung der Genauigkeit im Falle von GNSS-Signalausfällen. Es liefert Echtzeit-Updates zu Position, Geschwindigkeit und Richtung des selbstfahrenden Autos.
- LiDAR (Light Detection and Ranging): Einsatz von Laserstrahlen zur Erstellung einer detaillierten 3D-Karte der Umgebung des Fahrzeugs. Diese Technologie hilft dem Auto dabei, Objekte in seiner Umgebung zu erkennen und zu vermessen, darunter andere Fahrzeuge, Fußgänger und Verkehrszeichen.
- Radar (Radio Detection and Ranging): Nutzung von Radiowellen zur Ermittlung von Geschwindigkeit, Entfernung und Richtung von Objekten. Radar ist besonders bei widrigen Wetterbedingungen und zur Erkennung von Objekten in größerer Entfernung nützlich.
- Kameras: Zur Erfassung visueller Informationen über die Umgebung des Fahrzeugs, darunter Fahrbahnmarkierungen, Ampeln und Verkehrszeichen. Sie sind unverzichtbar für die Interpretation komplexer visueller Hinweise und die Entscheidungsfindung auf der Grundlage visueller Daten.
Was ist der Unterschied zwischen ADAS in Autos und selbstfahrenden Autos?
ADAS (Advanced Driver Assistance Systems) erhöht die Fahrsicherheit durch Funktionen wie Spurhalteassistent, adaptive Geschwindigkeitsregelung und automatisches Bremsen, erfordert jedoch eine aktive Überwachung durch den Fahrer. Im Gegensatz dazu zielen selbstfahrende Autos, die mit autonomen Fahrsystemen ausgestattet sind, darauf ab, den Fahrzeugbetrieb ohne menschliches Eingreifen vollständig zu automatisieren.
Während ADAS den Fahrer durch assistierende Aufgaben und mehr Sicherheit unterstützt, sind selbstfahrende Autos darauf ausgelegt, alle Aspekte des autonomen Fahrens von der Navigation bis zur Entscheidungsfindung zu übernehmen, was ein höheres Automatisierungsniveau (SAE-Stufen) und mehr Komfort bietet. ADAS-Eigenschaften oder -Funktionen werden den SAE-Stufen unter 3 zugeordnet, und selbstfahrende Fahrzeuge entsprechen als solche mindestens der Stufe 4.
