Verbesserung der Navigation autonomer Fahrzeuge
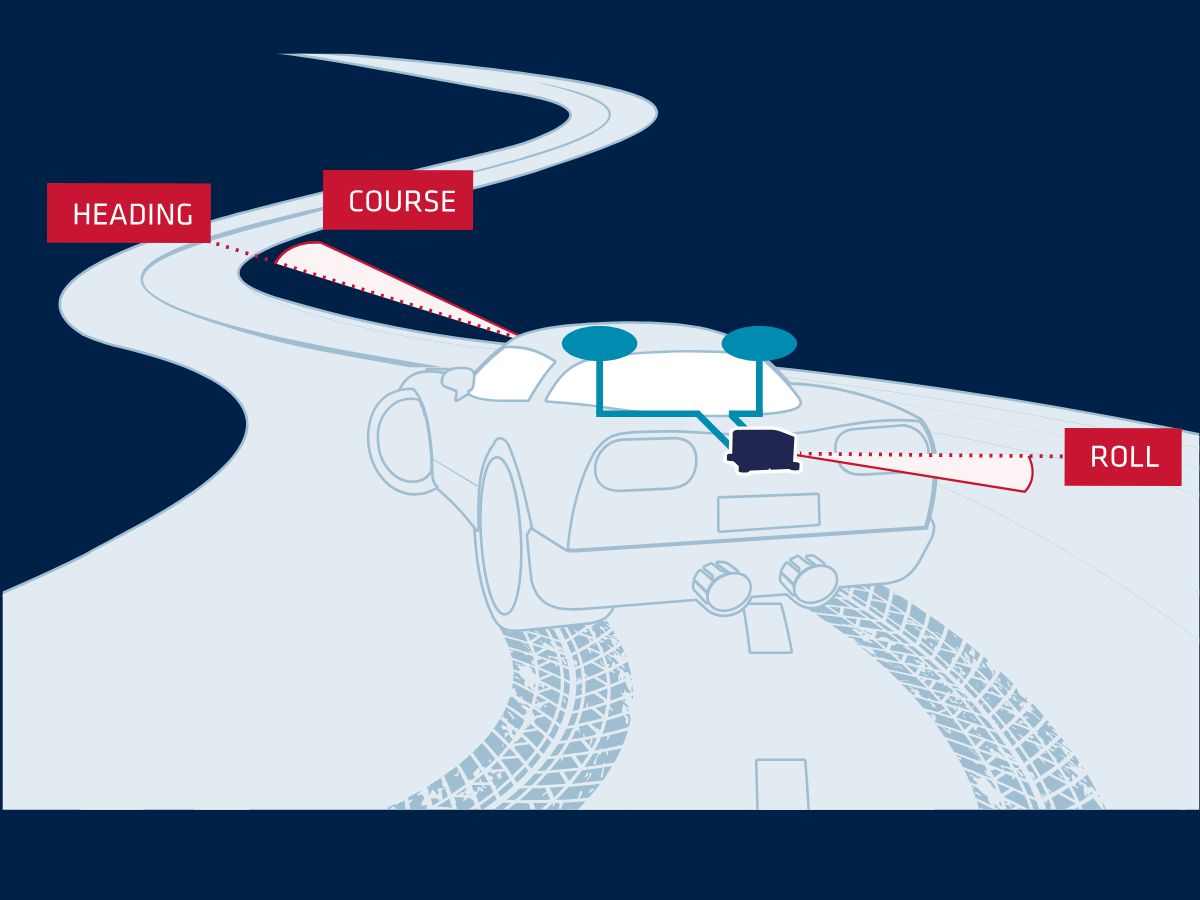
Unsere Inertialen Navigationssysteme (INS) liefern Echtzeitdaten für Roll-, Nick- und Gierwinkel und sind mit einem GNSS-Empfänger integriert, um die Genauigkeit bei Signalausfällen aufrechtzuerhalten. Sie synchronisieren und stabilisieren zusätzliche Ausrüstungen wie LiDAR oder Kameras für Anwendungen im Bereich fahrerloser Fahrzeuge präzise.
Darüber hinaus schafft die Integration eines INS mit anderen Sensoren ein umfassendes Verständnis der Fahrzeugumgebung. Diese Integration ermöglicht es zudem, komplexe und dynamische Szenarien mit größerer Präzision zu navigieren.
Verbesserung der Sicherheit und Zuverlässigkeit selbstfahrender Fahrzeuge
Eines der anspruchsvollsten Umfelder für selbstfahrende Autos sind städtische Gebiete, in denen GNSS-Signale durch hohe Gebäude blockiert werden können und sich die Verkehrsbedingungen schnell ändern. INS bietet die nötige Genauigkeit und Zuverlässigkeit, um sich sicher in diesen Umgebungen zu bewegen.
Unsere INS-Sensoren nutzen Micro-Electro-Mechanical Systems- (MEMS-) Technologie. Dies ermöglicht kleinere, präzisere und energieeffizientere Sensoren, wodurch die Gesamtleistung von INS in autonomen Fahrzeugen gesteigert wird.
Inertiale Navigationssysteme für selbstfahrende Autos
Unsere Inertialen Navigationssysteme sind so konzipiert, dass sie die unvergleichliche Genauigkeit und Zuverlässigkeit bieten, die erforderlich sind, um sich in komplexen Umgebungen wie Häuserschluchten sicher zu bewegen.
Wir haben fortschrittliche INS-Lösungen entwickelt, die sich nahtlos in Ihre autonomen Fahrzeugsysteme integrieren lassen und Echtzeitdaten liefern, welche eine präzise Positionierung sowie eine reibungslose und exakte Steuerung gewährleisten. Von Straßen in der Stadt bis hin zu anspruchsvollem Gelände statten wir Ihre Technologie für selbstfahrende Autos mit den robusten, leistungsstarken Navigationsfunktionen aus, die für einen sicheren, zuverlässigen und effizienten autonomen Betrieb erforderlich sind.
Entdecken Sie unsere Lösungen für selbstfahrende Autos
Gestalten Sie gemeinsam mit uns die Zukunft der autonomen Mobilität – dort, wo Innovation auf Präzision trifft und jede Fahrt mit beispielloser Genauigkeit gesteuert wird. Entdecken Sie unsere Lösungen für die Navigation selbstfahrender Autos.

Ellipse-D

Ekinox Micro

Ekinox-D
Broschüre zu autonomen Anwendungen
Erhalten Sie unsere Broschüre sofort in Ihren Posteingang!
Fallstudien
Erfahren Sie in unserem Abschnitt zu Fallstudien, wie unsere Inertialtechnologie das Umfeld selbstfahrender Fahrzeuge verändert. Diese Praxisbeispiele zeigen, wie unsere fortschrittlichen Sensoren eine präzise Navigation und robuste Leistung ermöglichen. Unsere Lösungen erhöhen die Sicherheit in komplexen städtischen Umgebungen. Sie gewährleisten eine optimale Funktionalität, wenn keine GNSS-Signale verfügbar sind.

Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung
Schienendefekterkennung von TREALIS mit Apogee Navsight
Positionsbestimmung von Straßenbahnen und Zügen
Wie GapEOD mit Ellipse sicherere geophysikalische Vermessungen ermöglicht
Positionsbestimmung von Straßenbahnen und Zügen


Man spricht über uns
Erfahren Sie aus erster Hand von den Innovatoren und Kunden, die unsere Technologie einsetzen.
Ihre Erfahrungsberichte und Erfolgsgeschichten verdeutlichen den bedeutenden Einfluss, den unsere Sensoren in praktischen Anwendungen für autonome Fahrzeuge haben.



Entdecken Sie weitere mögliche Einsatzbereiche für autonome Fahrzeuge
Autonome Fahrzeuge verändern Branchen weit über den Verkehrssektor hinaus. Von der Landwirtschaft über die Logistik bis hin zum Bauwesen und zur Überwachung ermöglichen fortschrittliche Navigationstechnologien intelligentere, sicherere und effizientere Abläufe. Entdecken Sie die vielfältigen innovativen Anwendungsmöglichkeiten, die durch autonome Technologien ermöglicht werden.
Haben Sie Fragen?
Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Unsere FAQ bieten klare Erläuterungen zu jeder vorgestellten Anwendung. Sie helfen den Nutzern, praktische Anwendungsfälle und Vorteile besser zu verstehen. Sollten Sie die gewünschten Informationen nicht finden, wenden Sie sich bitte direkt an uns.
Wie funktionieren selbstfahrende Autos?
Selbstfahrende Autos sind Fahrzeuge, die mit hochentwickelten Systemen ausgestattet sind, die es ihnen ermöglichen, sich ohne menschliches Eingreifen selbstständig zu navigieren und zu steuern. Diese Fahrzeuge nutzen eine Kombination aus Sensoren für autonomes Fahren und Algorithmen, um ihre Umgebung wahrzunehmen, Entscheidungen zu treffen und Aufgaben des autonomen Fahrens auszuführen. Das Ziel ist es, vollständige Autonomie zu erreichen, bei der das Fahrzeug alle Aspekte des Fahrens sicher und effizient bewältigen kann.
Autonome Fahrzeuge stützen sich auf eine Reihe von Schlüsseltechnologien, um ihre Umgebung wahrzunehmen. Dazu gehören:
- GNSS (Global Navigation Satellite System): Zur Erfassung von Echtzeit-Updates über Position, Geschwindigkeit und Richtung des autonomen Fahrzeugs.
- INS (Inertiale Navigationssysteme): Zur Aufrechterhaltung der Genauigkeit im Falle von GNSS-Signalausfällen. Es liefert Echtzeit-Updates zu Position, Geschwindigkeit und Richtung des selbstfahrenden Autos.
- LiDAR (Light Detection and Ranging): Einsatz von Laserstrahlen zur Erstellung einer detaillierten 3D-Karte der Umgebung des Fahrzeugs. Diese Technologie hilft dem Auto dabei, Objekte in seiner Umgebung zu erkennen und zu vermessen, darunter andere Fahrzeuge, Fußgänger und Verkehrszeichen.
- Radar (Radio Detection and Ranging): Nutzung von Radiowellen zur Ermittlung von Geschwindigkeit, Entfernung und Richtung von Objekten. Radar ist besonders bei widrigen Wetterbedingungen und zur Erkennung von Objekten in größerer Entfernung nützlich.
- Kameras: Zur Erfassung visueller Informationen über die Umgebung des Fahrzeugs, darunter Fahrbahnmarkierungen, Ampeln und Verkehrszeichen. Sie sind unverzichtbar für die Interpretation komplexer visueller Hinweise und die Entscheidungsfindung auf der Grundlage visueller Daten.
Was ist der Unterschied zwischen ADAS in Autos und selbstfahrenden Autos?
ADAS (Advanced Driver Assistance Systems) erhöht die Fahrsicherheit durch Funktionen wie Spurhalteassistent, adaptive Geschwindigkeitsregelung und automatisches Bremsen, erfordert jedoch eine aktive Überwachung durch den Fahrer. Im Gegensatz dazu zielen selbstfahrende Autos, die mit autonomen Fahrsystemen ausgestattet sind, darauf ab, den Fahrzeugbetrieb ohne menschliches Eingreifen vollständig zu automatisieren.
Während ADAS den Fahrer durch assistierende Aufgaben und mehr Sicherheit unterstützt, sind selbstfahrende Autos darauf ausgelegt, alle Aspekte des autonomen Fahrens von der Navigation bis zur Entscheidungsfindung zu übernehmen, was ein höheres Automatisierungsniveau (SAE-Stufen) und mehr Komfort bietet. ADAS-Eigenschaften oder -Funktionen werden den SAE-Stufen unter 3 zugeordnet, und selbstfahrende Fahrzeuge entsprechen als solche mindestens der Stufe 4.
Wie funktioniert GPS?
GPS (Global Positioning System) funktioniert durch die Nutzung einer Satellitenkonstellation, präziser Zeitmessung und Trilateration, um Ihre Position überall auf der Erde zu bestimmen.
Hier ist die einfachste und verständlichste Erklärung:
1 – Satelliten senden Signale aus
Etwa 30 GPS-Satelliten umkreisen die Erde, von denen jeder kontinuierlich Folgendes überträgt:
– Seine genaue Position im Raum
– Den genauen Zeitpunkt des Sendevorgangs (mithilfe von Atomuhren)
Diese Signale breiten sich mit Lichtgeschwindigkeit aus.
2 – Dein Empfänger misst die Laufzeit
Ein GPS-Empfänger (in Ihrem Smartphone, Ihrer Drohne, Ihrem INS usw.) empfängt Signale von mehreren Satelliten.
Indem es misst, wie lange jedes Signal gebraucht hat, um anzukommen, berechnet es die Entfernung:
Entfernung = Lichtgeschwindigkeit × Laufzeit
3 – Die Trilateration ermittelt Ihren Standort
Um Ihre Position zu ermitteln, nutzt der Empfänger die Trilateration (nicht die Triangulation):
- Mit einem Satelliten → könntest du dich an einem beliebigen Ort auf einer Kugel befinden
- Bei 2 Satelliten → schneiden sich die Kreise
- Bei 3 Satelliten → zwei mögliche Punkte
- Mit 4 Satelliten → Ihre genaue 3D-Position + Zeitkorrektur
Ihr Empfänger verfügt nicht über eine Atomuhr, daher wird der vierte Satellit benötigt, um Zeitabweichungen auszugleichen.
4 – Korrekturen verbessern die Genauigkeit
Unbearbeitete GPS-Daten weisen Fehler auf durch:
- Atmosphäre (Ionosphäre, Troposphäre)
- Abweichung der Satellitenuhr
- Fehler bei der Bahnvorhersage
- Mehrwegreflexionen (Signale, die von Gebäuden zurückgeworfen werden)
Um die Genauigkeit zu verbessern:
- SBAS (z. B. WAAS, EGNOS) liefert Korrekturdaten in Echtzeit
- RTK- und PPP-Verfahren korrigieren Fehler bis auf Zentimetergenauigkeit
- INS-Kopplung (IMU + GPS) glättet und überbrückt Signalverluste
6 – Endergebnis
Der Empfänger fasst alle Daten zusammen, um Folgendes zu schätzen:
- Breitengrad
- Längengrad
- Höhe
- Geschwindigkeit
- Genaue Uhrzeit
Moderne GPS-Empfänger führen dies Dutzende- oder Hunderte Male pro Sekunde durch.
Was ist „ INS “?
Ein INS (Inertiales Navigationssystem) ist eine eigenständige Navigationslösung, die die Position, Orientierung und Geschwindigkeit einer Plattform ausschließlich mittels Trägheitssensoren bestimmt – typischerweise:
- Beschleunigungssensoren (messen die lineare Beschleunigung)
- Gyroskope (messen die Winkelrotation)
Wie funktioniert das?
Gyroskope erfassen die Drehbewegungen der Plattform (Roll-, Nick- und Gierbewegung). Beschleunigungssensoren messen die Bewegung entlang dreier Achsen. Ein Navigationsfilter (in der Regel ein Kalman-Filter) integriert diese Messwerte über die Zeit, um Folgendes zu berechnen:
- Position (x, y, z)
- Geschwindigkeit
- Einstellung (Ausrichtung)
Wichtigste Merkmale
- Vollständig autonom: Für den Betrieb sind keine externen Signale erforderlich
- Hohe Aktualisierungsrate: Oft Hunderte oder Tausende von Messungen pro Sekunde
- Funktioniert in jeder Umgebung: Arbeitet unter Tage, unter Wasser, in Innenräumen und in GPS-verweigerten Umgebungen
- Präzision hängt von der Sensorklasse ab: Reicht von IMUs für Verbraucheranwendungen bis hin zu taktischen und navigationsfähigen INS
Häufige Anwendungsbereiche
- Luft- und Raumfahrt sowie Verteidigung: Raketen, Drohnen, Loitering-Munition, gepanzerte Fahrzeuge
- Marine: AUVs, USVs, Schiffe, hydrografische Systeme
- Landrobotik: autonome Fahrzeuge, SLAM, AGVs
- Vermessung und Kartografie: Mobile Kartierungssysteme, LiDAR
- Industrie: Stabilisierung, Bewegungsverfolgung
