
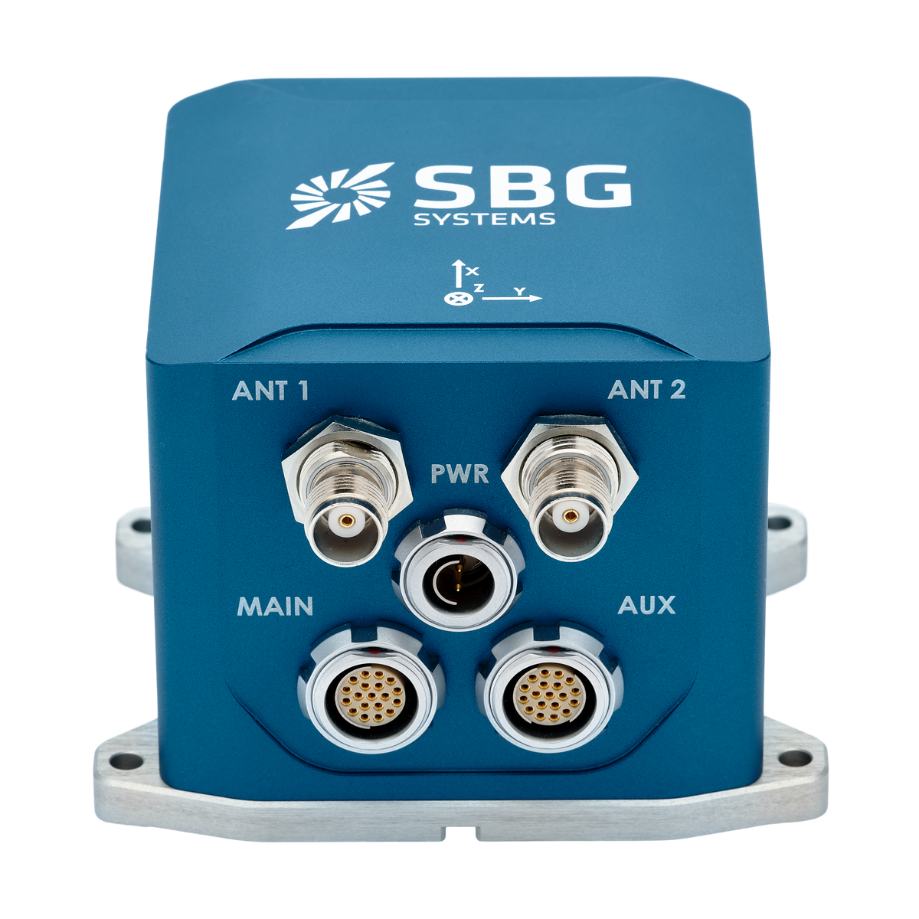

Ekinox-D Kompakte INS-GNSS-Lösung mit zwei Antennen
Ekinox-D ist ein All-in-One-Trägheitsnavigationssystem mit integriertem RTK-GNSS-Empfänger, ideal für Anwendungen, bei denen der Platz knapp ist. Dieses fortschrittliche INS/GNSS verfügt über eine oder zwei Antennen und liefert Orientierung, Hebebewegungen und zentimetergenaue Positionen selbst bei GNSS-Ausfällen.
Eine IMU ist die Kernkomponente dieses Trägheitsnavigationssystems. Gestützt auf MEMS-Technologie und eine innovative proprietäre Integration liefert die Ekinox-D IMU eine außergewöhnliche Leistung bei gleichbleibend vernünftigen Kosten. Darüber hinaus können ein DVL oder ein Odometrie-Sensor als Geschwindigkeitsunterstützung an Ekinox-D angeschlossen werden.
Entdecken Sie alle Funktionen und Anwendungen von Ekinox-D.
Ekinox-D Merkmale
Ekinox-D enthält einen GNSS-Empfänger der Vermessungsklasse (L1/L2/L5 GPS, GLONASS, GALILEO, BEIDOU), der SBAS-, DGNSS- und RTK-Positionierung unterstützt. Mit einer konfigurierten Aktualisierungsrate von 5 Hz bietet dieser Empfänger höchste Genauigkeit und Zuverlässigkeit in anspruchsvollen GNSS-Umgebungen dank hochentwickelter Algorithmen zur automatischen Unterdrückung von Mehrwegsignalen (Multipath) und zur Erkennung von Inmarsat-/Iridium-Störungen.
Er bietet standardmäßig RTK-Positionierung sowie RAW-Datenunterstützung für zentimetergenaue Ergebnisse in Echtzeit oder Post-Processing. Die Dual-Antenne ermöglicht eine präzise Kursbestimmung bei Anwendungen mit geringer Dynamik.
Der interne L-Band-Dual-Demodulator unterstützt Fugro Marinestar™ PPP-Dienste, um weltweit und ohne spezielle Infrastruktur eine Positionierungsgenauigkeit von unter 10 cm zu gewährleisten.
Weitere Informationen finden Sie in unseren Ekinox-D-Spezifikationen.


Technische Daten
Bewegungs- und Navigationsleistung
1.2 m Vertikale Position an einem Punkt
1.2 m RTK-Horizontalposition
0,01 m + 0,5 ppm RTK-Höhenposition
0,015 m + 1 ppm PPK in horizontaler Position
0,01 m + 0,5 ppm * PPK-Vertikalposition
0,015 m + 1 ppm * Einpunkt-Roll-/Nicklage
0.02 ° RTK-Roll-/Nickwinkel
0.015 ° PPK-Roll-/Nickwinkel
0,01 ° * Einzelpunkt-Kursangabe
0.05 ° RTK-Kurs
0.04 ° PPK-Überschrift
0,03 ° *
Navigationsfunktionen
Einzel- und Dual-GNSS-Antenne Genauigkeit der Vertikalbewegung in Echtzeit
5 cm oder 5 % Quellung Echtzeit-Periode der Hebewelle
0 bis 20 s Echtzeit-Heave-Modus
Automatische Anpassung Genauigkeit bei verzögertem Hub
2 cm oder 2 % Verzögerte Heave-Wellenperiode
0 bis 40 s
Bewegungsprofile
Oberflächenfahrzeuge, Unterwasserfahrzeuge, Meeresvermessung, Meeresumwelt und raue Meeresbedingungen Luft
Flugzeuge, Hubschrauber, Luftfahrzeuge, Drohnen Land
Auto, Kraftfahrzeuge, Zug/Eisenbahn, Lkw, Zweiräder, Schwermaschinen, Fußgänger, Rucksack, Gelände
GNSS-Leistung
Interne geodätische Doppelantenne Frequenzband
Zweifrequenz GNSS-Funktionen
SBAS, SP, RTK, PPK GPS-Signale
L1, L2, L5, L6 * Galileo-Signale
E1, E5a, E5b GLONASS-Signale
L1 C/A, L2 C/A, L2P, L3 Beidou-Signale
B1I, B1C, B2a, B2I, B3I Sonstige Signale
Marinestar, CLAS, QZSS, Navic, L-Band * GNSS-Zeit bis zur ersten Positionsbestimmung (Time to First Fix)
< 45 s Störsignale und Spoofing
Fortgeschrittene Maßnahmen zur Risikominderung und Indikatoren, OSNMA
Umgebungsbedingungen und Betriebsbereich
IP-68 Betriebstemperatur
-40 °C bis 75 °C Schwingungen
3 g RMS – 20 Hz bis 2 kHz Stoßdämpfer
500 g für 0,3 ms MTBF (berechnet)
50.000 Stunden Entspricht
MIL-STD-810, EN 60945
Schnittstellen
GNSS, RTCM, Odometer, DVL Ausgabeprotokolle
NMEA, Binärformat sbgECom, TSS, Simrad, Dolog Eingabeprotokolle
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datenlogger
8 GB oder 48 Stunden bei 200 Hz Ausgangsrate
Bis zu 200 Hz Ethernet
Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API Seriellanschlüsse
RS-232/422 bis zu 921 kbit/s: 3 Ausgänge / 5 Eingänge CAN
1x CAN 2.0 A/B, bis zu 1 Mbit/s Sync OUT
PPS, Triggerfrequenz bis zu 200 Hz, virtueller Kilometerzähler – 2 Ausgänge Sync IN
PPS, Kilometerzähler, Ereignismarker bis zu 1 kHz – 5 Eingänge
Mechanische und elektrische Spezifikationen
9 bis 36 VDC Stromverbrauch
6 W Antennenleistung
5 VDC – max. 150 mA pro Antenne | Verstärkung: 17 – 50 dB Gewicht (g)
600 g Abmessungen (L x B x H)
100 mm × 86 mm × 75 mm
Zeitliche Vorgaben
< 200 ns PTP-Genauigkeit
< 1 µs PPS-Genauigkeit
< 1 µs (jitter < 1 µs) Abdrift bei der Koppelnavigation
1 ppm
Ekinox-D Anwendungen
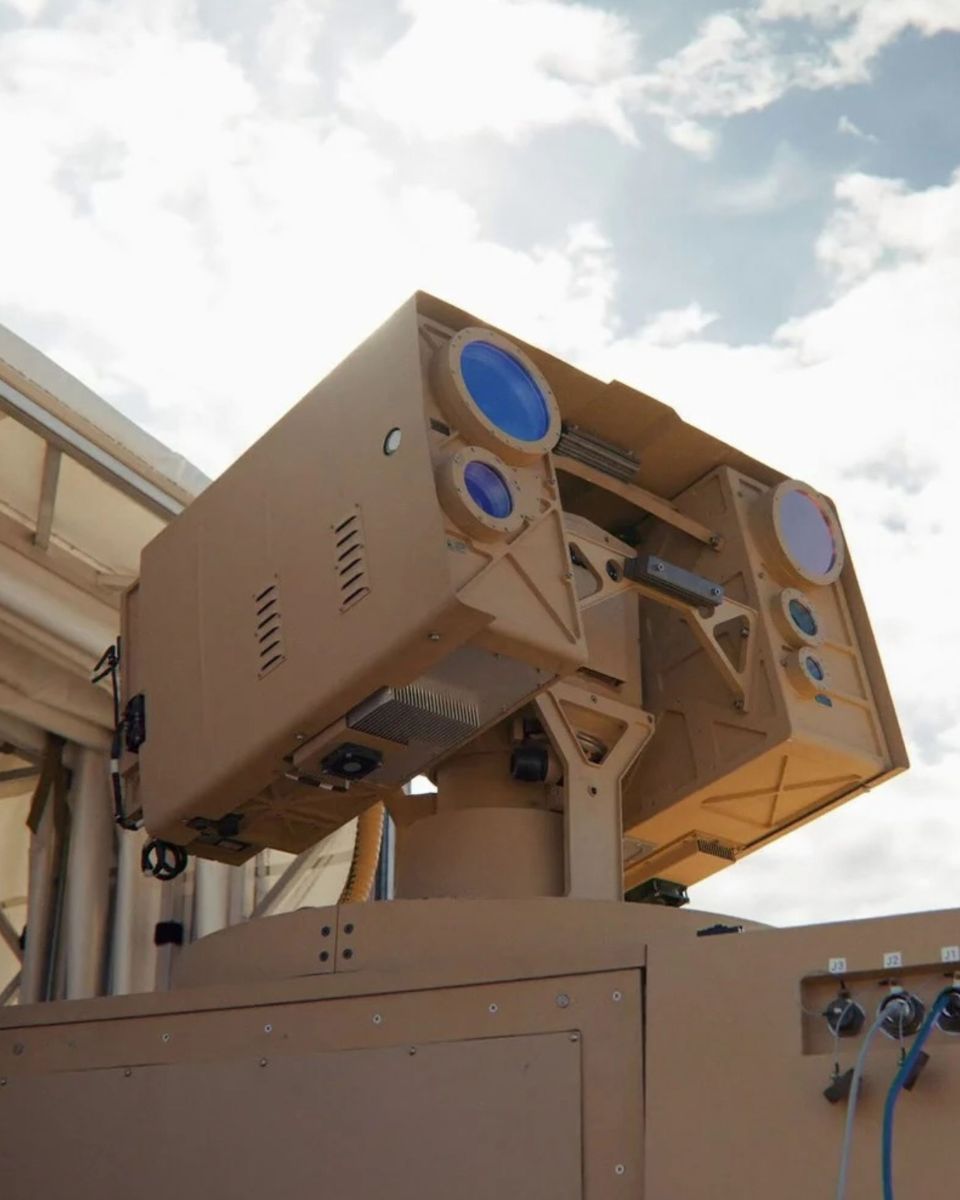
Ekinox-D wurde für hochpräzise Navigation und Echtzeitüberwachung in Land-, Marine-, Unterwasser- und Luftfahrtanwendungen entwickelt und gewährleistet selbst unter den anspruchsvollsten Bedingungen genaue Daten.
Bei landbasierten Anwendungen bietet es zuverlässige Positionierung und Orientierung für Mobile Mapping, autonome Fahrzeuge und taktische Einsätze. Bei Marine- und Unterwasserprojekten unterstützt es eine robuste Navigation und Schiffsführung, die für einen sicheren und effizienten Betrieb unerlässlich sind. In der Luftfahrt erhöht unser INS die Stabilität und Präzision von Drohnen (UAVs) und bemannten Luftfahrzeugen. Mit der Leistungserfassung in Echtzeit liefert unser INS in allen Umgebungen präzise und verwertbare Erkenntnisse.
Entdecken Sie alle Anwendungen in verschiedenen Branchen.
Ekinox-D Datenblatt
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Ekinox-D mit anderen Produkten vergleichen
Vergleichen Sie unsere fortschrittlichsten Inertialsensoren für Navigation, Bewegung und Heave-Erfassung.
Vollständige technische Daten finden Sie im Hardware-Handbuch, das auf Anfrage erhältlich ist.
-

Ekinox-D
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.04 °
- GNSS-Empfänger
- Interne geodätische Doppelantenne
- Gewicht (g)
- 600 g
- Abmessungen (L x B x H)
- 100 × 86 × 75 mm
-
- RTK-Horizontalposition
- 0,01 m + 1 ppm
- RTK-Roll-/Nickwinkel
- 0.05 °
- RTK-Kurs
- 0.2 °
- GNSS-Empfänger
- Interne Doppelantenne
- Gewicht (g)
- 65 g
- Abmessungen (L x B x H)
- 46 × 45 × 32 mm
-
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.05 °
- GNSS-Empfänger
- Interne Doppelantenne
- Gewicht (g)
- 165 g
- Abmessungen (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-Horizontalposition
- 0,015 m + 1 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.05 °
- GNSS-Empfänger
- Interne Doppelantenne
- Gewicht (g)
- 38 g
- Abmessungen (L x B x H)
- 50 × 37 × 23 mm


Ekinox-D Kompatibilität


Dokumentation und Ressourcen
Ekinox-D wird mit einer umfassenden Dokumentation geliefert, die Anwender bei jedem Schritt unterstützt.
Von Installationsanleitungen bis hin zu fortgeschrittener Konfiguration und Fehlerbehebung sorgen unsere klaren und detaillierten Handbücher für eine reibungslose Integration und einen reibungslosen Betrieb.
Unsere Fallstudien
Entdecken Sie Anwendungsbeispiele aus der Praxis, die zeigen, wie unsere „ INS “ die Leistung steigern, Ausfallzeiten reduzieren und die betriebliche Effizienz verbessern. Erfahren Sie, wie unsere fortschrittlichen Sensoren und intuitiven Benutzeroberflächen Ihnen die Präzision und Kontrolle bieten, die Sie benötigen, um bei Ihren Anwendungen herausragende Ergebnisse zu erzielen.
Marine Technology integriert das INS/GNSS von SBG in die HydroDron USV
USV-Navigation
ASV-Lösung mit Integration des „ INS “ und des Multibeam-Echolots von SBG
ASV – Autonome Oberflächenfahrzeuge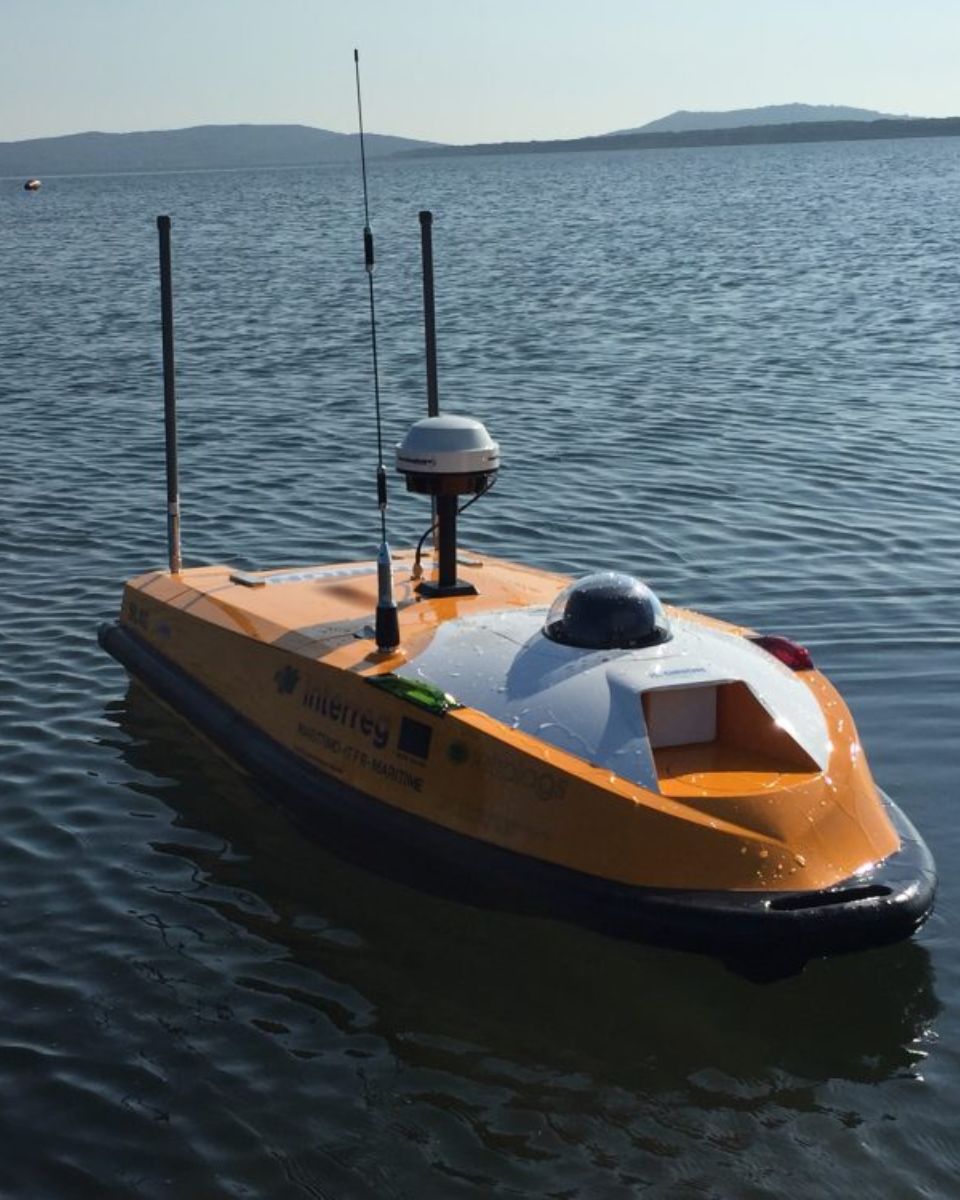
OPSIA erweitert seine Lösung durch die Integration des Ekinox INS
Mehrstrahl-Echolot und Laserscanner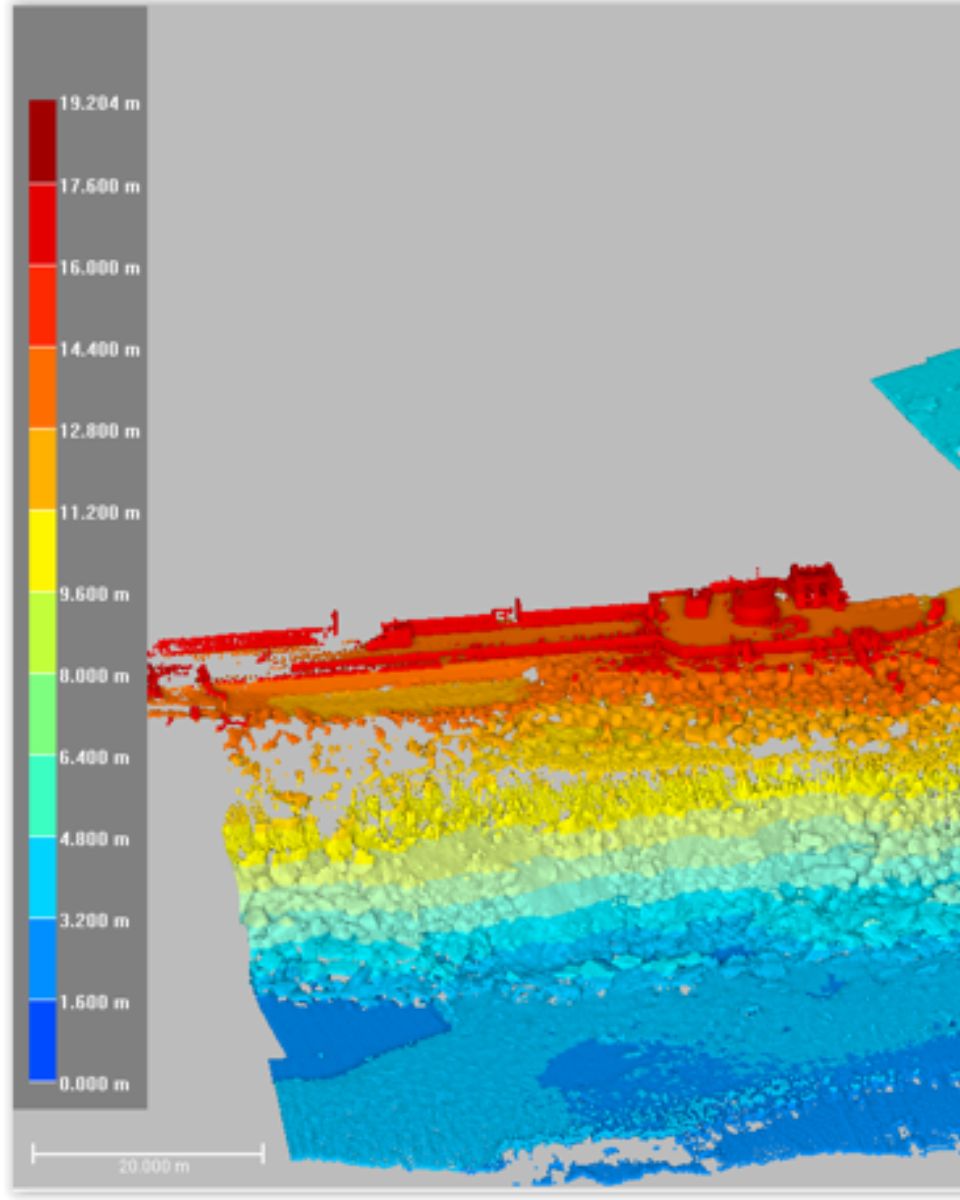
Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung


Weitere Produkte und Zubehör
Entdecken Sie, wie unsere Lösungen Ihre Abläufe durch die Erkundung unseres vielfältigen Anwendungsspektrums transformieren können. Mit unseren Bewegungs- und Navigationssensoren sowie unserer Software erhalten Sie Zugriff auf modernste Technologien, die Erfolg und Innovation in Ihrem Fachgebiet vorantreiben.
Schließen Sie sich uns an, um das Potenzial von Trägheitsnavigations- und Positionierungslösungen über verschiedene Branchen hinweg zu erschließen.

Qinertia GNSS-INS

Kabel

GNSS-Antennen
Unser Produktionsprozess
Entdecken Sie die Präzision und das Fachwissen hinter jedem Produkt von SBG Systems. Das folgende Video bietet einen Einblick hinter die Kulissen und zeigt, wie wir unsere Hochleistungs-Trägheitsnavigationssysteme sorgfältig entwickeln, fertigen und testen.
Von modernster Ingenieurskunst bis hin zu strengen Qualitätskontrollen stellt unser Produktionsprozess sicher, dass jedes Produkt den höchsten Ansprüchen an Zuverlässigkeit und Genauigkeit gerecht wird.
Jetzt ansehen und mehr erfahren!

Fordern Sie ein Angebot an
Man spricht über uns
Wir stellen Erfahrungsberichte und Referenzen von Branchenexperten und Kunden vor, die unsere Produkte in ihren Projekten eingesetzt haben. Erfahren Sie, wie unsere innovative Technologie ihre Arbeitsabläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungsbereichen zuverlässige Ergebnisse geliefert hat.



FAQ-Bereich
Willkommen in unserem FAQ-Bereich, in dem wir Ihre drängendsten Fragen zu unserer hochmodernen Technologie und deren Anwendungsmöglichkeiten beantworten. Hier finden Sie umfassende Antworten zu Produktfunktionen, Installationsabläufen, Tipps zur Fehlerbehebung und bewährten Vorgehensweisen, um das Beste aus Ihrem Erlebnis herauszuholen.
Hier finden Sie Ihre Antworten!
Was ist „Surge-Sway-Heave“?
Wellenbewegung, Schaukeln und Stampfen sind die drei Translationsbewegungen, die beschreiben, wie sich ein Schiff oder eine Plattform im Meer bewegt. Sie sind Teil der sechs Freiheitsgrade (DOF) der Bewegung, zu denen auch Nick-, Roll- und Gierbewegung (die Rotationsbewegungen) gehören.
- Die Längsbewegung ist die lineare Bewegung des Schiffes entlang seiner Längsachse (vorwärts und rückwärts). Wenn ein Schiff beispielsweise aufgrund von Wellen oder Antriebskräften beschleunigt oder abbremst, kommt es zu einer Längsbewegung.
- Die Seitengangbewegung ist die lineare Bewegung entlang der Querachse (von einer Seite zur anderen). Sie tritt auf, wenn ein Schiff aufgrund von Strömungen, Wind oder von der Seite herannahenden Wellen seitwärts abdriftet.
- Der Hub ist die lineare Bewegung entlang der vertikalen Achse (auf und ab). Er wird in erster Linie durch Wellen verursacht, die das Schiff anheben und absenken.
Zusammen bestimmen Schwankungen, Schaukeln und Auf- und Abbewegungen die Translationsverschiebungen des Schiffes im dreidimensionalen Raum. Diese Bewegungen spielen bei der Navigation, bei Offshore-Bohrungen, bei der dynamischen Positionierung und bei der Meeresvermessung eine entscheidende Rolle, da sie sich unmittelbar auf Stabilität, Genauigkeit und Sicherheit auswirken.
Was ist Bathymetrie?
Die Bathymetrie befasst sich mit der Erforschung und Vermessung der Tiefe und Form des Unterwasserreliefs und konzentriert sich dabei vor allem auf die Kartierung des Meeresbodens und anderer unter Wasser liegender Landschaften. Sie ist das Unterwasseräquivalent der Topografie und liefert detaillierte Einblicke in die Unterwassermerkmale von Ozeanen, Meeren, Seen und Flüssen. Die Bathymetrie spielt eine entscheidende Rolle in verschiedenen Anwendungsbereichen, darunter Navigation, Wasserbau, Rohstoffexploration und Umweltforschung.
Moderne bathymetrische Techniken stützen sich auf Sonarsysteme wie Ein- und Mehrstrahl-Echolote, die Schallwellen zur Messung der Wassertiefe verwenden. Diese Geräte senden Schallpulse in Richtung des Meeresbodens und zeichnen die Zeit auf, die die Echos für die Rückkehr benötigen, wobei die Tiefe anhand der Schallgeschwindigkeit im Wasser berechnet wird. Insbesondere Mehrstrahl-Echolote ermöglichen die Kartierung großer Meeresbodenstreifen auf einmal, wodurch hochdetaillierte und genaue Darstellungen des Meeresbodens ermöglicht werden. Häufig wird eine RTK- + INS-Lösung eingesetzt, um präzise positionierte 3D-Darstellungen des Meeresbodens zu erstellen.
Bathymetrische Daten sind für die Erstellung von Seekarten unverzichtbar, die dazu beitragen, Schiffe sicher zu lotsen, indem sie potenzielle Unterwassergefahren wie unter Wasser liegende Felsen, Schiffswracks und Sandbänke aufzeigen. Sie spielen zudem eine entscheidende Rolle in der wissenschaftlichen Forschung und helfen Forschern dabei, geologische Strukturen unter Wasser, Meeresströmungen und marine Ökosysteme zu verstehen.
Was versteht man unter hydrografischer Vermessung?
Die hydrografische Vermessung ist der Prozess der Vermessung und Kartierung der physikalischen Merkmale von Gewässern, darunter Ozeane, Flüsse, Seen und Küstengebiete. Dazu gehört die Erfassung von Daten zur Tiefe, Form und Kontur des Meeresbodens (Meeresbodenkartierung) sowie zur Lage von unter Wasser liegenden Objekten, Navigationsgefahren und anderen Unterwassermerkmalen (z. B. Meeresschluchten). Die hydrografische Vermessung ist für verschiedene Anwendungsbereiche von entscheidender Bedeutung, darunter die Navigationssicherheit, das Küstenmanagement und die Küstenvermessung, das Bauwesen sowie die Umweltüberwachung.
Die hydrografische Vermessung umfasst mehrere Schlüsselelemente, angefangen bei der Bathymetrie, bei der Wassertiefe und Meeresbodentopografie mithilfe von Sonarsystemen wie Ein- oder Mehrstrahl-Echoloten gemessen werden, die Schallpulse zum Meeresboden senden und die Rücklaufzeit des Echos messen.
Eine präzise Positionierung ist von entscheidender Bedeutung und wird durch den Einsatz von Globalen Navigationssatellitensystemen (GNSS) und Trägernavigationssystemen (INS) erreicht, um Tiefenmessungen mit genauen geografischen Koordinaten zu verknüpfen. Darüber hinaus werden Wassersäulendaten wie Temperatur, Salinität und Strömungen gemessen sowie geophysikalische Daten erfasst, um Unterwasserobjekte, Hindernisse oder Gefahren mithilfe von Werkzeugen wie Seitensonar (Side-Scan-Sonar) und Magnetometern zu erkennen.
Was ist eine Multibeam-Echolotmessung?
Die Multibeam-Echolotung (MBES) ist ein modernes Verfahren der hydrografischen Vermessung, mit dem der Meeresboden und Unterwassermerkmale hochpräzise kartiert werden können.
Im Gegensatz zu herkömmlichen Echoloten mit nur einem Messstrahl, die Wassertiefen an einem einzelnen Punkt direkt unter dem Schiff messen, nutzt das MBES ein Array aus Sonarstrahlen, um gleichzeitig Tiefenmessungen über eine breite Streifenbreite des Meeresbodens zu erfassen. Dies ermöglicht eine detaillierte, hochauflösende Kartierung des Unterwasserterrains, einschließlich Topografie, geologischer Strukturen und potenzieller Gefahren.
MBES-Systeme senden Schallwellen aus, die sich durch das Wasser ausbreiten, vom Meeresboden reflektiert werden und zum Schiff zurückkehren. Durch die Analyse der Zeit, die die Echos für den Rückweg benötigen, berechnet das System die Tiefe an mehreren Punkten und erstellt so eine umfassende Karte der Unterwasserlandschaft.
Diese Technologie ist für verschiedene Anwendungsbereiche unverzichtbar, darunter Navigation, Wasserbau, Umweltüberwachung und Rohstoffexploration, und liefert wichtige Daten für einen sicheren Schiffsbetrieb und eine nachhaltige Bewirtschaftung der Meeresressourcen.
Was sind Wellenmesssensoren?
Wellenmesssensoren sind unverzichtbare Hilfsmittel, um die Dynamik der Ozeane zu verstehen und die Sicherheit sowie Effizienz bei maritimen Aktivitäten zu verbessern. Durch die Bereitstellung genauer und aktueller Daten zu den Wellenbedingungen tragen sie dazu bei, fundierte Entscheidungen in verschiedenen Bereichen zu treffen – von der Schifffahrt und Navigation bis hin zum Umweltschutz. Wellenbojen sind schwimmende Geräte, die mit Sensoren ausgestattet sind, um Wellenparameter wie Höhe, Periode und Richtung zu messen.
Sie nutzen in der Regel Beschleunigungsmesser oder Gyroskope, um Wellenbewegungen (z. B. die Wellenperiode) zu erfassen, und können Echtzeitdaten zur Auswertung an landseitige Einrichtungen übertragen.
