Coast Autonomous stattet sein fahrerloses Shuttle mit Ellipse-D aus
Unser Inertialsensor ist Teil des 7-Ebenen-Mapping- und Lokalisierungssystems unseres Kunden für autonome Shuttle-Lösungen.
„Die Ellipse-D ist ein vollständig integriertes INS/GNSS und lässt sich sehr einfach in unsere Lösung implementieren.“ | Coast Autonomous
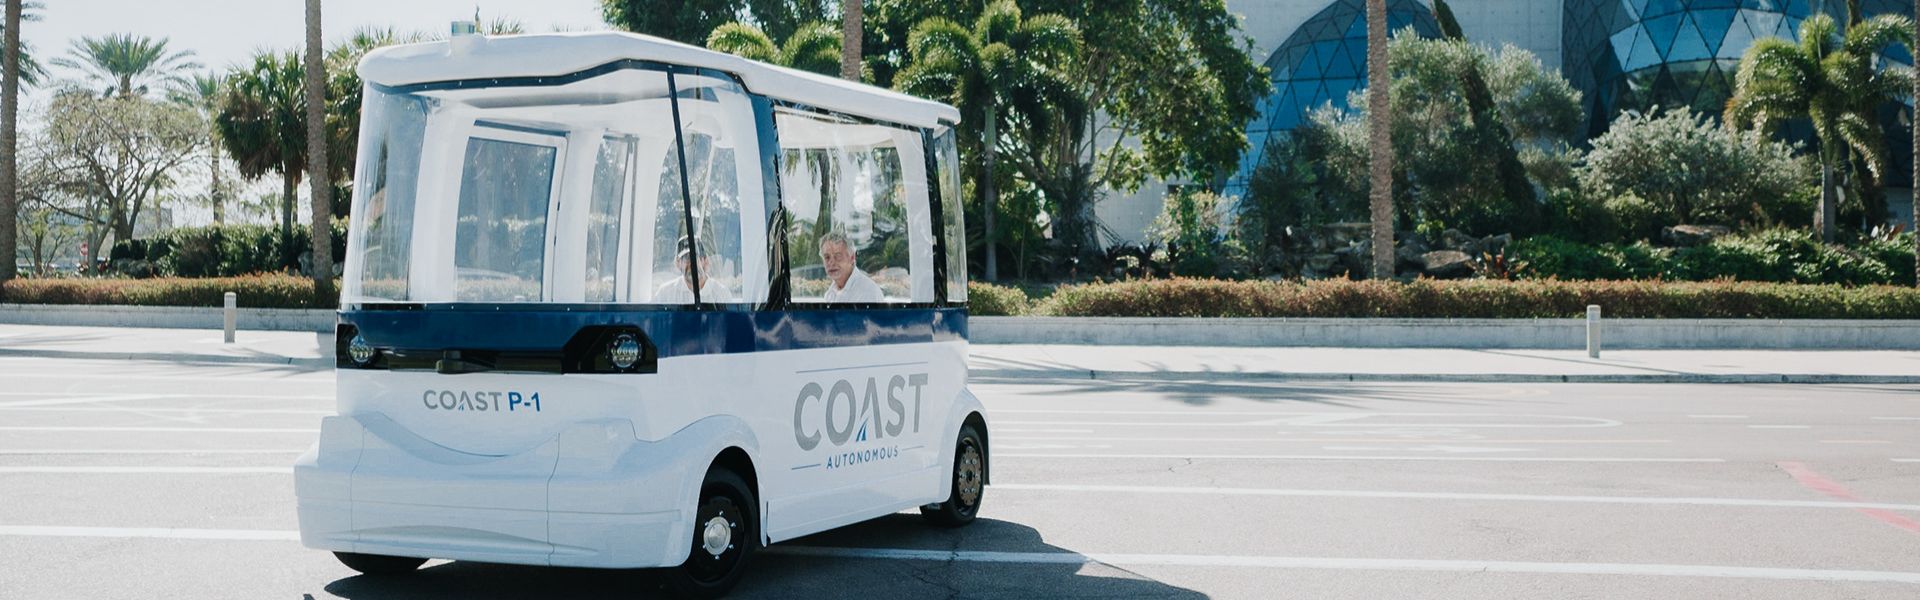
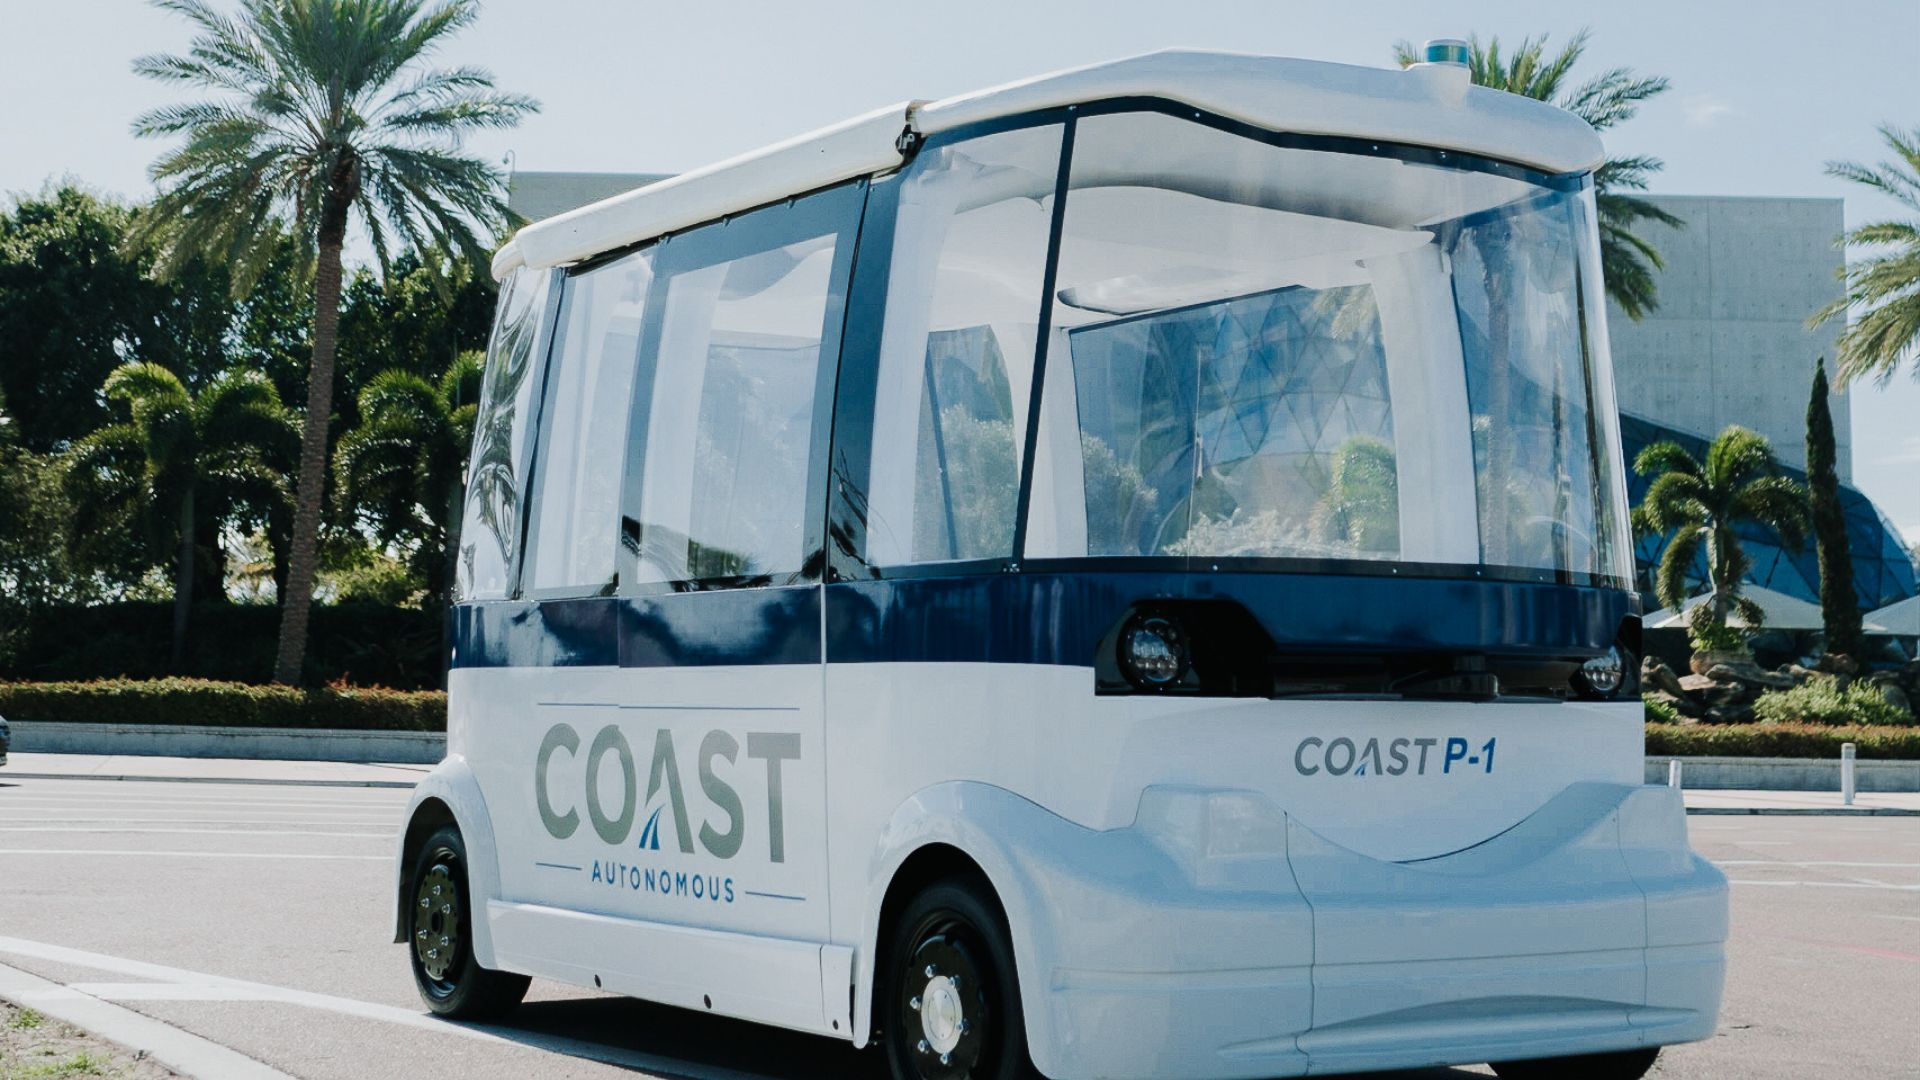
Unser geschätzter Partner Coast Autonomous ist ein Unternehmen, das Lösungen für das selbstfahrende Fahren anbietet. Von autonomen Golfwagen bis hin zu Nutzfahrzeugen. Diese Lösungen integrieren unseren Trägheitssensor Ellipse-D in ihrem neuesten treiberlosen Shuttle P-1.
Lösungen für den fahrerlosen Verkehr in städtischen Gebieten
Aus der Idee heraus, “die Stadt den Menschen zurückzugeben”, hat Coast Autonomous das selbstfahrende Shuttle P-1 entwickelt.
Dieses fahrerlose Shuttle wurde konzipiert, um Personen in Fußgängerzonen, wie z.B. in städtischen Umgebungen oder auf Campusgeländen, zu befördern. Es kann sowohl im Mischverkehr als auch auf Schnellfahrspuren eingesetzt werden.
Drei Hauptmerkmale für die Entwicklung eines solchen Shuttles sind Sicherheit, Fahrgasterlebnis und angemessene Geschwindigkeit, wobei das Fahrzeug stets seine Umgebung analysiert, um seine Geschwindigkeit und sein Verhalten zu bestimmen.
Die Technologie von Coast Autonomous gewährleistet eine sichere und komfortable Fahrt bei unterschiedlichen Geschwindigkeiten mit sanftem Anhalten.
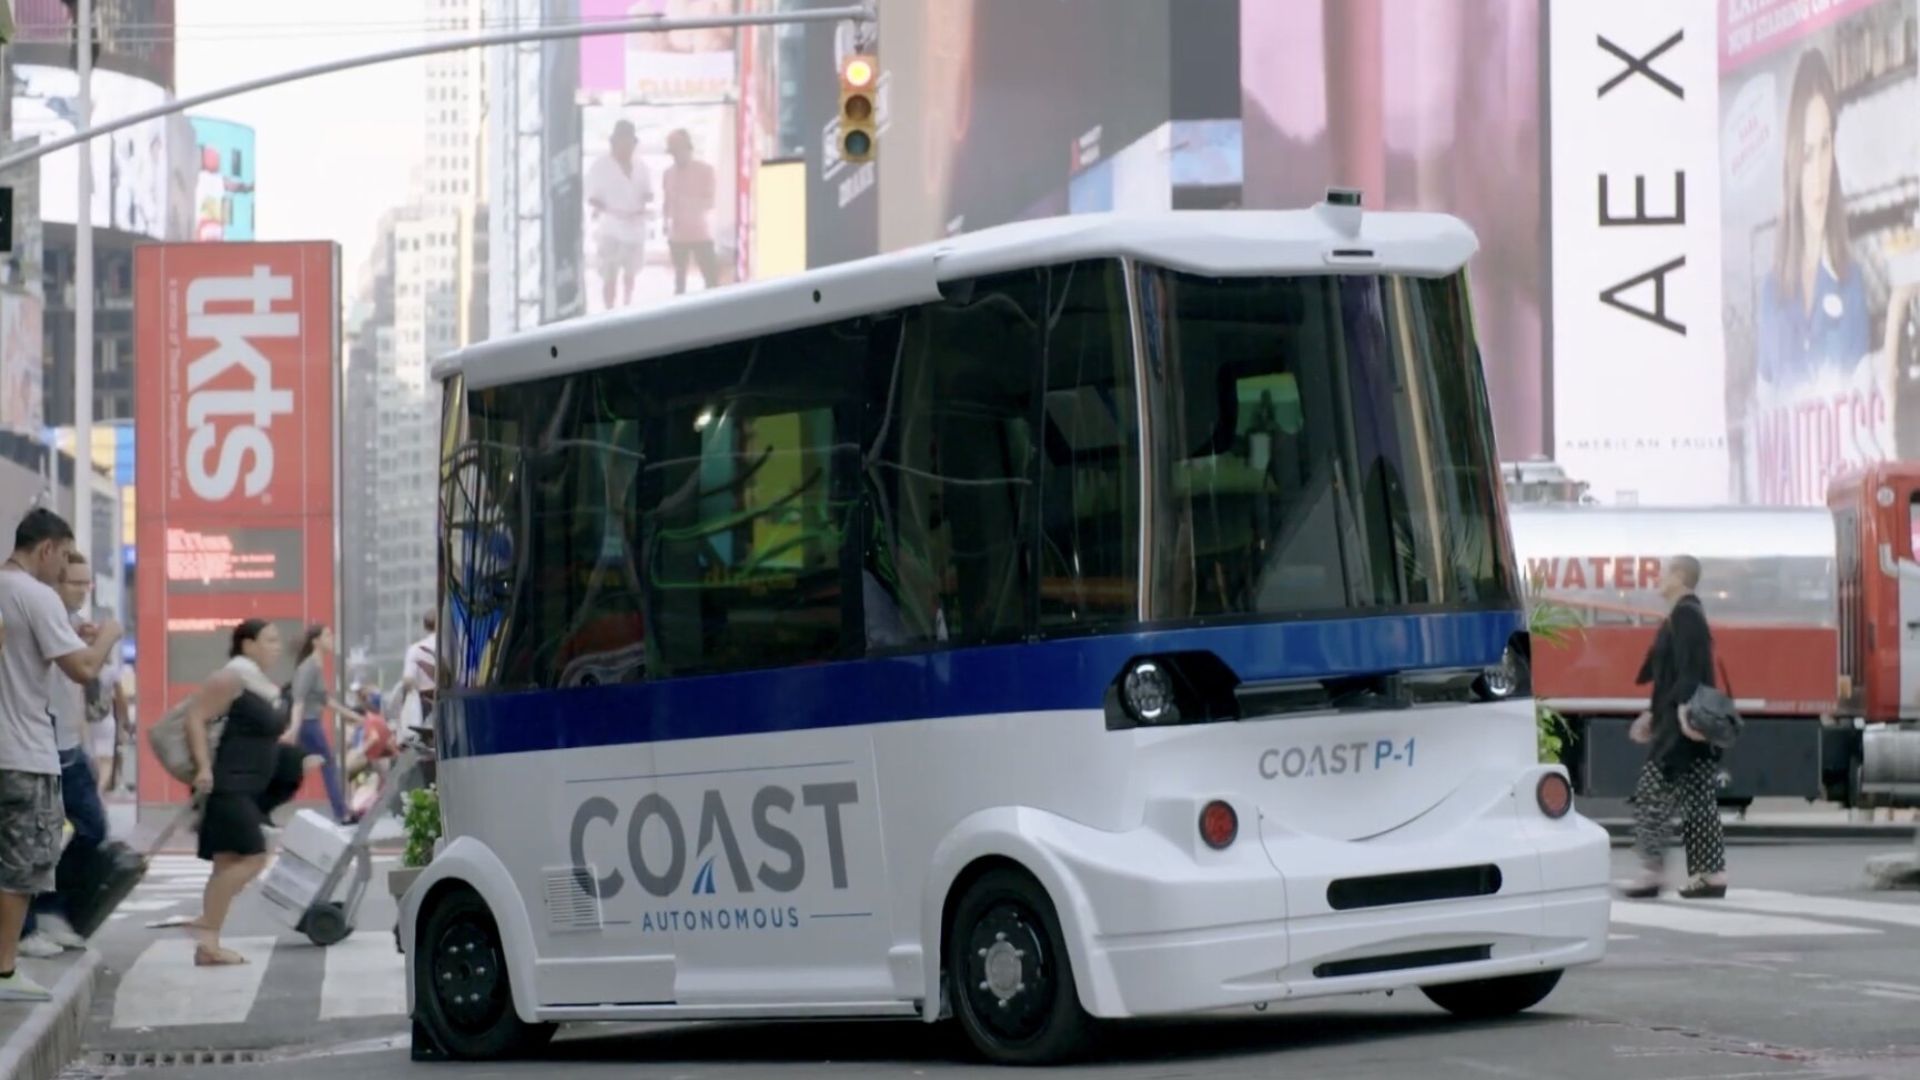
Die Lösung wurde bereits mehr als 60 Mal in sieben Ländern erfolgreich getestet und hat über 120.000 Fahrgäste sicher befördert. Einer der Tests fand in der belebten Fußgängerzone am Broadway in New York City statt, die als „sehr schwieriges Gebiet für GNSS“ bekannt ist.
Bestimmung der Position und Richtung von fahrerlosen Shuttles
Das Unternehmen entwickelte ein vollintegriertes autonomes System der Stufe 6, das Robotik und künstliche Intelligenz (KI), Flottenmanagement und -überwachung sowie Lokalisierung und Kartierung umfasst.
Während eine Robotik-Software das Shuttle steuert, bestimmt eine künstliche Intelligenz, wie sich das Fahrzeug verhalten soll, und trifft Entscheidungen basierend auf seiner Umgebung.
Für die Kartierung und Lokalisierung verlässt sich das Unternehmen nicht nur auf GPS/GNSS oder Beacons zur Navigation.
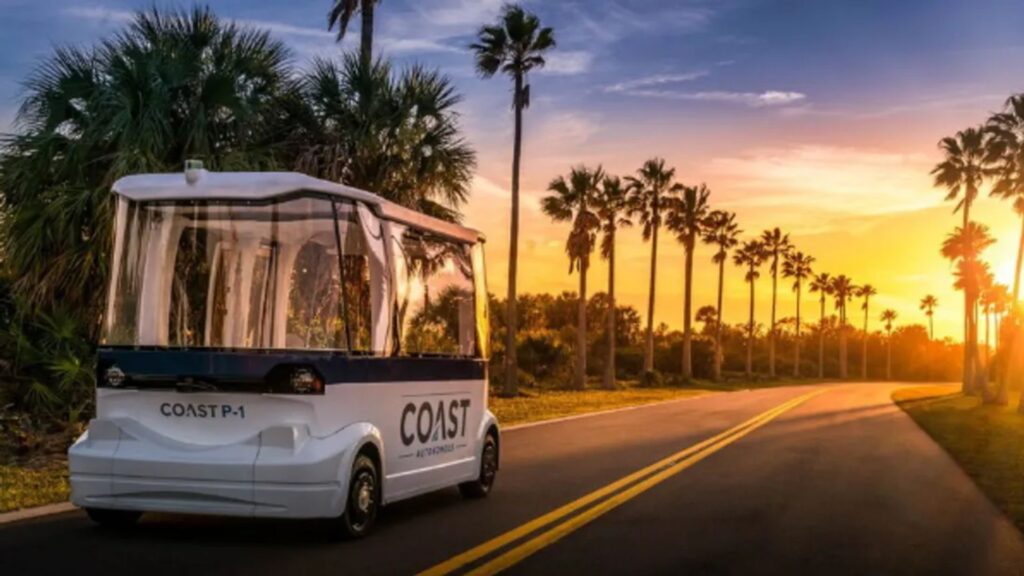
Sie entwickelten ein komplettes System unter Verwendung von 7 verschiedenen Technologien, wie z.B. inertial und SLAM. Dies ermöglicht es dem Shuttle, sowohl in Innenräumen als auch unter schwierigen Bedingungen, wie in der Nähe von Gebäuden oder unter Überdachungen, zu navigieren.
Da diese Technologien komplementär sind, kann das System die jeweils beste Technologie für einen bestimmten Moment oder in jeder Umgebung bestimmen.
Die sieben Lokalisierungsebenen sind:
– Optisches SLAM.
– SBG Ellipse-D RTK GNSS/INS mit Dual-Antennen-GNSS und Geschwindigkeitssensor
– Odometrie für die Koppelnavigation
– 2D LiDAR SLAM
– 3D LiDAR SLAM
Wenn RTK GNSS/INS kleiner und günstiger wird
Die Ellipse-D war ein Trägheitsnavigationssystem, das ein Dual-Antennen- und Dual-Frequenz-RTK-GNSS integrierte und zudem mit unserer Post-Processing-Software Qinertia kompatibel war.
Da die gesamte Produktlinie der Ellipse Serie kürzlich erneuert wurde, wird diese Lösung nun durch die Ellipse-D der 3. Generation ersetzt.
Dieses neue INS/GNSS behält alle seine früheren Eigenschaften in einem kleineren und leichteren Paket bei und integriert eine leistungsstarke 64-Bit-Architektur, die eine High-End-Filterung ermöglicht.
Auch der Stromverbrauch wurde reduziert. Entworfen für automobile Anwendungen, kann es den Odometer-Eingang mit Pulse oder CAN OBDII für eine verbesserte Koppelnavigationsgenauigkeit fusionieren.
Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Welche Autonomiestufen gibt es bei autonomen Fahrzeugen?
Die Autonomiestufen autonomer Fahrzeuge werden von der Society of Automotive Engineers (SAE) in sechs Stufen (Stufe 0 bis Stufe 5) unterteilt, die den Grad der Automatisierung beim Fahrzeugbetrieb definieren. Hier eine Übersicht:
- Stufe 0: Keine Automatisierung – Der menschliche Fahrer hat zu jeder Zeit die volle Kontrolle über das Fahrzeug; es kommen lediglich passive Systeme wie Warn- und Hinweismeldungen zum Einsatz.
- Stufe 1: Fahrerassistenz – Das Fahrzeug kann entweder beim Lenken oder beim Beschleunigen/Abbremsen unterstützen, doch der menschliche Fahrer muss die Kontrolle behalten und die Umgebung im Blick behalten (z. B. adaptive Geschwindigkeitsregelung).
- Stufe 2: Teilautomatisierung – Das Fahrzeug kann sowohl die Lenkung als auch die Beschleunigung bzw. Verzögerung gleichzeitig steuern, aber der Fahrer muss weiterhin aufmerksam bleiben und jederzeit bereit sein, die Kontrolle zu übernehmen (z. B. Autopilot von Tesla, Super Cruise von GM).
- Stufe 3: Bedingte Automatisierung – Das Fahrzeug kann unter bestimmten Bedingungen alle Aspekte des Fahrens übernehmen, doch der menschliche Fahrer muss bereit sein, auf Aufforderung des Systems einzugreifen (z. B. beim Fahren auf der Autobahn). Der Fahrer muss das Geschehen nicht aktiv überwachen, muss aber wachsam bleiben.
- Stufe 4: Hoher Automatisierungsgrad – Das Fahrzeug kann unter bestimmten Bedingungen oder in bestimmten Umgebungen (wie beispielsweise in städtischen Gebieten oder auf Autobahnen) alle Fahraufgaben autonom und ohne menschliches Eingreifen ausführen. In anderen Umgebungen oder unter besonderen Umständen kann es jedoch erforderlich sein, dass ein Mensch das Steuer übernimmt.
- Stufe 5: Vollautomatisierung – Das Fahrzeug ist vollständig autonom und kann alle Fahraufgaben unter allen Bedingungen ohne menschliches Eingreifen bewältigen. Es wird kein Fahrer benötigt, und das Fahrzeug kann überall und unter allen Bedingungen eingesetzt werden.
Diese Stufen tragen dazu bei, die Entwicklung der Technologie für autonome Fahrzeuge zu definieren – von einfachen Fahrerassistenzsystemen bis hin zur vollständigen Autonomie.
Was versteht man unter Georeferenzierung in autonomen Bausystemen?
Unter Georeferenzierung in autonomen Bausystemen versteht man den Vorgang, bei dem Baudaten wie Karten, Modelle oder Sensormessungen mit geografischen Koordinaten der realen Welt abgeglichen werden. Dadurch wird sichergestellt, dass alle Daten, die von autonomen Maschinen wie Drohnen, Robotern oder Baumaschinen erfasst oder generiert werden, präzise in einem globalen Koordinatensystem – beispielsweise in Form von Breiten- und Längengraden sowie Höhenangaben – verortet werden.
Im Kontext des autonomen Bauwesens ist die Georeferenzierung von entscheidender Bedeutung, um sicherzustellen, dass Maschinen auf großen Baustellen präzise arbeiten. Durch den Einsatz satellitengestützter Positionierungstechnologien wie GNSS (Global Navigation Satellite Systems) zur Verknüpfung des Projekts mit einem realen Standort ermöglicht sie die genaue Platzierung von Strukturen, Materialien und Geräten.
Durch Georeferenzierung lassen sich Arbeiten wie Aushub, Planieren oder Materialablagerung automatisieren und präzise steuern, was die Effizienz steigert, Fehler reduziert und sicherstellt, dass die Bauarbeiten den Planungsvorgaben entsprechen. Zudem erleichtert sie die Fortschrittsüberwachung, die Qualitätskontrolle sowie die Integration in Geografische Informationssysteme (GIS) und Building Information Modeling (BIM) und trägt so zu einem verbesserten Projektmanagement bei.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
