Gewährleistung eines sicheren Betriebs
Unsere Sensoren sind in diese autonomen Fahrzeuge integriert, um kontinuierlich Daten über deren Position und Ausrichtung zu erfassen, was Echtzeitanpassungen und eine auf diesen Erkenntnissen basierende strategische Planung ermöglicht.
Autonome Systeme können sich an unterschiedliche Gelände- und Umgebungsbedingungen anpassen, und ihr Einsatz lässt sich je nach betrieblichen Anforderungen skalieren.
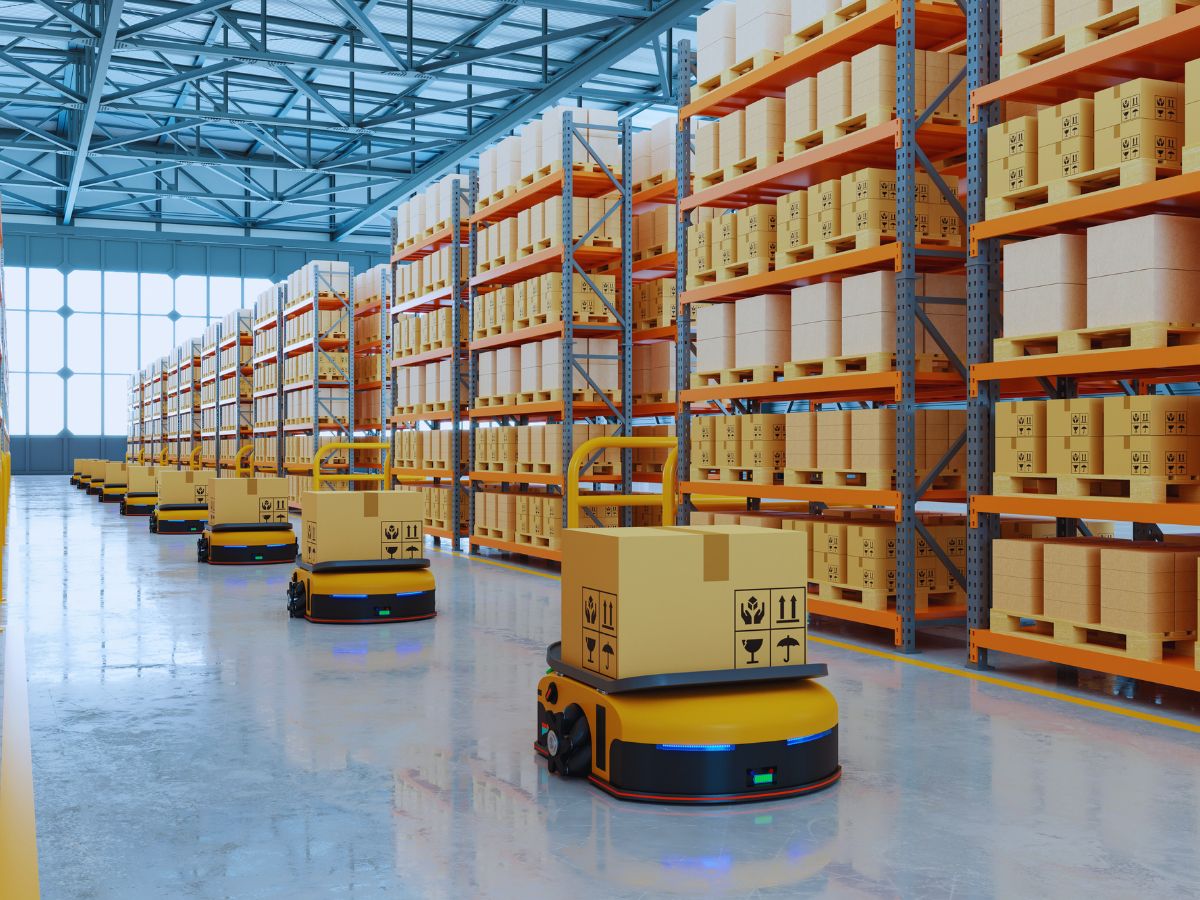
Steigerung der Effizienz
Autonome Systeme in der Industrielogistik arbeiten unermüdlich im Dauerbetrieb und optimieren Zeit sowie Ressourcen beim Materialtransport und in anderen logistischen Abläufen. Sie reduzieren den menschlichen Eingriff in gefährlichen Umgebungen, senken die Unfallraten und erhöhen die allgemeine Sicherheit in Branchen wie dem Bergbau oder dem Baugewerbe.
Automatisierte Förderbänder, Sortieranlagen und Krane bewegen Güter zwischen Lagerbereichen, Laderampen und Produktionslinien, wodurch der Warenfluss verbessert und die manuelle Arbeit reduziert wird. Die Automatisierung beschleunigt Prozesse wie Kommissionierung, Verpackung und Versand, sodass Unternehmen größere Warenvolumina mit weniger Verzögerungen bewältigen können.
Zu den Hauptvorteilen dieser Lösungen zählen die Prozessoptimierung, eine gesteigerte Effizienz sowie eine höhere Arbeitssicherheit.
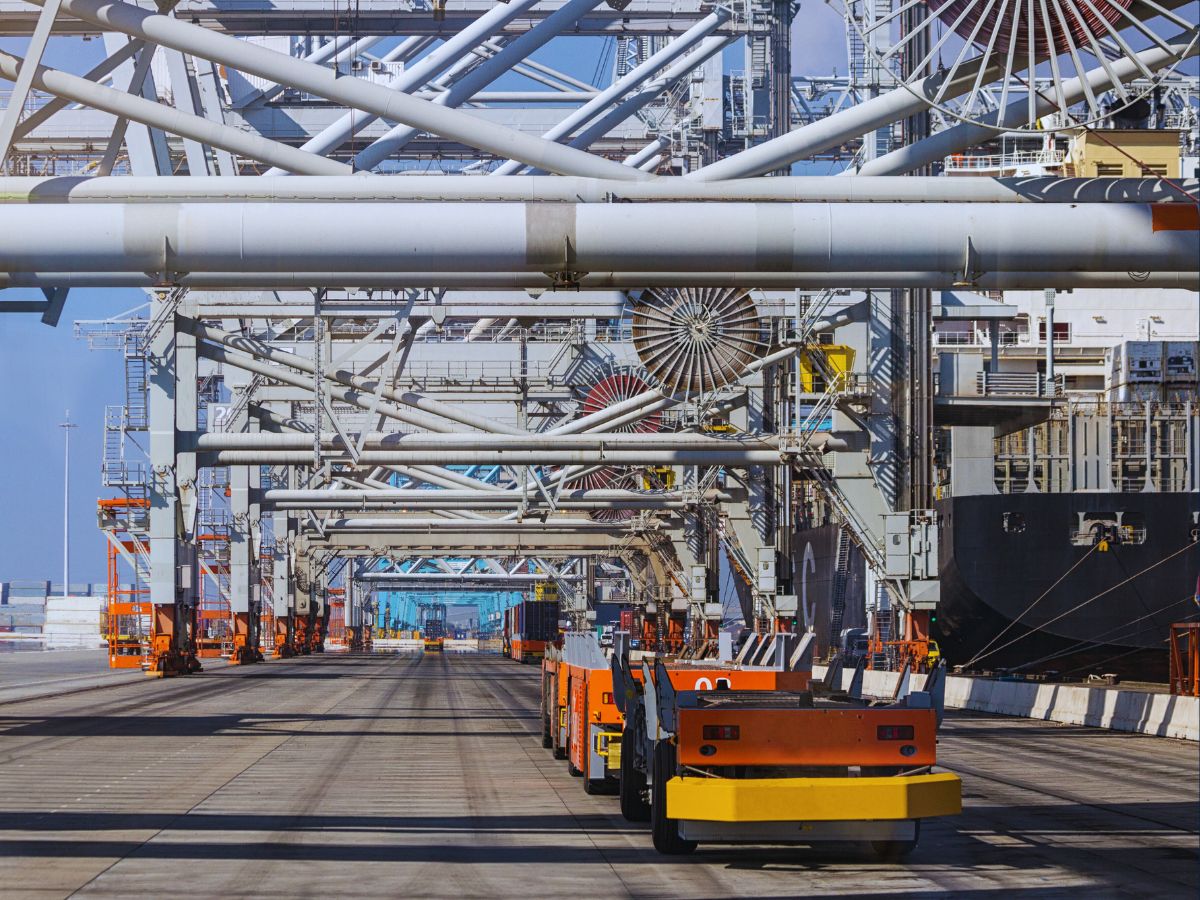
Echtzeit-Ortung
Unsere Echtzeit-Positionierungssysteme versorgen Bediener mit standortrelevanten Daten und gestalten Logistikprozesse schneller und reibungsloser. Darüber hinaus trägt ein Ortungssystem zur Steigerung der Produktivität in allen Betriebsabläufen bei. Zudem ermöglicht es automatisierte Echtzeit-Entscheidungen und identifiziert versteckte Kosten effizient.
Des Weiteren macht Indoor-Positionierung Standorte von Gütern und Mitarbeitern innerhalb industrieller und logistischer Umgebungen sichtbar.
Folglich ermöglicht es die Analyse, Koordination und Optimierung von Fertigungs- und Logistikprozessen.
Lösungen für die Industrielogistik
Erfahren Sie, wie sich unsere Sensoren nahtlos in industrielle Logistikplattformen integrieren lassen und selbst unter schwierigsten Bedingungen zuverlässige Leistung bieten.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Broschüre zu industriellen Anwendungen
Lassen Sie sich unsere Broschüre direkt in Ihren Posteingang schicken!
Fallstudien
Entdecken Sie unsere Fallstudien zu Ihrer Anwendung.
Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung
Schienendefekterkennung von TREALIS mit Apogee Navsight
Positionsbestimmung von Straßenbahnen und Zügen
Wie GapEOD mit Ellipse sicherere geophysikalische Vermessungen ermöglicht
Positionsbestimmung von Straßenbahnen und Zügen
Forschung an autonomen Fähren in realen städtischen Wasserstraßen
Autonome Fährnavigation

Man spricht über uns
Erfahren Sie es aus erster Hand von den Innovatoren und Kunden, die unsere Technologie einsetzen.
Ihre Erfahrungsberichte und Erfolgsgeschichten verdeutlichen, welchen bedeutenden Einfluss unsere Sensoren in praktischen UAV-Navigationsanwendungen haben.



Entdecken Sie weitere industrielle Anwendungsbereiche
Entdecken Sie, wie unsere fortschrittlichen inertialen Navigationssysteme und Bewegungssensoren eine Vielzahl von Anwendungen für autonome Fahrzeuge transformieren. Von landbasierten Robotern bis hin zu Unterwasserfahrzeugen ermöglichen unsere Lösungen eine präzise, zuverlässige Leistung in unterschiedlichen und anspruchsvollen Umgebungen. Erfahren Sie, wie wir die Entwicklung autonomer Technologien mit unseren Spitzentechnologien unterstützen.
Haben Sie Fragen?
Was ist ein fahrerloses Transportfahrzeug?
Ein fahrerloses Transportfahrzeug (AGV) ist eine Art mobiler Roboter, der in industriellen Anwendungen zum Transport von Materialien und Produkten innerhalb einer Anlage ohne menschliches Eingreifen eingesetzt wird.
AGVs werden durch verschiedene Technologien wie Magnetstreifen, Laser, Inertialsensoren oder Kameras geführt, die es ihnen ermöglichen, vorgegebene Wege zu navigieren und Hindernissen auszuweichen. Sie werden häufig in Branchen wie Fertigung, Lagerhaltung und Logistik eingesetzt, um Aufgaben wie den Transport von Paletten, Rohmaterialien oder Fertigprodukten zu automatisieren.
Förderfahrzeuge (AGVs) steigern die Effizienz, senken die Personalkosten und erhöhen die Sicherheit, indem sie sich wiederholende Aufgaben autonom ausführen. Sie spielen eine zentrale Rolle in modernen automatisierten Industriesystemen.
Was ist ein Inertiales Navigationssystem?
Ein INS ist eine autonome Navigationslösung, die die Position, Geschwindigkeit und Orientierung einer beweglichen Plattform durch kontinuierliche Messung ihrer Bewegung mittels Trägheitssensoren bestimmt. Im Kern basiert ein INS auf einem Triad von Beschleunigungsmessern, um lineare Beschleunigungen entlang dreier senkrechter Achsen zu erfassen, und einem Triad von Gyroskopen, um Winkelgeschwindigkeiten um dieselben Achsen zu messen. Durch die Integration dieser Messungen über die Zeit berechnet das System, wie sich Geschwindigkeit, Lage und Position der Plattform von einem bekannten Startpunkt aus entwickeln.
Da ein INS nicht von externen Signalen wie GPS, Funkbaken oder visuellen Referenzen abhängig ist, kann es in Umgebungen, in denen externe Navigationshilfen nicht verfügbar, gestört oder beeinträchtigt sind, zuverlässig arbeiten – wie zum Beispiel unter Wasser, in Innenräumen, unter Tage oder in militärischen GNSS-Jamming-Szenarien.
Moderne INS integrieren typischerweise ausgeklügelte Filteralgorithmen, meist einen Kalman-Filter, um Rohsensordaten zu fusionieren, Drift zu mindern und den genauesten Navigationszustand zu schätzen. In vielen Anwendungen ist die INS mit GNSS gekoppelt, mit Odometern, Doppler Velocity Logs oder Magnetometern, um Langzeitdrift zu begrenzen und eine hochstabile Navigation zu liefern. Das Ergebnis ist eine robuste Navigationslösung mit hoher Aktualisierungsrate, die unerlässlich ist für Flugzeuge, UAVs, Raketen, autonome Fahrzeuge, Schiffe, AUVs und eine Vielzahl industrieller Systeme, die eine präzise, kontinuierliche Erfassung von Bewegung und Orientierung erfordern.
Was ist eine IMU?
Eine Inertial Measurement Unit (IMU) ist ein kompaktes Sensormodul, das die Bewegung und Ausrichtung einer Plattform durch die Erfassung von Linearbeschleunigungen und Drehwraten misst. Im Kern integriert eine IMU drei Beschleunigungsmesser und drei Gyroskope, die entlang orthogonaler Achsen angeordnet sind, um sechs Messfreiheitsgrade zu ermöglichen.
Beschleunigungsmesser erfassen, wie die Plattform im Raum beschleunigt, während Gyroskope ihre Drehung verfolgen. Durch die gemeinsame Verarbeitung dieser Messungen liefert eine IMU präzise Informationen über Änderungen von Geschwindigkeit, Lage und Kurs, ohne auf externe Signale angewiesen zu sein. Dies macht IMUs unverzichtbar für die Navigation in Umgebungen, in denen GPS nicht verfügbar, unzuverlässig oder absichtlich gestört ist. Ihre Leistung hängt stark von der Sensorqualität, der Kalibrierung und davon ab, wie gut Fehler wie Offsets (Biases), Rauschen, Skalierungsfaktoren und Fehlausrichtungen kontrolliert werden.
Hochwertige IMUs verfügen über fortschrittliche Kalibrierung, Temperaturkompensation, Vibrationsfilterung und Bias-Stabilitätsmechanismen, um sicherzustellen, dass sich Fehler im Laufe der Zeit nicht rasch anhäufen. Aufgrund dieser Eigenschaften werden IMUs in einem breiten Anwendungsspektrum eingesetzt – von UAVs, loitering munitions und autonomen Fahrzeugen bis hin zu AUVs, Robotik und industriellen Stabilisierungssystemen – und bieten selbst unter härtesten Einsatzbedingungen eine robuste, kontinuierliche Erfassung von Bewegung und Orientierung.
