确保安全作业
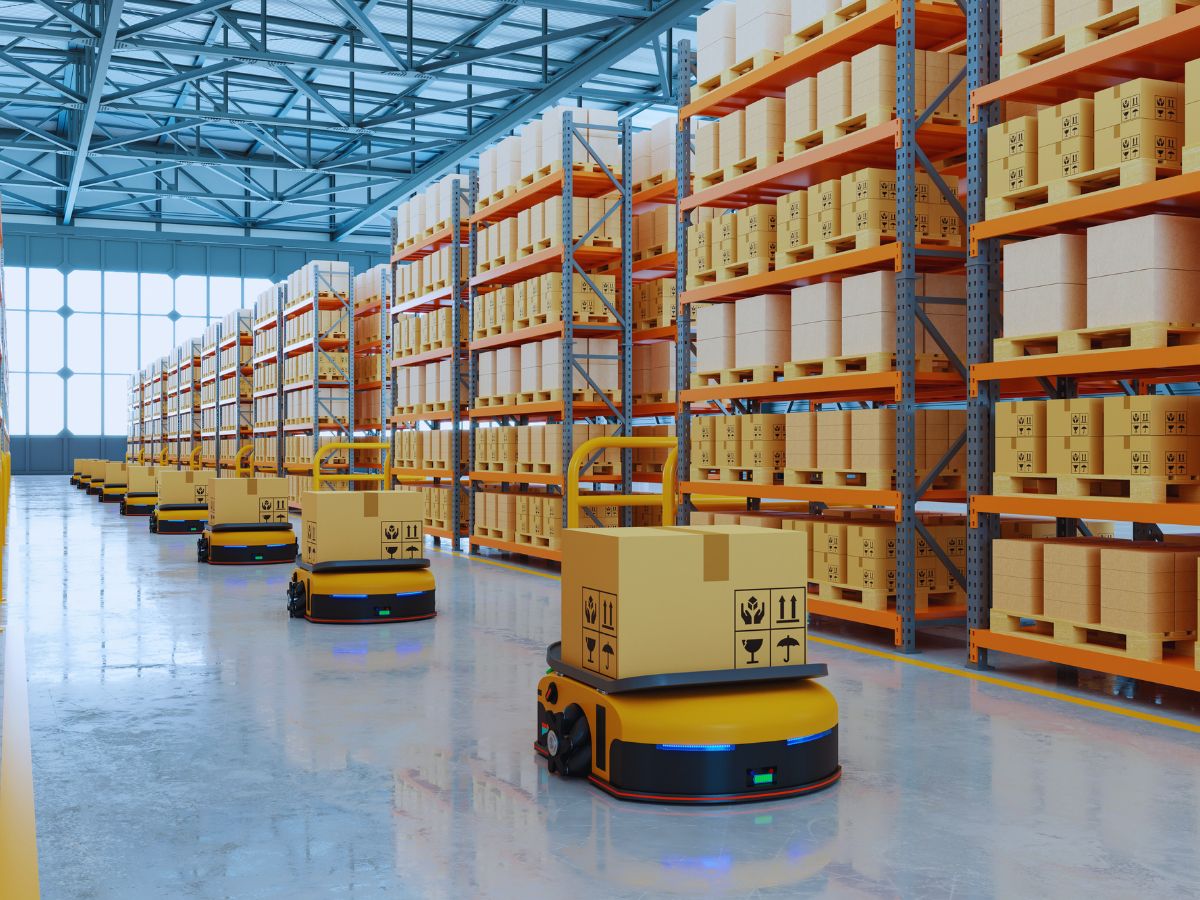
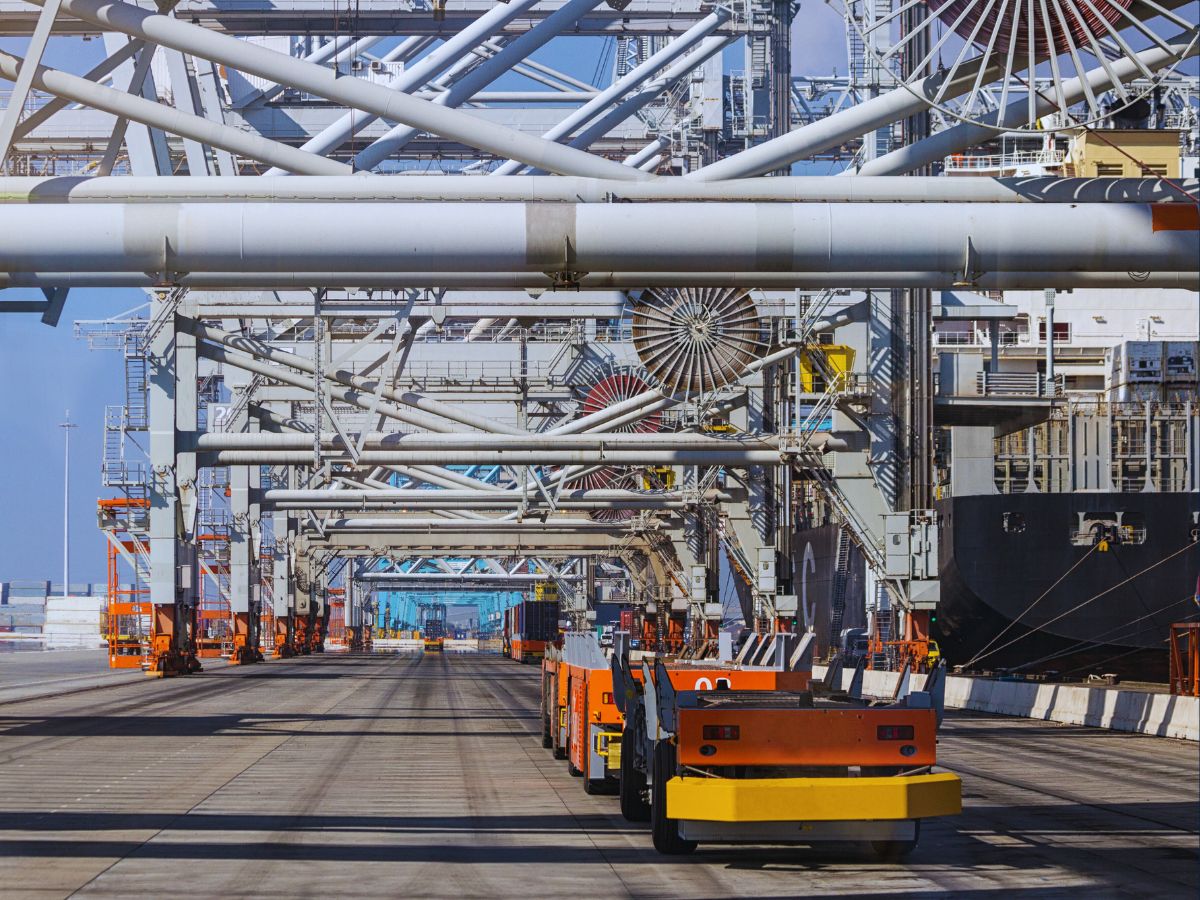
我们的传感器与这些自主车辆集成,持续收集有关其位置和方向的数据,从而能够根据洞察进行实时调整和战略规划。
自主系统可以适应各种地形和环境,并且可以根据运营需求扩大部署规模。
提供实时定位
我们的实时定位系统为操作员提供位置相关数据,并使物流过程更快速、更顺畅。此外,定位系统有助于提高整个运营过程的生产力。它还能够实现自动化实时决策,并有效识别隐藏成本。
此外,室内定位使工业和物流环境中的货物和员工位置可见。
因此,它能够实现制造和物流流程的分析、协调和优化。
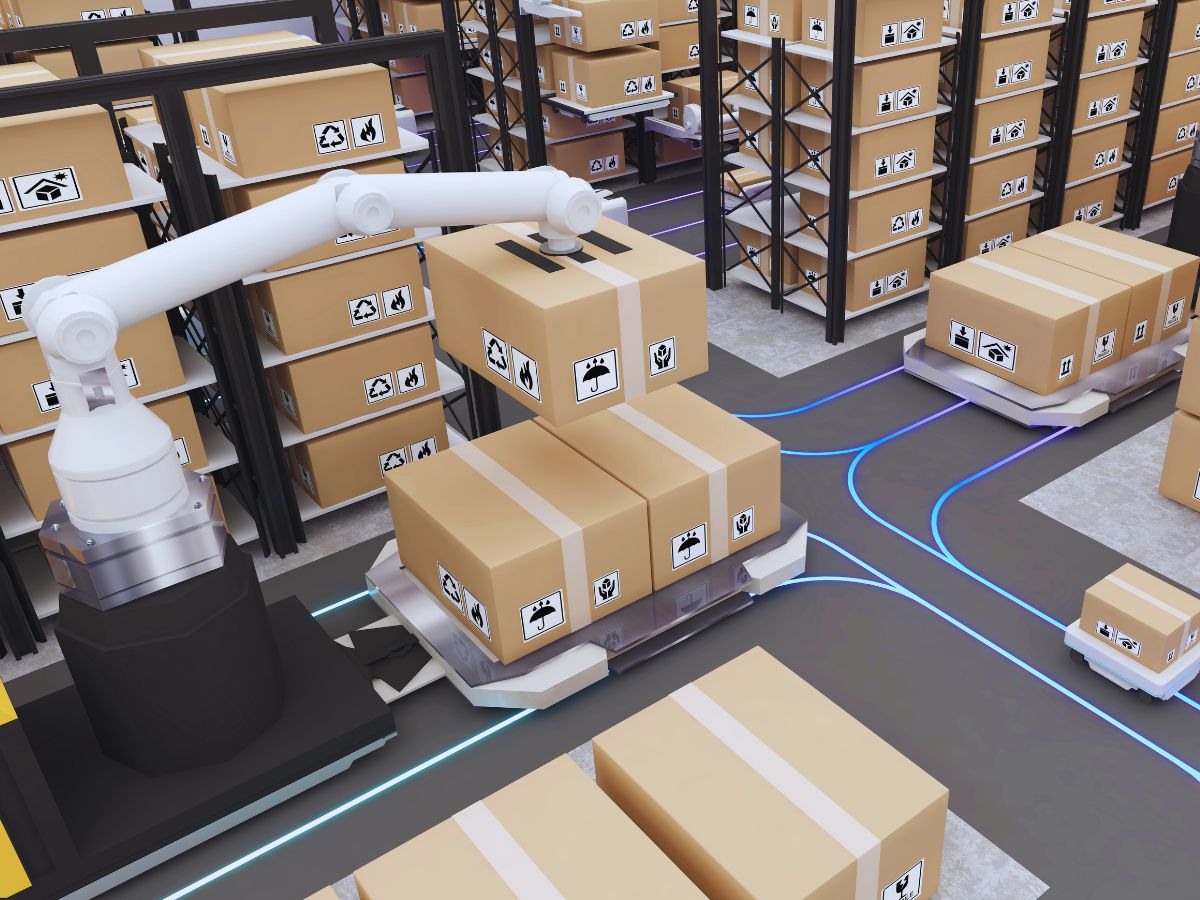
工业物流解决方案
了解我们的传感器如何与工业物流平台无缝集成,即使在最具挑战性的条件下也能提供可靠的性能。

Pulse-40 OEM

Ellipse-D

Ekinox Micro
工业应用手册
将我们的产品手册直接发送到您的收件箱!
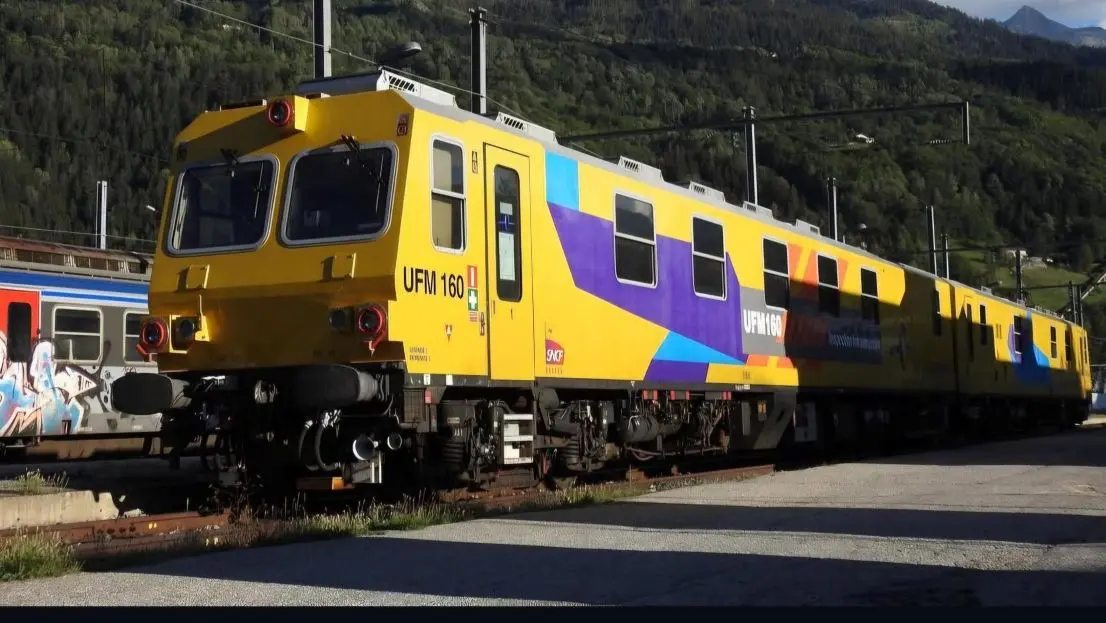
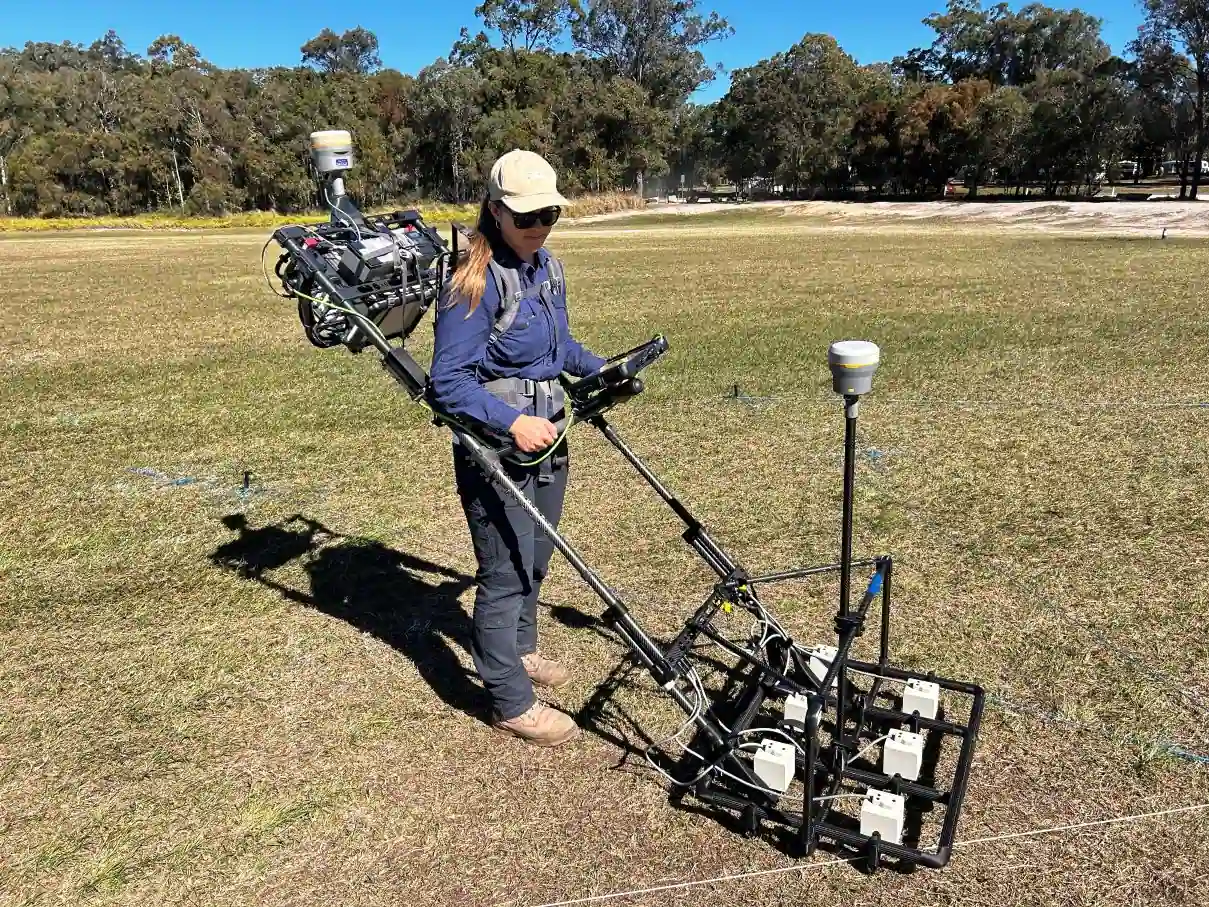
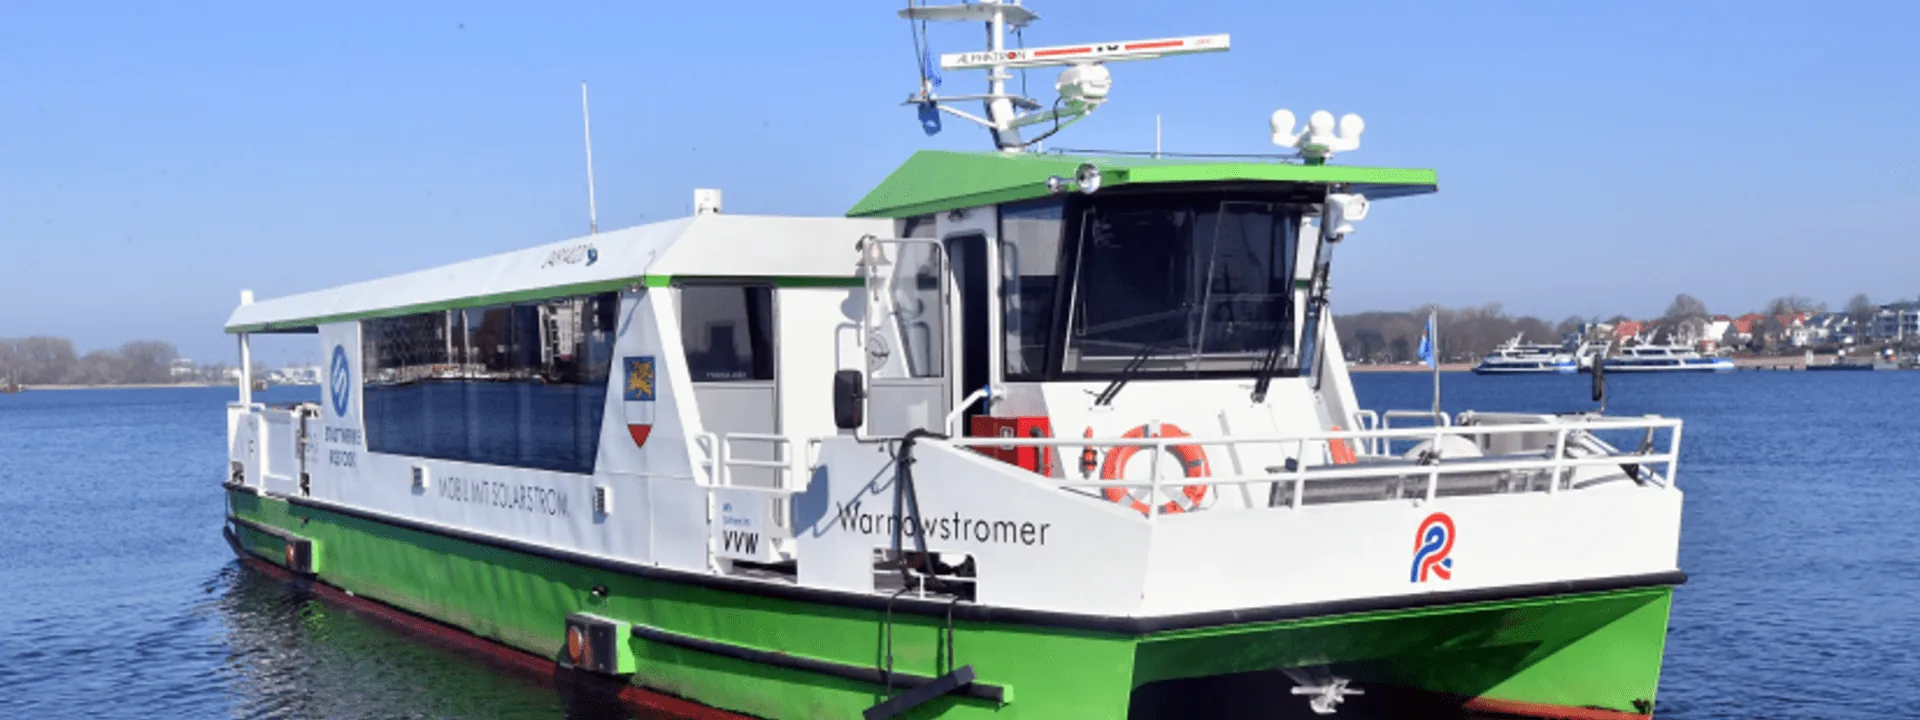
他们在谈论我们
直接听取已采用我们技术的创新者和客户的意见。
他们的客户评价和成功案例表明,我们的传感器在实际的UAV导航应用中具有显著的影响。


探索更多工业应用
了解我们的先进惯性导航系统和运动传感器如何改变广泛的自动驾驶车辆应用。从地面机器人到水下航行器,我们的解决方案在多样化且具有挑战性的环境中实现精确、可靠的性能。探索我们如何凭借尖端解决方案支持自主技术的演进。
您有疑问吗?
什么是自动导引车?
自动导引车 (Automated Guided Vehicle, AGV) 是一种移动机器人,用于工业应用中,在设施内运输材料和产品,无需人工干预。
AGV 由磁条、激光、惯性传感器或摄像头等多种技术引导,使其能够沿预定路径导航并避开障碍物。它们常用于制造业、仓储业和物流业,以自动化搬运托盘、原材料或成品等任务。
AGV 通过自主执行重复性任务来提高效率、降低劳动力成本并提高安全性。 它们在现代自动化工业系统中发挥着关键作用。
什么是惯性导航系统?
惯性导航系统 (INS) 是一种独立的导航解决方案,通过利用惯性传感器连续测量移动平台的运动,从而确定其位置、速度和姿态。其核心在于,INS 依靠三轴加速度计感测沿三个垂直轴的线性加速度,并依靠三轴陀螺仪测量围绕相同轴的角速率。通过随时间积分这些测量值,系统可以计算出平台的速度、姿态和位置如何从一个已知的起始点演变。
由于 INS 不依赖 GPS、无线电信标或视觉参考等外部信号,因此它能够在外部导航辅助工具不可用、被剥夺或信号减弱的环境中可靠运行——例如水下、室内、地下或军事 GNSS 干扰场景中。
现代 INS 通常采用复杂的滤波算法,最常见的是卡尔曼滤波器,用于融合原始传感器数据、减轻漂移并估计最精确的导航状态。在许多应用中,INS 与 GNSS 耦合,或与里程计、多普勒测速仪或磁力计结合使用,以限制长期漂移并提供高度稳定的导航。由此产生的鲁棒、高更新率导航解决方案对于飞机、无人机、导弹、自动驾驶车辆、船舶、AUV 以及需要精确、持续感知运动和姿态的各种工业系统至关重要。
什么是 IMU?
惯性测量单元 (IMU) 是一种紧凑型传感器模块,通过捕获平台的线性加速度和角旋转速率来测量平台的运动和方向。IMU 的核心是集成了三个加速度计和三个陀螺仪,它们沿正交轴排列,以提供六个自由度的测量。
加速度计用于感测平台在空间中的加速度,而陀螺仪则用于追踪其旋转情况。通过共同处理这些测量值,IMU 能够在不依赖任何外部信号的情况下,提供有关速度、姿态和航向变化的精确信息。这使得 IMU 对于 GPS 不可用、不可靠或被人为剥夺的环境中的导航至关重要。它们的性能很大程度上取决于传感器质量、校准以及如何控制误差(如偏差、噪声、比例因子和不对准)。
高级别的 IMU 包含先进的校准、热补偿、振动滤波和偏差稳定机制,以确保误差不会随时间迅速累积。由于这些特性,IMU 被广泛应用于各种领域——从无人机、巡飞弹、自主车辆到 AUV、机器人和工业稳定系统——即使在最恶劣的操作条件下,也能提供对运动和方向的强大、连续感知。
