用于自动驾驶车辆导航的 Ellipse
在 UNMANNED SOLUTION 的自动驾驶平台上,采用双天线 GNSS/INS 实现导航与定位
” 我们需要极高的精度。由于车辆在道路上行驶,我们通常需要厘米级的精度。IMU 的精度非常重要,因为车辆有时会丢失 GPS 信号,例如在隧道这样的环境中。 ” – UNMANNED SOLUTION 研发团队
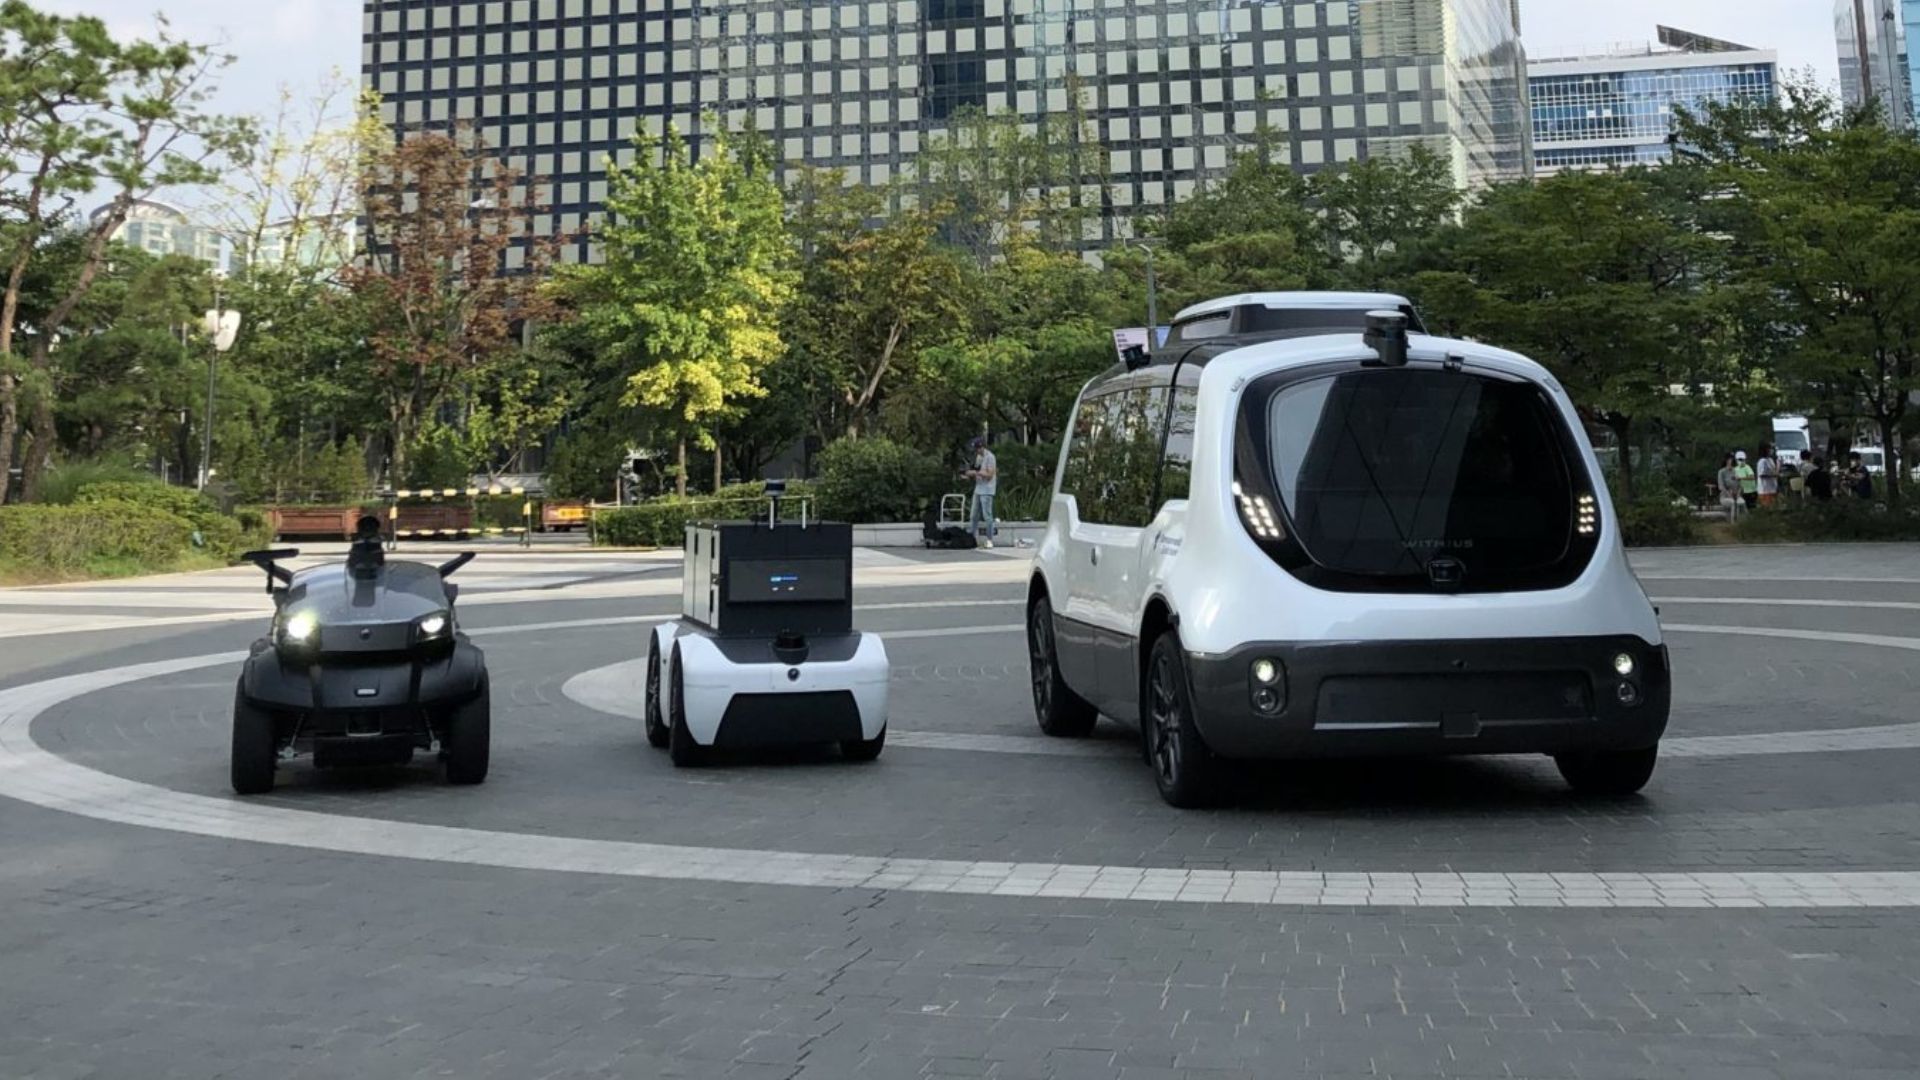
UNMANNED SOLUTION 是一家总部位于首尔的韩国公司,致力于开发各类自动驾驶车辆。他们开发了众多不同的项目和活动,例如无人驾驶穿梭车、自动农业设备、机器人和教育平台。
韩国首款集成自动引导系统的农业拖拉机
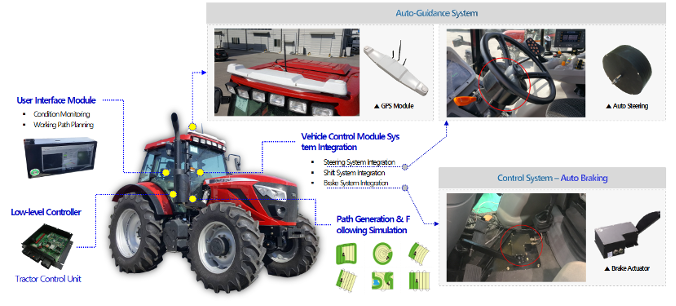
这些项目包括一辆自动驾驶拖拉机。UNMANNED SOLUTION 是韩国农业装备现代化先驱。该公司开发了适合韩国农业市场和环境的自动导引系统(Auto-Guidance System)和自动驾驶算法。
自动导引系统包含确保精确高效运行的几个组件。此外,GPS/GNSS 模块提供高精度的定位。同时,自动转向模块负责管理转向控制。最后,控制终端可以创建路径和设置任务。该系统提供并控制位置、姿态和速度数据,这些是拖拉机沿着所需路径行驶的关键信息。
用于无人导航的微型 RTK GNSS/INS 解决方案
SBG Systems 的 Ellipse-D INS 作为精确定位单元集成到 GPS/GNSS 或导航模块中。此外,该惯性传感器支持前往田地的导航。它还能确保在通往田地的潜在林区中实现可靠导航。其在 GPS 模块中的作用是,除了提供定位数据外,还提供横摇/纵倾和航向精度。
也就是说,拖拉机的三维位置,以便在需要时进行监测和调整。
Ellipse-D 传感器是一款双天线 RTK GNSS/INS,完美满足了该应用的精度需求,尤其是在航向精度方面。涉及慢速车辆的应用需要高精度的航向,因为其动态性较低。
双天线惯性系统即使在静止位置也能提供比单天线解决方案更准确的航向精度,因此推荐用于低动态的自主车辆。
UNMANNED SOLUTION 的自动驾驶拖拉机还集成了低级控制器、用户界面模块、车辆控制模块以及路径生成和跟踪系统。
适用于各种应用的广泛自动驾驶车辆
延续农业设备领域,UNMANNED SOLUTION 还正在开发一款专为非典型环境设计的无人驾驶农药喷洒器(仍在开发中)。它还配备了智能自动农药控制系统。
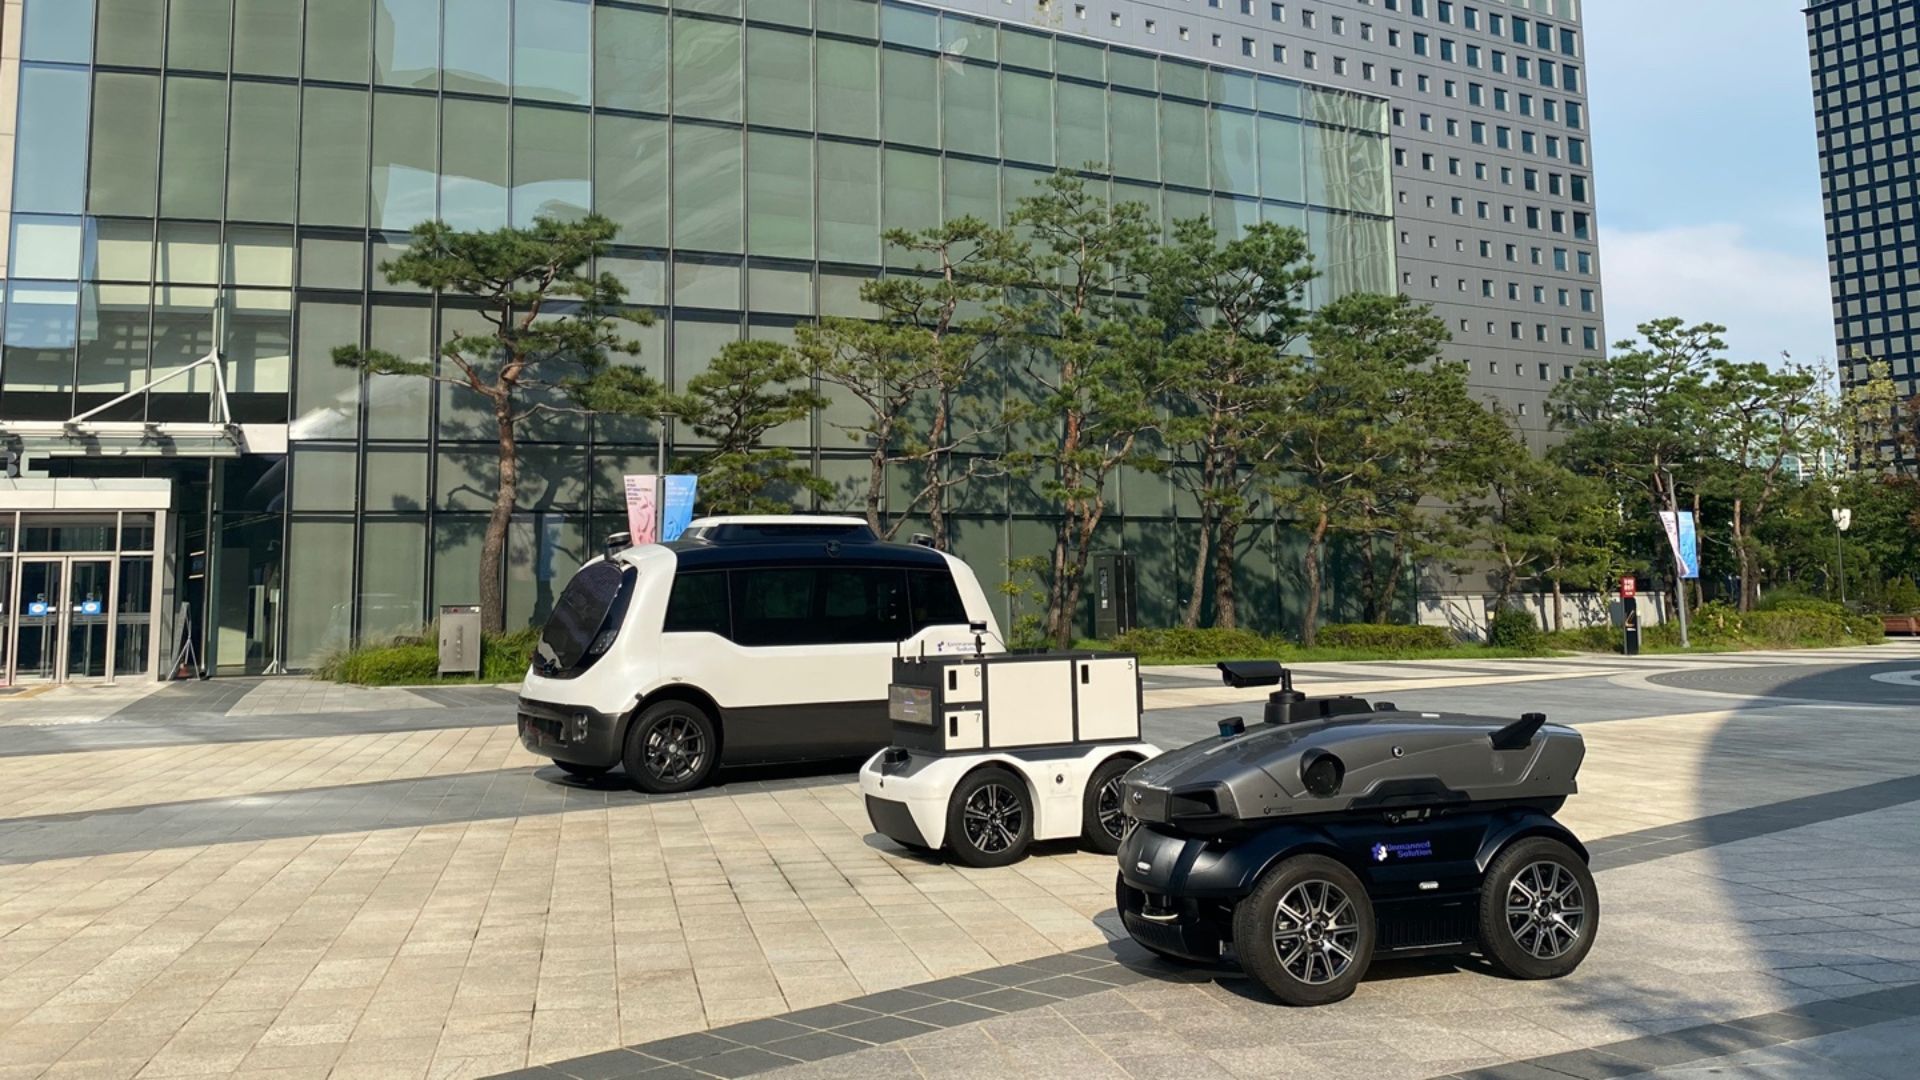
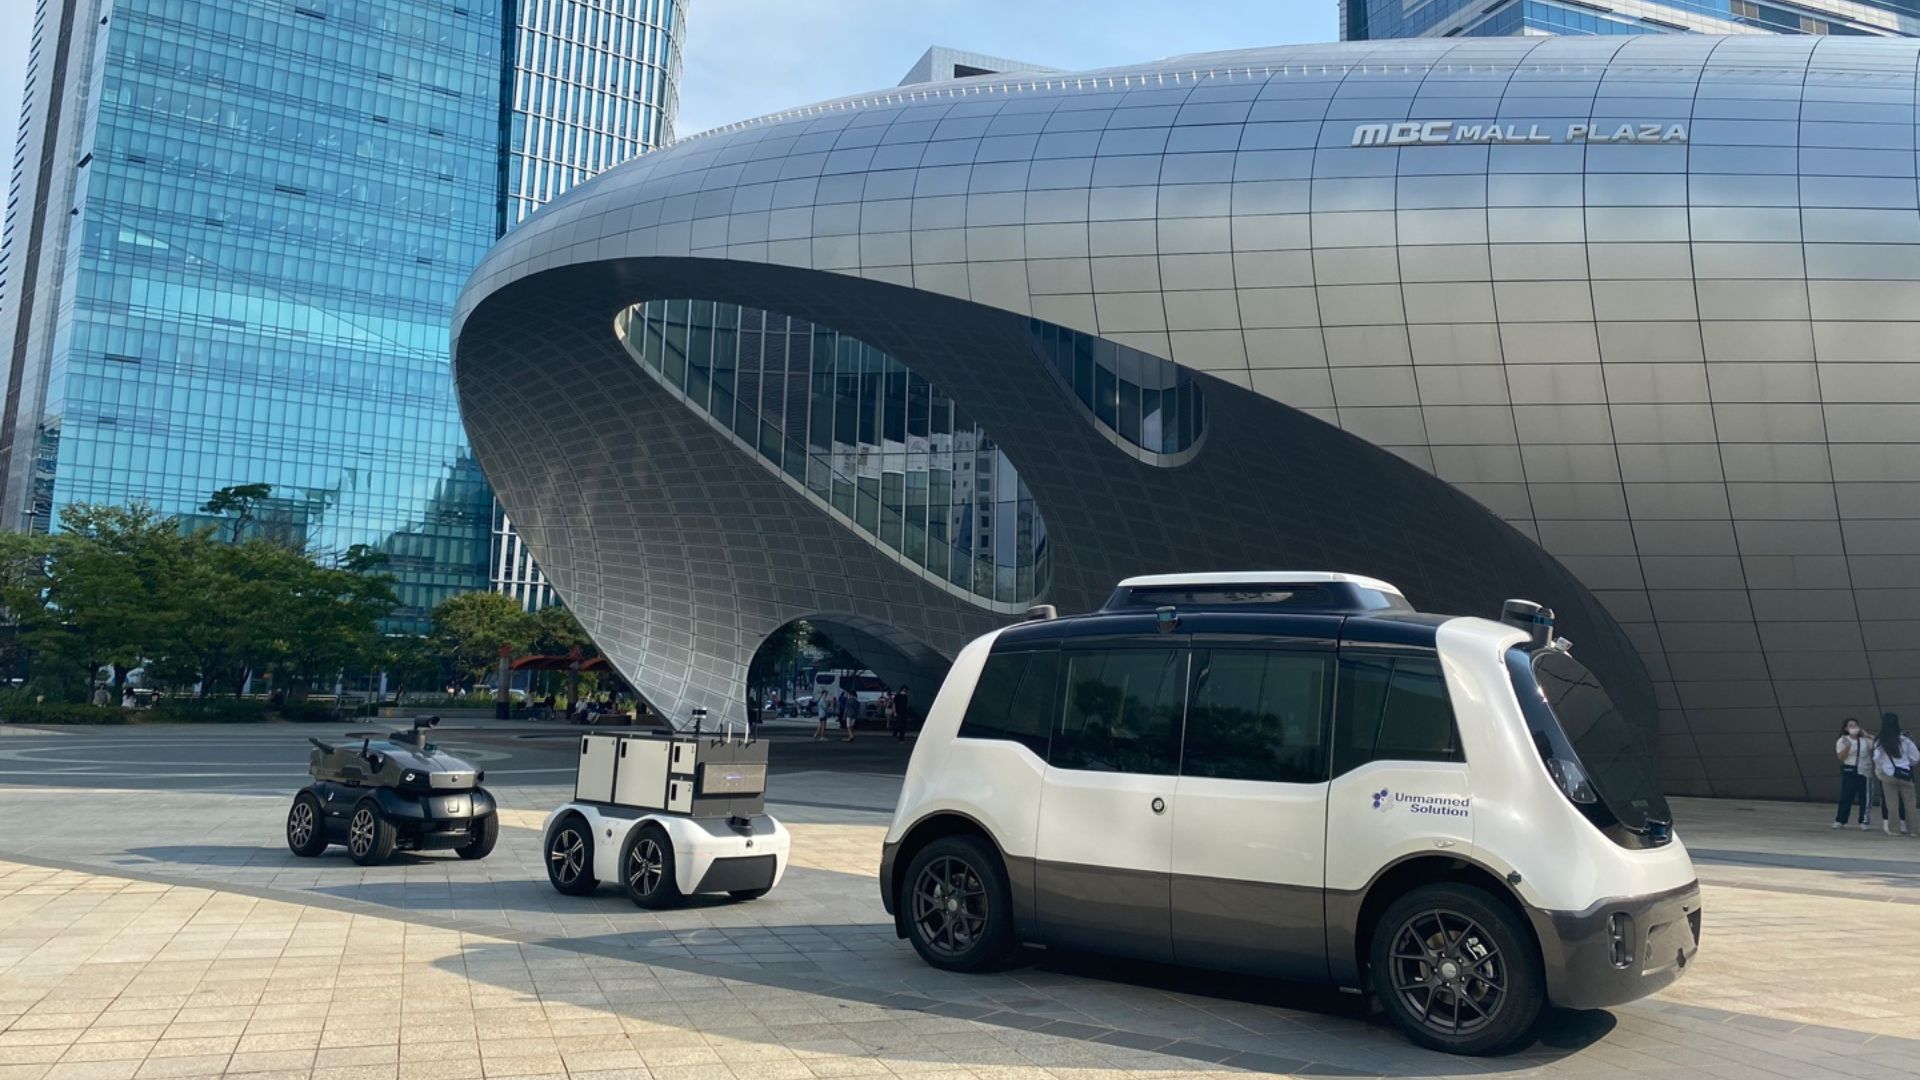
然而,该公司的产品范围不仅限于农业设备,还涵盖各类自动驾驶平台:
- WITH:US 自动驾驶穿梭车。它可以在智慧城市中作为按需公共交通服务运行。它集成了 Velodyne LiDARs、SBG Systems Ellipse-D RTK INS/GNSS、多个摄像头和控制器,使穿梭车能够分析其周围环境并确定最佳行为模式。该穿梭车适用于校园、工业区、机场和市中心等区域的短途出行。
- WITH:US LOGI 自动物流机器人用于室内和室外的短途配送。除了能够进入汽车无法到达的区域外,它还允许客户选择首选的配送日期、时间和地点。它集成了激光雷达 (LiDAR)、GPS/GNSS、INS、摄像头以及类似 WITH US Shuttle 的控制器。
- WITH:US CARO。这款自动驾驶车辆专为长途和大宗物流设计,载重量可达 1,500 公斤,并拥有宽敞的载货空间。它配备了与自动驾驶穿梭车和物流机器人相同的组件。
- WITH:US SECURITY 机器人。顾名思义,它是一款用于不同环境短途路段的自动驾驶安防机器人。它同样配备了激光雷达、INS/GNSS、摄像头等,但集成了针对户外应用的目标识别技术。它可用作巡逻机器人。
所有 UNMANNED SOLUTION 的平台都配备了 SBG Systems 的 Ellipse 或 Ekinox 级 RTK GNSS/INS,具体取决于应用对性能和精度的需求。
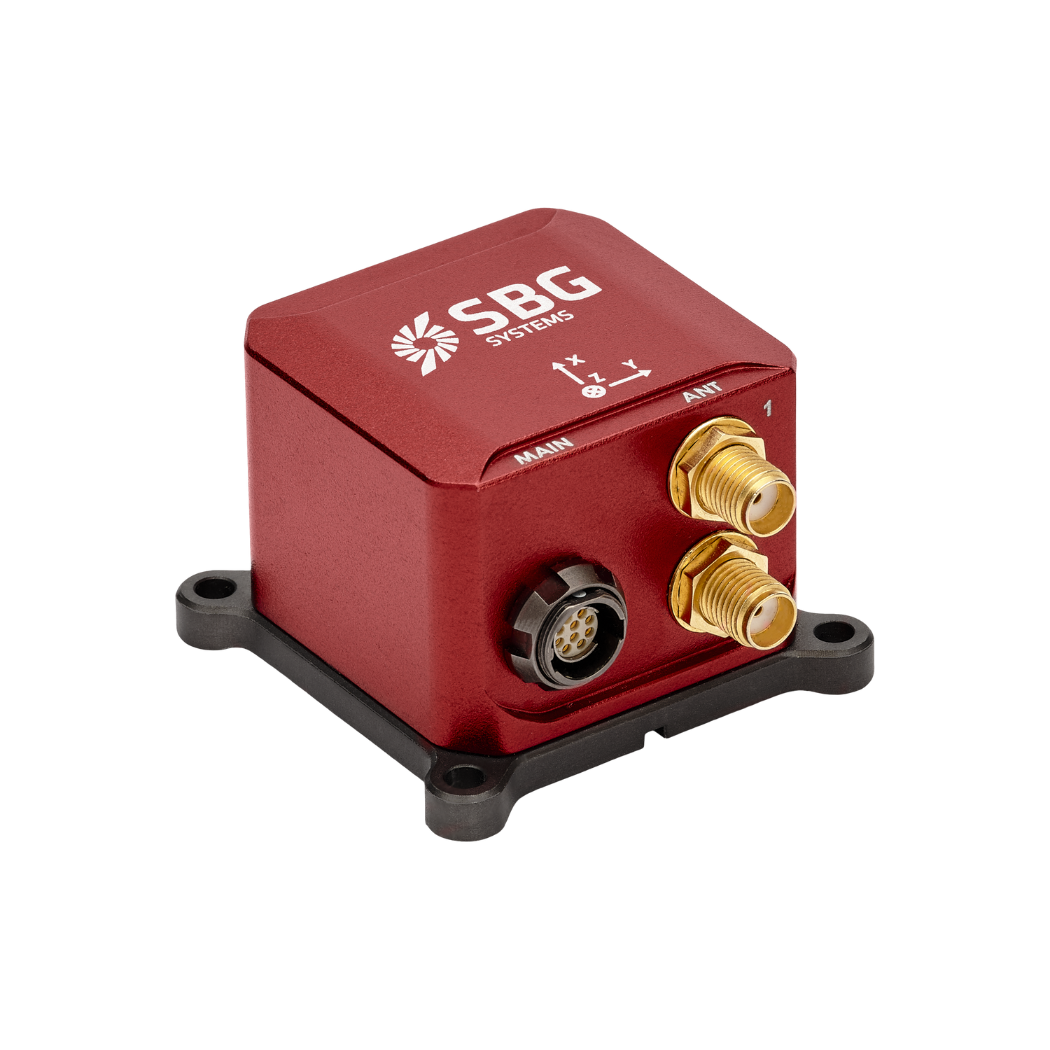
Ellipse-D
Ellipse-D 是一款集成双天线和双频 RTK GNSS 的惯性导航系统,与我们的后处理软件 Qinertia 兼容。
专为机器人和地理空间应用而设计,它可将里程计输入与 Pulse 或 CAN OBDII 相融合,以增强推算定位精度。
索取 Ellipse-D 报价
您有疑问吗?
欢迎访问我们的常见问题解答部分!在这里,您可以找到关于我们重点介绍的应用的最常见问题的答案。如果您找不到您要找的内容,请随时直接与我们联系!
什么是 GNSS 与 GPS?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的数据,您可以通过 GNSS 获得更高的精度和可靠性,而仅使用 GPS 可能会受到卫星可用性和环境条件的限制。
什么是 GNSS 后处理?
GNSS 后处理(即 PPK)是一种在数据采集活动结束后处理记录在 GNSS 接收器上的原始 GNSS 数据测量值的方法。它们可以与其他来源的 GNSS 测量值相结合,为该 GNSS 接收器提供最完整、最精确的运动轨迹,即使在最具挑战性的环境中也是如此。
这些其他来源可以是数据采集项目处或附近的本地 GNSS 基站,也可以是通常由政府机构和/或商业 CORS 网络提供商提供的现有连续运行参考站 (CORS)。
后处理动态 (PPK) 软件可以利用免费提供的 GNSS 卫星轨道和时钟信息,以进一步提高精度。PPK 允许精确确定本地 GNSS 基站相对于所使用的绝对全球坐标参考框架基准的位置。
PPK软件还可以支持不同坐标参考框架之间的复杂转换,以支持工程项目。
换句话说,它可以访问更正,提高项目的准确性,甚至可以在任务后修复测量或安装期间的数据丢失或错误。
自动驾驶汽车的自主等级是什么?
根据美国汽车工程师学会 (SAE) 的定义,自动驾驶车辆的自主等级分为六个级别(0 级到 5 级),定义了车辆操作的自动化程度。以下是详细分类:
- 0 级:无自动化——驾驶员始终完全控制车辆,只有警报和警告等被动系统。
- 1 级:驾驶员辅助——车辆可以辅助转向或加速/减速,但驾驶员必须保持控制并监控环境(例如,自适应巡航控制)。
- 2 级:部分自动化——车辆可以同时控制转向和加速/减速,但驾驶员必须保持参与并随时准备接管(例如,特斯拉的自动驾驶仪、通用汽车的超级巡航)。
- 3 级:有条件自动化——车辆可以在某些条件下处理驾驶的各个方面,但驾驶员必须准备好在系统要求时进行干预(例如,高速公路驾驶)。 驾驶员无需主动监控,但必须保持警惕。
- 4 级:高度自动化——车辆可以在特定条件或环境(如城市区域或高速公路)内自动执行所有驾驶任务,无需人工干预。 但是,在其他环境或特殊情况下,可能需要人工驾驶。
- 5 级:完全自动化——车辆实现完全自动驾驶,能够在各种条件下处理所有驾驶任务,无需任何人工干预。无需驾驶员,车辆可在任何地方、任何条件下运行。
这些级别有助于定义自动驾驶汽车技术的发展,从基本的驾驶员辅助到完全自动驾驶。
自主建造系统中的地理配准是什么?
自主施工系统中的地理参考是指将地图、模型或传感器测量值等施工数据与真实世界地理坐标进行对齐的过程。这确保了由无人机、机器人或重型设备等自主机器收集或生成的所有数据都能准确地定位在全局坐标系(如纬度、经度和高程)中。
在自动施工的背景下,地理参考(georeferencing)对于确保机械在大型施工现场高精度作业至关重要。它利用基于卫星的定位技术(例如 GNSS [全球导航卫星系统]),将项目与真实世界的地理位置关联起来,从而实现对建筑物、材料和设备的精准定位。
地理配准支持挖掘、平整或材料沉积等任务的自动化和精确控制,从而提高效率、减少错误并确保施工符合设计规范。它还有助于进度跟踪、质量控制以及与地理信息系统 (GIS) 和建筑信息模型 (BIM) 的集成,从而增强项目管理。
